Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Извлечение параметров ротора и восстановление рабочей характеристики
Инженерный вопрос. Какие параметры объясняют частотное изменение полевого отклика?
Частотный отклик ротора позволяет определить параметры схемы замещения и затем обосновать момент, потери и рабочую точку по скольжению. Это связывает сечение машины с её механической характеристикой.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Обоснуйте связь частоты неподвижного гармонического опыта со скольжением; укажите учёт активной длины, лобовых частей и колец.
Вычисленный аналитический эталон. Проследите переход от полевого отклика к параметрам схемы замещения и мощности воздушного зазора.
Частотная серия и идентификация схемы ротора. Выполните действия практикума по его исходной таблице. Сохраните частоты, комплексные измерения и параметры идентифицированной схемы.
Результат этого занятия. Частотная таблица и описание использованных точек идентификации.
Данные именно этого опыта. Сохраните частоты, комплексные измерения и параметры идентифицированной схемы.
Оформление наблюдений. Частота ротора, токи и потери, извлечённые параметры и допущения схемы; при рабочем режиме — скольжение, момент и мощности.
Как обосновать результат
Проверка из практикума. Правильный частотный масштаб, единицы и восстановление сектора; параметры не оценены по одной случайной точке.
Независимый контроль. Проверьте параметры на частотах вне определения и энергетическими соотношениями. Условия ХХ, заторможенного ротора и нагрузки проверяйте отдельно.
Критерий выполнения. Есть частотные данные, положительные параметры, функция ошибки и независимые проверочные частоты.
Точность и расхождения. Отделите ошибку подгонки от ошибки независимого прогноза. Изменение сетки проводящего ротора и неопределённость торцевых сопротивлений не должны скрываться в одном проценте.
Основание сравнения. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Вывод для устройства
Поясните, пригодны ли параметры для требуемого диапазона скольжения и что необходимо добавить для прогноза пускового или нагрузочного режима двигателя.
Границы вывода. Неподвижное гармоническое решение само не выполняет вращение и не является опытом пуска. Связь со скольжением, кольцами и лобовыми частями задаётся и проверяется в модели машины.
Дополнительный расчётный метод
Задание 4. Основная ЭДС и намагничивающий параметр асинхронного двигателя
Протокол и таблица пазов определяют возбуждение; пространственный спектр поля и энергетические интегралы дают две сопоставимые оценки индуктивного параметра.
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Поле асинхронного двигателя на холостом ходу и вращательное перемагничивание
Спектр поля и годографы индукции показывают, где преобладают вращательное перемагничивание и насыщение; эти данные определяют дальнейший расчёт потерь.
Аналитические коэффициенты вытеснения проверяют сопротивление прямоугольного стержня. По результатам выбирают дробление, транспозицию и форму проводника с учётом ограничений конструкции.
По сопротивлению и потерям выбирают число элементарных проводников при ограниченной высоте паза и заданной изоляции. Эталон глубокого стержня объясняет частотное изменение параметров ротора.
Зависимость отклика асинхронной машины от частоты позволяет определить параметры её схемы замещения. Серия гармонических решений рассматривается совместно с проверкой физического смысла полученных коэффициентов.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Скорость синхронного поля определяется частотой статора и числом пар полюсов. Скольжение измеряет относительное отставание ротора, поэтому в установившемся симметричном режиме для рассматриваемого двигательного диапазона 0\le s\le1 частота роторных токов равна sf_1. В общем случае неотрицательная частота равна |s|f_1, а знак скольжения задаёт относительное направление вращения поля. Гармонический опыт с неподвижным ротором и изменяемой частотой используют для исследования роторного эффекта; его параметры требуют корректного пересчёта в рабочую схему и не означают прямого расчёта движущегося проводника любой командой графического интерфейса.
В простой последовательной RL-ветви действительная часть полного сопротивления даёт активное сопротивление, мнимая — \omega L. Из этой зависимости выводится линейный контроль для идентификации. В короткозамкнутой обмотке ротора происходит вытеснение тока, поэтому эффективные сопротивление и индуктивность могут зависеть от частоты. Небольшой поиск внутри MicroPython способен подобрать несколько параметров по нормированной сумме квадратов ошибок; положительность R и L задаётся заранее. Сначала используйте минимальную физическую модель, затем добавляйте усложнение лишь при устойчивом систематическом остатке.
n_{\text{син}}=\frac{60f_1}{p},\quad s=\frac{n_{\text{син}}-n}{n_{\text{син}}},\quad f_2=sf_1,\quad Z(\omega)=R+j\omega L
Первые три соотношения относятся к установившейся асинхронной машине; последнее — только к малому RL-эталону идентификации.
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
Синхронная частота вращения вычисляется по частоте сети и числу пар полюсов. Скольжение определяет частоту токов ротора. В отдельной аналитической серии действительная часть полного сопротивления даёт активное сопротивление, а мнимая часть, делённая на 2\pi f, — индуктивность. Эта серия проверяет обработку данных; она не является новым полевым расчётом движущегося ротора.
Идентификация по частоте скольжения
Серия полевых расчётов предназначена для определения параметров эквивалентной схемы в указанном диапазоне частот и токов.
Для каждой частоты получите комплексное потокосцепление при одном и том же токовом масштабе. Деление на комплексный ток даёт частотную индуктивность.
Подберите параметры одновременно по действительной и мнимой частям. Подгонка одного модуля теряет фазовую информацию и допускает неоднозначные наборы.
Преобразуйте частоту скольжения в механическую скорость при известной частоте статора и числе пар полюсов. Сохраните знак режима и условия питания отдельно от идентификационной серии.
Границы применимости. Параметры, найденные при слабом насыщении, не считаются постоянными для всего диапазона токов. Гармоники пазов и движение требуют отдельной оценки применимости.
Разобранный численный пример
Вычисленный аналитический эталон
Дано.f_{1} = 50 \,\text{Гц}; p = 2; n = 1425 \,\text{об}/\text{мин}. Контрольная ветвь: R = 0{,}5 \,\text{Ом}, L = 0{,}02 \,\text{Гн}.
Изучите определение частотного опыта в скачанном InductionMotorExample и выпишите его нормировку.
Скопируйте исходную модель метода конечных элементов в новый каталог. Не запускайте старую программу на Lua, дописывающий results.txt, как основной учебный путь.
Встроенным Python изменяйте частоту через mi_probdef при неизменных остальных параметрах задачи.
Сохраняйте комплексные свойства цепей и выбранные потери для всех частот; отдельно фиксируйте число элементов в проводнике.
Подберите только обоснованные параметры схемы по нормированной ошибке; ограничьте их физически допустимым диапазоном.
Заранее выделите часть частот для следующего проверочного занятия. Эти частоты не используются при определении параметров.
Ожидаемый результат. Параметры описывают заранее выбранную физическую схему; частотный опыт и рабочее скольжение различены.
Как проверить. Правильный частотный масштаб, единицы и восстановление сектора; параметры не оценены по одной случайной точке.
Обработка и анализ результатов
Какие параметры объясняют частотное изменение полевого отклика?
Сохраните частоты, комплексные измерения и параметры идентифицированной схемы.
Сопоставьте частотные точки и режимы с одной принятой схемой замещения; проверьте скольжение и мощность.
С чем сравнить. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Итог работы. Частотная таблица и описание использованных точек идентификации.
Код выполняется во встроенном Python FEMM 5. Он проверяет приведённый аналитический вывод; получение полевых данных выполняется отдельным практикумом с указанной моделью.
Python · встроенный MicroPython FEMM 5
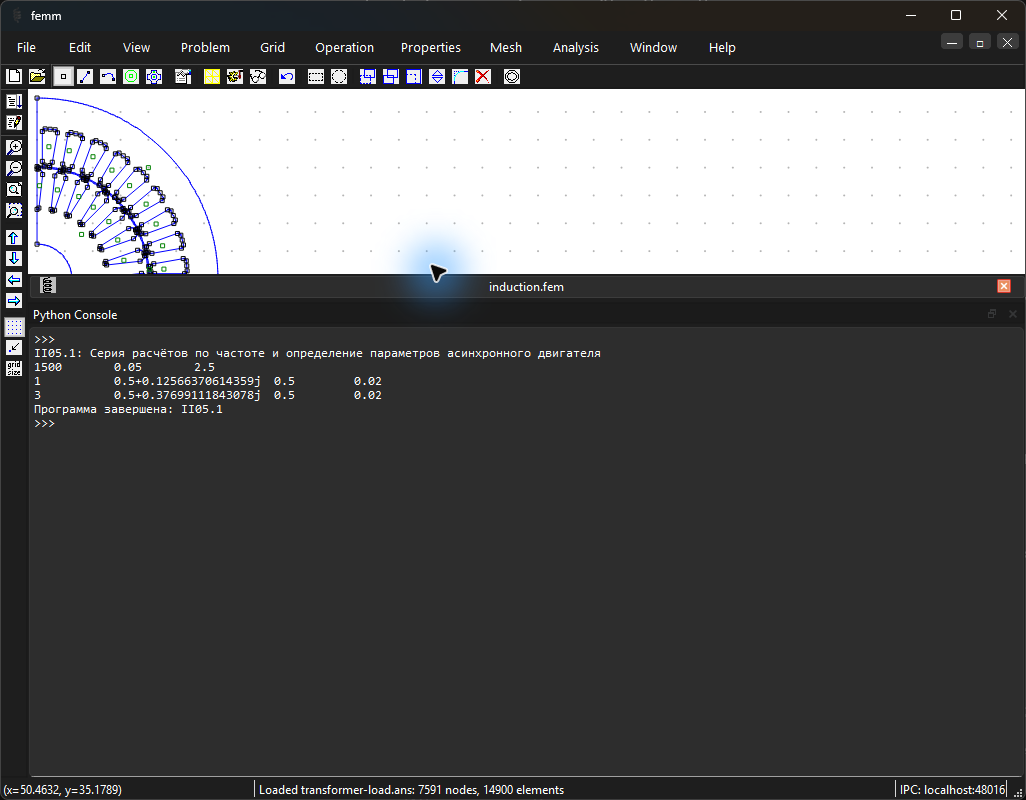
"""Серия расчётов по частоте и определение параметров асинхронного двигателя.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""importmath# Частота сети, Гц; число пар полюсов; частота вращения ротора, об/мин.frequency_hz,pole_pairs,speed_rpm=50,2,1425# Синхронная частота вращения: 60·f/p, об/мин. Скольжение безразмерно.sync_speed_rpm=60*frequency_hz/pole_pairsslip=(sync_speed_rpm-speed_rpm)/sync_speed_rpm# Порядок вывода: синхронная частота вращения, об/мин; скольжение; частота ротора, Гц.print(sync_speed_rpm,slip,slip*frequency_hz)# Учебная серия по частоте ротора. Формула сопротивления не решает полевую задачу.forrotor_frequency_hzin[1,3]:impedance_ohm=0.5+1j*2*math.pi*rotor_frequency_hz*0.02resistance=impedance_ohm.real# Из мнимой части Z выделяем L = Im(Z)/(2πf); при f = 0 эта формула неприменима.inductance=impedance_ohm.imag/(2*math.pi*rotor_frequency_hz)# Порядок вывода: частота, Гц; полное сопротивление, Ом; активное сопротивление, Ом; L, Гн.print(rotor_frequency_hz,impedance_ohm,resistance,inductance)
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
Асинхронная машина создаёт момент благодаря токам, индуцированным в короткозамкнутом роторе. Частота поля относительно ротора определяет величину и фазу этих токов, поэтому низкочастотная серия содержит сведения о роторном сопротивлении и индуктивности рассеяния.
Фрагмент таблицы Р8.2. Сохранённые результаты FEMM 5
Частота, Гц
Re Ψполн, Вб
Im Ψполн, Вб
Момент сектора, Н·м
Момент полной машины, Н·м
0,25
0,3121
-0,07887
-0,0576
-0,2304
0,5
0,2649
-0,1307
-0,09682
-0,3873
0,75
0,2128
-0,1542
-0,1148
-0,4592
Полный момент = 4 × секторный: 0.0; критерий: 1 × 10⁻¹²
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
Схема замещения сводит распределённое поле машины к небольшому числу параметров: намагничивающей индуктивности, рассеянию и приведённому роторному сопротивлению. Параметры полезны только вместе с определённой нормировкой фазы, сектора и концов обмоток.
Фрагмент таблицы Р9.2. Сохранённые результаты FEMM 5
Закон сопротивления
Проверочная частота, Гц
Re Zпрогноз, Ом
Im Zпрогноз, Ом
Ошибка, %
Постоянное R₂
2
0,38570227
0,24688101
0,021742353
Постоянное R₂
4
0,44953392
0,22959246
0,10948325
R₂₀(1+kf²)
2
0,38563948
0,2468018
0,0050448402
Относительная ошибка прогноза Z на 2 Гц: 50,45 × 10⁻⁶; критерий: < 0,001
Относительная ошибка прогноза Z на 4 Гц: 177,7 × 10⁻⁶; критерий: < 0,001
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
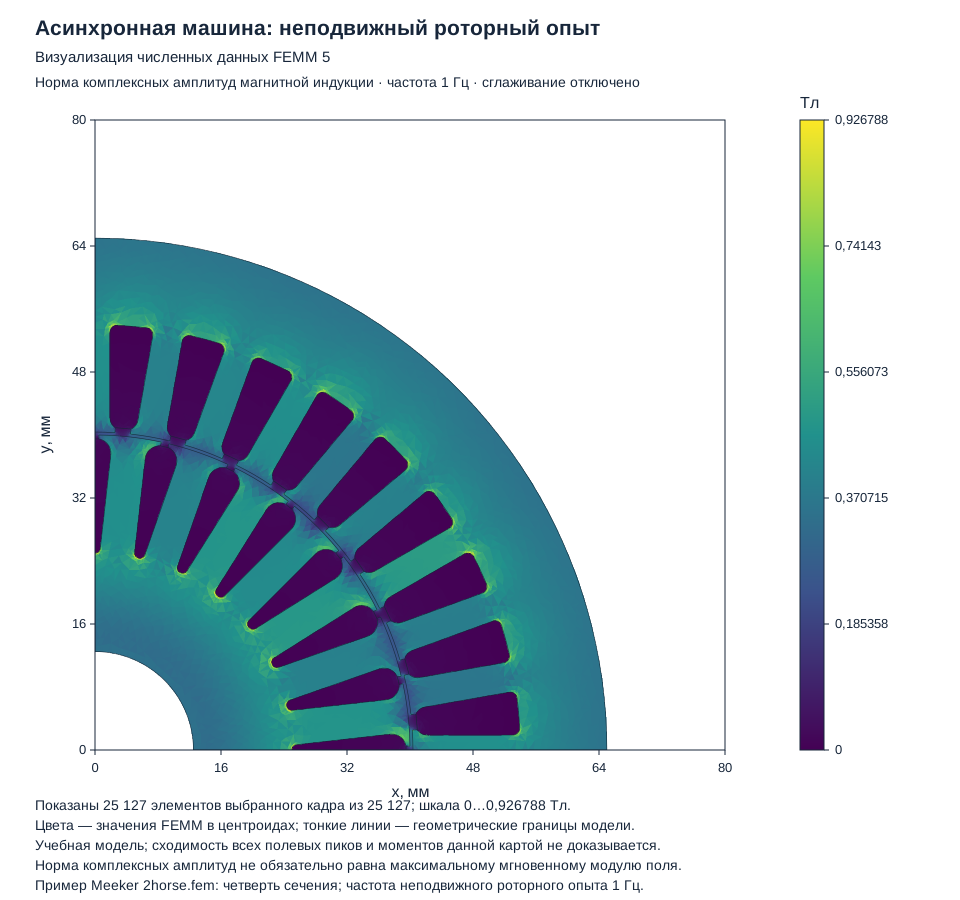
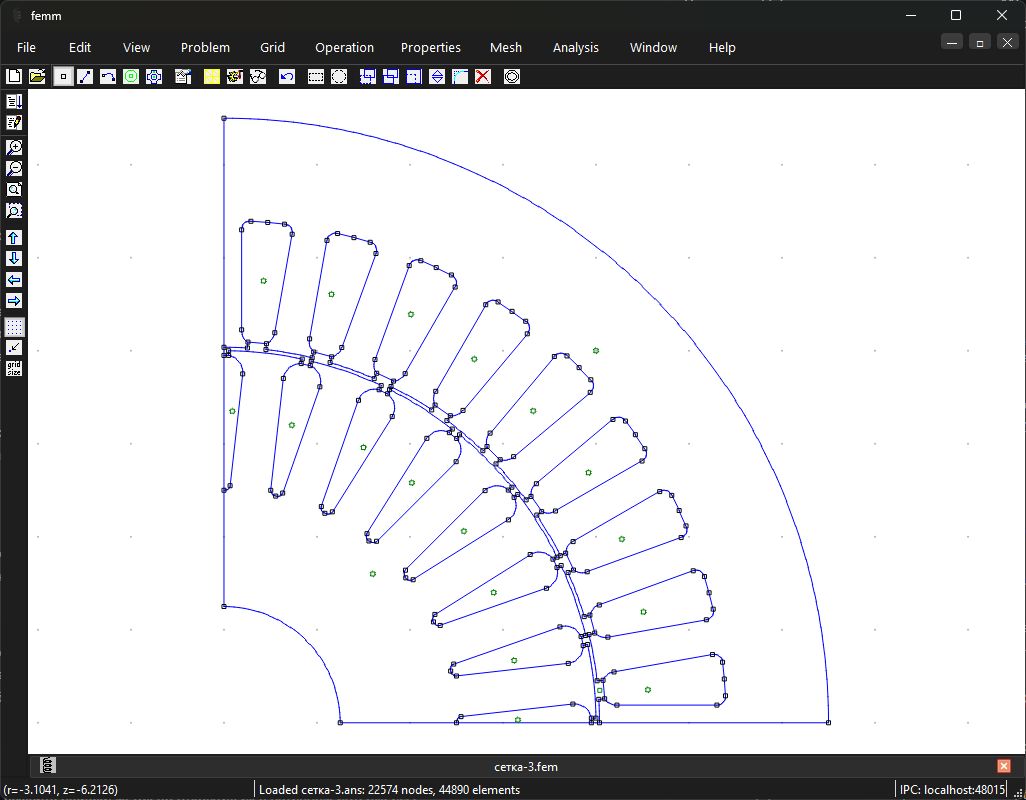
Рисунок 29.1. Визуализация численных данных FEMM 5: Асинхронный двигатель: сектор модели. Это экспорт результатов поля, а не снимок окна программы.
Учебная модель по Meeker 2horse. Частота — частота тока ротора в данном неподвижном опыте. Геометрия представляет четверть машины; результаты приведены без дополнительного множителя 4, который выводят отдельно. Пуск рассматривается в отдельном расчётном опыте. Комплексные токи и потокосцепления заданы амплитудными значениями; они отличаются от действующих значений источника.
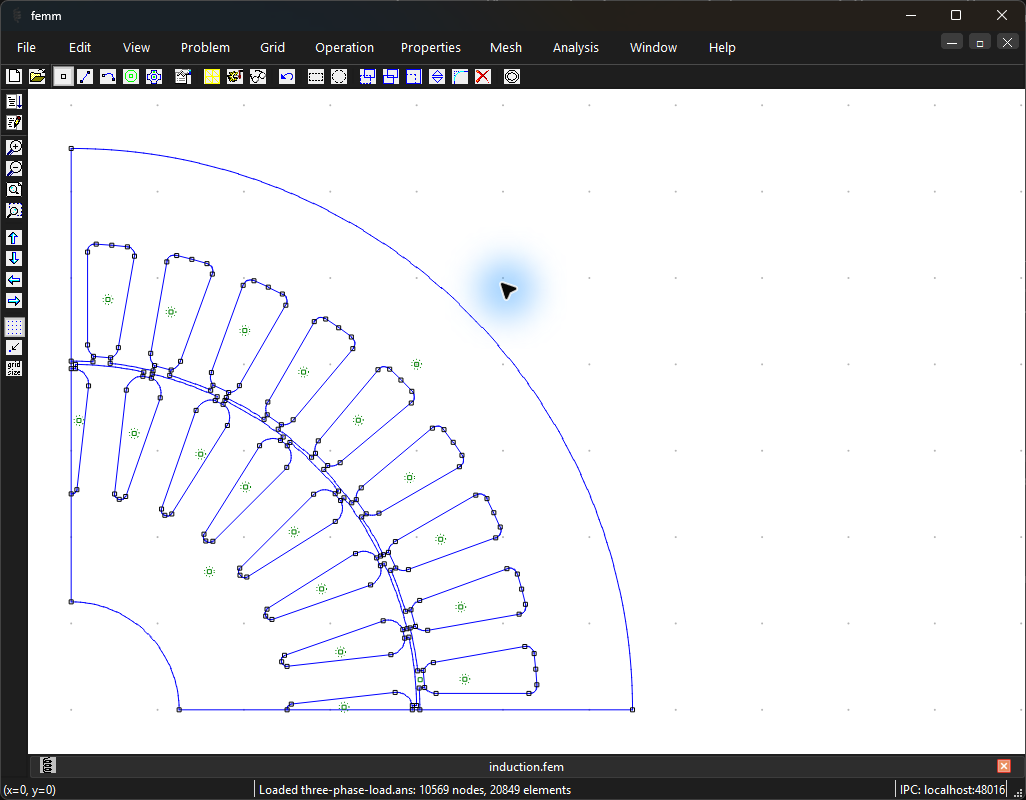
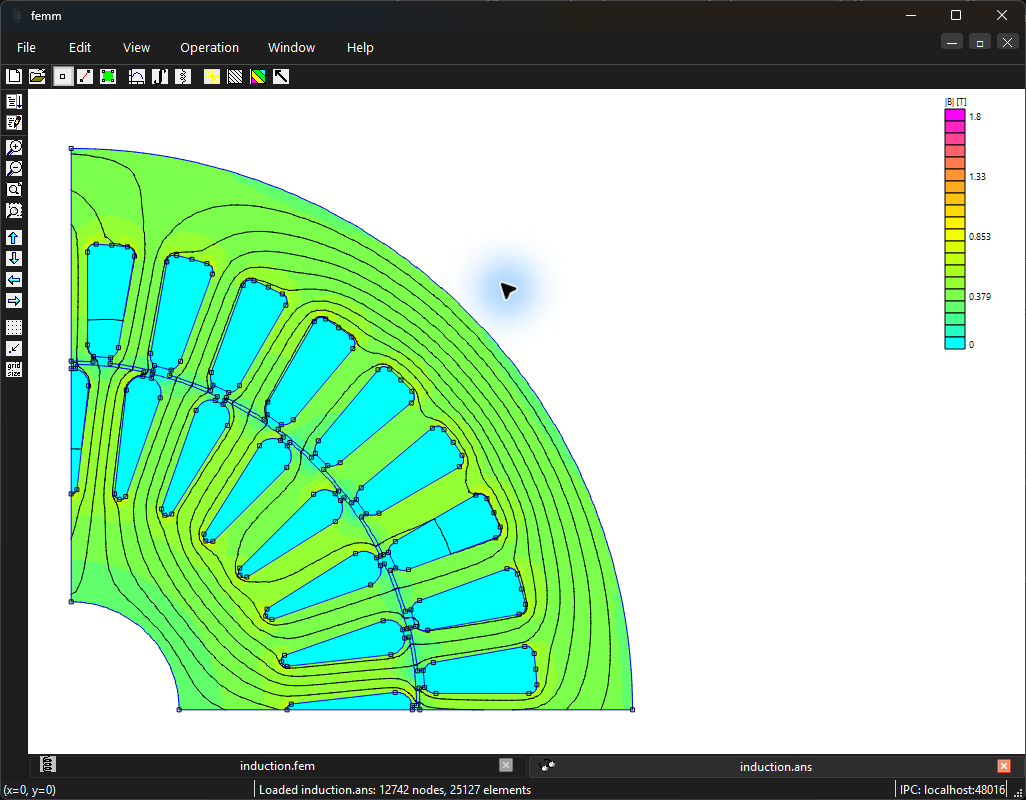
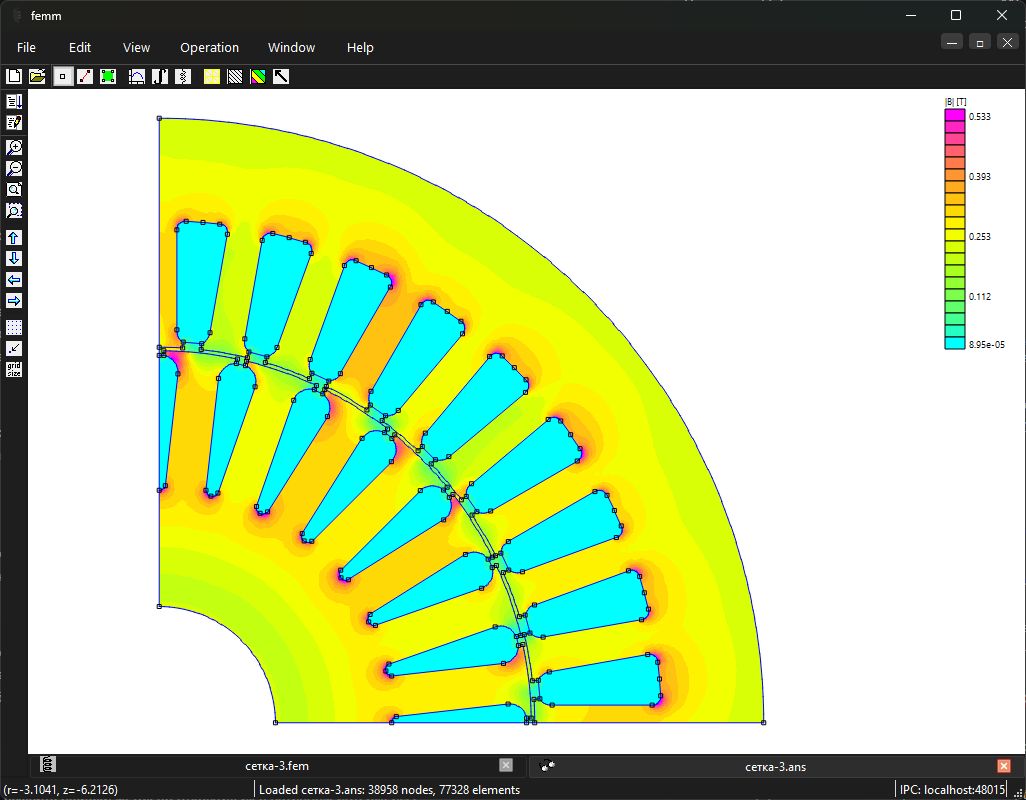
Ориентиры в интерфейсеРисунок 29.2. Геометрия: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 29.3. Распределение магнитной индукции: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 29.4. Встроенная консоль FEMM: Серия расчётов по частоте и определение параметров асинхронного двигателя. Аналитическая проверка программы занятия. Показана консоль исходной редакции программы, зафиксированной при съёмке. Текущая программа с русскими пояснениями проверена отдельно во встроенном Python FEMM; этот снимок не является новым запуском текущей редакции. Открыть в полном размере
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
В асинхронной машине частота токов ротора определяется скольжением. Серия неподвижных гармонических задач позволяет исследовать вытеснение тока и эквивалентный импеданс без ложного представления о прямом моделировании вращающегося ротора во времени.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Асинхронная машина: расчётный сектор 90° со статорными пазами, воздушным зазором и стержнями ротора. Подписи скрыты для читаемости. Открыть в полном размереАсинхронная машина: поле расчётного сектора при частоте скольжения 2 Гц. Норма комплексной амплитуды магнитной индукции B, Т; контуры A скрыты. Открыть в полном размере
Самостоятельная работа
Идентифицируйте RL-эталон по 1 и 3 \,\text{Гц}, затем добавьте искусственную частотную зависимость R и объясните систематический остаток постоянной модели.
Критерий выполнения: Есть частотные данные, положительные параметры, функция ошибки и независимые проверочные частоты.