От магнитной цепи к карте \Psi (i,\theta ) и моменту SRM
Цель. Получить зависимость потокосцепления фазы от тока и угла и выбрать область положительного момента. Проверить момент и коэнергию независимыми способами.
Связь с проектированием. По карте выбирают фазовую рабочую область и основу коммутации; ток преобразователя и динамика полного привода требуют следующей модели.
Задачи
Согласовать магнитную цепь, полевое потокосцепление и механическую координату.
Получить \Psi (i,\theta ), W и W' в нелинейном материале.
Вычислить момент Максвелла и производную коэнергии.
Обосновать рабочую угловую область и границы статической карты.
Исходные данные и условия опыта
Трёхфазная учебная SRM с шестью зубцами статора и четырьмя зубцами ротора; глубина 80 мм. Фаза А содержит две последовательно включённые катушки по 100 витков, всего 200 витков фазы; остальные фазы обесточены. Токи 0..6 А, механические углы 0..45^\circ; сталь с табличной B(H). Программа reluctance.py запускается рядом с SRM-основа.fem.
Связанный контроль: П-электромагнит курса, N_{300}, I1 А, два зазора по 1 мм, глубина 20 мм, линейная \mu _{r2000}. Его проверенные поля и зазорные серии доступны в занятиях 41.1 и 40.2.
Теория расчётного метода
От потенциала к потоку и реальной обмотке
Разность A_z даёт поток на единицу активной длины. После умножения на фактическую длину получают веберы. Потокосцепление реальной обмотки определяется суммой вкладов всех её сторон с их знаками и числами витков; одна контрольная линия потока не заменяет эту сумму при рассеянии.
Сначала выполняют независимое возбуждение цепей. В линейной системе полученные столбцы образуют матрицу индуктивностей. Взаимность проверяет согласованность ориентации сторон и численного извлечения; положительность энергии проверяет физическую допустимость матрицы. При насыщении разделяют секущую и дифференциальную индуктивности.
Электрическая работа при неподвижной геометрии равна интегралу тока по изменению потокосцепления. Если независимой переменной выбран ток, удобнее коэнергия — площадь под зависимостью \Psi (i). Сумма двух площадей равна i\Psi. Это равенство остаётся полезной проверкой при нелинейной, однозначной кривой намагничивания.
Равенство W=W'=i\Psi /2 требует линейности и отсутствия независимого возбуждения в рассматриваемой однопортовой задаче. Для нескольких обмоток энергетическое тождество содержит сумму токов на потокосцепления всех независимых портов. При постоянном возбуждении генератора динамический баланс использует отдельно энергию переменных токов по формуле блока d/q и мощность преобразования. Для насыщенной стали интегрируют фактическую характеристику. Сила определяется частной производной при фиксированных токах, а не производной вдоль нагруженной траектории с меняющимся током.
Сила на заданном токе вычисляется объёмным интегралом J\times B. Для тела с намагниченным материалом удобен интеграл магнитных напряжений по окружающему воздуху. Производная коэнергии при фиксированном токе даёт третий способ, использующий соседние положения геометрии.
Каждый способ имеет собственный численный контроль: разрешение проводящей области, сетку и расположение воздушного контура либо шаг угловой/линейной производной. Расхождение методов сначала относят к этим контролям, а не к изменению свойств материала. Локальное напряжение у острого угла не является устойчивой характеристикой, тогда как суммарная сила может сходиться.
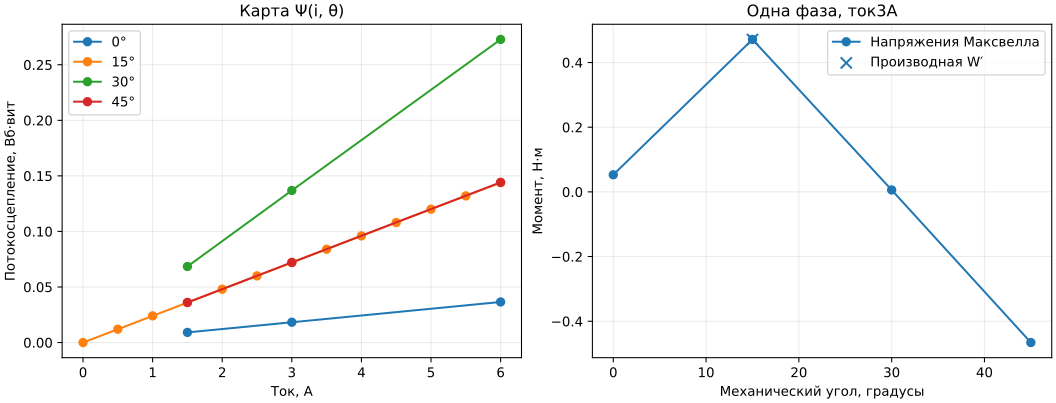
Вентильно-индукторная машина создаёт момент за счёт изменения магнитной проводимости при движении зубцов ротора. Насыщенная машина описывается картой потокосцепления по току и положению. Площадь под токовой характеристикой даёт коэнергию, а её частная производная по механическому углу — момент.
Сначала независимо уточняют токовый интеграл и угловую производную. Затем сопоставляют момент с напряжениями Максвелла и выбирают интервалы включения, где знак момента соответствует требуемому движению. Такая статическая карта определяет основу управления, но ещё не задаёт ток при питании преобразователем и не подтверждает пульсации полного динамического привода.
SRM: карта потокосцепления, коэнергия и рабочая зона
Нелинейная B(H) и одна фаза, статические точки; токи 0..6 А; углы 0..45 градусов. Коммутация, механическая динамика, взаимная динамика фаз и потери не рассчитаны.
Одна фаза; \theta 15^\circ, i3 А; табличная B(H); производная W' с h_{0}.5^\circ.
\Psi =0.0719962709 Вб·вит; TМаксвелла=0,4714 Н·м.
Момент по энергии T=0.47098904 Н·м; расхождение составляет 0.0783702%.
При 6 А интеграл \Psi di=0.431943075 Дж; полевое значение W'=0.431944468 Дж.
26 полевых статических точек; независимая проверка интеграла энергии и угловой производной момента.
Количественные результаты и их проверка
Заполните таблицу собственными значениями; каждому числу сопоставьте режим и файл решения.
Величина
Единица
Что определяет
\Psi (i,\theta ), Lсек
Вб·вит;Гн
Карта электрических параметров одной фазы.
W, W'
Дж
Полевые энергии и токовый интеграл.
T(\theta ), dW '/d\theta
Н·м
Рабочая угловая зона и независимый момент.
F(g)
Н
Связанный поступательный контроль магнитной цепи.
Относительная ошибка Tэнерг/TМаксвелла менее 6%; изменение производной 1\to 0.5^\circ менее 3%.
Интеграл \Psi di согласуется с W' менее 3%; невязка W+W'=i\Psi менее 0.2%.
Условия этих допусков относятся к выполненной статической серии; для новой геометрии критерии задают до расчёта.
Итоговый вывод. Карта определяет знак и уровень статического момента и позволяет выбрать рабочую зону фазы. Энергетическое согласование служит проверкой основы дальнейшей модели привода.
Границы применения результата
Токи 0..6 А в этой серии дают слабое изменение секущей индуктивности; сильное насыщение не установлено.
Не рассчитаны коммутация, динамика скорости, нагрев, гистерезис и вихревые потери; статическая карта не является характеристикой полного преобразовательного привода.
Литература
Hrabovcová V., Rafajdus P., Makyš P. Analysis of Electrical Machines. — London : IntechOpen, 2020. — ISBN 978-1-83880-207-3. — DOI: 10.5772/intechopen.90135. Главы 1–3 распространяются по лицензии CC BY 3.0 [13].
Рымша В. В., Процына З. П., Якимец А. М. Расчёт магнитных систем электромагнитов классическим и численным методом : методические указания. — Одесса : ОНПУ, 2010. — 48 с.
Выражение энергии магнитного поля через векторный магнитный потенциал. Раздел 4. — 30 с.
Электромагнитный момент и силы тяжения. Раздел 6. — 6 с.
Электромагнитные силы в магнитном поле. Раздел 12. — 15 с.
Основные понятия векторной алгебры, используемые при описании электромагнитного поля. Векторный магнитный потенциал. Раздел 3. — 31 с.
Математическое описание электромагнитного поля в электрической машине. Раздел 5. — 15 с.
Магнитные поля в электрических машинах — введение. — 75 с.