Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Извлечение параметров ротора и восстановление рабочей характеристики
Инженерный вопрос. Предсказывает ли схема независимую частотную точку?
Частотный отклик ротора позволяет определить параметры схемы замещения и затем обосновать момент, потери и рабочую точку по скольжению. Это связывает сечение машины с её механической характеристикой.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Обоснуйте связь частоты неподвижного гармонического опыта со скольжением; укажите учёт активной длины, лобовых частей и колец.
Вычисленный аналитический эталон. Проследите переход от полевого отклика к параметрам схемы замещения и мощности воздушного зазора.
Проверка схемы на отложенной частоте. Выполните действия практикума по его исходной таблице. Сопоставьте полевой результат и предсказание схемы на отложенной частоте.
Результат этого занятия. Ошибки действительной и мнимой частей и вывод о переносимости параметров.
Данные именно этого опыта. Сопоставьте полевой результат и предсказание схемы на отложенной частоте.
Оформление наблюдений. Частота ротора, токи и потери, извлечённые параметры и допущения схемы; при рабочем режиме — скольжение, момент и мощности.
Как обосновать результат
Проверка из практикума. Проверочные точки не проникли в функцию поиска; итоговые токи и мощности ещё требуют согласования с рабочей нагрузкой.
Независимый контроль. Проверьте параметры на частотах вне определения и энергетическими соотношениями. Условия ХХ, заторможенного ротора и нагрузки проверяйте отдельно.
Точность и расхождения. Отделите ошибку подгонки от ошибки независимого прогноза. Изменение сетки проводящего ротора и неопределённость торцевых сопротивлений не должны скрываться в одном проценте.
Основание сравнения. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Вывод для устройства
Поясните, пригодны ли параметры для требуемого диапазона скольжения и что необходимо добавить для прогноза пускового или нагрузочного режима двигателя.
Границы вывода. Неподвижное гармоническое решение само не выполняет вращение и не является опытом пуска. Связь со скольжением, кольцами и лобовыми частями задаётся и проверяется в модели машины.
Дополнительный расчётный метод
Проводимость рассеяния по коронкам зубцов
Проводимость зоны коронок позволяет оценить вклад раскрытия паза в рассеяние, параметры короткого замыкания и пусковой ток.
Параметры схемы замещения проверяют на частотах, которые не использовались при их определении. Такое сравнение позволяет оценить качество воспроизведения отклика и устойчивость идентификации.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Модель, подобранная по тем же точкам, на которых оценивается качество, может хорошо воспроизводить таблицу и плохо предсказывать новые режимы. Поэтому частоты делят на обучающий и проверочный набор до поиска параметров. Для комплексного импеданса удобно отдельно показывать действительную и мнимую ошибки, а затем их модуль. Нормировка выбирается по характерному масштабу и защищается около нуля.
Найденные R и L подставляют в Z_{\text{расч}} = R + j2 \pi fL на новой частоте. Сравнение с Z_{\text{опыт}} даёт невязку. Изменять параметры по той же проверочной точке и продолжать считать её независимой нельзя. Расхождение может быть связано с вытеснением тока, неверной поправкой на лобовые части, погрешностью сетки или недостаточной схемой замещения. Отдельный сеточный опыт на проверочной частоте помогает отличить численную погрешность от погрешности модели. Для проверки физической достоверности нужен внешний аналитический, экспериментальный или опубликованный результат. Собственная сохранённая таблица проверяет только повторяемость.
Проверочная частота не используется для поиска параметров.
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
Переменная predicted содержит сопротивление, рассчитанное по ранее определённым параметрам. Переменная observed содержит независимый опорный результат на новой частоте. Модуль комплексной разности учитывает расхождение обеих составляющих сопротивления. Защитный масштаб ограничивает деление около нулевого результата. Параметры не изменяются по опорной точке, иначе проверка перестала бы быть независимой.
Проверка модели вне точек подгонки
Контрольные частоты выбираются до просмотра остатка и не участвуют в оценке параметров.
Разделите набор частот на идентификационный и проверочный, охватив низкий, промежуточный и высокий участки диапазона.
На проверочных частотах сравните обе комплексные составляющие и модуль относительной ошибки. Нормирующий масштаб защитит сравнение около малого импеданса.
Исследуйте структуру остатка: систематический рост с частотой указывает на недостаток модели, тогда как случайные малые отклонения могут быть численной погрешностью.
Проверяемый результат; единица определяется выбором результата
по результату
Границы применимости. Малый остаток в точках подгонки не подтверждает прогноз. Увеличение числа параметров без независимой проверки может скрыть неверную физическую структуру.
Разобранный численный пример
Вычисленный аналитический эталон
Дано. По обучающим точкам получены R = 0{,}5 \,\text{Ом} и L = 0{,}02 \,\text{Гн}. Проверочная частота 2 \,\text{Гц}; Z_{\text{опыт}} = 0{,}51 + j0{,}25 \,\text{Ом}.
Загрузите найденные параметры предыдущего занятия, не меняя их.
Рассчитайте предсказание на двух отложенных частотах и сохраните комплексные остатки.
Повторите полевой опыт на уточнённой сетке для одной проверочной частоты.
Если остаток устойчив, определите, какой механизм отсутствует в выбранной схеме; не добавляйте параметры без физического объяснения.
Повторите подбор с исключением одной обучающей точки и сравните изменение параметров.
В отчёте разделите ошибки подбора, предсказания, сетки и независимой проверки физической достоверности.
Ожидаемый результат. Модель проверена на частотах, не использованных при определении параметров; устойчивость параметров исследована повторным отбором исходных данных.
Как проверить. Проверочные точки не проникли в функцию поиска; итоговые токи и мощности ещё требуют согласования с рабочей нагрузкой.
Обработка и анализ результатов
Предсказывает ли схема независимую частотную точку?
Сопоставьте полевой результат и предсказание схемы на отложенной частоте.
Сопоставьте частотные точки и режимы с одной принятой схемой замещения; проверьте скольжение и мощность.
С чем сравнить. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Итог работы. Ошибки действительной и мнимой частей и вывод о переносимости параметров.
Код выполняется во встроенном Python FEMM 5. Он проверяет приведённый аналитический вывод; получение полевых данных выполняется отдельным практикумом с указанной моделью.
Python · встроенный MicroPython FEMM 5
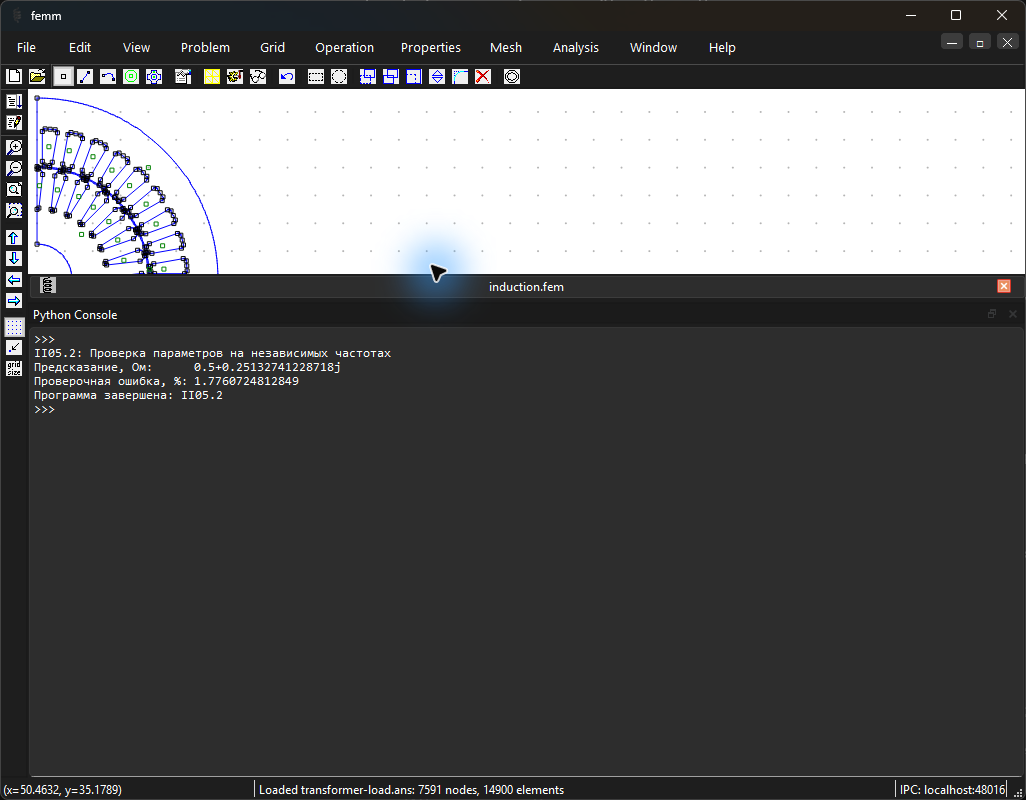
"""Проверка параметров на независимых частотах.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""importmath# Полное сопротивление на новой частоте 2 Гц вычисляем по ранее определённым R и L.predicted=0.5+1j*2*math.pi*2*0.02# Независимая опорная точка, Ом; её не используют для повторного определения R и L.observed=0.51+0.25j# Модуль комплексной разности учитывает расхождение активной и реактивной частей.# Защитный масштаб 0,01 Ом предотвращает неустойчивое деление около нуля.relative=abs(predicted-observed)/max(abs(observed),0.01)print("Предсказание, Ом:",predicted)print("Проверочная ошибка, %:",100*relative)
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
Асинхронная машина создаёт момент благодаря токам, индуцированным в короткозамкнутом роторе. Частота поля относительно ротора определяет величину и фазу этих токов, поэтому низкочастотная серия содержит сведения о роторном сопротивлении и индуктивности рассеяния.
Фрагмент таблицы Р8.2. Сохранённые результаты FEMM 5
Частота, Гц
Re Ψполн, Вб
Im Ψполн, Вб
Момент сектора, Н·м
Момент полной машины, Н·м
0,25
0,3121
-0,07887
-0,0576
-0,2304
0,5
0,2649
-0,1307
-0,09682
-0,3873
0,75
0,2128
-0,1542
-0,1148
-0,4592
Полный момент = 4 × секторный: 0.0; критерий: 1 × 10⁻¹²
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
Схема замещения сводит распределённое поле машины к небольшому числу параметров: намагничивающей индуктивности, рассеянию и приведённому роторному сопротивлению. Параметры полезны только вместе с определённой нормировкой фазы, сектора и концов обмоток.
Фрагмент таблицы Р9.2. Сохранённые результаты FEMM 5
Закон сопротивления
Проверочная частота, Гц
Re Zпрогноз, Ом
Im Zпрогноз, Ом
Ошибка, %
Постоянное R₂
2
0,38570227
0,24688101
0,021742353
Постоянное R₂
4
0,44953392
0,22959246
0,10948325
R₂₀(1+kf²)
2
0,38563948
0,2468018
0,0050448402
Относительная ошибка прогноза Z на 2 Гц: 50,45 × 10⁻⁶; критерий: < 0,001
Относительная ошибка прогноза Z на 4 Гц: 177,7 × 10⁻⁶; критерий: < 0,001
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
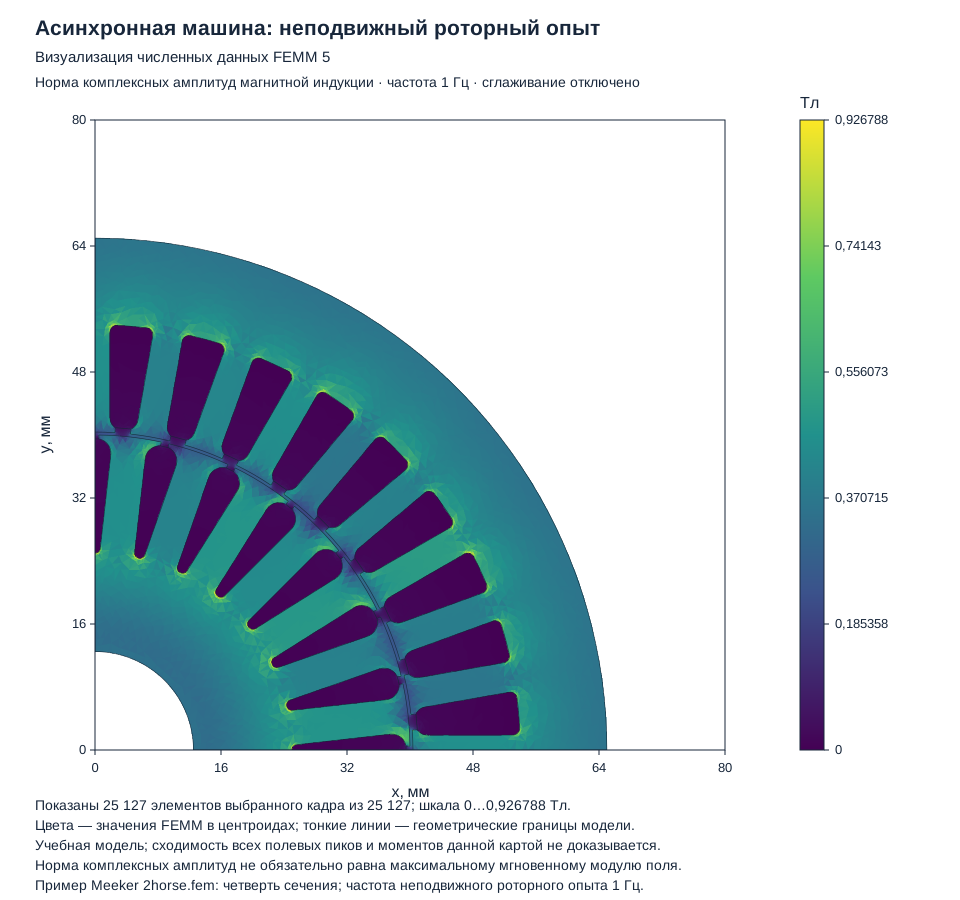
Рисунок 29.5. Визуализация численных данных FEMM 5: Асинхронный двигатель: сектор модели. Это экспорт результатов поля, а не снимок окна программы.
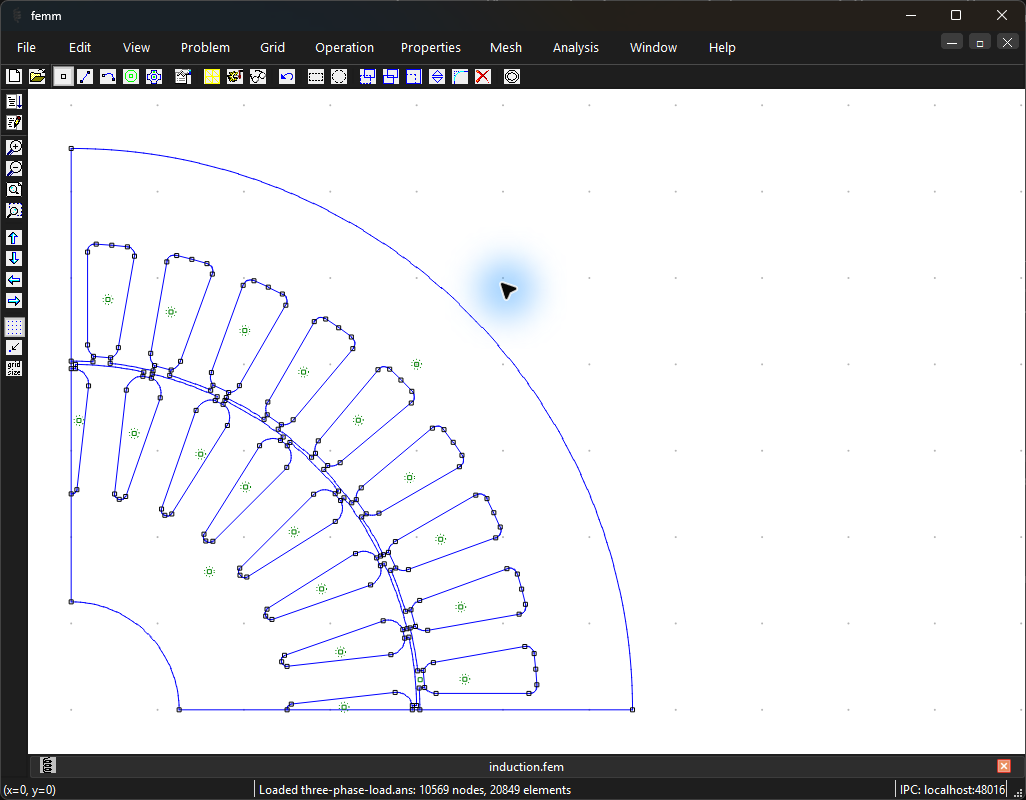
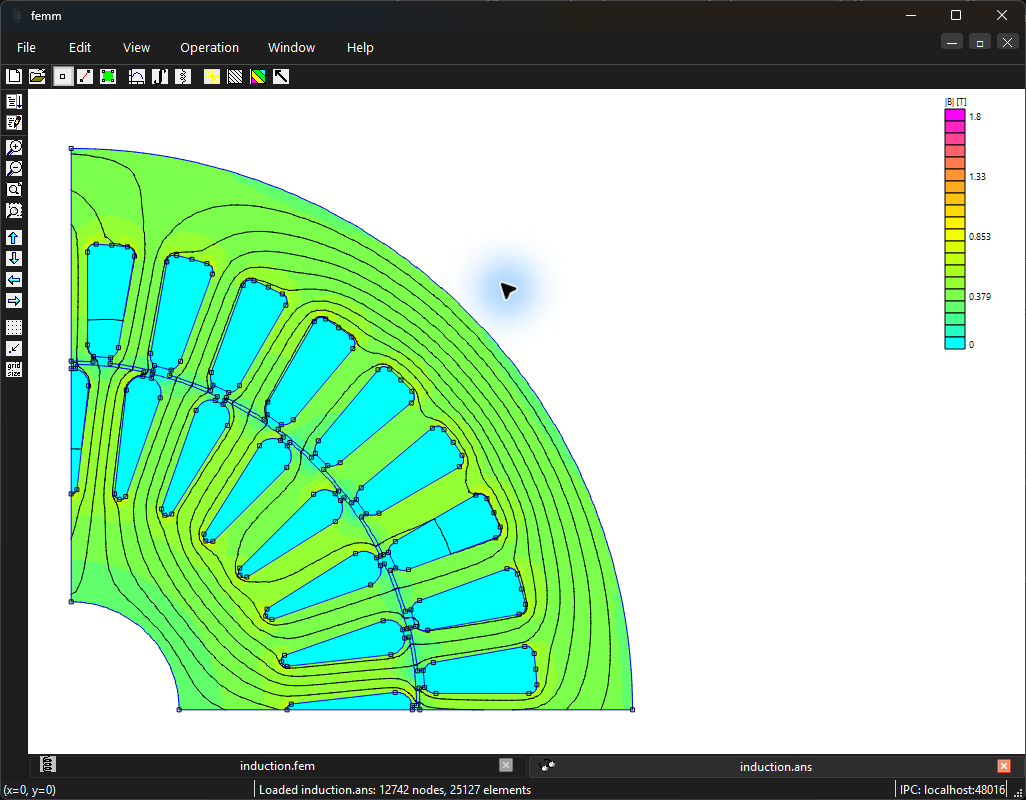
Учебная модель по Meeker 2horse. Частота — частота тока ротора в данном неподвижном опыте. Геометрия представляет четверть машины; результаты приведены без дополнительного множителя 4, который выводят отдельно. Пуск рассматривается в отдельном расчётном опыте. Комплексные токи и потокосцепления заданы амплитудными значениями; они отличаются от действующих значений источника.
Ориентиры в интерфейсеРисунок 29.6. Геометрия: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 29.7. Распределение магнитной индукции: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 29.8. Встроенная консоль FEMM: Проверка параметров на независимых частотах. Аналитическая проверка программы занятия. Показана консоль исходной редакции программы, зафиксированной при съёмке. Текущая программа с русскими пояснениями проверена отдельно во встроенном Python FEMM; этот снимок не является новым запуском текущей редакции. Открыть в полном размере
Самостоятельная работа
Заранее отложите две частоты и сравните постоянную RL-схему со схемой, содержащей одну физически обоснованную частотную поправку.