Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Извлечение параметров ротора и восстановление рабочей характеристики
Инженерный вопрос. Где электромагнитный момент соответствует заданной нагрузке?
Частотный отклик ротора позволяет определить параметры схемы замещения и затем обосновать момент, потери и рабочую точку по скольжению. Это связывает сечение машины с её механической характеристикой.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Обоснуйте связь частоты неподвижного гармонического опыта со скольжением; укажите учёт активной длины, лобовых частей и колец.
Вычисленный аналитический эталон. Проследите переход от полевого отклика к параметрам схемы замещения и мощности воздушного зазора.
Рабочее скольжение по моменту нагрузки. Выполните действия практикума по его исходной таблице. Сохраните скольжение, скорость, моменты и мощности около найденной точки.
Результат этого занятия. Рабочая точка с невязкой момента и проверкой энергетических соотношений.
Данные именно этого опыта. Сохраните скольжение, скорость, моменты и мощности около найденной точки.
Оформление наблюдений. Частота ротора, токи и потери, извлечённые параметры и допущения схемы; при рабочем режиме — скольжение, момент и мощности.
Как обосновать результат
Проверка из практикума. Остаток механического равновесия, электрические условия и мощностная тождественность проверены отдельно.
Независимый контроль. Проверьте параметры на частотах вне определения и энергетическими соотношениями. Условия ХХ, заторможенного ротора и нагрузки проверяйте отдельно.
Критерий выполнения. Заданы источник и нагрузка; корень найден в допустимом диапазоне; скорость, частоты и баланс согласованы.
Точность и расхождения. Отделите ошибку подгонки от ошибки независимого прогноза. Изменение сетки проводящего ротора и неопределённость торцевых сопротивлений не должны скрываться в одном проценте.
Основание сравнения. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Вывод для устройства
Поясните, пригодны ли параметры для требуемого диапазона скольжения и что необходимо добавить для прогноза пускового или нагрузочного режима двигателя.
Границы вывода. Неподвижное гармоническое решение само не выполняет вращение и не является опытом пуска. Связь со скольжением, кольцами и лобовыми частями задаётся и проверяется в модели машины.
Дополнительный расчётный метод
Асинхронный двигатель: от схемы замещения к проверке поля и момента
Согласование схемы замещения и полевого расчёта позволяет проверить токи, магнитные оси, момент и баланс мощности асинхронного двигателя.
Нагрузочную рабочую точку находят из согласования электромагнитного момента с механической нагрузкой. Частота вращения, скольжение и мощность связываются в единую систему условий установившегося режима.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Рабочую скорость асинхронного двигателя нельзя назначать одновременно с произвольными токами и требуемым моментом. При заданном напряжении и нагрузочной характеристике ищут скольжение, при котором расчётный электромагнитный момент уравновешивает нагрузку и механические потери. Для простого двигателя схема Тевенина выводит момент из мощности, передаваемой через воздушный зазор: P_\delta = 3I_{2}^{2} R_{2}^{\prime}/s, T_{\text{эм}} = P_\delta/\omega_{\text{син}}.
Роторные медные потери составляют sP_\delta, а преобразуемая электромеханическая мощность — (1 - s)P_\delta. Эти равенства дают независимую проверку знаков и нормировки. Мощность на валу дополнительно вычитает механические потери, которые обычная магнитная FEMM-модель не определяет автоматически. Для согласования можно использовать ограниченный поиск по скольжению с проверкой корня: сначала просканировать диапазон, затем уточнить интервал. Устойчивость рабочей точки требует анализа наклонов электромагнитного и нагрузочного моментов.
Эквивалентные действующие фазные величины схемы Тевенина; R_{2}^{\prime} приведено к статору.
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
Функция electromagnetic_torque задаёт линейный аналитический эталон двигательного режима асинхронной машины. Из момента вычисляется мощность, передаваемая через зазор; скольжение разделяет её на потери в роторе и мощность преобразования. Затем метод деления интервала пополам ищет скольжение при постоянном моменте нагрузки. Перед поиском проверяется смена знака невязки на концах интервала.
Уравнение рабочей скорости
Электромагнитная характеристика получена при определённом источнике напряжения и частоте. Нагрузка задаётся собственной зависимостью момента от скорости.
Сведите статорную часть к эквиваленту относительно роторной ветви и вычислите момент как функцию скольжения. Учитывайте действующее фазное напряжение в формуле мощности.
Свяжите скольжение со скоростью и решите скалярное равновесие моментов.
После нахождения корня восстановите токи, роторные потери и мощность вала. Для локальной механической устойчивости при фиксированном управлении проверьте отрицательный наклон результирующего момента по скорости.
Границы применимости. Наличие корня не означает устойчивость и не подтверждает возможность разгона до него. Пуск требует анализа всей траектории момента и ограничений источника.
Ответ: Скорость 1425 \,\text{об}/\text{мин}; T_{\text{эм}} = 16{,}0156 \,\text{Н}\cdot \text{м}; преобразуемая мощность около 2{,}390 \,\text{кВт} без механических потерь.
RapidIM: нагрузочное насыщение асинхронной машины через магнитостатическое согласование токов клетки
Клетка как электромагнитный объект
Короткозамкнутый ротор содержит проводящие стержни, соединённые торцевыми кольцами. Поле статора вращается относительно клетки и индуцирует токи; они создают собственную магнитодвижущую силу и электромагнитный момент. В обычной гармонической неподвижной постановке токи появляются из уравнений вихревых токов. В магнитостатической постановке индукция токов сама собой не возникает: токи стержней нужно задать как согласованные источники.
Метод Carbonieri–Bianchi использует связь с установившейся dq-моделью. В системе координат, ориентированной по потокосцеплению ротора, поперечная составляющая этого потокосцепления должна быть равна нулю. Условие позволяет подобрать амплитуду первой пространственной гармоники токов клетки при заданных токах статора. Нагрузочное насыщение учитывается непосредственно нелинейным полевым решением, а сопротивление клетки используется затем для восстановления частоты скольжения.
Этот метод решает иную задачу, чем основная линия Meeker с частотным исследованием неподвижного ротора. Он не является произвольным временным решателем FEMM. Здесь рассматривается установившаяся основная гармоника; распределение тока по сечению стержня принято равномерным. При большом скольжении, глубоком стержне, значительном вытеснении и гармонических потерях такое приближение требует отдельного уточнения.
Эквивалентная обмотка и безопасная нормировка
Каждому стержню соответствует отдельная цепь с одним активным проводником. Его ток выражают через пространственные весовые коэффициенты d и q. Эти коэффициенты должны обеспечивать нужную первую гармонику магнитодвижущей силы и отсутствие суммарного осевого тока. Виртуальное равенство мощности однозначно определяет сопряжённое эквивалентное потокосцепление; этим устраняется неоднозначность пересчёта числа проводников клетки.
В исходном отчёте эквивалентный ротор описан через синусоидальные фазные распределения и равенство эффективных чисел проводников Nr k об,r=Ns k об,s. При переписывании формул нельзя делить на сумму знакопеременных синусов по полной окружности: она равна нулю. Нужно явно определить положительные проводники либо нормировку по модулю и основной гармонике. В нашем независимом построении весовые коэффициенты нормируются непосредственно по ампервиткам и виртуальной мощности.
Учебная собственная модель имеет 36 статорных проводящих областей и 24 роторных стержня, p=2, глубину 80 мм и зазор 2 мм. Амплитуды весов статора и ротора равны 40 и 60: их отношение компенсирует различие числа областей. Это не протокол серийного двигателя. Материал с восемью точками B–H — учебный; одновременно рассчитывается линейный предел с \mu _{r}=1000.
Сопряжённые координаты сохраняют виртуальную электрическую работу и устраняют произвольный коэффициент масштаба.
Вывод уравнения согласования и секущей
В установившемся режиме при ориентации d по потокосцеплению ротора имеем \Psi rq=0. Продольное уравнение короткозамкнутой роторной цепи даёт ird=0; поперечное связывает irq с частотой скольжения. В линейном случае \Psi rq=M isq+Lr irq, откуда irq=-M isq/Lr. В насыщенной машине постоянные M и Lr заменяются прямым вычислением остатка F(irq)=\Psi rq через FEMM.
У каждой пробы одни и те же токи статора, геометрия и положение ротора. Меняется только амплитуда роторного q-тока. Две полевые пробы дают секущую, пересечение которой с нулём определяет следующую амплитуду. Оригинальная быстрая схема использует приближение irq≈−isq после выравнивания эффективных витков. Для нашей учебной клетки с закрытыми пазами рассеяние существенно, поэтому предпосылка о почти единичном M/Lr не выполняется.
Чтобы итерация оставалась воспроизводимой, программа сначала находит интервал смены знака между irq=−isq и irq=0, затем использует секущую внутри интервала и подстраховывает её делением пополам, если проба слишком близка к границе. Это более общий защищённый вариант алгоритма, а не дословное повторение формул и заявленного числа трёх шагов оригинала. Критерий остановки задаётся по потокосцеплению, а не по малому изменению тока.
Сопротивление и потери должны учитывать стержни, кольца и температуру; Rr в демонстрации задаётся отдельно.
Что проверено новым расчётом
Выполнены три серии согласования: линейная при isd=2 А, isq=4 А; нелинейная при тех же токах; нелинейная при isd=6 А, isq=8 А. Независимые линейные возбуждения определяют M и Lr отдельно от итерации. Это проверяет сам алгоритм в линейном пределе. Насыщенные решения затем показывают изменение амплитуды тока клетки без замены нагрузочного насыщения заранее найденной ненагруженной индуктивностью.
Полевой момент WST сохраняется отдельно от основной гармонической dq-оценки. Их различие в этой зубчатой учебной модели не маскируется: присутствуют дискретность обмотки, пространственные гармоники и сеточная погрешность. Для окончательного сравнения с Meeker нужно использовать одну и ту же геометрию, материалы, температуру и учёт колец. Сравнение разных учебных машин не является независимым подтверждением точности метода.
Независимые линейные пробы дают M=0{,}06531898 Гн и Lr=0,2577 Гн. При isq=4 А ожидается irq=-1,014 А; итерация даёт -1,014 А. Относительное различие около 5,12·10⁻⁵.
При нелинейной стали и isd=2 А, isq=4 А получено irq=-3,211 А, \Psi rd=0{,}14491329 Вб; конечная \Psi rq=-4{,}56\cdot 10^{-8} Вб. Полевой момент 1,38832 Н·м.
При isd=6 А, isq=8 А получено irq=-6,918 А, \Psi rd=0{,}43128838 Вб, \Psi rq\approx -1{,}97\cdot 10^{-9} Вб; WST-момент 8,92891 Н·м.
При отдельно заданном приведённом Rr=0,2 Ом частоты скольжения для нелинейных точек равны примерно 4,43139 и 3,20794 рад/с. Это результат выбранного Rr, а не автоматически рассчитанное сопротивление реальной короткозамкнутой обмотки.
Проверка. В JSON сохранены все пробы, остатки, токи, моменты и размеры сетки. Нет заявления об экспериментальной проверке и учёте вытеснения тока.
Магнитостатическое согласование токов клетки
Запустите rapidim_native.py и из rapidim-result.json постройте \Psi rq(irq) и нормированную невязку по шагам.
Сопоставьте линейный результат с независимым M/Lr. Объясните, почему здесь нельзя считать M/Lr≈1.
Сравните два нелинейных состояния и исследуйте насыщение мостиков над стержнями.
Задайте физические сопротивления стержней и колец, приведите их к используемой системе координат и восстановите скольжение.
Перед сопоставлением с основной линией курса повторите оба метода на одной геометрии в линейном низкочастотном пределе.
Ожидаемый результат. Полная цепочка: заданный ток статора → токи стержней → нелинейное поле → невязка → момент и частота скольжения.
Проверка. Распределение токов имеет нулевую сумму; нормировка виртуальной мощности, остаток ориентации и независимый линейный предел проверены.
Нативный RapidIM: собственная клетка и защищённая секущая
32 новых магнитостатических решения: 3+12+15 шагов трёх серий и две независимые линейные пробы. Полевая сетка около 48 тыс. элементов; сеточная сходимость момента не заявляется.
"""FEMM 5 MicroPython. Собственный учебный магнитостатический RapidIM-опыт.Токи стержней заданы по первой пространственной гармонике. Новые FE-решения."""importmath,os,json,sysassertsys.implementation.name=='micropython'# FEMM CLI и команда запуска сохранённого файла передают его путь в sys.argv[0].# Локальные модели/таблицы ищутся возле программы, а не в случайной рабочей папке.importos_saved_file=globals().get('__file__')or(sys.argv[0]ifsys.argvelse'')ifnot_saved_fileornotos.path.isfile(_saved_file):raiseRuntimeError('Запустите сохранённый файл из полного распакованного комплекта командой FEMM Run Script; не вставляйте его частями в консоль.')os.chdir(os.path.dirname(os.path.abspath(_saved_file)))try:os.mkdir('rapidim-output')exceptOSError:passdefxy(r,a):returnr*math.cos(a),r*math.sin(a)defcircle(r):forain[0,math.pi]:x,y=xy(r,a);u,v=xy(r,a+math.pi);mi_addnode(x,y);mi_addnode(u,v);mi_addarc(x,y,u,v,180,3)defsector(r1,r2,a,w):a-=w/2;b=a+wforrin[r1,r2]:x,y=xy(r,a);u,v=xy(r,b);mi_addnode(x,y);mi_addnode(u,v);mi_addarc(x,y,u,v,w*180/math.pi,2)fortin[a,b]:x,y=xy(r1,t);u,v=xy(r2,t);mi_addsegment(x,y,u,v)deflabel(r,a,material,circuit='',group=0,h=2):x,y=xy(r,a);mi_addblocklabel(x,y);mi_selectlabel(x,y);mi_setblockprop(material,0,h,circuit,0,group,1ifcircuitelse0);mi_clearselected()defclose():fornin['mo_close','mi_close']:try:globals()[n]()exceptException:passdefgeometry(nonlinear):close();newdocument(0);mi_probdef(0,'millimeters','planar',1e-9,80,25)format,muin[('Air',1),('Winding',1),('Steel',1000ifnotnonlinearelse1)]:mi_addmaterial(mat,mu,mu,0,0,0)ifnonlinear:forb,hin[(0,0),(.25,100),(.5,200),(.9,400),(1.2,800),(1.45,2000),(1.6,5000),(1.7,10000)]:mi_addbhpoint('Steel',b,h)forrin[18,58,60,100,150]:circle(r)mi_addboundprop('A0',0,0,0,0,0,0,0,0,0)forain[math.pi/2,3*math.pi/2]:x,y=xy(150,a);mi_selectarcsegment(x,y);mi_setarcsegmentprop(3,'A0',0,0);mi_clearselected()label(0,0,'Air',group=2);label(30,0,'Steel',group=2);label(59,.1,'Air',h=.45);label(95,0,'Steel');label(125,0,'Air',h=8)sources=[]forfamily,count,r1,r2,half,coef,groupin[('S',36,60.5,82,1.8,40.,0),('R',24,48,57.5,2.5,60.,2)]:forkinrange(count):angle=2*math.pi*(k+.5)/count;name=family+str(k);mi_addcircprop(name,0,1);sector(r1,r2,angle,2*half*math.pi/180);label((r1+r2)/2,angle,'Winding',name,group,1.5)sources.append({'name':name,'family':family,'d':coef*math.cos(2*angle),'q':coef*math.sin(2*angle)})returnsourcesdefsolve(sources,sd,sq,rq,name):forcinsources:mi_modifycircprop(c['name'],1,c['d']*sd+c['q']*sqifc['family']=='S'elsec['q']*rq)path='rapidim-output/'+name+'.fem';mi_saveas(path);mi_analyze(1);mi_loadsolution()flux={'sd':0.,'sq':0.,'rd':0.,'rq':0.}forcinsources:psi=float(mo_getcircuitproperties(c['name'])[2]);tag='s'ifc['family']=='S'else'r';flux[tag+'d']+=2/3*c['d']*psi;flux[tag+'q']+=2/3*c['q']*psimo_clearblock();mo_groupselectblock(2);T=float(mo_blockintegral(22));mo_clearblock()flux.update({'irq_A':rq,'isd_A':sd,'isq_A':sq,'T_WST_Nm':T,'T_dq_Nm':3*(flux['sd']*sq-flux['sq']*sd),'elements':mo_numelements(),'model':path})mo_close();returnfluxresults=[]fornonlinear,sd,sqin[(False,2.,4.),(True,2.,4.),(True,6.,8.)]:sources=geometry(nonlinear);tag='nonlinear-'ifnonlinearelse'linear-';tag+=str(sd)a=solve(sources,sd,sq,-sq,tag+'-0');r1=a['irq_A'];f1=a['rq']# Общая секущая: безопасная проба не требует неоднозначных знаков формул оригинала.r2=0.;b=solve(sources,sd,sq,r2,tag+'-1');history=[a,b]assertf1*b['rq']<0,'Нужен интервал смены знака λrq'foritinrange(2,25):r=r2-b['rq']*(r2-r1)/(b['rq']-f1)lo=min(r1,r2);hi=max(r1,r2)ifmin(r-lo,hi-r)<.05*(hi-lo):r=(r1+r2)/2c=solve(sources,sd,sq,r,tag+'-'+str(it));history.append(c)ifabs(c['rq'])<=1e-5*max(abs(c['rd']),1e-8):breakifc['rq']*f1>0:r1,f1=r,c['rq']else:r2,b=r,clast=history[-1];last['omega_sl_for_Rr_0_2_rad_s']=-.2*last['irq_A']/last['rd']results.append({'nonlinear':nonlinear,'history':history,'passed':abs(last['rq'])<1e-5*abs(last['rd'])})ifnotnonlinear:# M и Lr определяем отдельными линейными расчётами; не подгоняем к итерации.M=solve(sources,0,1,0,'linear-M')['rq'];Lr=solve(sources,0,0,1,'linear-Lr')['rq'];results[-1]['linear_independent']={'M_H':M,'Lr_H':Lr,'expected_irq_A':-M/Lr*sq,'actual_irq_A':last['irq_A'],'relative_error':abs(last['irq_A']+M/Lr*sq)/abs(last['irq_A'])}close();out={'scope':'Учебная собственная 36-пазовая статорная и 24-стержневая роторная модель, p=2, глубина80мм, воздушный зазор2мм. Эквивалентные токовые координаты нормированы по виртуальной мощности 3/2; геометрия и B–H не являются паспортом промышленного АД. Равенство эффективных ампервитков обеспечено отношением коэффициентов60/40=36/24. Кольца/скин-эффект не решаются; Rr=0.2Ом — отдельно заданный учебный приведённый параметр.','cases':results,'passed':all(c['passed']forcinresults)}withopen('rapidim-result.json','w')asf:json.dump(out,f)print('RapidIM',out['passed'],[(c['nonlinear'],len(c['history']),c['history'][-1]['irq_A'],c['history'][-1]['rq'])forcinresults])assertout['passed']
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Физический метод первой гармоники и RFO взят из скачанного RapidIM_Report.pdf. Введение в клетку, исправленная нормировка через виртуальную мощность, собственная геометрия, защищённая секущая и FEMM5-реализация самостоятельные. Это дополнительная поздняя линия после основного курса АД.
Уточните корень внутри встроенного Python; для каждой точки проверьте применимость частотных параметров.
Сопоставьте момент со значением поля при правильной частотной интерпретации и восстановлении сектора.
Проверьте мощности зазора, ротора, преобразования и вала; перечислите отсутствующие потери.
Ожидаемый результат. Согласованная рабочая скорость и момент, а не несвязанные номинальные подписи.
Как проверить. Остаток механического равновесия, электрические условия и мощностная тождественность проверены отдельно.
Обработка и анализ результатов
Где электромагнитный момент соответствует заданной нагрузке?
Сохраните скольжение, скорость, моменты и мощности около найденной точки.
Сопоставьте частотные точки и режимы с одной принятой схемой замещения; проверьте скольжение и мощность.
С чем сравнить. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Итог работы. Рабочая точка с невязкой момента и проверкой энергетических соотношений.
Код выполняется во встроенном Python FEMM 5. Он проверяет приведённый аналитический вывод; получение полевых данных выполняется отдельным практикумом с указанной моделью.
Python · встроенный MicroPython FEMM 5
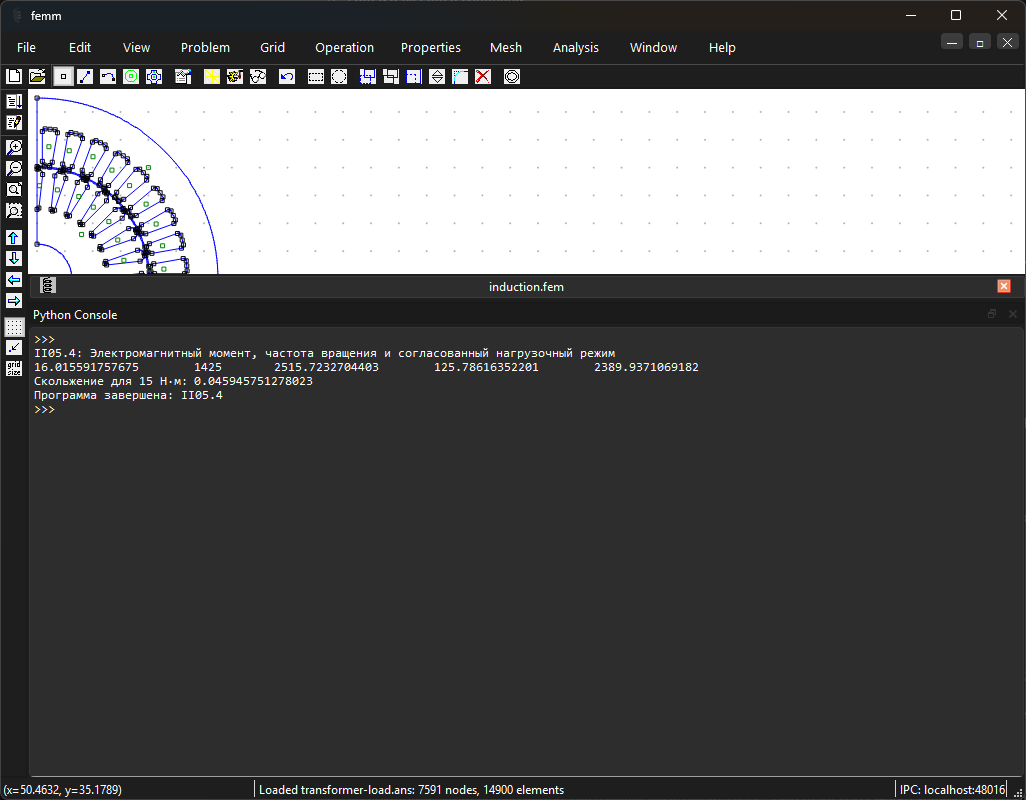
"""Электромагнитный момент, частота вращения и согласованный нагрузочный режим.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""importmath# Синхронная частота вращения, об/мин; угловая скорость рассчитывается в рад/с.sync_speed_rpm=1500.0omega_sync=2*math.pi*sync_speed_rpm/60# Аналитическая схема замещения асинхронного двигателя; результат — момент, Н·м.# Эталон предназначен только для двигательного режима: 0 < s ≤ 1.defelectromagnetic_torque(slip):ifnot(0<slip<=1):raiseValueError("Эталон рассчитан для двигательного скольжения")rotor_term=0.5/slipreturn3*100**2*rotor_term/(omega_sync*((0.5+rotor_term)**2+3**2))slip=0.05torque=electromagnetic_torque(slip)# Мощность, передаваемая через зазор, равна моменту, умноженному на синхронную угловую скорость.gap_w=torque*omega_sync# Порядок вывода: момент, Н·м; частота вращения, об/мин; мощность зазора, Вт;# потери в роторе, Вт; мощность электромеханического преобразования, Вт.print(torque,sync_speed_rpm*(1-slip),gap_w,slip*gap_w,(1-slip)*gap_w)# Ищем скольжение при заданном постоянном моменте нагрузки методом деления интервала пополам.left,right,load=0.01,0.15,15.0# Перед поиском проверяем смену знака невязки на концах заданного интервала.if(electromagnetic_torque(left)-load)*(electromagnetic_torque(right)-load)>0:raiseValueError("Нет подтвержденного интервала корня")# Сохраняем половину интервала, на концах которой невязка меняет знак.foriterationinrange(40):middle=(left+right)/2if(electromagnetic_torque(left)-load)*(electromagnetic_torque(middle)-load)<=0:right=middleelse:left=middleprint("Скольжение для 15 Н·м:",(left+right)/2)
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
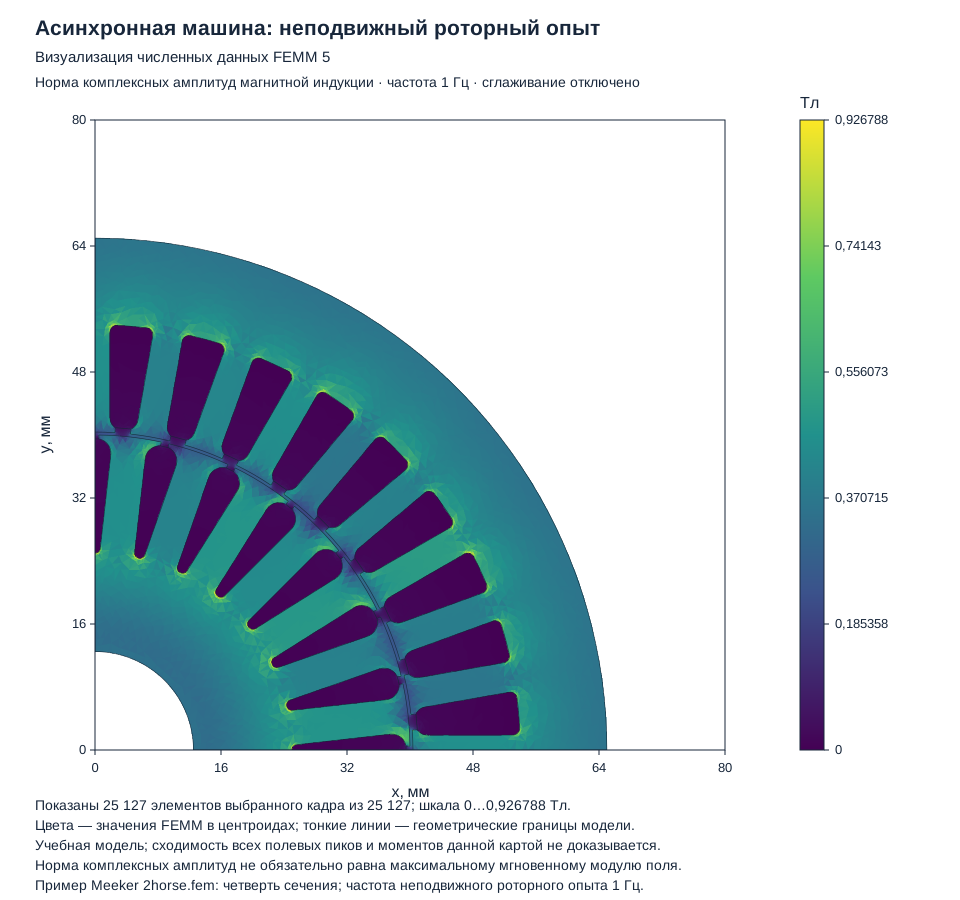
Рисунок 29.13. Визуализация численных данных FEMM 5: Асинхронный двигатель: сектор модели. Это экспорт результатов поля, а не снимок окна программы.
Учебная модель по Meeker 2horse. Частота — частота тока ротора в данном неподвижном опыте. Геометрия представляет четверть машины; результаты приведены без дополнительного множителя 4, который выводят отдельно. Пуск рассматривается в отдельном расчётном опыте. Комплексные токи и потокосцепления заданы амплитудными значениями; они отличаются от действующих значений источника.
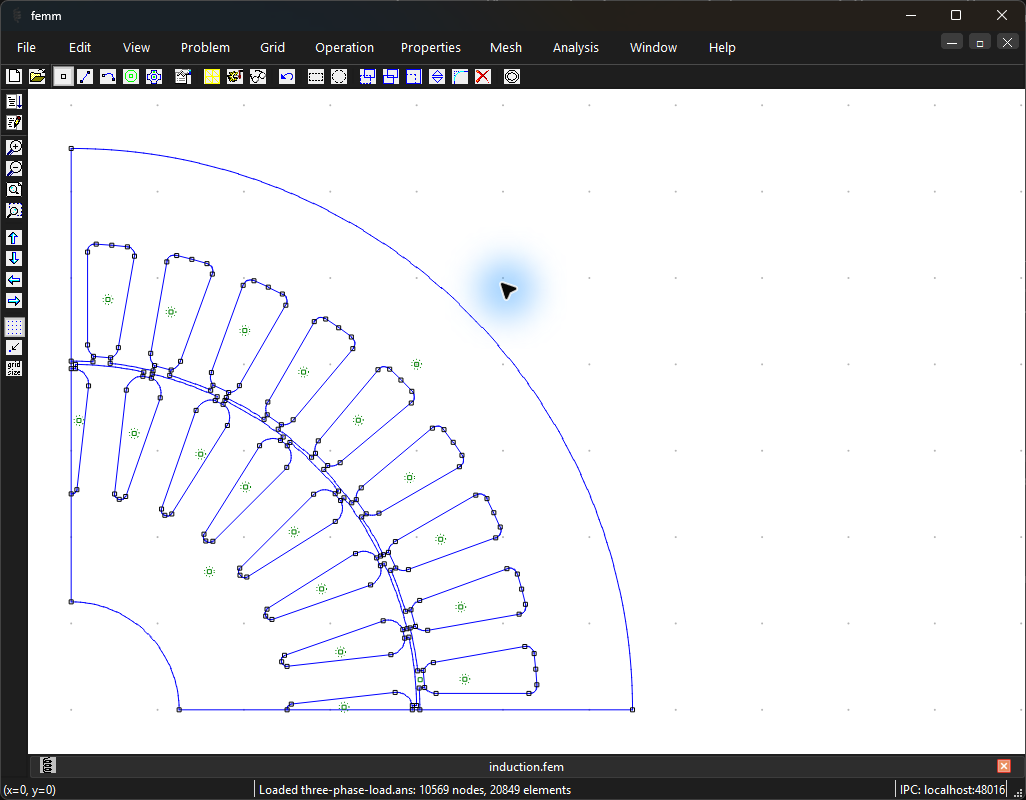
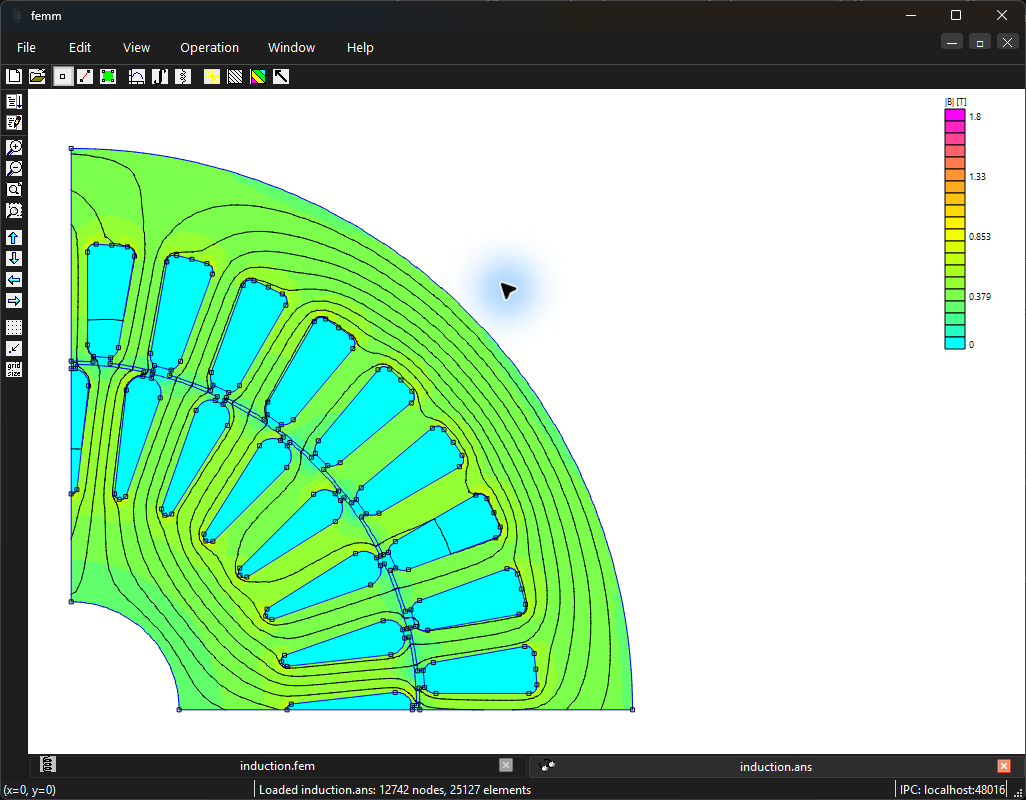
Ориентиры в интерфейсеРисунок 29.14. Геометрия: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 29.15. Распределение магнитной индукции: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 29.16. Встроенная консоль FEMM: Электромагнитный момент, частота вращения и согласованный нагрузочный режим. Аналитическая проверка программы занятия. Показана консоль исходной редакции программы, зафиксированной при съёмке. Текущая программа с русскими пояснениями проверена отдельно во встроенном Python FEMM; этот снимок не является новым запуском текущей редакции. Открыть в полном размере
Самостоятельная работа
Найдите скольжение для постоянного нагрузочного момента 15 \,\text{Н}\cdot \text{м} в диапазоне 0{,}01\text{–}0{,}15 и проверьте устойчивость выбранного пересечения.
Критерий выполнения: Заданы источник и нагрузка; корень найден в допустимом диапазоне; скорость, частоты и баланс согласованы.