Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Получение силовой характеристики и проверка энергетического преобразования
Инженерный вопрос. Совпадают ли знак и величина силы WST и энергетической производной?
Магнитная цепь, потокосцепление, тяговая характеристика и потери образуют методику выбора зазора, обмотки и режима привода. Сила становится проектным критерием после сопоставления с нагрузкой механизма.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Задайте координату, положительное направление и удерживаемое возбуждение. Выберите силовой интеграл и допустимую энергетическую производную.
Производная для идеальной цепи. Проверьте размерность, знак и условия зазорной или энергетической оценки до обработки полевого результата.
WST и три положения якоря. Выполните действия практикума по его исходной таблице. Запишите силу и коэнергию для предусмотренных положений якоря.
Ответить на вопрос по своим результатам. Проверьте знак, единицу и геометрический множитель силы или момента; выполните сравнение, предусмотренное именно этим практикумом.
Что включить в отчёт
Результат этого занятия. Сопоставление методов с шагом перемещения и направлением силы.
Данные именно этого опыта. Запишите силу и коэнергию для предусмотренных положений якоря.
Оформление наблюдений. Положение, источник, сила или момент, область интеграла; для энергетической проверки — энергия или коэнергия соседних положений и шаг.
Как обосновать результат
Проверка из практикума. Изменение от половинного шага менее 2\,\%, от уточнения сетки менее 2\,\%; расхождение методов обсуждается с учётом обеих проверок.
Независимый контроль. Сопоставьте предусмотренные независимые силовой и энергетический методы при одинаковых токах либо напряжениях и одной системе координат.
Критерий выполнения. Сила около-28{,}560 \,\text{Н}; отклонение уменьшается приблизительно вчетверо относительно шага 0{,}1 \,\text{мм}.
Точность и расхождения. Уточните шаг перемещения отдельно от сетки зазора. Около нулевой силы или момента сравнивайте абсолютные значения с единицей; относительный процент там неустойчив.
Основание сравнения. Опора — тензор напряжений, взвешенный интеграл и энергетическая производная из занятия. Укажите удерживаемую величину, знак координаты и границу применимости аналитического зазорного предела.
Вывод для устройства
Свяжите характеристику с требуемым усилием, моментом или запасом к противодействующей нагрузке. Такой запас требует заданной механической характеристики.
Границы вывода. Магнитная сила отдельного привода не подтверждает работу всего аппарата: контактные усилия, пружины, трение, динамика и нагрев должны быть заданы и проверены по назначению.
Дополнительный расчётный метод
Гармоники МДС, затухание поля и момент в кольцевом зазоре
Аналитический эталон кольцевого зазора связывает относительный угол полей с электромагнитным моментом и показывает, как зазор изменяет результат.
Момент магнитной стрелки связывает опыт с вычисляемой характеристикой. Сравнение дискретной токовой и полевой моделей отделяет статический момент от движения с заданной инерцией.
Получаемые величины. момент стрелки M(\theta ); ошибка дискретизации токового слоя; эквивалентные \mu и намагниченность; угол и энергия движения при заданном Jмех
Зафиксировать геометрию провода, стрелки и источник.
Вычислить поле внешнего тока и силу каждого элемента эквивалентного токового слоя.
Суммировать моменты и уточнить число элементов/толщину слоя при сохранении полных токов.
Сравнить с FEMM при совместимых свойствах материала.
Для динамики добавить момент инерции и оговорённое трение, проверить шаг времени и баланс энергии.
Страницы источника. PDF 1–19 полностью: 1–4 опыты и амперовская модель; 5–14 алгоритм сил и программные иллюстрации; 15–17 сравнение FEMM; 18–19 движение стрелки.
Расчёт магнитных систем электромагнитов классическим и численным методом (ОНПУ,2010)
Размеры и B(H) задают магнитную цепь, затем полевой расчёт определяет тяговую силу. Таблица независимых оценок показывает пользу и границы классического и численного методов.
Простейшая машина служит аналитическим эталоном взаимной индуктивности, ЭДС, мощности и момента. Последовательное ослабление допущений показывает, какие особенности реальной конструкции меняют результат.
Получаемые величины.M(\theta ) и \Psi (\theta ); e(\theta ) при \Omega; Pэм=e\cdot i и Mэм=Pэм/\Omega; ошибка гладкого зазора и μст→\infty
Записать допущения: гладкий малый зазор, большая проницаемость, игнорирование лобовых частей и реакции якоря в выбранном пределе.
Вывести потокосцепление при повороте и напряжение при скорости.
Получить мощность и момент двумя согласованными способами.
Повторить полевой опыт при конечной \mu, пазах и ненулевом токе якоря; сравнить именно защищаемые параметры.
Страницы источника. PDF 1–30 полностью: 1–5 цель и допущения; 6–18 поток, ЭДС, мощность и момент; 19–30 проверка на численных моделях и разные типы машин.
Нормальная и тангенциальная тяги зазора связывают компоненты поля с силой и моментом. Сравнение направлений объясняет передачу усилия через ферромагнитные части машины.
Силы в пазу показывают передачу момента через зубцы и сердечник. Общий тензорный интеграл сопоставляют с силами на выбранных телах, сохраняя одну расчётную систему.
Получаемые величины. сила на проводнике и сердечнике; полная сила зубцового деления; напряжения на стенках паза; зависимость доли силы меди от глубины тока
Выбрать, на какое тело нужна сила, и сохранить ориентацию.
Для линейного эталона выделить внешнее поле и поле тока.
Вычислить силу проводника без включения собственного поля как внешнего.
Сопоставить полную силу с интегралом в воздухе и энергетическим контролем; проверить сетку.
Страницы источника. PDF 1–15 полностью: 1–3 назначение сил; 4–8 объёмные/поверхностные силы; 9–15 разделение силы проводника и зубцового деления.
Электромагнитную силу определяют по напряжениям Максвелла и энергетическим соотношениям. Сопоставление методов требует явно указать механическую координату и электрические величины, сохраняемые при виртуальном перемещении.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
В воздухе магнитный тензор напряжений выражается через B и \mu_0. Интеграл его действия на нормаль по замкнутой поверхности вокруг тела даёт результирующую силу. Для плоской задачи поверхность получается вытягиванием контура на Depth. Контур должен проходить по воздуху и не лежать на границе железа, где производные поля и их численная точность различаются. Формула относится к магнитостатике; гармоническая средняя сила требует комплексных амплитуд и правильного усреднения.
Тензор T имеет единицу \text{Н}/\text{м}^2; n — внешняя нормаль охватывающей поверхности; формула дана для воздуха.
Вывод давления нормального поля
Если B направлена нормально к плоской рабочей поверхности, действие тензора на эту нормаль равно B^{2}/(2\mu_0)n. Так возникает магнитное давление. При тангенциальной компоненте выражение меняется: нормальное напряжение связано с разностью квадратов нормальной и касательной компонент, а касательное — с их произведением. Поэтому простой расчёт по одному B пригоден лишь для почти однородного нормального зазора. Полный интеграл учитывает края и все стороны якоря.
Взвешенный тензор в FEMM
Weighted Stress Tensor преобразует задачу вычисления силы в устойчивее усредняемый объёмный интеграл и избавляет от произвольного выбора единственного контура. В окне обработки результатов выделяют только тела, на которые ищется сила. Они должны быть окружены воздухом либо допустимо примыкать к границе; при контакте с другим не воздушным материалом метод имеет ограничение. Для нашего отдельного якоря условия выполнены. Уточнение сетки вокруг него остаётся необходимым: название метода не является гарантией точности любой грубой модели.
Вывод виртуальной работы
Электрическая работа системы разделяется на изменение магнитной энергии и механическую работу. Коэнергия W^{\prime}=I\Psi-W удобна при независимом задании токов. Её полная производная содержит \Psi\,\mathrm dI+F\,\mathrm dx; при \mathrm dI=0 механическая сила равна частной производной W^{\prime} по координате. При фиксированном потокосцеплении, напротив, используют отрицательную производную энергии W. Эти два условия нельзя смешивать. В машине фиксируют фазные токи в неподвижной системе при изменении угла, а не автоматически постоянные d/q-токи.
x в м; энергия и коэнергия в Дж; итог в Н. Координата и направление силы согласованы.
Центральная производная и знак
В нашем электромагните увеличение y якоря увеличивает оба зазора. При том же токе потокосцепление и коэнергия уменьшаются, поэтому F_y отрицательна. Для численной производной решают три положения вокруг исходного, сохраняя одинаковый ток. Разность энергий делится на шаг в метрах, хотя перенос в графическом интерфейсе вводится в миллиметрах. Ошибка размерности здесь даёт тысячекратное изменение силы. Половинный шаг и независимый WST помогают отделить погрешность производной от физического результата.
Токи всех цепей фиксированы; \Delta y в м. Центральная разность имеет второй порядок для гладкой функции.
Сопоставление независимых методов
При одинаковых геометрии и токе силу можно определить тремя способами: по приближённой магнитной цепи, взвешенному тензору напряжений Максвелла (WST) и производной коэнергии. Первый способ пренебрегает краевыми полями, остальные учитывают поле выбранного конечно-элементного приближения. После уточнения сетки результаты двух полевых методов должны сближаться. Отличие аналитической оценки может сохраняться из-за принятых упрощений. В протоколе нужны знак, компонента силы, ток, положение, шаг, сетка и выбранное тело. Округлять силу до целых ньютонов следует после проверки: преждевременное округление скрывает расхождение результатов.
Почему площадь энергии должна охватывать всю систему
При переносе якоря меняется не только поле внутри него, но и поле в зазорах, сердечнике и окружающем воздухе. Производная коэнергии отдельного якоря пропустила бы эти изменения и не дала полной механической силы. Поэтому интегрируется вся магнитная система. Напротив, WST выбирает именно тело, на которое действует сила, поскольку окружающий воздух используется в процедуре напряжений. Два разных выделения не противоречат друг другу: методы имеют разные определения. Если в модели есть постоянные магниты, их базовая коэнергия при нулевом токе также может зависеть от положения. Если этот вклад отбросить, соответствующая сила или зубцовый момент не будут учтены. Во всех случаях необходимо использовать полный корректный функционал при действительно фиксированных независимых токах.
Сила из виртуальной работы: что удерживается постоянным
Рассматривается квазистатическая обратимая система без механического трения. Положительная сила совершает положительную работу при положительном перемещении.
Разделите электрическую работу на изменение энергии поля и механическую работу.
При фиксированном токе производная коэнергии даёт силу. При фиксированном потокосцеплении сила равна отрицательной производной энергии. Менять удерживаемую величину между двумя расчётами нельзя.
В центральной разности перемещение переводится в метры. Отдельно уменьшите шаг перемещения и уточните сетку, чтобы отделить ошибку производной от разности сеточных энергий.
Для независимой проверки интегрируйте тензор напряжений по замкнутой поверхности в воздухе. Взвешенный объёмный интеграл FEMM требует, чтобы выделенное тело было окружено воздухом или примыкало к допустимой внешней границе.
Границы применимости. При постоянных магнитах нельзя восстанавливать полную коэнергию только интегралом по токам от нуля: энергия состояния с нулевыми токами зависит от положения. Для гармоники нужно различать среднюю и переменную компоненты силы.
Пояснения к официальному руководству
Подробности, которые следует учитывать при настройке и проверке модели. Все учебные пояснения.
Список на страницах 171–172 содержит 24 позиции. Карта ниже связывает источники с физическими моделями и численными методами. При воспроизведении расчёта сверяйте параметры интерфейса и реализацию решателя с руководством выбранной версии FEMM; статья по методу помогает понять его математическое основание.
Общую физическую основу автор связывает с книгами Plonus [1], Hoole [2] и Jackson [3]. Для теплопроводности указаны White [4] и Haberman [5]. Они помогают различать уравнения Максвелла, приближения низкой частоты и тепловую аналогию, но не дают права смешивать физические единицы аналогичных величин. Документация MicroPython [9] относится к языковой среде встроенных сценариев; особенности FEMM и доступных модулей всё равно сверяют с главой 3 текущего руководства.
Вариационное построение конечных элементов связано с Allaire [10] и Silvester [11], а осесимметричная магнитная формулировка — с работой Henrotte и соавторов [12]. Эти источники отвечают на разные вопросы: откуда возникает матрица элемента и почему специальная формулировка ведёт себя лучше у оси. Техники вычисления сил имеют отдельную основу: объёмный взвешенный интеграл связывается с McFee, Webb и Lowther [7], а метод тонкой оболочки — с Henrotte, Deliege и Hameyer [8]. Их нельзя сводить к утверждению, что всякий силовой интеграл одинаково точен на любой сетке.
Freund [14] объясняет итерационные методы для комплексно-симметричных систем; D’Azevedo, Forsyth и Tang [15] — влияние нумерации неизвестных на сходимость. Fletcher [13] объясняет предобусловливание SSOR. В §7.2 текущего руководства главным предобусловливателем является неполное LDL ^{T} с пороговым заполнением. Zienkiewicz и Zhu [16] представляют восстановление поля по соседним элементам; FEMM использует упрощённое взвешивание для магнитного поля, поэтому ссылка на общий метод не означает дословной реализации всех его шагов.
Для открытой области Chen и Konrad [17] дают обзор подходов. Работы Meeker [18, 19] объясняют IABC для магнитных и электростатических задач. Работы Freeman, Lowther и Forghani [20–22] относятся к отображению внешней области и его плоской, осесимметричной и пространственной постановкам. В учебном расчёте полезно сначала определить, используется ли простое усечение, IABC или преобразование Кельвина, а затем обращаться к соответствующему источнику; эти методы не являются разными названиями одного и того же граничного условия.
Вихревые токи и частотную проницаемость тонких листов руководство связывает со Stoll [6]. Нелинейную гармоническую характеристику — с Jack и Mecrow [23], а модель нелинейного гистерезисного отставания — с O’Kelly [24]. Для статьи или отчёта следует сослаться одновременно на выбранную модель материала и на фактическую реализацию FEMM. Одного названия марки стали недостаточно для воспроизводимого утверждения о потерях.
Проверьте на своей модели
В отчёте о численном методе разделите ссылку на текущую реализацию FEMM и ссылку на исходный метод.
Если статья из списка не изучалась непосредственно, укажите, что её назначение установлено по руководству FEMM; не приписывайте ей независимо проверенные выводы.
Линейные интегралы B\cdot n и H\cdot t отвечают на вопросы о потоке и МДС; Contour Length возвращает метры. Force/Torque from stress tensor оценивают силу и момент вокруг начала координат. B\cdot n^{2} полезен для среднеквадратичной характеристики распределения, но сам по себе не равен ни потоку, ни силе.
Переход от интеграла R^{2} к моменту инерции
I_{\mathrm{mass}}=\sum_k\rho_k\int_{V_k}r_\perp^2\,\mathrm dV
Результат R^{2}-интеграла не является массовым моментом инерции, пока не учтена плотность. При разных материалах суммируют вклады областей с их собственными плотностями.
Обозначения и единицы
\rho_k — массовая плотность, кг/м³; r_\perp — расстояние до оси, м; V_k — область материала; I_{\mathrm{mass}} — массовый момент инерции, кг·м².
Условия применения. В плоской задаче ось проходит через x=y=0; в осесимметричной — через r=0. Массовая плотность должна соответствовать физической конструкции.
Ненумерованное соотношение из текста руководства; обозначения и условия раскрыты для курса.
Total Loss Density делит суммарную мощность потерь выделенных областей на их объём. Эта величина полезна при сравнении областей разного размера, но не показывает локальный максимум тепловыделения.
Обозначения и единицы
P_{\mathrm{loss}} — потери, Вт; V_{\mathrm{selected}} — физический объём выделения, м³; \overline p_{\mathrm{loss}} — средняя объёмная плотность потерь, Вт/м³.
Условия применения. Объём должен быть ненулевым и учитывать Depth или осесимметричный вес.
Блоковые интегралы охватывают A\cdot J, A, энергию, коэнергию, гистерезисные/шихтовочные/проксимити-потери, резистивные потери, полные потери, площадь, объём, ток, интеграл B, силу и момент Лоренца, WST, а также R^{2}. Для R^{2} массовый момент инерции получают умножением на плотность; если материалы различны, суммируют отдельные вклады. Total Loss Density — полные потери выбранных блоков, делённые на их общий объём, в Вт/м³; это не температура и не локальный максимум.
Поле создаётся исследуемой обмоткой, а интеграл берётся по области её тока. В линейной магнитостатической системе он равен удвоенной энергии поля и даёт собственную индуктивность после деления на квадрат тока. В знаменателе стоит ток одного витка цепи, а число витков уже должно быть правильно отражено в J.
Обозначения и единицы
L_{\mathrm{self}} — Гн; i — ток обмотки, А.
\mathbf A — Вб/м; \mathbf J — А/м²; \mathrm dV — м³, поэтому интеграл имеет единицу Дж.
Условия применения. Вещественные магнитостатические поля, линейная система без фонового возбуждения постоянными магнитами или другими токами. Насыщение, смещение и комплексные гармонические поля требуют определения нужной индуктивности и отдельной обработки. Объём включает Depth или вращение сечения.
Для A_{1} включают только первую обмотку. Во второй используют пробное распределение J2, соответствующее выбранному направлению её тока i2; фактически возбуждать вторую при вычислении A_{1} не нужно. Знак скалярного произведения сохраняет полярность взаимного потокосцепления.
Обозначения и единицы
\mathbf A_1 — потенциал от первой обмотки, Вб/м; \mathbf J_2 — пробная плотность во второй, А/м².
i_1,i_2 — токи, А; V_2 — объём второй обмотки; результат — Гн.
Условия применения. Линейная взаимная магнитная система, согласованные направления токов и полный возвратный путь обмоток. Фоновый потенциал от иных источников не должен попадать в A_{1}.
При равномерной плотности J2=n_{2}i2/a_{2} ток второй обмотки сокращается. Сначала интегрируют A_{1} по прямой ветви, затем вычитают интеграл по обратной: физические направления их токов противоположны. Вторая обмотка при решении поля остаётся выключенной. Обычная сумма двух неподписанных интегралов дала бы неверную взаимную индуктивность.
Обозначения и единицы
n_2 — число витков; a_2 — площадь сечения одной ветви, м²; i_1 — А.
V_{2+},V_{2-} — объёмы ветвей с положительным и отрицательным направлением тока; A_1=A_{1z} — Вб/м.
Условия применения. Плоская линейная модель и одинаковая равномерная плотность по модулю в двух ветвях. При разных площадях коэффициенты учитывают отдельно; в осесимметрии нельзя механически добавлять фиктивную обратную ветвь.
В исходной формуле стоит разность. Последующее слово «Add» в тексте следует понимать как сложение с учётом знака ветви; здесь явно сохранён минус.
Квадратичная зависимость позволяет получить L=2E/i^{2} из полной магнитной энергии. Интегрировать нужно всю область поля, включая воздух: энергия не ограничивается объёмом проводника. Для одной синусоиды формула относится к мгновенным i и E; средняя энергия при пиковом токе I_m равна LI_m^{2}/4.
Обозначения и единицы
E — запасённая магнитная энергия, Дж; это не напряжённость электрического поля.
L — Гн; i — мгновенный или постоянный ток, А.
Условия применения. Линейная индуктивность без фонового магнитного смещения, с характеристикой потокосцепления через начало координат. При насыщении или нескольких возбуждённых обмотках одна скалярная L не заменяет энергетическую характеристику.
Магнитная энергия нелинейного материала
W=\int_V\left(\int_0^B H(B^{\prime})\,\mathrm dB^{\prime}\right)\mathrm dV
Внутренний интеграл накапливает плотность энергии вдоль характеристики от исходного состояния до рабочей индукции; внешний суммирует её по объёму. При линейной связи через начало координат получается BH /2, но в насыщении площадь под H(B) уже не равна половине прямоугольника BH.
Обозначения и единицы
W — Дж; B,B^{\prime} — Тл; H — А/м; внутренний интеграл — Дж/м³.
B^{\prime} — переменная интегрирования, не пространственная производная.
Условия применения. Скалярная однозначная безгистерезисная характеристика и согласованный нулевой уровень энергии. Для анизотропной векторной среды нужен путь интегрирования H\cdot dB; постоянные магниты и гистерезис требуют учёта их модели и истории.
Магнитная коэнергия
W_c=\int_V\left(\int_0^H B(H^{\prime})\,\mathrm dH^{\prime}\right)\mathrm dV
Коэнергия строится интегрированием B по H и удобна для силы при заданных токах. Для согласованной однозначной характеристики через начало координат энергия и коэнергия в сумме дают интеграл BH по объёму. Равными они становятся для линейной связи через начало; линейная возвратная линия магнита со смещением сама по себе этого равенства не обеспечивает.
Условия применения. Однозначная материальная характеристика с согласованным энергетическим нулём. Значение коэнергии не является независимым запасом энергии, который можно прибавить к W.
Это равенство позволяет перейти от интеграла A\cdot J к формуле взаимной индуктивности через интеграл A по второй обмотке. Площадь a_{2} относится к выбранному поперечному сечению распределённой катушки.
Обозначения и единицы
N_2 — число витков; I_2 — ток витка, А; J_2 — усреднённая плотность тока, А/м²; a_2 — площадь сечения, м².
Условия применения. Равномерная заданная плотность тока в соответствующей стороне катушки; знак направления учитывают отдельно.
Для силы на немагнитных проводниках с \mu _{r}=1 подходит интеграл J\times B. WST выбирает семейство путей через дополнительную задачу для весовой функции; выбранное тело должно быть окружено воздухом и/или примыкать к внешней границе. При контакте с иной материальной областью применимость WST нарушается; силу можно проверять изменением коэнергии при постоянных токах.
Проводят два согласованных решения с малым смещением тела и одинаковыми токами всех возбуждённых цепей. Разность коэнергий, делённая на смещение, оценивает компоненту силы в направлении p. Слишком большой шаг даёт ошибку конечной разности, слишком маленький усиливает влияние сеточной и итерационной погрешности; проверяют несколько шагов.
Обозначения и единицы
p,\Delta p — положение и смещение, м; F_p — Н; W_c — Дж.
\mathbf i=\mathrm{const} означает фиксированные токи всех источников. Для углового p в радианах результатом становится момент, Н·м.
Условия применения. Квазистатическое перемещение и энергетически согласованная модель. При заданном напряжении токи обычно меняются, поэтому ту же разность нельзя безоговорочно считать производной при постоянных токах.
В оригинале конечная разность написана со знаком равенства. Для конечного \Delta p это приближение производной; знак заменён на ≈ и явно указана фиксация токов.
Сила Лоренца на ток в объёме
\mathbf F_{\mathrm{Lorentz}}=\int_V\mathbf J\times\mathbf B\,\mathrm dV
Векторное произведение задаёт направление силы на проводящий ток; интеграл суммирует действие по выбранному объёму. Это естественный способ оценки силы катушки в поле постоянного магнита. Для ферромагнитного тела вклад намагниченности не сводится к этому интегралу свободной J, поэтому используют подходящую энергетическую или тензорную оценку.
Обозначения и единицы
\mathbf J — А/м²; \mathbf B — Тл; \mathbf J\times\mathbf B — Н/м³.
\mathbf F — Н; объём содержит глубину плоской модели или осесимметричное вращение.
Условия применения. Статические либо мгновенные поля; для непосредственной оценки силы тела — немагнитный проводник. Для пиковых комплексных амплитуд средняя сила равна \tfrac12 \operatorname{Re} \int \widehat{J}\times \widehat{B}* dV, а не интегралу модулей.
Момент силы Лоренца
\boldsymbol\tau_{\mathrm L}=\int_V\mathbf r\times(\mathbf J\times\mathbf B)\,\mathrm dV
Внешнее векторное произведение использует плечо относительно выбранного начала координат. Для двумерной плоской задачи читают компоненту момента вокруг оси z.
Обозначения и единицы
\mathbf r — радиус-вектор от оси момента, м; \mathbf J — плотность тока, А/м²; \mathbf B — индукция, Тл; \boldsymbol\tau_{\mathrm L} — момент, Н·м.
Условия применения. Применение к проводникам с \mu_r=1; для гармонических амплитуд постоянную и 2\omega-составляющие разделяют, а мгновенные вещественные поля не заменяют произведением модулей.
Источник даёт название «Lorentz torque (rxJxB)» и словесное определение. Скобки восстановлены как r\times (J\times B), а не (r\times J)\times B.
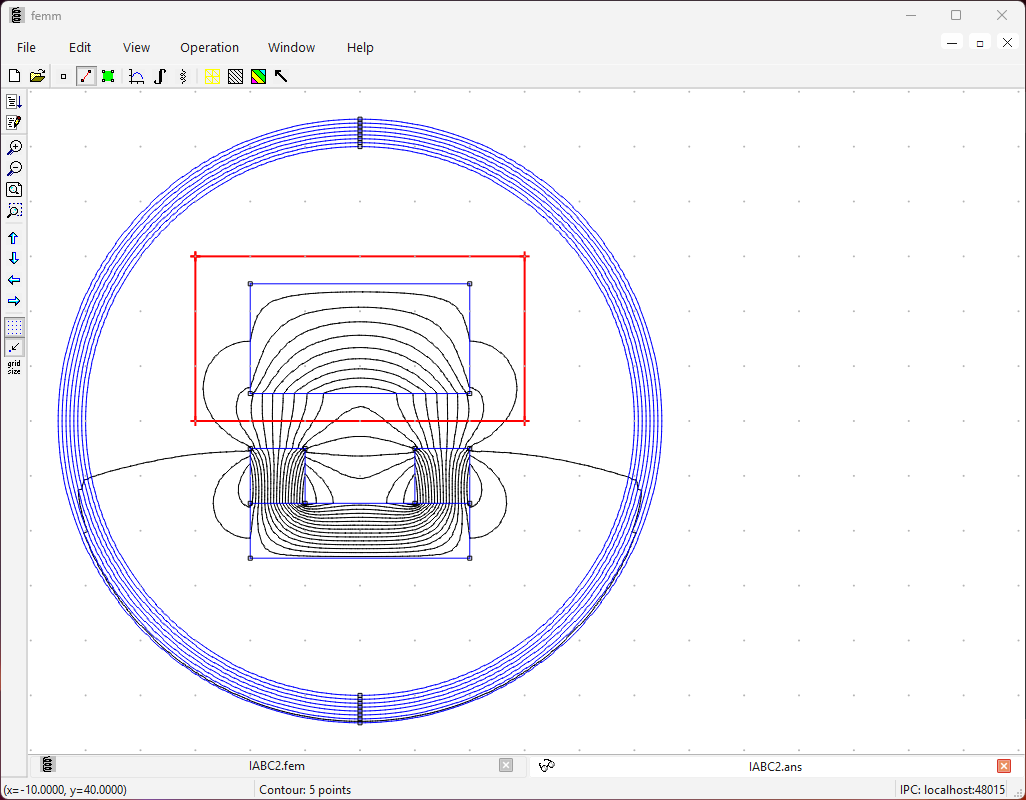
Для линейного тензора Максвелла контур замыкают в однородном воздухе на расстоянии хотя бы двух слоёв элементов от интерфейсов и обходят по часовой стрелке. Рисунок 2.23 показывает именно этот отступ вокруг верхнего стального блока; внешние дуги относятся к открытой границе, а не к магнитопроводу. Для результата нужна сходимость по сетке и проверка на нескольких допустимых контурах.
Выражение в квадратных скобках с множителем 1/2 — поверхностная плотность силы; умножение на dS даёт элементарную силу. Полную силу получают интегрированием по замкнутой поверхности, окружающей тело. В FEMM контур проводят через однородный воздух, отступив от интерфейсов хотя бы на два слоя элементов, и проверяют сходимость.
Обозначения и единицы
\mathbf n — единичная внешняя нормаль охватывающей поверхности.
\mathbf H — А/м; \mathbf B — Тл; выражение до dS — Н/м²; \mathrm dS — м²; \mathrm d\mathbf F — Н.
Условия применения. Магнитостатические поля на поверхности в однородной линейной среде, обычно воздухе. В плоской модели площадь полосы равна глубине, умноженной на длину контура; гармоническое усреднение требует комплексного сопряжения и амплитудных множителей.
В (2.16) оригинала у правой части отсутствует dS, хотя левая названа дифференциальной силой. Здесь dS восстановлено; без него правая часть имеет размерность напряжения, Н/м², а не силы.
Рисунок М.2.23. Правильно заданный контур для интегрирования тензора напряжений Максвелла
Силу определяют по замкнутому контуру вокруг верхнего тела, проходящему в воздухе с отступом от интерфейсов. Обход по часовой стрелке задаёт внешнюю нормаль. Контур не проводят по поверхности стали, а окружающие дуги не принимают за части магнитопровода. Результат проверяют на нескольких допустимых контурах и сетках.
Увеличить рисунок · Источник: Д. Микер, [33]. Подпись и пояснение переведены для курса.
Произведение двух гармоник содержит постоянную и удвоенную частоту; средняя сила не получается подстановкой модулей B и J в статическую формулу. Для пиковых амплитуд в силе Лоренца используют \tfrac12\operatorname{Re}(\widehat{\mathbf J}\times\widehat{\mathbf B}^{*}). Компоненты силы 0 и 2\omega следует подписывать отдельно. При сочетании постоянного поля и малого переменного сигнала дополнительно возникает составляющая \omega; её нельзя смешивать с обычной средней силой чистой гармоники.
\langle\mathbf F_{\mathrm L}\rangle=\frac12\operatorname{Re}\int_V\widehat{\mathbf J}\times\widehat{\mathbf B}^{*}\,\mathrm dV
Средняя сила для пиковых комплексных амплитуд; звёздочка означает комплексное сопряжение.
\operatorname{Re}(\widehat a e^{j\omega t})\operatorname{Re}(\widehat b e^{j\omega t})=\frac12\operatorname{Re}(\widehat a\widehat b^{*})+\frac12\operatorname{Re}(\widehat a\widehat b e^{2j\omega t})
Проверка: Погрешность конечного шага около 0{,}92\,\%. При его уменьшении результат приближается к аналитической производной.
Углублённый разбор
Вихретоковый аппарат: два независимых ориентира — TEAM 28 и труба
Электродинамический подвес и замкнутые токи
В электродинамическом подвесе переменное поле неподвижной катушки наводит токи в проводящем теле. Их взаимодействие с полем может уравновесить тяжесть. В TEAM 28 две концентрические обмотки взаимодействуют с алюминиевым диском; в осесимметричной модели токи диска замыкаются по окружности. Входные данные — частота, токи обмоток, высота диска и проводимость; выходные — средняя сила, потери и импеданс.
Труба с внутренним прямым проводом — другой объект. В конечной трубе без внешнего подключения суммарный продольный ток через поперечное сечение должен быть нулевым. Локальные положительные и отрицательные токи при этом остаются. Условие задаётся нулевым током цепи; зануление проводимости устранило бы сам изучаемый механизм.
Эти задачи проверяют разные стороны модели. TEAM 28 связывает расчёт с опубликованной высотой левитации, но имеет материальную и экспериментальную неопределённость. Труба допускает точную радиальную задачу с постоянными коэффициентами и независимо проверяет комплексный ток.
Средняя сила в гармонической модели
Мгновенная плотность силы Лоренца равна J\times B. Усреднение произведения амплитудных синусоид даёт Re(J×B*)/2. Для немагнитного алюминия объёмный интеграл применяется непосредственно. Ферромагнитное тело требует учёта намагниченности либо интеграла напряжений в окружающем воздухе.
Проверка равновесной высоты состоит в сравнении средней силы с mg. Исходная динамическая задача TEAM 28 включает движение и переходный процесс; её нельзя заменить одним гармоническим решением. Помимо средней силы существуют компоненты 2\omega, а при движении возможны дополнительные электромеханические связи.
Новая серия использует учебную team28-course.fem, адаптированную из официального примера FEMM 5. Русские имена свойств не меняют геометрию и физические параметры: 50 Гц, амплитуда тока 20 А, 960 и −576 витков. Для исходной асимптотической границы выполнены две сетки. Затем на плотной сетке та же внешняя дуга заменена условием A=0; последняя модель увеличивает только внешний радиус с 12 до 24 см. Катушки и диск сохраняются. Такой опыт непосредственно отделяет чувствительность силы TEAM 28 к внешней границе от общего сравнения границ на воздушной катушке.
Амплитудные фазоры; применимость Лоренца к диску обусловлена \mu _{r}\approx 1.
Труба: уравнение поля и недостающее электрическое условие
В проводящем кольце окружная напряжённость H\theta (r) удовлетворяет модифицированному уравнению Бесселя. Общее решение записывается через I1 и K_{1}, однако встроенная среда не обязана иметь эти функции. Здесь радиальная задача решена методом Рунге—Кутты четвёртого порядка для двух фундаментальных решений. Это независимый одномерный расчёт, не подгонка к FE.
На внутренней стенке закон Ампера даёт 2πriH(ri)=I провода. При нулевом суммарном токе трубы также верно 2πroH(ro)=I провода. Два условия определяют коэффициенты решения. Плотность продольного тока находится из производной rH; разность rH на границах даёт полный ток трубы.
Без цепи I=0 FEMM допускает ненулевой продольный ток. Это изменение электрической схемы, а не численная ошибка. Намеренно изменённая модель показывает, почему геометрия, \sigma и \mu без электрического условия не определяют физическую задачу.
Второе условие выражает отсутствие внешнего тока по трубе.
Фаза, норма ошибки и границы вывода
Сравнивать только модули J недостаточно: одинаковые амплитуды могут иметь разные фазы. Сохранены действительные и мнимые части H и J в двадцати точках. Нормированная RMS-ошибка строится по комплексной разности J_{\mathrm{FE}}-J_{\mathrm{ref}} и учитывает фазовую ошибку.
Радиальный эталон проверен 2000 и 4000 шагами; максимальная разность H существенно меньше 10⁻³ А/м. Это проверка интегрирования эталона. Сеточная пара FEMM 0{,}8/0{,}4 мм проверяет дискретизацию поля. Эти проверки не валидируют произвольную нелинейную сталь, концы короткой трубы или переходный процесс.
Комплексная норма включает амплитудную и фазовую ошибки.
TEAM 28: расчёт и опубликованный ориентир
Дано. Опубликованная высота 11,3 мм; масса 0,107 кг; вес 1,04931 Н.
Грубая сетка: Лоренц 1,021 Н, WST 1,001 Н. Мелкая: Лоренц 1,025 Н, WST 1,018 Н.
На мелкой сетке потери диска 13,5119 Вт; методы силы отличаются приблизительно на 0,671%.
Лоренц на мелкой сетке ниже веса на 2,314%. Историческая страница публикует около 1,007 Н для своих моделей; это отдельные данные.
Ответ. Подтверждён масштаб силы, но осталось ненулевое расхождение с опубликованным равновесием.
Проверка. Две сетки не доказывают асимптотическую сходимость. Геометрию, материалы, амплитуду тока и измерительную неопределённость рассматривают отдельно.
Труба: одно условие меняет весь ответ
Дано. ri=12,7 мм, ro=25,4 мм, \mu _{r}=1000, \sigma =10 МСм/м, f=1 Гц, амплитуда 100 А, глубина 1 м.
При I трубы=0 комплексная RMS-ошибка J уменьшается с 0,3357% на сетке 0,8 мм до 0,1505% на сетке 0,4 мм.
На мелкой сетке суммарный ток около (1{,}43\cdot 10^{-13}+j1{,}52\cdot 10^{-12}) А, потери 1,76182 Вт.
Без ограничения I=0 ток трубы становится -116{,}114-j13{,}227 А, потери 1,04429 Вт; разница с эталоном нулевого тока возрастает до 63,39%.
Ответ. Изменилось электрическое замыкание, поэтому ответ другой при прежней геометрии и материалах.
Проверка.f=1 Гц означает \omega =2\pi рад/с. Неоднозначное обозначение частоты в исторической таблице исправляется по физическому смыслу.
TEAM 28: одна геометрия, асимптотическая граница и A=0
Дано. Плотная сетка h=0{,}0625 см, прежняя высота диска 11,3 мм; вес 1,049 Н.
При радиусе 12 см исходная асимптотическая граница даёт Лоренц 1,025 Н, WST 1,018 Н и потери диска 13,51 Вт.
При том же радиусе и той же сетке A=0 даёт Лоренц 2,15 Н, WST 2,144 Н и потери 30 Вт. Число элементов в обеих моделях равно 135198; отдельно проверены совпадение узлов и связности.
При A=0 и радиусе 24 см: Лоренц 1,152 Н, WST 1,146 Н, потери 14,23 Вт; 538015 элементов. Геометрия катушек и диска не меняется.
Ответ. Близкая A=0 более чем удваивает среднюю силу относительно асимптотики. При прежней высоте остаток F−mg равен +1{,}101043 Н для 12 см и +0{,}102730 Н для 24 см: эти модели уже не воспроизводят заявленное равновесие.
Проверка. Удвоение области уменьшает искажение, но 24 см ещё не доказывает сходимости к бесконечной области. Для новой равновесной высоты нужна отдельная серия по положению; здесь рассчитан только остаток в опубликованной точке.
Самостоятельное воспроизведение и расширение
Запустите 08-dipole-team28.py и 04-tube.py.
Сравните Лоренц, WST и вес; сохраните ненулевые расхождения.
Для трубы восстановите фазу из пары (\operatorname{Re} , \operatorname{Im} ), затем проверьте суммарный ток.
Уточняйте шаг радиального эталона и сетку конечных элементов раздельно; объясните изменение схемы после снятия I=0.
Ожидаемый результат. Четыре варианта TEAM 28 и три решения трубы; сетки, внешние границы, комплексные профили и мощности.
Проверка.
Фактор 1/2 в средней силе.
Нулевой суммарный ток трубы.
Исторические данные отделены от новых расчётов.
Дипольный момент и TEAM 28
Семь дипольных положений и четыре варианта TEAM 28: две сетки, две границы и увеличенная область. Только статический момент и установившаяся сила.
"""Два официальных эталона, повторённых в FEMM5: точный момент и TEAM28.Используются учебные torque-benchmark-course.fem и team28-course.fem с русскими именами свойств.Диполь: m=1Ам²,B=1Тл; изменяется внутренний угол AGE без пересоздания сетки.TEAM28: только установившаяся гармоническая сила при измеренной высоте11.3мм,не полная переходная задача. Историческую силу автора не используем как ответ."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-dipole-team28")data={"dipole":[],"team28":[]}foranglein[0,30,60,90,180,270,360]:opendocument(os.path.abspath("torque-benchmark-course.fem"))mi_modifyboundprop("Воздушный зазор AGE",10,angle)solve(folder,"dipole-%d"%angle)torque=mo_gapintegral("Воздушный зазор AGE",0)[0]exact=math.sin(angle*math.pi/180)data["dipole"].append({"angle_deg":angle,"torque_Nm":torque,"exact_Nm":exact,"absolute_error_Nm":abs(torque-exact),"elements":mo_numelements(),})close_magnetic()save_json(folder,data)formesh_cm,boundary_name,radius_cmin[(0.125,"Asymptotic",12),(0.0625,"Asymptotic",12),(0.0625,"A0",12),(0.0625,"A0",24),]:opendocument(os.path.abspath("team28-course.fem"))ifboundary_name=="A0":# Меняется только физическое свойство внешней дуги.mi_modifyboundprop("Асимптотическая внешняя граница",9,0)ifradius_cm!=12:# Увеличиваем только внешнюю дугу и два её осевых узла.# Катушки, диск, метки и заданная ближняя плотность сетки не меняются.mi_selectarcsegment(12,0)mi_setgroup(99)mi_clearselected()mi_selectnode(0,-12)mi_selectnode(0,12)mi_setgroup(99)mi_clearselected()mi_selectgroup(99)mi_scale(0,0,radius_cm/12,4)mi_clearselected()# Размеры исходного файла в сантиметрах, ток20А — амплитуда.forr,z,name,turnsin[(0.9,-0.1,"Воздух",0),(4.2,-0.1,"Обмотка",960),(8.8,0.3,"Обмотка",-576),(3.89,3.92,"Aluminum",0),]:# Имена исходного материала диска читаются непосредственно ниже.ifname=="Aluminum":continuemi_selectlabel(r,z)mi_setblockprop(name,0,mesh_cm,"Ток возбуждения"ifturnselse"<None>",0,0,turns)mi_clearselected()mi_selectlabel(3.89,3.92)mi_setblockprop("Алюминиевый диск",0,mesh_cm,"<None>",0,2,0)mi_clearselected()solve(folder,"team28-%s-R%d-mesh-%g"%(boundary_name,radius_cm,mesh_cm))mo_selectblock(3.89,3.92)data["team28"].append({"mesh_cm":mesh_cm,"boundary":boundary_name,"outer_radius_cm":radius_cm,"Lorentz_Fz_N":mo_blockintegral(12).real,"WST_Fz_N":mo_blockintegral(19).real,"disc_power_W":mo_blockintegral(4).real,"weight_N":0.107*9.80665,"elements":mo_numelements(),})close_magnetic()save_json(folder,data)assertmax(x["absolute_error_Nm"]forxindata["dipole"])<0.002print(data)
Труба и независимый комплексный радиальный эталон
Три варианта; RK4 без scipy, комплексные профили в двадцати точках.
Проверка программы. Программа выполнена во встроенном Python FEMM 5.0. Это ограниченная проверка указанной постановки, не эксперимент.
"""Проводящая труба: FE и независимое интегрирование точного радиального ОДУ.FEMM5/MicroPython, без scipy. ri=12.7мм,ro=25.4мм,mu_r=1000,sigma=10МСм/м,f=1Гц,I_peak=100А, глубина1м. Сначала труба I=0, затем заземлённая на бесконечности.RK4 решает линейное комплексное ОДУ; 2000 и 4000 шагов проверяют интегрирование."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-tube")ri,ro=0.0127,0.0254alpha2=1j*2*math.pi*1000*MU0*1e7defintegrate(h_initial,d_initial,count):step=(ro-ri)/counth,d=complex(h_initial),complex(d_initial)values=[[ri,h,d]]defslope(r,h,d):returnd,(1/r**2+alpha2)*h-d/rforninrange(count):r=ri+n*stepa,b=slope(r,h,d)c,e=slope(r+step/2,h+a*step/2,d+b*step/2)f,g=slope(r+step/2,h+c*step/2,d+e*step/2)k,l=slope(r+step,h+f*step,d+g*step)h+=step*(a+2*c+2*f+k)/6d+=step*(b+2*e+2*g+l)/6values.append([r+step,h,d])returnvaluesdefreference(count):a=integrate(100/(2*math.pi*ri),0,count)b=integrate(0,1,count)coefficient=(100/(2*math.pi*ro)-a[-1][1])/b[-1][1]return[[v[0],v[1]+coefficient*w[1],v[2]+coefficient*w[2]]forv,winzip(a,b)]ref=reference(4000)ref_coarse=reference(2000)ode_difference=max(abs(ref[2*n][1]-ref_coarse[n][1])forninrange(2001))rows=[]forconstrained,meshin[(True,0.8),(True,0.4),(False,0.4)]:newdocument(0)mi_probdef(1,"millimeters","planar",1e-10,1000,30)material("Air")material("Steel",1000,10)mi_addcircprop("Wire",100,1)mi_addcircprop("Tube",0,0)circle(0,0,2.54)circle(0,0,12.7)a0_circle(25.4)label(0,0,"Air",mesh,"Wire",1,1)label(5,0,"Air",mesh)label(20,0,"Steel",mesh,"Tube"ifconstrainedelse"<None>",1,2)solve(folder,"Izero-%s-mesh-%g"%(constrained,mesh))samples=[]numerator,denominator=0,0forindexinrange(100,4000,200):r,h,derivative=ref[index]exact_j=derivative+h/rp=mo_getpointvalues(r*1000,0)j=(p[7]+p[8])*1e6samples.append({"r_m":r,"H_exact":pair(h),"H_FE":pair(p[6]),"J_exact":pair(exact_j),"J_FE":pair(j),})numerator+=abs(j-exact_j)**2denominator+=abs(exact_j)**2mo_groupselectblock(2)rows.append({"Izero":constrained,"mesh_mm":mesh,"tube_current_A":pair(mo_blockintegral(7)),"power_W":mo_blockintegral(4).real,"relative_RMS_J_error":math.sqrt(numerator/denominator),"ode_mesh_difference_A_per_m":ode_difference,"samples":samples,})close_magnetic()save_json(folder,rows)assertode_difference<1e-3assertabs(complex(*rows[1]["tube_current_A"]))<1e-5assertrows[1]["relative_RMS_J_error"]<0.08print(rows)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Авторские разборы сопровождаются результатами расчётов в FEMM 5. Библиотечный оригинал TEAMProblem28.fem хранится отдельно для сверки; в курсе используется адаптированная учебная копия. Модель трубы построена заново. Опубликованная высота служит внешним ориентиром и не является результатом нового измерения.
Сила между параллельными проводниками: три полевых метода и точный ориентир
Физический объект и система координат
Два длинных параллельных проводника взаимодействуют магнитными полями. В шинопроводах эта сила определяет механическую нагрузку креплений, особенно при больших токах. В плоской модели ток направлен вдоль z, а поперечное сечение лежит в xy. Входные данные — токи, расстояние осей, форма и материал; выходные — поле и сила на заданной активной длине.
Зададим центры сечений x=-10 и +10 мм, y=0; радиус 1 мм; токи +100 А по z; глубина 100 мм. Сила на левый провод направлена по +x. Компонента F_y в идеальной симметрии равна нулю. Противоположные токи создают отталкивание. Явная система координат устраняет неоднозначность старых подписей F_x /F_y.
Методическая идея Байды — решить одну задачу несколькими способами — выполнена на заново построенной геометрии. Здесь объясняется связь физического интеграла с кодом FEMM 5, а не порядковый номер кнопки в старом интерфейсе.
Аналитическая сила и три интеграла
Поле длинного провода снаружи равно \mu _{0}I/(2\pi r). Подстановка в силу I l\times B второго провода даёт \mu _{0}I1I2l/(2\pi d). Для непересекающихся круглых сечений с равномерным током пространственное усреднение внешнего поля согласуется с этим результатом. Концевые эффекты исключены.
Первый полевой метод — объёмный интеграл Лоренца. Он применим к немагнитному проводнику с \mu _{r}=1; собственное поле в идеальном интеграле не создаёт результирующей силы. Второй метод — тензор Максвелла по замкнутому контуру в воздухе. Контур отодвигают от границы проводника, где производные поля особенно чувствительны к сетке. Третий метод, WST, использует весовую функцию и усредняет напряжения в окружающей области.
Нативные коды: blockintegral(11/12) для Лоренца, blockintegral(18/19) для WST, lineintegral(3) для контурной силы. В плоской DC-задаче последний возвращает (F_x , F_y ). Обход контура согласован с внешней нормалью FEMM; изменение обхода позволяет отдельно проверить знак.
Равенство предполагает воздушный контур, согласованную глубину и магнитостатическую постановку.
Почему методы сходятся с разной скоростью
Линейные элементы восстанавливают B из производных потенциала. Контурный интеграл квадратичен по B и чувствителен к расположению контура в сетке. Три воздушных контура в одном поле относятся к одной физической задаче; их разброс характеризует постобработку, а не три разных физических силы.
WST обычно менее чувствителен к одному контурному выбору, однако тоже требует проверки. В серии изменены ближняя сетка и внешний радиус. Перестроение внешней области меняет внутреннюю триангуляцию, поэтому разность двух радиусов при одинаковом заданном h не является строго чистым эффектом усечения.
Для нулевой F_y нужна абсолютная невязка. Делить её на точное нулевое значение нельзя. Если результат используется для прочности креплений, необходимо отдельно оценить применимость плоской модели и конечную длину проводников.
"""Два длинных круглых провода: Лоренц, WST и контур Максвелла.Радиус 1 мм, оси x=+-10 мм, I=100 А, глубина 100 мм, DC.Одинаковые токи притягиваются; сила левого провода направлена по +x.Концевые эффекты не учитываются. Сетка и внешний радиус проверяются раздельно."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-conductor-force")rows=[]exact=MU0*100**2*0.1/(2*math.pi*0.02)formesh,radiusin[(0.3,100),(0.15,100),(0.15,200)]:newdocument(0)mi_probdef(0,"millimeters","planar",1e-10,100,30)material("Air")mi_addcircprop("I",100,1)forx,groupin[(-10,1),(10,2)]:circle(x,0,1)label(x,0,"Air",mesh,"I",1,group)label(0,0,"Air",2*mesh)# Вдали от проводов достаточно редкой сетки; уточняем рабочую область.circle(0,0,25)label(50,0,"Air",5)a0_circle(radius)solve(folder,"mesh-%g-R-%g"%(mesh,radius))mo_groupselectblock(1)lorentz=[mo_blockintegral(11),mo_blockintegral(12)]weighted=[mo_blockintegral(18),mo_blockintegral(19)]mo_clearblock()contours=[]forrin[2,3,4]:mo_clearcontour()# Обход по часовой стрелке соответствует внешней нормали FEMM.forx,yin[(-10-r,-r),(-10-r,r),(-10+r,r),(-10+r,-r),(-10-r,-r),]:mo_addcontour(x,y)contours.append([r,list(mo_lineintegral(3))])rows.append({"mesh_mm":mesh,"outer_radius_mm":radius,"exact_Fx_N":exact,"Lorentz_N":lorentz,"WST_N":weighted,"Maxwell_contours_N":contours,"elements":mo_numelements(),})close_magnetic()save_json(folder,rows)assertabs(rows[-1]["Lorentz_N"][0]/exact-1)<0.02print(rows)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Собственное изложение и независимая геометрия по методической идее Байды. Координаты и интегралы сверены с FEMM 5.
Основной файл переработанного занятия — русская копия П-электромагнита I05 из блока «Расчётный образец FEMM 5». Она сохраняет параметры прежнего примера и рассчитана заново; сохраняйте рабочие варианты отдельно. Новые П-магнит N=300 и броневые конструкции изучаются в самостоятельном исследовании.
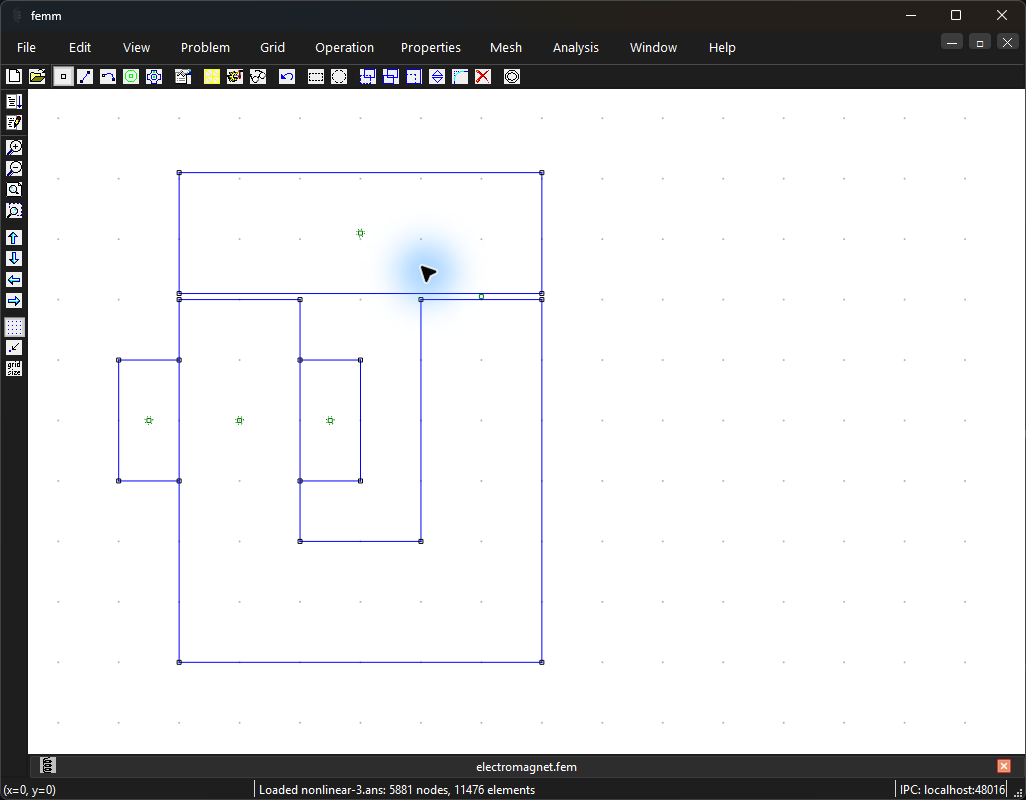
Создайте магнитостатическую Planar-модель в миллиметрах с глубиной 20 \,\text{мм}. Постройте замкнутый П-образный неподвижный сердечник по вершинам (-30;-40), (30;-40), (30;20), (10;20), (10;-20), (-10;-20), (-10;20), (-30;20).
Постройте отдельный якорь прямоугольником x=-30\ldots 30 \,\text{мм}, y=21\ldots 41 \,\text{мм}. Между каждым торцом стержня и якорем получается воздушный зазор 1 \,\text{мм}. Для уменьшения зазора весь якорь перемещается вниз; сами полюса остаются неподвижными.
Одна обмотка охватывает левый стержень: x=-40\ldots -30 и x=-10\ldots 0 \,\text{мм}, y=-10\ldots 10 \,\text{мм}. Назначьте последовательную цепь с током 5 \,\text{А}, витки соответственно +100 и -100. Это две стороны одной 100-витковой обмотки.
Назначьте линейному сердечнику и якорю \mu_r=2000, \sigma=0; воздуху и учебной обмотке \mu_r=1, \sigma=0. Замкните воздушную область квадратом x,y=-150\ldots 150 \,\text{мм} с A=0, разместите необходимые метки областей.
В зазорах установите ограничение размера элемента 0{,}2 \,\text{мм}, на поверхности якоря 0{,}5 \,\text{мм}, в железе 2 \,\text{мм}. Постройте сетку, убедитесь, что в каждом зазоре несколько рядов элементов, затем решите задачу.
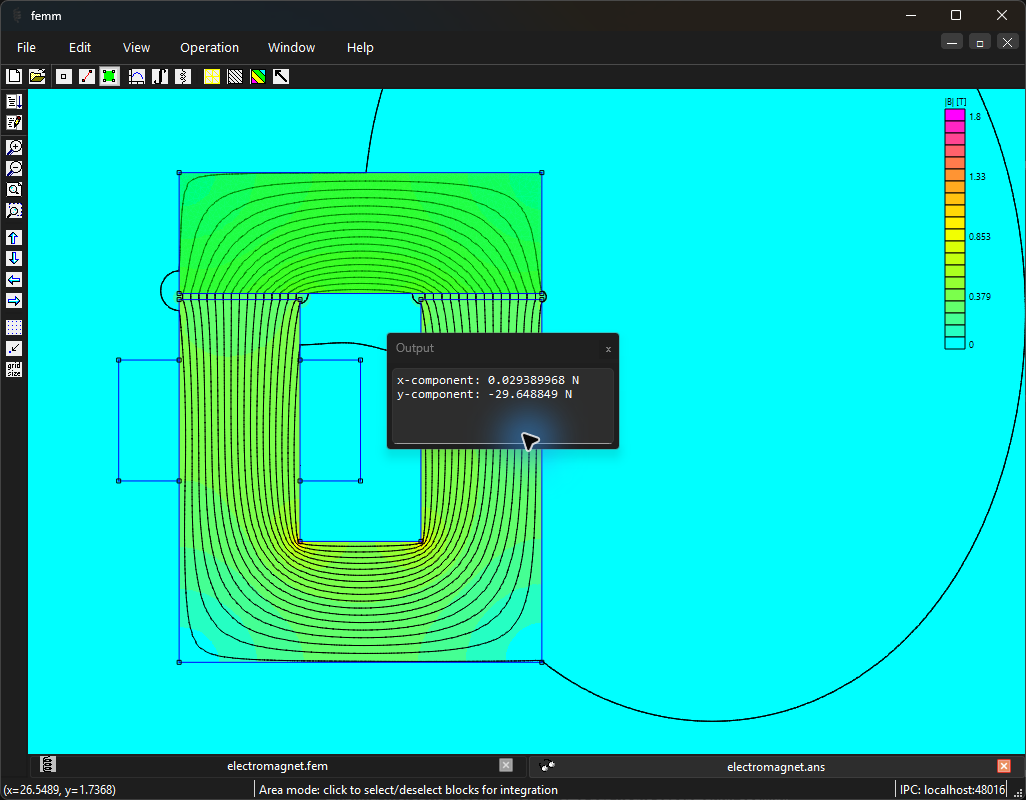
В результате снимите B в серединах зазоров: (-20;20{,}5) и (20;20{,}5). Выделите только якорь в режиме областей и выполните интеграл силы по взвешенному тензору напряжений. Компонента F_y должна быть направлена вниз, к сердечнику.
Сохраните исходное положение g=1 \,\text{мм} и интеграл F_y по WST. Для коэнергии выделите всё поле модели, включая воздух.
Сделайте копии с перемещением всего якоря по y на-0{,}1 и+0{,}1 \,\text{мм}: зазоры 0,9 и 1{,}1 \,\text{мм}. Во всех вариантах ток 5 \,\text{А}; материал и сеточные ограничения сохраняются.
По двум соседним W^{\prime} найдите центральную F_y, используя \Delta y=0{,}0001 \,\text{м}.
Повторите при \pm 0{,}05 \,\text{мм}. Уточните сетку зазора до 0{,}1 \,\text{мм} и сравните оба способа полевого определения силы.
До перемещения якоря запишите свойства воздушной метки в исходной точке (20; 20{,}5) мм и удалите её. Измените зазор g, затем создайте новую воздушную метку в середине фактического зазора: (20; 20 + g/2) мм. Восстановите материал, группу и локальный размер сетки. При g=0{,}5 \,\text{мм} новая граница проходит через прежнюю метку: FEMM может автоматически удалить её, поэтому перенос после движения уже не исправляет отсутствие материала. Проверьте каждую замкнутую область и положение меток до построения сетки.
Ожидаемый результат. WST и производная коэнергии дают силу вниз; после независимых проверок их значения сближаются.
Как проверить. Изменение от половинного шага менее 2\,\%, от уточнения сетки менее 2\,\%; расхождение методов обсуждается с учётом обеих проверок.
Обработка и анализ результатов
Совпадают ли знак и величина силы WST и энергетической производной?
Запишите силу и коэнергию для предусмотренных положений якоря.
Проверьте знак, единицу и геометрический множитель силы или момента; выполните сравнение, предусмотренное именно этим практикумом.
С чем сравнить. Опора — тензор напряжений, взвешенный интеграл и энергетическая производная из занятия. Укажите удерживаемую величину, знак координаты и границу применимости аналитического зазорного предела.
Итог работы. Сопоставление методов с шагом перемещения и направлением силы.
Место занятия в расчёте магнитной системы
Независимые способы расчёта силы одного аппарата. Выберите весь якорь и сопоставьте контурный и взвешенный тензоры Максвелла с виртуальной работой.
Собственная русская копия ранее проверенного П-электромагнита I05: N=100, I=5 А, полюса 20×20 мм², два зазора по 1 мм, глубина 20 мм. Копия заново решена FEMM 5; сетка и геометрия сохранены. Откройте модель, воспроизведите указанный режим и сопоставьте свои измерения с таблицей результатов.
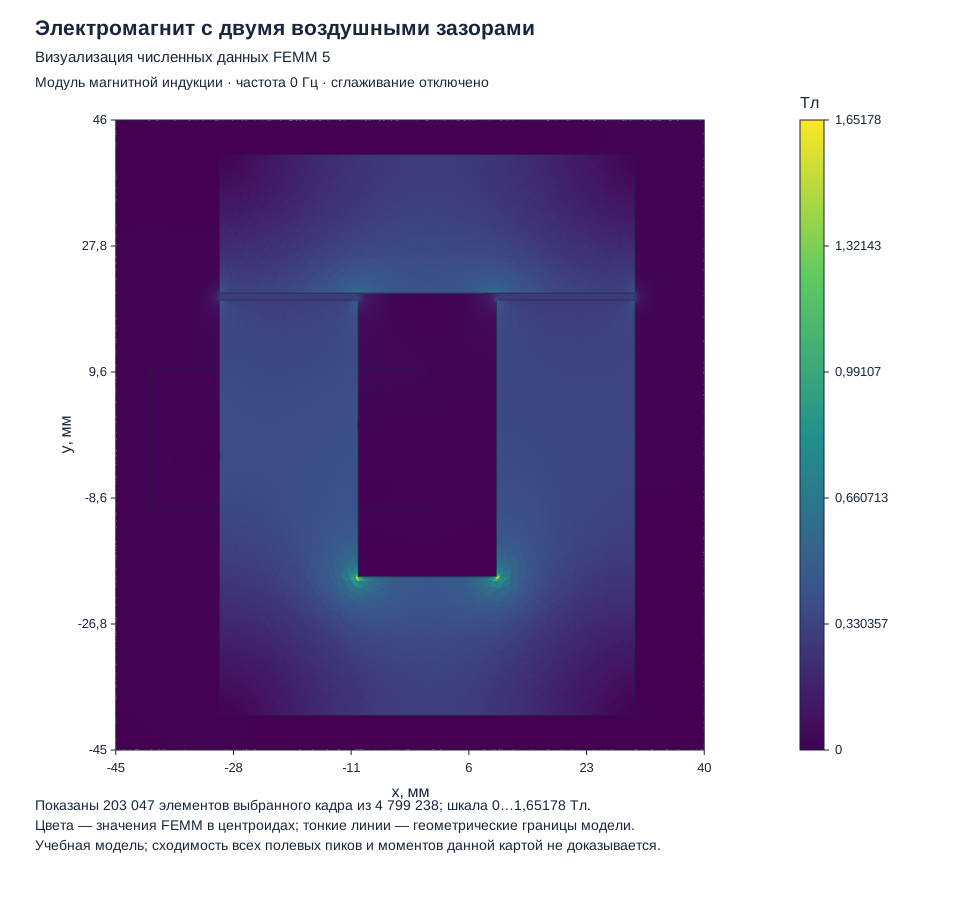
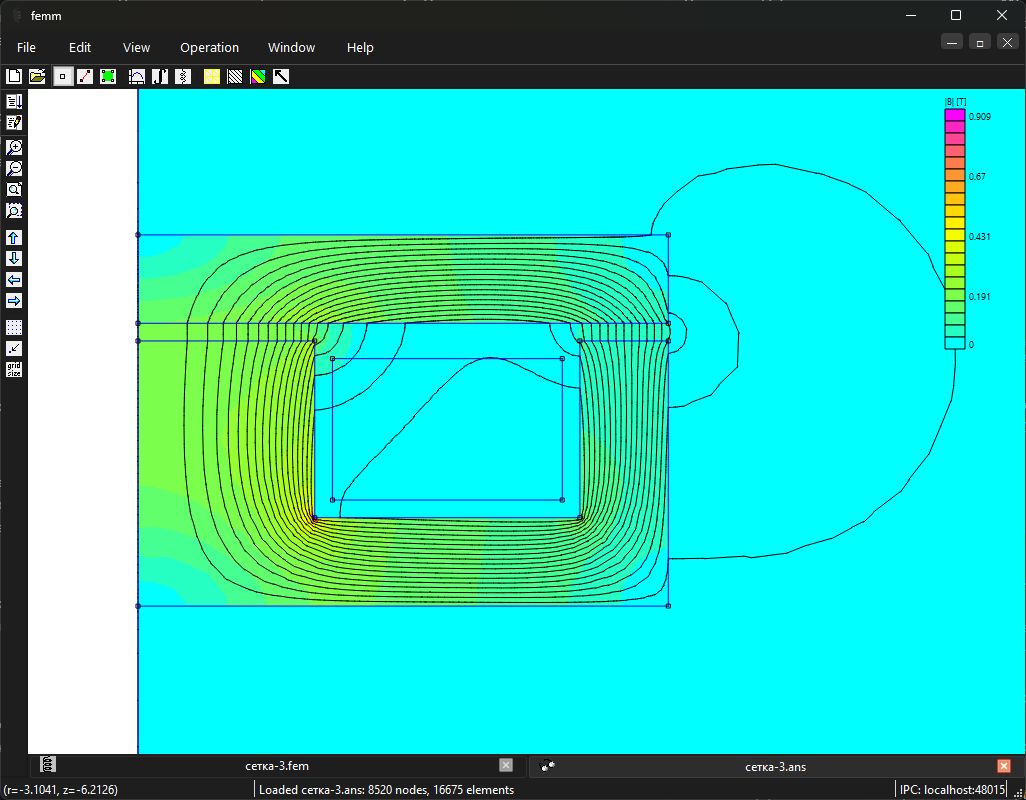
Рисунок 40.4. Визуализация численных данных FEMM 5: Электромагнит с отдельным якорем. Это экспорт результатов поля, а не снимок окна программы.
Магнитостатическая модель П-образного электромагнита. Используйте силу, потокосцепление и энергию для сравнения вариантов зазора. Движение и нагрев рассматриваются отдельными моделями.
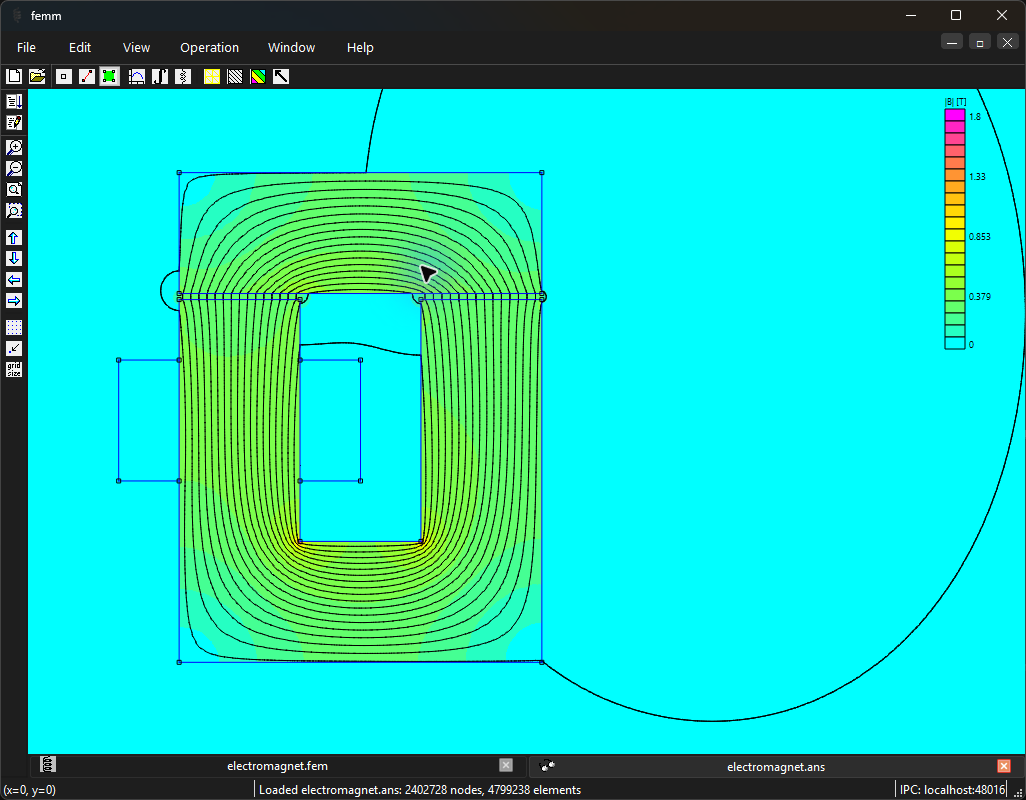
Ориентиры в интерфейсеРисунок 40.5. Геометрия: электромагнит с двумя зазорами и отдельным якорем Открыть в полном размереРисунок 40.6. Распределение магнитной индукции: электромагнит с двумя зазорами и отдельным якорем При открытии сохранённого решения FEMM сообщает Multiply Defined Regions. Кадр показывает интерфейс и картину поля; количественные результаты требуют проверки задания областей. Открыть в полном размереРисунок 40.7. Сила на отдельном якоре по взвешенному тензору напряжений. Сохранённая модель выдаёт предупреждение Multiply Defined Regions. Показанные компоненты силы иллюстрируют работу постпроцессора; перед количественным сравнением нужно проверить задание областей и сходимость. Открыть в полном размере
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
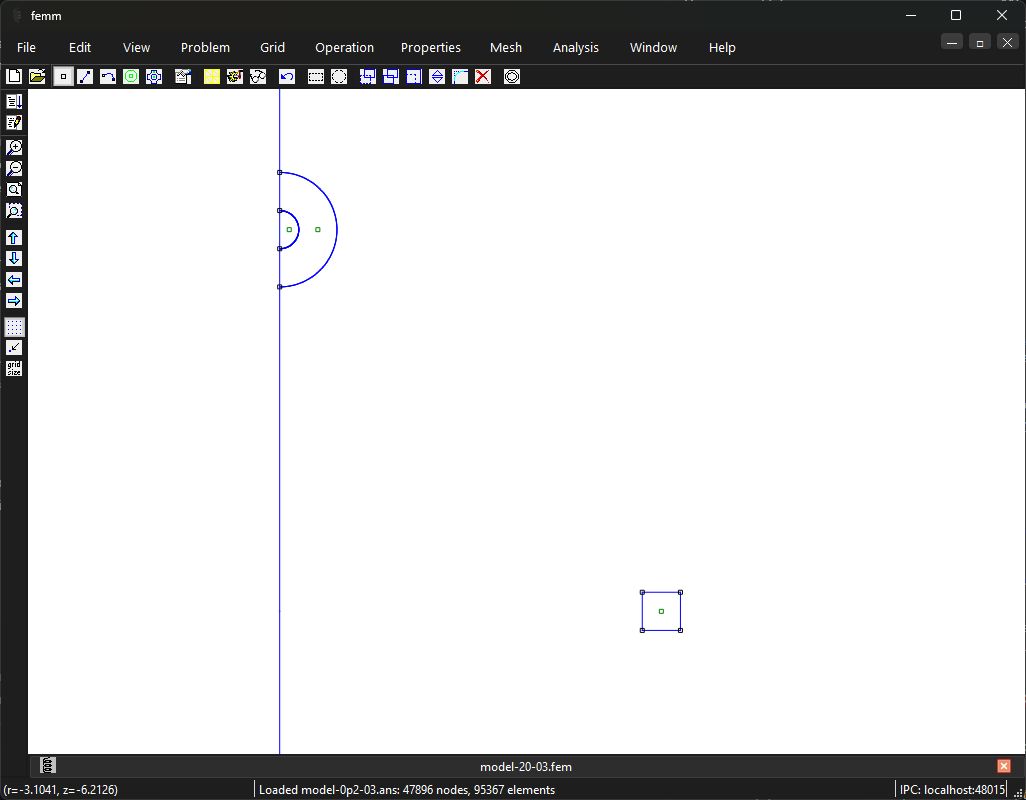
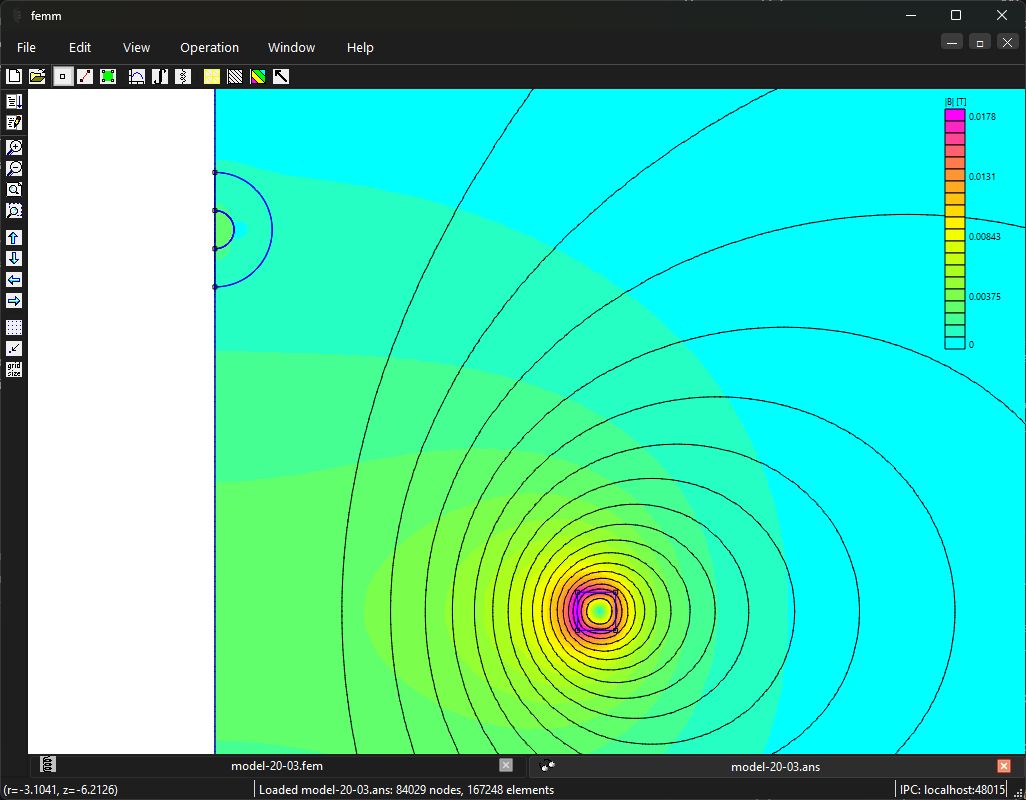
Малая ферромагнитная частица в неоднородном поле притягивается к области большей магнитной энергии. Этот эффект позволяет сопоставить полевой расчёт силы с дипольным приближением, не используя сохранённую заранее численную силу. Работа также показывает, почему сетку следует сгущать в воздухе около тела, а не только внутри него.
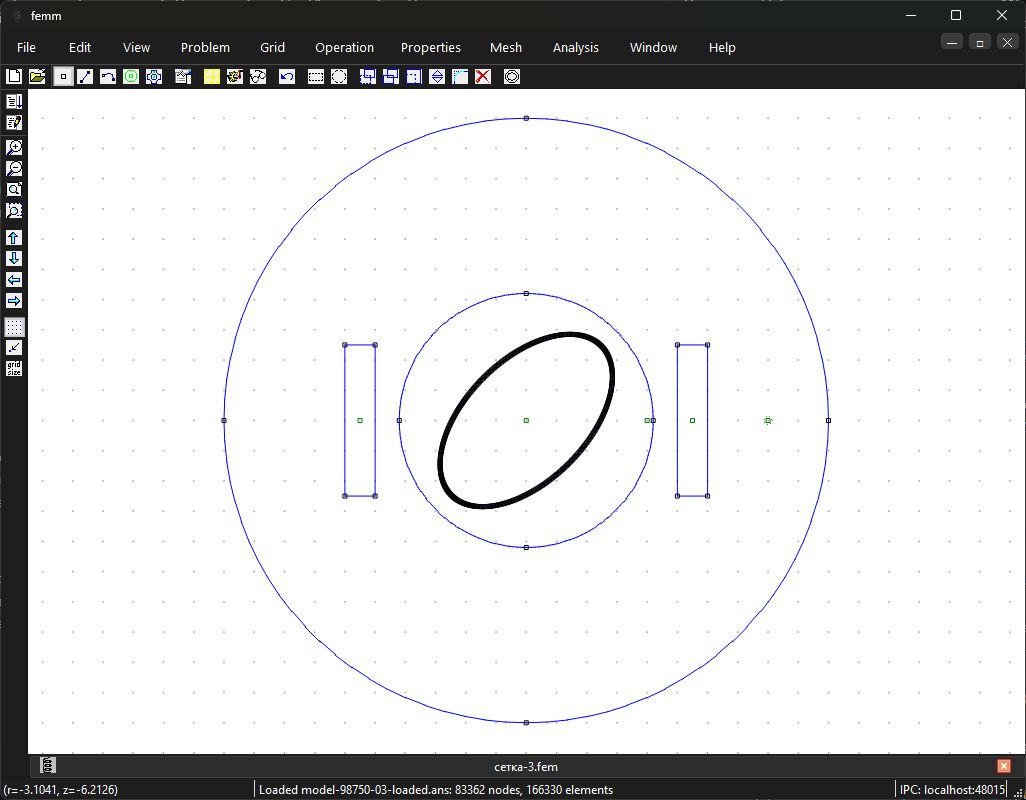
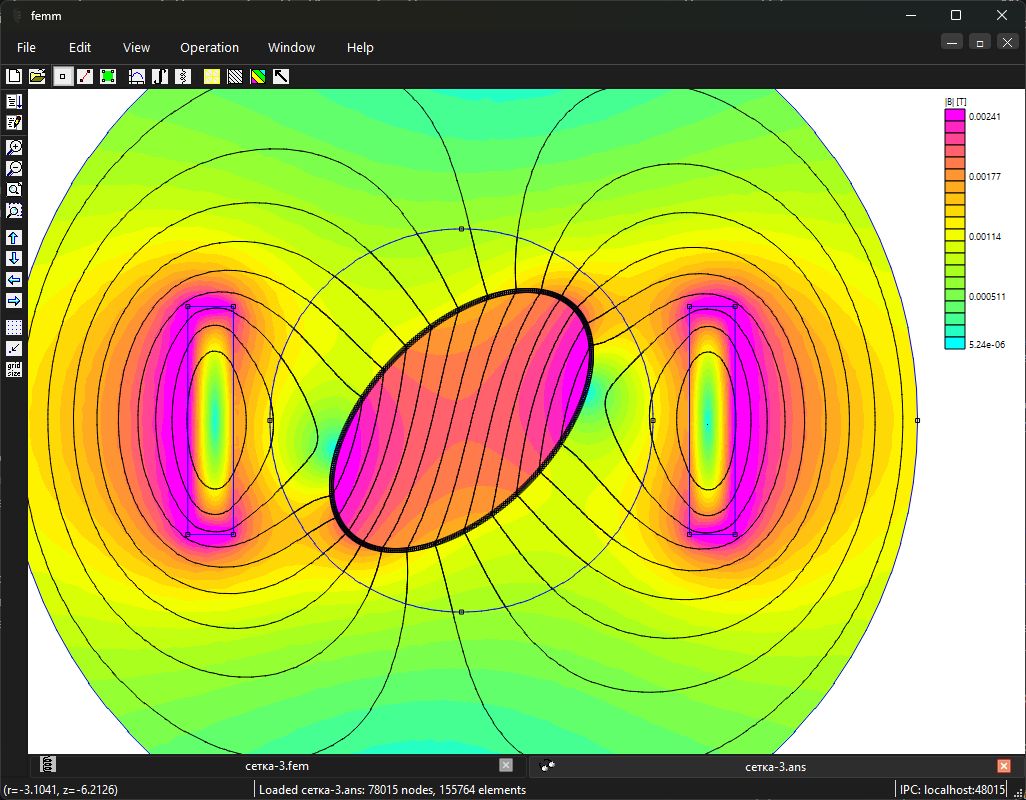
Реактивный момент возникает благодаря различной магнитной проводимости по двум осям ротора. Для первого самостоятельного исследования выбран эллиптический стальной ротор и простое двухполюсное поле эквивалентной фазной обмотки.
Соленоид втягивает стальной плунжер в область более сильного поля. Его тяговая характеристика зависит от перекрытия катушки и плунжера, а не только от площади условного зазора.
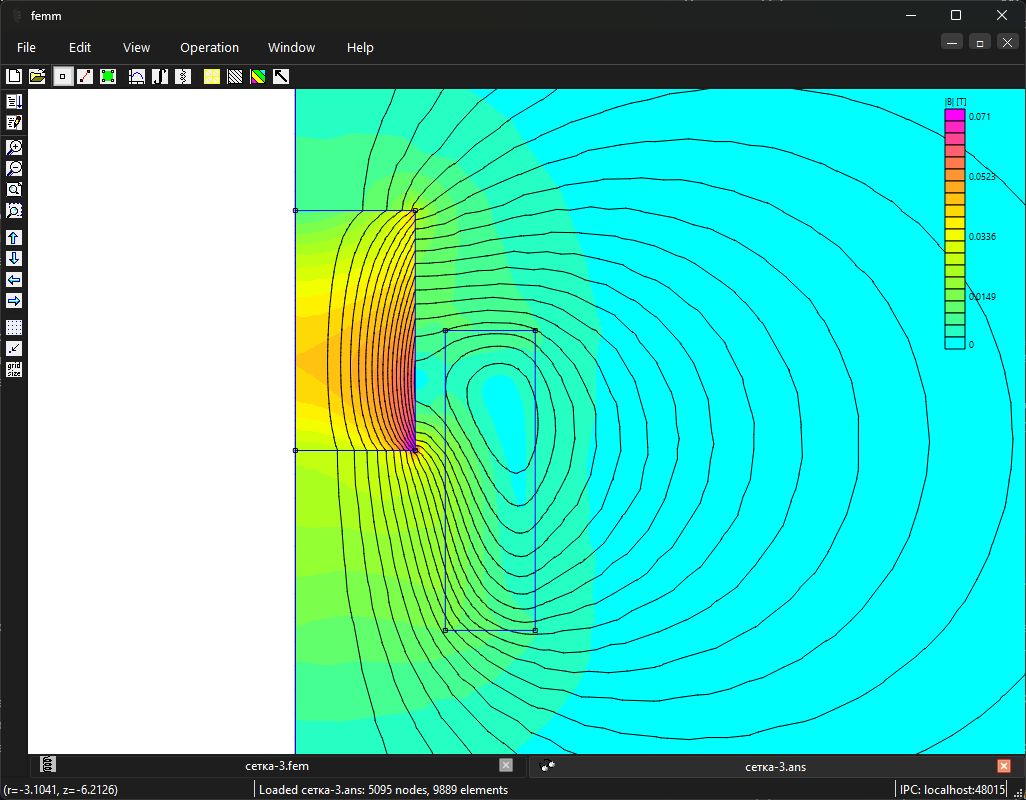
В приводе с постоянным магнитом ток катушки позволяет менять направление силы. В отличие от обычного железного плунжера, такая система не обязана втягиваться при обоих направлениях тока.
Две встречные кольцевые магнитные сборки дают бесконтактную осевую силу. Её рост при сближении полезен для подшипниковых узлов, но одна осевая характеристика не устанавливает полную пространственную устойчивость.
Чашечная магнитная система замыкает поток через центральный полюс, якорь и наружный обратный полюс. Такая геометрия характерна для удерживающих электромагнитов и фрикционных электромагнитных муфт.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
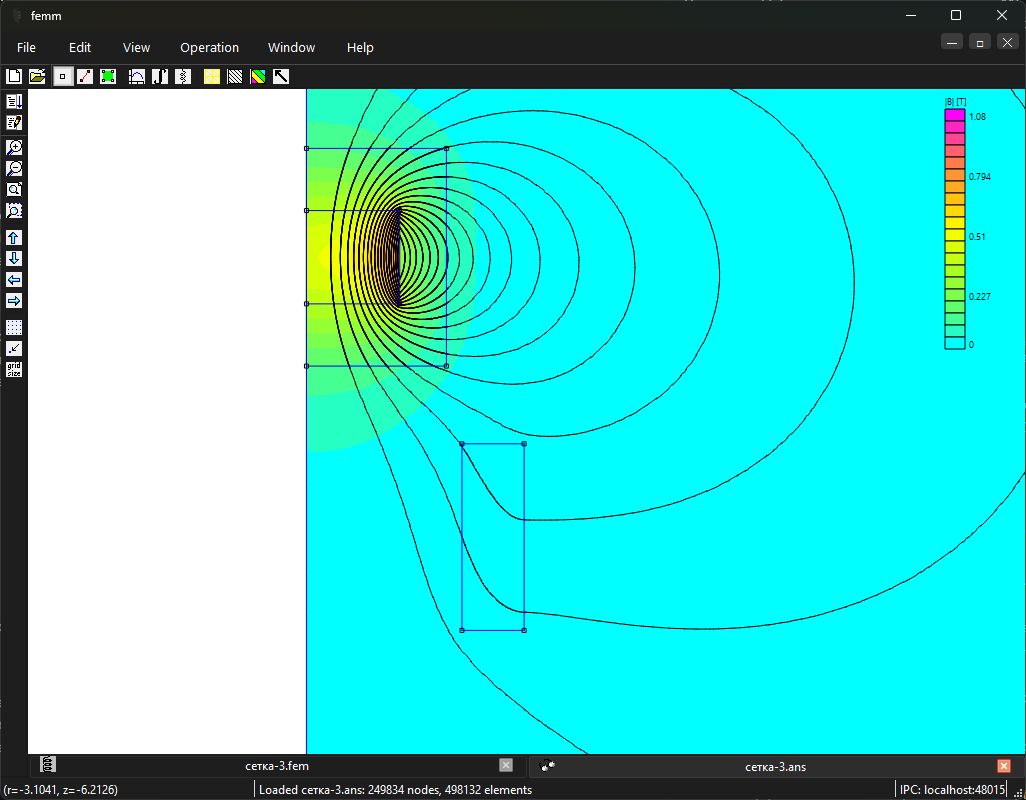
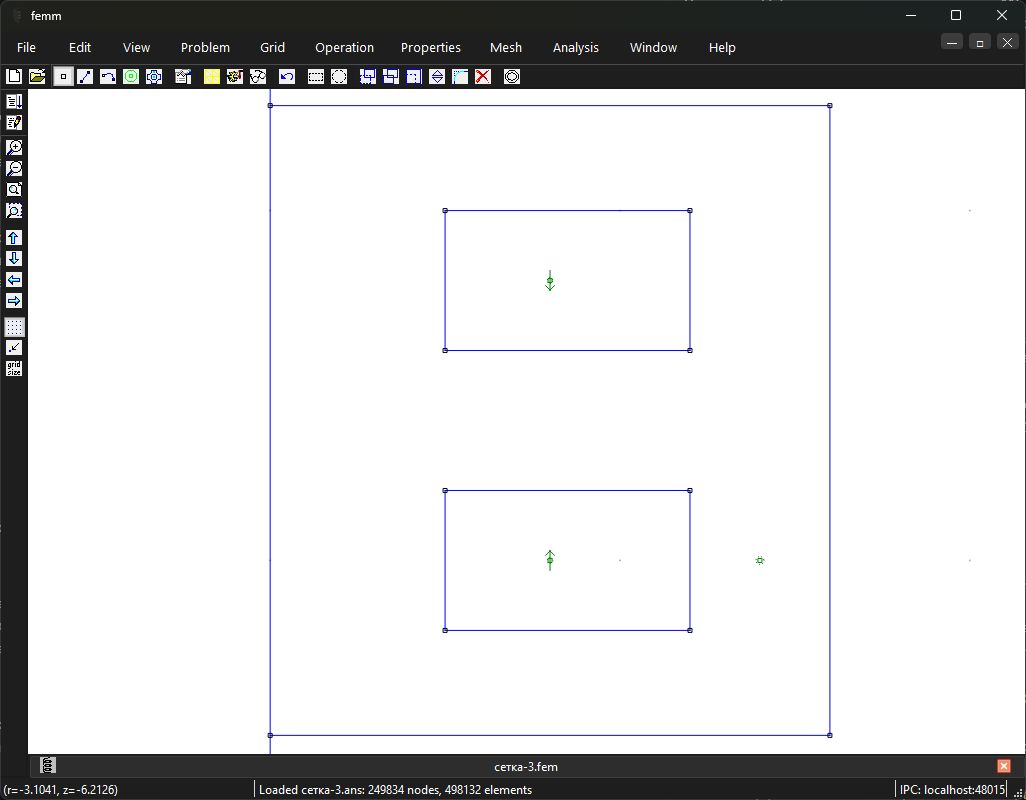
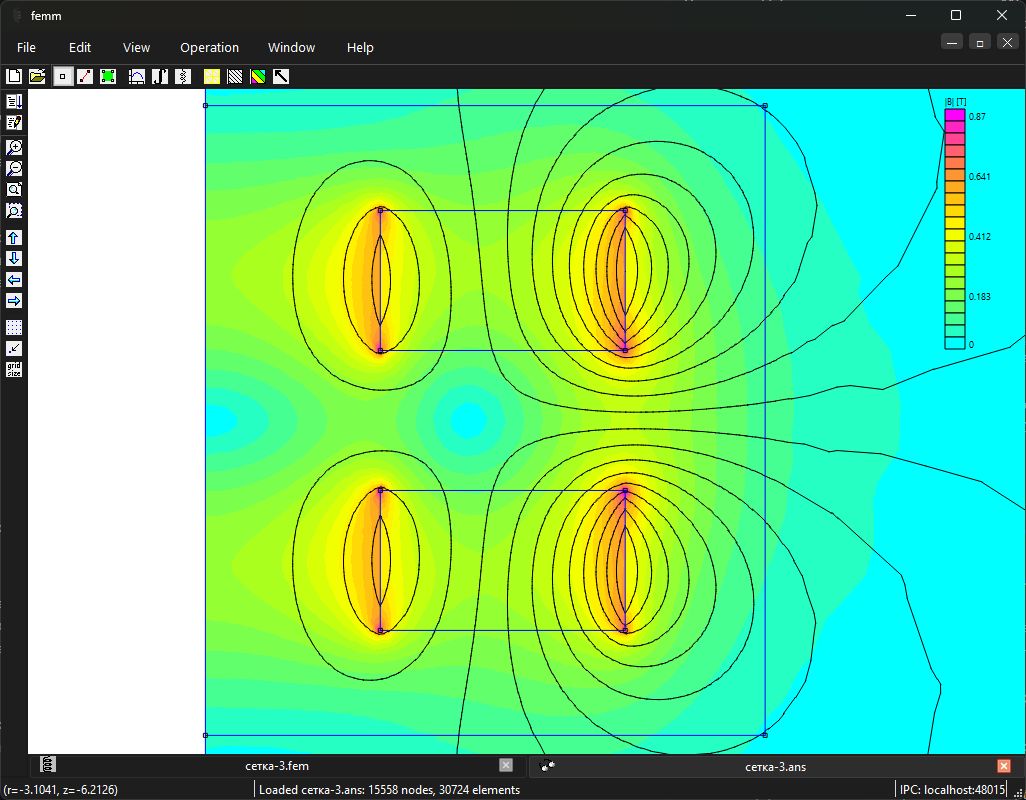
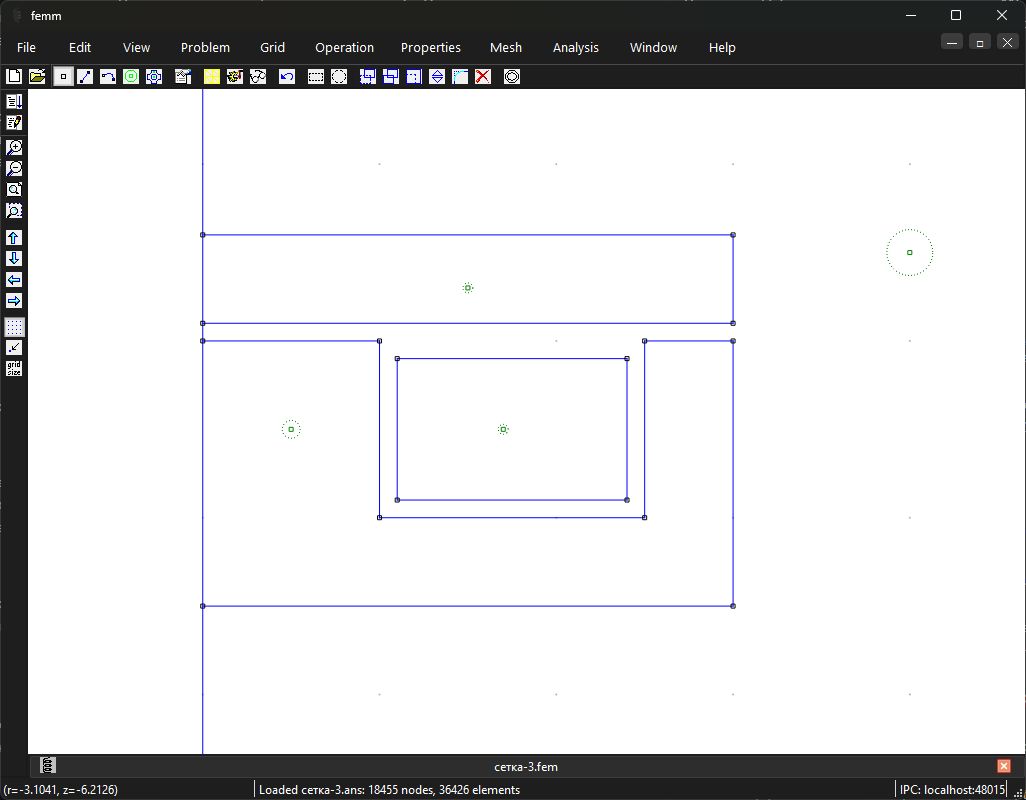
Сила на ферромагнитную частицу: осесимметричное сечение частицы и кольцевой катушки. Подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Сила на малой ферромагнитной частице в поле катушки». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размереИдеализированная реактивная машина: форма ротора, угол и момент. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Идеализированная реактивная машина: форма ротора, угол и момент». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размереПлунжерный электромагнит: сила по полю и виртуальному смещению. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Плунжерный электромагнит: сила по полю и виртуальному смещению». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размереПривод с катушкой и постоянным магнитом: осесимметричная геометрия, намагниченность направлена по +z. Текстовые подписи скрыты; стрелка намагниченности сохранена. Открыть в полном размереПривод с катушкой и постоянным магнитом: статическая рабочая точка I = +2 А, намагниченность по +z. Карта |B|, Т, и линии поля в области магнита, катушки и окружающего воздуха. Прямоугольник вокруг магнита — воздушная область уточнения сетки. Открыть в полном размереКольцевой магнитный подшипник: осесимметричные сечения двух колец с противоположной осевой намагниченностью. Стрелки направлены по +z у нижнего кольца и по −z у верхнего; текстовые подписи скрыты. Открыть в полном размереСохранённое решение «Кольцевые магниты: репульсивная сила и осевая характеристика». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размереЧашечный электромагнит и муфта: сила, зазор и краевое поле. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Чашечный электромагнит и муфта: сила, зазор и краевое поле». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Выполните центральную разность с шагом 0{,}05 \,\text{мм} для аналитической цепи и сравните с точной силой.
Критерий выполнения: Сила около-28{,}560 \,\text{Н}; отклонение уменьшается приблизительно вчетверо относительно шага 0{,}1 \,\text{мм}.