Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Извлечение параметров ротора и восстановление рабочей характеристики
Инженерный вопрос. Как частота ротора меняет получаемый отклик?
Частотный отклик ротора позволяет определить параметры схемы замещения и затем обосновать момент, потери и рабочую точку по скольжению. Это связывает сечение машины с её механической характеристикой.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Обоснуйте связь частоты неподвижного гармонического опыта со скольжением; укажите учёт активной длины, лобовых частей и колец.
Четыре точки простой схемы. Проследите переход от полевого отклика к параметрам схемы замещения и мощности воздушного зазора.
Четыре ручных частотных опыта. Выполните действия практикума по его исходной таблице. Запишите частоту, токи и комплексные величины четырёх опытов.
Результат этого занятия. Частотная таблица с объяснением связи с принятой моделью скольжения.
Данные именно этого опыта. Запишите частоту, токи и комплексные величины четырёх опытов.
Оформление наблюдений. Частота ротора, токи и потери, извлечённые параметры и допущения схемы; при рабочем режиме — скольжение, момент и мощности.
Как обосновать результат
Проверка из практикума. Проверьте один токовый масштаб в линейной модели и три уровня сетки. Явно укажите, что полученные коэффициенты относятся к выбранной амплитуде и модели ротора.
Независимый контроль. Проверьте параметры на частотах вне определения и энергетическими соотношениями. Условия ХХ, заторможенного ротора и нагрузки проверяйте отдельно.
Критерий выполнения. Указаны частота, ток, комплексное потокосцепление, нормировка сектора и остаточная ошибка независимой точки; серия не названа временным расчётом пуска.
Точность и расхождения. Отделите ошибку подгонки от ошибки независимого прогноза. Изменение сетки проводящего ротора и неопределённость торцевых сопротивлений не должны скрываться в одном проценте.
Основание сравнения. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Вывод для устройства
Поясните, пригодны ли параметры для требуемого диапазона скольжения и что необходимо добавить для прогноза пускового или нагрузочного режима двигателя.
Границы вывода. Неподвижное гармоническое решение само не выполняет вращение и не является опытом пуска. Связь со скольжением, кольцами и лобовыми частями задаётся и проверяется в модели машины.
Дополнительный расчётный метод
Задание 4. Основная ЭДС и намагничивающий параметр асинхронного двигателя
Протокол и таблица пазов определяют возбуждение; пространственный спектр поля и энергетические интегралы дают две сопоставимые оценки индуктивного параметра.
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
Серия неподвижных гармонических расчётов на низких частотах позволяет определить зависимость потокосцепления от частоты. Полученные параметры упрощённой схемы замещения затем используют при заданных частоте сети и скольжении.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Обычный гармонический расчёт FEMM выполняется при неподвижной конфигурации. Для идентификации основной гармоники можно менять частоту такого опыта при неизменном фазном токе. В неподвижном роторе частота возбуждения одновременно является частотой наведённых роторных токов. Полученную зависимость используют для параметров схемы, где отдельно вводится механическая скорость.
Низкочастотный расчёт неподвижной модели служит для определения параметров и сам по себе не воспроизводит работу двигателя от сети. Пространственным гармоникам соответствуют разные частоты относительно ротора, тогда как потери в стали статора при реальном питании связаны с частотой сети. Рассматриваемая упрощённая идентификация относится к основной гармонике при фиксированной амплитуде возбуждения; переход от её результатов к рабочему режиму требует согласованной схемы замещения.
Комплексная передаточная величина в генри не является мгновенной вещественной энергетической индуктивностью.
Вывод формы частотного отклика
В принятой схеме ветвь намагничивания связана с короткозамкнутой роторной ветвью. Её реакция имеет первый порядок по параметру \omega_2\tau_{\text{р}}. Умножив дробь на комплексно-сопряжённый знаменатель, получаем вещественную и мнимую части. Мнимая часть отрицательна при соглашении \exp(j\omega t); она отражает фазовый сдвиг наведённого роторного отклика, а не отрицательную запасаемую энергию.
При малой частоте роторная реакция мала и отношение \Psi/I стремится к L_{\text{расс}}+L_{\text{м}}. При большой частоте в данной простой схеме остаётся преимущественно рассеяние. Максимум модуля мнимой части возникает при \omega_2\tau_{\text{р}} = 1. Это даёт первый ориентир постоянной времени, который следует проверить дополнительной частотной точкой, не использованной для подбора.
К странице приложена одна фактически рассчитанная точка на 1 \,\text{Гц} исходной четверти Meeker-модели. Табличная частотная серия, температурные изменения и работа на скорости являются учебными заданиями и отдельными аналитическими проверками. Их нельзя считать уже выполненными по этой единственной карте поля. Полное фазное потокосцепление и момент требуют выведенного секторного восстановления.
Частота в герцах переводится в \omega_{2} = 2\pi f_2, иначе размерность постоянной времени нарушается.
Почему комплексная индуктивность зависит от частоты
Эквивалентная роторная ветвь описывается постоянной времени, а поле решается в неподвижном сечении на частоте относительно ротора.
Индуктивная связь возбуждает ток ротора, противодействующий изменению потока. После исключения роторного тока его влияние входит в знаменатель с постоянной времени.
Умножьте дробь на комплексно-сопряжённый знаменатель. Действительная часть убывает, мнимая отрицательна при выбранном временном соглашении.
Оцените низкочастотный и высокочастотный пределы и положение максимума модуля мнимой части. По серии частот идентифицируйте параметры, затем проверьте их на дополнительных частотах.
Границы применимости. Такой расчёт извлекает параметры согласованной схемы. Он не является прямым моделированием движущихся проводников со всеми скоростными и пространственными гармониками.
Гармонический параметр и квазистатическая производная
Отношение комплексных амплитуд \widehat\Psi/\widehat I зависит от частоты, потерь и принятой гармонической постановки. Оно не становится автоматически динамической индуктивностью \partial\Psi/\partial I магнитостатической карты. В линейном без потерь квазистатическом пределе оба способа согласуются с единственной L; при вихревых токах или эффективной нелинейной гармонической модели сравнивать их можно только после согласования режима.
Для частот 0,5; 1; 2; 3 \,\text{Гц} вычисляем x = 2\pi f_2\cdot 0{,}15.
Комплексные значения \Psi/I соответственно: 0{,}260486-j0{,}115683; 0{,}173876-j0{,}149737; 0{,}080890-j0{,}124199; 0{,}048354-j0{,}094307 \,\text{Гн}.
Частота максимума модуля мнимой части равна 1/(2\pi \tau_{\text{р}}) = 1{,}06103 \,\text{Гц}; там \operatorname{Im}(\Psi/I) = -0{,}150 \,\text{Гн}.
Ответ: Четыре точки показывают изменение фазового отклика; значение около 1 \,\text{Гц} наиболее чувствительно к постоянной времени.
Проверка: При f_{2} \to 0 получаем 0{,}315 \,\text{Гн}, при f_{2} \to \infty — 0{,}015 \,\text{Гн}. Это аналитическая проверка, а не опубликованный набор результатов FEMM.
Удельная электрическая проводимость алюминия при исходной температуре
34,45
МСм/м
Откройте учебную модель Асинхронный-двигатель-09-Готовая-модель.fem из официального набора Induction Motor Example. Сохраните новую копию и проверьте распознавание всех материалов, цепей, знаков витков и граничных свойств в FEMM 5; перенос старого файла не считается выполненным расчётом.
Проверьте плоскую постановку, миллиметры и глубину 100 \,\text{мм}. Исходная модель описывает четверть машины: восстановление результата зависит от величины, а не от единого множителя для всех полей.
Назначьте комплексные амплитуды сохранённой модели: A = 1 \,\text{А}, B = -0{,}5 + j0{,}866025 А, C = -0{,}5 - j0{,}866025 А (углы 0^\circ, +120^\circ, -120^\circ). В линейном учебном варианте оставьте проводимость статора нулевой, а алюминиевые стержни проводящими.
Сравните частотную постановку с графическим отображением материалов: проверьте, что именно стержни создают наведённые токи и принят путь их замыкания. Сохраните журнал параметров каждого ручного расчёта.
Сохраните четыре копии с частотами 0,5; 1; 2; 3 \,\text{Гц}. Во всех используйте одну и ту же амплитуду тока и материалы.
После каждого расчёта перепишите комплексное потокосцепление и ток одной фазы из результатов цепей. Выполните комплексное деление и сохраните вещественную/мнимую части.
Выведите восстановление полного фазного потокосцепления для своей четверти машины. Не умножайте локальную B или напряжение той же цепи автоматически на четыре.
Сравните форму зависимости со схемой. Подберите ориентировочные L_{\text{м}}, L_{\text{расс}} и \tau_{\text{р}} и проверьте пятую независимую точку 1{,}5 \,\text{Гц}.
Ожидаемый результат. Модуль и фаза потокосцепления меняются из-за реакции клетки; низкочастотный и высокочастотный пределы не обязаны одинаково хорошо описываться одной простой схемой.
Как проверить. Проверьте один токовый масштаб в линейной модели и три уровня сетки. Явно укажите, что полученные коэффициенты относятся к выбранной амплитуде и модели ротора.
Обработка и анализ результатов
Как частота ротора меняет получаемый отклик?
Запишите частоту, токи и комплексные величины четырёх опытов.
Сопоставьте частотные точки и режимы с одной принятой схемой замещения; проверьте скольжение и мощность.
С чем сравнить. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Итог работы. Частотная таблица с объяснением связи с принятой моделью скольжения.
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
Асинхронная машина создаёт момент благодаря токам, индуцированным в короткозамкнутом роторе. Частота поля относительно ротора определяет величину и фазу этих токов, поэтому низкочастотная серия содержит сведения о роторном сопротивлении и индуктивности рассеяния.
Фрагмент таблицы Р8.2. Сохранённые результаты FEMM 5
Частота, Гц
Re Ψполн, Вб
Im Ψполн, Вб
Момент сектора, Н·м
Момент полной машины, Н·м
0,25
0,3121
-0,07887
-0,0576
-0,2304
0,5
0,2649
-0,1307
-0,09682
-0,3873
0,75
0,2128
-0,1542
-0,1148
-0,4592
Полный момент = 4 × секторный: 0.0; критерий: 1 × 10⁻¹²
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
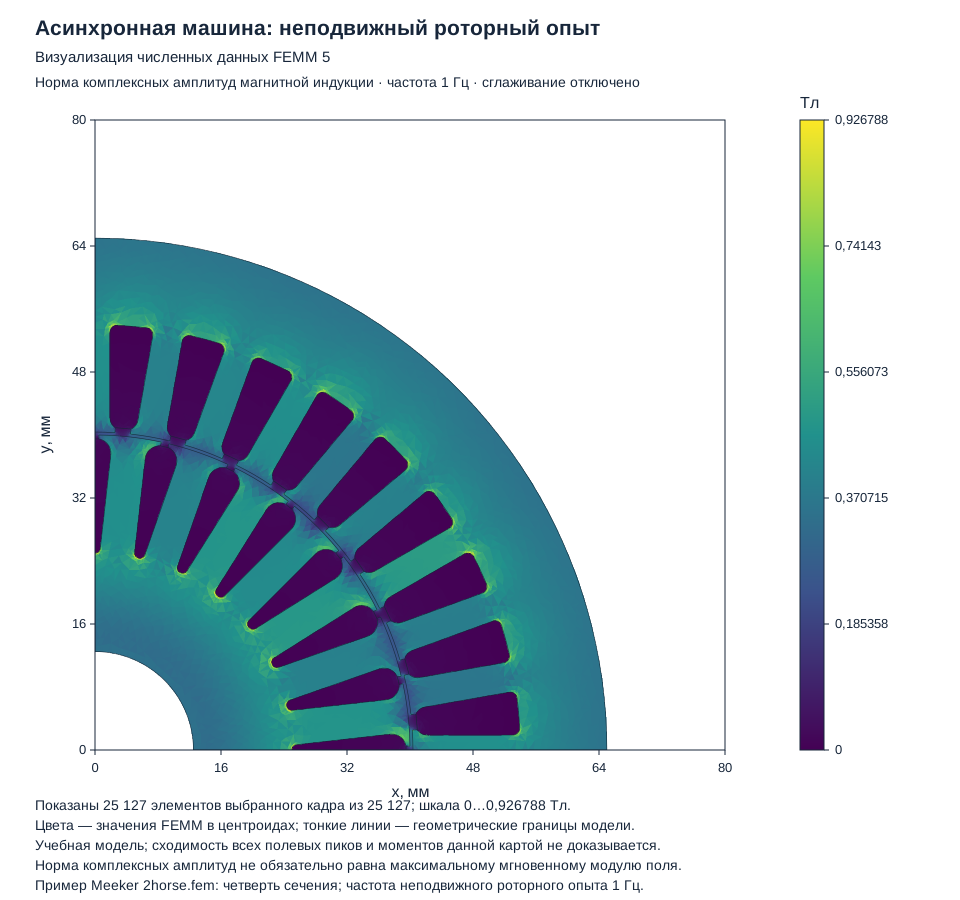
Рисунок 23.5. Визуализация численных данных FEMM 5: Асинхронный двигатель: сектор модели. Это экспорт результатов поля, а не снимок окна программы.
Учебная модель по Meeker 2horse. Частота — частота тока ротора в данном неподвижном опыте. Геометрия представляет четверть машины; результаты приведены без дополнительного множителя 4, который выводят отдельно. Пуск рассматривается в отдельном расчётном опыте. Комплексные токи и потокосцепления заданы амплитудными значениями; они отличаются от действующих значений источника.
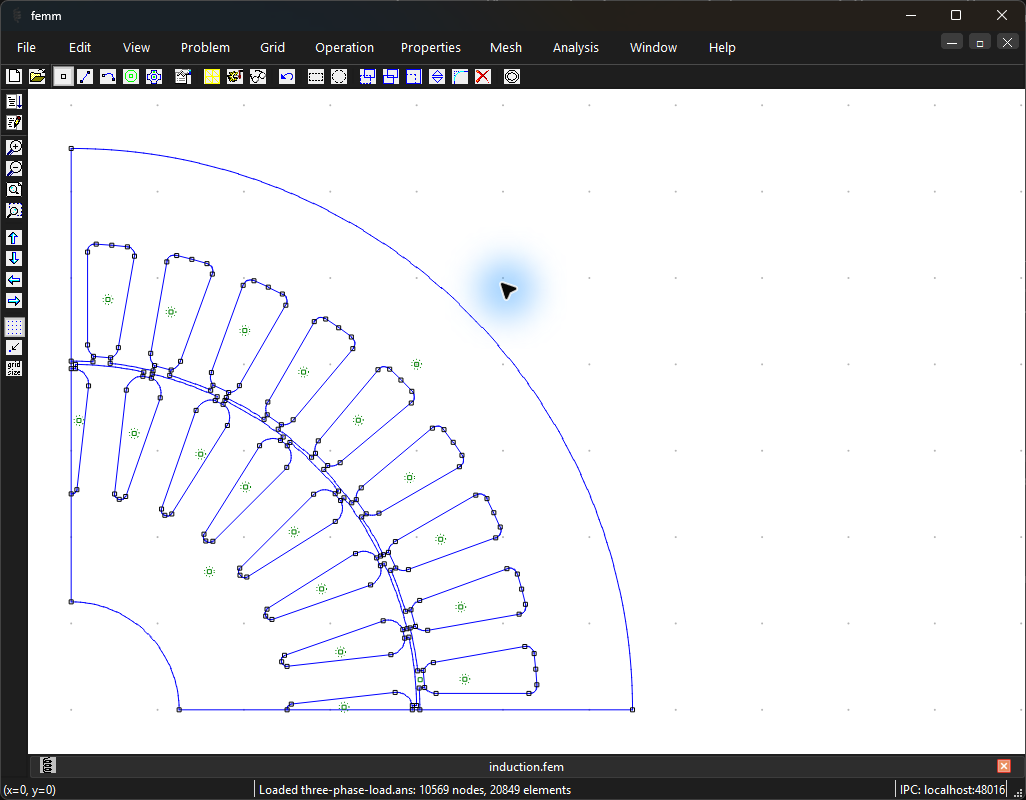
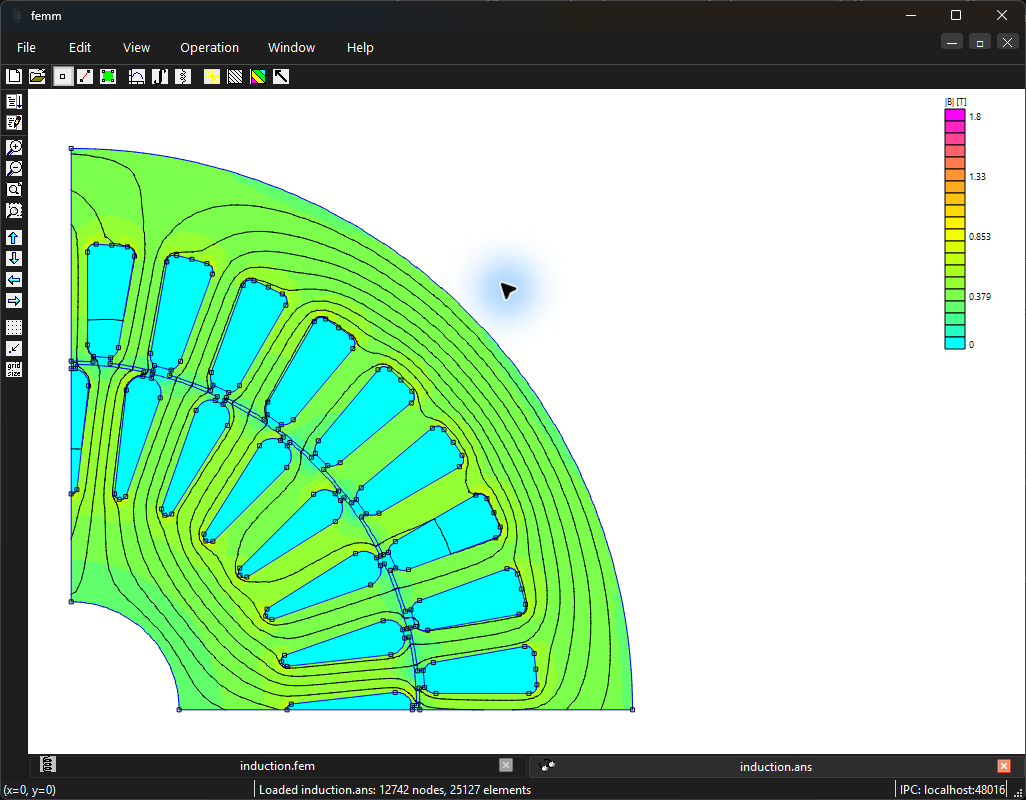
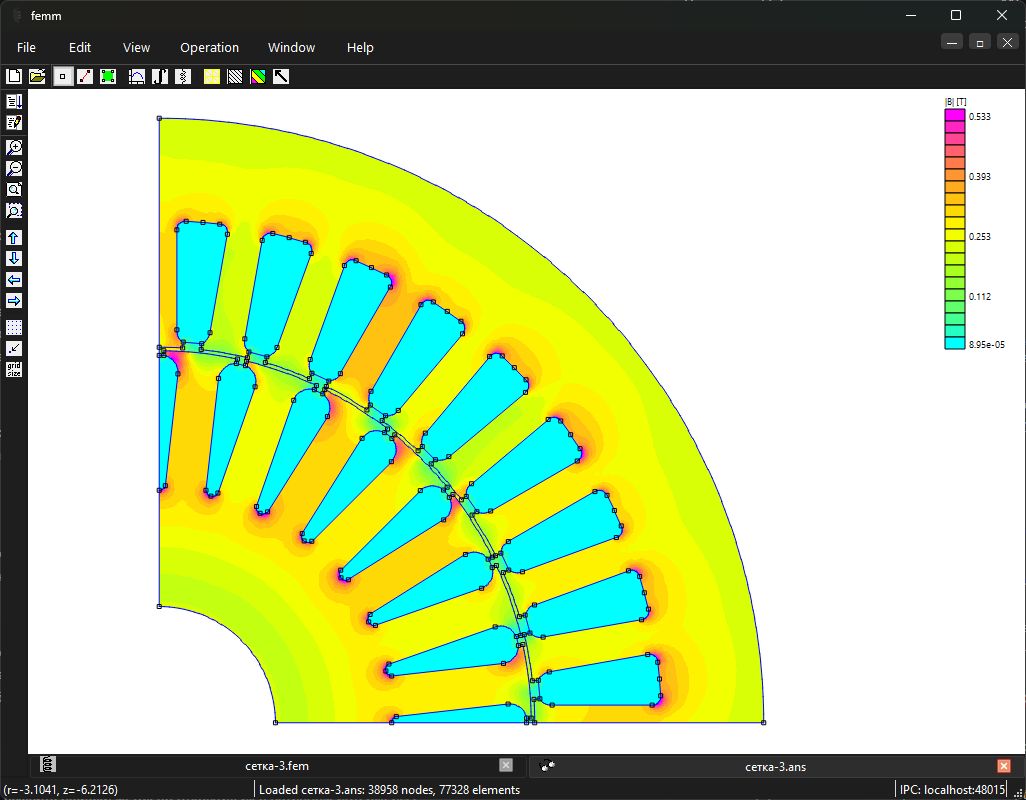
Ориентиры в интерфейсеРисунок 23.6. Геометрия: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 23.7. Распределение магнитной индукции: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размере
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
В асинхронной машине частота токов ротора определяется скольжением. Серия неподвижных гармонических задач позволяет исследовать вытеснение тока и эквивалентный импеданс без ложного представления о прямом моделировании вращающегося ротора во времени.
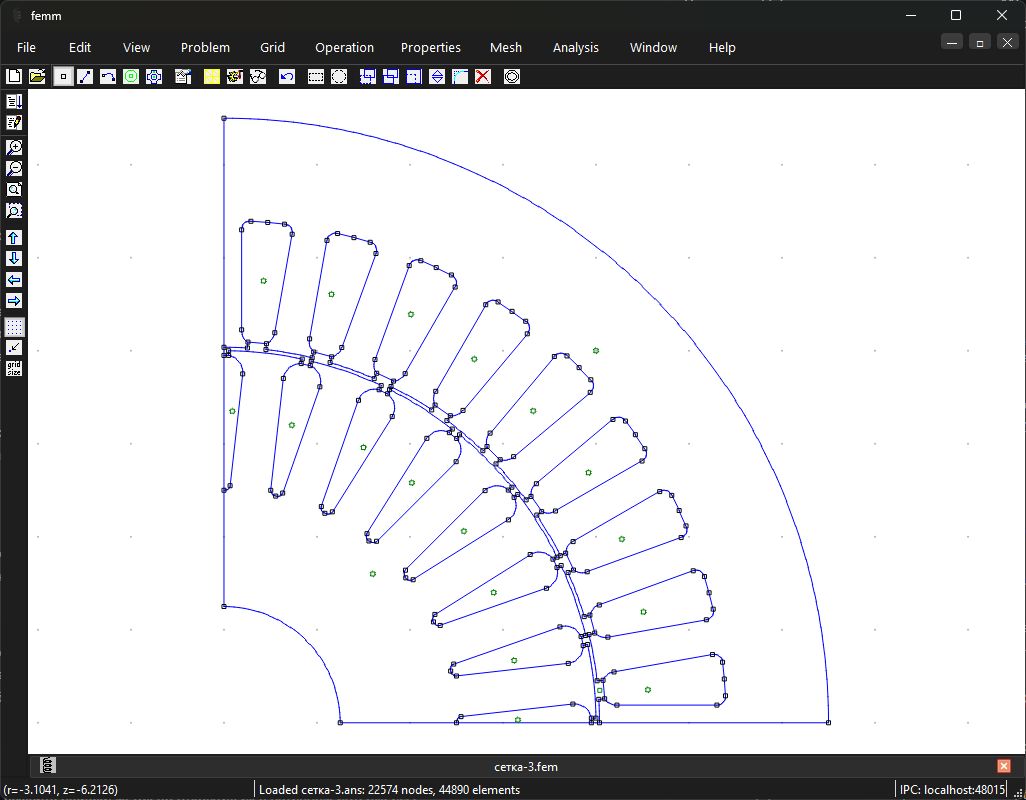
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Асинхронная машина: расчётный сектор 90° со статорными пазами, воздушным зазором и стержнями ротора. Подписи скрыты для читаемости. Открыть в полном размереАсинхронная машина: поле расчётного сектора при частоте скольжения 2 Гц. Норма комплексной амплитуды магнитной индукции B, Т; контуры A скрыты. Открыть в полном размере
Самостоятельная работа
Постройте вручную таблицу пяти частотных точек, а одну из них оставьте исключительно для проверки принятой схемы.
Критерий выполнения: Указаны частота, ток, комплексное потокосцепление, нормировка сектора и остаточная ошибка независимой точки; серия не названа временным расчётом пуска.