Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Извлечение параметров ротора и восстановление рабочей характеристики
Инженерный вопрос. Соответствует ли каждый расчёт заявленному режиму машины?
Частотный отклик ротора позволяет определить параметры схемы замещения и затем обосновать момент, потери и рабочую точку по скольжению. Это связывает сечение машины с её механической характеристикой.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Обоснуйте связь частоты неподвижного гармонического опыта со скольжением; укажите учёт активной длины, лобовых частей и колец.
Проверяемая нагрузочная мощность. Проследите переход от полевого отклика к параметрам схемы замещения и мощности воздушного зазора.
Три физических режима одной машины. Выполните действия практикума по его исходной таблице. Сведите скольжение, частоту ротора, токи, момент и мощности трёх режимов.
Результат этого занятия. Таблица режимов с обоснованием независимых условий каждого опыта.
Данные именно этого опыта. Сведите скольжение, частоту ротора, токи, момент и мощности трёх режимов.
Оформление наблюдений. Частота ротора, токи и потери, извлечённые параметры и допущения схемы; при рабочем режиме — скольжение, момент и мощности.
Как обосновать результат
Проверка из практикума. Проверьте мощность, фазные/линейные величины, амплитудные и действующие значения и сектор. Значение около s = 0 требует аккуратного предельного перехода вместо деления на нуль.
Независимый контроль. Проверьте параметры на частотах вне определения и энергетическими соотношениями. Условия ХХ, заторможенного ротора и нагрузки проверяйте отдельно.
Критерий выполнения. Для каждой точки выполнены цепные условия и баланс P_\delta; указаны источники сопротивлений, температура и механические потери; ограничения неподвижной полевой идентификации сформулированы.
Точность и расхождения. Отделите ошибку подгонки от ошибки независимого прогноза. Изменение сетки проводящего ротора и неопределённость торцевых сопротивлений не должны скрываться в одном проценте.
Основание сравнения. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Вывод для устройства
Поясните, пригодны ли параметры для требуемого диапазона скольжения и что необходимо добавить для прогноза пускового или нагрузочного режима двигателя.
Границы вывода. Неподвижное гармоническое решение само не выполняет вращение и не является опытом пуска. Связь со скольжением, кольцами и лобовыми частями задаётся и проверяется в модели машины.
Дополнительный расчётный метод
Задание 4. Основная ЭДС и намагничивающий параметр асинхронного двигателя
Протокол и таблица пазов определяют возбуждение; пространственный спектр поля и энергетические интегралы дают две сопоставимые оценки индуктивного параметра.
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
Поле асинхронного двигателя на холостом ходу и вращательное перемагничивание
Спектр поля и годографы индукции показывают, где преобладают вращательное перемагничивание и насыщение; эти данные определяют дальнейший расчёт потерь.
Параметры, определённые по полю, позволяют исследовать холостой ход, режим заторможенного ротора и нагрузочную рабочую точку. Частота вращения, момент и потери при этом должны соответствовать одному согласованному режиму.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Получив параметры схемы, задают фазное напряжение сети, частоту и скольжение либо механическую нагрузку. Затем находят токи и мощности. Если задана механическая характеристика нагрузки, скорость определяется равенством развиваемого и требуемого момента с учётом механических потерь. Независимо назначить произвольные ток, напряжение, скорость и мощность нельзя.
На ХХ реальной машины небольшое скольжение необходимо для покрытия механических и иных потерь. Идеальный случай без механической нагрузки и потерь даёт s \to 0. Заторможенный ротор имеет n = 0 и s = 1; его гармонический опыт является установившимся при неподвижной механике. Пуск — изменение токов и скорости во времени — требует цепной и механической модели, которой один AC-расчёт не содержит.
Момент в \text{Н}\cdot \text{м}, угловая скорость в \text{рад}/\text{с}. Механическая мощность здесь развиваемая, до вычитания трения и вентиляции.
Вывод разделения мощности
В приведённой роторной ветви сопротивление R_{\text{р}}/s раскладывается на R_{\text{р}} и R_{\text{р}}(1-s)/s. Первая часть соответствует роторным потерям в металле, вторая — преобразованию в механическую мощность. Умножая на 3I_{\text{р}}^{2}, получаем P_{\text{медь},\text{р}} = sP_\delta и P_{\text{мех}} = (1-s)P_\delta. Их сумма равна мощности, переданной через воздушный зазор.
Проверка полевого момента и момента схемы относится к одному возбуждению и правильному секторному восстановлению. Потери лобовых частей, колец, стали, трения и вентиляции добавляются по своим данным. Совпадение схемы с её же исходными параметрами подтверждает арифметику, но для физической проверки нужен независимый полевой опыт, аналитический предел или измерение.
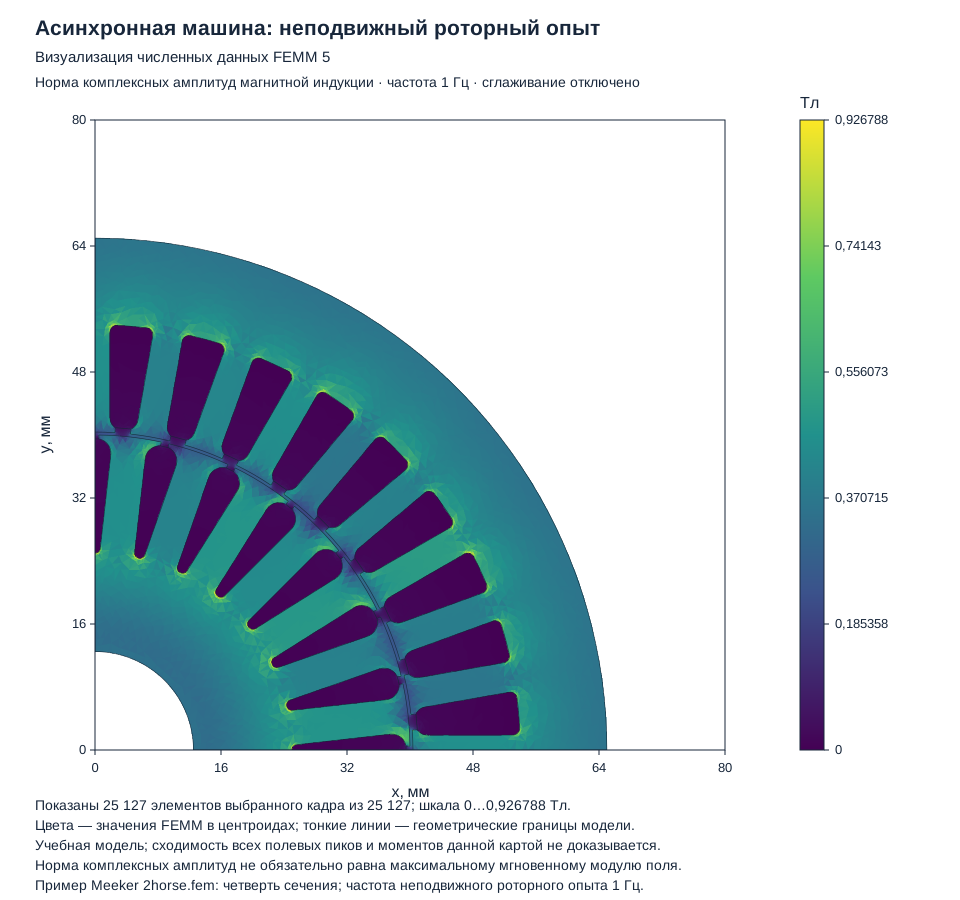
К странице приложена одна фактически рассчитанная точка на 1 \,\text{Гц} исходной четверти Meeker-модели. Табличная частотная серия, температурные изменения и работа на скорости являются учебными заданиями и отдельными аналитическими проверками. Их нельзя считать уже выполненными по этой единственной карте поля. Полное фазное потокосцепление и момент требуют выведенного секторного восстановления.
Разложение справедливо для выбранной установившейся основной схемы; потери высших гармоник и короткозамкнутой обмотки ротора с глубокими пазами могут требовать расширения.
От электромагнитного момента к мощности на валу
Установившаяся рабочая точка требует электрического решения и равновесия моментов. Частота вращения не следует из одного полевого снимка.
Разложите приведённое роторное сопротивление на тепловую часть и эквивалент механического преобразования. Это алгебраическое разделение потока мощности, а не два физических резистора ротора.
Момент найдите по мощности зазора и синхронной скорости. Затем умножьте его на фактическую механическую скорость для преобразованной мощности.
Вычтите механические потери для мощности на валу и найдите пересечение электромагнитной характеристики с нагрузочным моментом. При заторможенном роторе мощность на валу равна нулю независимо от ненулевого момента.
Границы применимости. Холостой ход включает ток намагничивания и покрытие потерь. Он не совпадает с искусственным условием нулевого скольжения в реальной машине с трением и вентиляцией.
Разобранный численный пример
Проверяемая нагрузочная мощность
Дано. Четырёхполюсная машина на 50 \,\text{Гц}, n = 1440 \,\text{об}/\text{мин}, s = 0{,}04. Мощность через зазор 1200 \,\text{Вт}; механические потери приняты равными 30 \,\text{Вт}.
Роторные потери равны 0{,}04\cdot 1200 = 48 \,\text{Вт}; развиваемая механическая мощность 1152 \,\text{Вт}.
\Omega = 150{,}7964 \,\text{рад}/\text{с}; произведение T_{\text{эм}}\Omega = 1152 \,\text{Вт}. Мощность вала равна 1122 \,\text{Вт}; момент вала 7{,}44049 \,\text{Н}\cdot \text{м}.
Ответ: Развиваемый электромагнитный момент и момент на валу различаются из-за заданных механических потерь.
Проверка: Проверяются обе формы P_{\text{мех}} = (1-s)P_\delta = T_{\text{эм}}\Omega; 48 + 1152 = 1200 \,\text{Вт}. КПД не вычисляется без полной входной мощности.
Удельная электрическая проводимость алюминия при исходной температуре
34,45
МСм/м
Откройте учебную модель Асинхронный-двигатель-09-Готовая-модель.fem из официального набора Induction Motor Example. Сохраните новую копию и проверьте распознавание всех материалов, цепей, знаков витков и граничных свойств в FEMM 5; перенос старого файла не считается выполненным расчётом.
Проверьте плоскую постановку, миллиметры и глубину 100 \,\text{мм}. Исходная модель описывает четверть машины: восстановление результата зависит от величины, а не от единого множителя для всех полей.
Назначьте комплексные амплитуды сохранённой модели: A = 1 \,\text{А}, B = -0{,}5 + j0{,}866025 А, C = -0{,}5 - j0{,}866025 А (углы 0^\circ, +120^\circ, -120^\circ). В линейном учебном варианте оставьте проводимость статора нулевой, а алюминиевые стержни проводящими.
Сравните частотную постановку с графическим отображением материалов: проверьте, что именно стержни создают наведённые токи и принят путь их замыкания. Сохраните журнал параметров каждого ручного расчёта.
Зафиксируйте одну согласованную схему замещения и укажите, какие параметры получены полем, а какие добавлены из конструкции.
Для ХХ используйте малое заданное скольжение и объявленные потери; для заторможенного опыта положите s = 1; для нагрузки выберите одну проверяемую точку с 0 < s < 1.
В графическом интерфейсе выполните низкочастотный идентификационный расчёт нужного диапазона и отдельный неподвижный опыт на частоте заторможенного ротора. Не переносите без проверки коэффициенты короткозамкнутой обмотки ротора с глубокими пазами между диапазонами.
По схеме вручную вычислите ток, P_\delta, роторные потери, T_{\text{эм}} и P_{\text{мех}}. Составьте таблицу границы потерь.
Сравните момент одного подходящего полевого опыта со схемой для той же конфигурации и токов. Поясните отсутствие пуска и высших движущихся гармоник.
Ожидаемый результат. Режимы различаются скольжением и цепными условиями; неподвижная серия служит идентификации, а скорость задаётся и согласуется в схеме.
Как проверить. Проверьте мощность, фазные/линейные величины, амплитудные и действующие значения и сектор. Значение около s = 0 требует аккуратного предельного перехода вместо деления на нуль.
Обработка и анализ результатов
Соответствует ли каждый расчёт заявленному режиму машины?
Сведите скольжение, частоту ротора, токи, момент и мощности трёх режимов.
Сопоставьте частотные точки и режимы с одной принятой схемой замещения; проверьте скольжение и мощность.
С чем сравнить. Используйте частоту ротора, скольжение и энергетические соотношения из занятия. Серия неподвижных гармонических решений требует отдельного обоснования связи с вращающейся машиной.
Итог работы. Таблица режимов с обоснованием независимых условий каждого опыта.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
Рисунок 23.11. Визуализация численных данных FEMM 5: Асинхронный двигатель: сектор модели. Это экспорт результатов поля, а не снимок окна программы.
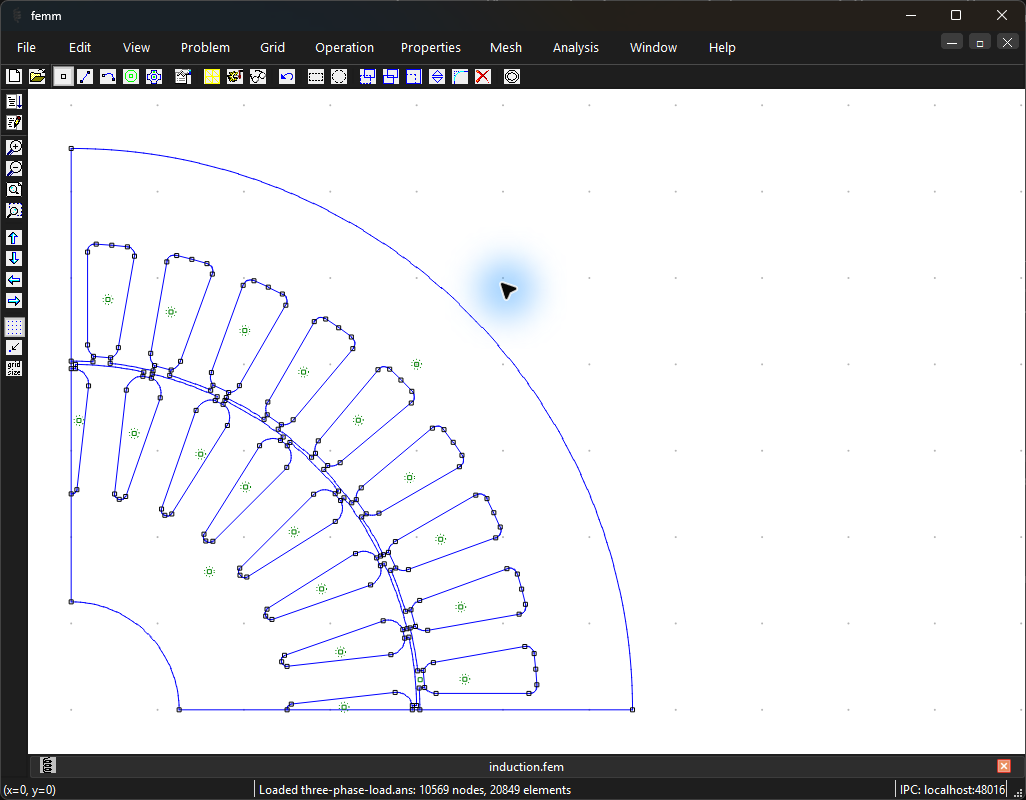
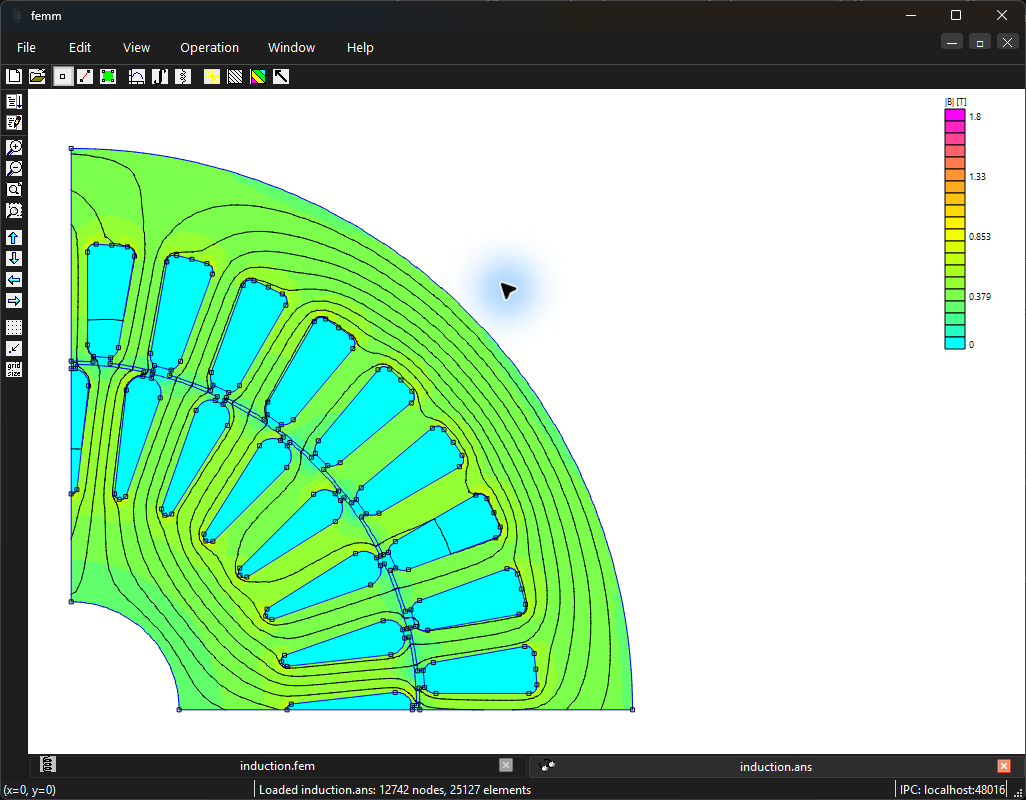
Учебная модель по Meeker 2horse. Частота — частота тока ротора в данном неподвижном опыте. Геометрия представляет четверть машины; результаты приведены без дополнительного множителя 4, который выводят отдельно. Пуск рассматривается в отдельном расчётном опыте. Комплексные токи и потокосцепления заданы амплитудными значениями; они отличаются от действующих значений источника.
Ориентиры в интерфейсеРисунок 23.12. Геометрия: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размереРисунок 23.13. Распределение магнитной индукции: адаптированная модель Meeker: 36 пазов статора, 28 стержней, неподвижный AC-опыт Открыть в полном размере
Самостоятельная работа
Вычислите нагрузочную точку при двух скольжениях и объясните перераспределение мощности; не называйте это траекторией разгона.
Критерий выполнения: Для каждой точки выполнены цепные условия и баланс P_\delta; указаны источники сопротивлений, температура и механические потери; ограничения неподвижной полевой идентификации сформулированы.