Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Подготовительный этап методики · Проверка исходных данных и выбор допустимой модели
Инженерный вопрос. Какие свойства модели обеспечивают короткозамкнутый ротор?
Частотный отклик ротора позволяет определить параметры схемы замещения и затем обосновать момент, потери и рабочую точку по скольжению. Это связывает сечение машины с её механической характеристикой.
Последовательность решения, отчёт и критерии результата
Результат этого этапа — проверенная постановка или воспроизводимая процедура перед серией расчётов.
Последовательность решения
Обосновать постановку и способ измерения. Установите, какое пространственное тело представляет сечение, какие источники задаются независимо и в каких единицах вводятся параметры. Эти сведения определяют физический смысл результатов постпроцессора.
Результат этого занятия. Протокол источников и ротора с объяснением допустимого физического режима.
Данные именно этого опыта. Запишите схему статора, проводимость стержней, соединение ротора и частотное условие.
Оформление наблюдений. Составьте краткое описание модели: точные имена свойств, значения параметров, единицы и способы их задания в сохранённой копии.
Как обосновать результат
Проверка из практикума. Проверьте суммарный ток стержней и согласованность секторных границ. В расчёте со всеми фазными токами, равными нулю, исчезает основное возбуждение без постоянных магнитов.
Независимый контроль. Восстановите исходные данные по повторно открытому файлу и проверьте, достаточно ли сохранённого описания для воспроизведения модели другим исполнителем.
Критерий выполнения. В протоколе различены 50 \,\text{Гц} сети и частота конкретного неподвижного опыта; знаки обмотки и восстановление сектора проверены.
Точность и расхождения. Критерий этого этапа — соответствие исходным данным, топологии, назначениям и процедуре повторного открытия. Численный допуск поля здесь не назначают: поле ещё не является защищаемым результатом. Расхождения размеров и параметров фиксируйте с единицами и происхождением.
Основание сравнения. Опорой служат определения постановки и единиц из теории занятия. Проверка документа предшествует физическому выводу по решению.
Вывод для устройства
На примере выявленной ошибки постановки объясните, как она повлияет на достоверность последующего расчёта.
Границы вывода. Неподвижное гармоническое решение само не выполняет вращение и не является опытом пуска. Связь со скольжением, кольцами и лобовыми частями задаётся и проверяется в модели машины.
Дополнительный расчётный метод
Задание 4. Основная ЭДС и намагничивающий параметр асинхронного двигателя
Протокол и таблица пазов определяют возбуждение; пространственный спектр поля и энергетические интегралы дают две сопоставимые оценки индуктивного параметра.
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
Аналитические методы: назначение эталонов и допущения
Равномерный зазор и линейная магнитная цепь задают независимый масштаб поля. Сравнение с полевой моделью показывает влияние рассеяния и помогает обосновать необходимую сложность расчёта.
Получаемые величины.H и B равномерного зазора; поток на единицу длины; скачок магнитного потенциала от тока; погрешность упрощения
Записать линейность, размерность задачи и условия симметрии.
Вывести аналитическое решение Лапласа или Пуассона.
Повторить его в FEMM с совпадающими источниками и границами.
По одному ослабить допущения и оценить изменение искомого параметра.
Страницы источника. PDF 1–19 полностью: 1–4 назначение аналитики и допущения; 5–12 потенциалы и условия; 13–15 равномерный зазор; 16–19 линейный ток и МДС.
Поле статора асинхронной машины индуцирует токи в короткозамкнутой обмотке ротора. Изучение модели начинается с проверки обеих обмоток и путей магнитного потока, после чего устанавливаются возможности неподвижного полевого расчёта.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Трёхфазная пространственно распределённая обмотка создаёт основную гармонику поля, вращающуюся с синхронной скоростью. Если ротор вращается медленнее, проводники пересекают поле и в них возникает индукционное напряжение. Токи клетки взаимодействуют с полем и создают момент. При идеальной синхронной скорости основная гармоника не индуцирует ток клетки и её момент исчезает.
Один электрический период соответствует повороту поля на 1/p механического оборота. Поэтому n_{\text{син}} = 60f_{1}/p. Скольжение — относительная разность скоростей, а частота токов основной гармоники в системе ротора равна |s|f_1. Этот вывод связывает три разные величины: частоту сети, механическую скорость и частоту поля относительно ротора.
n выражается в оборотах в минуту, частоты — в герцах; p — число пар полюсов, а не общее число полюсов.
Что входит в модель короткозамкнутой обмотки ротора
В плоском сечении стержни ротора представлены проводящими областями вдоль оси z. Возникающие вихревые токи вычисляет полевой решатель; задавать каждому стержню произвольный ток не нужно. Их физическое замыкание происходит через торцевые кольца. В двумерной модели принят способ электрического ограничения и возврата токов, который должен быть явно указан и проверен по сумме токов.
Основной учебный источник использует четырёхполюсную машину с 36 пазами статора и 28 стержнями клетки. Его геометрия и исходные данные полезны как эталон построения, но старую сетку и изображение нельзя выдавать за проверенные результаты FEMM 5. Замкнутые пазы ротора особенно чувствительны к насыщению тонких мостиков; линейное железо может завысить рассеяние и дать непригодную схему.
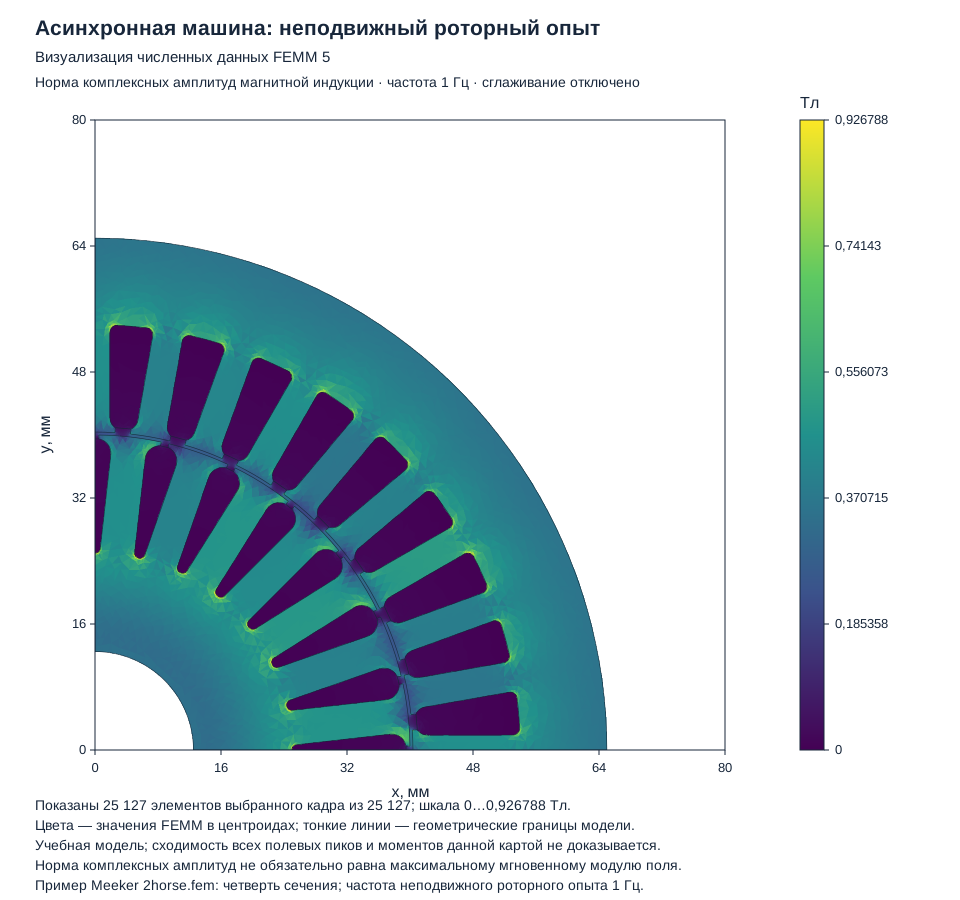
В сохранённом Meeker-образце заданы комплексные амплитуды токов A = 1 \,\text{А}, B = -0{,}5 + j0{,}866025 А, C = -0{,}5 - j0{,}866025 А. Их чередование отличается от выбранного ранее эталона A\text{–}B\text{–}C с B = -120^\circ. Это допустимое направление вращающегося поля, но сравнение знака момента требует одной общей маркировки. Фактически приложенное решение выполнено на 1 \,\text{Гц}, в неподвижной четверти машины, глубина 100 \,\text{мм}; оно не заменяет всю частотную серию.
Мощность через зазор разделяется на роторные потери и развиваемую механическую мощность; механические потери вне этой пары учитываются отдельно.
Скольжение из относительной скорости поля
Рассматривается основная пространственная гармоника симметричной асинхронной машины. Число пар полюсов связывает механическую и электрическую скорости.
За один механический оборот ротора магнитная волна проходит число электрических периодов, равное числу пар полюсов. Поэтому синхронная скорость определяется частотой сети и числом пар полюсов.
Частота изменения поля с учётом знака в системе ротора пропорциональна относительной механической скорости. Знак скольжения задаёт направление относительного вращения и последовательность фаз; физическая частота в герцах неотрицательна.
Разделите мощность воздушного зазора на тепловую и преобразованную части. При неподвижном роторе вся эта мощность расходуется в роторе, хотя момент может быть ненулевым.
Границы применимости. Для генераторного режима знак скольжения отрицателен; физическая частота колебаний равна модулю частоты скольжения, а знак сохраняет направление обмена мощностью. Торцевые кольца требуют отдельного замыкания токов.
Разобранный численный пример
Четырёхполюсная машина на 50 \,\text{Гц}
Дано. Число пар полюсов p = 2; f_{1} = 50 \,\text{Гц}; измеренная скорость 1440 \,\text{об}/\text{мин}.
Синхронная скорость 60\cdot 50/2 = 1500 \,\text{об}/\text{мин}.
Скольжение (1500-1440)/1500 = 0{,}04, то есть 4\,\%.
Частота основной гармоники в роторе равна 0{,}04\cdot 50 = 2 \,\text{Гц}. Механическая угловая скорость равна 150{,}7964 \,\text{рад}/\text{с}.
Ответ: Роторные токи основной гармоники изменяются на 2 \,\text{Гц} при питании статора от сети 50 \,\text{Гц}.
Проверка: При неподвижном роторе s = 1 и f_{2} = 50 \,\text{Гц}; при n = 1500 \,\text{об}/\text{мин} основная роторная частота стремится к нулю.
Удельная электрическая проводимость алюминия при исходной температуре
34,45
МСм/м
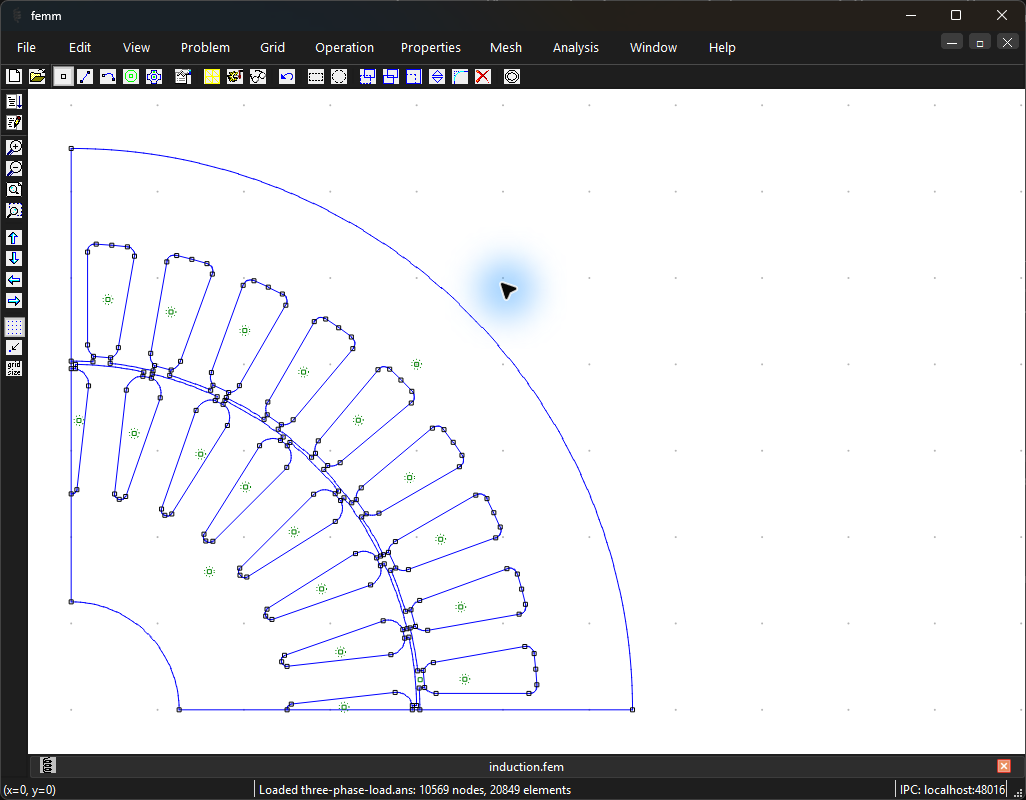
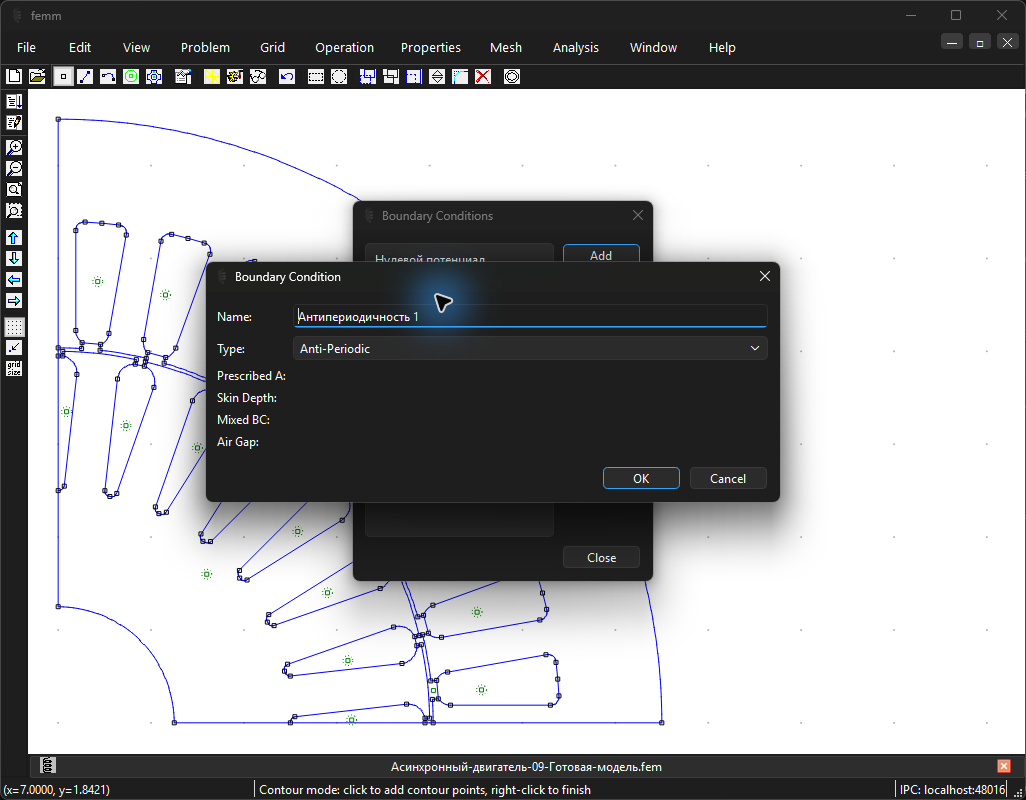
Откройте учебную модель Асинхронный-двигатель-09-Готовая-модель.fem из официального набора Induction Motor Example. Сохраните новую копию и проверьте распознавание всех материалов, цепей, знаков витков и граничных свойств в FEMM 5; перенос старого файла не считается выполненным расчётом.
Проверьте плоскую постановку, миллиметры и глубину 100 \,\text{мм}. Исходная модель описывает четверть машины: восстановление результата зависит от величины, а не от единого множителя для всех полей.
Назначьте комплексные амплитуды сохранённой модели: A = 1 \,\text{А}, B = -0{,}5 + j0{,}866025 А, C = -0{,}5 - j0{,}866025 А (углы 0^\circ, +120^\circ, -120^\circ). В линейном учебном варианте оставьте проводимость статора нулевой, а алюминиевые стержни проводящими.
Сравните частотную постановку с графическим отображением материалов: проверьте, что именно стержни создают наведённые токи и принят путь их замыкания. Сохраните журнал параметров каждого ручного расчёта.
Проверьте число витков и стороны каждой фазы по полюсному делению. Составьте одну фазовую таблицу, указывающую знак витков в каждом представленном пазу.
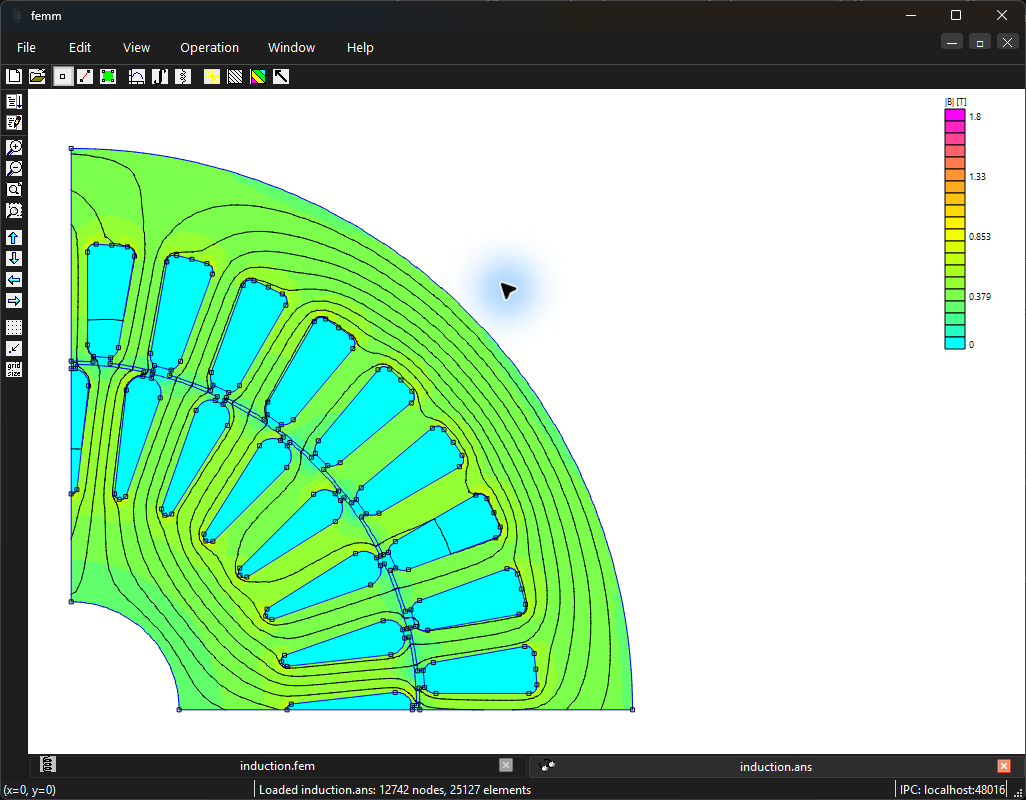
Выполните первое AC-решение на 1 \,\text{Гц} с заданными комплексными токами. Получите токи стержней, потокосцепление фазы и момент; подпишите их как результат неподвижной конфигурации на данной частоте.
Отметьте отсутствующие торцевые кольца, скос пазов и лобовые части. Не вычисляйте заявленный изготовителем КПД из этого единственного решения.
Ожидаемый результат. Появляются наведённые токи клетки; распределение отражает пространственную фазность поля. Графическая модель не содержит реального вращения ротора.
Как проверить. Проверьте суммарный ток стержней и согласованность секторных границ. В расчёте со всеми фазными токами, равными нулю, исчезает основное возбуждение без постоянных магнитов.
Оценка результата
Какие свойства модели обеспечивают короткозамкнутый ротор?
Запишите схему статора, проводимость стержней, соединение ротора и частотное условие.
Сопоставьте запись с повторно открытой моделью; объясните одно последствие неверного параметра.
С чем сравнить. Опорой служат определения постановки и единиц из теории занятия. Проверка документа предшествует физическому выводу по решению.
Итог работы. Протокол источников и ротора с объяснением допустимого физического режима.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
Рисунок 23.1. Визуализация численных данных FEMM 5: Асинхронный двигатель: сектор модели. Это экспорт результатов поля, а не снимок окна программы.
Учебная модель по Meeker 2horse. Частота — частота тока ротора в данном неподвижном опыте. Геометрия представляет четверть машины; результаты приведены без дополнительного множителя 4, который выводят отдельно. Пуск рассматривается в отдельном расчётном опыте. Комплексные токи и потокосцепления заданы амплитудными значениями; они отличаются от действующих значений источника.
Составьте описание полевой модели короткозамкнутой обмотки ротора: геометрия, обмотка статора, путь замыкания токов, сектор, удельная электрическая проводимость при заданной температуре и неучтённые конструктивные элементы.
Критерий выполнения: В протоколе различены 50 \,\text{Гц} сети и частота конкретного неподвижного опыта; знаки обмотки и восстановление сектора проверены.