Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Подготовительный этап методики · Подготовка расчётной геометрии и связности областей
Инженерный вопрос. Совпадает ли геометрический порядок с принятой схемой полюсов?
Проверьте геометрию полюса и пазов ротора до назначения возбуждения. Воздушный зазор и расположение обмотки должны оставаться совместимыми с заданной полюсностью и поворотом.
Последовательность решения, отчёт и критерии результата
Результат этого этапа — проверенная постановка или воспроизводимая процедура перед серией расчётов.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите замкнутые области, метки, стороны обмоток и движущиеся части с деталями устройства. Масштаб и зазоры должны сохранять физический смысл при перестроении.
Результат этого занятия. Протокол ротора с проверкой замкнутых областей и места будущего источника.
Данные именно этого опыта. Запишите размеры пазов, большие зубья, зазоры и симметричные контрольные координаты.
Оформление наблюдений. Описание размеров и назначений; список обнаруженных разрывов, пересечений и исправлений в отдельной копии.
Как обосновать результат
Проверка из практикума. Поворот сохраняет радиусы и площади; все движущиеся контуры и метки согласованы; начало d и положительный поворот записаны.
Независимый контроль. Повторное открытие, измерение контрольных размеров и осмотр сетки позволяют обнаружить потерянные назначения и незамкнутые области.
Критерий выполнения. Поворот сохраняет радиусы и площади; все движущиеся контуры и метки согласованы; начало d и положительный поворот записаны.
Точность и расхождения. Критерий этого этапа — соответствие исходным данным, топологии, назначениям и процедуре повторного открытия. Численный допуск поля здесь не назначают: поле ещё не является защищаемым результатом. Расхождения размеров и параметров фиксируйте с единицами и происхождением.
Основание сравнения. Замкнутость и назначение свойств проверяют по объектам модели. Успешное построение сетки само по себе не подтверждает правильную физическую постановку.
Вывод для устройства
Укажите, какие геометрические ограничения обеспечивают физически допустимую серию последующих расчётов.
Границы вывода. Каждая характеристика требует своих независимых условий и скорости. Двумерный срез, заданные токи и статическое поле не подтверждают автоматически режим на сеть, устойчивость и полную мощность реального генератора.
Теория и вывод формул
Модель ротора объединяет две полярные зоны и пазы обмотки возбуждения. Продольная ось d и группа подвижных элементов задают систему отсчёта для последующих расчётов при различных положениях ротора.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Наружная окружность турборотора почти цилиндрическая, но расположение пазов и больших зубьев нарушает однородность магнитной проводимости. В нелинейной задаче различие осей усиливается насыщением и реакцией якоря. Поэтому равенство L_d и L_q — отдельная проверяемая идеализация, а не следствие круглой формы сечения.
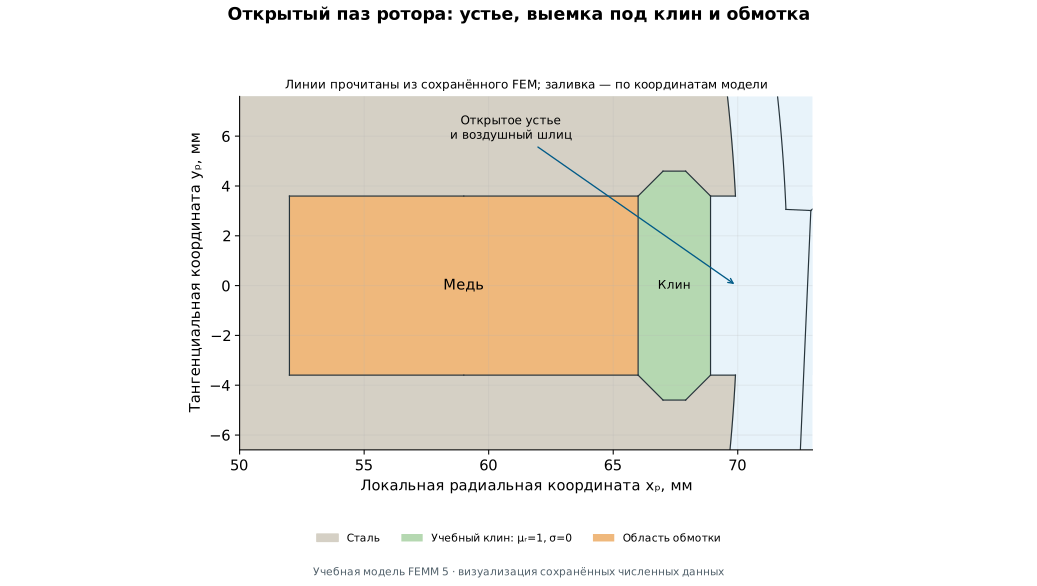
В учебной модели 12 открытых пазов возбуждения распределены в двух противоположных зонах. Каждый содержит воздушное устье, расширенную выемку с фасками и отдельный условный немагнитный клин. Большой зуб — оставшаяся беспазовая полярная область между группами пазов. Программа описывает её геометрически; она не заимствует неполные размеры из фотографии или рисунка статьи.
Роторный профиль строится от поверхности внутрь: при той же локальной оси x наружу глубина вычитается из xa. Обмоточная область x=52…66 мм имеет ширину b=59sin_{7}^\circ \approx 7{,}1903 мм. Размеры шлица и расширения выемки заданы исходными данными учебной модели. Опубликованный полный текст исходной статьи не содержит всей роторной процедуры Lua; знаки координат и форма многоугольника для построения внутрь ротора заданы в учебной реализации и проверяются отдельно.
Координатная система ротора
Продольная ось d направлена вдоль поля возбуждения при выбранном знаке тока. Ось q получаем поворотом d на +90 электрических градусов. Механический угол ротора задаётся относительно неподвижной оси x. Все пазовые узлы и метки ротора должны преобразовываться одной и той же матрицей.
Проще и надёжнее для независимого шага заново построить ротор в заданной позиции. Это исключает накопление округлений при сотнях последовательных поворотов и случайный поворот только меток. Возврат к исходному углу должен давать те же входы с точностью записи.
Матрица использует радианы; для p=1 оси разнесены на 90 механических градусов.
Вращение сохраняет расстояние точки до оси и площади замкнутых контуров.
Поворот 30^\circ переводит точку (100;0) мм в (86,6025;50) мм.
Движущаяся группа и зазор
Числовой идентификатор группы FEMM сохраняется служебным числом; в протоколе ему соответствует русское имя «Ротор». Группа 2 содержит роторную сталь, обмоточные области и клинья; статорные клинья имеют группу 13. Материалы и цепь возбуждения имеют русские названия. Переименование текста без обновления mi_/mo_ вызовов создаёт несогласованный сценарий.
До решения проверьте одинаковый радиальный зазор для концентрического ротора во всех углах. Позднее эксцентриситет задаёт перенос центра, а не просто поворот группы. Эти операции имеют разные диагностические следствия.
Центральная немагнитная область — учебное допущение
Круг радиусом 15 мм в центре ротора имеет материал «Воздух и немагнитный вал» с \mu _{r}=1. Он движется вместе с ротором, но не моделирует автоматически стальной вал или цельнокованую центральную часть промышленного турбогенератора. Это собственная идеализация учебного объекта, не восстановленный признак машины 340 МВт.
Такая область меняет магнитное сопротивление путей через центр, распределение индукции и получаемые эквивалентные параметры. Поэтому сравнение со сплошным ферромагнитным ротором требует отдельного варианта и повторного расчёта поля, сетки и L. Без этого сравнения нельзя приписывать найденные L_d,L_q промышленному валу.
R вал=15 мм даёт S центр≈706,858 мм². При расчёте H в А/м индукция B берётся в Тл, \mu _{0} — в Гн/м; значение B должно быть получено полем, а не задано из одной площади.
Интегрирование r dr по кругу даёт R вал²/2, интегрирование по углу — 2\pi; их произведение равно \pi R вал².
Из B=\mu _{0}\mu _{r}H при выбранной \mu _{r}=1 следует H=B/\mu _{0}; стальная центральная область имела бы другой закон H(B).
Вывод поворота, осей и полярной МДС возбуждения
Ротор считаем жёстким телом в плоскости. Все узлы, дуги и метки преобразуются одинаково. Возбуждение постоянным током создаёт пару противоположных полюсов; знак МДС задаётся знаком пазовых сторон.
Энергетическая производная по положению имеет смысл только при заданном перечне сохраняемых токов. Для движения без пересчёта электрических токов это производная при фиксированных токах цепей.
Связь с программой. Шаг 03 строит открытые профили ротора с отдельными клиньями; последующие build(angle=...) заново формируют заданную позицию. Сравните точку и площадь при 0^\circ,30^\circ,90^\circ; затем проверьте знак возбуждения. В последующих решениях mo_blockintegral(22) даёт момент относительно начала координат; при смещении оси используйте приведённый перенос, сохраняя исходный канал отдельно.
Разложение \cos (\alpha +\theta ), \sin (\alpha +\theta ) даёт матрицу поворота; транспонированная матрица является обратной.
Из дифференциала коэнергии dW '=\Sigma \Psi j dij+T d\theta при неизменных токах следует момент; коэффициент перевода градусов нельзя терять. Ось дифференцируемого поворота должна совпадать с осью, относительно которой определён момент.
Если центр ротора C смещён относительно начала O на вектор rc, плечо каждой силы относительно C равно r−rc. Раскрываем векторное произведение под интегралом; интеграл элементарных сил даёт результирующую F.
\mathbf T_C=\int(\mathbf r-\mathbf r_c)\times\mathrm d\mathbf F=\mathbf T_O-\mathbf r_c\times\mathbf F
Границы применимости. Сохранение радиуса и площади не подтверждает правильность материала или направления обмотки.
Вывод роторного профиля с выемкой и отдельным клином
Используем локальный x наружу и y по касательной, как у статора. Однако паз ротора углубляется к центру, поэтому положительная глубина уменьшает x. Это самостоятельная учебная реализация по конструктивной схеме; полный роторный Lua первоисточник не публикует.
Вводим знак направления глубины s: +1 для статора и −1 для ротора. Он позволяет проверить обе процедуры одной размерной цепью. Все координаты клина и обмотки затем поворачиваются вместе с ротором.
Связь с программой. В geometry_contract версии open-slot-wedges-v_{2} проверяйте полигон клина, прямоугольник обмотки, отсутствие дуги стали через устье и метки внутри областей. Все элементы ротора, включая клин, относятся к группе 2. При e\ne 0 сначала формируется положение относительно оси ротора, затем перенос в оси статора.
Точка выхода стенки на поверхность снова принадлежит окружности. Для ротора Rr=70 мм; ширина b задаёт ya, а xa определяется геометрией, а не свободно выбираемой перемычкой.
У ротора круговой сегмент лежит за хордой наружу и дополнительно вырезается из исходного ферромагнитного диска. Поэтому площадь воздушного шлица содержит знак плюс; у статора тот же сегмент вычитался.
На фаске приращение глубины связано с расширением \Delta b через тангенс. У ротора xc=xb−a_{1} и xd=xe+a_{2}, поэтому правильный порядок xa>xb>xc>xd>xe проверяется явно.
Глубина клина положительна независимо от направления x. Интегрирование ширины по глубине даёт ту же формулу площади, что у статора; обе фаски входят половинами треугольных добавок.
Обмоточная область находится глубже клина и имеет прямоугольные стороны. В рассматриваемой модели xg=52 мм, xe=66 мм, b=59sin_{7}^\circ; сохранена площадь заданного учебного образца, а не его прежняя форма. Параметр 7^\circ относится к этому сопоставлению площадей, фактическое устье задаётся 2arcsin[b/(2Rr)].
Сумма трёх непересекающихся областей даёт всю выемку исходного ферромагнитного диска. Это независимый контроль разбиения и выбора меток, а не только визуального вида профиля.
Сохраняем раздельность областей: в клине J=0, в обмотке интеграл J равен NIf. Назначение обмоточной цепи клину нарушило бы и магнитное поле, и выделение силы на проводниках.
Полная глубина, высота шлица и глубина подклиновой области
мм
S_{\mathrm{обм},r},S_{\mathrm{к}}
Площади роторной обмоточной области и клина
мм²
Границы применимости. Профиль не включает реальное крепление, охлаждающие каналы, изоляционные прокладки и механический расчёт клина; \mu _{r}=1 не является заявленным изготовителем свойством всех роторных клиньев.
Разобранный численный пример
Контрольный аналитический пример
Дано. Точка ротора (100;0) мм поворачивается на +30^\circ против часовой стрелки.
Переводим 30^\circ в \pi /6 рад.
y=100 \sin (\pi /6)=50 мм; x=100 \cos (\pi /6)=86{,}6025 мм.
Ответ: Новая координата y=50 мм; радиус остался 100 мм.
Проверка: Это самостоятельный аналитический эталон. Сравнение с FEMM допустимо при совпадении всех входов, геометрии и определения величины.
Практикум в FEMM 5
Шаг 03: Цилиндрический ротор, пазы возбуждения и большие зубья
Выполните run-03.py и найдите 12 открытых пазов ротора, их клинья и обе беспазовые полярные области.
По программе определите исходную ось d; сравните её с положением больших зубьев.
Проверьте, какие элементы принадлежат движущейся группе; статор и наружная граница должны иметь другой смысл.
Создайте отдельную модель с поворотом на 30^\circ; сравните координаты одной контрольной точки с матрицей.
Восстановите исходную позицию повторным построением; сравните размеры и порядок групп.
Ожидаемый результат. Контрольная точка 03: ротор, статор, зазор и однозначная система d–q.
Как проверить. Поворот сохраняет радиусы и площади; все движущиеся контуры и метки согласованы; начало d и положительный поворот записаны.
Оценка результата
Совпадает ли геометрический порядок с принятой схемой полюсов?
Запишите размеры пазов, большие зубья, зазоры и симметричные контрольные координаты.
Проверьте исправленную копию повторным открытием и построением сетки; сопоставьте её с исходной геометрией.
С чем сравнить. Замкнутость и назначение свойств проверяют по объектам модели. Успешное построение сетки само по себе не подтверждает правильную физическую постановку.
Итог работы. Протокол ротора с проверкой замкнутых областей и места будущего источника.
Сохраните reproduce.py и выбранный run-NN.py в одну рабочую папку и прочитайте README.md. Укажите её абсолютный путь в TG_ROOT; пример на странице использует C:/FEMM5/turbogenerator. Запускайте через редактор Python FEMM 5. Каждый шаг восстанавливает необходимые входы без запуска предыдущих; внешний pyFEMM не требуется.
Python · встроенный MicroPython FEMM 5
"""Цилиндрический ротор, пазы возбуждения и большие зубья.Встроенный MicroPython FEMM 5; отдельный воспроизводимый шаг учебного турбогенератора.Результат относится к адаптированной геометрии, а не к промышленной машине 340 МВт."""# Укажите рабочий каталог; сохраните рядом reproduce.py и прочитайте README.md.TG_ROOT=r"C:/FEMM5/turbogenerator"STAGE="03"CASE="standard"# Программа заново строит нужные предпосылки и сохраняет модели, таблицы и квитанцию шага.exec(open(TG_ROOT+"/reproduce.py").read(),globals())
Расчётный образец FEMM 5
Откройте модель, воспроизведите указанный режим и сопоставьте свои измерения с таблицей результатов.
Рисунок 37.2. График сохранённых численных данных учебного образца; условия и формулы приведены в тексте. Это самостоятельная научная визуализация, а не снимок интерфейса FEMM.
Нелинейная 2D магнитостатика активной части и отдельная редуцированная динамика. Проверка сетки относится к напряжению ХХ. Уточнение углового шага и баланс мощности приведены отдельно на этапе 15.
Самостоятельная работа
Сформируйте позиции 0^\circ, 30^\circ и 90^\circ в независимых файлах. Докажите сохранение радиуса и объясните, какие свойства впоследствии должны поворачиваться вместе с геометрией.
Критерий выполнения: Поворот сохраняет радиусы и площади; все движущиеся контуры и метки согласованы; начало d и положительный поворот записаны.
Первоисточники и дополнительное чтение по занятию
[72] — С. 7–14; алгоритм геометрии и назначения свойств. Учебная геометрия курса создана отдельно.
[73] — С. 24–30; особенно с. 25–27: симметрия и многопозиционные функции. Реконструкция по 60° требует условий симметрии.