Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Построение карты отклика и локальных параметров
Инженерный вопрос. Как различаются секущие и локальные параметры одной рабочей точки?
От геометрии и обмоток переходят к потокосцеплениям и ЭДС, затем к характеристикам ХХ, КЗ, нагрузки и регулирования. Эти характеристики определяют требуемое возбуждение и допустимый электрический режим.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Ответить на вопрос по своим результатам. Проверьте карту в независимых точках; сопоставьте интерполяцию или производную с прямым расчётом и повторите при меньшем шаге.
Что включить в отчёт
Результат этого занятия. Карта параметров с указанием рабочего состояния, шага и перекрёстной связи.
Данные именно этого опыта. Сохраните токи осей, потокосцепления, секущие и дифференциальные оценки контрольных точек.
Оформление наблюдений. Координаты каждой точки, отклик, шаг производной и способ интерполяции; контрольные точки не должны совпадать с узлами определения параметра.
Как обосновать результат
Проверка из практикума. Различены \Psi /i, условная секущая и производная; сохранены Ldq и Lqd; шаг разности, If и угол фиксированы, проверено независимое возмущение.
Независимый контроль. Сопоставьте прогноз с прямым расчётом в независимой точке и измените шаг производной или плотность карты отдельно от сетки.
Критерий выполнения. Различены \Psi /i, условная секущая и производная; сохранены Ldq и Lqd; шаг разности, If и угол фиксированы, проверено независимое возмущение.
Точность и расхождения. Разделите невязку полевого решения, ошибку интерполяции и чувствительность производной к приращению. Вблизи нулевого отклика сохраняйте абсолютную оценку с единицей.
Основание сравнения. Используйте определения карты, локальной производной и коэнергии из занятия. Вывод относится к проверенному диапазону; экстраполяция и переход через границу карты требуют отдельного обоснования.
Вывод для устройства
Объясните, в каком диапазоне карта может заменить прямые полевые расчёты в модели цепи или движения и почему за её пределами нужен новый расчёт.
Границы вывода. Каждая характеристика требует своих независимых условий и скорости. Двумерный срез, заданные токи и статическое поле не подтверждают автоматически режим на сеть, устойчивость и полную мощность реального генератора.
Дополнительный расчётный метод
Продольная и поперечная проводимости явнополюсной машины
Коэффициенты k_d и k_q объясняют различие продольного и поперечного магнитного отклика и помогают перейти к индуктивным параметрам явнополюсной машины.
Локальная матрица индуктивностей характеризует малые изменения потокосцеплений около рабочей точки. При её определении сохраняются взаимные коэффициенты и указывается область допустимой линеаризации; секущие коэффициенты рассматриваются отдельно.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Преобразование с коэффициентом 2/3 сохраняет амплитуду симметричной фазной синусоиды, но мощность в dq имеет множитель 3/2. Ось q опережает d на 90 электрических градусов, а строка преобразования q использует -\sin. Нулевая последовательность сохраняется отдельно; симметричная учебная система имеет i0=0.
Для каждого набора i_d, i_q и If перестраивается или изменяется поле при фиксированном угле ротора. Потокосцепления фаз преобразуются той же матрицей. Нельзя пользоваться током в действующей нормировке и потокосцеплением в амплитудной без явного пересчёта.
В статье 2014 г. соотношение L=\Psi /I вводится для линейной зависимости потокосцепления от возбуждения. В совместной рабочей точке насыщенной машины требуется определить процедуру вычисления секущих коэффициентов либо воспользоваться матрицей локальных производных, выведенной далее. Само обозначение L не устанавливает физического смысла коэффициента и не отменяет условий его определения.
Секущая не является производной
Возбуждение создаёт ненулевое потокосцепление при i_d=i_q=0. Отношение \Psi d/i_d поэтому непригодно как самоиндуктивность по оси d. Можно определить условный секущий коэффициент после вычитания потока возбуждения при том же If, явно указав путь изменения токов. При насыщении результат зависит от пути и совместного состояния.
Для переходной малосигнальной модели нужна матрица производных потокосцепления по токам в одной рабочей точке. Центральные разности выполняются отдельно по каждому току с сохранением остальных входов. Перекрёстные члены отражают взаимное влияние осей при насыщении; занулять их из-за названия «неявнополюсный ротор» нельзя.
Все элементы — Гн; h — А. Угол и If фиксированы. Для энергетически согласованной обратимой модели ожидается Ldq≈Lqd.
Для \Psi =0{,}12 \tanh (i/3) Вб при i=3 А секущая равна 0{,}12 \tanh (1)/3.
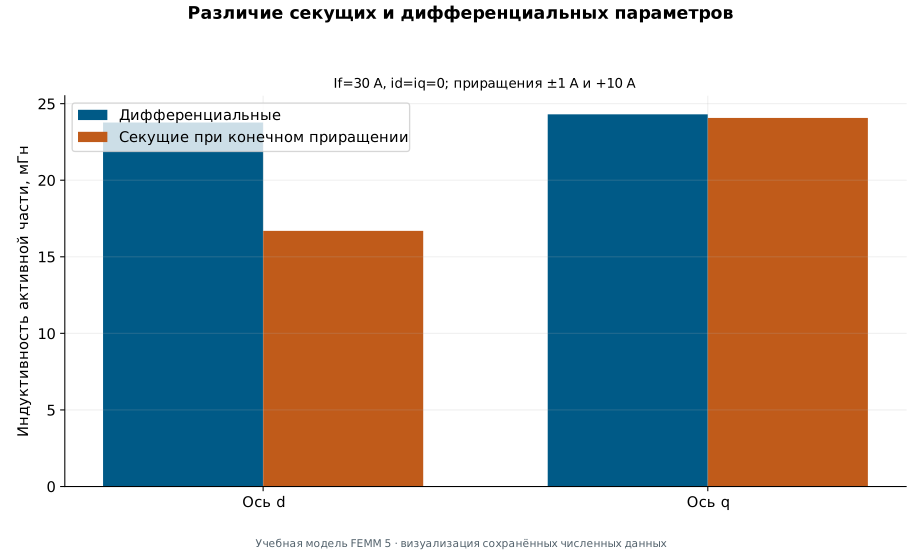
Производная равна 0{,}04/\cosh ^{2}(1)=0{,}01679897 Гн и заметно меньше секущей 0,03046 Гн.
Проверка локальной схемы
Уменьшите шаг h вдвое. Слишком малый h усиливает полевой шум; слишком большой усредняет нелинейность. При наличии области устойчивых оценок проверьте независимый вектор возмущения \Delta i: \Delta \Psi \approx L\Delta \Delta i. Ошибка должна уменьшаться при уменьшении возмущения, пока не доминирует численная погрешность.
Реактивные сопротивления X=\omega L относятся к заданной частоте и выбранному смыслу L. Эти статические и дифференциальные коэффициенты не являются автоматически переходными Xd′ и сверхпереходными Xd″: для них нужны состояния обмотки возбуждения, демпферных контуров и вихревых токов. Внешнее R и лобовое рассеяние хранятся отдельными входами.
Полный вывод преобразования d–q и локального многополюсника
Используем амплитудно-инвариантное преобразование, положительный q выбран на +90^\circ к d, нулевая последовательность равна среднему фазных величин. Токи в формулах — пассивные, входящие в машину.
Матрица производных относится к выбранным If и \theta m. Если нужна динамика тока возбуждения, требуется расширенная матрица по i_d,i_q,If с взаимными производными; двухосевая таблица её не заменяет.
Связь с программой. dq_parameters() в готовом комплекте использует исходную точку i_d=i_q=0, If=30 А, возмущения ±1 А и секущую до 10 А. Поэтому это локальная карта около возбуждённого ХХ, а не автоматически матрица нагруженной точки. Перенос на иной режим требует повторной серии.
Проекции фазных осей на d и q дают строки \cos и -\sin. Коэффициент 2/3 восстанавливает амплитуду симметричной синусоиды.
Условная секущая вычитает смещение от возбуждения, тогда как дифференциальная — наклон касательной. У нуля секущая определяется пределом выбранного пути.
Нормируем невзаимность устойчивым ненулевым масштабом. Положительность диагоналей — полезный, но не достаточный контроль полной положительной определённости.
Пассивные мгновенные напряжения и нулевая последовательность
В
i_0
Средний ток трёх фаз
А
P_{\mathrm{мг}}
Мгновенная электрическая мощность
Вт
I_f
Зафиксированный при идентификации ток возбуждения
А
Границы применимости. Текущий готовый этап не выполняет h/2 автоматически: соответствующая проверка задаётся самостоятельным изменением шага с новой квитанцией.
Разобранный численный пример
Контрольный аналитический пример
Дано. Аналитический закон \Psi (i)=0{,}12 \tanh (i/3) Вб; i=3 А, смещения возбуждения нет.
Дифференцирование даёт Ldiff=0{,}04/\cosh ^{2}(i/3).
При i=3 А получаем 0,0168 Гн; Lsec≈0,03046 Гн.
Ответ: Дифференциальная индуктивность равна 0,0167990 Гн; секущая больше почти в 1,81 раза.
Проверка: Это самостоятельный аналитический эталон. Сравнение с FEMM допустимо при совпадении всех входов, геометрии и определения величины.
Практикум в FEMM 5
Шаг 09: Схема замещения: d–q карты, секущие и дифференциальные параметры
Выполните run-09.py; найдите базовую точку, четыре возмущения и определения d–q.
Пересчитайте каждый элемент матрицы из CSV; проверьте, что меняется только один ток.
Повторите с h/2; сравните диагональные и перекрёстные элементы и меру невзаимности.
Для секущих вычтите поток возбуждения при нулевых токах статора и том же If; подпишите выбранный путь.
Проверьте прогноз \Delta \Psi на независимом малом возмущении двух токов; запишите диапазон его применимости.
Ожидаемый результат. Локальная схема замещения с матрицей L\Delta, внешним R, частотой и оговорённой областью малых возмущений.
Как проверить. Различены \Psi /i, условная секущая и производная; сохранены Ldq и Lqd; шаг разности, If и угол фиксированы, проверено независимое возмущение.
Обработка и анализ результатов
Как различаются секущие и локальные параметры одной рабочей точки?
Сохраните токи осей, потокосцепления, секущие и дифференциальные оценки контрольных точек.
Проверьте карту в независимых точках; сопоставьте интерполяцию или производную с прямым расчётом и повторите при меньшем шаге.
С чем сравнить. Используйте определения карты, локальной производной и коэнергии из занятия. Вывод относится к проверенному диапазону; экстраполяция и переход через границу карты требуют отдельного обоснования.
Итог работы. Карта параметров с указанием рабочего состояния, шага и перекрёстной связи.
Сохраните reproduce.py и выбранный run-NN.py в одну рабочую папку и прочитайте README.md. Укажите её абсолютный путь в TG_ROOT; пример на странице использует C:/FEMM5/turbogenerator. Запускайте через редактор Python FEMM 5. Каждый шаг восстанавливает необходимые входы без запуска предыдущих; внешний pyFEMM не требуется.
Python · встроенный MicroPython FEMM 5
"""Схема замещения: d–q карты, секущие и дифференциальные параметры.Встроенный MicroPython FEMM 5; отдельный воспроизводимый шаг учебного турбогенератора.Результат относится к адаптированной геометрии, а не к промышленной машине 340 МВт."""# Укажите рабочий каталог; сохраните рядом reproduce.py и прочитайте README.md.TG_ROOT=r"C:/FEMM5/turbogenerator"STAGE="09"CASE="standard"# Программа заново строит нужные предпосылки и сохраняет модели, таблицы и квитанцию шага.exec(open(TG_ROOT+"/reproduce.py").read(),globals())
Расчётный образец FEMM 5
Откройте модель, воспроизведите указанный режим и сопоставьте свои измерения с таблицей результатов.
Рисунок 37.6. График сохранённых численных данных учебного образца; условия и формулы приведены в тексте. Это самостоятельная научная визуализация, а не снимок интерфейса FEMM.
Нелинейная 2D магнитостатика активной части и отдельная редуцированная динамика. Проверка сетки относится к напряжению ХХ. Уточнение углового шага и баланс мощности приведены отдельно на этапе 15.
Самостоятельная работа
Сравните секущую и локальную матрицу при двух возбуждениях. Проверьте h, h/2 и независимое \Delta i; объясните, какие параметры ещё нужны для переходной схемы генератора.
Критерий выполнения: Различены \Psi /i, условная секущая и производная; сохранены Ldq и Lqd; шаг разности, If и угол фиксированы, проверено независимое возмущение.
Первоисточники и дополнительное чтение по занятию
[105] — С. 26–32; Угловые функции, гармоники и фазовые соотношения; нормировка курса определена отдельно.
[65] — С. 1–12; ХХ, КЗ, регулировочные и U-образные характеристики; в статье рассмотрен турбогенератор 325 МВт.
Пояснения и типичные ошибкиМожно ли считать Xd′=\omega L_d, полученному из статического поля?
Нет. Переходная реактивность зависит от динамики дополнительных контуров и не следует из одного статического секущего коэффициента.
Что означает заметная невзаимность Ldq и Lqd?
В обратимой модели это повод проверить нормировку, одинаковую рабочую точку, шаг разности и численный шум; одна конечная разность не доказывает физическую невзаимность.
На что обратить внимание
Поток возбуждения при нулевом i_d нельзя делить на i_d.
Насыщенные статические параметры не подменяют переходные и сверхпереходные постоянные.