Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Получение периодической характеристики и её гармонического состава
Инженерный вопрос. Как смещение ротора меняет периодические момент и радиальную силу?
От геометрии и обмоток переходят к потокосцеплениям и ЭДС, затем к характеристикам ХХ, КЗ, нагрузки и регулирования. Эти характеристики определяют требуемое возбуждение и допустимый электрический режим.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Определите механический и электрический периоды, шаг выборки и нормировку гармоник. Для ЭДС нужен переход от угловой производной к временной.
Ответить на вопрос по своим результатам. Обработайте равномерную периодическую таблицу: проверьте период, нормировку спектра и изменение результата при уточнении шага.
Что включить в отчёт
Результат этого занятия. Сравнение среднего, размаха и направлений силы с проверкой углового шага.
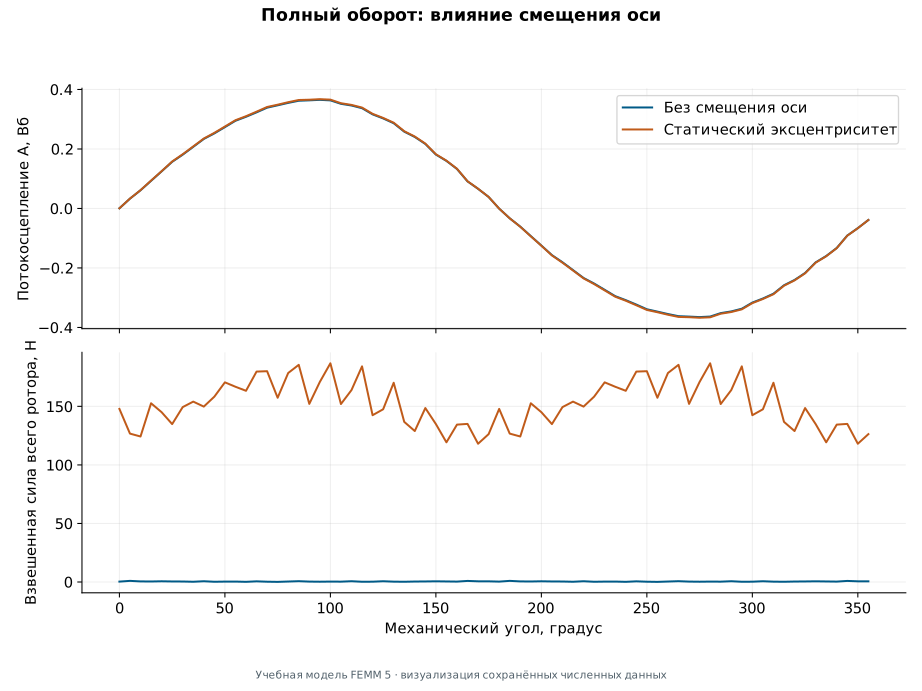
Данные именно этого опыта. Сохраните полнопериодные момент и компоненты силы симметричной и смещённой моделей.
Оформление наблюдений. Равномерная таблица за один период без повторной конечной точки, скорость, полюсность, гармоники с нормировкой амплитуды или действующего значения.
Как обосновать результат
Проверка из практикума. Время связано с углом; токи синхронизированы с ротором; e<g; спектральное отличие сравнивается с тем же контрольным расчётом модели без дефекта и не объявлено уникальным диагнозом. Исходный момент относительно начала и производный момент относительно смещённой оси различены; поправка e\cdot F_y использует метры и ньютоны. Для проводника проверены область A+, площадь, мгновенный ток и равенство Lorentz/J\times B; сила одной медной стороны не выдана за тензорную силу ферромагнитного ротора.
Независимый контроль. Восстановите контрольный сигнал из спектра и повторите выборку с меньшим угловым шагом; проверьте фазовые сдвиги и периодичность.
Критерий выполнения. Время связано с углом; токи синхронизированы с ротором; e<g; спектральное отличие сравнивается с тем же контрольным расчётом модели без дефекта и не объявлено уникальным диагнозом. Исходный момент относительно начала и производный момент относительно смещённой оси различены; поправка e\cdot F_y использует метры и ньютоны. Для проводника проверены область A+, площадь, мгновенный ток и равенство Lorentz/J\times B; сила одной медной стороны не выдана за тензорную силу ферромагнитного ротора.
Точность и расхождения. Сравнивайте основную гармонику и значимые высшие гармоники при уточнении шага. Для малой гармоники приводите абсолютную амплитуду; относительный процент от почти нулевой величины вводит в заблуждение.
Основание сравнения. Используйте определения ДПФ, гармоник и ЭДС из занятия. Электрический и механический углы различаются; повторная конечная точка периода искажает спектр.
Вывод для устройства
Объясните, что найденные гармоники означают для формы ЭДС, пульсаций или оценки качества магнитной системы, не подменяя их полным расчётом вибрации и нагрева.
Границы вывода. Каждая характеристика требует своих независимых условий и скорости. Двумерный срез, заданные токи и статическое поле не подтверждают автоматически режим на сеть, устойчивость и полную мощность реального генератора.
Дополнительный расчётный метод
Распределение силы между проводом и стенками паза
Разделение сил на проводнике и стенках паза показывает, какую долю электродинамической нагрузки воспринимают медь, магнитопровод и крепление.
Расчёты при различных положениях ротора воспроизводят периодические зависимости потокосцепления, индукции в зазоре, силы и момента. Влияние статического эксцентриситета оценивается сравнением фазных спектров с согласованной моделью без дефекта.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Каждому положению \theta m при заданной скорости соответствует время t=\theta m/\Omega m. Токи статора изменяются согласованно с электрическим углом, так что при постоянном нагрузочном угле поле реакции якоря вращается синхронно с ротором. Если сохранить токи неизменными на всём обороте, взаимное положение поля статора и ротора будет изменяться; такая последовательность представляет другой вычислительный опыт.
Индукция в неподвижной точке и в точке, связанной с ротором, имеет разные временные функции. Для силы на проводнике необходимо определить, движется ли проводник, какое тело выделено и включена ли ферромагнитная часть. В комплекте сохраняются доступные интегральные и точечные величины вместе с координатами.
Почему используем полный период
В статье 2015 г. сокращение до 60^\circ использует симметрию трёх фаз и антисимметрию полупериода; для соответствующих функций приведены соотношения с перестановкой фаз и сменой знака. Это не универсальный период всех сил и моментов. Дефект, несимметрия или иная обмотка могут разрушить эти отношения.
Учебная серия рассчитывает полный 360^\circ электрический период и затем проверяет симметрии. У данного ротора геометрия повторяется через 180^\circ, центр статического смещения фиксирован, а все токовые источники меняют знак через полпериода. Поэтому при нечётной B(H) фазное \Psi и B неподвижной пробы сохраняют антисимметрию по полупериоду даже при e\ne 0; их чётные временные гармоники ожидаются на уровне численного фона. Квадратичные силовые каналы имеют другой период.
N уникальных позиций; t — с, T — Н·м. Здесь динамика означает заданную последовательность равновесных полей.
Для f=50 Гц и N=120 временной шаг равен 1/(50\cdot 120)=0{,}000166667 с.
Электрический шаг 3^\circ; у p=1 он равен механическому.
Дефект как контролируемое изменение геометрии
Статический эксцентриситет задаётся фиксированным смещением центра ротора относительно статора; относительная величина \varepsilon =e/g. Динамический эксцентриситет означал бы вращение вектора смещения, это другой сценарий. В серии без дефекта и серии с дефектом сохраняются одинаковые токи, сеточные правила, положение датчика и угловой набор.
Готовая серия измеряет временные гармоники фазного потокосцепления и B в неподвижной точке зазора при r=(Rr+Rs)/2. Она не воспроизводит внешний датчик и корпус из работы Д. И. Баловнева. Для текущего статического e антисимметрия по полупериоду сохраняется, поэтому рост чётных временных гармоник не является ожидаемым диагностическим результатом. even_flux_ratio рассматривается прежде всего как контроль симметрии и численного фона. Сравнивайте среднюю силу, основные и нечётные гармоники, сохраняя неединственность вывода.
Минимальный зазор и магнитное притяжение
До расчёта проверяется e<g, чтобы смещённый ротор не пересёк статор. В первом приближении gmin≈g-e и gmax≈g+e. Уменьшение зазора усиливает локальную проводимость и может создавать неуравновешенное магнитное притяжение; направление силы сопоставляется с направлением смещения.
Статья Д. И. Баловнева рассматривает внешний датчик на отдельном генераторе 4 кВт. Для переноса этого маршрута потребуется наружная воздушная область, корпус, координаты датчика и новая проверка границы. Имеющаяся проба в зазоре и фазный спектр не названы внешним полем.
GE GER-2668 рассматривает другой измерительный маршрут: поисковую катушку в зазоре и межвитковые замыкания роторной обмотки. Магнитные клинья могут шунтировать пазовый поток и менять её пики. Поэтому материал клина — часть диагностической модели; условные немагнитные клинья данного опыта не дают готовой калибровки такого датчика. Внешний датчик Баловнева, наша проба B в зазоре и поисковая катушка GE различаются областью наблюдения и измеряемым сигналом.
Относительно какой оси измерен момент
В исходном нативном результате rotor_torque_Nm и в столбце torque_Nm временных CSV хранится mo_blockintegral(22): момент относительно глобального начала координат, совпадающего с центром статора. При смещении оси ротора на e по x это не момент относительно его вала. Нужно вычесть e\cdot F_y, переведя e из миллиметров в метры.
Публикационный слой сохраняет исходный нативный result.json и отдельно создаёт verified/shaft-torque-correction.json и verified/shaft-torque-correction.csv. В них поле torque_about_origin_Nm содержит исходный момент, а torque_about_axis_Nm — результат переноса к оси ротора; также записаны смещение и F_y. Для сравнения механической мощности дефектной машины используйте момент вокруг фактической оси вращения. Проверка мощности исправной машины не меняется: при e=0 оба определения совпадают.
Вывод времени, эксцентричного зазора и смешения гармоник
Угол движения и токи задаются синхронно; каждый отсчёт — отдельное магнитостатическое равновесие. Для статического эксцентриситета центр ротора смещён на постоянный вектор e, причём e<g и e/Rr мало.
Для пространственной оценки при одном фиксированном времени предположим локально высокую проницаемость железа и поле, определяемое МДС, делённой на зазор. Пространственная координата \varphi вдоль зазора и угол вращения \theta e(t) — разные переменные. Пространственный порядок h нельзя автоматически назвать временным порядком датчика.
Связь с программой. waveform() шага 15 рассчитывает 72 позиции моделей с концентрическим и смещённым роторами; 36-позиционное подмножество проверяет устойчивость основных гармоник. Эксцентриситет передаётся в построение узлов и меток, а координаты неподвижной точки внутри зазора остаются фиксированными. Исходные rotor_torque_Nm и torque_Nm относятся к началу координат. Отдельные verified/shaft-torque-correction.json и verified/shaft-torque-correction.csv содержат torque_about_origin_Nm и torque_about_axis_Nm по точному переносу T_C=T_O−eFy; нативный result.json и исходные числа не изменяются.
Положение центра относительно точки расточки даёт локальное изменение зазора как функции пространственного азимута \varphi. Первое приближение по малому e/Rr содержит косинус относительно направления смещения \alpha e.
Локальная скалярная аппроксимация радиальной компоненты B_r\approx F\Lambda превращает произведение в свёртку пространственных спектров. Она сама по себе ещё не обеспечивает глобальный баланс потока по замкнутой окружности.
Непосредственное произведение при фиксированном времени и нулевой фазе МДС содержит постоянную пространственную составляющую и гармонику h=2. Для радиальной компоненты постоянная составляющая должна быть исключена условием divB=0; считать её физическим потоком машины нельзя.
Интегрируем divB=0 по кругу в плоской задаче и применяем теорему Гаусса. Радиус контура постоянен и сокращается: средняя радиальная индукция по замкнутой окружности строго нулевая.
В узкозазорной скалярной опоре можно восстановить этот баланс добавлением неизвестной постоянной F_{0} к пространственной МДС F1cos(φ−δ). Подставляем B_r=\Lambda F в нулевой интеграл и решаем относительно F_{0}.
В первом порядке \varepsilon числитель равен \Lambda 0 \varepsilon \pi \cos (\delta -\alpha e), знаменатель — 2\pi \Lambda 0. Постоянная поправка F_{0} сокращает ложный DC из произведения; остаётся иллюстративный пространственный второй порядок, а не измеренный FEMM результат.
Если \delta=ωet, обе компоненты в последней формуле при фиксированном \varphi _{0} изменяются на частоте \omega e. Пространственный порядок 2 здесь имеет временной порядок 1; автоматическая подмена пространственного спектра временным ошибочна.
В реализованной модели роторная геометрия повторяется после \pi, центр статического смещения неизменен, а все источники тока меняют знак через T/2. Нечётный закон B(H) и однородное граничное условие позволяют сменить знак всего решения поля.
Фазное потокосцепление и индукция фиксированной пробы поэтому антисимметричны по полупериоду даже при выбранном статическом e. Разбиваем интеграл Фурье на две половины и переносим вторую к первой.
Для чётного временного h множитель равен нулю. Ненулевой even_flux_ratio в этой постановке сначала проверяем как численный фон или нарушение исходных предпосылок, а не как ожидаемый рост от статического эксцентриситета.
Сила Лоренца содержит произведение J и B, а тензорная сила и момент — квадратичные выражения поля. Две смены знака сокращаются, поэтому силовые каналы могут иметь постоянную и чётные временные компоненты.
Для реального наблюдаемого канала C отдельно сравниваем временные коэффициенты серии без дефекта и серии с дефектом. В данной конфигурации полезны также средняя результирующая сила, основная и нечётные гармоники \Psi /B; один признак не делает диагноз единственным.
Среднее механической мощности проверяется средним момента относительно фактической оси вращения, а пульсация записывается отдельно. При концентрическом роторе без дефекта ось совпадает с началом координат. Удвоение частоты силы объясняется квадратичной зависимостью напряжений от B.
При статическом эксцентриситете исходный FEMM-интеграл относительно O переносится к смещённой оси C. Поправка имеет размерность м·Н, то есть Н·м, и вычисляется для каждой позиции до усреднения.
При постоянном e усреднение линейно, поэтому средний осевой момент можно получить из средних исходного момента и F_y; для переменного центра необходим средний от произведения.
Неподвижный пространственный азимут и направление смещения
рад
\mathcal F
Локальная магнитодвижущая сила
А
B_h
Комплексный коэффициент спектра индукции
Тл
C_h
Временной спектральный коэффициент выбранного канала
Вб или Тл согласно каналу
t,T_e,f,N
Время, электрический период, частота движения и число уникальных позиций
с; с; Гц; 1
\Omega_m,\omega_e
Механическая и электрическая угловые скорости
рад/с
Границы применимости. В источнике Баловнева подпись одного рисунка содержит «нечётные», тогда как текст и легенда относятся к 2-й/4-й. Интерпретируйте реально определённый порядок h; диагноз не выводится из одной подписи.
Вывод временной силы на неподвижной пазовой стороне обмотки
Выделяем одну немагнитную пазовую область статора, а не весь ротор и не ферромагнитное тело. Область неподвижна в лабораторных осях; ток Jz направлен вдоль оси z, B=(B_x ,B_y ,0). Токи каждой позиции мгновенные со знаками цепи FEMM, не действующие и не токи отдачи без смены знака.
Для равномерно распределённых по области знаковых витков Ns и тока цепи ia(t) плотность Jz=Ns ia/Sslot. Сила Лоренца возникает из J\times B. У немагнитной медной области этот объёмный интеграл можно сопоставить с Lorentz-интегралами FEMM; для ферромагнитного ротора используется отдельный тензорный интеграл с другой областью и физическим смыслом.
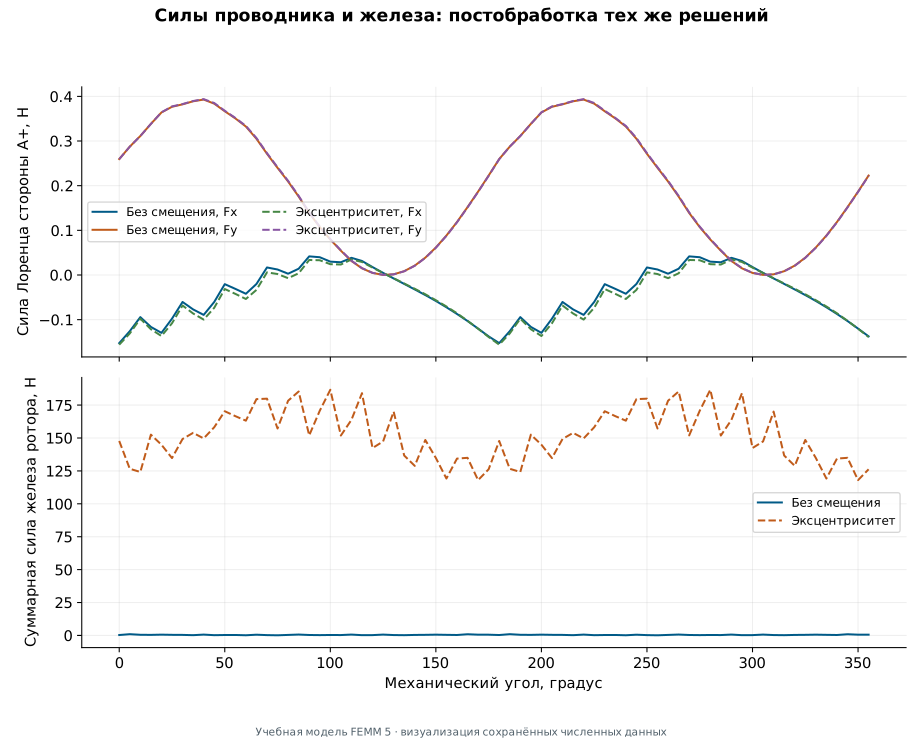
Связь с программой. Дополнение postprocess_saved_forces.py принимает TG_RESULT_FILE — абсолютный путь к result.json полного шага 15/all; TG_FORCE_OUTPUT_ROOT — необязательный существующий выходной каталог. FORCE_SLOT=6 означает шестой из 24 пазов (счёт с 1), A+, N=12, точка r=89 мм, \alpha =82{,}5^\circ. FORCE_KIND="both" обрабатывает решения для концентрической и эксцентричной моделей. Через mo_blockintegral(11)/(12) читается сила Лоренца, через 8/9 — объёмные интегралы B_x /B_y, через 5 — площадь. Новая папка forces-calculated-NN содержит conductor-forces.json и conductor-forces.csv с обоими определениями силы, током, J, площадью, путями и SHA источников. Это повторная обработка имеющихся ANS без анализа и пересохранения. Для полного ряда необходимы все 72 решения для концентрической модели и 72 решения для эксцентричной модели свежего run-15.py или all; публичных представительных ANS недостаточно.
Раскрываем векторное произведение базисных векторов ez×ex=ey, ez×ey=−ex. Поэтому положительный Jz в положительном B_y создаёт отрицательную силу по x.
Плотность силы имеет единицу Н/м³: произведение А/м² и Тл=Н/(А·м) даёт правильную размерность. Интегрирование по объёму выбранной пазовой стороны даёт силу в ньютонах.
[J_zB]=\frac{\mathrm A}{\mathrm m^2}\frac{\mathrm N}{\mathrm{A\,m}}=\frac{\mathrm N}{\mathrm m^3},\qquad\mathbf F=\int_{V_{slot}}\mathbf J\times\mathbf B\,\mathrm dV
Из условия полного тока через поперечное сечение ∫Jz dS=Ns ia следует равномерная Jz. Знак Ns уже входит в это равенство; знак тока нельзя менять второй раз.
В открытом профиле обмотка занимает прямоугольник ширины b и глубины h обм. Воздух шлица и отдельный клин не включаются в площадь проводящей области. Для b=89sin_{8}^\circ и h обм=22 мм площадь равна выбранной площади прежнего четырёхугольника, однако текущий расчёт использует фактический прямоугольник. Миллиметры требуют множителя 10⁻⁶ при вычислении J.
Поскольку J одинаково во всей области, выносим его за знак интеграла. Получается независимая вычислительная тождественность для проверки интеграла Лоренца на той же сетке.
Выбранная область проверяется по площади mo_blockintegral(5): она должна совпадать с площадью прямоугольника обмотки, без клина и шлица. Это предотвращает получение силы другой области из-за ошибки точки выбора.
Радиальное и тангенциальное направления выбранной неподвижной стороны задаются постоянным углом \alpha s. Проецирование силы не требует поворачивать область вместе с ротором.
Для полного набора позиций получаем t_k=k/(fN) и читаем ia(tk) из каждой точной модели. Так формируется временная сила, включающая изменение токов и поля, а не только вращение одной сохранённой картины поля.
Для независимого однородного примера r_{1}=78 мм, r_{2}=100 мм, w=8^\circ, \ell =0{,}25 м, Ns=12, мгновенный i=10 А и B=(0,6; 0,8) Тл: площадь 272,5 мм², J=440365{,}47 А/м². Площадь сокращается в F=Ns i \ell (-B_y ,B_x ), что даёт простой контроль единиц и знака.
\mathbf F=N_s i\ell(-B_y,B_x)=12\cdot10\cdot0{,}25(-0{,}8,0{,}6)=(-24,18)\,\mathrm N
Границы применимости. Совпадение двух интегральных способов на одной сетке проверяет вычисление силы и знаки, но не является независимой сеточной сходимостью. Сила Лоренца одной медной стороны не равна силе на весь ротор или зубец; для ферромагнитного тела нужна согласованная тензорная или энергетическая процедура.
Отдельный пространственный спектр по замкнутой окружности зазора
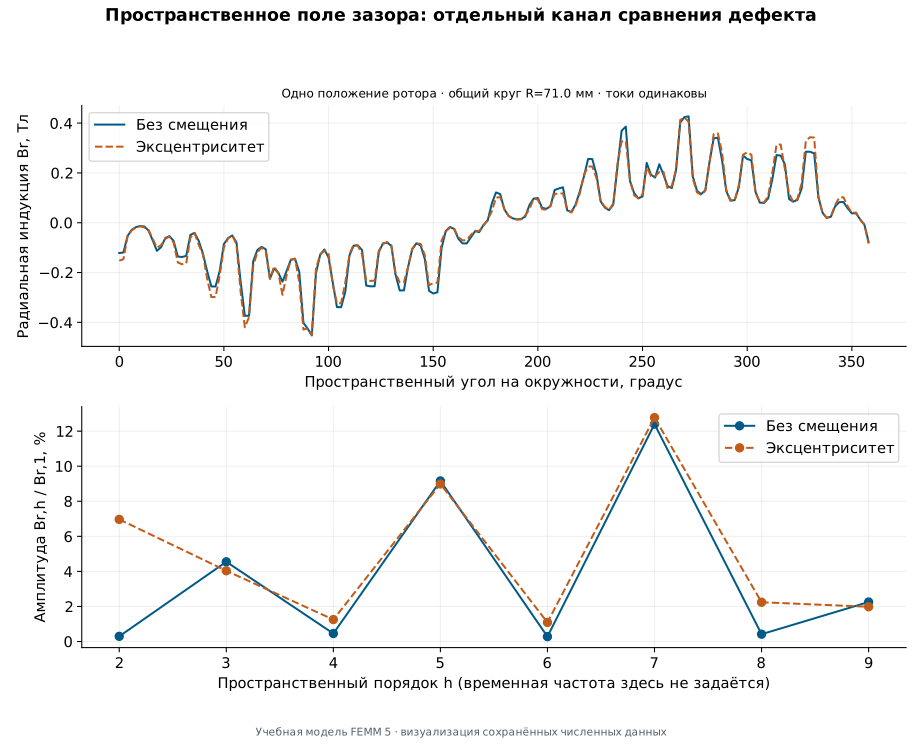
Фиксируем одну сохранённую позицию ротора и её мгновенные токи. Меняется только пространственный азимут \varphi точки постобработки. Это отдельный эксперимент от вращения ротора во времени: два сохранённых решения healthy/eccentric достаточны для пары пространственных кривых.
Окружность имеет центр статора и радиус 71 мм. При Rr=70 мм, Rs=72 мм и e=0{,}4 мм она целиком лежит в воздушном зазоре, поэтому пересечения с ротором исключены не только на выбранных точках.
Связь с программой. postprocess_saved_gap.py принимает TG_GAP_RESULT_FILE, необязательные TG_GAP_SCRIPT_FILE и TG_GAP_OUTPUT_ROOT. Он читает сохранённые healthy/eccentric ANS позиции 0, делает по 180 вызовов чтения B по кругу R=71 мм и сохраняет spatial-gap.json, spatial-gap-samples.csv, spatial-gap-harmonics.csv для h=1…15. mo_smooth("off") явно отключает сглаживание: это поле конечных элементов; проверяются конечность данных, \mu _{r}=1 в каждой точке и неизменность SHA исходных файлов. Br_mean_T сохраняется отдельно как численный контроль потока. Программа не выполняет новых solve и не изменяет исходные FEM/ANS; новое положение ротора требует другого сохранённого решения.
Максимальный радиус смещённого ротора относительно центра статора не превышает Rr+|e|. Выбираем R между ним и расточкой, затем задаём точки полярным преобразованием.
Проецируем декартово поле на радиальный и касательный единичные векторы. Матрица ортогональна, поэтому квадрат модуля B сохраняется и служит контролем преобразования.
Берём N\varphi =180 уникальных точек полного круга. Это шаг пространства 2^\circ, а не временной шаг; одно и то же ANS используется для всех точек одной кривой.
Коэффициенты получаются той же ортогональной проекцией, что в ДПФ, но аргумент — \varphi. Для постоянной компоненты нужен множитель 1/N, для ненулевого порядка 1\le h<N/2 — 2/N.
Пространственная амплитуда имеет единицу Тл, а фаза относится к фиксированному нулю азимута статора. Множитель h\omega относится к производной по времени и не применяется к этому спектру индукции.
B_{r,h}=\sqrt{a_h^2+b_h^2},\quad\gamma_h=\operatorname{atan2}(-b_h,a_h),\qquad[B_{r,h}]=\mathrm T
Интегральный поток через окружность на единицу аксиальной длины приближённо равен 2\pi R средней B_r. Точное значение в плоской задаче равно нулю; остаток дискретного обхода проверяет угловую квадратуру и чтение поля, но не является монополем.
Нормируем остаток ненулевым масштабом индукции и сравниваем кривые для моделей без дефекта и с дефектом при одинаковых R,N\varphi и позиции ротора. Спектральные изменения описываются по фактическим значениям; рост h=2 не является обязательным результатом или уникальным диагнозом.
Радиус обхода: мм в координатах API, м в интегральной формуле
мм; м
\phi_k,\gamma_h
Пространственный азимут и фаза гармоники
рад
N_\phi,h
Количество точек и пространственный порядок
1
B_r,B_\theta,a_h,b_h
Индукция и коэффициенты её пространственного спектра
Тл
\Phi_{\mathrm{зам}}^{\prime}
Поток через замкнутый контур на единицу длины
Вб/м
Границы применимости. Одно пространственное сечение во времени не задаёт спектр неподвижного датчика при вращении. Замыкание потока и ортогональная проекция проверяют обработку выбранного поля; угловое и сеточное уточнение остаются отдельными проверками.
Разобранный численный пример
Контрольный аналитический пример
Дано. Полный период при f=50 Гц разбит на N=120 уникальных отсчётов.
Период равен T=1/f=0{,}020 с.
\Delta t=T/N=0{,}0001666667 с; это 0,1667 мс.
Ответ: Шаг времени равен 0,166667 мс; угловой шаг 3^\circ электрических.
Проверка: Это самостоятельный аналитический эталон. Сравнение с FEMM допустимо при совпадении всех входов, геометрии и определения величины.
Практикум в FEMM 5
Шаг 15: Полный период под нагрузкой, силы и статический эксцентриситет
Выполните run-15.py; проверьте полный круг и обновление фазных токов в каждой позиции.
Постройте \Psi A, компоненты силы и B в объявленных точках. Для момента отдельно подпишите исходный глобальный Torigin и перенесённый к смещённой оси Taxis; сравните их через e\cdot F_y.
Сравните средний момент, пульсации и баланс мощности; отдельно проверьте полупериодную и фазную симметрии.
Откройте серии для концентрической и эксцентричной моделей; вычислите e/g и минимальный зазор.
Сравните нормированные спектры фазного \Psi и пробу B в зазоре. Внешний датчик и корпус реализуются только отдельным расширением; затем проверьте другую величину e и угловой/сеточный шаг.
Составьте перечень альтернативных причин обнаруженного изменения гармоник и данных, нужных для их разделения.
Для силы на проводнике выполните полный run-15.py либо all. Сохраните весь созданный каталог с result.json и всеми 72 файлами ANS для концентрической модели и 72 файлами ANS для эксцентричной модели: выбранные публичные ANS не заменяют этот набор.
Откройте postprocess_saved_forces.py во встроенном редакторе FEMM 5. Укажите TG_RESULT_FILE — абсолютный путь к новому полному result.json; при необходимости TG_FORCE_OUTPUT_ROOT — существующий выходной каталог. Задайте FORCE_SLOT=6 (нумерация с 1), FORCE_KIND="both", FORCE_POSITIONS=None для полного периода.
Проверьте, что выбрана неподвижная сторона A+ при r=89 мм, \alpha =82{,}5^\circ, N=12. Сверьте площадь прямоугольной обмоточной области b\cdot 22 мм², где b=89sin_{8}^\circ мм, и мгновенный ток соответствующей цепи со знаком. Воздушное устье и клин не входят в площадь этой области.
В новой папке forces-calculated-NN изучите conductor-forces.csv/json: сопоставьте native_lorentz_N и reconstructed_force_N=Jz(−∫BydV,∫BxdV), постройте Fx(t), Fy(t) для обеих серий и сохраните проверки площади и равенства сил.
Разделите в отчёте силу Лоренца одной медной стороны, взвешенную тензорную силу всего ротора и момент относительно выбранной оси. Совпадение двух формул на одной сетке не считайте проверкой сеточной сходимости.
Откройте postprocess_saved_gap.py во встроенном редакторе FEMM 5; укажите TG_GAP_RESULT_FILE — свежий полный либо опубликованный result.json, при необходимости TG_GAP_SCRIPT_FILE и TG_GAP_OUTPUT_ROOT. Дополнение читает сохранённые healthy/eccentric ANS позиции 0 без новых полевых решений.
По окружности радиуса 71 мм с центром статора получите 180 пространственных отсчётов. Проверьте Rr+|e|<71<Rs, \mu _{r}=1 в точках и явное mo_smooth("off"). Преобразуйте B_x,B_y в B_r,B_{\theta } и восстановите пространственные h=1…15 с амплитудами в Тл. Множитель h\omega здесь не используется.
Сопоставьте среднюю B_r с условием нулевого потока через замкнутую окружность и погрешностью углового интегрирования. Сравните пространственный h=2 с временными чётными гармониками \Psi /B; сохраните разные оси, единицы и фиксированную позицию ротора. Рост пространственного h=2 не является обязательным условием успешности опыта.
Ожидаемый результат. Полные временные функции и парная дефектная серия с координатами датчиков, \varepsilon и численным фоном. Отдельное дополнение этапа 15 даёт временные F_x, F_y неподвижной стороны A+ и проверку интеграла Лоренца по J\times B на полных сохранённых решениях. Дополнение пространственного спектра даёт B по окружности при одном времени; его гармоники отделены от временных функций и не преобразованы в ЭДС множителем h\omega.
Как проверить. Время связано с углом; токи синхронизированы с ротором; e<g; спектральное отличие сравнивается с тем же контрольным расчётом модели без дефекта и не объявлено уникальным диагнозом. Исходный момент относительно начала и производный момент относительно смещённой оси различены; поправка e\cdot F_y использует метры и ньютоны. Для проводника проверены область A+, площадь, мгновенный ток и равенство Lorentz/J\times B; сила одной медной стороны не выдана за тензорную силу ферромагнитного ротора.
Обработка и анализ результатов
Как смещение ротора меняет периодические момент и радиальную силу?
Сохраните полнопериодные момент и компоненты силы симметричной и смещённой моделей.
Обработайте равномерную периодическую таблицу: проверьте период, нормировку спектра и изменение результата при уточнении шага.
С чем сравнить. Используйте определения ДПФ, гармоник и ЭДС из занятия. Электрический и механический углы различаются; повторная конечная точка периода искажает спектр.
Итог работы. Сравнение среднего, размаха и направлений силы с проверкой углового шага.
Сохраните reproduce.py и выбранный run-NN.py в одну рабочую папку и прочитайте README.md. Укажите её абсолютный путь в TG_ROOT; пример на странице использует C:/FEMM5/turbogenerator. Запускайте через редактор Python FEMM 5. Каждый шаг восстанавливает необходимые входы без запуска предыдущих; внешний pyFEMM не требуется.
Python · встроенный MicroPython FEMM 5
"""Полный период под нагрузкой, силы и статический эксцентриситет.Встроенный MicroPython FEMM 5; отдельный воспроизводимый шаг учебного турбогенератора.Результат относится к адаптированной геометрии, а не к промышленной машине 340 МВт."""# Укажите рабочий каталог; сохраните рядом reproduce.py и прочитайте README.md.TG_ROOT=r"C:/FEMM5/turbogenerator"STAGE="15"CASE="standard"# Программа заново строит нужные предпосылки и сохраняет модели, таблицы и квитанцию шага.exec(open(TG_ROOT+"/reproduce.py").read(),globals())
Расчётный образец FEMM 5
Откройте модель, воспроизведите указанный режим и сопоставьте свои измерения с таблицей результатов.
Рисунок 37.12. График сохранённых численных данных учебного образца; условия и формулы приведены в тексте. Это самостоятельная научная визуализация, а не снимок интерфейса FEMM.
Нелинейная 2D магнитостатика активной части и отдельная редуцированная динамика. Проверка сетки относится к напряжению ХХ. Уточнение углового шага и баланс мощности приведены отдельно на этапе 15.
Самостоятельная работа
Сравните e=0 и два ненулевых e при одинаковом режиме. Проверьте среднюю силу, основную и нечётные временные гармоники фазного \Psi /B. Подтвердите полупериодную антисимметрию и объясните фон чётных гармоник; отделите пространственный спектр от временного и перечислите данные для внешнего датчика.
Критерий выполнения: Время связано с углом; токи синхронизированы с ротором; e<g; спектральное отличие сравнивается с тем же контрольным расчётом модели без дефекта и не объявлено уникальным диагнозом. Исходный момент относительно начала и производный момент относительно смещённой оси различены; поправка e\cdot F_y использует метры и ньютоны. Для проводника проверены область A+, площадь, мгновенный ток и равенство Lorentz/J\times B; сила одной медной стороны не выдана за тензорную силу ферромагнитного ротора.
Первоисточники и дополнительное чтение по занятию
[73] — С. 24–30; особенно с. 25–27: симметрия и многопозиционные функции. Реконструкция по 60° требует условий симметрии.
[86] — С. 83–95; внешнее поле и статический эксцентриситет. Переносится постановка эксперимента, не чужая модель и не готовый классификатор.
[40] — С. 6 (использованный фрагмент, внутренняя нумерация)
Пояснения и типичные ошибкиПочему нельзя всегда набрать период поворотом на 60^\circ?
Реконструкция требует конкретной симметрии геометрии, фаз и наблюдаемой функции; дефект и несимметрия способны её разрушить.
Должны ли чётные временные гармоники \Psi расти при статическом e в нашей модели?
Нет. При сохранённой 180^\circ геометрической симметрии ротора и смене знака всех источников через полпериода \Psi и B остаются антисимметричными; чётные временные гармоники равны нулю до численного фона. Пространственный h=2 не является автоматически временным h=2 датчика.
На что обратить внимание
Периодическая квазистатическая последовательность не моделирует вихретоковую и механическую предысторию.
Одинаковый спектральный признак может иметь несколько физических и численных причин.