Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Восстановление переходного режима по полевым данным
Инженерный вопрос. Когда редуцированная модель перестаёт воспроизводить магнитный отклик?
От геометрии и обмоток переходят к потокосцеплениям и ЭДС, затем к характеристикам ХХ, КЗ, нагрузки и регулирования. Эти характеристики определяют требуемое возбуждение и допустимый электрический режим.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Запишите уравнения цепи и движения, начальные условия и правила переключения; укажите квазистатические допущения используемой карты.
Контрольный аналитический пример. Проверьте знак производных и баланс энергии на доступном аналитическом или простом динамическом пределе.
Ответить на вопрос по своим результатам. Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
Что включить в отчёт
Результат этого занятия. Таблица расхождений с ограничением диапазона магнитной редукции и временной модели.
Данные именно этого опыта. Сведите состояния траектории, предсказания dq-модели и независимые полевые контрольные точки.
Оформление наблюдений. Время, состояние цепи и механики, события коммутации, шаг и энергобаланс; выход за диапазон полевой карты отмечайте явно.
Как обосновать результат
Проверка из практикума. Расхождения \Psi восстановлены по трём независимым полевым решениям актуальной открытой геометрии и сопоставлены с учебным порогом 5 %. Проверки \Delta t/2, энергии и генераторных знаков отнесены только к выбранной системе ОДУ; три статические точки не названы валидацией всей нелинейной траектории.
Независимый контроль. Сравните на одинаковых моментах времени при уменьшении шага и проверьте энергетический баланс, особенно около переключений.
Критерий выполнения. Расхождения \Psi восстановлены по трём независимым полевым решениям актуальной открытой геометрии и сопоставлены с учебным порогом 5 %. Проверки \Delta t/2, энергии и генераторных знаков отнесены только к выбранной системе ОДУ; три статические точки не названы валидацией всей нелинейной траектории.
Точность и расхождения. Отделите влияние временного шага от интерполяции карты и полевой ошибки. События и длительности сравнивайте в абсолютных единицах времени.
Основание сравнения. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Вывод для устройства
Свяжите ток, время действия или движение с режимом устройства, перечислив эффекты, отсутствующие в принятой квазистатической связи.
Границы вывода. Каждая характеристика требует своих независимых условий и скорости. Двумерный срез, заданные токи и статическое поле не подтверждают автоматически режим на сеть, устойчивость и полную мощность реального генератора.
Теория и вывод формул
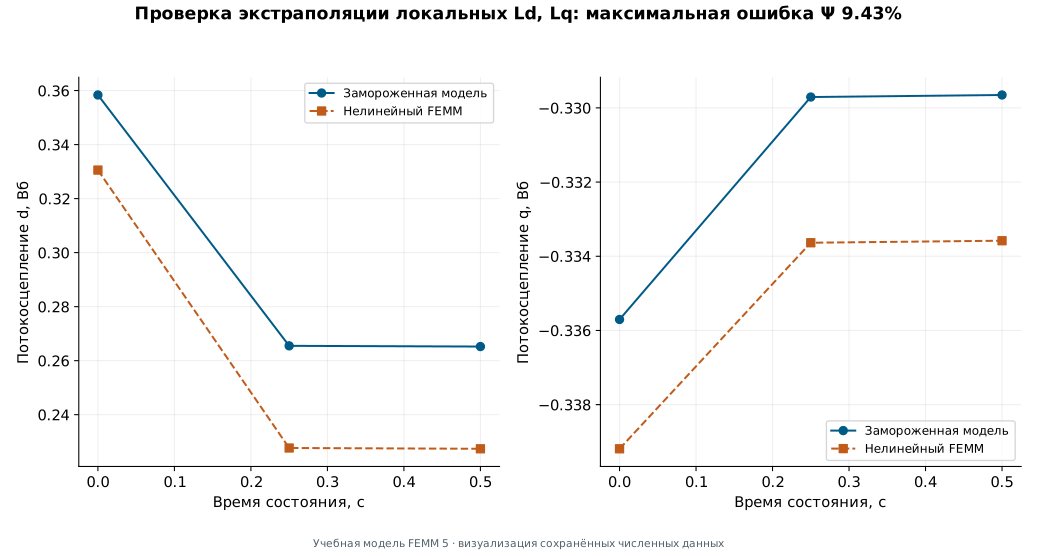
Три независимых полевых расчёта для текущей геометрии с открытыми пазами дают отклонения \Psi 5{,}92 %; 9,41 %; 9,43 % при учебном критерии 5 %. Они определяют ограничения применения замороженной карты; проверки RK4 и энергии выполняются отдельно. Полный нелинейный переходный процесс в этой модели не реализован.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Сначала проверяем магнитную модель, затем трактуем траекторию
В текущей редакции open-slot-wedges-v_{2} три независимых поля при t=0; 0,25; 0,5 с дают относительные расхождения вектора \Psi 0{,}059176; 0,094140; 0,094260; в процентах 5,92 %; 9,41 %; 9,43 %. Данные прочитаны из текущего result.json с SHA-256 ab628156fca95c9cd45a8ba4b9578306b3befdd0e27ade443058741dc498c5d5. Диапазон i_d в трёх проверенных состояниях: -16,859…-12,940 А; область идентификации локальной L\Delta — около нулевых токов с пробами ±1 А. Критерий 5 % не выполнен. Численная сходимость выбранных ОДУ не уменьшает это расхождение; прогноз с объявленной точностью 5 % по такой замороженной карте не принят. В CSV и static_nonlinear_comparison сохранены замороженные и независимо рассчитанные нелинейные \Psi. Сравнивайте их в одинаковых осях, токах и положении ротора. До такой проверки траектория служит иллюстрацией выбранной системы ОДУ и не является подтверждённым прогнозом насыщенной машины.
Метод RK4 и энергетическое тождество проверяют решение выбранной системы уравнений. Даже малые численные ошибки не исправляют расхождение магнитной карты \Psi (i_d,i_q) с независимым полем. При неприемлемом расхождении прогноз по замороженной редукции отклоняется; качественная гладкость графика не меняет этого вывода. Полные квазистатические 72-позиционные функции шага 15 и согласованные полевые характеристики имеют отдельные проверки.
Устройство проверяемого контрпримера: автономная машина и нагрузка
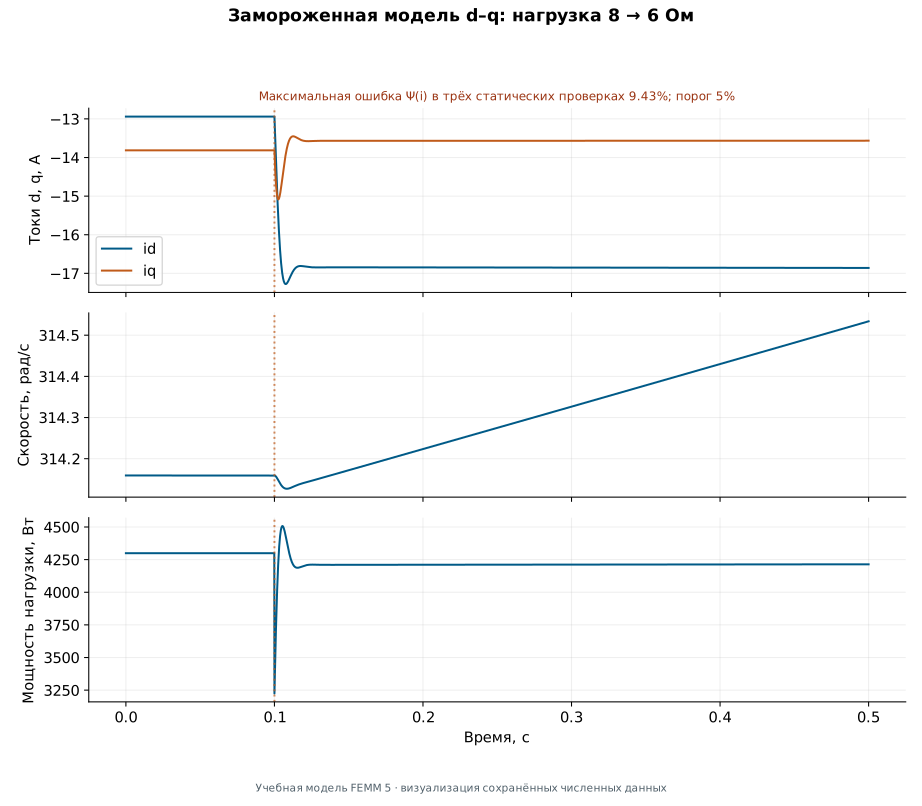
Выполненная динамика использует Ldd,Lqq и \Psi f из шага 09 в линейной замороженной карте. Внешняя симметричная нагрузка меняется с 8 до 6 Ом/фазу в момент 0,1 с. Состояния — i_d,i_q,механическая скорость и угол относительно опорной синхронной оси. Последний угол является интегралом отклонения скорости; жёсткая сеть к выводам не подключена.
Пассивные токи направлены внутрь машины, поэтому у генератора они дают отрицательный электромагнитный момент. Турбина сообщает положительный момент. До ступени начальные токи находятся из нулевых электрических производных, а Tm — из механического равновесия. Положительная мощность резистивной нагрузки проверяется отдельно.
Замороженная карта и область её идентификации
L\Delta идентифицирована при i_d=i_q=0, If=30 А и пробах ±1 А. Сопоставьте фактические токи траектории с этим диапазоном; секущие до 10 А дают дополнительный контроль локальности. Число из другой геометрической редакции не является оценкой ошибки текущей карты. Независимые полевые пробы при тех же токах проверяют именно экстраполяцию локальных параметров.
Уменьшение временного шага уточняет траекторию ошибочно выбранной аппроксимации, но не приближает её магнитную карту к нелинейному полю. Для прогнозирующей модели нужна самосогласованная нелинейная карта \Psi d(i_d,i_q,If,\theta m), \Psi q(i_d,i_q,If,\theta m), её дифференциальная матрица и согласованный по коэнергии момент. При пазовой зависимости сохраняются угловые производные; в усреднённой карте их исключение должно быть отдельным допущением. Нужен контроль вдоль фактической траектории; при необходимости добавляются новые электрические состояния. Такая замена здесь не реализована. Инерция J и демпфирование Bm остаются условными внешними входами.
Отдельная скалярная иллюстрация качаний
В комплекте также сохранена полевая таблица Pe(угол), полученная при фиксированных токах и переменном напряжении, и скалярная иллюстрация механического уравнения. Её нельзя выдавать за сетевую угловую характеристику при U=\mathrm{const}. Приведённый контрольный пример M\delta¨=Pm−Pe — самостоятельная математическая редукция.
Для реальной модели качаний в сети требуется согласованная карта при неизменных сетевых условиях и возбуждении либо связанная полевая/цепная модель сети. Условие статического существования режима и динамическая устойчивость энергоблока — разные результаты.
Выполненная и требуемая проверка
Основной шаг времени 0,0001 с сопоставляется с 0,0002 с в совпадающие моменты. Программа контролирует начальные производные, знаки момента и мощности, а также отличие токов и скорости. Ступень должна попадать в узел временной сетки; при вычислении конца предыдущего интервала берётся левый предел.
Дополнительная проверка энергии выполняется по току и скорости в CSV. Интеграл мощности разделяется в t=0{,}1 с: для последней трапеции слева берётся старое сопротивление 8 Ом, справа — новое 6 Ом при том же непрерывном состоянии. В строке CSV на скачке уже стоит правое сопротивление; его использование для обеих сторон создаёт искусственную энергетическую невязку первого порядка по \Delta t. Результат предъявляется вместе с фактической магнитной ошибкой текущей редакции. Динамика возбуждения, демпферов, AVR, вихревые токи и аварийный бросок в этой редукции отсутствуют.
Вывод связанных электрических и механических уравнений d–q
Основной выполненный опыт шага 16 — автономный генератор на симметричную резистивную нагрузку. Используются замороженные локальные Ldd,Lqq и поток возбуждения из этапа 09, p=1, R=0{,}15 Ом; токи d–q пассивно направлены внутрь машины. Перекрёстные Ldq,Lqd в этой редукции отбрасываются явно.
Электрическое поле повторно не решается на каждом временном шаге. Предполагаем \Psi d=\Psi f+L_d i_d и \Psi q=L_q i_q с постоянными коэффициентами, независимое постоянное возбуждение и отсутствие демпферов. Инерция и механическое демпфирование — условные внешние параметры. Фактическая \omega e(t)=p\Omega m(t) изменяется со скоростью; постоянная \omega s нужна для опорного угла \delta.
Связь с программой. reduced_dq() интегрирует i_d,i_q,\Omega,\delta методом RK4: нагрузка 8→6 Ом при t=0{,}1 с, J=0{,}2 кг·м², Bm=0,001 Н·м·с, шаг 0,0002 с и контроль 0,0001 с. Файл 16-dq-dynamics.csv хранит траекторию выбранных ОДУ; 16-dq-static-comparison.csv даёт независимые ошибки \Psi текущей открытой геометрии для сравнения с выбранными 5 %. Это три статические проверки, а не реализованное нелинейное полевое интегрирование переходного процесса. Скалярные качания по статической таблице хранятся отдельно как иллюстрация.
В неподвижных осях v=Ri +d\Psi /dt. При переходе к вращающемуся базису производная вектора содержит добавку вращения \omega J\Psi с J, поворачивающей на 90^\circ.
Подставляем замороженную карту потокосцеплений: производная \Psi f равна нулю. Получаем две цепные дифференциальные связи с перекрёстными скоростными ЭДС.
Уравнение вращения использует положительный момент турбины и отрицательный генераторный Te. Дополнительный угол относительно синхронной оси интегрируется, но не задаёт жёсткую сеть.
Начальный установившийся режим найдём из нулевых производных токов при \Omega =\Omega s. Подстановка i_d=\omega L_q i_q/R\Sigma во второе уравнение даёт i_q, затем Tm выбирается для механического равновесия.
Умножим уравнения токов на 3i_{\mathrm{dL d}}/2 и 3i_{\mathrm{qL\,q}}/2, механику на \Omega. Скоростные члены дают −TemΩ в электрической части и+TemΩ в механической, поэтому сокращаются в суммарной энергии редукции.
Ступень сопротивления меняет конечную правую часть ОДУ, но не содержит импульса. Интегрируем по бесконечно короткому интервалу вокруг ts: при конечных напряжениях, ненулевых L и J токи и скорость непрерывны, поэтому скачка энергии нет.
Мгновенная мощность нагрузки всё же разрывна: в одинаковом непрерывном состоянии подставляем разные RL. Такой скачок мощности не является импульсом энергии.
Для численного энергетического баланса интеграл мощности делим на два гладких промежутка. В последней трапеции слева используем старое RL, в первой справа — новое; состояние в граничном узле одно и то же.
В CSV узел ts уже хранит правое сопротивление. Если использовать эту мощность и для конца предыдущего интервала, обычная трапеция добавит искусственный член первого порядка по шагу. Кусочное интегрирование устраняет именно эту ошибку обработки скачка.
Первая оценка берётся в начале интервала. Для второй прогнозируем середину по первой касательной; третья уточняет ту же середину по второй касательной.
Четвёртая оценка использует конец интервала и прогноз по третьей касательной. Взвешенная сумма выше имеет локальную ошибку O(\Delta t^{5}), а на гладком конечном промежутке — глобальную O(\Delta t^{4}); скачок обрабатывается отдельно.
Классический RK4 использует четыре оценки правой части и взвешенную сумму; шаг нагрузки должен совпадать с узлом интегрирования, чтобы не смешивать левое и правое состояние скачка.
Уточнение сравнивает совпадающие времена \Delta t и \Delta t/2, а не соседние индексы разных сеток. Ненулевой масштаб не даёт взрыва относительной ошибки при пересечении тока через ноль. Это ошибка интегрирования выбранных ОДУ, не ошибка их магнитной модели.
Для независимой магнитной проверки подставим фактические i_d,i_q из траектории в замороженную карту и отдельно решим нелинейное поле при тех же токах, If и положении ротора. Нормируем разность векторов по норме нелинейного результата.
Для данного учебного переноса параметров принимаем допустимое расхождение \Psi 5 %. Три пробы проверяют только три состояния; превышение порога хотя бы в одной отвергает эту точность замороженной карты, а успешный тест не доказывал бы всю нелинейную траекторию.
В будущей нелинейной модели пазовая геометрия может сохранять зависимость \Psi dq от положения ротора даже во вращающихся осях. Полное цепное правило тогда содержит производные по токам, возбуждению и углу; три статические пробы при одной позиции эту зависимость не проверяют.
При постоянном If переносим все известные члены в правую часть. Если карта явно усреднена по пазовому положению, последняя угловая производная отсутствует по допущению. Этот путь сформулирован как дальнейшая работа и не реализован текущей замороженной редукцией.
Момент будущей углозависимой карты тоже должен быть энергетически согласован. В амплитудной нормировке производные полной трёхфазной коэнергии по i_d,i_q равны 3\Psi d/2{,}3\Psi q/2. При неизменных фазных токах поворот осей даёт \partial i_d/\partial \theta m=p i_q и \partial i_q/\partial \theta m=-p i_d.
Применяем цепное правило к угловой производной коэнергии при фиксированных токах abc и If. Кроме стандартного d–q момента остаётся явная угловая производная при фиксированных i_d,i_q,If. Она включает пазовый вклад и не может быть потеряна при переносе к полной карте.
Фактическая и опорная механические скорости, \Omega s=\omega s/p
рад/с
\omega_e,\omega_s
Фактическая и опорная электрические скорости
рад/с
\delta,\Delta t
Угол относительно опорной оси и шаг времени
рад; с
W_{red}
Энергетическая функция выбранной редуцированной системы
Дж
t_s,T_f
Время скачка сопротивления и конец интегрирования
с
P
Правая часть энергетического баланса, подынтегральная мощность
Вт
Границы применимости. Локальные коэффициенты около i_d=i_q=0 нельзя переносить на данную траекторию: независимая полевая проверка количественно отклоняет такую аппроксимацию. Численная сходимость и энергия остаются корректными свойствами выбранных ОДУ. Нелинейная прогнозирующая модель требует новой карты и проверки.
Выполните run-16.py; найдите основной coupled_dq_model и таблицы 16-dq-dynamics.csv и 16-dq-dynamics-coarse.csv.
Выпишите L_d,L_q,\Psi f,R,J,Bm, начальные i_d,i_q,\Omega и Tm; сопоставьте область калибровки шага 09 с траекторией. В 16-dq-static-comparison.csv восстановите три ошибки \Psi относительно нелинейных полевых значений текущей версии.
Подставьте начальное состояние в четыре правые части; проверьте равновесие до t=0{,}1 с.
Постройте токи, скорость, момент и мощность нагрузки; проверьте изменение 8→6 Ом и генераторные знаки.
Сравните 0,0002 и 0,0001 с на совпадающих временах. Вычислите энергетический остаток кусочной трапецией до/после t=0{,}1 с с односторонними мощностями; поясните непрерывность состояния при скачке сопротивления. Сопоставьте численную и магнитную ошибки; при непригодности карты оформите отклонение модели как прогноза.
Отдельную таблицу Pe(угол) при фиксированных токах подпишите иллюстративной; не используйте её как сетевую карту U=\mathrm{const}.
Ожидаемый результат. Протокол независимой проверки замороженной d–q редукции текущей геометрии: три ошибки \Psi, сравнение с критерием 5 %, проверка \Delta t/2 и энергетический остаток. Превышение 5 % не скрыто за точным интегрированием ОДУ; полный нелинейный переходный процесс не заявлен.
Как проверить. Расхождения \Psi восстановлены по трём независимым полевым решениям актуальной открытой геометрии и сопоставлены с учебным порогом 5 %. Проверки \Delta t/2, энергии и генераторных знаков отнесены только к выбранной системе ОДУ; три статические точки не названы валидацией всей нелинейной траектории.
Обработка и анализ результатов
Когда редуцированная модель перестаёт воспроизводить магнитный отклик?
Сведите состояния траектории, предсказания dq-модели и независимые полевые контрольные точки.
Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
С чем сравнить. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Итог работы. Таблица расхождений с ограничением диапазона магнитной редукции и временной модели.
Выполнить и количественно проверить контрпример шага 16
Сохраните reproduce.py и выбранный run-NN.py в одну рабочую папку и прочитайте README.md. Укажите её абсолютный путь в TG_ROOT; пример на странице использует C:/FEMM5/turbogenerator. Запускайте через редактор Python FEMM 5. Каждый шаг восстанавливает необходимые входы без запуска предыдущих; внешний pyFEMM не требуется.
Python · встроенный MicroPython FEMM 5
"""Электромеханическая динамика: проверка границ замороженной d–q модели.Встроенный MicroPython FEMM 5; отдельный воспроизводимый шаг учебного турбогенератора.Результат относится к адаптированной геометрии, а не к промышленной машине 340 МВт."""# Укажите рабочий каталог; сохраните рядом reproduce.py и прочитайте README.md.TG_ROOT=r"C:/FEMM5/turbogenerator"STAGE="16"CASE="standard"# Программа заново строит нужные предпосылки и сохраняет модели, таблицы и квитанцию шага.exec(open(TG_ROOT+"/reproduce.py").read(),globals())
Расчётный образец FEMM 5
Откройте модель, воспроизведите указанный режим и сопоставьте свои измерения с таблицей результатов.
Максимальная ошибка потокосцепления замороженной модели к нелинейному FEMM
9,426
%
Шаг времени связанной модели d–q
100 × 10⁻⁶
с
Расхождение токов и скорости при уточнении шага
4,88 × 10⁻⁶
%
Момент изменения сопротивления нагрузки
0,1
с
Конечный угол связанной модели d–q
3,845
градус
Рисунок 37.13. График сохранённых численных данных учебного образца; условия и формулы приведены в тексте. Это самостоятельная научная визуализация, а не снимок интерфейса FEMM.
Нелинейная 2D магнитостатика активной части и отдельная редуцированная динамика. Проверка сетки относится к напряжению ХХ. Уточнение углового шага и баланс мощности приведены отдельно на этапе 15.
Самостоятельная работа
Восстановите три расхождения \Psi по замороженной карте и независимым полям актуальной редакции; примите решение по учебному критерию 5 %. Покажите, почему успешные \Delta t/2 и энергетический баланс не уменьшают магнитную ошибку. Сформулируйте требования к диапазону, интерполяции и проверке самосогласованной нелинейной карты \Psi для будущей прогнозирующей модели.
Критерий выполнения: Расхождения \Psi восстановлены по трём независимым полевым решениям актуальной открытой геометрии и сопоставлены с учебным порогом 5 %. Проверки \Delta t/2, энергии и генераторных знаков отнесены только к выбранной системе ОДУ; три статические точки не названы валидацией всей нелинейной траектории.
Первоисточники и дополнительное чтение по занятию
[73] — С. 24–30; особенно с. 25–27: симметрия и многопозиционные функции. Реконструкция по 60° требует условий симметрии.
[65] — С. 1–12; ХХ, КЗ, регулировочные и U-образные характеристики; в статье рассмотрен турбогенератор 325 МВт.
Пояснения и типичные ошибкиПочему \omega e(t) в скоростной ЭДС изменяется?
\omega e(t)=p\Omega m(t) — фактическая скорость ротора; постоянная \omega s используется лишь как опорная для \delta.
Почему успешные проверки RK4 и энергии не подтверждают магнитную модель?
Интегратор может точно решать выбранные ОДУ при неверной карте \Psi. Нужны независимые нелинейные поля в состояниях той же траектории и оценка их расхождения с замороженной картой.
На что обратить внимание
Параметры J, H и D не определяются из одного магнитостатического сечения.
Устойчивость редуцированной модели не равна устойчивости реального энергоблока с регуляторами и сетью.
Не переносите нативные числа архивной геометрии на новую версию: неизменная площадь обмотки не сохраняет магнитную проводимость, L и \Psi.