Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Сопоставление магнитной структуры и моментных свойств машины
Инженерный вопрос. Какая часть углового изменения момента существует при нулевом токе?
Угловые потокосцепления, ЭДС, средний и пульсирующий моменты позволяют оценивать магнитную структуру и выбирать токовый угол. Рабочие точки магнитов ограничивают допустимые режимы.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите геометрию, оси и токовые состояния с источником момента. Определите, какие составляющие нужно рассчитывать отдельными опытами.
Основной и зубцовый моменты. Проследите знак момента и зависимость отклика от положения и возбуждения в принятой системе осей.
Ответить на вопрос по своим результатам. Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
Что включить в отчёт
Результат этого занятия. Сравнение зубцового и нагрузочного моментов без смешения условий.
Данные именно этого опыта. Сохраните две отдельные угловые серии и их среднее значение и размах.
Оформление наблюдений. Токовые состояния, положение, момент и потокосцепления; при сравнении вариантов — одинаковые ограничения и геометрические множители.
Как обосновать результат
Проверка из практикума. Для среднего нагрузочного момента и зубцовой амплитуды назначьте разные масштабы ошибки. Проверьте сетку, угловой шаг и согласованность метода момента.
Независимый контроль. Используйте симметрию, энергетический ориентир или независимый режим, предусмотренный занятием; зубцовый момент отделяйте от нагрузочного.
Критерий выполнения. Токи при виртуальной работе фиксированы в фазной системе; угловые периоды обоснованы, среднее зубцовой серии проверено, оценка не выдана за точный промышленный момент.
Точность и расхождения. Оцените сеточную и угловую устойчивость требуемого момента. Среднее значение, амплитуда пульсаций и локальная производная имеют разные требования к шагу.
Основание сравнения. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Вывод для устройства
Свяжите результат с выбором токового угла, рабочей зоны или геометрии машины; статические точки не заменяют анализ коммутации и теплового режима.
Границы вывода. Статическое состояние и заданная характеристика магнита не подтверждают автоматически температурный режим, необратимое размагничивание или полный спектр потерь.
Дополнительный расчётный метод
Задание 5. Выбор числа витков PM-генератора по требуемой ЭДС
По основной гармонике поля и требуемой ЭДС выбирают число витков фазы, затем независимо проверяют результат по угловому потокосцеплению.
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
Алгоритмическая последовательность объединяет параметры, свойства, геометрию, группы и серии расчётов. В курсе эти действия выполняются во встроенном Python FEMM 5 с сохранением точных имён API.
Нормальная и тангенциальная тяги зазора связывают компоненты поля с силой и моментом. Сравнение направлений объясняет передачу усилия через ферромагнитные части машины.
Силы в пазу показывают передачу момента через зубцы и сердечник. Общий тензорный интеграл сопоставляют с силами на выбранных телах, сохраняя одну расчётную систему.
Получаемые величины. сила на проводнике и сердечнике; полная сила зубцового деления; напряжения на стенках паза; зависимость доли силы меди от глубины тока
Выбрать, на какое тело нужна сила, и сохранить ориентацию.
Для линейного эталона выделить внешнее поле и поле тока.
Вычислить силу проводника без включения собственного поля как внешнего.
Сопоставить полную силу с интегралом в воздухе и энергетическим контролем; проверить сетку.
Страницы источника. PDF 1–15 полностью: 1–3 назначение сил; 4–8 объёмные/поверхностные силы; 9–15 разделение силы проводника и зубцового деления.
Момент при токовой нагрузке и зубцовый момент при отсутствии тока исследуются в отдельных расчётных режимах. Для системы с постоянными магнитами следует учитывать угловую зависимость коэнергии, которая может сохраняться и при нулевом токе.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
В идеальной синусоидальной модели машины с поверхностными постоянными магнитами прямое и поперечное магнитные сопротивления близки. Подстановка \Psi_d = \Psi_{\text{пм}}+L i_d, \Psi_q = L i_q в общую формулу 3p/2(\Psi_d i_q-\Psi_q i_d) сокращает токово-квадратичные члены. Получаем T = 3p \Psi_{\text{пм}} i_q/2. Это удобный контроль основной составляющей; пазы, насыщение и гармоники дают отклонения.
Для виртуальной работы момент определяется угловой производной коэнергии при фиксированных физических фазных токах. Коэнергия системы с постоянными магнитами имеет базовый член W^{\prime}(0,\theta), который может зависеть от угла. Если оставить только интеграл потокосцепления по току, этот базовый член исчезнет и зубцовый момент будет потерян. Выражение 1/2B\cdot H также нельзя без проверки переносить на постоянные магниты.
Для радиальной модели этого пособия энергия из mo_blockintegral(2) в FEMM 5.0 06Oct2026 требует отдельного исправления, описанного в подробном примере. Не подставляйте её вместо полной коэнергии в моментную производную. Корректность коэнергии и интегрального момента устанавливается собственными проверками, а не автоматически переносится с проверки энергии.
Для центральной производной коэнергии ошибка численной разности может расти примерно как \varepsilon/h, где h — угловой шаг, а \varepsilon характеризует ошибку энергии. Слишком малый шаг уменьшает полезную разность энергий и усиливает сеточный шум; на повёрнутых копиях сетки могут различаться. На исходной учебной сетке SPM переход от 0{,}1^\circ к 0{,}05^\circ не дал стабилизации производной, поэтому минимальный шаг не объявляется лучшим. Сравните диапазон шагов, сохраняйте фазные токи и независимо проверьте момент по полю в воздушном зазоре.
Нижние пределы энергии постоянных магнитов требуют согласованной модели материала. Для чистой системы магнитов можно проверять момент через -\partial W/\partial \theta.
Зубцовая задача и её масштаб
Зубцовый момент возникает из зависимости магнитной энергии от взаимного положения магнитов и пазов при нулевых статорных токах. Его среднее за полный геометрический период в консервативной модели равно нулю. Для идеальной равномерной комбинации Q пазов и 2p полюсов характерное число периодов за оборот связано с \operatorname{НОК}(Q,2p), но реальная симметрия и дефекты требуют отдельной проверки.
Малый зубцовый момент особенно чувствителен к сетке, движению и углу. Допуск 2\,\% среднего нагрузочного момента не доказывает точности его малой амплитуды. Нужен собственный абсолютный критерий и сгущение на одном зубцовом периоде. Контур интеграла напряжений Максвелла следует вести в однородном воздухе, а не по границе зубца.
Приложенный образец машины с поверхностными постоянными магнитами имеет линейную сталь и ненулевые мгновенные статорные токи A = 1 \,\text{А}, B = 1 \,\text{А}, C = -2 \,\text{А}; частота задачи 0, глубина 80 \,\text{мм}. Это один расчёт при фиксированных токах, а не уже выполненная нулетоковая серия, карта насыщения или зубцовая характеристика. Для ХХ нужно обнулить токи и рассчитать угловые копии. Численные d/q-примеры выше остаются независимыми аналитическими эталонами.
Локальные максимумы у острых границ геометрии проверяют изменением сетки и физически заданным скруглением. При постоянной линейной проницаемости высокая вычисленная B не доказывает реально учтённое насыщение. Одиночный угловой пик H также не подтверждает необратимое объёмное размагничивание без температурной кривой материала и устойчивой выборки.
Соотношение \operatorname{НОК} относится к идеальной повторяющейся геометрии. Оно не определяет автоматически амплитуду или все допустимые гармоники.
Разделение зубцового и нагрузочного момента
Полная энергия при нулевых токах зависит от положения магнитов относительно зубцов. Этот вклад необходимо сохранить.
Сначала выполните угловую серию при нулевых токах. Ненулевой момент в ней является зубцовым и не может быть получен интегрированием потокосцепления только по току от нуля.
Для нагрузочного момента задавайте согласованную фазную систему токов для каждого положения. Если проверяете производную коэнергии, в двух соседних положениях удерживайте именно фазные токи постоянными.
Сравните средний момент и размах пульсаций отдельно. Геометрический период зубцового момента не обязательно совпадает с электрическим периодом токов.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
i
Мгновенный ток
А
Границы применимости. Поворот токового вектора вместе с ротором в разностной проверке меняет независимые переменные и не даёт частную производную коэнергии при фиксированных фазных токах.
Как выбрать сетку для расчёта момента
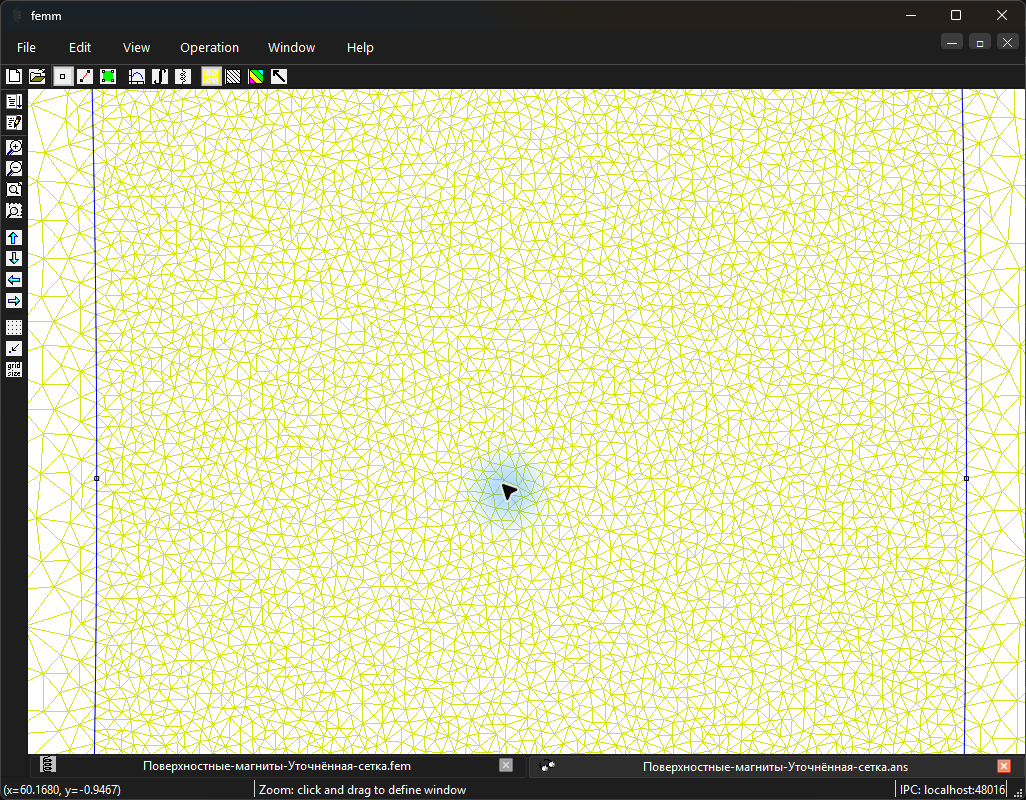
Сгущайте не только внутреннюю сетку блоков, но и разбиение дуг на границах ротора и статора. Иначе мелкие треугольники уточняют поле внутри прежнего многоугольного приближения окружности. Сохраняйте номинальную геометрию, свойства материалов, фазные токи, активную длину и положение ротора. Число конечных элементов обязательно должно увеличиваться.
Для ненулевого момента сравните как минимум три последовательные сетки. В проверке приложенных роторов принят учебный критерий: две последовательные перемены взвешенного интеграла не более 1\,\%, затем сравнение с независимой постобработкой поля и производной коэнергии с ориентиром 2\,\%. Для моментов около нуля вместо деления на малое число используется абсолютный допуск 10^{-4}\,\text{Н}\cdot\text{м}; такая проверка не означает точность 1\,\% для малого ненулевого момента.
Взвешенный интеграл M_{\mathrm{WST}} и контурный интеграл вычисляются по одному полю. Их согласие проверяет устойчивость постобработки. Саму сеточную зависимость определяет серия полевых решений. Контуры прокладывайте целиком в однородном воздухе и проверяйте несколько радиусов, не выбирая только наиболее удачный.
Несглаженное поле линейного треугольного элемента постоянно внутри элемента. Равномерная выборка по окружности может пропускать небольшие интервалы и давать дополнительную ошибку квадратуры. В протоколе эта ошибка отделена от сеточной: окружность разбивается в точках пересечения с рёбрами, а вклад каждого интервала интегрируется аналитически. Сглаженные и несглаженные результаты указаны отдельно.
При сильной компенсации положительных и отрицательных напряжений отдельный контур может оставаться чувствительным к сетке даже после точного интегрирования. Дополнительная проверка — радиальное усреднение момента по воздушному кольцу, то есть объёмный метод Арккио. В отличие от выбора одного удачного радиуса, он учитывает всё заданное кольцо. Проверьте площадь интегрирования, однородность воздуха и точность квадратуры. Неустойчивые контурные результаты сохраняйте рядом с устойчивыми объёмными оценками.
При вычислении производной коэнергии поворачивается весь ротор, включая его обмотки и направления постоянных магнитов, а токи сохраняются. Для радиально заданной намагниченности пространственные выражения \theta и \theta+180^\circ уже описывают локальное направление. Поворот не должен дополнительно прибавляться к ним как к числовому углу. Производную проверяют в диапазоне угловых шагов: уменьшение шага на перестраиваемых сетках не гарантирует улучшения.
Численные серии восьми роторов и рекомендуемые файлы показывают выбранные размеры сетки, результаты методов и отклонённые угловые шаги. Это проверка заданных двумерных учебных моделей в конкретных рабочих точках.
M_k — момент на очередной уточнённой сетке, \Delta_k — абсолютная перемена в \text{Н}\cdot \text{м}, \delta_k — относительная. При M_k\approx0 используйте только абсолютный критерий; наблюдаемая перемена не является строгой оценкой ошибки относительно точного решения.
l — активная длина, r — радиус контура в метрах, \varphi — угол в радианах, B_r и B_\varphi — компоненты магнитной индукции в воздухе. Положительное направление момента — против часовой стрелки. Формула относится к магнитостатическому полю; множитель усреднения гармоники здесь отсутствует.
S_{12} — поперечное воздушное кольцо между радиусами r_1 и r_2; \mathrm dS=r\,\mathrm dr\,\mathrm d\varphi. Оба радиуса находятся в зазоре, кольцо не пересекает сталь, магниты или проводники. Геометрические величины подставляются в СИ. Этот метод усредняет контурные оценки одного и того же поля и проверяется собственной сеточной серией.
\widetilde W^{\prime} — численно полученная коэнергия всего поля, \mathbf i — неизменный набор токов. В FEMM для этой серии используется объёмный интеграл 17; механический шаг в знаменателе обязательно выражают в радианах.
W^{\prime} — точная коэнергия модели при фиксированных токах, M_z — её точная производная, \varepsilon_+ и \varepsilon_- — ошибки вычисленной коэнергии. Оценка предполагает непрерывную третью производную на угловом интервале. Первый вклад усиливается при уменьшении шага, второй связан с центральной разностью. Поэтому нужен устойчивый диапазон шагов, а не единственный минимальный шаг.
Границы применимости. Критерии описывают наблюдаемую численную сходимость этой рабочей точки. Они не оценивают погрешности линейной модели стали, концевых эффектов или реальной машины.
Основной нагрузочный момент равен (3\cdot 2/2)\cdot 0{,}080\cdot 6 = 1{,}44 \,\text{Н}\cdot \text{м}.
Производная базового члена даёт T_{\text{зуб}} = -0{,}24\sin(12\theta) \,\text{Н}\cdot \text{м}. Амплитуда 0{,}24 \,\text{Н}\cdot \text{м}; среднее за период равно нулю.
Для Q = 12 и 2p = 4 зубцовый период составляет 30^\circ механического угла. При \theta = 7{,}5^\circ аналитический T_{\text{зуб}} = -0{,}24 \,\text{Н}\cdot \text{м}.
Ответ: Базовый энергетический член существует независимо от статорного тока; его отсутствие сделало бы аналитический зубцовый момент нулевым.
Проверка: Эти две аналитические оценки не являются суммой фактически рассчитанных FEMM-результатов. В насыщенной модели простое разделение источников требует отдельного определения.
Углублённый разбор
Точный дипольный эталон момента и подвижный воздушный зазор
Почему здесь имеется независимый точный ответ
Магнитный диполь — локализованный источник с магнитным моментом m. В однородном внешнем поле на него действует ориентирующий момент, стремящийся совместить m и B. Для однородно намагниченного прямоугольного магнита с \mu _{r}=1 результирующий момент определяется интегралом намагниченности по объёму. Его собственное поле не должно создавать суммарного самовращения.
Этот объект удобен как эталон вычисления момента: ответ известен до решения поля, меняет знак после 180^\circ и имеет нулевые точки. В обычной машине неизвестны точный спектр поля, насыщение и утечки; поэтому согласие двух полевых методов само по себе не даёт такой независимой проверки.
Использована учебная копия torque-benchmark-course.fem официального эталона, с русскими именами свойств и неизменными физическими параметрами: магнит 10×5×20 мм, H_c=1 МА/м, \mu _{r}=1 и внешнее поле 1 Тл. Модель создаёт однородное поле через преобразованную внешнюю область и содержит реальную границу AGE. Новая программа выполняет семь положений в FEMM 5; прежняя таблица автора не выдаётся за новый расчёт.
Вывод момента и энергетическая проверка
Энергия взаимодействия постоянного диполя с внешним полем равна -m\cdot B. Момент получается дифференцированием по углу с согласованным знаком оси. При угле, принятом в официальной модели, зазорный момент имеет закон mB \sin \theta. Знак удобно проверить векторным произведением, а не запомненным модулем формулы.
При \mu _{r}=1 намагниченность M=H_c, поэтому m=H_{\mathrm{cV }}. Объём 10⁻⁶ м³ даёт m=1 А·м². Для магнита с \mu _{r}\ne 1 и неоднородным внутренним полем следует рассматривать фактическую намагниченность; простое равенство m=H_{\mathrm{cV }} уже не является общим.
Команда mi_modifyboundprop("AGE",10, θ) изменяет положение внутренней стороны воздушного зазора без пересоздания сеток ротора и статора. Это отдельный механизм движения, не изменение плотности витков и не перемещение узлов. Одинаковое число элементов во всех положениях проверяет, что выбран именно этот механизм.
Знак момента определяется векторами и направлением угла, а не модулем формулы.
Как считать ошибку возле нуля
Относительная ошибка по отношению к точному моменту не определена при 0^\circ, 180^\circ и 360^\circ. Здесь применяется абсолютная ошибка в Н·м. Для всей кривой удобна также нормировка на mB: она задаёт общий ненулевой масштаб и сохраняет смысл возле нуля.
Эталон проверяет конкретную реализацию зазорного интеграла, угла и топологии модели. Он не проверяет B–H стали, размагничивание, торцевые эффекты или момент нагруженной машины. Вывод о точности следует связывать с предъявленной постановкой и проверенными углами.
Нормировка по максимальному моменту сохраняет смысл в нулевых точках.
Семь углов, неизменная сетка
Дано.m=1 А·м², B=1 Тл; граница AGE; 7318 элементов во всех положениях.
При 30^\circ: 0,5 Н·м вместо 0,5; при 60^\circ: 0,8661 вместо 0,866; при 90^\circ: 1 вместо 1.
При 270^\circ момент -1 Н·м; при 0^\circ и 360^\circ остаток около −3,927·10⁻⁶ Н·м.
Максимальная абсолютная ошибка семи точек равна 4,1894·10⁻⁵ Н·м.
Ответ. Новая серия FEMM 5 согласуется с точной кривой в пределах 0,00419% максимального момента.
Проверка. Выполнены семь углов. Полная авторская серия не выдаётся за собственный расчёт.
Самостоятельное воспроизведение и расширение
Запустите 08-dipole-team28.py из рабочей папки с опубликованными файлами.
Проверьте знак \sin \theta, периодичность и число элементов. Возле нуля используйте абсолютную ошибку.
Увеличьте число углов или уменьшите сетку в рабочей копии.
При одном ненулевом угле сопоставьте зазорный интеграл и WST для магнита.
Ожидаемый результат. Семь новых значений момента и абсолютной ошибки; учебная копия проверена в FEMM 5, официальный исходник хранится отдельно для сверки.
Проверка.
Независимый аналитический момент.
Неизменная сетка.
Абсолютная ошибка возле нуля.
Дипольный момент и TEAM 28
Семь дипольных положений и четыре варианта TEAM 28: две сетки, две границы и увеличенная область. Только статический момент и установившаяся сила.
"""Два официальных эталона, повторённых в FEMM5: точный момент и TEAM28.Используются учебные torque-benchmark-course.fem и team28-course.fem с русскими именами свойств.Диполь: m=1Ам²,B=1Тл; изменяется внутренний угол AGE без пересоздания сетки.TEAM28: только установившаяся гармоническая сила при измеренной высоте11.3мм,не полная переходная задача. Историческую силу автора не используем как ответ."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-dipole-team28")data={"dipole":[],"team28":[]}foranglein[0,30,60,90,180,270,360]:opendocument(os.path.abspath("torque-benchmark-course.fem"))mi_modifyboundprop("Воздушный зазор AGE",10,angle)solve(folder,"dipole-%d"%angle)torque=mo_gapintegral("Воздушный зазор AGE",0)[0]exact=math.sin(angle*math.pi/180)data["dipole"].append({"angle_deg":angle,"torque_Nm":torque,"exact_Nm":exact,"absolute_error_Nm":abs(torque-exact),"elements":mo_numelements(),})close_magnetic()save_json(folder,data)formesh_cm,boundary_name,radius_cmin[(0.125,"Asymptotic",12),(0.0625,"Asymptotic",12),(0.0625,"A0",12),(0.0625,"A0",24),]:opendocument(os.path.abspath("team28-course.fem"))ifboundary_name=="A0":# Меняется только физическое свойство внешней дуги.mi_modifyboundprop("Асимптотическая внешняя граница",9,0)ifradius_cm!=12:# Увеличиваем только внешнюю дугу и два её осевых узла.# Катушки, диск, метки и заданная ближняя плотность сетки не меняются.mi_selectarcsegment(12,0)mi_setgroup(99)mi_clearselected()mi_selectnode(0,-12)mi_selectnode(0,12)mi_setgroup(99)mi_clearselected()mi_selectgroup(99)mi_scale(0,0,radius_cm/12,4)mi_clearselected()# Размеры исходного файла в сантиметрах, ток20А — амплитуда.forr,z,name,turnsin[(0.9,-0.1,"Воздух",0),(4.2,-0.1,"Обмотка",960),(8.8,0.3,"Обмотка",-576),(3.89,3.92,"Aluminum",0),]:# Имена исходного материала диска читаются непосредственно ниже.ifname=="Aluminum":continuemi_selectlabel(r,z)mi_setblockprop(name,0,mesh_cm,"Ток возбуждения"ifturnselse"<None>",0,0,turns)mi_clearselected()mi_selectlabel(3.89,3.92)mi_setblockprop("Алюминиевый диск",0,mesh_cm,"<None>",0,2,0)mi_clearselected()solve(folder,"team28-%s-R%d-mesh-%g"%(boundary_name,radius_cm,mesh_cm))mo_selectblock(3.89,3.92)data["team28"].append({"mesh_cm":mesh_cm,"boundary":boundary_name,"outer_radius_cm":radius_cm,"Lorentz_Fz_N":mo_blockintegral(12).real,"WST_Fz_N":mo_blockintegral(19).real,"disc_power_W":mo_blockintegral(4).real,"weight_N":0.107*9.80665,"elements":mo_numelements(),})close_magnetic()save_json(folder,data)assertmax(x["absolute_error_Nm"]forxindata["dipole"])<0.002print(data)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Собственное объяснение физики, адаптированная учебная FEMM 5 копия с русскими именами свойств и новая программа встроенного MicroPython. Оценка точности относится к семи проверенным углам.
Базовый статор: расточка радиуса 60 \,\text{мм}, наружный радиус 100 \,\text{мм}, глубина 80 \,\text{мм}. Создайте 12 пазов между радиусами 60 и 85 \,\text{мм} угловой шириной 14^\circ с шагом 30^\circ. Наружный воздушный квадрат x,y = \pm 170 \,\text{мм} замкните условием A = 0.
Материалы первого эталона: воздух и идеализированная обмоточная область \mu_r = 1, \sigma = 0; линейная сталь \mu_r = 1000, \sigma = 0. Каждый паз имеет 40 витков с учётом знака. Сопротивление реальной меди здесь не рассчитано; оно задаётся отдельным цепным параметром.
Четырёхполюсная обмотка: последовательность пазов от 0^\circ — A+, C-, B+, A-, C+, B-, затем повтор. Все стороны относятся к трём цепям A/B/C, по 40 витков. Проверьте, что повтор через 180 механических градусов сохраняет знак.
ротор с поверхностными постоянными магнитами: вал радиуса 18 \,\text{мм}, железо до радиуса 48 \,\text{мм}; четыре магнитных сектора от 48 до 57 \,\text{мм} шириной 80^\circ, центры 0^\circ, 90^\circ, 180^\circ, 270^\circ. Радиальный зазор до статора равен 3 \,\text{мм}. Остальные промежутки между магнитами заполните воздухом.
Материал постоянного магнита: B_{\text{ост}} = 1{,}2 \,\text{Тл}, \mu_{\text{возв}} = 1{,}05, H_{\text{коэрц}} = 909{,}457 \,\text{кА}/\text{м}. В поле направления намагниченности (Magnetization Direction) введите буквальное выражение theta для северных и theta+180 для южных секторов. Идентификатор theta в FEMM означает азимут текущей точки в градусах; радиальная намагниченность тогда непрерывна внутри сектора.
Для ручного перемещения назначьте ротору и магнитам одну группу. Радиальное выражение направления привязано к положению точки; знаки полюсов сохраняйте при вращении геометрии. В контрольном опыте нулевые токи статора задаются явно.
Сначала задайте фазные токи из выбранных i_d = 0 и i_q = 6 \,\text{А} при известном положении. Получите момент и потокосцепления; сравните с основной оценкой.
Для виртуальной работы сохраните те же фазные токи и рассчитайте положения \theta\pm \Delta\theta. Сравните коэнергетическую производную с подходящим интегралом момента.
Отдельно обнулите токи и проведите серию на 30^\circ механического периода. Начните с 12 точек и повторите с 24, затем с более мелкой сеткой.
Зафиксируйте одинаковое движение ротора и масштаб ошибки. Не используйте редкую основную серию 25.1 как готовое доказательство зубцовой амплитуды.
Ожидаемый результат. Нагрузочный момент имеет ненулевое среднее; зубцовый меняет знак и в идеальном полном периоде имеет нулевое среднее.
Как проверить. Для среднего нагрузочного момента и зубцовой амплитуды назначьте разные масштабы ошибки. Проверьте сетку, угловой шаг и согласованность метода момента.
Обработка и анализ результатов
Какая часть углового изменения момента существует при нулевом токе?
Сохраните две отдельные угловые серии и их среднее значение и размах.
Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
С чем сравнить. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Итог работы. Сравнение зубцового и нагрузочного моментов без смешения условий.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
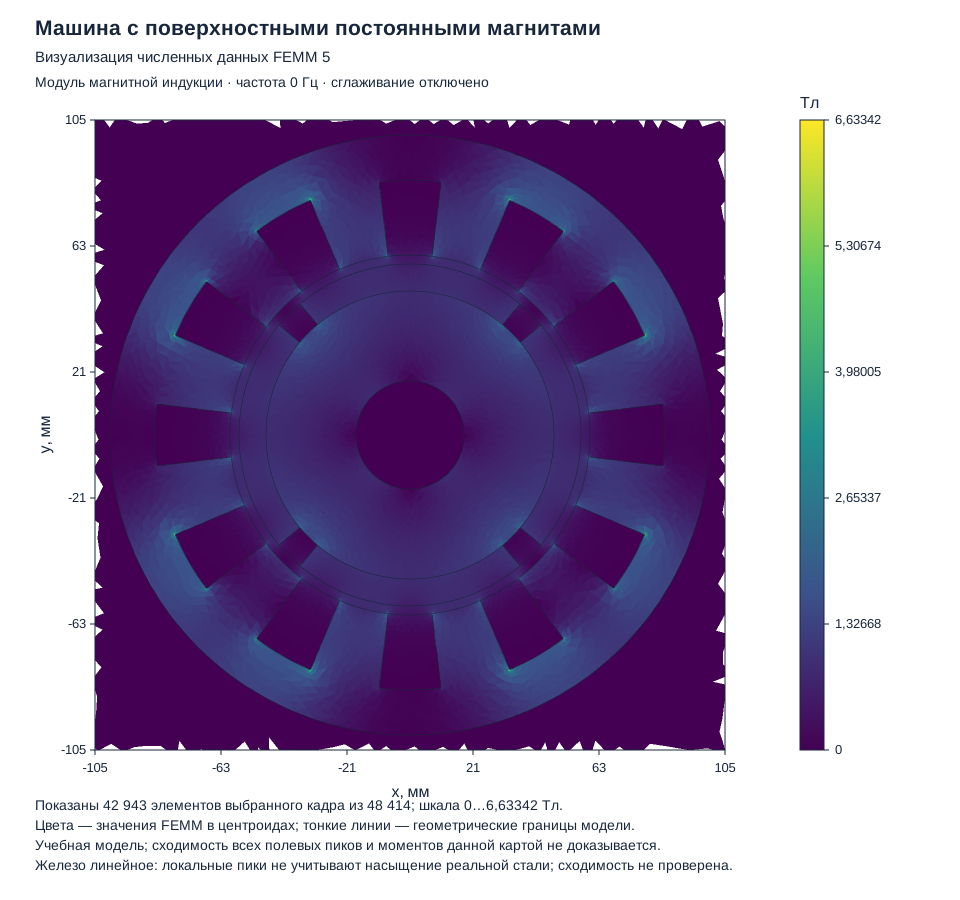
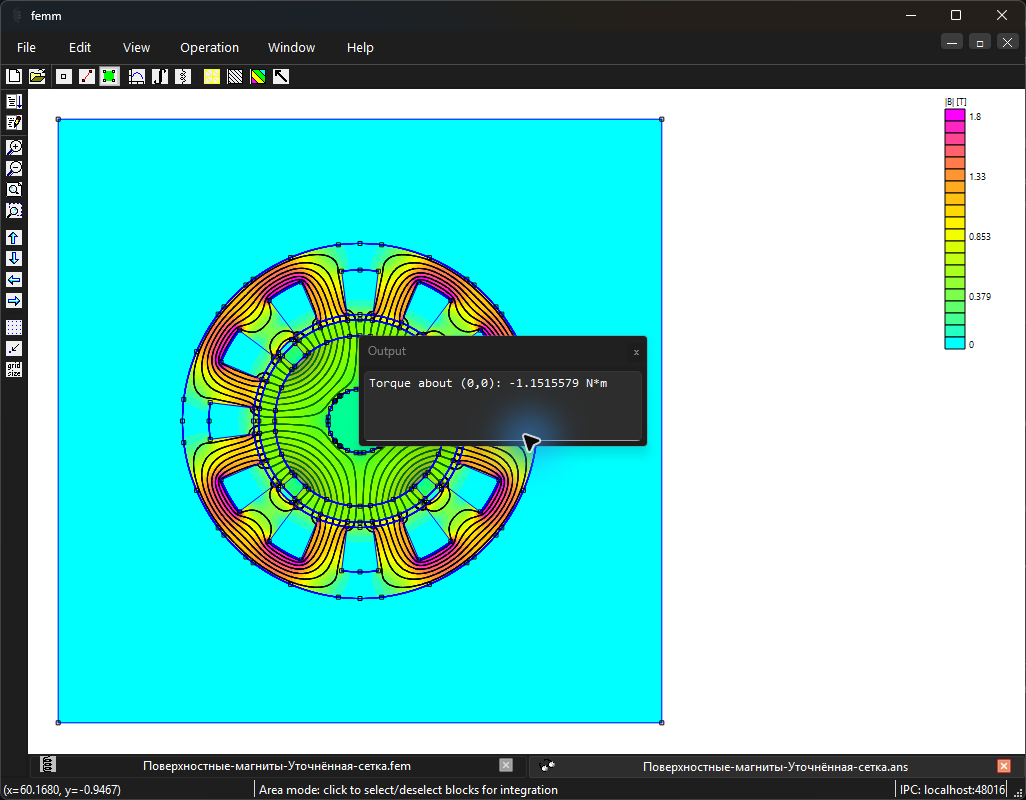
Рисунок 25.6. Визуализация численных данных FEMM 5: Машина с поверхностными постоянными магнитами. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Здесь энергия получена отдельным интегрированием с фактическим локальным направлением намагниченности. Способ интегрирования приведён в программе шага 11. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
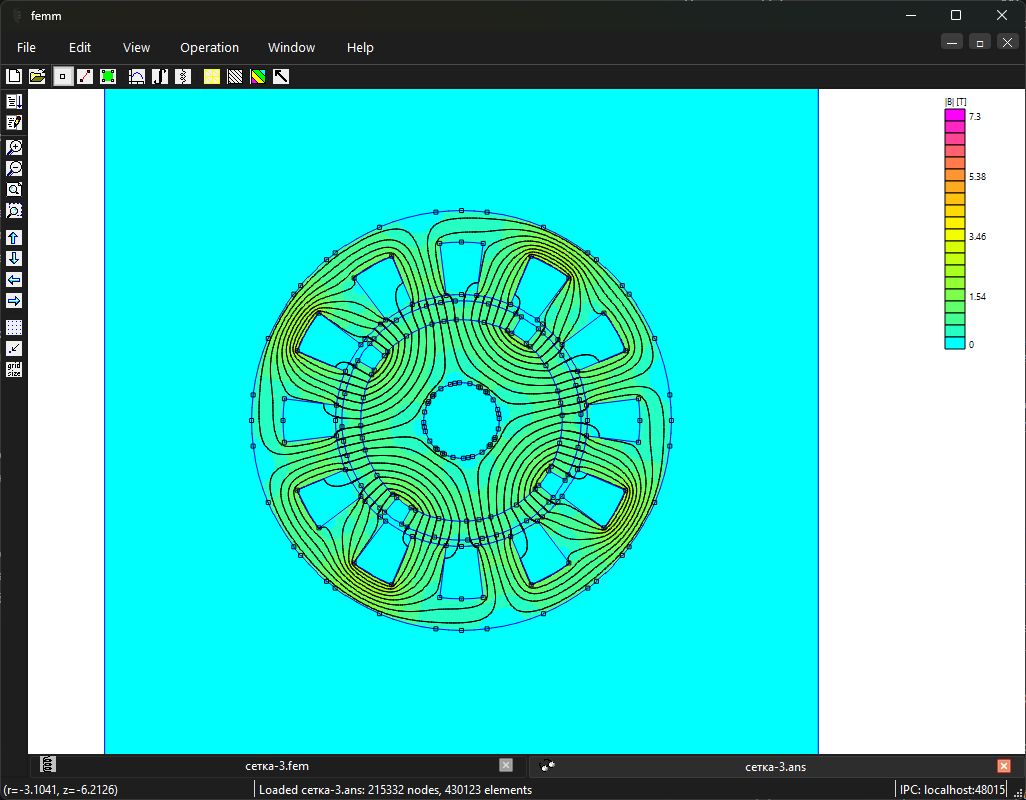
Скос пазов или магнитов можно предварительно исследовать усреднением согласованных двумерных сечений. Такой метод помогает увидеть подавление пространственных гармоник, сохраняя границу между приближением сечений и полноценной трёхмерной моделью.
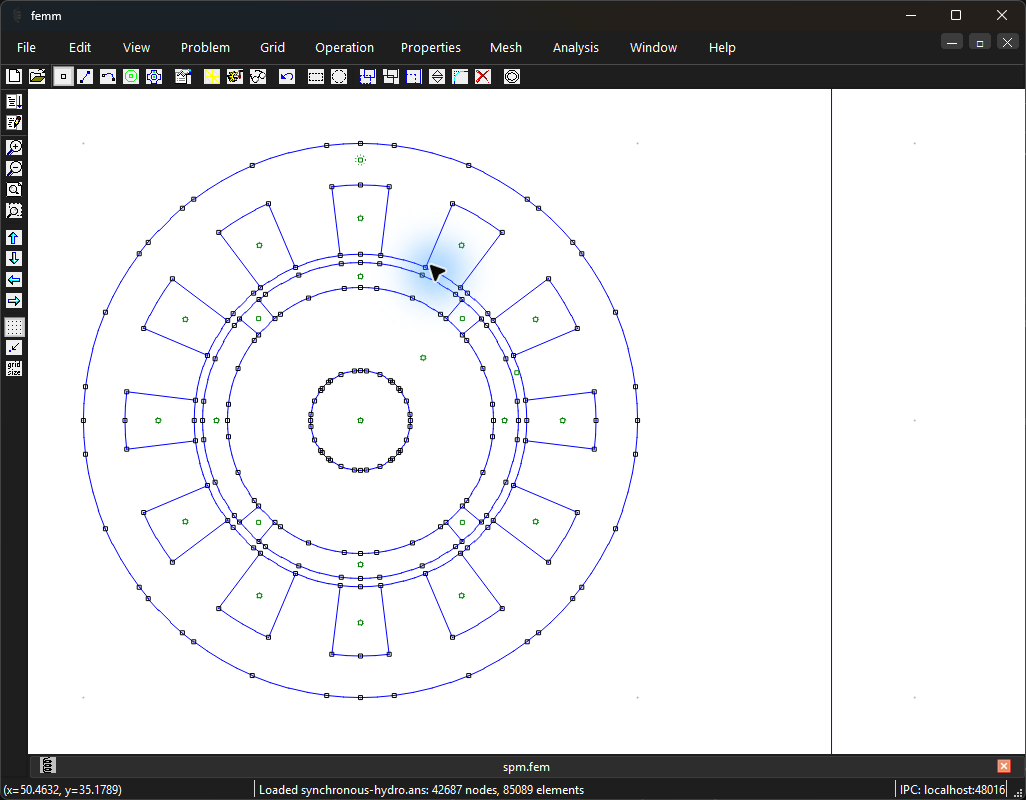
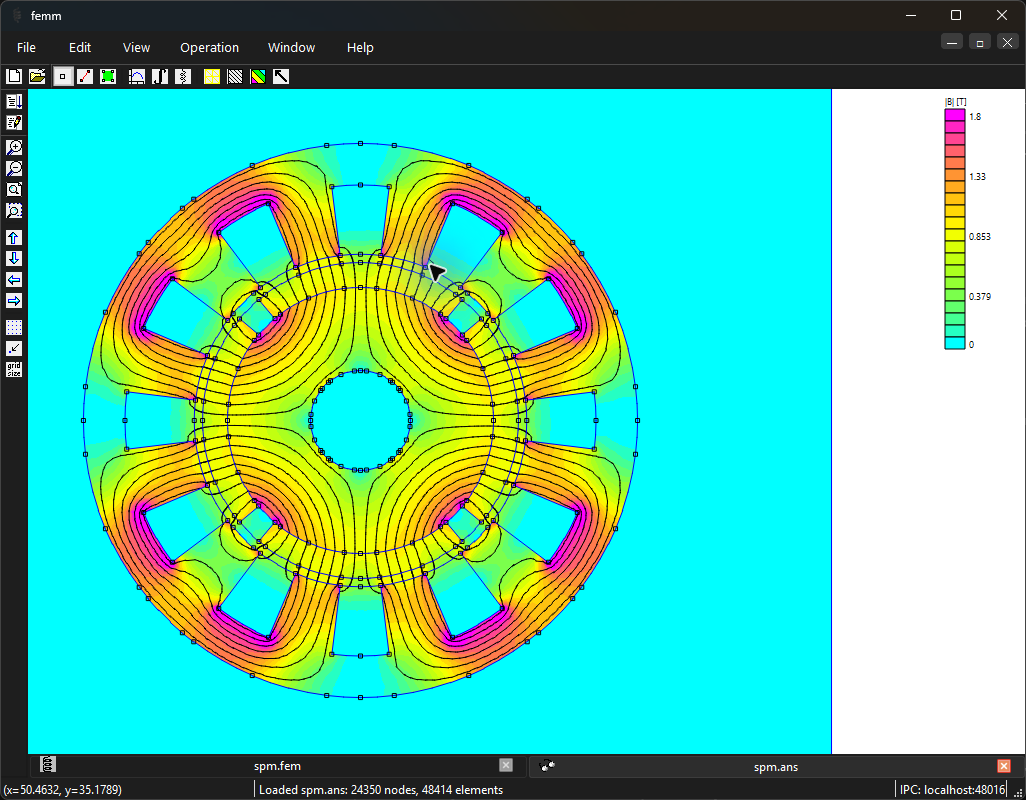
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Машина с постоянными магнитами: одно плоское сечение из расчётной серии для учёта скоса. Подписи скрыты для читаемости. Открыть в полном размереУчёт скоса машины с постоянными магнитами: статическое поле одного выбранного плоского сечения. Карта |B|, Т, и линии поля; итоговый эффект скоса получают взвешиванием серии угловых сечений. Открыть в полном размере
Самостоятельная работа
Сравните нагрузочную и нулетоковую серии, задав отдельный абсолютный критерий для зубцового момента.
Критерий выполнения: Токи при виртуальной работе фиксированы в фазной системе; угловые периоды обоснованы, среднее зубцовой серии проверено, оценка не выдана за точный промышленный момент.