Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Сопоставление магнитной структуры и моментных свойств машины
Инженерный вопрос. Какие различия SPM и IPM объясняются расположением магнитов?
Угловые потокосцепления, ЭДС, средний и пульсирующий моменты позволяют оценивать магнитную структуру и выбирать токовый угол. Рабочие точки магнитов ограничивают допустимые режимы.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите геометрию, оси и токовые состояния с источником момента. Определите, какие составляющие нужно рассчитывать отдельными опытами.
Ответить на вопрос по своим результатам. Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
Что включить в отчёт
Результат этого занятия. Сопоставление с объяснением магнитной и реактивной составляющих в пределах модели.
Данные именно этого опыта. Сведите токовый угол, потокосцепления и момент согласованных вариантов.
Оформление наблюдений. Токовые состояния, положение, момент и потокосцепления; при сравнении вариантов — одинаковые ограничения и геометрические множители.
Как обосновать результат
Проверка из практикума. Проверьте мостики, направление намагниченности, p и пазовую последовательность. Отдельно уточните сетку и токовую производную; сравнения ведите при одинаковом ограничении тока.
Независимый контроль. Используйте симметрию, энергетический ориентир или независимый режим, предусмотренный занятием; зубцовый момент отделяйте от нагрузочного.
Критерий выполнения. Указаны фактические геометрия и число пар полюсов p и оси d/q, мостики разрешены сеткой, сумма линейного эталона проверена, насыщенный момент не разделён без определённого метода.
Точность и расхождения. Оцените сеточную и угловую устойчивость требуемого момента. Среднее значение, амплитуда пульсаций и локальная производная имеют разные требования к шагу.
Основание сравнения. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Вывод для устройства
Свяжите результат с выбором токового угла, рабочей зоны или геометрии машины; статические точки не заменяют анализ коммутации и теплового режима.
Границы вывода. Статическое состояние и заданная характеристика магнита не подтверждают автоматически температурный режим, необратимое размагничивание или полный спектр потерь.
Дополнительный расчётный метод
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Во встроенной магнитной системе магниты располагаются внутри ферромагнитного ротора, а барьеры изменяют продольный и поперечный магнитные пути. В согласованной рабочей точке момент включает составляющую взаимодействия с магнитами и реактивную составляющую.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
В машине со встроенными постоянными магнитами магнитные элементы расположены под ферромагнитными перемычками ротора. Низкая проницаемость магнитов и воздушных барьеров обусловливает различие путей потока статора по основным осям. Часто выполняется соотношение L_q > L_d, однако его справедливость зависит от ориентации барьеров и насыщения и должна проверяться для рассматриваемой конструкции.
Поле магнитов и токов может насыщать тонкие мостики ротора. Тогда прямое деление потокосцепления на ток не даёт независимых постоянных L_d и L_q. При ручном управлении моделью исследуются несколько конкретных токовых точек и локальные приращения. Полевой момент и формула через полные \Psi_d/\Psi_q относятся к одной и той же рабочей точке.
Разложение справа точное для принятого линейного синусоидального эталона; при насыщении смысл отдельных постоянных коэффициентов ограничен.
Почему выгоден отрицательный i_d
Если L_q > L_d и i_q > 0, положительный реактивный член требует i_d < 0. Это объясняет направление изменения тока для некоторых рабочих точек машины со встроенными постоянными магнитами. Одновременно отрицательный i_d ослабляет магнитный поток и может повышать риск размагничивания. Оптимум по току и напряжению требует нескольких ограничений; произвольное увеличение отрицательного i_d не является готовым законом управления.
Для нелинейной машины сначала вычисляют момент в принятой модели основной гармоники. Если требуется отделить источники, нужно определить отдельный метод — например, зафиксированную проницаемость рабочей точки — и объяснить его физический смысл. Простое вычитание момента машины без магнитов из насыщенного полного момента не создаёт универсального уникального разделения, потому что изменяет состояние стали.
Приложенный образец машины со встроенными постоянными магнитами имеет линейную сталь и ненулевые мгновенные статорные токи A = 1 \,\text{А}, B = 1 \,\text{А}, C = -2 \,\text{А}; частота задачи 0, глубина 80 \,\text{мм}. Это один расчёт при фиксированных токах, а не уже выполненная нулетоковая серия, карта насыщения или зубцовая характеристика. Для ХХ нужно обнулить токи и рассчитать угловые копии. Численные d/q-примеры выше остаются независимыми аналитическими эталонами.
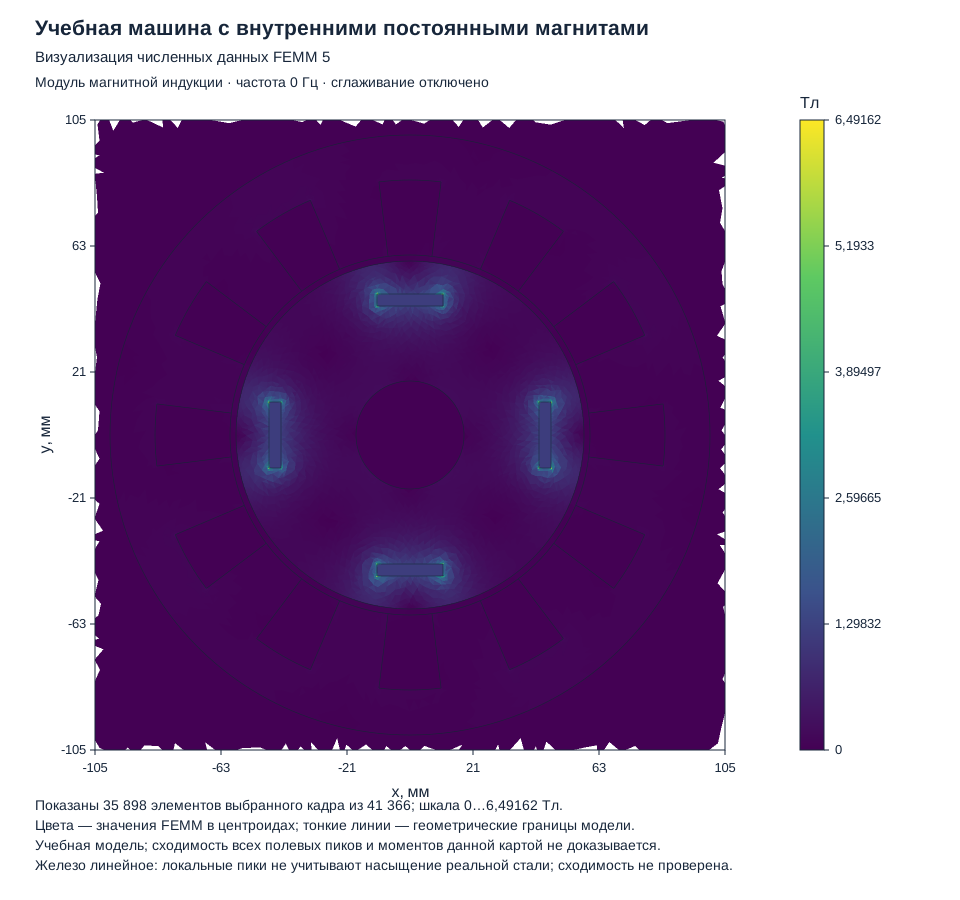
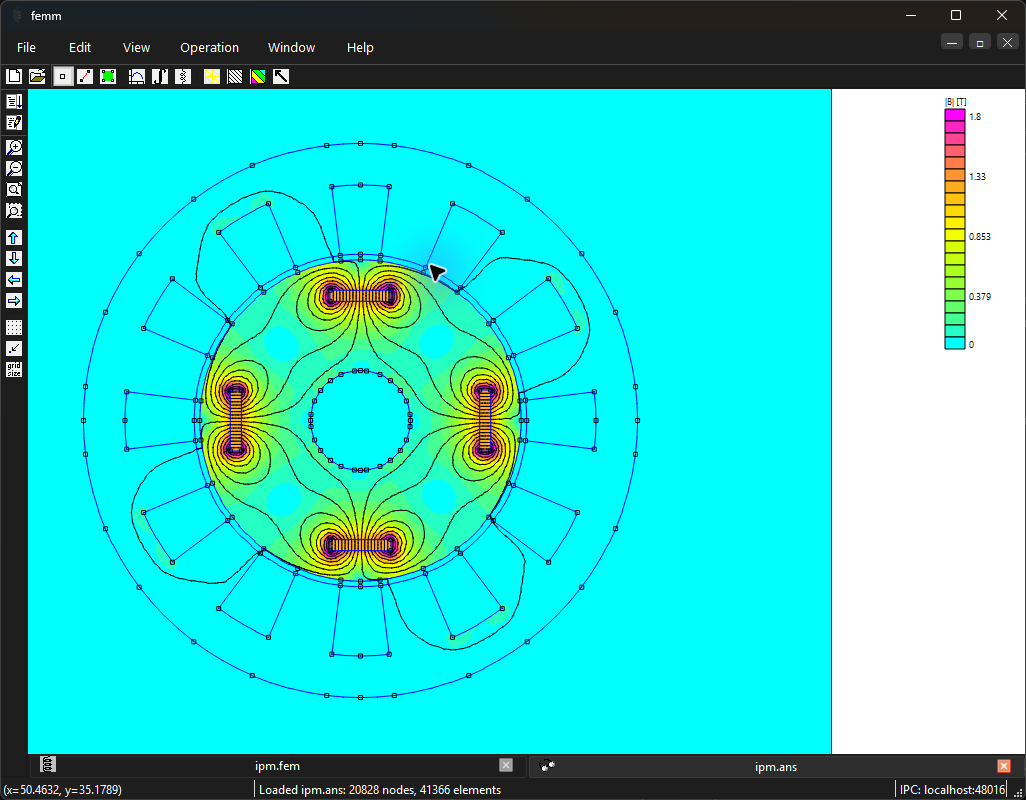
Локальные максимумы у острых границ геометрии проверяют изменением сетки и физически заданным скруглением. При постоянной линейной проницаемости высокая вычисленная B не доказывает реально учтённое насыщение. Одиночный угловой пик H также не подтверждает необратимое объёмное размагничивание без температурной кривой материала и устойчивой выборки.
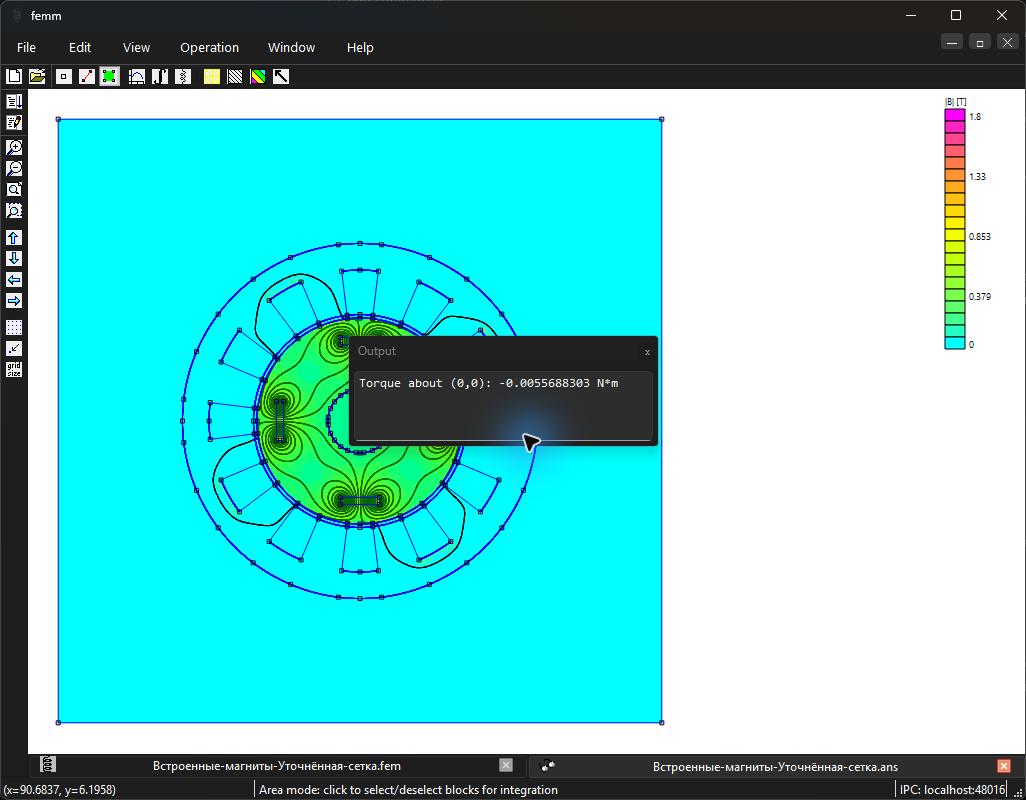
У готового образца машины со встроенными постоянными магнитами нет дополнительно вырезанных воздушных барьеров у концов магнитов: остаются толстые ферромагнитные перемычки с линейной характеристикой материала. Они могут сильно шунтировать магнитный поток. Слабая магнитная связь этой геометрии — свойство учебного образца, а не оценка промышленной машины со встроенными постоянными магнитами. Варианты с тонкими мостиками в практикуме требуют нового файла и сеточной проверки.
Полные потокосцепления и локальная матрица Якоби сохраняют смысл при насыщении; они не сводятся к покомпонентному \Psi/i.
Магнитная и реактивная составляющие момента
Первый вывод предполагает постоянные осевые индуктивности и потокосцепление магнитов; нормировка осей амплитудно-инвариантная. Пространственное приближение здесь — основная синусоидальная гармоника без явной зависимости энергии от угла при фиксированных осевых токах. Полный момент пазовой машины дополнительно проверяется угловой картой.
Подставьте линейные осевые потокосцепления в общую формулу момента. Один член связан с постоянными магнитами, второй — с различием осевых индуктивностей.
Задайте токовый вектор и проверьте его модуль. Изменение угла тока перераспределяет обе составляющие, поэтому одинаковый ток не гарантирует одинаковый момент.
При насыщении постройте таблицу двух потокосцеплений по двум токам. Перекрёстные производные показывают связь осей, которую невозможно представить двумя постоянными числами.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
L
Индуктивность при явно указанной линеаризации
Гн
i_d,i_q
Компоненты фазного токового вектора
А
Границы применимости. Разделение момента на две части зависит от принятой линеаризации. Момент основной гармоники из потокосцеплений остаётся основной проверяемой величиной; разложение не следует выдавать за единственное физически независимое. Формула момента через две осевые компоненты описывает синусоидальную модель основной гармоники без явной зависимости энергии от угла при фиксированных осевых токах. Зубцовый момент и пространственные пульсации проверяют по полной угловой полевой карте.
Разобранный численный пример
Машина со встроенными постоянными магнитами в линейной проверочной точке
Полный T = 3\cdot (0{,}068\cdot 6-0{,}036\cdot (-4)) = 1{,}656 \,\text{Н}\cdot \text{м}.
В линейном разложении магнитный член 1{,}44 \,\text{Н}\cdot \text{м}, реактивный 0{,}216 \,\text{Н}\cdot \text{м}; сумма совпадает с формулой через полные потокосцепления.
Ответ: При i_d = 0 момент уменьшился бы до 1{,}44 \,\text{Н}\cdot \text{м}; различие появляется из-за магнитной анизотропии.
Проверка: Модуль пространственного тока \sqrt{16+36} = 7{,}2111 \,\text{А}; сравнение оптимальности требует одинакового ограничения тока, а не одинакового i_q.
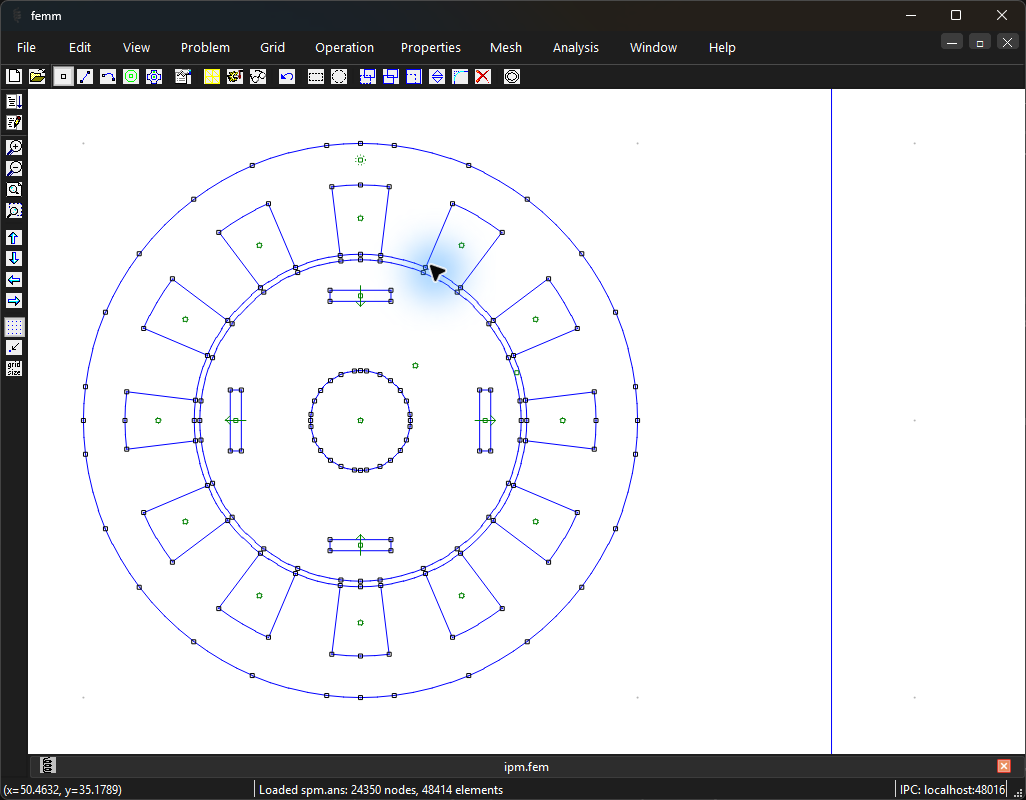
Базовый статор: расточка радиуса 60 \,\text{мм}, наружный радиус 100 \,\text{мм}, глубина 80 \,\text{мм}. Создайте 12 пазов между радиусами 60 и 85 \,\text{мм} угловой шириной 14^\circ с шагом 30^\circ. Наружный воздушный квадрат x,y = \pm 170 \,\text{мм} замкните условием A = 0.
Материалы первого эталона: воздух и идеализированная обмоточная область \mu_r = 1, \sigma = 0; линейная сталь \mu_r = 1000, \sigma = 0. Каждый паз имеет 40 витков с учётом знака. Сопротивление реальной меди здесь не рассчитано; оно задаётся отдельным цепным параметром.
Четырёхполюсная обмотка: последовательность пазов от 0^\circ — A+, C-, B+, A-, C+, B-, затем повтор. Все стороны относятся к трём цепям A/B/C, по 40 витков. Проверьте, что повтор через 180 механических градусов сохраняет знак.
ротор со встроенными постоянными магнитами: вал радиуса 18 \,\text{мм} и железо до радиуса 58 \,\text{мм}. Четыре прямоугольных магнита имеют радиальную толщину 4 \,\text{мм}, тангенциальную ширину 22 \,\text{мм}, центры на радиусе 45 \,\text{мм} при углах 0^\circ, 90^\circ, 180^\circ, 270^\circ. Материал B_{\text{ост}} = 1{,}2 \,\text{Тл}, \mu_{\text{возв}} = 1{,}05; направление вдоль радиуса центра, для соседнего южного полюса добавить 180^\circ.
Сначала выполните расчёты линейной модели при раздельном возбуждении по осям d и q, затем включите постоянные магниты и сравните токовые точки (i_d; i_q) = (0; 4), (-2; 4), (-4; 4) А. Полный момент каждого режима измеряйте независимо; токи пересчитывайте в фазную систему при выбранном угле.
В отдельном варианте модели добавьте узкие воздушные области у концов магнитов и последовательно уменьшайте толщину ферромагнитных перемычек. Зафиксируйте отличие этого варианта от исходной модели без дополнительных барьеров. Проверьте сеточную сходимость в перемычках; их механическую прочность необходимо оценивать отдельно.
Повторите одну токовую точку с учебной нелинейной сталью. Сравните полные потокосцепления и момент; простое выключение магнитов изменяет насыщение и не является универсальным разделением источников.
Ожидаемый результат. Встроенные магниты и мостики создают другую геометрию и магнитные пути. Полюсное число обмотки должно совпадать с выбранным вариантом.
Как проверить. Проверьте мостики, направление намагниченности, p и пазовую последовательность. Отдельно уточните сетку и токовую производную; сравнения ведите при одинаковом ограничении тока.
Обработка и анализ результатов
Какие различия SPM и IPM объясняются расположением магнитов?
Сведите токовый угол, потокосцепления и момент согласованных вариантов.
Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
С чем сравнить. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Итог работы. Сопоставление с объяснением магнитной и реактивной составляющих в пределах модели.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
Рисунок 25.11. Визуализация численных данных FEMM 5: Машина со встроенными постоянными магнитами. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Толстые железные перемычки с постоянной проницаемостью шунтируют магниты. Слабое поле этого учебного образца показывает влияние геометрии и не является оценкой промышленной машины с внутренними постоянными магнитами. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
Сравните машины с поверхностными и встроенными постоянными магнитами по полным моментам при трёх токовых точках и одинаковом допустимом модуле тока.
Критерий выполнения: Указаны фактические геометрия и число пар полюсов p и оси d/q, мостики разрешены сеткой, сумма линейного эталона проверена, насыщенный момент не разделён без определённого метода.