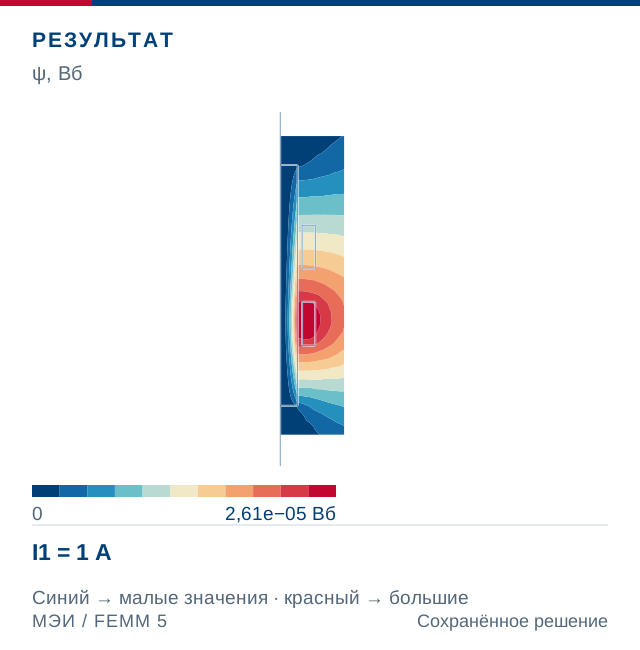
Одна катушка и потокосцепление без смешения с потоком
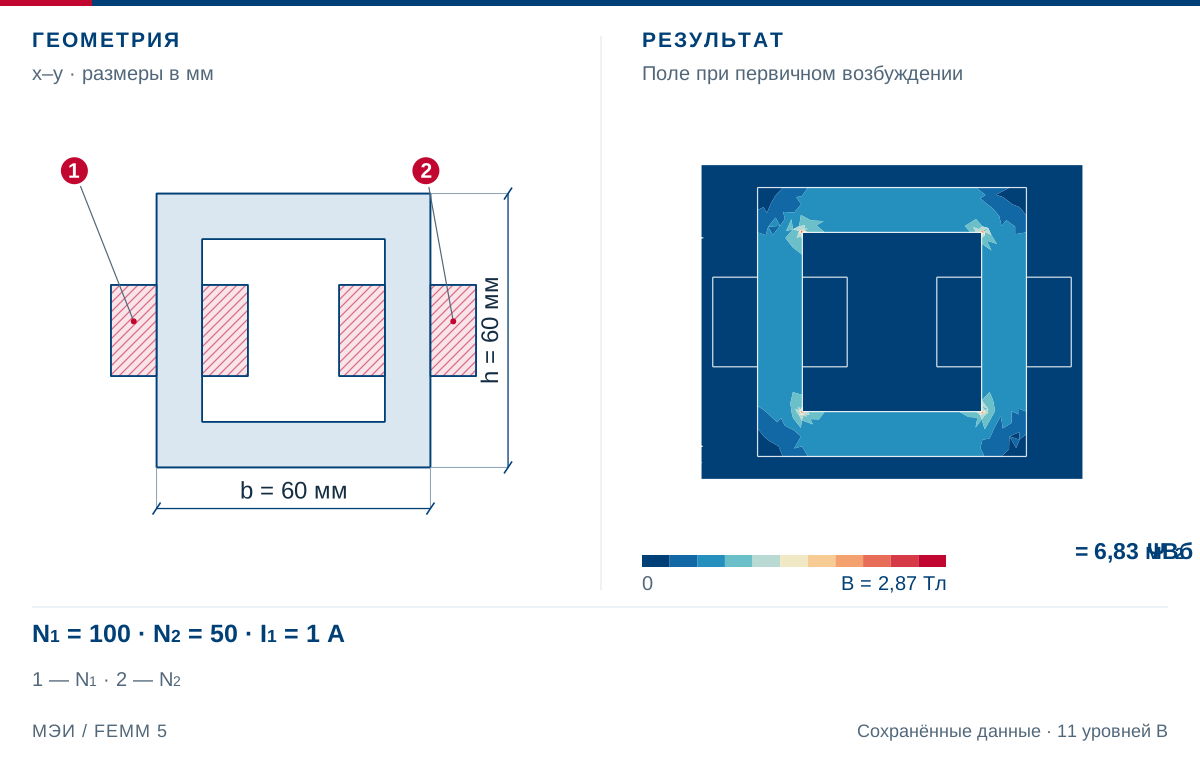
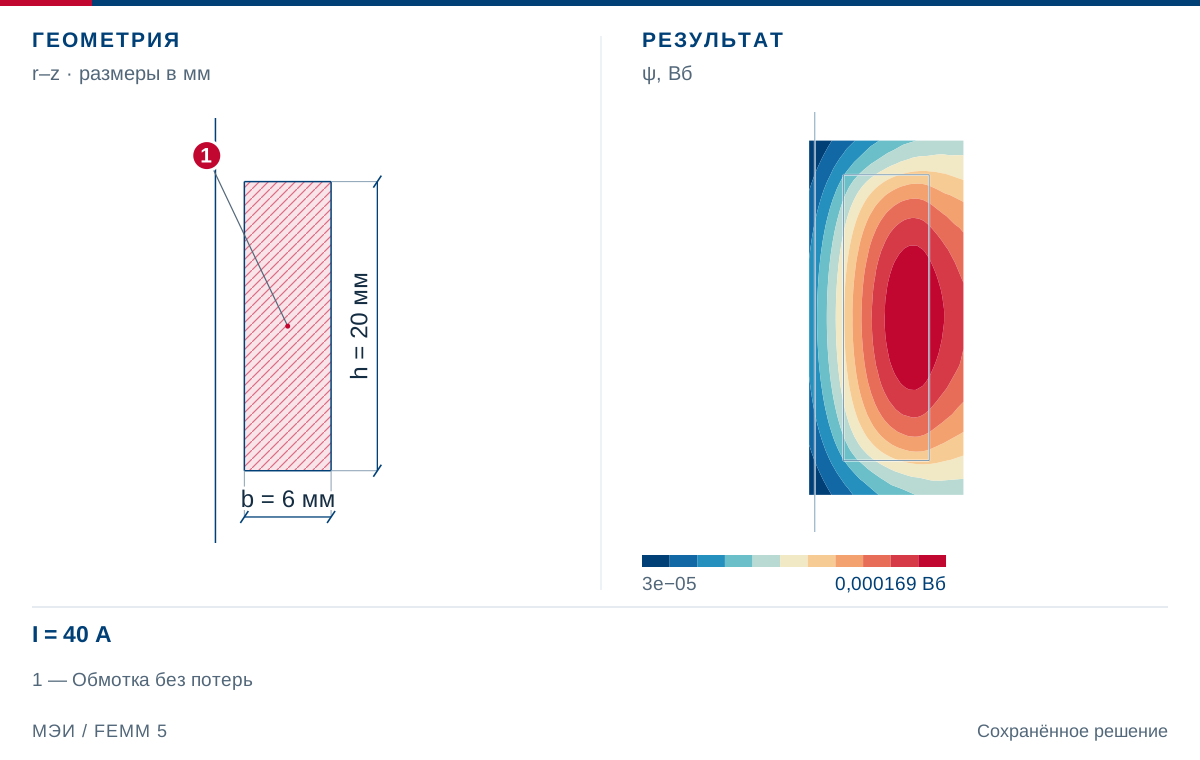
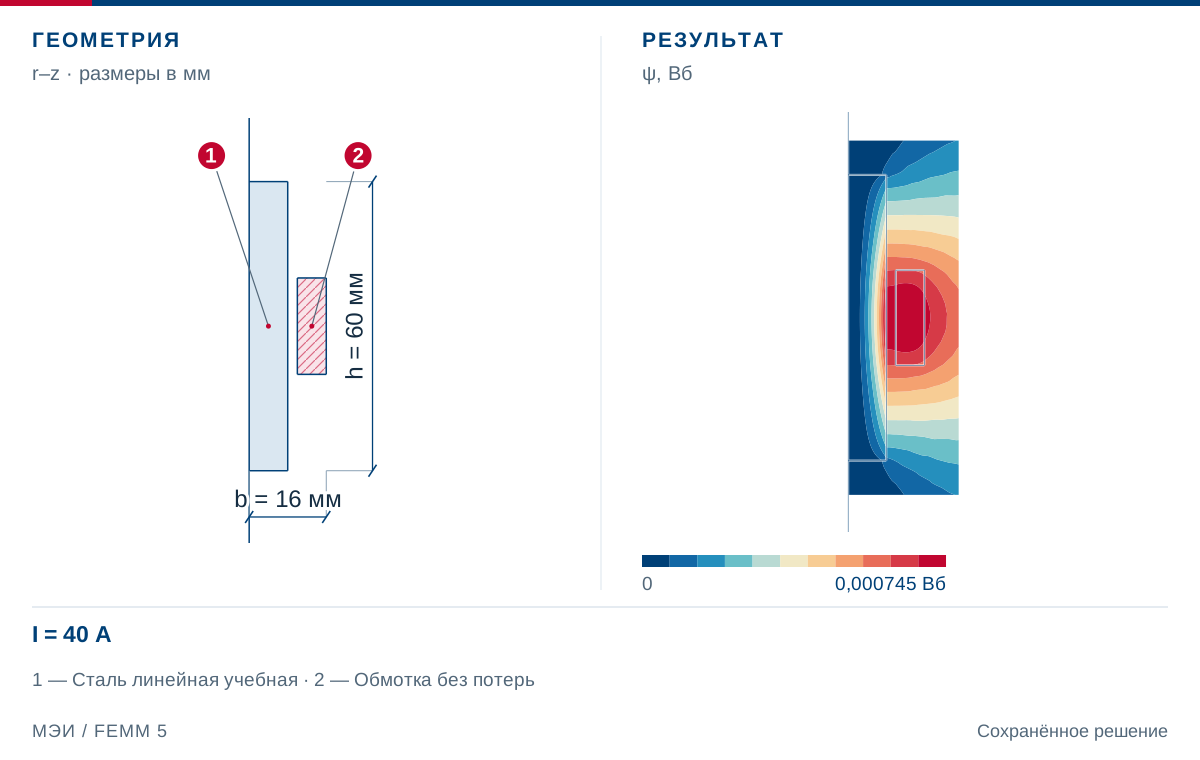
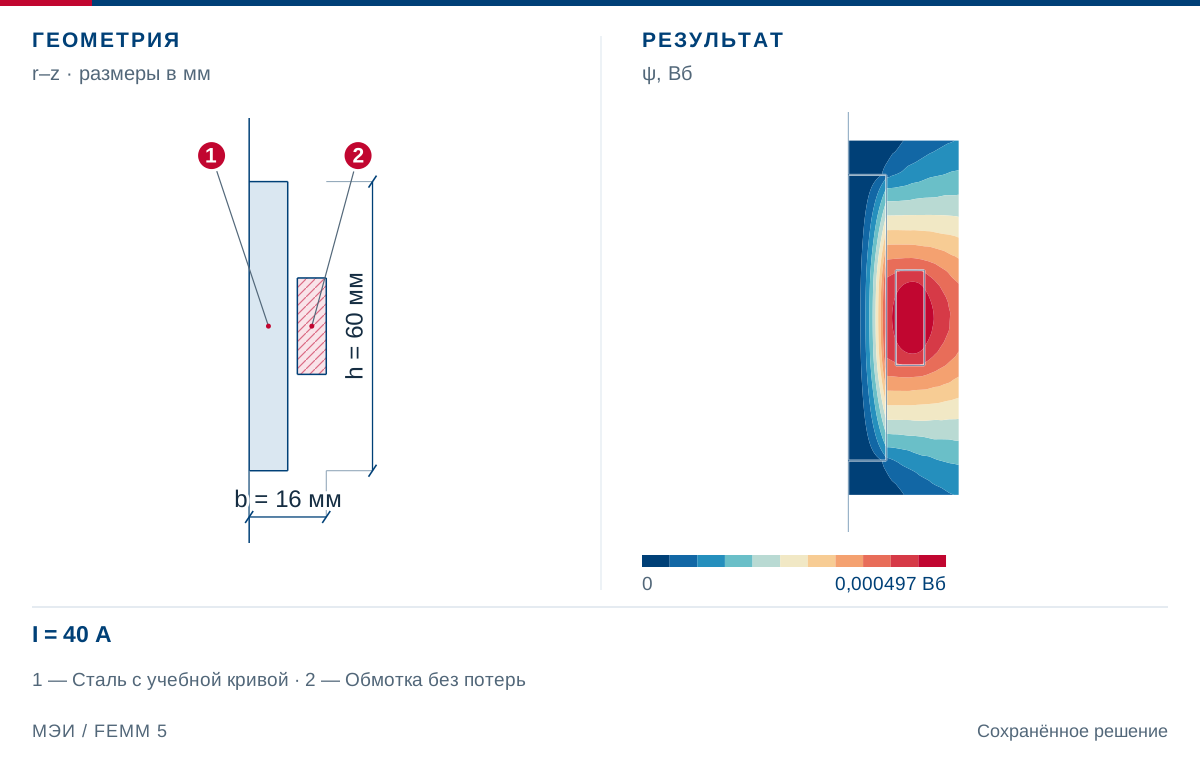
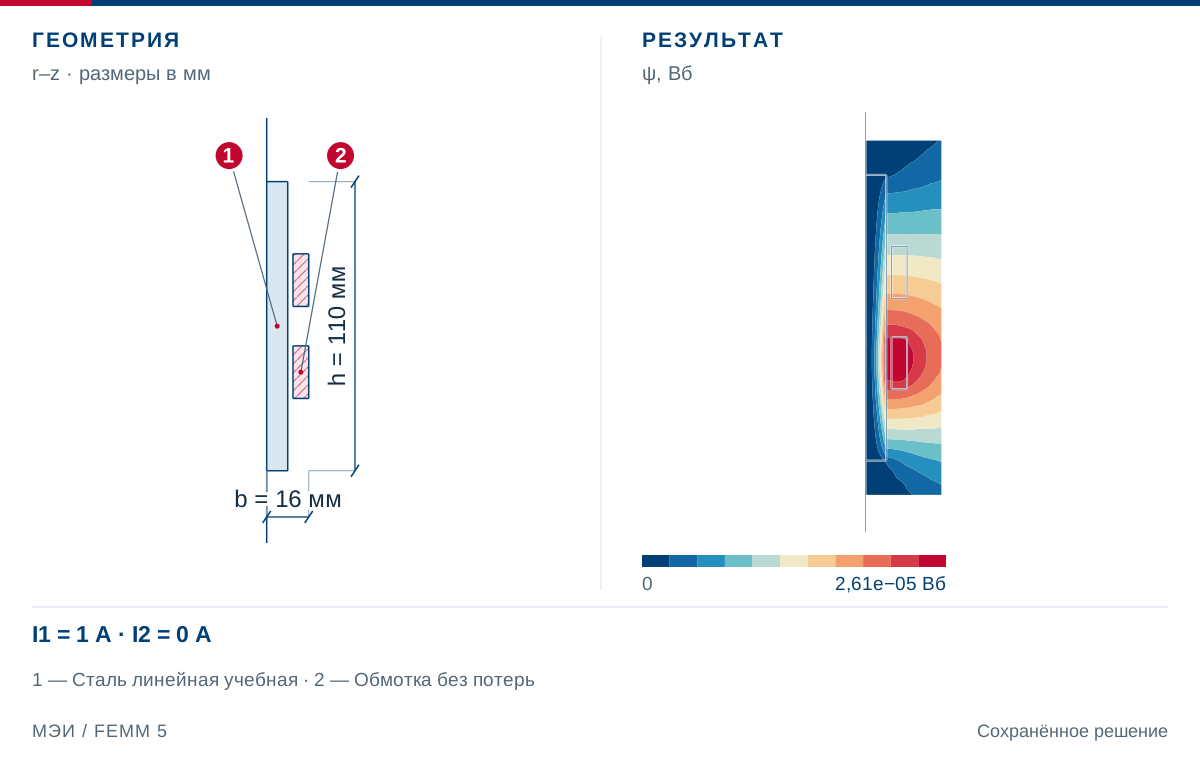
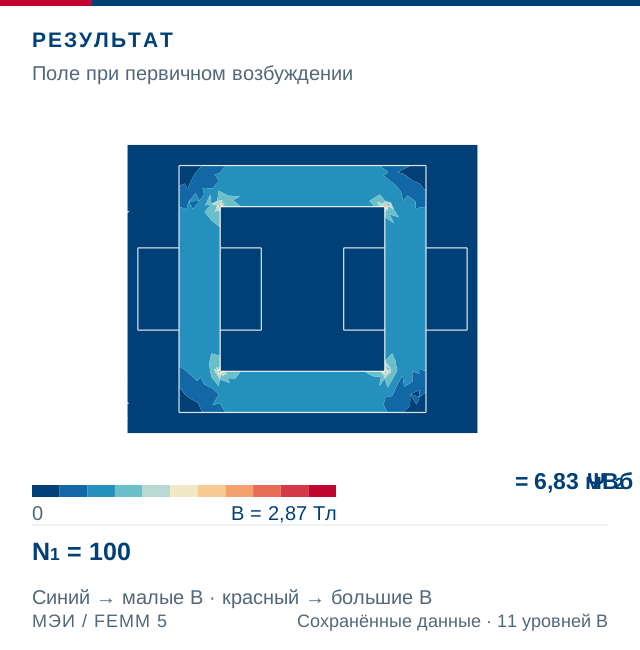
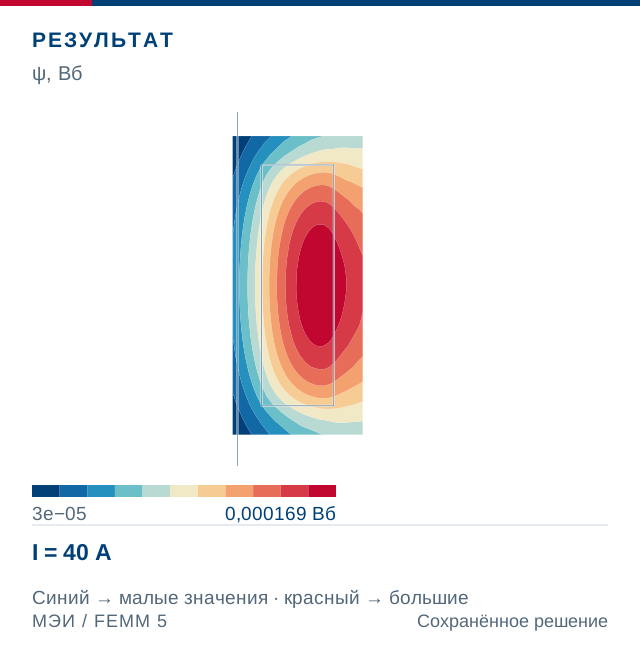
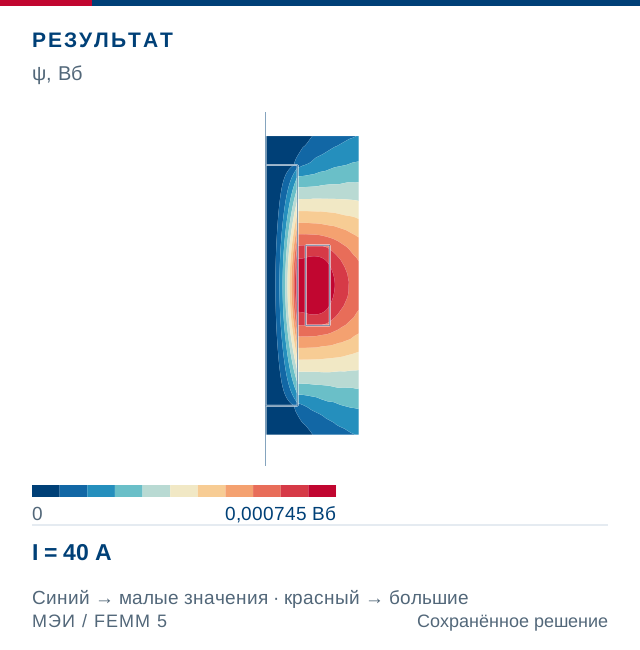
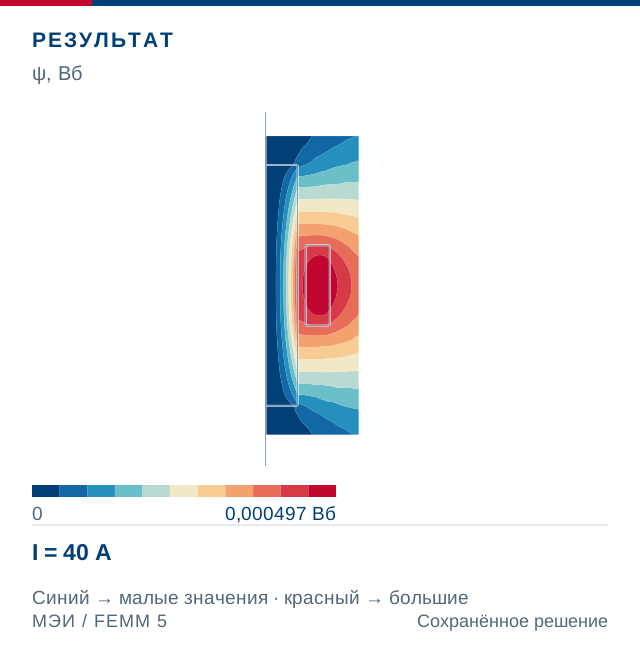
1. Двухобмоточный магнитопровод: первичное возбуждение1 — N₁ · 2 — N₂Расчётный образец. Линейная сталь μᵣ = 1000; глубина 20 мм. b и h — наружные размеры сердечника между противоположными поверхностями.Открыть SVG целикомРезультат отдельноИсходная учебная модель2. Катушки без сердечника и с сердечником: потокосцепления и матрицы индуктивностей1 — Обмотка без потерьСохранённое решение FEMM 5. Потоковая функция ψ = 2πrAφ; интерполяция FEMM 5. Показаны потенциал и его уровни, а не модуль B. b и h — размеры выделенной геометрии между крайними поверхностями по координатам; пропорции сечения сохранены.Открыть SVG целикомРезультат отдельноИсходная учебная модельДругие модели этой постановки · всего 53. Катушки без сердечника и с сердечником: потокосцепления и матрицы индуктивностей1 — Сталь линейная учебная · 2 — Обмотка без потерьСохранённое решение FEMM 5. Потоковая функция ψ = 2πrAφ; интерполяция FEMM 5. Показаны потенциал и его уровни, а не модуль B. b и h — размеры выделенной геометрии между крайними поверхностями по координатам; пропорции сечения сохранены.Открыть SVG целикомРезультат отдельноИсходная учебная модель4. Катушки без сердечника и с сердечником: потокосцепления и матрицы индуктивностей1 — Сталь с учебной кривой насыщения · 2 — Обмотка без потерьСохранённое решение FEMM 5. Потоковая функция ψ = 2πrAφ; интерполяция FEMM 5. Показаны потенциал и его уровни, а не модуль B. b и h — размеры выделенной геометрии между крайними поверхностями по координатам; пропорции сечения сохранены.Открыть SVG целикомРезультат отдельноИсходная учебная модель5. Катушки без сердечника и с сердечником: потокосцепления и матрицы индуктивностей1 — Сталь линейная учебная · 2 — Обмотка без потерьСохранённое решение FEMM 5. Потоковая функция ψ = 2πrAφ; интерполяция FEMM 5. Показаны потенциал и его уровни, а не модуль B. b и h — размеры выделенной геометрии между крайними поверхностями по координатам; пропорции сечения сохранены.Открыть SVG целикомРезультат отдельноИсходная учебная модель
Цель и задачи
Цель. Получить индуктивность катушки из независимых наблюдений.
Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Определение потокосцеплений, индуктивности и запаса энергии
Инженерный вопрос. Согласуются ли потокосцепление и энергия линейной катушки?
Потокосцепления, индуктивность и запас энергии превращают полевую модель в параметры электрической цепи. Они нужны для выбора числа витков, тока, магнитной связи и рабочего диапазона до расчёта динамики.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Выберите секущее, дифференциальное или взаимное определение параметра; запишите условия применимости энергетической формулы.
Индуктивность из двух измерений. Выполните действия практикума по его исходной таблице. Запишите ток, потокосцепление и энергию одного режима.
Ответить на вопрос по своим результатам. Рассчитайте требуемый параметр по определениям занятия и сопоставьте предусмотренные независимые оценки при одном рабочем состоянии.
Что включить в отчёт
Результат этого занятия. Две оценки индуктивности с объяснением условий их согласия.
Данные именно этого опыта. Запишите ток, потокосцепление и энергию одного режима.
Оформление наблюдений. Токи, направления обмоток, потокосцепления и энергия; для матрицы — независимое возбуждение каждого столбца и проверочный режим.
Как обосновать результат
Проверка из практикума. Относительное расхождение двух L менее 1\,\% после сеточной проверки; один источник, корректная Depth и все области энергии.
Независимый контроль. Используйте независимую энергетическую оценку, взаимность либо совместное возбуждение в соответствии с линейностью и процедурой занятия.
Критерий выполнения.B удваивается, \Psi и W_{\text{м}} увеличиваются в четыре раза; выбранная линейная модель и геометрия не изменены.
Точность и расхождения. Уточняйте токовый шаг отдельно от сетки; при нулевом токе не вычисляйте секущее отношение. Для малых взаимных коэффициентов показывайте абсолютное расхождение и знак.
Основание сравнения. Используйте определения секущей, дифференциальной и взаимной индуктивности, приведённые в занятии. Энергетическая формула линейной системы не переносится автоматически на насыщенную систему.
Вывод для устройства
Свяжите найденный параметр с моделью электрической цепи, выбором зазора или допустимым запасом энергии, сохраняя зависимость от рабочего тока.
Границы вывода. Параметр относится к указанной рабочей точке и определению индуктивности. Торцевые поля, сопротивление и нагрев не возникают автоматически из магнитостатической энергии.
Дополнительный расчётный метод
Потокосцепление и ЭДС обмотки: сравнение независимых способов
Сравнение независимых способов потокосцепления позволяет проверить фазную ЭДС и количественно оценить вклад высших гармоник.
При постоянной скорости \nu-я пространственная гармоника потокосцепления изменяется вνраз быстрее основной; дифференцирование убирает множитель 1/\nu.Численный пример применения метода
Заданы B_{1}=0{,}90 Тл, B_{5}=0{,}12 Тл и коэффициенты обмотки из примера q=3, \varepsilon =20^\circ:kw1=0,9452,kw5=0,1398. Оцениваем модули вкладов при постоянной скорости.
Отношение амплитуд поля B_{5}/B_{1}=0.133333.
С учётом обмотки и порядка гармоники получаем \Psi 5/\Psi 1=0.00394549.
После дифференцирования E_{5}/E_{1}=5\Psi 5/\Psi 1=0.01972745.
Ответ. Пятая гармоника даёт 0.3945%основного потокосцепления, но 1.9727%основной ЭДС. Поэтому небольшое искажениеΨне обязательно означает столь же малое искажение напряжения.
Страницы источника. PDF 1–6: геометрия и прямые методы; 7–12: спектр; 12–13: вращающийся вектор; 14–16: программа и варианты
Момент магнитной стрелки связывает опыт с вычисляемой характеристикой. Сравнение дискретной токовой и полевой моделей отделяет статический момент от движения с заданной инерцией.
Получаемые величины. момент стрелки M(\theta ); ошибка дискретизации токового слоя; эквивалентные \mu и намагниченность; угол и энергия движения при заданном Jмех
Зафиксировать геометрию провода, стрелки и источник.
Вычислить поле внешнего тока и силу каждого элемента эквивалентного токового слоя.
Суммировать моменты и уточнить число элементов/толщину слоя при сохранении полных токов.
Сравнить с FEMM при совместимых свойствах материала.
Для динамики добавить момент инерции и оговорённое трение, проверить шаг времени и баланс энергии.
Страницы источника. PDF 1–19 полностью: 1–4 опыты и амперовская модель; 5–14 алгоритм сил и программные иллюстрации; 15–17 сравнение FEMM; 18–19 движение стрелки.
Введение: поле как основа электромеханического преобразования
Направление поля сначала предсказывают по источникам, затем проверяют численно. Поток, потокосцепление, индуктивность и ЭДС позволяют перейти от картины поля к характеристике устройства.
Независимые энергетические определения связывают поле с параметрами цепи и электромеханическим преобразованием. Сравнение зависит от принятого материального закона и удерживаемых величин.
Получаемые величины. AJ=\int A\cdot J dV; W и W'; матрица индуктивностей и перекрёстное насыщение; устойчивость параметров при сетке и перемещении
Для линейной токовой системы сопоставить AJ, \Sigma i\Psi и 2W.
Для нелинейной системы интегрировать H по B и B по H, сохраняя одну рабочую точку.
Определить секущие и локальные параметры отдельными опытами.
Проверить сетку в узких зазорах и перенос карты в уравнения цепи/механики.
Страницы источника. PDF 1–7: энергия и функционал; 8–9: нелинейная магнитная цепь; 10–18: постановка и параметры; 19–25: сетка и движение; 26–30: связанные модели.
Получаемые величины. масштабы потенциала, поля и потока; электрическая и магнитная проводимости; ошибка резистивной сетки относительно непрерывной задачи
Сопоставить уравнения и граничные условия двух физических задач.
Задать масштабы геометрии, потенциала и свойств с единицами.
Получить поток и ток на сходственных границах.
Уточнить дискретную сеть или полевую сетку и проверить выбранную интегральную величину.
Страницы источника. PDF 1–18 полностью: 1–6 прямая аналогия; 7–12 обратная и токовводы; 13–15 сеточные аналоги; 16–18 нелинейные аналоги.
Индуктивность линейной катушки можно определить по потокосцеплению и независимо проверить по энергии магнитного поля. Согласование этих оценок требует одинаковых исходных данных, единиц и геометрических множителей.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Распределённое магнитное поле само по себе не измеряется вольтметром. Прибор на зажимах катушки показывает напряжение, а оно определяется скоростью изменения одной интегральной величины — потокосцепления. Между полем B(r,t) и показанием вольтметра стоят три шага: поток через поверхность, сумма потоков по виткам, производная по времени. На каждом шаге есть соглашение об ориентации, и каждое из них влияет на знак ответа. Этот урок проходит все три шага с той тщательностью, которой они заслуживают: ошибки в знаке ЭДС и в различении Φ и Ψ — одни из самых частых в практике.
Магнитный поток
Магнитный поток
Поток индукции через ориентированную поверхность S с единичной нормалью n:
Φ=∫SB⋅ndS.
Единица — вебер, 1Вб=1Тл⋅м2=1В⋅с. Поток — скаляр со знаком: смена направления нормали меняет знак Φ.
Поверхность должна быть ориентирована: для поверхности, натянутой на замкнутый контур L, направление n и направление обхода L связывают правилом правого винта (обход против часовой стрелки, если смотреть с конца n). Для однородного поля, перпендикулярного плоской площадке площади S, Φ=BS; в общем случае интеграл приходится вычислять — в лаборатории ниже это делается численной квадратурой.
Поток через контур не зависит от натянутой поверхности
Пусть S1 и S2 — две различные поверхности с одной и той же границей L и нормалями, согласованными с обходом L. Объединение S1 и S2 — замкнутая поверхность, причём на одной из них согласованная нормаль совпадает с внешней, а на другой — противоположна ей. По теореме Остроградского–Гаусса и ∇⋅B=0:
∮B⋅nвнешdS=Φ1−Φ2=∫V∇⋅BdV=0⇒Φ1=Φ2.
Следовательно, можно говорить о потоке, сцепленном с контуром: он один для всех поверхностей, опирающихся на этот контур. Для электрического смещения в области с зарядами такой независимости нет — там ∇⋅D=ρ=0.
То же утверждение получается через векторный потенциал: по теореме Стокса
Φ=∫S∇×A⋅ndS=∮LA⋅dl,
и правая часть вообще не содержит поверхности. Для плоской задачи с A=Azez контур — длинный прямоугольник глубиной d с продольными сторонами в точках P1 (ток «на нас») и P2 (ток «от нас»): торцевые стороны лежат в плоскости xy и не дают вклада (A⊥dl), а продольные дают
Φ=d[Az(P1)−Az(P2)],
в согласии с результатом предыдущего урока. Для проводников конечного сечения Az усредняют по сечению каждого проводника. Плоская модель при этом игнорирует лобовые части обмотки — это надо помнить, сравнивая расчёт с измерением.
Потокосцепление обмотки
Обмотка из N витков — это один длинный проводник, образующий N почти замкнутых петель. ЭДС на её зажимах складывается из ЭДС отдельных витков, а каждая из них определяется потоком через свой виток. Поэтому естественная величина для обмотки — сумма потоков.
Потокосцепление
Ψ=k=1∑NΦk,
где Φk — поток, сцепленный с k-м витком (при одном и том же, согласованном с направлением тока, правиле ориентации для всех витков). Единица — вебер, как и у потока. Через векторный потенциал Ψ=∮весьпроводA⋅dl — интеграл по всему проводнику обмотки.
Приближение равных потоков
Если все витки сцеплены с одним и тем же потоком Φ, то
Ψ=NΦ.
Это выполняется тогда и только тогда, когда через каждый виток проходят одни и те же линии индукции: витки одинаковы по форме и размеру, плотно уложены, а поле не имеет составляющих, замыкающихся между витками. Условия нарушаются при:
рассеянии — часть линий поля замыкается, пройдя лишь через часть витков (длинная катушка в собственном поле, катушка на сердечнике с зазором);
разных размерах витков — конические, многослойные и распределённые обмотки, где Φk зависит от радиуса витка;
большом шаге намотки, когда виток уже не является плоским контуром в однородном поле.
В этих случаях вводят эффективное число витков Nэф=Ψ/Φ1 или считают Ψ прямым суммированием.
Коническая катушка в однородном поле
N=10 витков, радиусы растут от r1=10 мм до r10=19 мм с шагом 1 мм, однородное поле B0=0,1 Тл вдоль оси. Поток витка Φk=B0πrk2, и
Ψ=B0πk∑rk2=0,1⋅π⋅2185⋅10−6=6,86⋅10−4Вб,
где ∑rk2=102+112+⋯+192=2185 мм². Для сравнения: NΦ1=10⋅0,1⋅π⋅10−4=3,14⋅10−4 Вб — в 2,2 раза меньше; NΦ10=1,13⋅10−3 Вб — в 1,65 раза больше. Оценка по среднему радиусу 14,5 мм даёт 6,61⋅10−4 Вб — на 3,8 % ниже точного значения, потому что r2>rˉ2. Для конической обмотки понятие «поток катушки» неоднозначно, а потокосцепление определено однозначно.
Закон электромагнитной индукции
Закон Фарадея для контура
ЭДС, индуцируемая в замкнутом контуре L, равна взятой с обратным знаком скорости изменения сцепленного с ним потока:
e=∮LE⋅dl=−dtdΦ,дляобмоткиe=−dtdΨ.Соглашение об ориентации. Выбирается положительное направление обхода контура (для обмотки — положительное направление тока i). Нормаль n к поверхности, через которую считается Φ, берётся по правилу правого винта относительно этого обхода. ЭДС e положительна, если она стремится создать ток в положительном направлении.
При таком соглашении знак «минус» выражает правило Ленца. Пусть поток растёт, dΦ/dt>0. Тогда e<0: ЭДС гонит ток против положительного направления обхода. Такой ток по правилу правого винта создаёт собственное поле, направленное против n, то есть против нарастающего внешнего потока. Индуцированный ток препятствует изменению потока, которое его породило — вот содержание знака «минус», а не утверждение, что «ЭДС отрицательна».
Полезно разобраться и с другой записью, встречающейся в теории цепей: напряжение на индуктивности uL=Ldi/dt=dΨ/dt — со знаком плюс. Противоречия нет: uL — это напряжение, которое внешний источник должен приложить к катушке, чтобы преодолеть ЭДС самоиндукции, uL=−e. Знак зависит от того, рассматриваем ли мы катушку как источник (e) или как приёмник (uL). В поле же ∇×E=−∂B/∂t — дифференциальная форма того же закона с тем же минусом.
Гармонический режим
ЭДС при синусоидальном потоке
Пусть N одинаковых витков площади S пронизываются однородным полем B=B0cosωt, нормальным к плоскости витков. Тогда Ψ=NSB0cosωt=Ψmcosωt и
e=−dtdΨ=NSB0ωsinωt=ωΨmcos(ωt−90°).
Амплитуда ЭДС Em=ωΨm; ЭДС отстаёт по фазе от потокосцепления на четверть периода (в комплексной форме E˙=−jωΨ˙). Действующее значение
E=2Em=22πfNΦm=4,44fNΦm,
поскольку 2π/2=4,443. Это «формула трансформаторной ЭДС».
Из неё видно, что ЭДС пропорциональна частоте и амплитуде потока, но не самому потоку в данный момент: в моменты, когда Ψ максимально, e=0, а когда Ψ проходит через нуль, ∣e∣ максимальна. Отсюда же следует связь между напряжением и индукцией в сердечнике трансформатора: при заданном напряжении и числе витков амплитуда потока Φm=E/(4,44fN) фиксирована, и индукция Bm=Φm/S определяется сечением.
Число витков трансформатора
Сердечник с сечением S=25 см² =2,5⋅10−3 м², допустимая амплитуда индукции Bm=1,5 Тл, f=50 Гц, требуемое действующее напряжение обмотки E=230 В.
Φm=BmS=3,75⋅10−3Вб,E1=4,44⋅50⋅3,75⋅10−3=0,833В/виток,N=0,833230≈276.
Величина «вольт на виток» E1=4,44fΦm — удобный параметр сердечника: все обмотки на нём имеют одинаковую ЭДС на виток (если пренебречь рассеянием).
Виток в поле прямого провода
Прямоугольный контур длиной ℓ=1 м лежит в одной плоскости с длинным проводом; ближняя сторона на расстоянии a=1 см, дальняя — b=11 см. Поле B=μ0i/(2πr), поток
Φ=∫ab2πrμ0iℓdr=2πμ0iℓlnab=2⋅10−7⋅ln11⋅iℓ=4,80⋅10−7iВбприℓ=1м.
При i=Imcosωt, Im=100 А, f=50 Гц: Φm=4,80⋅10−5 Вб, Em=ωΦm=314,2⋅4,80⋅10−5=15,1 мВ. Тот же поток получается как ℓ[Az(a)−Az(b)] с Az=−(μ0i/2π)lnr — проверка формулы для плоских задач. Это простейшая модель наводки от силовой шины на соседнюю петлю.
Лаборатория
Лаборатория позволяет пройти всю цепочку от поля к ЭДС. Источник поля — либо однородное B0 с задаваемыми модулем и направлением, либо поле кругового витка с током, вычисляемое аналитически через эллиптические интегралы. Поверхность интегрирования — диск, у которого меняются радиус, положение на оси и ориентация нормали; поток через него находится численной квадратурой. Обмотка задаётся числом витков N, радиусом первого витка r1, шагом, конусностью κ (радиус растёт от витка к витку: rk=r1[1+κ(k−1)/(N−1)]), положением и ориентацией оси. Выводятся Bn в центре диска, поток Φ через диск, потоки отдельных витков Φk, потокосцепление Ψ=∑Φk, для сравнения NΦ1 и относительное отклонение. В гармоническом режиме всё поле умножается на cosωt (задаются частота f и фаза ωt, есть анимация); выводятся e(t)=−dΨ/dt, амплитуда Em=ωΨm и действующее значение Em/2, строятся графики Ψ(t) и e(t) за период; стрелка на обмотке показывает положительное направление обхода.
Что проверить:
Поверните нормаль диска на 90° к однородному полю — поток обратится в нуль; на 180° — сменит знак при той же величине.
В поле кругового витка сравните поток через диск того же радиуса на оси и в стороне от неё: поле неоднородно, и Φ=BnS.
Задайте конусность обмотки и наблюдайте, как расходятся Ψ и NΦ1; отключите конусность — они совпадут.
В гармоническом режиме убедитесь, что e(t) обращается в нуль в максимумах Ψ(t) и достигает амплитуды ωΨm при переходе Ψ через нуль. Разверните ось обмотки на 180° (угол места −90° вместо 90°) — положительное направление обхода сменится, и Ψ вместе с e поменяют знак.
Поток, потокосцепление и индуктивность
Для контура в собственном поле Ψ пропорционально току (в линейной среде): Ψ=Li, где L — собственная индуктивность; для двух контуров Ψ12=Mi2 — взаимная индуктивность. Через векторный потенциал L=Ψ/i=i1∮A⋅dl; для плоской обмотки с N витками и глубиной d при усреднении Az по сечениям прямого и обратного проводников
L=iNd[⟨Az⟩+−⟨Az⟩−].
Систематическое изложение этих величин — в уроке об интегральных величинах, расчётные формулы для многих конфигураций — в справочнике [Калантаров].
Распространённые заблуждения
«Поток через катушку». Поток определён для поверхности, а не для тела. Выражение имеет смысл лишь после указания поверхности (или контура, на который она натянута). Для обмотки с рассеянием разные витки сцеплены с разными потоками, и единственная корректная величина — Ψ.
«ЭДС пропорциональна потоку». ЭДС пропорциональна скорости изменения потокосцепления. Сильное постоянное поле не даёт ЭДС вовсе; слабое, но быстро меняющееся — даёт большую. Поэтому Em=ωΨm растёт с частотой.
«Ψ=NΦ всегда». Это приближение, верное для плотной обмотки одинаковых витков без рассеяния. Для конической катушки из примера ошибка превышает 100 %.
Знак ЭДС. Минус в e=−dΨ/dt — утверждение о направлении относительно выбранного обхода, а не о том, что ЭДС «отрицательна». Без явного указания положительного направления обхода и нормали знак e не определён. Напряжение на индуктивности uL=+dΨ/dt — та же физика в другом соглашении.
«Поток зависит от формы поверхности». Для поля B — нет, в силу ∇⋅B=0. Это позволяет выбирать поверхность, удобную для расчёта (например, плоскую), но нужно следить, чтобы её граница была в точности нужным контуром.
Вопросы и упражнения
Квадратная рамка со стороной 20 см вращается с частотой 50 об/с в однородном поле B=0,2 Тл вокруг оси, лежащей в её плоскости перпендикулярно полю. Найдите Ψ(t) для N=50 витков и амплитуду ЭДС.
Цилиндрическая катушка радиуса r из N витков находится в однородном поле B0, направленном под углом θ к её оси. Запишите Ψ. Почему шаг намотки в этом случае не влияет на результат?
Две концентрические обмотки на одном стержне без рассеяния: N1=100, N2=400. Поток Φm=2 мВб при f=50 Гц. Найдите действующие ЭДС обеих обмоток и их отношение.
Обмотка намотана в два слоя: 20 витков радиуса 10 мм и 20 витков радиуса 12 мм в однородном осевом поле. Найдите Nэф=Ψ/Φ1, где Φ1 — поток внутреннего витка.
Докажите, что при изменении направления обхода контура на противоположное ЭДС e меняет знак, а правило Ленца остаётся в силе.
В плоской модели длиной d две шины сечением w×h с токами ±i. Поясните, почему для вычисления Ψ нужно усреднять Az по сечению шины, а не брать значение в её центре, и в каком случае разница существенна.
Ответы к пунктам 1, 3 и 4
1.Ψ=NBScosωt с S=0,04 м², ω=2π⋅50=314,2 с⁻¹: Ψm=50⋅0,2⋅0,04=0,4 Вб, Em=ωΨm=125,7 В, e=125,7sinωt В.
3.E1=4,44⋅50⋅100⋅2⋅10−3=44,4 В; E2=4⋅44,4=177,6 В; отношение E2/E1=N2/N1=4 — коэффициент трансформации.
4.Ψ=B0π(20⋅102+20⋅122)⋅10−6=B0π⋅4880⋅10−6, Φ1=B0π⋅100⋅10−6, Nэф=48,8 вместо N=40.
Итоги
Магнитный поток Φ=∫SB⋅ndS определён для ориентированной поверхности; благодаря ∇⋅B=0 он одинаков для всех поверхностей с общей границей, и можно говорить о потоке, сцепленном с контуром: Φ=∮A⋅dl.
Потокосцепление обмотки Ψ=∑kΦk; приближение Ψ=NΦ верно лишь для одинаковых плотно уложенных витков без рассеяния.
Закон Фарадея e=−dΨ/dt требует согласованной ориентации обхода и нормали; знак «минус» — это правило Ленца.
В гармоническом режиме Em=ωΨm, E=4,44fNΦm; ЭДС отстаёт от потокосцепления на 90° и растёт с частотой.
В плоских задачах потокосцепление вычисляется через разность Az в прямом и обратном проводниках.
Магнитный поток определяется поверхностным интегралом индукции. Для тонкой многовитковой обмотки потокосцепление — сумма таких потоков по поверхностям отдельных замкнутых витков; по теореме Стокса каждый вклад равен циркуляции векторного потенциала A по соответствующему витку. Направление обхода и нормаль согласуют правилом правой руки. Формула \Psi=N\Phi получается только при одинаковом сцепленном потоке всех N витков. В воздушной катушке наружные и внутренние витки могут охватывать разные потоки, поэтому одной центральной B недостаточно. Для обмотки конечного сечения дополнительно учитывают распределение проводников; FEMM вычисляет потокосцепление из потенциала и назначенных областям витков.
\partial S_k=C_k; интеграл A по одному замкнутому тонкому витку даёт его сцепленный поток. Сумма учитывает всю обмотку; \Phi и \Psi измеряются в Вб.
Вывод через магнитное сопротивление
Сначала задают контур C и определяют его МДС как \mathcal F_C=\oint_C\mathbf H\cdot\mathrm d\mathbf l. В магнитостатике закон Ампера даёт \mathcal F_C=\int_S\mathbf J\cdot\mathbf n\,\mathrm dS. Для контура, сцепленного с N последовательными витками одного направления, правая часть равна NI. Только при постоянной касательной H вдоль среднего пути длины l интеграл превращается в Hl. Если B равномерна и нормальна сечению S, поток равен BS. Подстановка линейного закона B=\mu H даёт NI=\Phi l/(\mu S); при одинаковом сцепленном потоке витков получается L=N^2/\mathcal R. Это приближение магнитной цепи предполагает малые рассеяние и выпучивание потока; полевой расчёт позволяет проверить эти допущения.
\mathcal R в \text{А}/\text{Вб}=1/\text{Гн}; l в м; S в \text{м}^2; L в Гн. Равенство \Psi=N\Phi — отдельное допущение.
Распределённая обмотка и потенциал
Для плоской катушки разность средних значений A_z по двум сторонам, умноженная на число витков и глубину, даёт потокосцепление при принятом равномерном распределении проводников. Числа витков со знаком объединяют вклады многих областей. Равномерное добавление константы к A_z сокращается только для замкнутой согласованной обмотки; это полезная проверка знаков. Потенциальный способ объясняет, почему \Psi зависит от всей намотки, а не только от одного сечения сердечника.
N_q — число витков области q с учётом знака; d — глубина в м. Для замкнутой плоской обмотки алгебраическая сумма N_q равна нулю.
Вывод энергетической проверки
При медленном обратимом нарастании тока электрическая работа без потерь равна интегралу i\cdot \mathrm d\Psi. Для линейной \Psi=Li при неизменной геометрии интегрирование даёт W_{\text{м}}=LI^2/2. Отсюда L=2W_{\text{м}}/I^{2}. Энергия должна быть собрана по всему полю, включая воздух, а не только по железу. Метод применим к линейной системе без независимого постоянного источника. Он не превращается в универсальную формулу для магнита или насыщаемого сердечника, где зависимость имеет иной вид.
\widetilde{\Psi} — переменная интегрирования потокосцепления; формула последнего равенства требует линейной \Psi=LI и отсутствия постоянного смещения.
Что значит расхождение методов
L из \Psi и из энергии должны согласовываться в линейном контрольном опыте. Существенное расхождение часто означает, что выделены не все области энергии, неверно учтена глубина или перепутаны витки. Незначительная разность может быть обусловлена дискретизацией и особенностями вычисления интегралов. Проверку повторяют на более мелкой сетке. Для катушки с постоянным магнитом \Psi содержит ненулевой вклад при I=0; отношение \Psi/I тогда вообще не является собственной индуктивностью.
Как перейти от эталона к реальной обмотке
Идеальная формула N^2/\mathcal R даёт масштаб и контроль размерностей. FEMM добавляет неоднородное поле и рассеяние выбранного двумерного приближения. Сопротивление меди и лобовое рассеяние находятся отдельно: они не входят в магнитостатическую энергию воздушного эталона. В отчёте нужно хранить одновременно исходный I, \Psi, W_{\text{м}} и вычисленные L двумя способами. Проверьте квадратичный закон по числу витков и обратную зависимость от магнитного сопротивления; аналитическая оценка служит ориентиром для полевого результата.
В линейной системе без смещения \Psi=LI, поэтому статическая L_{\text{ст}}=\Psi/I и динамическая L_{\text{дин}}=\mathrm d\Psi/\mathrm dI совпадают при фиксированной геометрии. Различать два значения необходимо для нелинейной характеристики, например при насыщении сердечника с B\text{–}H-кривой. Изменение L с положением само по себе не делает систему нелинейной по току.
Вывод энергетической связи непосредственно из напряжения
У идеальной обмотки без сопротивления напряжение равно скорости изменения потокосцепления. Мгновенная электрическая мощность равна произведению тока на эту скорость. Интегрирование мощности по времени даёт работу как интеграл тока по потокосцеплению. Если геометрия неподвижна и процесс обратим, эта работа запасается в магнитном поле. В линейном случае ток выражается как потокосцепление, делённое на индуктивность, и площадь интеграла становится треугольником. Так получаются формула энергии и её обратное использование для проверки L. При изменяющейся геометрии часть работы становится механической; при сопротивлении часть уходит в потери. Поэтому энергетический контроль чистой статической катушки требует специально сохранить эти исходные допущения.
Вывод индуктивности из закона Ампера
Магнитная цепь здесь линейная, поток по всем виткам одинаков, а рассеяние потока и его выпучивание у краёв зазора пренебрежимо малы.
Интегрируйте напряжённость вдоль среднего пути и используйте однородность поля и сечения.
При одинаковом сцепленном потоке всех витков сумма интегралов превращается в N\Phi. Деление на ток даёт квадрат числа витков в линейной индуктивности.
Малая электрическая работа при неизменной геометрии равна току, умноженному на приращение потокосцепления. В линейной модели её интеграл совпадает с коэнергией.
Границы применимости. Формула через магнитное сопротивление — приближение для выбранного пути потока. Полевое потокосцепление позволяет учесть рассеяние, которое такая одноветвевая схема опускает.
Связь с общими определениями
Определения и границы применимости собраны в занятии Статическая и динамическая индуктивности. Используйте интегральную запись как исходную; алгебраические формулы применяйте после проверки перечисленных там условий.
Рассеяние распределённой намотки и нормировка A
Поток рабочего зазора \Phi р, поток выбранного сечения стержня \Phi_{\text{ст}} и потокосцепление \Psi являются разными интегральными величинами. При распределённом рассеянии не каждый виток охватывает весь поток данного сечения. Поэтому \Psi /N нельзя без проверки назвать потоком рабочего зазора. Коэффициенты \Phi_{\text{ст}}/\Phi р и \Psi/(N\Phi р) требуют отдельных определений.
Например, три секции по 100 витков сцеплены с потоками 50, 55 и 60 мкВб. Их \Psi =100\cdot (50+55+60) мкВб=0,0165 Вб; средний сцепленный поток 55 мкВб не равен рабочим 50 мкВб. Это собственный секционный контроль определения, а не решение геометрии FEMM.
В линейной цепи с общим сцеплением \Lambda =\Phi /(NI ), поэтому \Psi =N\Phi =N^{2}\Lambda I. При нелинейной B(H) или неодинаковом сцеплении нельзя переносить одну постоянную \Lambda на все токи и секции. Секущая \Psi /I и локальная d\Psi /dI в насыщении различаются; само наличие рассеяния не обязательно означает нелинейность.
Для обычного A_z в Planar ориентированный поток поверхности, полученной экструзией отрезка на глубину \ell, равен \ell \Delta A_z. Дополнительный \mu _{0} здесь отсутствует: [A_z]=Вб/м. В формулах 3.33–3.34 книги на с. 134 встречается лишний \mu _{0} относительно её же B=\nabla\times A на с. 174. В курсе используем согласованную с FEMM нормировку; знак \Delta A_z выбирается по нормали и направлению обхода.
\Psi=\sum_{k=1}^N\Phi_k,\qquad \Psi=N\Phi\ \text{при общем сцеплении},\qquad L=N^2\Lambda\ \text{для линейной общей цепи}
Ориентированная разность потенциала и глубина дают поток без дополнительного \mu _{0}.
Для каждой секции умножаем её собственный поток на число витков и суммируем; только после равенства всех \Phi k можно вынести общий \Phi за знак суммы.
Подставляя \Phi =\Lambda NI в \Psi =N\Phi, получаем N^{2}\Lambda I. Для нелинейной системы этот переход не делает \Lambda независимой от тока.
Секущая и касательная одной характеристики
Без изменения геометрии и числа витков последовательно назначают воздуху, линейной стали и условной стали с насыщением область стержня. Для каждой модели строят собственную характеристику. Нелинейную сталь нельзя описать одной постоянной L на всём диапазоне токов.
Точки 1, 5, 10, 20 и 40 А задают обзор характеристики. Касательная при 40 А определяется отдельными симметричными возмущениями 0,4 и 0,2 А, а не наклоном длинного отрезка между обзорными точками.
AC Solver и использование предыдущего магнитного решения
AC Solver выбирает Successive Approximation или Newton для нелинейной гармонической задачи. Newton может уменьшать число внешних итераций ценой большей работы на одну итерацию. Для линейной задачи и магнитостатики этот выбор не меняет алгоритм, поэтому его нельзя использовать как универсальную настройку точности.
Prev. Solution указывает уже рассчитанный файл .ans. Пустое поле принудительно означает Prev. Type=None. Incremental использует решение как рабочую точку и линеаризует малое возмущение через дифференциальную проницаемость; Frozen фиксирует достигнутую проницаемость. Это разные физические постановки, а не два ускорителя повторного полного нелинейного расчёта.
Для оценки малого сигнала сначала сохраните нелинейное исходное состояние и его ток. Затем в отдельной модели задайте малое возмущение, выберите Incremental и запишите файл рабочей точки. Frozen применяют к задаче с намеренно закреплёнными свойствами; её результат не объявляют новым самосогласованным насыщенным состоянием.
Проверьте на своей модели
Объясните различие секущей и дифференциальной индуктивности до выбора Prev. Type.
В Comment укажите рабочую точку, её файл и характер возмущения.
Последовательная цепь, параллельная связь и изолированные проводники
Series задаёт один ток цепи каждой связанной области; Turns в метке умножает его на число витков и задаёт направление знаком. Все многовитковые проводники должны иметь последовательную цепь. Parallel распределяет общий ток между сплошными областями по их импедансам при одинаковом падении напряжения; число витков здесь не используется и соответствующее поле отключено.
В вихретоковой задаче электрически не связанные тела нельзя оставлять с неявно общей связностью. По руководству без ограничений токи могут замыкаться через другие области условно «на бесконечности». Отдельная параллельная цепь с суммарным током 0 для каждого физически изолированного тела запрещает такой искусственный перенос. Это ограничение полного тока; локальные встречные вихревые токи внутри тела при нём возможны.
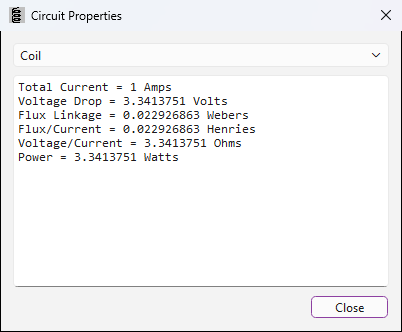
В окне Circuit Properties постпроцессора выберите имя цепи и прочитайте ток, напряжение и потокосцепление. Их смысл зависит от принятой геометрии и соединения. Для гармоники сохраняйте комплексные значения и амплитудную нормировку; отношение потокосцепления к току не объявляют дифференциальной индуктивностью нелинейной рабочей точки.
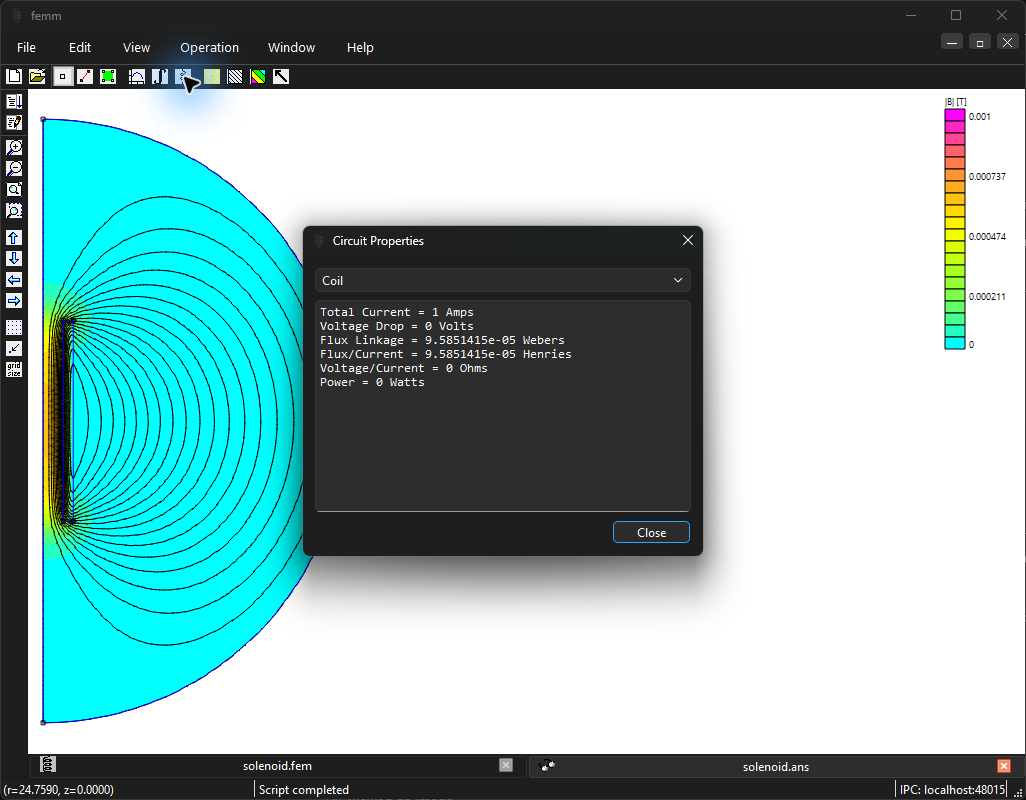
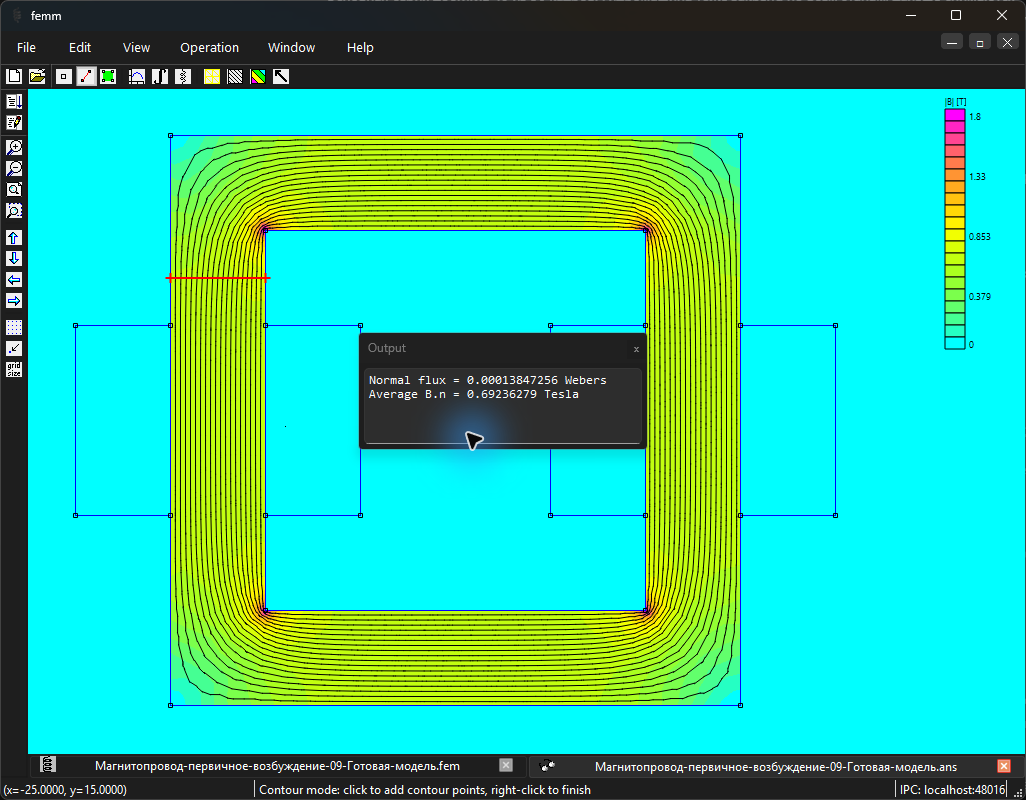
Flux Linkage — потокосцепление всей назначенной цепи, а не поток одной произвольной площадки. В показанном примере ток равен 1 А, поэтому численные значения потокосцепления и отношения Flux/Current совпадают. Для нелинейной системы это отношение не является дифференциальной индуктивностью.
Проверка:L=\Psi/I=2W_{\text{м}}/I^{2}. Реальный 2D-сердечник имеет рассеяние и неоднородный путь; совпадение с идеалом не задаётся заранее.
Углублённый разбор
Виртуальная калибровка: пара Гельмгольца, конечная катушка и сердечник
Измерительный объект и калибровочный стенд
Поисковая катушка измеряет изменение магнитного потока через свои витки. Её выход — напряжение, пропорциональное скорости изменения потокосцепления. Поэтому постоянное поле неподвижной катушкой без дополнительной модуляции не измеряется. При гармоническом поле и известных частоте, площади и числе витков амплитуда напряжения позволяет восстановить среднюю нормальную индукцию.
Пара Гельмгольца — две одинаковые соосные круглые катушки с одинаковым током, расстояние между центрами которых равно радиусу. Она создаёт сравнительно однородное поле возле центра. Калибровка сопоставляет известное поле стенда и выход датчика. Нужно различать поле в точке, среднее поле по площади каждого витка и среднее потокосцепление всей многослойной обмотки.
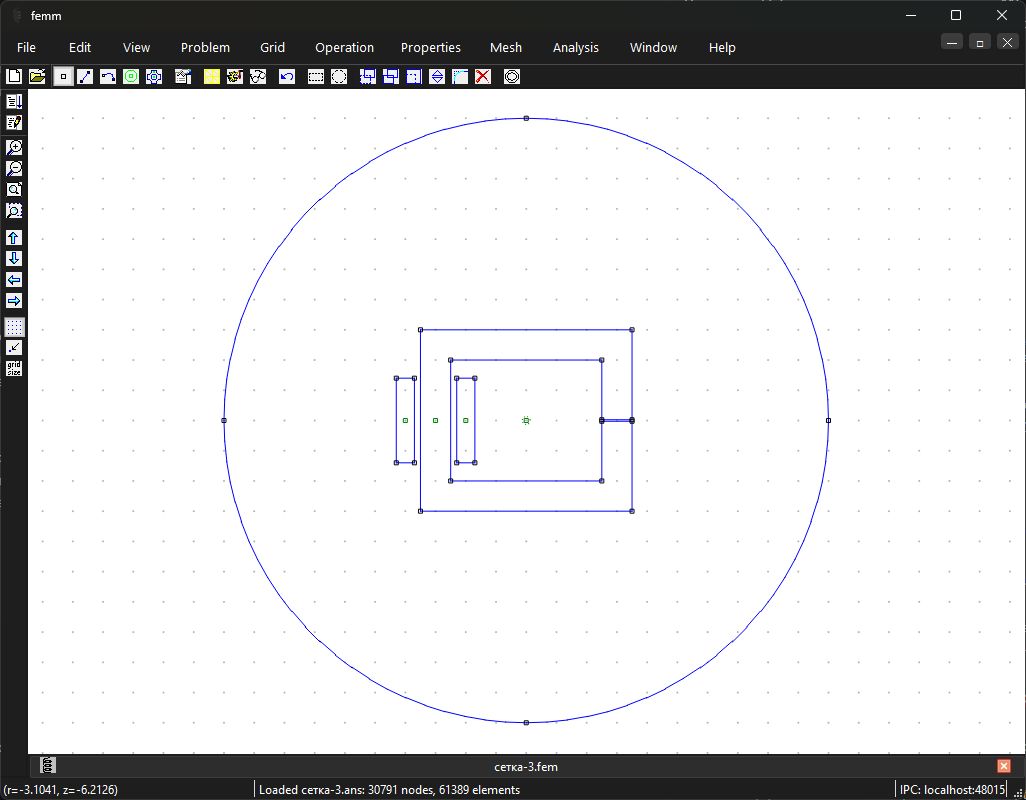
Виртуальный стенд здесь построен непосредственно командами FEMM 5. Использована полезная идея pywinding о совместном рассмотрении стенда, катушки и сердечника; сама библиотека, её внешние зависимости и программные оболочки не нужны. Построены четыре самостоятельных магнитостатических решения: поле стенда при \mu _{r} сердечника 1 и 100, затем самоиндуктивность датчика при отключённом стенде.
От закона Био—Савара к условию Гельмгольца
Осевая составляющая поля кругового витка находится интегрированием закона Био—Савара: поперечные составляющие взаимно сокращаются, а все осевые вклады одинаковы. Для N витков и двух катушек поля суммируются. В центре первая производная по z равна нулю из-за зеркальной симметрии при любом расстоянии; именно вторая производная обнуляется при d=R.
После этого ведущая осевая неоднородность имеет четвёртый порядок по z/R. Это не означает однородности во всём пространстве или на любой площади датчика. Вне оси появляются радиальные составляющие; ошибка конечного датчика должна оцениваться интегралом, а не только двумя осевыми точками.
В конечно-элементной модели калибровочные обмотки имеют конечное сечение 1×1 мм. Формула тонкого кольца остаётся независимым приближённым ориентиром. Разницу от конечного сечения, дискретизации и внешней границы нужно отличать от погрешности измеряемого датчика.
Нулевая вторая производная объясняет выбор расстояния, а не подменяет расчёт рабочего объёма.
Пространственное усреднение и электрический выход
Потокосцепление представляет сумму поверхностных интегралов по всем виткам. Для одинаковой площади A можно ввести эквивалентную среднюю индукцию Bavg=\Psi/(NA). Эффективная площадь реальной многослойной катушки — сумма площадей витков, а не площадь внешнего контура. Погрешность позиционирования и наклона меняет именно этот интеграл.
При фазорах \exp (j\omega t) ЭДС разомкнутой поисковой катушки равна−j\omega \Psi. Если вход измерительного прибора конечен, его сопротивление вместе с R и L обмотки образует делитель. Модуль ωNA даёт чувствительность только при высоком входном сопротивлении и отсутствии значимого влияния собственной ёмкости.
В расчёте сначала используется статический поток при 1 А стенда, затем он масштабируется на гармонический ток при предположении линейности. Это корректно для воздушной катушки на достаточно низкой частоте; для проводящего сердечника с потерями надо решать гармонику и учитывать комплексную \mu, \sigma и частотную зависимость входа.
При приближении к собственному резонансу требуется ёмкостная модель, здесь не выполненная.
Сопротивление, индуктивность и конечный сердечник
При известной средней длине витка lturn и сечении провода Aw сопротивление R=N lturn/(σAw). Самоиндуктивность получают отдельным возбуждением датчика: L=\Psi /I при отключённой калибровочной паре. Повышение L и чувствительности сердечником может одновременно сузить полезную полосу и увеличить чувствительность к частоте, температуре и гистерезису.
Конечный сердечник размагничивается собственными полюсами. Для эллипсоидального приближения эффективная восприимчивость \chi eff=\chi/(1+Ndχ). Уже эта формула показывает, почему \mu _{r}=100 не даёт автоматически стократный прирост потока. Для цилиндра поле неоднородно, и одна постоянная Nd является приближением.
В FEMM геометрическое размагничивание вычисляется непосредственно. Поэтому в материале задают внутреннюю проницаемость, а не заранее уменьшенную эффективную, иначе размагничивание будет учтено дважды. Вставленный сердечник также меняет само калибровочное поле: его внутреннее B нельзя считать новым независимым эталоном стенда.
Последняя формула — оценка для конечного тела; новая конечно-элементная модель использует геометрию цилиндра непосредственно.
Как составить бюджет калибровки
Чувствительность зависит от тока стенда, радиуса и расстояния катушек, числа витков датчика, его площади и положения, частоты, входного сопротивления прибора и температуры. Неоднородность следует оценивать в фактическом объёме перемещения датчика. Сеточная чувствительность относится к численной модели, а неопределённость тока и геометрии — к физическому стенду.
Если величины независимы, относительные стандартные неопределённости перемножаемых коэффициентов складывают квадратично. Корреляции общего размера, температуры или калибровочного тока требуют ковариаций. Систематическую поправку на пространственное усреднение сначала применяют к результату; остаточная неопределённость поправки затем входит в бюджет.
В новом расчёте нет экспериментальных показаний, поверенного амперметра или аттестации катушек. Он показывает метод виртуальной калибровки и позволяет отделить геометрический эффект сердечника от неверного умножения на табличную \mu _{r}.
"""Калибровочная пара и поисковая катушка: поле, усреднение, сердечник, R и L.Запуск внутри FEMM 5 из папки комплекта. Нужен common.py; внешних пакетов нет.R=50 мм, расстояние=R, по 100 витков и 1 А DC; сечение каждой обмотки 1x1 мм.Датчик: 100 витков среднего радиуса 4 мм, длина 20 мм, провод 0.1 мм.Магнитная модель линейна; 1-кГц чувствительность выводится из DC поля,поэтому вихревые потери и частотная проницаемость сердечника не моделируются."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-helmholtz")rows=[]forcore_muin[1,100]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Winding",sigma=58,wire_type=3,strands=1,diameter=0.1)material("Core",mu=core_mu)mi_addcircprop("Cal",1,1)mi_addcircprop("Sense",0,1)forzin[-25,25]:mi_drawrectangle(49.5,z-0.5,50.5,z+0.5)label(50,z,"Air",0.2,"Cal",100,1)mi_drawrectangle(3.95,-10,4.05,10)label(4,0,"Winding",0.1,"Sense",100,2)mi_drawrectangle(0,-10,3,10)label(1.5,0,"Core",0.5,group=3)label(20,0,"Air",2)mi_makeABC(7,200,0,0,0)solve(folder,"calibration-mu%d"%core_mu)b0=mo_getpointvalues(0,0)[2]linkage=mo_getcircuitproperties("Sense")[2]samples=[]forzin[-10,-5,0,5,10]:samples.append([z,mo_getpointvalues(0,z)[2]])bavg=linkage/(100*math.pi*0.004**2)exact=(4/5)**1.5*MU0*100/0.05row={"core_mu":core_mu,"B0_T":b0,"linkage_Wb":linkage,"Bavg_T":bavg,"axis_z_mm_B_T":samples,"thin_loop_B0_T":exact,"sensitivity_V_per_T_at_1kHz":2*math.pi*1000*linkage/exact,}close_magnetic()# Самоиндуктивность датчика при отключённой калибровочной паре.opendocument(os.path.join(folder,"calibration-mu%d.fem"%core_mu))mi_modifycircprop("Cal",1,0)mi_modifycircprop("Sense",1,1)solve(folder,"self-mu%d"%core_mu)current,voltage,flux=mo_getcircuitproperties("Sense")row["L_H"]=flux/currentrow["R_ohm"]=voltage/currentrows.append(row)close_magnetic()save_json(folder,rows)assertabs(rows[0]["B0_T"]/rows[0]["thin_loop_B0_T"]-1)<0.02assertrows[1]["L_H"]>rows[0]["L_H"]>0print(rows)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Собственные введение, выводы и геометрия. Новые результаты FEMM 5; внешние библиотеки отсутствуют. Виртуальная калибровка не является метрологической аттестацией.
Первоисточники: WiMag-Tracking: pywinding [68] (README; Coil и Testbench_B_Sweep. Использована предметная идея, библиотека не требуется.).
Замкнутый магнитопровод: предварительная оценка до полевого расчёта
Магнитопровод и намагничивающая обмотка
Замкнутый магнитопровод направляет магнитный поток, создаваемый обмоткой. Его применяют в трансформаторах, реакторах и магнитных датчиках. Обмотка сообщает магнитодвижущую силу NI, а геометрия и характеристика материала определяют поток. Соединения частей сердечника могут образовывать технологические зазоры; их нельзя автоматически считать отсутствующими.
В предварительной одномерной модели поток одинаков во всех сечениях, а рассеяние отсутствует. Применим закон полного тока к средней линии. Для линейного однородного материала H=B/\mu, а B=\Phi /S. Подстановка даёт магнитное сопротивление и поток. Далее потокосцепление последовательной N-витковой обмотки равно N\Phi, если весь поток сцеплен со всеми витками.
Видео № 5 показывает старую последовательность настройки магнитостатики. В нашем курсе используйте интерфейс FEMM 5 и уже имеющийся пример магнитной цепи; предварительная оценка ниже позволяет проверить порядок величин.
Последнее равенство справедливо для линейной характеристики без постоянных магнитов. В общем случае интеграл \Psi di — коэнергия; для линейной системы энергия и коэнергия равны.
Оценка линейного сердечника
Дано.l ср=0,4 м; S=100 мм²; \mu _{r}=2000; N=200; I=0{,}2 А; зазоры и рассеяние в оценке отсутствуют.
Магнитное сопротивление равно приблизительно 1,5915·10⁶ А/Вб; МДС равна 40 А.
Ответ.L\approx 25{,}13 мГн, энергия в линейном приближении W\approx 0{,}5027 мДж.
Проверка. При удвоении I поток должен удвоиться, энергия — увеличиться в четыре раза. Если задать нелинейную сталь, эта проверка линейности перестаёт быть тождеством и становится способом обнаружить насыщение.
Границы модели.
Это собственные учебные размеры. Оценка не является результатом FEMM или копией чисел видео. Для реального сердечника учитывайте стыки, рассеяние, неодинаковое сечение и B(H).
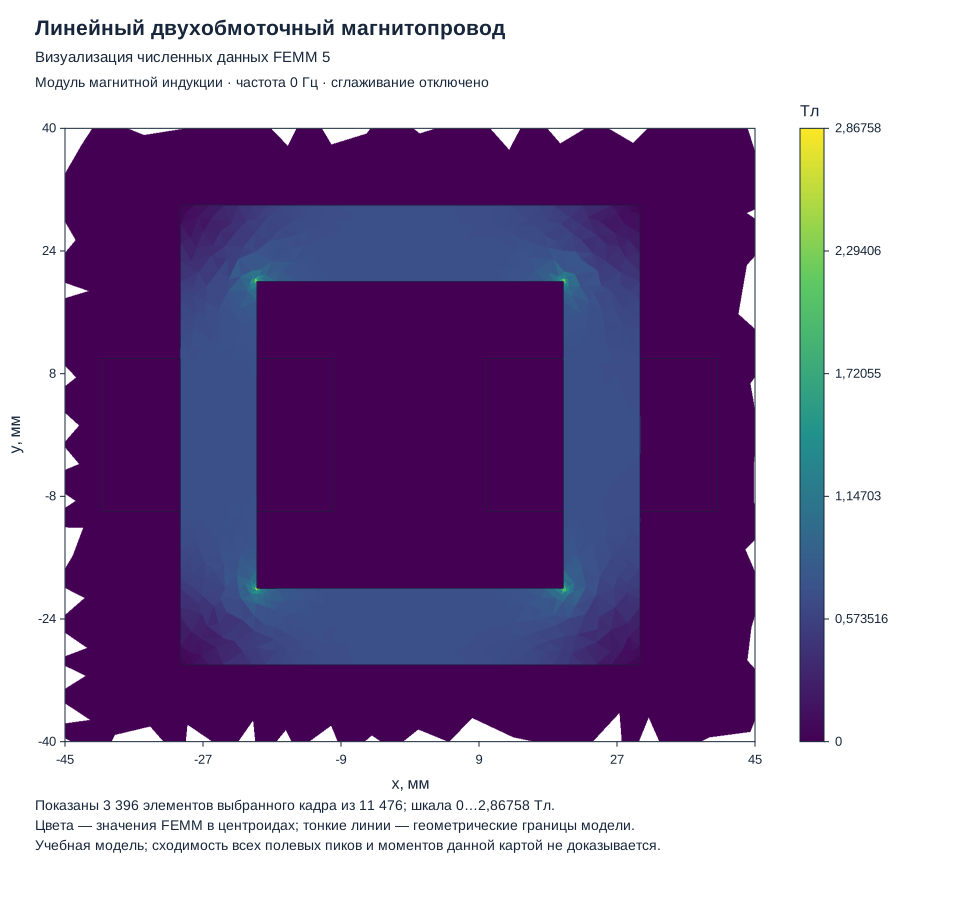
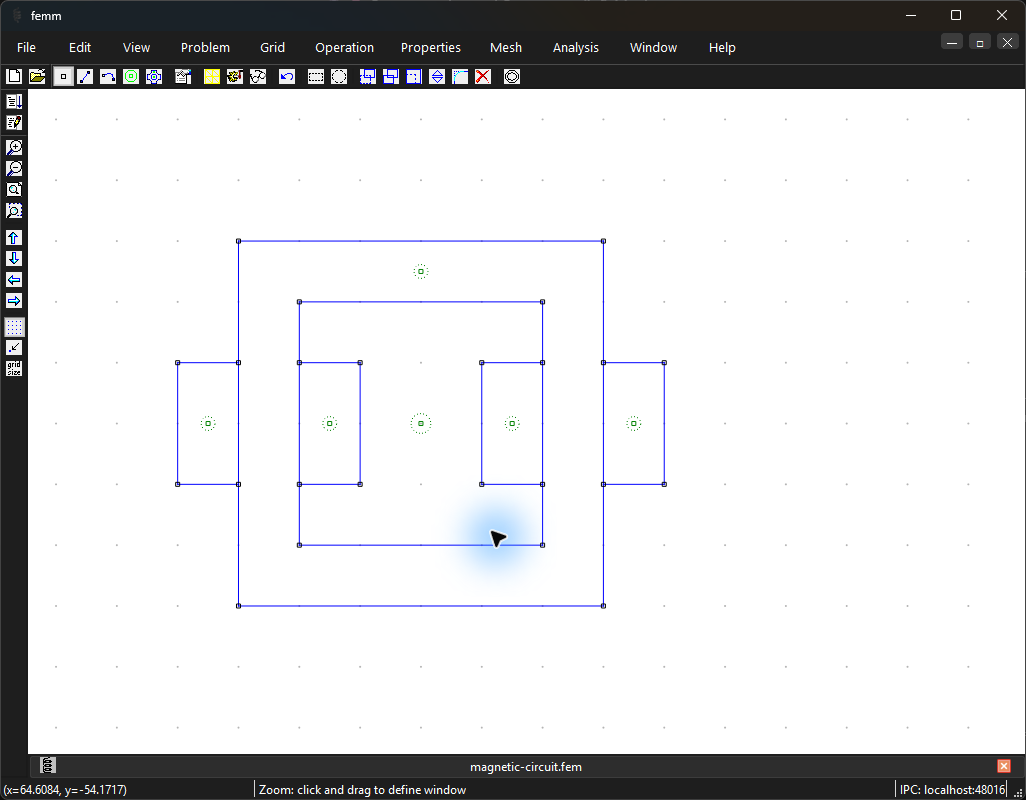
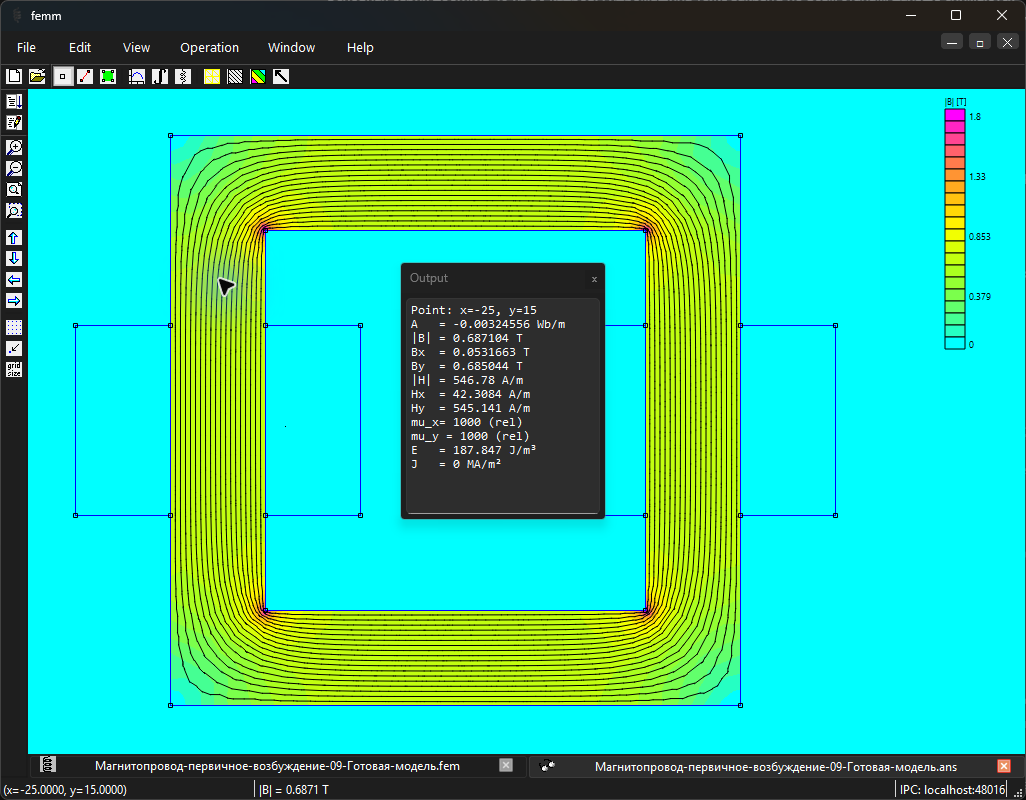
Создайте плоскопараллельную модель в миллиметрах с Depth=20 мм и Frequency=0. Постройте два концентрических квадрата: наружный x,y=\pm 30 \,\text{мм}, внутренний x,y=\pm 20 \,\text{мм}. Область между ними — один линейный магнитопровод с \mu_r=1000 и \sigma=0.
Обмотка 1 охватывает левый стержень: прямоугольники x=-40\ldots -30 и x=-20\ldots -10 \,\text{мм}, в обоих y=-10\ldots 10 \,\text{мм}. Назначьте цепь «Обмотка 1» типа series и соответственно +100 и -100 витков.
Обмотка 2 охватывает правый стержень: прямоугольники x=10\ldots 20 и x=30\ldots 40 \,\text{мм}, y=-10\ldots 10 \,\text{мм}. Для положительного взаимного потокосцепления назначьте цепь «Обмотка 2» и соответственно -50 и +50 витков. Подпишите на схеме выбранный положительный обход потока.
Замкните внешнюю квадратную область x,y=-150\ldots 150 \,\text{мм} и назначьте Prescribed A=0. Метки воздуха необходимы во всех независимых замкнутых воздушных областях, включая окно. Материал обмоток: \mu_r=1, \sigma=0, без дополнительного источника J.
Задайте размер элемента в железе и обмотках не более 2 \,\text{мм}. Сначала возбудите только одну цепь, затем другую; каждый раз сохраняйте отдельную копию задачи и оба потокосцепления из View → Circuit Properties.
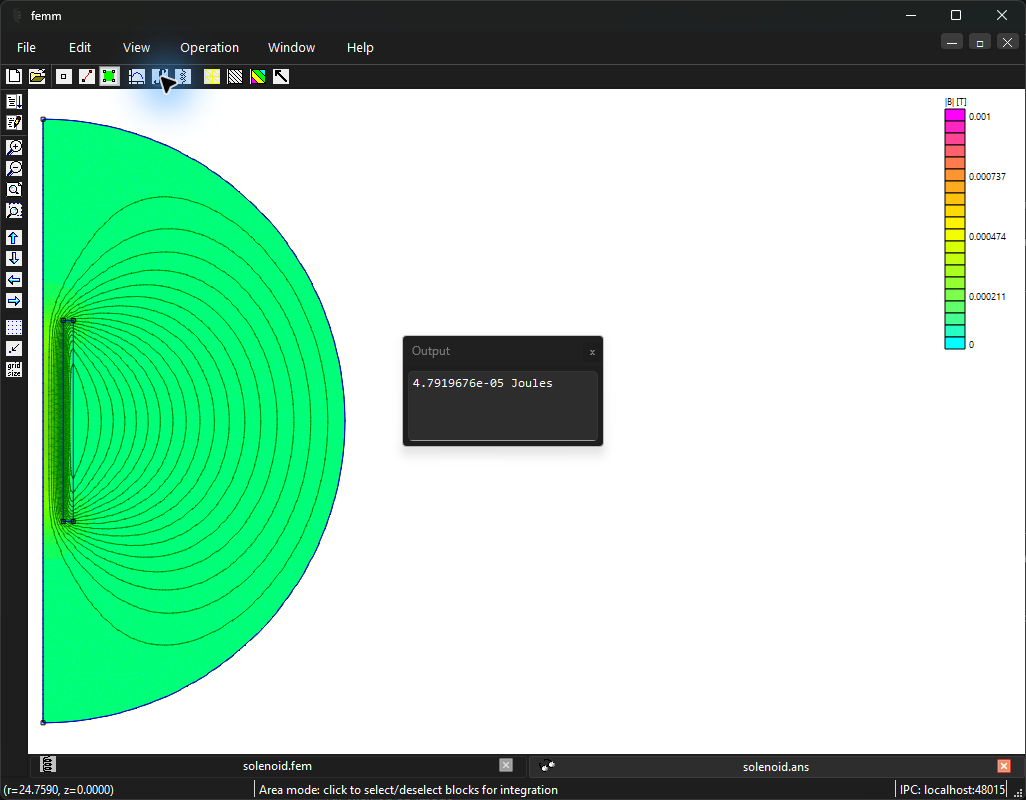
При I_{1}=1 \,\text{А} и I_{2}=0 запишите \Psi_{1}. Выделите все области поля, включая внешний воздух, и вычислите полную магнитную энергию.
Рассчитайте L_\Psi=\Psi_{1}/I_{1} и L_W=2W_{\text{м}}/I_{1}^{2} вручную; повторите на более мелкой сетке.
Повторите при I_{1}=2 \,\text{А}: \Psi удваивается, энергия увеличивается в четыре раза, рассчитанная L сохраняется.
Продолжите исследование «Катушки без сердечника и с сердечником: потокосцепления и матрицы индуктивностей»: Разделить влияние числа витков, расстояния и материала сердечника; получить секущую индуктивность и локальную матрицу при насыщении.
Ожидаемый результат. Два полевых способа определения L должны сближаться в линейной модели. Идеальный ориентир 12{,}566 \,\text{мГн} не учитывает рассеяние.
Как проверить. Относительное расхождение двух L менее 1\,\% после сеточной проверки; один источник, корректная Depth и все области энергии.
Обработка и анализ результатов
Согласуются ли потокосцепление и энергия линейной катушки?
Запишите ток, потокосцепление и энергию одного режима.
Рассчитайте требуемый параметр по определениям занятия и сопоставьте предусмотренные независимые оценки при одном рабочем состоянии.
С чем сравнить. Используйте определения секущей, дифференциальной и взаимной индуктивности, приведённые в занятии. Энергетическая формула линейной системы не переносится автоматически на насыщенную систему.
Итог работы. Две оценки индуктивности с объяснением условий их согласия.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
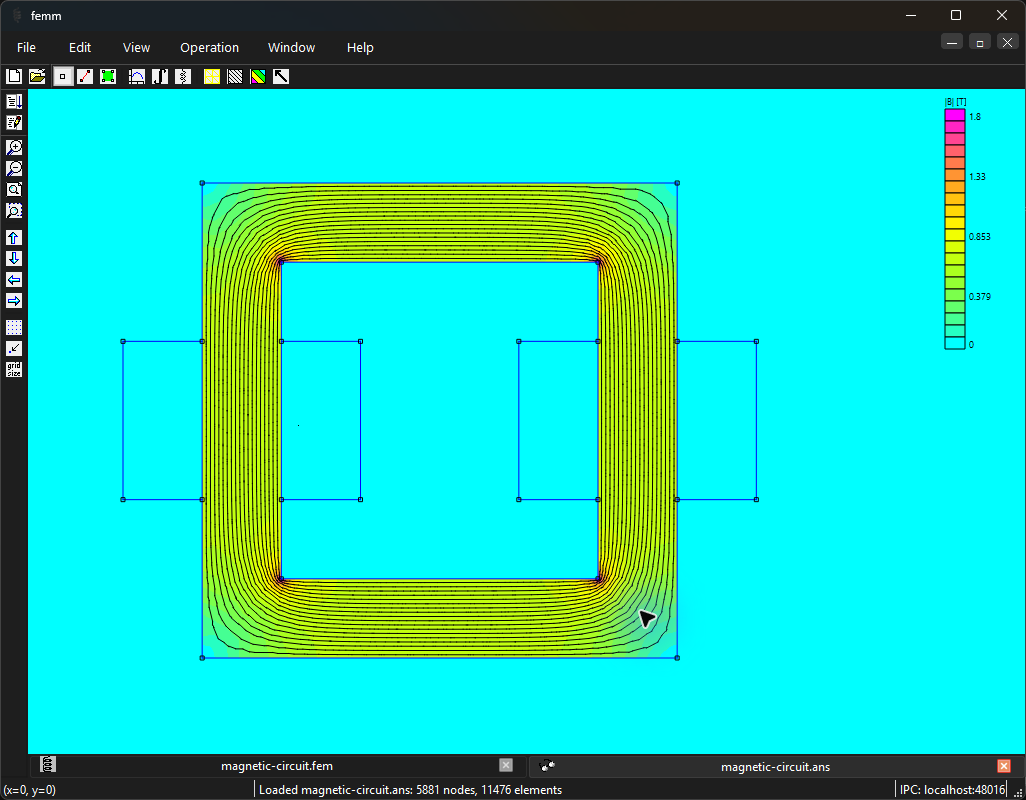
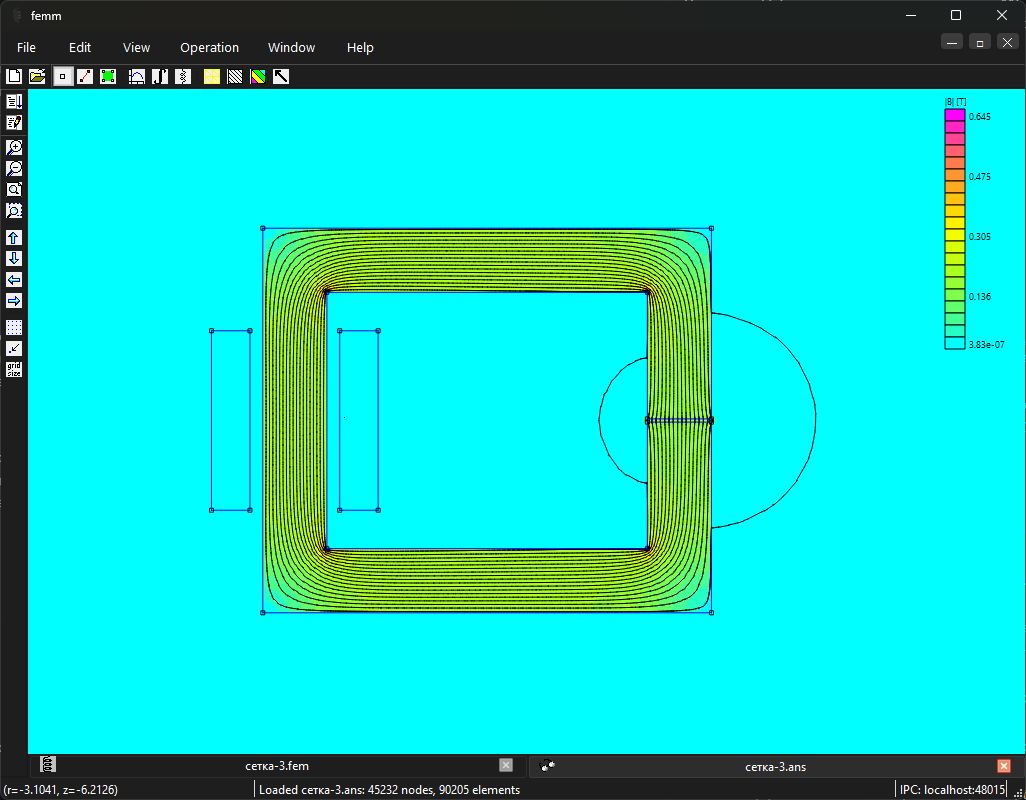
Рисунок 8.18. Визуализация численных данных FEMM 5: Двухобмоточный магнитопровод: первичное возбуждение. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сходимость силы и момента требует отдельной проверки.
Воздушный зазор делает индуктивность дросселя менее чувствительной к проницаемости сердечника и позволяет запасать энергию. При этом поле у краёв зазора перестаёт быть одномерным.
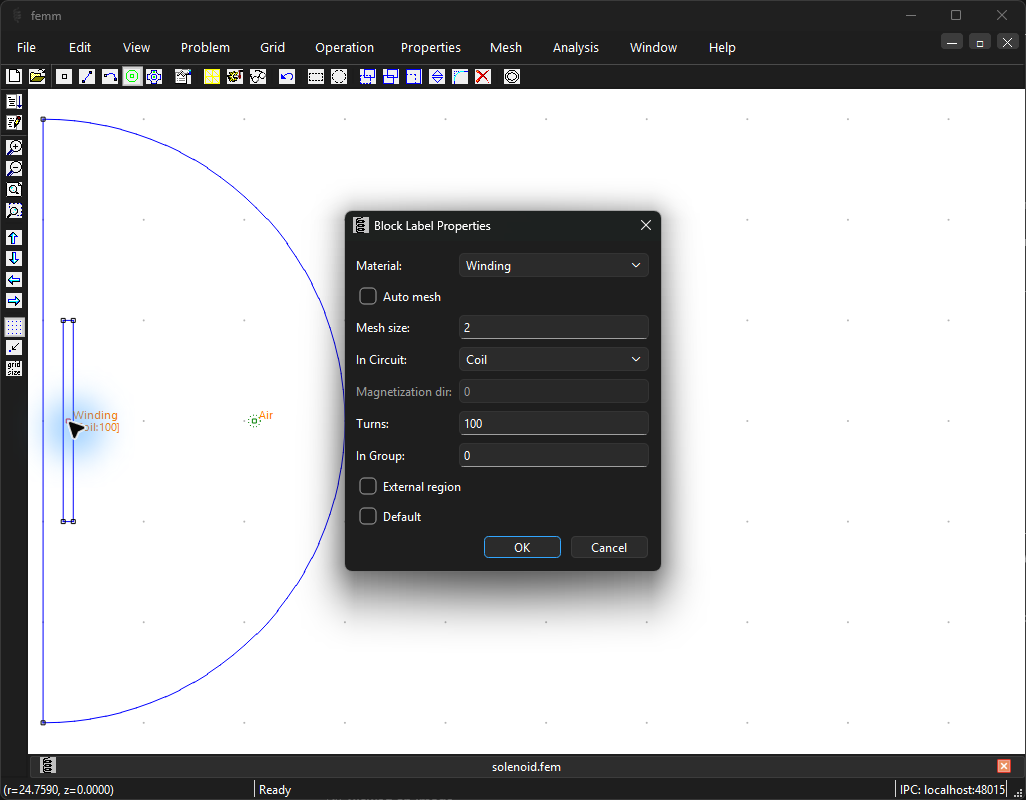
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Дроссель с зазором: индуктивность, рассеяние и запасённая энергия. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Дроссель с зазором: индуктивность, рассеяние и запасённая энергия». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Моделирование опытов Эрстеда и Фарадея [95] — PDF 1–19 полностью: 1–4 опыты и амперовская модель; 5–14 алгоритм сил и программные иллюстрации; 15–17 сравнение FEMM; 18–19 движение стрелки.