Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Получение силовой характеристики и проверка энергетического преобразования
Инженерный вопрос. Почему полевая сила отклоняется от простой зазорной оценки?
Магнитная цепь, потокосцепление, тяговая характеристика и потери образуют методику выбора зазора, обмотки и режима привода. Сила становится проектным критерием после сопоставления с нагрузкой механизма.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Задайте координату, положительное направление и удерживаемое возбуждение. Выберите силовой интеграл и допустимую энергетическую производную.
Зазор и ток. Проверьте размерность, знак и условия зазорной или энергетической оценки до обработки полевого результата.
Карта силы и объяснение отклонений. Выполните действия практикума по его исходной таблице. Сохраните силу, ток и зазор каждой точки, отметьте насыщение и краевые поля.
Ответить на вопрос по своим результатам. Проверьте знак, единицу и геометрический множитель силы или момента; выполните сравнение, предусмотренное именно этим практикумом.
Что включить в отчёт
Результат этого занятия. Характеристика силы с физическим объяснением отклонений от предельной модели.
Данные именно этого опыта. Сохраните силу, ток и зазор каждой точки, отметьте насыщение и краевые поля.
Оформление наблюдений. Положение, источник, сила или момент, область интеграла; для энергетической проверки — энергия или коэнергия соседних положений и шаг.
Как обосновать результат
Проверка из практикума. Каждая точка имеет зазор, ток, материал и сетку; два крайних положения проверены отдельно; аналитика и FE не смешаны в одну неподписанную серию.
Независимый контроль. Сопоставьте предусмотренные независимые силовой и энергетический методы при одинаковых токах либо напряжениях и одной системе координат.
Критерий выполнения. Первое связано с геометрией поля и подтверждено профилем, второе — с нелинейным материалом после проверки сетки.
Точность и расхождения. Уточните шаг перемещения отдельно от сетки зазора. Около нулевой силы или момента сравнивайте абсолютные значения с единицей; относительный процент там неустойчив.
Основание сравнения. Опора — тензор напряжений, взвешенный интеграл и энергетическая производная из занятия. Укажите удерживаемую величину, знак координаты и границу применимости аналитического зазорного предела.
Вывод для устройства
Свяжите характеристику с требуемым усилием, моментом или запасом к противодействующей нагрузке. Такой запас требует заданной механической характеристики.
Границы вывода. Магнитная сила отдельного привода не подтверждает работу всего аппарата: контактные усилия, пружины, трение, динамика и нагрев должны быть заданы и проверены по назначению.
Дополнительный расчётный метод
Расчёт магнитных систем электромагнитов классическим и численным методом (ОНПУ,2010)
Размеры и B(H) задают магнитную цепь, затем полевой расчёт определяет тяговую силу. Таблица независимых оценок показывает пользу и границы классического и численного методов.
Силы в пазу показывают передачу момента через зубцы и сердечник. Общий тензорный интеграл сопоставляют с силами на выбранных телах, сохраняя одну расчётную систему.
Получаемые величины. сила на проводнике и сердечнике; полная сила зубцового деления; напряжения на стенках паза; зависимость доли силы меди от глубины тока
Выбрать, на какое тело нужна сила, и сохранить ориентацию.
Для линейного эталона выделить внешнее поле и поле тока.
Вычислить силу проводника без включения собственного поля как внешнего.
Сопоставить полную силу с интегралом в воздухе и энергетическим контролем; проверить сетку.
Страницы источника. PDF 1–15 полностью: 1–3 назначение сил; 4–8 объёмные/поверхностные силы; 9–15 разделение силы проводника и зубцового деления.
Характеристика F(g,I) связывает силу электромагнита с зазором и током обмотки. Её форма объясняется совместным влиянием краевого поля и насыщения магнитопровода.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
У электромагнита одна сила в одном зазоре не описывает рабочую характеристику. Требуются значения при нескольких положениях и токах. В линейной системе B пропорциональна I, поэтому сила пропорциональна I^{2}; она остаётся притягивающей при смене знака тока. Зазор влияет через магнитное сопротивление: уменьшение g усиливает поле и силу. Для таблицы сохраняют один набор материалов и одну ориентацию осей, чтобы точки можно было сравнивать физически.
Вывод простой кривой
Для двух одинаковых зазоров B=\mu_0NI/(2g+l_{\text{жел}}/\mu_{\text{жел}}). Подстановка в силу двух полюсов даёт аналитическую зависимость. При большом g сила приблизительно падает как 1/g^{2}. При уменьшении g магнитное сопротивление ферромагнитного участка уже нельзя игнорировать; в реальной стали возникает насыщение. Простая линейная формула не должна продолжаться до контакта и бесконечной силы. При g=0 меняется геометрия и перестаёт быть применимой предпосылка отдельного воздушного зазора.
Формула для двух полюсов одинаковой площади; постоянная \mu_{\text{жел}}, однородные зазоры и отсутствие существенного рассеяния.
Выпучивание магнитного потока у краёв зазора
У края полюса линии поля выходят за его геометрическую ширину. Эффективная область проходящего потока увеличивается, а поле становится неоднородным и приобретает касательную составляющую. Этот эффект особенно заметен, если зазор не мал относительно ширины полюса. Простое увеличение S может помочь грубой оценке, но не учитывает всю структуру напряжений. Поэтому силу лучше получать интегралом поля. Поток рассеяния — другой эффект: часть потока проходит по обходным путям и не пересекает нужный рабочий зазор.
Насыщение ограничивает токовый закон
При насыщении дальнейшее увеличение индукции в сердечнике требует всё большего увеличения H. Рост B_{\text{заз}} и силы замедляется относительно линейного закона. Для однозначной B(H) это можно увидеть сравнением F(2I) с 4F(I): если существенная нелинейность сохраняется после сеточной проверки, различие имеет физический смысл. Насыщение отдельных кромок возникает раньше среднего насыщения всего стержня. Не следует судить о нём только по среднему B; карта помогает найти зоны, а числовой профиль — оценить их протяжённость.
Согласованная серия расчётов при изменении зазора
Для выбранной геометрии удобно взять g=0{,}5;1;2;4 \,\text{мм} и токи 5;10;20 \,\text{А}. Размер элемента в каждом зазоре задают по требуемому числу рядов, а не оставляют один слишком большой h для всех вариантов. Каждое положение имеет свою сеточную проверку; при малом зазоре сила чувствительнее к разбиению. Сначала используют линейный материал для контроля квадратного закона, затем ту же серию повторяют с синтетической B(H). Сравнение показывает отдельно геометрическое влияние и насыщение.
Как представить характеристику
График должен иметь подписи g в мм и F в Н, указанный ток и материал; отрицательная F_y либо её модуль выбираются последовательно. Точки FEMM и аналитическая кривая обозначаются разными сериями. Для оценки пригодности электромагнита дополнительно нужны сопротивление, нагрев, механические упоры и реальная сталь; они не доказываются данным магнитостатическим опытом. Итог занятия — проверенная магнитная характеристика выбранного приближения и объяснение её отклонений от простой цепи, а не промышленная квалификация устройства.
Как отделить две причины отклонения от идеала
Сначала сравните линейную конечно-элементную модель с линейной магнитной цепью при малом токе. Разность возникает из геометрического распределения поля, конечного пути и рассеяния, поскольку нелинейность отсутствует. Затем измените только материальный закон и повторите тот же ток и зазор. Дополнительное изменение связано с реальным либо учебным нелинейным откликом. Наконец, сравните два тока внутри каждой модели: линейная должна соблюдать квадратный закон, нелинейная может его нарушать. Такая последовательность делает объяснение проверяемым. Если сразу изменить зазор, ток, материал и размер сетки, причину невозможно выделить по одному итоговому числу. Подписи серий и короткий протокол каждого изменения являются частью инженерного доказательства, а не формальной отчётностью.
Отклонение от квадратного закона
Квадратный закон следует из линейности магнитной цепи при фиксированном зазоре. Он не является универсальной характеристикой электромагнита.
При постоянном магнитном сопротивлении поле пропорционально току, а давление — квадрату поля. Поэтому удвоение тока увеличивает силу в четыре раза.
При насыщении рост тока приводит преимущественно к увеличению напряжённости в ферромагнитном участке. Индукция зазора растёт медленнее, и отношение силы к квадрату тока перестаёт быть постоянным.
При увеличении зазора меняются краевое поле и утечка. Сравните профиль нормальной индукции по полюсу и полный интеграл силы, а не единственную точку в центре.
Границы применимости. Предел нулевого зазора меняет геометрию и контактную постановку. Экстраполяция закона обратного квадрата зазора до контакта физически недопустима.
Ответ: При g=1 \,\text{мм} и 10 \,\text{А} идеализированная сила\approx 113{,}98 \,\text{Н}; при-5 \,\text{А} остаётся\approx 28{,}50 \,\text{Н}.
Проверка: Результат линейной модели при большом токе служит контрольной оценкой. Учёт насыщения по условной характеристике материала может существенно уменьшить расчётную силу.
Углублённый разбор
Магнитная муфта и левитрон: от силовой характеристики к выбору конструкции
Устройство и назначение двух аппаратов
Магнитная муфта передаёт вращающий момент через воздушный промежуток. Ведущая и ведомая части несут магниты либо магнитопровод с обмотками; механический контакт между ними отсутствует. В герметичном приводе между частями может находиться немагнитная перегородка. Входные величины статической модели — взаимный угол, геометрия, токи и намагниченность; выходные — момент, силы и рабочие точки материала. Предельный передаваемый момент связан с максимумом угловой характеристики, но нагрев перегородки и механические нагрузки требуют дополнительных расчётов.
В левитроне электромагнитная сила удерживает подвижное тело против тяжести. Рассматриваем притягивающий электромагнит над стальным цилиндром. Обмотка создаёт неоднородное поле, ферромагнитное тело втягивается в область большего поля. Зазор, ток и размеры определяют силу; масса превращает эту силу в ускорение. Поэтому полевая карта является компонентом модели движения, а не готовой системой левитации.
Последовательность учебного проекта заимствует методическую идею НГТУ: постановка задания, построение геометрии, параметрическая серия, проверка сил, выбор размеров. Здесь построены собственные небольшие геометрии FEMM 5; размеры, численные таблицы и программы не объявляются повторением результатов пособия. Муфта представлена плоским сечением с центральным магнитом и двумя внешними магнитами; левитрон — осесимметричной катушкой и цилиндром.
Энергия, коэнергия и знак обобщённой силы
Для обратимой магнитной системы при фиксированной геометрии электрическая работа равна i d\Psi. Если часть работы уходит в механическую координату x, баланс записывается dW =i d\Psi -F dx. Преобразование Лежандра W'=i\Psi -W делает независимыми ток и положение. Дифференцирование даёт dW '=\Psi di +F dx; следовательно производную берут именно при неизменных токах. Для угла аналогично получают момент. При наличии постоянных магнитов необходимо сохранять их материальную модель и направление намагниченности при повороте.
В линейной системе с одной токовой обмоткой \Psi =L(x)i, поэтому W'=L(x)i^{2}/2 и F=i^{2}L'(x)/2. Эта формула удобна для оценки требуемого тока. В насыщении L зависит от тока: требуется интеграл \Psi (i, x) по току либо прямой силовой интеграл. Подставлять секущую индуктивность в линейную формулу без проверки нельзя.
Для ориентированной магнитной муфты равновесие определяется равенством электромагнитного и нагрузочного моментов. Если положительный момент увеличивает угол \theta, локальное механическое восстановление требует отрицательной производной результирующего момента по \theta. На ветви с положительной производной малое отклонение усиливается. Торможение, трение, инерция и движение за пределами одного сечения в статическом FEMM не возникают сами.
Угол в производной выражен в радианах; конечная разность требует пересчёта градусов.
Равновесие не равно устойчивости левитации
Обозначим z высоту тела вверх; увеличение z уменьшает воздушный промежуток g. Вертикальное уравнение движения m z¨=F(z, i)−mg. В рабочей точке сила равна весу. Линеаризация даёт m \Delta z¨=kz \Delta z+ki \Delta i, где kz=\partial F/\partial z и ki=\partial F/\partial i. При постоянном токе и kz>0 имеется положительный вещественный корень характеристического уравнения: притяжение усиливает приближение к полюсу, тело либо притягивается, либо падает.
В обратной связи ток можно уменьшать при подъёме: \Delta i=−KpΔz−KdΔż. Тогда эффективная жёсткость определяется kiKp−kz, а демпфирование kiKd. Необходимые условия положительности этих величин относятся к идеальному безынерционному токовому исполнительному звену. Реальные обмотка, усилитель, датчик, задержка, насыщение напряжения и дискретизация изменяют устойчивость. Нативная серия ниже подтверждает только статическую карту и её производную.
У реального ферромагнитного тела собственная масса должна соответствовать размерам. Сначала рассчитывается объём цилиндра и масса при принятой плотности; затем ищется ток, способный удержать именно эту массу. Величина F/g при произвольном тестовом токе — допустимая поддерживаемая масса, а не автоматически масса нарисованного тела.
Идеализированная обратная связь; это условие не заменяет полный анализ регулятора.
Контролируемый перебор двух размеров
Оптимизация начинается с задания допустимости, а не с поиска самого большого усилия. В малом опыте изменяются радиус цилиндра r=3{,}4,5 мм и зазор g=6{,}8,10 мм; длина цилиндра 6 мм, обмотка и материал одинаковы. Цель — минимальный удерживающий ток. Ограничения: g\ge 8 мм, масса≤3 г и ток≤12 А. При одинаковом сопротивлении обмотки минимум i^{2} соответствует минимуму её медных потерь.
Для каждого кандидата FEMM рассчитывает силу при 5 А. В принятой линейной магнитной модели сила пропорциональна i^{2}, поэтому удерживающий ток получается масштабированием. Отдельный повтор равновесной точки проверяет это предположение. В нелинейной стали вместо масштабирования нужна ограниченная итерация по току с новой полевой задачей на каждом шаге.
Перебор девяти точек даёт выбор среди девяти конкретных конструкций. Он не доказывает глобального оптимума непрерывной области и не включает нагрев, механическую жёсткость, стоимость магнитопровода или запас управления. После выбора следует уточнить сетку, размеры возле лучшей точки и запас по насыщению.
Масса изменяется с радиусом; сравнивать силы при разных массах без этой поправки некорректно.
Равновесная точка и неустойчивость
Дано. Катушка r=10…20 мм, z=0…20 мм, 200 витков; цилиндр r=4 мм, l=6 мм, \mu _{r}=500, \rho =7800 кг/м³; g=8 мм.
Объём даёт массу 2,35242 г и вес 0,0230694 Н. При 5 А FEMM даёт 0,00624032 Н.
Из квадратичного масштабирования найден ток 9,61357 А; новый нативный расчёт даёт 0,0230694 Н.
При этом токе силы для g=6 и 10 мм равны 0,0344187 и 0,0155938 Н. Центральная разность по z даёт kz≈4,70623 Н/м.
Ответ. Сила согласована с весом, но kz>0. В идеальной разомкнутой линейной модели скорость нарастания отклонения √(kz/m)≈44,7 с⁻¹.
Проверка. Это грубая производная по шагу 2 мм и линейная сталь. Для точного локального коэффициента шаг уменьшить; наличие положительного kz уже исключает вывод о пассивной устойчивости.
Выбор из девяти геометрий
Дано.r=3{,}4,5 мм; g=6{,}8,10 мм; ограничение массы 3 г и тока 12 А.
r=3 мм, g=6 мм: m=1.3232 г; i_{\mathrm{eq}}=7.0828 А; исключено ограничениями.
r=3 мм, g=8 мм: m=1.3232 г; i_{\mathrm{eq}}=8.5914 А; допустимо.
r=3 мм, g=10 мм: m=1.3232 г; i_{\mathrm{eq}}=10.4757 А; допустимо.
r=4 мм, g=6 мм: m=2.3524 г; i_{\mathrm{eq}}=7.8706 А; исключено ограничениями.
r=4 мм, g=8 мм: m=2.3524 г; i_{\mathrm{eq}}=9.6136 А; допустимо.
r=4 мм, g=10 мм: m=2.3524 г; i_{\mathrm{eq}}=11.6930 А; допустимо.
r=5 мм, g=6 мм: m=3.6757 г; i_{\mathrm{eq}}=8.4676 А; исключено ограничениями.
r=5 мм, g=8 мм: m=3.6757 г; i_{\mathrm{eq}}=10.3713 А; исключено ограничениями.
r=5 мм, g=10 мм: m=3.6757 г; i_{\mathrm{eq}}=12.6546 А; исключено ограничениями.
Ответ. Лучший допустимый узел: r=3 мм, g=8 мм, i_{\mathrm{eq}}=8{,}59140 А. Увеличение радиуса до 4 мм повышает требуемый ток до 9,61357 А, хотя сила при 5 А растёт.
Проверка. Критерий учитывает возрастающий вес; весь массив девяти выполненных решений методом конечных элементов сохранён в results.json.
Угловая характеристика учебной муфты
Дано. Центральный магнит 4×10 мм, два внешних 4×20 мм, \mu _{r}=1, H_c=800 кА/м, глубина 20 мм.
При \theta =30^\circ,60^\circ,90^\circ вычислены моменты 0,0259399; 0,0589341; 0,0752050 Н·м.
Нулевые концы периода имеют небольшую численную невязку: −1,13·10⁻⁵ Н·м при 0^\circ и 6,84·10⁻⁵ Н·м при 180^\circ.
Ответ. Максимум среди семи проверенных углов приходится на 90^\circ. Это дискретная оценка предельного момента учебной геометрии.
Проверка. Не приписывать каждому нулю устойчивость; проверить знак наклона и уменьшить угловой шаг возле экстремума.
Самостоятельное воспроизведение и расширение
Скачайте файлы по отдельным ссылкам, сохраните структуру подпапок и запустите 06-coupling-levitron.py встроенным Python.
Разберите три уровня данных: момент муфты, тяговая кривая при 5 А, повтор равновесия с реальной массой.
Постройте F(g), найдите направление силы при смещении вверх и вниз; затем отдельно сформулируйте требования к регулятору.
Из девяти кандидатов сначала удалите недопустимые, затем минимизируйте ток; уточните сетку и промежуточный размер возле выбранного узла.
Ожидаемый результат. Семь угловых точек, пять силовых точек, три проверки удерживающего тока, девять проектных вариантов; все таблицы сохраняются.
Проверка.
Баланс F=mg в рабочей точке.
Явный знак производной dF/dz.
Раздельное влияние сетки, шага положения и нелинейности.
"""Последовательный проект: статическая муфта и тяговая характеристика левитрона.Это новые учебные геометрии по мотивам методической последовательности НГТУ,не численное воспроизведение размеров пособия. FEMM5, без внешнего контроллера.Муфта плоская 20мм глубины; левитрон осесимметричный, сталь mu_r=500 линейная.Серия силы даёт равновесие и локальную производную, а не устойчивый регулятор."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-coupling-levitron")data={"coupling":[],"levitron":[]}foranglein[0,30,60,90,120,150,180]:newdocument(0)mi_probdef(0,"millimeters","planar",1e-9,20,30)material("Air")material("PM",hc=800000)mi_drawrectangle(-2,-5,2,5)mi_selectrectangle(-2.1,-5.1,2.1,5.1,4)mi_setgroup(1)mi_clearselected()label(0,0,"PM",0.4,group=1,angle=90)forxin[-12,12]:mi_drawrectangle(x-2,-10,x+2,10)label(x,0,"PM",0.6,group=2,angle=90)label(7,0,"Air",1)mi_makeABC(7,60,0,0,0)mi_selectgroup(1)mi_moverotate(0,0,angle)mi_clearselected()solve(folder,"coupling-%d"%angle)mo_groupselectblock(1)data["coupling"].append({"angle_deg":angle,"torque_Nm":mo_blockintegral(22)})close_magnetic()save_json(folder,data)forgapin[4,6,8,10,12]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Steel",mu=500)mi_addcircprop("Coil",5,1)mi_drawrectangle(10,0,20,20)label(15,10,"Air",0.6,"Coil",200,1)mi_drawrectangle(0,-gap-6,4,-gap)label(2,-gap-3,"Steel",0.25,group=2)label(5,0,"Air",0.8)mi_makeABC(7,80,0,0,0)solve(folder,"levitron-gap%d"%gap)mo_groupselectblock(2)force=mo_blockintegral(19)data["levitron"].append({"gap_mm":gap,"force_up_N":force,"equilibrium_mass_kg":force/9.80665})close_magnetic()save_json(folder,data)f6,f10=data["levitron"][1]["force_up_N"],data["levitron"][3]["force_up_N"]data["dF_dgap_N_per_m"]=(f10-f6)/0.004data["dF_dz_up_N_per_m"]=-data["dF_dgap_N_per_m"]mass=7800*math.pi*0.004**2*0.006current_eq=5*math.sqrt(mass*9.80665/data["levitron"][2]["force_up_N"])data["equilibrium"]={"steel_mass_kg":mass,"current_A":current_eq,"points":[]}forgapin[6,8,10]:opendocument(os.path.join(folder,"levitron-gap%d.fem"%gap))mi_modifycircprop("Coil",1,current_eq)solve(folder,"equilibrium-gap%d"%gap)mo_groupselectblock(2)data["equilibrium"]["points"].append({"gap_mm":gap,"force_N":mo_blockintegral(19)})close_magnetic()# Ограниченный перебор двух размеров; оцениваем реальную массу каждого цилиндра.data["design_grid"]=[]forradiusin[3,4,5]:forgapin[6,8,10]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Steel",mu=500)mi_addcircprop("Coil",5,1)mi_drawrectangle(10,0,20,20)label(15,10,"Air",0.6,"Coil",200,1)mi_drawrectangle(0,-gap-6,radius,-gap)label(radius/2,-gap-3,"Steel",0.25,group=2)label(7,0,"Air",0.8)mi_makeABC(7,80,0,0,0)solve(folder,"grid-radius%d-gap%d"%(radius,gap))mo_groupselectblock(2)force=mo_blockintegral(19)model_mass=7800*math.pi*(radius/1000)**2*0.006required_current=5*math.sqrt(model_mass*9.80665/force)data["design_grid"].append({"radius_mm":radius,"gap_mm":gap,"mass_kg":model_mass,"force_at_5A_N":force,"current_required_A":required_current,"feasible":gap>=8andmodel_mass<=0.003andrequired_current<=12,})close_magnetic()save_json(folder,data)feasible=[rowforrowindata["design_grid"]ifrow["feasible"]]data["selected_design"]=min(feasible,key=lambdarow:row["current_required_A"])save_json(folder,data)assertall(row["force_up_N"]>0forrowindata["levitron"])print(data)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Самостоятельное русское введение и новый статический проект по последовательности НГТУ. Полная система управления и эксперимент не воспроизведены; линейная \mu _{r}=500 не заменяет заявленную изготовителем B–H.
Основной файл переработанного занятия — русская копия П-электромагнита I05 из блока «Расчётный образец FEMM 5». Она сохраняет параметры прежнего примера и рассчитана заново; сохраняйте рабочие варианты отдельно. Новые П-магнит N=300 и броневые конструкции изучаются в самостоятельном исследовании.
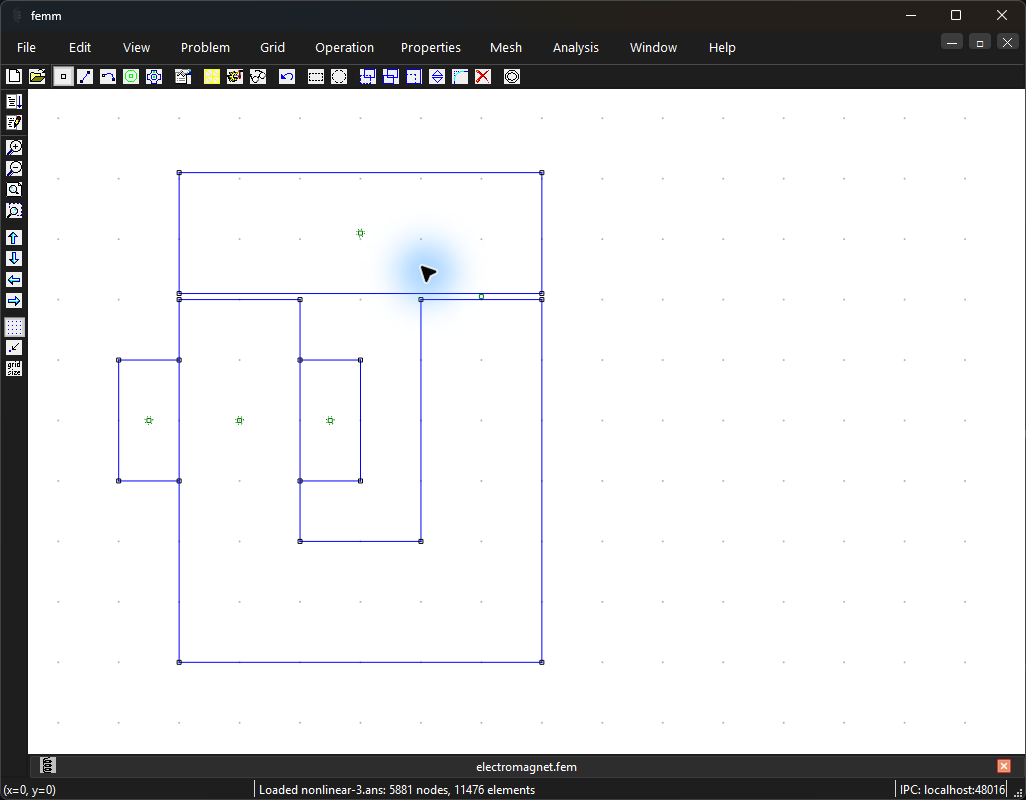
Создайте магнитостатическую Planar-модель в миллиметрах с глубиной 20 \,\text{мм}. Постройте замкнутый П-образный неподвижный сердечник по вершинам (-30;-40), (30;-40), (30;20), (10;20), (10;-20), (-10;-20), (-10;20), (-30;20).
Постройте отдельный якорь прямоугольником x=-30\ldots 30 \,\text{мм}, y=21\ldots 41 \,\text{мм}. Между каждым торцом стержня и якорем получается воздушный зазор 1 \,\text{мм}. Для уменьшения зазора весь якорь перемещается вниз; сами полюса остаются неподвижными.
Одна обмотка охватывает левый стержень: x=-40\ldots -30 и x=-10\ldots 0 \,\text{мм}, y=-10\ldots 10 \,\text{мм}. Назначьте последовательную цепь с током 5 \,\text{А}, витки соответственно +100 и -100. Это две стороны одной 100-витковой обмотки.
Назначьте линейному сердечнику и якорю \mu_r=2000, \sigma=0; воздуху и учебной обмотке \mu_r=1, \sigma=0. Замкните воздушную область квадратом x,y=-150\ldots 150 \,\text{мм} с A=0, разместите необходимые метки областей.
В зазорах установите ограничение размера элемента 0{,}2 \,\text{мм}, на поверхности якоря 0{,}5 \,\text{мм}, в железе 2 \,\text{мм}. Постройте сетку, убедитесь, что в каждом зазоре несколько рядов элементов, затем решите задачу.
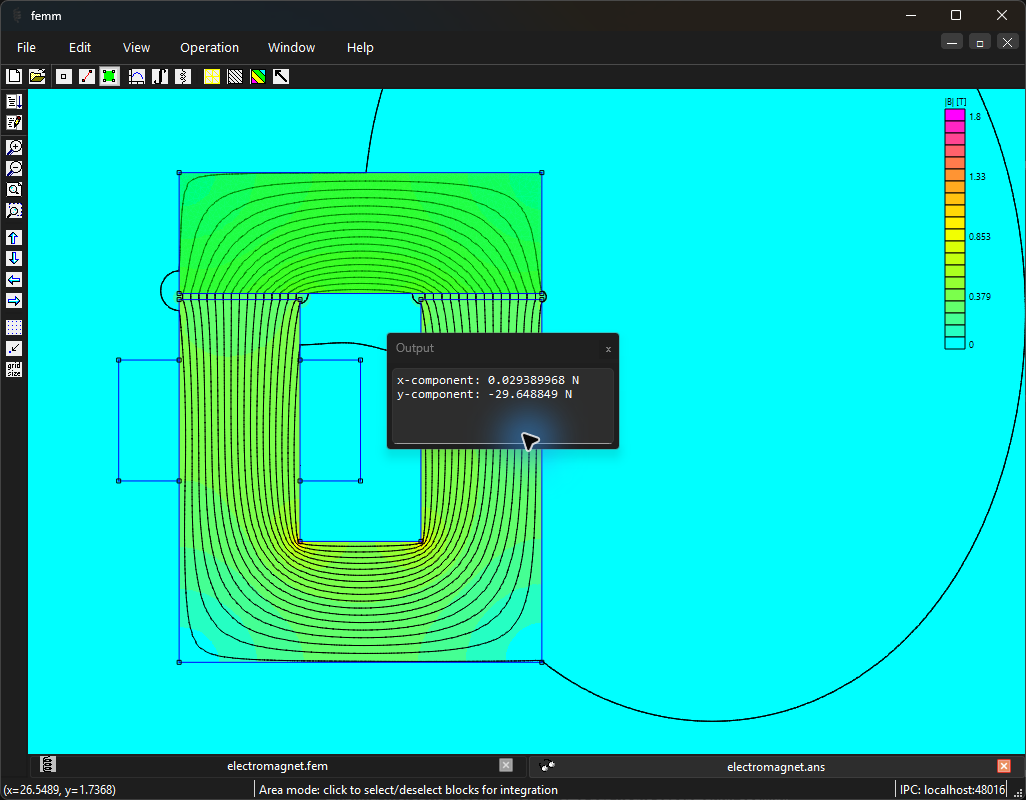
В результате снимите B в серединах зазоров: (-20;20{,}5) и (20;20{,}5). Выделите только якорь в режиме областей и выполните интеграл силы по взвешенному тензору напряжений. Компонента F_y должна быть направлена вниз, к сердечнику.
Для линейной \mu_r=2000 создайте положения g=0{,}5;1;2;4 \,\text{мм}. При каждом задайте токи 5 и 10 \,\text{А} и снимите F_y по WST. Для g=0{,}5 \,\text{мм} уменьшите h_{\text{заз}} до 0{,}1 \,\text{мм}.
Проверьте квадратный токовый закон в каждой позиции. Сопоставьте с простой магнитной цепью.
Повторите токи 5;10;20 \,\text{А} с синтетической B(H) из 8.4. Найдите, где линейное масштабирование нарушается.
Для самого узкого и самого широкого зазора выполните дополнительное сеточное уточнение и сохраните профили B вдоль рабочей поверхности.
До перемещения якоря запишите свойства воздушной метки в исходной точке (20; 20{,}5) мм и удалите её. Измените зазор g, затем создайте новую воздушную метку в середине фактического зазора: (20; 20 + g/2) мм. Восстановите материал, группу и локальный размер сетки. При g=0{,}5 \,\text{мм} новая граница проходит через прежнюю метку: FEMM может автоматически удалить её, поэтому перенос после движения уже не исправляет отсутствие материала. Проверьте каждую замкнутую область и положение меток до построения сетки.
Ожидаемый результат. В линейном случае F(10 \,\text{А})\approx 4F(5 \,\text{А}). В нелинейном большие токи могут давать меньший прирост. При большом зазоре влияние краёв возрастает.
Как проверить. Каждая точка имеет зазор, ток, материал и сетку; два крайних положения проверены отдельно; аналитика и FE не смешаны в одну неподписанную серию.
Обработка и анализ результатов
Почему полевая сила отклоняется от простой зазорной оценки?
Сохраните силу, ток и зазор каждой точки, отметьте насыщение и краевые поля.
Проверьте знак, единицу и геометрический множитель силы или момента; выполните сравнение, предусмотренное именно этим практикумом.
С чем сравнить. Опора — тензор напряжений, взвешенный интеграл и энергетическая производная из занятия. Укажите удерживаемую величину, знак координаты и границу применимости аналитического зазорного предела.
Итог работы. Характеристика силы с физическим объяснением отклонений от предельной модели.
Место занятия в расчёте магнитной системы
Тяговая кривая и краевые эффекты базового электромагнита. Получите серию по зазору и току, отличите насыщение от выпучивания и проверьте устойчивость характерных точек.
Собственная русская копия ранее проверенного П-электромагнита I05: N=100, I=5 А, полюса 20×20 мм², два зазора по 1 мм, глубина 20 мм. Копия заново решена FEMM 5; сетка и геометрия сохранены. Откройте модель, воспроизведите указанный режим и сопоставьте свои измерения с таблицей результатов.
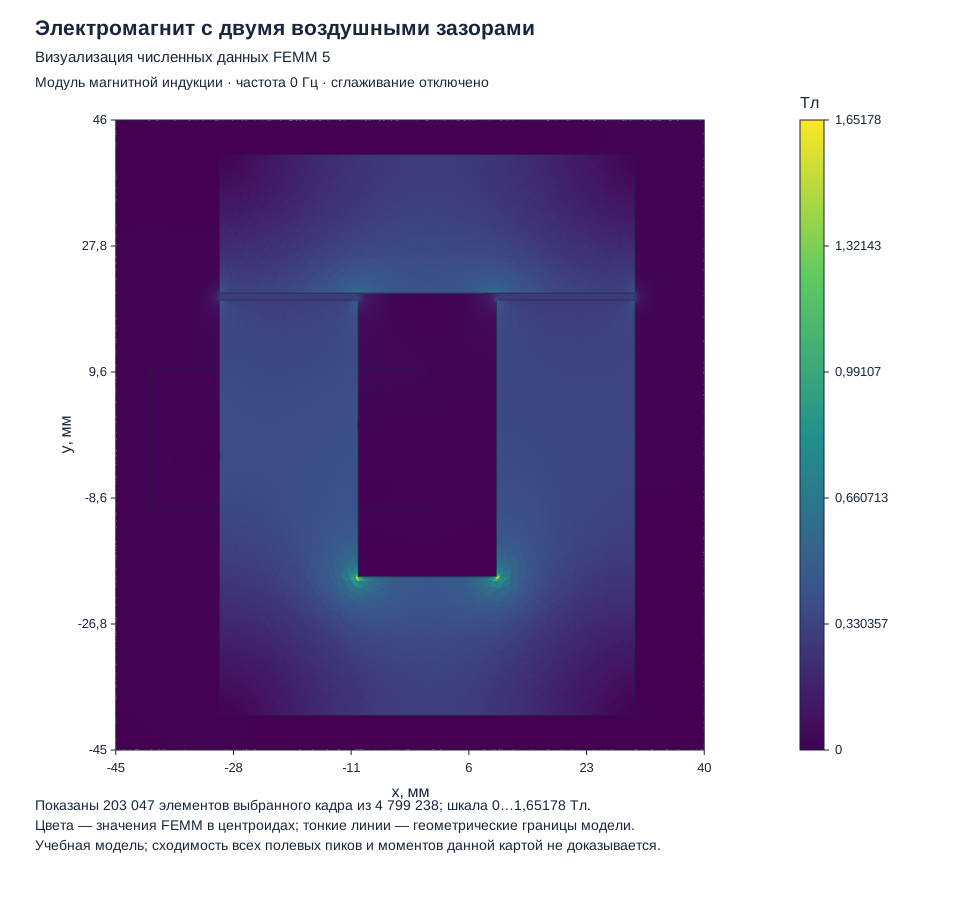
Рисунок 40.8. Визуализация численных данных FEMM 5: Электромагнит с отдельным якорем. Это экспорт результатов поля, а не снимок окна программы.
Магнитостатическая модель П-образного электромагнита. Используйте силу, потокосцепление и энергию для сравнения вариантов зазора. Движение и нагрев рассматриваются отдельными моделями.
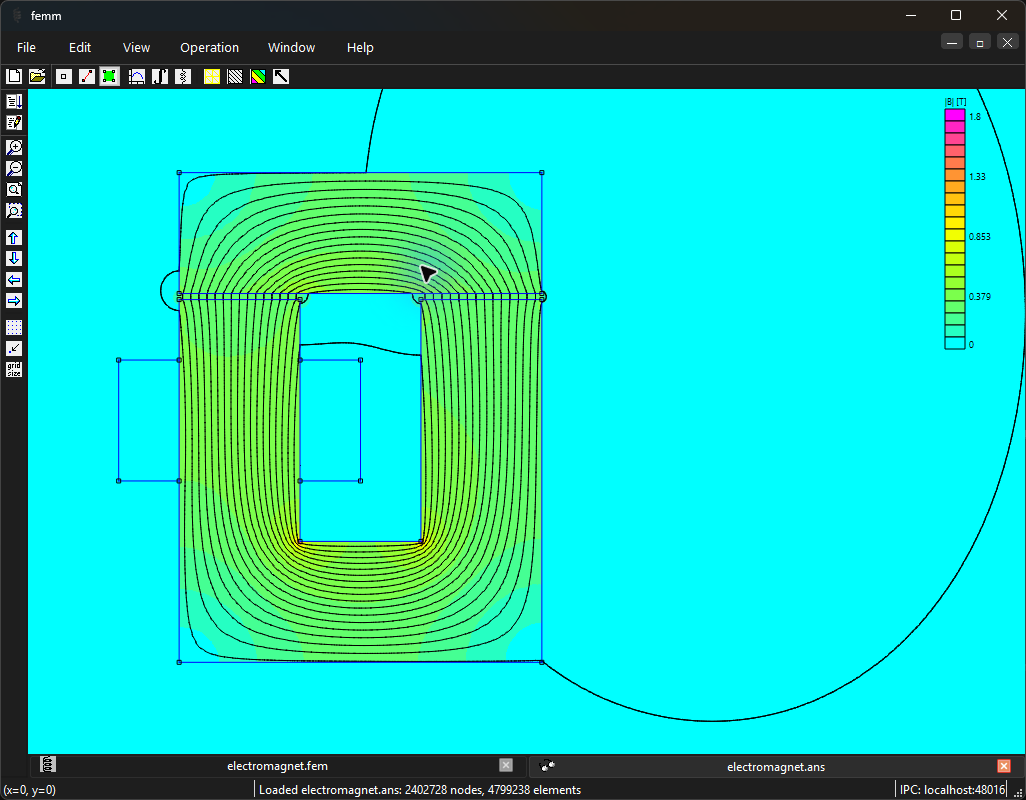
Ориентиры в интерфейсеРисунок 40.9. Геометрия: электромагнит с двумя зазорами и отдельным якорем Открыть в полном размереРисунок 40.10. Распределение магнитной индукции: электромагнит с двумя зазорами и отдельным якорем При открытии сохранённого решения FEMM сообщает Multiply Defined Regions. Кадр показывает интерфейс и картину поля; количественные результаты требуют проверки задания областей. Открыть в полном размереРисунок 40.11. Сила на отдельном якоре по взвешенному тензору напряжений. Сохранённая модель выдаёт предупреждение Multiply Defined Regions. Показанные компоненты силы иллюстрируют работу постпроцессора; перед количественным сравнением нужно проверить задание областей и сходимость. Открыть в полном размере
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
Соленоид втягивает стальной плунжер в область более сильного поля. Его тяговая характеристика зависит от перекрытия катушки и плунжера, а не только от площади условного зазора.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
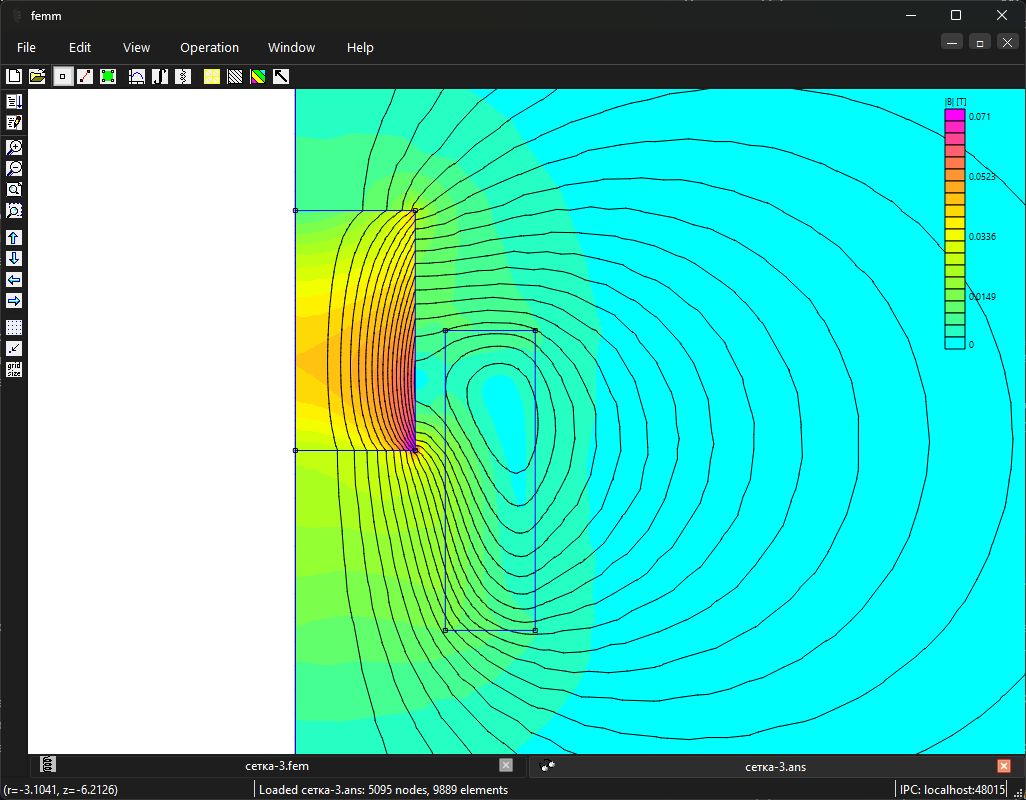
Плунжерный электромагнит: сила по полю и виртуальному смещению. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Плунжерный электромагнит: сила по полю и виртуальному смещению». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
По результатам собственных полевых расчётов объясните два разных отклонения: от простой магнитной цепи при большом зазоре и от квадратного закона при большом токе.
Критерий выполнения: Первое связано с геометрией поля и подтверждено профилем, второе — с нелинейным материалом после проверки сетки.