Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Подготовка угловой выборки вращающейся машины
Инженерный вопрос. Согласуются ли период и фазы ЭДС с полюсностью и обмоткой?
Угловые потокосцепления, ЭДС, средний и пульсирующий моменты позволяют оценивать магнитную структуру и выбирать токовый угол. Рабочие точки магнитов ограничивают допустимые режимы.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите механический угол, электрический угол и число пар полюсов; определите, что перемещается и какие граничные условия при этом сохраняются.
ЭДС четырёхполюсной машины. Разберите переход от потокосцепления по положению к ЭДС при заданной скорости.
Ответить на вопрос по своим результатам. Проверьте полноту периода и соответствие механического и электрического углов; сравните предусмотренные угловые величины в одной системе отсчёта.
Что включить в отчёт
Результат этого занятия. Периодическая таблица и ЭДС с указанной скоростью и нормировкой.
Данные именно этого опыта. Сохраните углы и фазные потокосцепления серии холостого хода.
Оформление наблюдений. Угол, положение ротора, токовое состояние, потокосцепления и определение периода; для ЭДС — скорость и способ производной.
Как обосновать результат
Проверка из практикума. Проверьте основной период, нулевые токи и фазную последовательность. Раздельно оцените сеточную ошибку и ошибку кусочно-постоянного приближения радиальной намагниченности. Результаты учебной машины с поверхностными постоянными магнитами не называются протоколом промышленного двигателя.
Независимый контроль. Проверьте возвращение в эквивалентное положение и ожидаемые фазовые сдвиги, затем повторите оценку с меньшим шагом.
Критерий выполнения. Фазная ЭДС выведена из \Psi(\theta), намагниченность проверена, скорость/p/f согласованы; основная гармоника отделена от неподтверждённых высоких гармоник.
Точность и расхождения. Шаг угла и сетку проверяйте раздельно. При производной контролируйте её устойчивость и фазовый сдвиг; совпадение начальной и конечной точек не подтверждает весь период.
Основание сравнения. Используйте связь угла, потокосцепления и ЭДС из теории занятия. Одинаковую конечную точку не включают в период дважды; частота и полюсность должны соответствовать выбранному углу.
Вывод для устройства
Обоснуйте достаточность углового диапазона для характеристики машины и связь полученного пространственного результата с рабочей скоростью.
Границы вывода. Статическое состояние и заданная характеристика магнита не подтверждают автоматически температурный режим, необратимое размагничивание или полный спектр потерь.
Дополнительный расчётный метод
Задание 5. Выбор числа витков PM-генератора по требуемой ЭДС
По основной гармонике поля и требуемой ЭДС выбирают число витков фазы, затем независимо проверяют результат по угловому потокосцеплению.
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
\alpha — электрический угол между соседними пазами; \varepsilon — электрический угол укорочения относительно полного шага 180^\circ. Формула k_p здесь применяется к нечётным гармоникам с явно выбранной опорной фазой.Численный пример применения метода
Трёхфазная обмотка: q=3, угол между пазами \alpha =20^\circ, укорочение \varepsilon =20^\circ; фактический шаг катушки 160^\circ. Сравниваем основную и пятую гармоники.
Находим k_{\mathrm{d\,}}{1}=0.959795 и k_{\mathrm{p\,}}{1}=0.984808.
Получаем k_{\mathrm{w\,}}{1}=0.945214; относительно полного шага ЭДС основной гармоники уменьшается на 1.52%.
Для \nu =5 находим k_{\mathrm{d\,}}{5}=0.217568, k_{\mathrm{p\,}}{5}=0.642788, k_{\mathrm{w\,}}{5}=0.139850.
Ответ.k_{\mathrm{w\,}}{1}=0.945214, k_{\mathrm{w\,}}{5}=0.139850. При неизменной пятой гармонике поля её вклад в ЭДС уменьшается на 35.72% относительно полного шага. Это количественный компромисс выбора шага обмотки.
Страницы источника. PDF 1–3: предпосылки; 5–7: спектр и нормировка; 7–8: программа и варианты
При постоянной скорости \nu-я пространственная гармоника потокосцепления изменяется вνраз быстрее основной; дифференцирование убирает множитель 1/\nu.Численный пример применения метода
Заданы B_{1}=0{,}90 Тл, B_{5}=0{,}12 Тл и коэффициенты обмотки из примера q=3, \varepsilon =20^\circ:kw1=0,9452,kw5=0,1398. Оцениваем модули вкладов при постоянной скорости.
Отношение амплитуд поля B_{5}/B_{1}=0.133333.
С учётом обмотки и порядка гармоники получаем \Psi 5/\Psi 1=0.00394549.
После дифференцирования E_{5}/E_{1}=5\Psi 5/\Psi 1=0.01972745.
Ответ. Пятая гармоника даёт 0.3945%основного потокосцепления, но 1.9727%основной ЭДС. Поэтому небольшое искажениеΨне обязательно означает столь же малое искажение напряжения.
Страницы источника. PDF 1–6: геометрия и прямые методы; 7–12: спектр; 12–13: вращающийся вектор; 14–16: программа и варианты
Введение: поле как основа электромеханического преобразования
Направление поля сначала предсказывают по источникам, затем проверяют численно. Поток, потокосцепление, индуктивность и ЭДС позволяют перейти от картины поля к характеристике устройства.
Простейшая машина служит аналитическим эталоном взаимной индуктивности, ЭДС, мощности и момента. Последовательное ослабление допущений показывает, какие особенности реальной конструкции меняют результат.
Получаемые величины.M(\theta ) и \Psi (\theta ); e(\theta ) при \Omega; Pэм=e\cdot i и Mэм=Pэм/\Omega; ошибка гладкого зазора и μст→\infty
Записать допущения: гладкий малый зазор, большая проницаемость, игнорирование лобовых частей и реакции якоря в выбранном пределе.
Вывести потокосцепление при повороте и напряжение при скорости.
Получить мощность и момент двумя согласованными способами.
Повторить полевой опыт при конечной \mu, пазах и ненулевом токе якоря; сравнить именно защищаемые параметры.
Страницы источника. PDF 1–30 полностью: 1–5 цель и допущения; 6–18 поток, ЭДС, мощность и момент; 19–30 проверка на численных моделях и разные типы машин.
В машине с поверхностными постоянными магнитами поле возбуждения существует и при отсутствии токов статора. ЭДС определяется потокосцеплением холостого хода и частотой вращения; при построении модели необходимо согласовать направления намагничивания всех полюсов.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
В машине с поверхностными постоянными магнитами магниты расположены на поверхности ротора. Их остаточная индукция создаёт поле без внешнего тока возбуждения. Соседние полюса имеют противоположную намагниченность. Магнитная проницаемость возврата магнита близка к единице, поэтому магнитный путь по поверхности отличается от магнитного пути в ферромагнитном роторе с электромагнитным возбуждением. Подбор материала включает и остаточную индукцию, и корректное направление вектора.
При нулевых токах статора цепное потокосцепление остаётся ненулевым. Обмотка пространственно суммирует поле разных пазов: количество полюсов, распределение сторон и знаки витков должны совпадать. Если учебная обмотка имеет другое полюсное число, основная фазная связь может частично компенсироваться, хотя локальная индукция в зазоре выглядит правдоподобно.
Радиальное выражение theta задаёт направление намагниченности в каждой точке. Для приложенной модели в FEMM 5.0 06Oct2026 обнаружено ограничение постпроцессора при вычислении H и энергии с таким выражением; способ получения физических величин разобран в 25.4 и в результатах подробного примера. Само ограничение постпроцессора не является основанием заменять радиальную намагниченность постоянным направлением одного сектора.
m — единичный вектор направления намагничивания. «ПМ» означает постоянный магнит; коэрцитивную силу по индукции в линейной модели FEMM нельзя подменять заявленной изготовителем коэрцитивной силой по намагниченности H_{cJ}.
Вывод ЭДС и её проверки
Скоростная ЭДС получается из закона Фарадея e = -\Omega\partial \Psi/\partial \theta. Для основного синусоидального компонента \Psi_{\text{амп}}\cos(p\theta) амплитуда ЭДС равна p\Omega\Psi_{\text{амп}}. При той же машине изменение скорости линейно меняет ЭДС ХХ, пока материал и положение неизменны; это полезная независимая проверка размерностей.
Кусочно-однородная намагниченность широкого сектора лишь приближает радиальную. Уточнение числа частей магнита позволяет оценить ошибку этой аппроксимации отдельно от сетки. В первой ручной серии отслеживаем основную гармонику. Производная делает ЭДС более чувствительной к пазовым гармоникам, поэтому 12 точек нельзя объявить точным полным спектром.
Приложенный образец машины с поверхностными постоянными магнитами имеет линейную сталь и ненулевые мгновенные статорные токи A = 1 \,\text{А}, B = 1 \,\text{А}, C = -2 \,\text{А}; частота задачи 0, глубина 80 \,\text{мм}. Это один расчёт при фиксированных токах, а не уже выполненная нулетоковая серия, карта насыщения или зубцовая характеристика. Для ХХ нужно обнулить токи и рассчитать угловые копии. Численные d/q-примеры выше остаются независимыми аналитическими эталонами.
Локальные максимумы у острых границ геометрии проверяют изменением сетки и физически заданным скруглением. При постоянной линейной проницаемости высокая вычисленная B не доказывает реально учтённое насыщение. Одиночный угловой пик H также не подтверждает необратимое объёмное размагничивание без температурной кривой материала и устойчивой выборки.
Назначьте направление намагниченности каждого магнита и проверьте чередование полюсов. Снимите потокосцепление при нулевых токах всех фаз.
Переместите ротор по полному периоду, сохраняя привязку начала фазы. Производная карты по механическому углу, умноженная на скорость, даёт ЭДС.
Сравните формы трёх фаз и их сдвиги, затем вычислите основную гармонику и действующее значение. Нулевой ток не означает нулевого поля в машине с магнитами.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
p
Число пар полюсов
1
\Omega
Механическая угловая скорость
рад/с
U_{\text{д}}
Действующее значение напряжения
В
Границы применимости. Обычное решение одной ненулевой частоты не заменяет статическое поле постоянных магнитов. Расчёт индуцированных потерь на фоне магнитного смещения требует согласованной модели возмущения.
Разобранный численный пример
ЭДС четырёхполюсной машины
Дано.p = 2; n = 1500 \,\text{об}/\text{мин}; амплитуда основного фазного потокосцепления 0{,}080 \,\text{Вб}.
При симметричной звезде линейное напряжение ХХ равно 30{,}78120 \,\text{В}. На скорости 750 \,\text{об}/\text{мин} оно уменьшается вдвое до 15{,}39060 \,\text{В}.
Ответ: Ненулевое потокосцепление без токов преобразуется в ЭДС только при заданном вращении.
Проверка: При \Omega = 0 скоростная ЭДС нулевая. Число полюсов и направление фазной обмотки проверяются по периоду \Psi_a.
Углублённый разбор
От конструктивных размеров к магнитной и тепловой проверке
Какие ограничения связывают геометрию машины
Электрическая машина преобразует энергию за счёт взаимодействия поля и токов. Полевая модель описывает активное сечение, но конструкция содержит также лобовые части, изоляцию, корпус и пути охлаждения. Поэтому геометрически возможная обмотка ещё не обеспечивает допустимые ток, температуру и напряжение.
До создания модели составьте таблицу исходных ограничений: активная длина, диаметры, механический зазор, площадь паза, сечение изолированного провода, число проводников, материал, ток и охлаждение. После расчёта возвращайте в эту таблицу потокосцепления, момент и потери. Такая последовательность связывает предварительный выбор размеров с проверкой FEMM.
Влияние пазового раскрытия иногда оценивают увеличенным эффективным зазором. Если пазы построены в FEMM явно, дополнительно увеличивать геометрический зазор коэффициентом Картера нельзя: это повторно учитывает один эффект.
Приближение эффективного зазора применяют в предварительной гладкозазорной схеме, а не поверх явно заданной пазовой геометрии.
Медные потери и однозвенная тепловая оценка
Активное сопротивление зависит от полной длины провода, включая лобовые части. В магнитостатической модели идеализированной обмотки эта длина автоматически не появляется. Сначала вычислите сопротивление при известной температуре, затем мощности всех фаз и прочие источники тепла.
Для первого контроля заменим пути отвода тепла одним тепловым сопротивлением. Из баланса мощности следует превышение установившейся температуры. С учётом теплоёмкости получается дифференциальное уравнение первого порядка. Это собственная оценка курса; пространственное поле температуры в следующем практикуме FEMM проверяет её допущения.
R т — К/Вт; C т — Дж/К; \Delta T — К; \tau т — с. При постоянных коэффициентах и \Delta T(0)=0 решение равно PR т[1-\exp(-t/\tau т)].
Проверка размещения провода и температурного бюджета
Дано.S паза=100 мм², 90 проводников по 0,5 мм² меди; фазный ток 2 А действующего значения, провод фазы 50 м; \rho _{20}=1{,}724\cdot 10^{-8} Ом·м; три фазы. Для общей тепловой оценки R т=2 К/Вт, C т=300 Дж/К; учитывается только медь при 20 °C.
Коэффициент заполнения медью 0,45, плотность тока проводника 4 А/мм². Возможность размещения изоляции проверяется отдельно.
Фазное сопротивление 1,724 Ом; суммарные медные потери 20,688 Вт.
При постоянных потерях получаем предварительные тепловые параметры.
Ответ. Эта оценка даёт порядок нагрева и время выхода на режим. Она ещё не включает нагрев сопротивления, потери стали, магнитов и контактные тепловые сопротивления.
Проверка. Если учесть рост R, равновесие нужно согласовать повторно. Для \alpha _{20}=0{,}00393 К⁻¹ и среды 20 °C: \Delta T=P_{20}R т/(1-\alpha _{20}P_{20}R т)≈49,4 К. Условие положительного знаменателя выявляет ограничение этой линейной тепловой схемы.
Границы модели.
Учебные размеры, расчёты и выводы самостоятельны. Из материалов PEG отобраны только постановка магнитного проектирования и тепловые ограничения; расчёт силовой электроники и прошивки в маршрут не включён. Тепловая оценка не определяет допустимый класс изоляции или ресурс без исходных данных.
Первоисточники: [54] (физические страницы PDF 20, 24, 62–64); [55] (физические страницы PDF 50–56).
Практикум в FEMM 5
Поверхностные магниты, намагничивание и холостой ход
Базовый статор: расточка радиуса 60 \,\text{мм}, наружный радиус 100 \,\text{мм}, глубина 80 \,\text{мм}. Создайте 12 пазов между радиусами 60 и 85 \,\text{мм} угловой шириной 14^\circ с шагом 30^\circ. Наружный воздушный квадрат x,y = \pm 170 \,\text{мм} замкните условием A = 0.
Материалы первого эталона: воздух и идеализированная обмоточная область \mu_r = 1, \sigma = 0; линейная сталь \mu_r = 1000, \sigma = 0. Каждый паз имеет 40 витков с учётом знака. Сопротивление реальной меди здесь не рассчитано; оно задаётся отдельным цепным параметром.
Четырёхполюсная обмотка: последовательность пазов от 0^\circ — A+, C-, B+, A-, C+, B-, затем повтор. Все стороны относятся к трём цепям A/B/C, по 40 витков. Проверьте, что повтор через 180 механических градусов сохраняет знак.
ротор с поверхностными постоянными магнитами: вал радиуса 18 \,\text{мм}, железо до радиуса 48 \,\text{мм}; четыре магнитных сектора от 48 до 57 \,\text{мм} шириной 80^\circ, центры 0^\circ, 90^\circ, 180^\circ, 270^\circ. Радиальный зазор до статора равен 3 \,\text{мм}. Остальные промежутки между магнитами заполните воздухом.
Материал постоянного магнита: B_{\text{ост}} = 1{,}2 \,\text{Тл}, \mu_{\text{возв}} = 1{,}05, H_{\text{коэрц}} = 909{,}457 \,\text{кА}/\text{м}. В поле направления намагниченности (Magnetization Direction) введите буквальное выражение theta для северных и theta+180 для южных секторов. Идентификатор theta в FEMM означает азимут текущей точки в градусах; радиальная намагниченность тогда непрерывна внутри сектора.
Для ручного перемещения назначьте ротору и магнитам одну группу. Радиальное выражение направления привязано к положению точки; знаки полюсов сохраняйте при вращении геометрии. В контрольном опыте нулевые токи статора задаются явно.
Отключите токи всех трёх фаз. Проверьте четыре чередующихся магнитных полюса и потокосцепление каждой цепи.
Выполните ручную серию 12\text{–}24 положений на 180 механических градусах — одном электрическом периоде при p = 2. Вращайте магниты с ротором и их направления вместе.
Из серии получите основную гармонику и ЭДС при 1500 \,\text{об}/\text{мин}. Сопоставьте фазные сдвиги с маркировкой.
Для одного положения сохраните непрерывную радиальную намагниченность theta как эталон. В отдельных копиях аппроксимируйте каждый магнит одним и пятью участками с постоянным направлением по середине участка, сохраняя геометрию и остаточную индукцию. Сравните потокосцепления с эталоном; затем отдельно уточните сетку.
Ожидаемый результат. Фазная связь и ЭДС согласованы с четырьмя полюсами. Ошибка кусочно-постоянной аппроксимации намагниченности оценивается относительно непрерывного радиального направления, особенно для широких магнитов.
Как проверить. Проверьте основной период, нулевые токи и фазную последовательность. Раздельно оцените сеточную ошибку и ошибку кусочно-постоянного приближения радиальной намагниченности. Результаты учебной машины с поверхностными постоянными магнитами не называются протоколом промышленного двигателя.
Обработка и анализ результатов
Согласуются ли период и фазы ЭДС с полюсностью и обмоткой?
Сохраните углы и фазные потокосцепления серии холостого хода.
Проверьте полноту периода и соответствие механического и электрического углов; сравните предусмотренные угловые величины в одной системе отсчёта.
С чем сравнить. Используйте связь угла, потокосцепления и ЭДС из теории занятия. Одинаковую конечную точку не включают в период дважды; частота и полюсность должны соответствовать выбранному углу.
Итог работы. Периодическая таблица и ЭДС с указанной скоростью и нормировкой.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
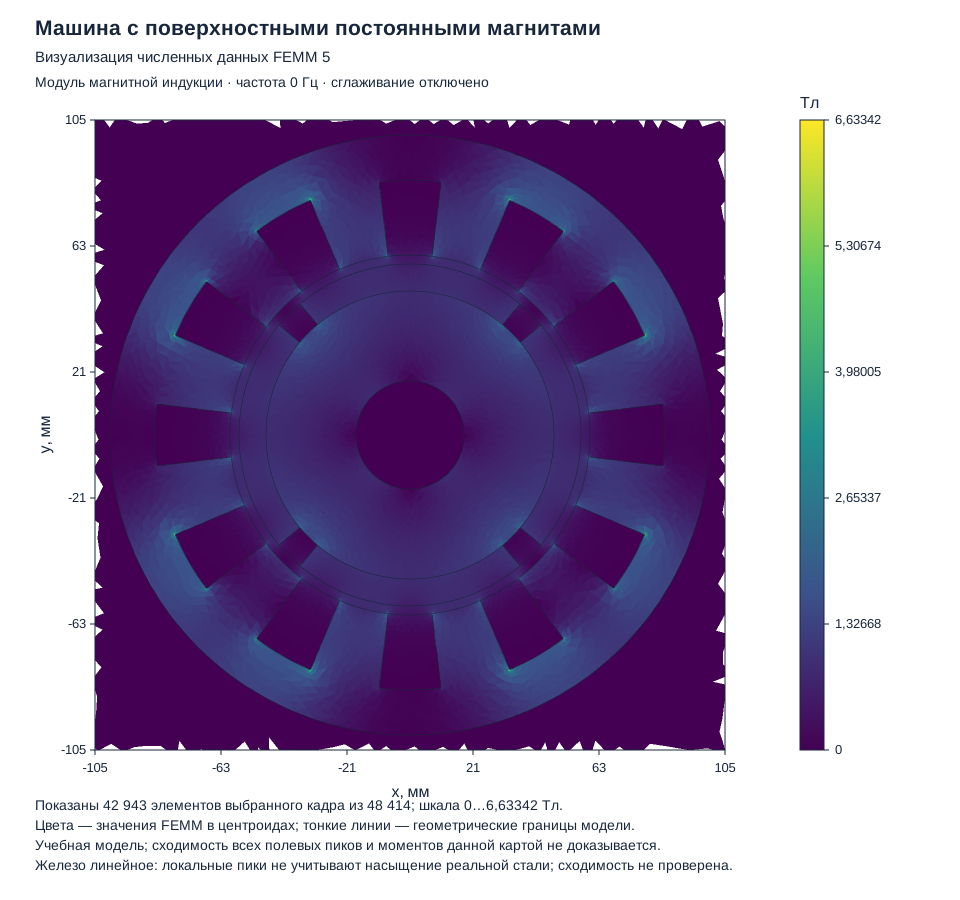
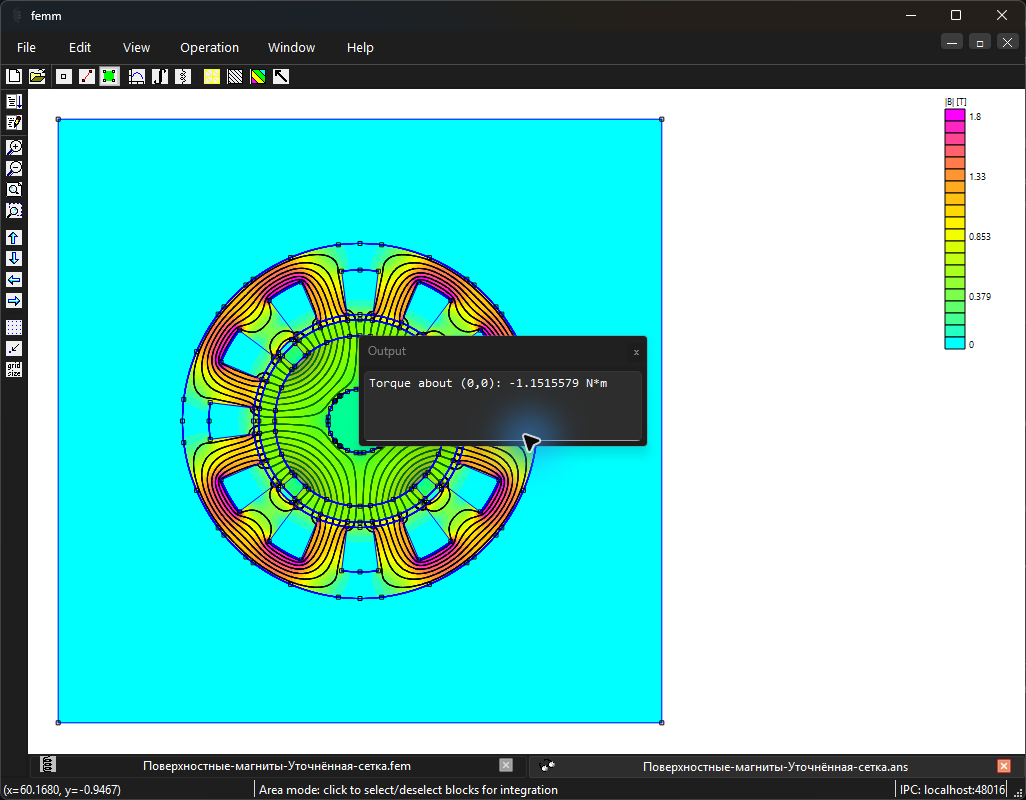
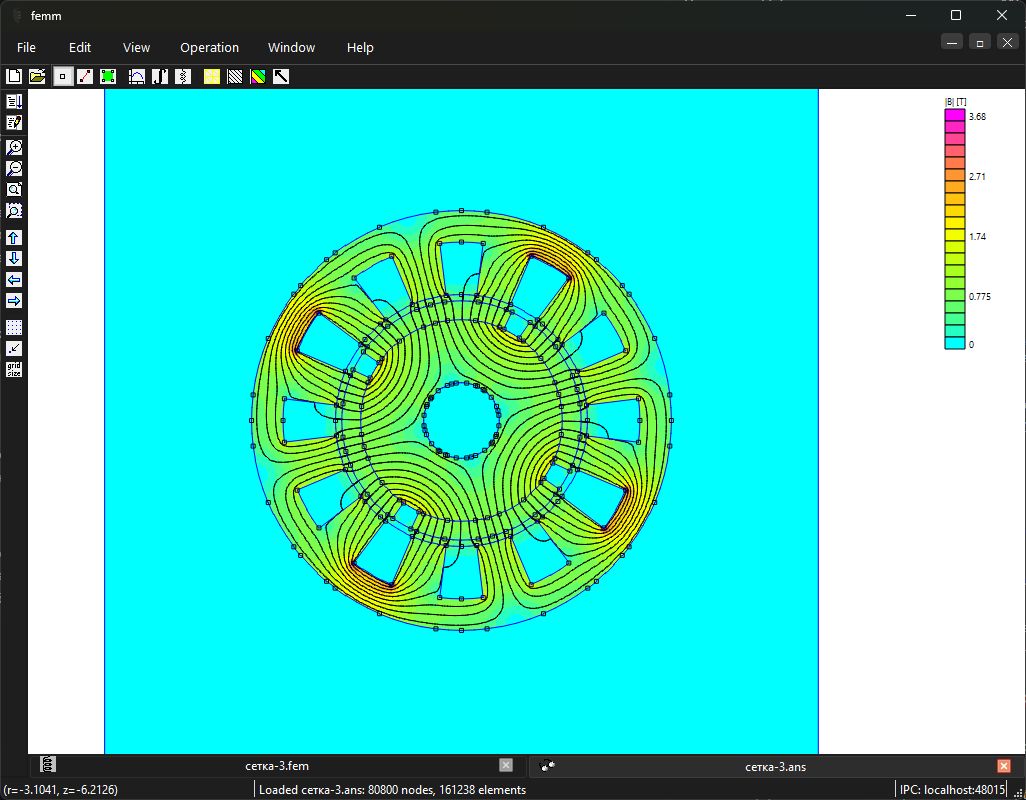
Рисунок 25.1. Визуализация численных данных FEMM 5: Машина с поверхностными постоянными магнитами. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Здесь энергия получена отдельным интегрированием с фактическим локальным направлением намагниченности. Способ интегрирования приведён в программе шага 11. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
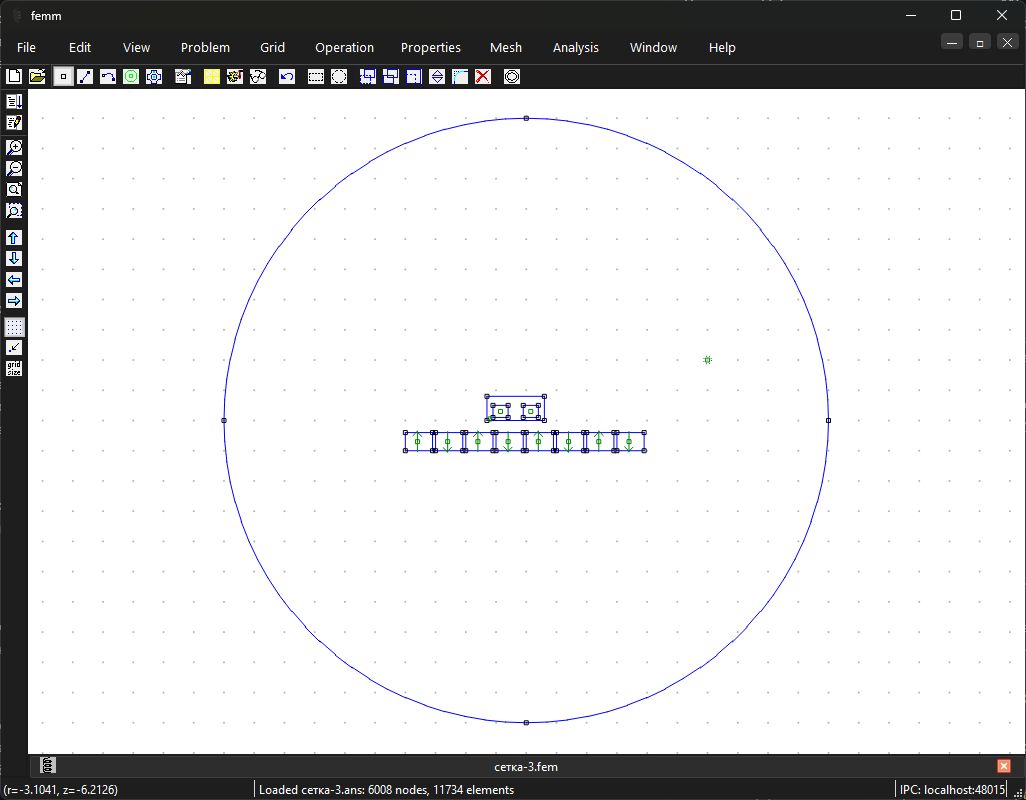
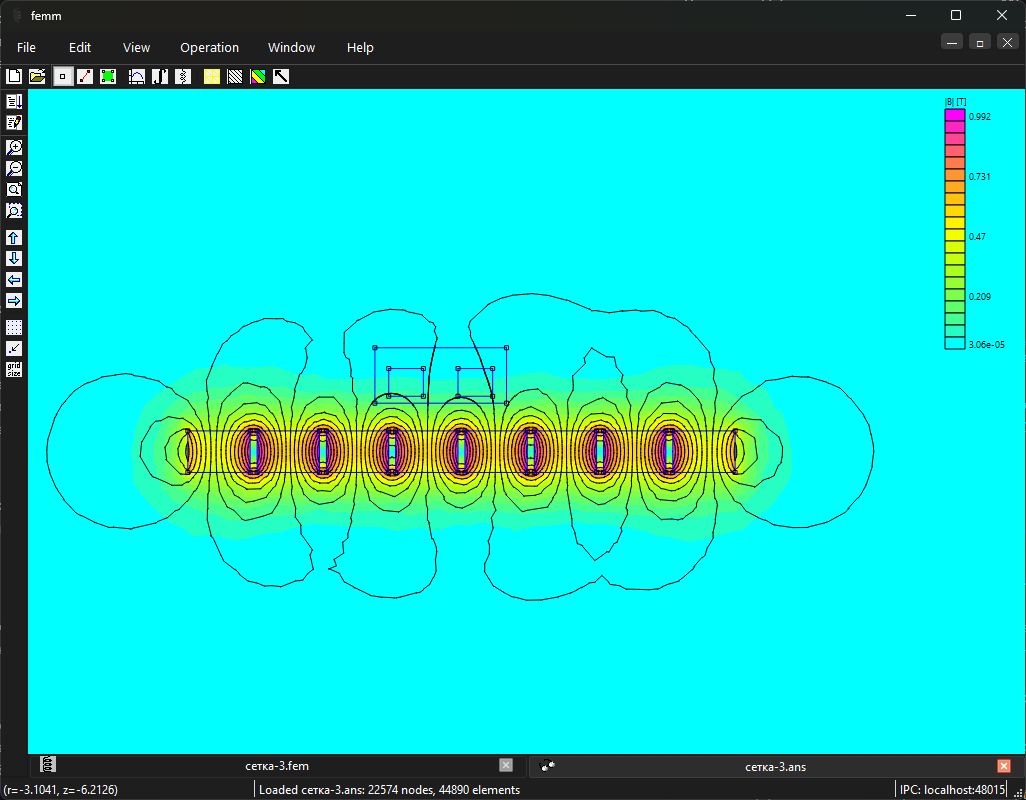
В линейном двигателе периодическое поле постоянных магнитов взаимодействует с проводниками подвижной катушки. Поступательная силовая характеристика помогает понять связь геометрии, полярности и коммутации.
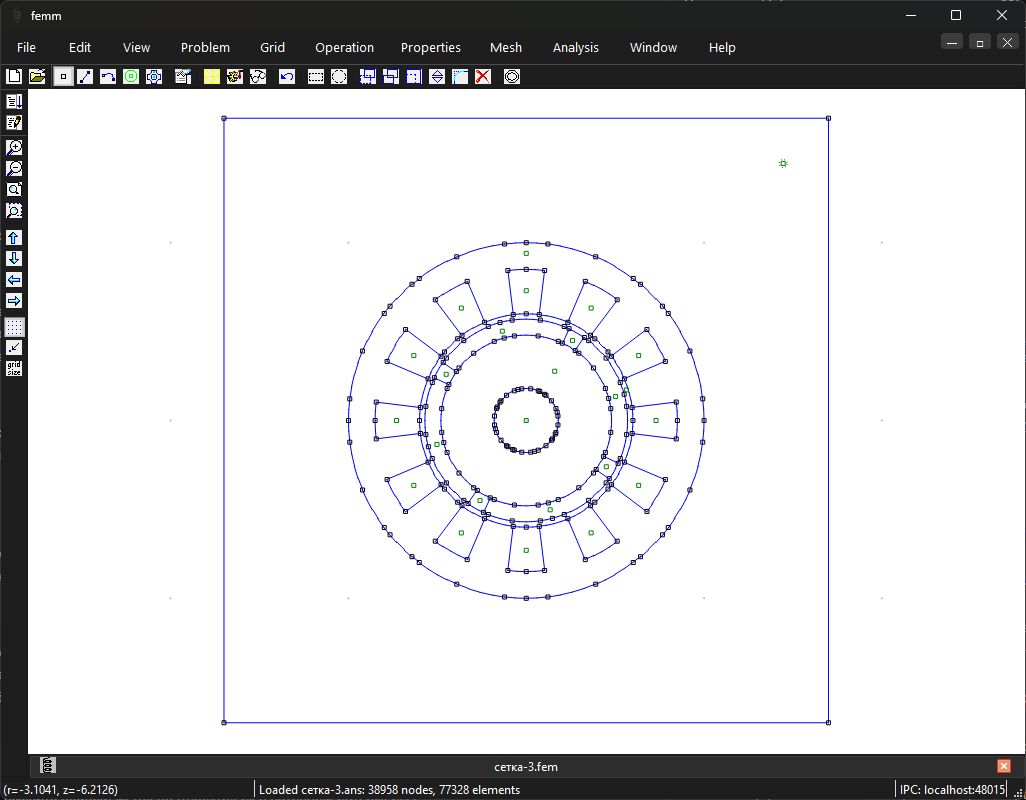
Магниты ротора создают периодическое потокосцепление неподвижной фазной обмотки. Из последовательности статических полей получают ЭДС при заданной скорости; сама магнитостатическая задача не содержит вращения во времени.
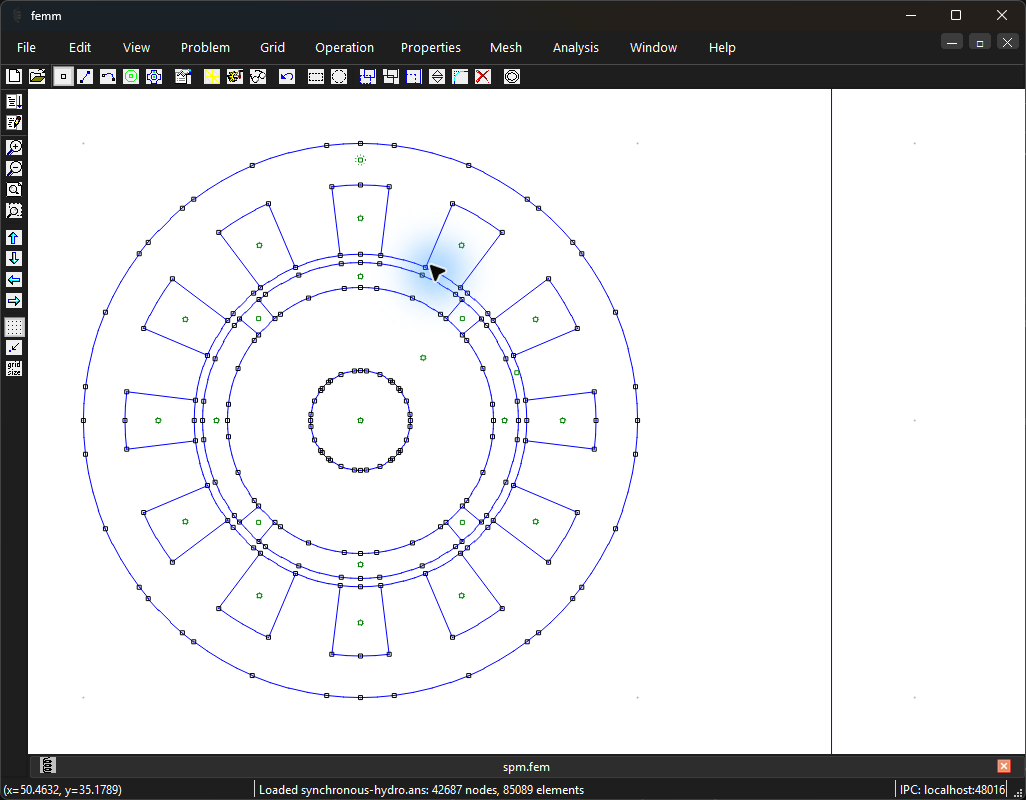
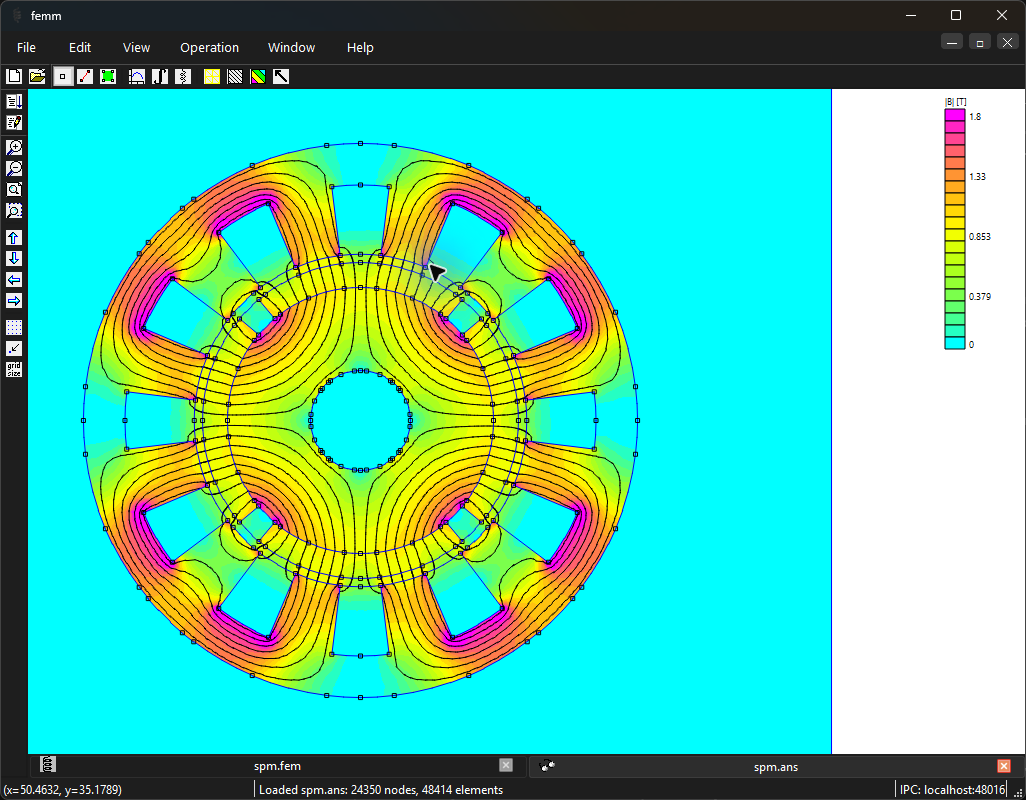
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Линейный двигатель с постоянными магнитами: позиционная силовая характеристика. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Линейный двигатель с постоянными магнитами: позиционная силовая характеристика». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размереМашина с постоянными магнитами для расчёта ЭДС: геометрия одного фиксированного положения ротора. Подписи скрыты для читаемости. Открыть в полном размереРасчёт ЭДС машины с постоянными магнитами: статическое поле одного фиксированного положения ротора. Показаны |B|, Т, и линии поля; ЭДС получают из изменения потокосцепления по серии угловых положений. Открыть в полном размере
Самостоятельная работа
Получите фазную ЭДС своей модели машины с поверхностными постоянными магнитами и сравните две скорости, не повторяя полевой расчёт неизменной угловой серии.
Критерий выполнения: Фазная ЭДС выведена из \Psi(\theta), намагниченность проверена, скорость/p/f согласованы; основная гармоника отделена от неподтверждённых высоких гармоник.