Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Восстановление переходного режима по полевым данным
Инженерный вопрос. Объясняется ли изменение скорости источником, потерями и полевой энергией?
Различие магнитных откликов по положению и осям создаёт момент. Карты потокосцепления и коэнергии нужны для выбора рабочей зоны, токового угла и построения согласованной модели цепи и механики.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Запишите уравнения цепи и движения, начальные условия и правила переключения; укажите квазистатические допущения используемой карты.
Вычисленный аналитический эталон. Проверьте знак производных и баланс энергии на доступном аналитическом или простом динамическом пределе.
Цепь, механика и контроль энергии. Выполните действия практикума по его исходной таблице. Сохраните ток, положение, скорость, момент и составляющие энергетического баланса.
Ответить на вопрос по своим результатам. Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
Что включить в отчёт
Результат этого занятия. Траектория с оценкой шага и невязки энергии в пределах карты.
Данные именно этого опыта. Сохраните ток, положение, скорость, момент и составляющие энергетического баланса.
Оформление наблюдений. Время, состояние цепи и механики, события коммутации, шаг и энергобаланс; выход за диапазон полевой карты отмечайте явно.
Как обосновать результат
Проверка из практикума. Механический эталон и энергетический остаток; независимые проверки шага времени, карты и отдельных полевых состояний.
Независимый контроль. Сравните на одинаковых моментах времени при уменьшении шага и проверьте энергетический баланс, особенно около переключений.
Критерий выполнения. Входы и начальные условия полны; события и область карты соблюдены; энергетика и шаги проверены.
Точность и расхождения. Отделите влияние временного шага от интерполяции карты и полевой ошибки. События и длительности сравнивайте в абсолютных единицах времени.
Основание сравнения. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Вывод для устройства
Свяжите ток, время действия или движение с режимом устройства, перечислив эффекты, отсутствующие в принятой квазистатической связи.
Границы вывода. Статическая карта относится к проверенным токам и положениям. Коммутация и движение требуют отдельного уравнения цепи, механики и проверки шага времени.
Дополнительный расчётный метод
Моделирование опытов Эрстеда и Фарадея
Момент магнитной стрелки связывает опыт с вычисляемой характеристикой. Сравнение дискретной токовой и полевой моделей отделяет статический момент от движения с заданной инерцией.
Получаемые величины. момент стрелки M(\theta ); ошибка дискретизации токового слоя; эквивалентные \mu и намагниченность; угол и энергия движения при заданном Jмех
Зафиксировать геометрию провода, стрелки и источник.
Вычислить поле внешнего тока и силу каждого элемента эквивалентного токового слоя.
Суммировать моменты и уточнить число элементов/толщину слоя при сохранении полных токов.
Сравнить с FEMM при совместимых свойствах материала.
Для динамики добавить момент инерции и оговорённое трение, проверить шаг времени и баланс энергии.
Страницы источника. PDF 1–19 полностью: 1–4 опыты и амперовская модель; 5–14 алгоритм сил и программные иллюстрации; 15–17 сравнение FEMM; 18–19 движение стрелки.
Независимые энергетические определения связывают поле с параметрами цепи и электромеханическим преобразованием. Сравнение зависит от принятого материального закона и удерживаемых величин.
Получаемые величины. AJ=\int A\cdot J dV; W и W'; матрица индуктивностей и перекрёстное насыщение; устойчивость параметров при сетке и перемещении
Для линейной токовой системы сопоставить AJ, \Sigma i\Psi и 2W.
Для нелинейной системы интегрировать H по B и B по H, сохраняя одну рабочую точку.
Определить секущие и локальные параметры отдельными опытами.
Проверить сетку в узких зазорах и перенос карты в уравнения цепи/механики.
Страницы источника. PDF 1–7: энергия и функционал; 8–9: нелинейная магнитная цепь; 10–18: постановка и параметры; 19–25: сетка и движение; 26–30: связанные модели.
Совместное решение электрического и механического уравнений определяет ток, положение и скорость ротора. Электромагнитный момент восстанавливается по магнитостатическим данным в рамках принятого квазистатического приближения.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Механическая динамика выводится из второго закона Ньютона для вращения: J \mathrm d\omega/\mathrm dt = T_{\text{эм}} - T_{\text{наг}} - T_{\text{пот}}. Положение удовлетворяет \mathrm d\theta/\mathrm dt = \omega. Момент читают из карты при текущих токах и угле. Одновременно электрическое состояние меняется по u - Ri. Совместная система позволяет исследовать пуск и коммутацию в рамках квазистатических карт, но не учитывает автоматически вихревые токи, магнитный гистерезис и демпферную память.
Для контроля энергии умножают механическое уравнение на \omega и интегрируют: изменение J \omega^{2}/2 должно соответствовать работе разности моментов. Электрическая энергия источника распределяется между потерями меди, изменением магнитной энергии и механической работой. Карта коэнергии полезна для согласованного момента; интерполяция момента независимо от \Psi может нарушить энергетический баланс. При изменении скорости частота периодического режима меняется, поэтому предположение медленного изменения поля и материальных характеристик также необходимо оценить.
J — момент инерции, \text{кг}\cdot \text{м}^2; \omega в \text{рад}/\text{с}; момент в \text{Н}\cdot \text{м}.
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
Угловое ускорение определяется разностью электромагнитного момента и момента нагрузки, делённой на момент инерции. Изменение угла учитывает постоянное ускорение. Приращение кинетической энергии и работа разности моментов вычисляются независимо. Их совпадение проверяет механическое уравнение. При подключении полевой характеристики и коммутации этот закон сохраняется.
Связанная электрическая и механическая энергия
Механическое состояние задаётся углом и скоростью; инерция относится ко всем вращающимся частям, включённым в модель.
По электрическому состоянию и углу восстановите ток, поле и момент. Разность электромагнитного, нагрузочного и тормозящего моментов задаёт ускорение.
Умножение уравнения механики на скорость даёт скорость изменения кинетической энергии.
За интервал интегрирования сравните электрическую входную энергию с изменением магнитной и кинетической энергий, механической работой нагрузки и потерями. Затем уточните временной шаг.
Границы применимости. Проверка мгновенной мощности требует согласованных временных уровней. Остаток энергии, уменьшающийся при уточнении шага, отличается от систематически пропущенного механизма потерь.
Проверьте механический интегратор по постоянным моментам указанного эталона.
Подключите фазную \Psi-карту и карту коэнергии, задайте нагрузочную характеристику.
Интегрируйте электрические и механические переменные согласованным шагом, разрешая угловые события.
В выбранных состояниях восстановите поле отдельным статическим решением FEMM и сравните с интерполяцией.
Рассчитайте энергию источника, меди, магнитного поля и механической работы по одной границе.
Повторите с уменьшенным шагом времени и карты; укажите диапазон, в котором квазистатическое приближение принято.
Ожидаемый результат. Цепная и механическая временная модель имеет проверенные состояния и явную область физической применимости.
Как проверить. Механический эталон и энергетический остаток; независимые проверки шага времени, карты и отдельных полевых состояний.
Обработка и анализ результатов
Объясняется ли изменение скорости источником, потерями и полевой энергией?
Сохраните ток, положение, скорость, момент и составляющие энергетического баланса.
Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
С чем сравнить. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Итог работы. Траектория с оценкой шага и невязки энергии в пределах карты.
Код выполняется во встроенном Python FEMM 5. Он проверяет приведённый аналитический вывод; получение полевых данных выполняется отдельным практикумом с указанной моделью.
Python · встроенный MicroPython FEMM 5
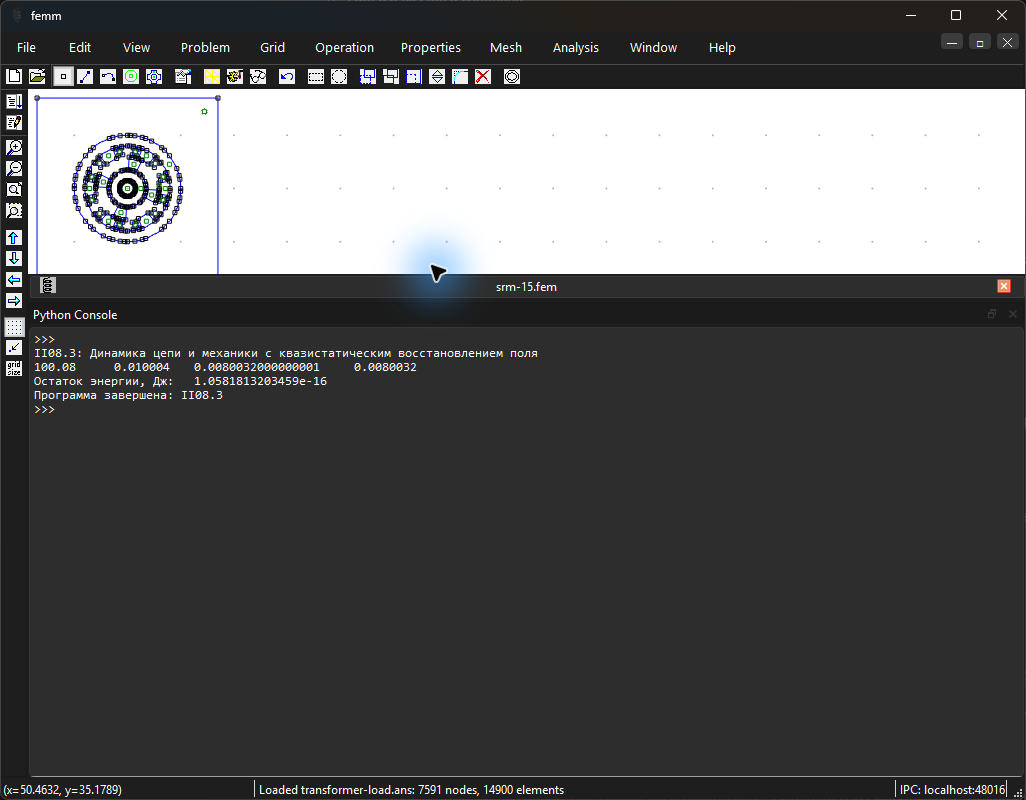
"""Динамика цепи и механики с квазистатическим восстановлением поля.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""# Момент инерции, кг·м²; электромагнитный момент и момент нагрузки, Н·м.inertia_kgm2,torque_nm,load_nm=0.001,1.0,0.2# Начальная угловая скорость, рад/с; шаг времени, с. Моменты в пределах шага постоянны.omega_start,step_s=100.0,0.0001# Угловое ускорение определяется разностью моментов, делённой на момент инерции, рад/с².acceleration=(torque_nm-load_nm)/inertia_kgm2omega_end=omega_start+acceleration*step_s# Изменение угла учитывает начальную скорость и постоянное ускорение, рад.angle_change=omega_start*step_s+0.5*acceleration*step_s**2# Независимо вычисляем приращение кинетической энергии и работу разности моментов, Дж.energy_change=0.5*inertia_kgm2*(omega_end**2-omega_start**2)mechanical_work=(torque_nm-load_nm)*angle_change# Порядок вывода: конечная скорость; изменение угла; изменение энергии; механическая работа.print(omega_end,angle_change,energy_change,mechanical_work)print("Остаток энергии, Дж:",energy_change-mechanical_work)
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
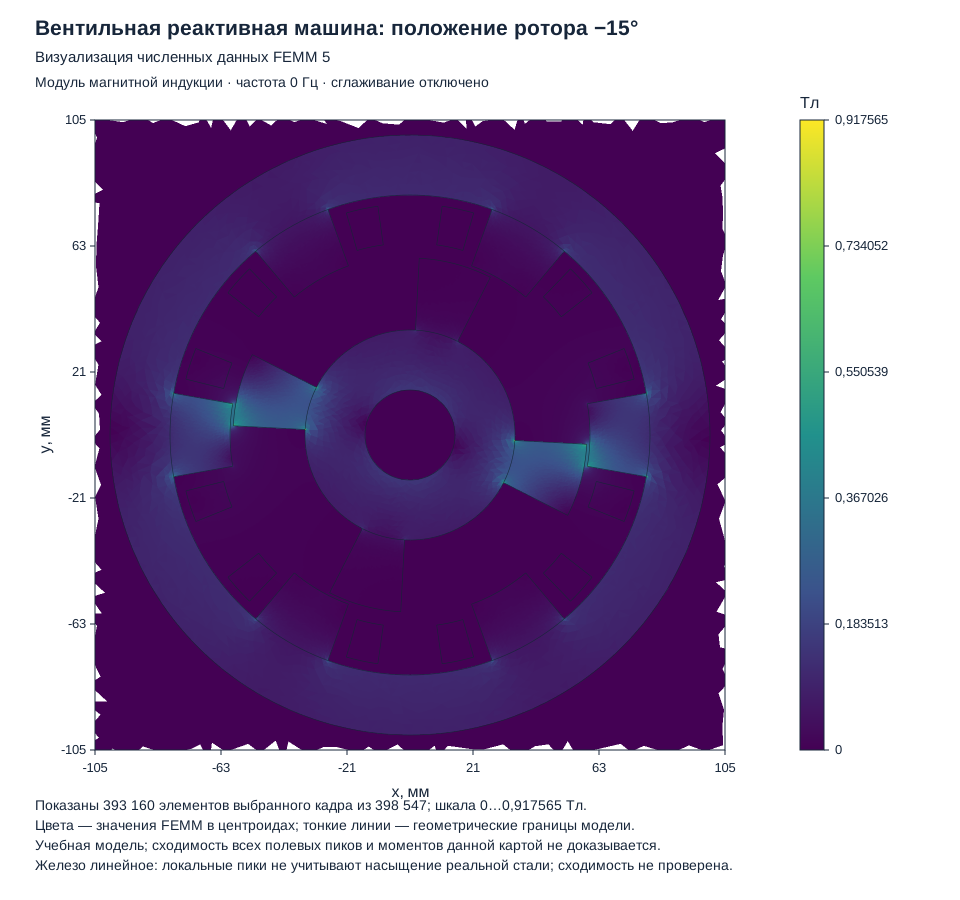
У вентильно-индукторной машины нет постоянных магнитов и обмотки возбуждения на роторе. Ток статора создаёт поле, которое стремится перевести ротор к меньшему магнитному сопротивлению. Знак момента зависит от положения ротора и от того, на каком участке изменения индуктивности включена фаза.
Фрагмент таблицы Р13.2. Сохранённые результаты FEMM 5
Выключение, °
Шаг, мкс
Карта
Максимальный ток, А
Возврат источнику, Дж
Энергетический остаток, %
5
100
Тонкая
3,093
0,1145
0,5586
5
50
Тонкая
3,085
0,1143
0,3226
5
50
Грубая
3,046
0,1158
0,3686
Относительный энергетический остаток при выключении 5^\circ: 0,003226; критерий: < 0,01
Относительный энергетический остаток при выключении 10^\circ: 0,002303; критерий: < 0,01
Максимальная ошибка интерполяции трёх свежих полей: 0,006818; критерий: < 0,01
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
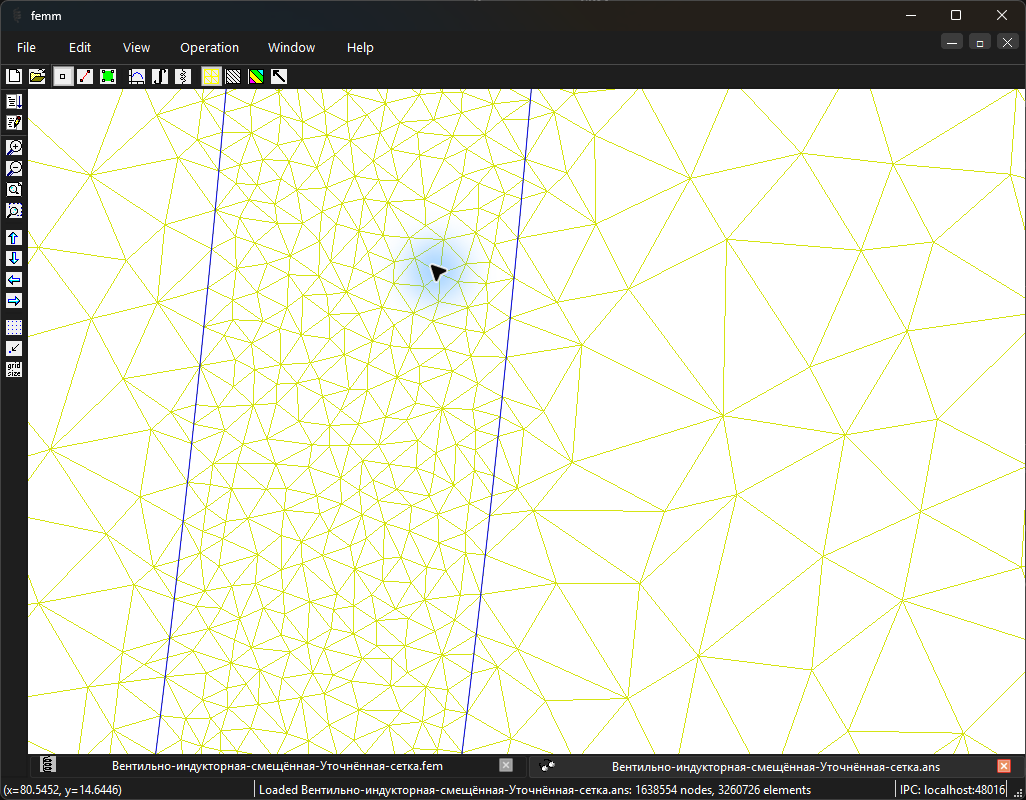
Рисунок 32.15. Визуализация численных данных FEMM 5: Вентильно-индукторная машина: смещённый ротор. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе.
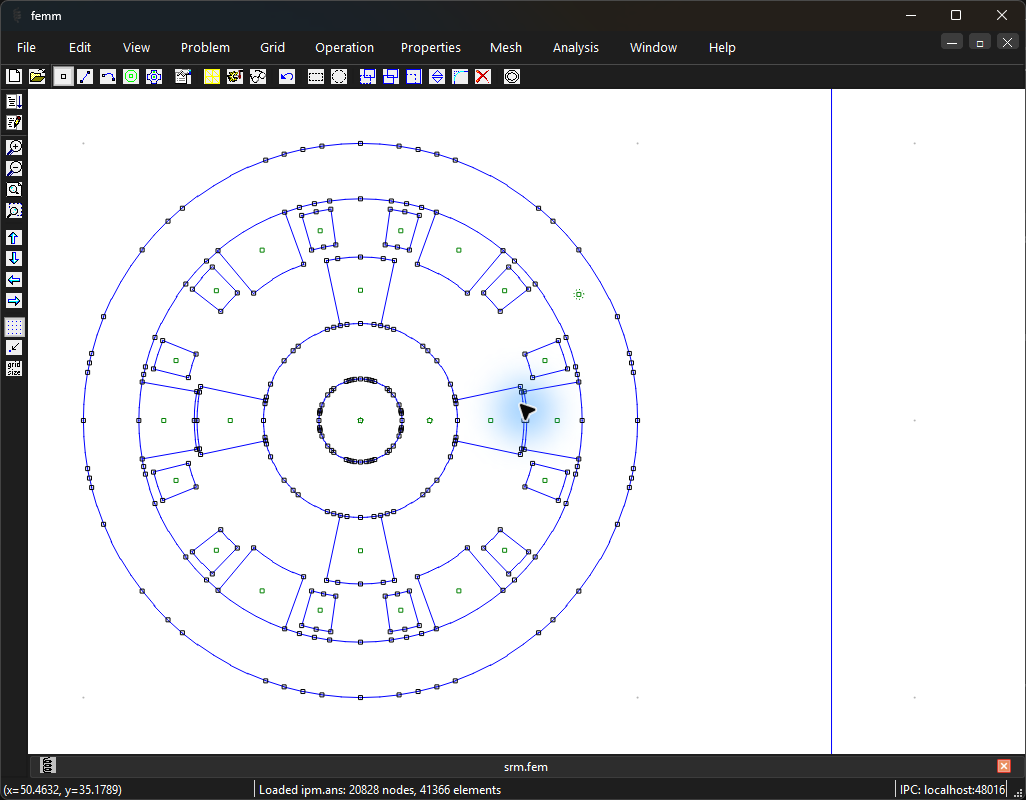
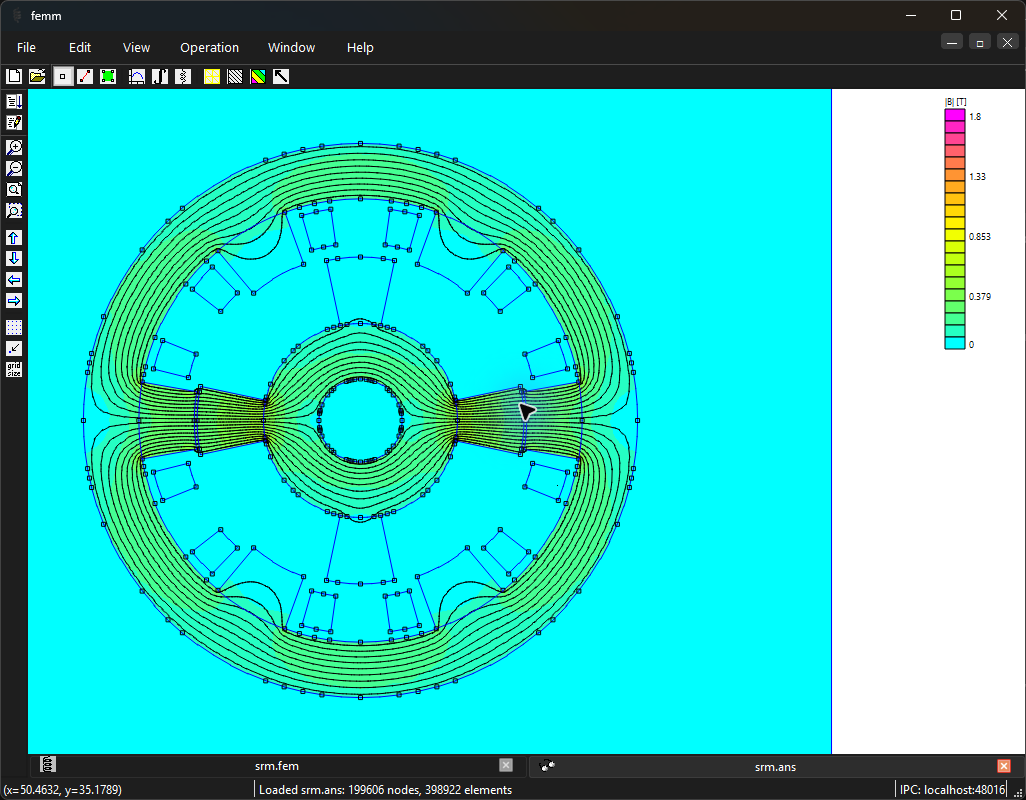
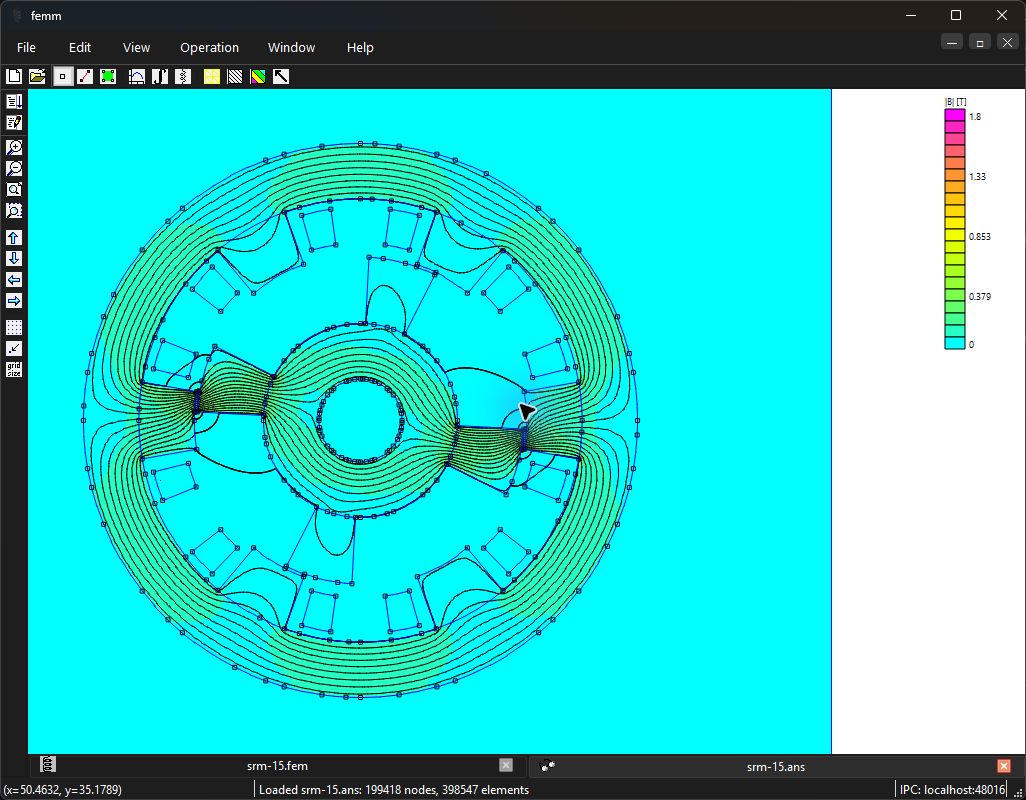
Ориентиры в интерфейсеРисунок 32.16. Геометрия: вентильно-индукторная машина 6/4, первая фаза, согласованное положение Открыть в полном размереРисунок 32.17. Распределение магнитной индукции: вентильно-индукторная машина 6/4, первая фаза, согласованное положение Открыть в полном размереРисунок 32.18. Вентильно-индукторная машина: отдельное смещённое положение ротора; угол и знак проверяются по исходному файлу, ток фазы сохранён. Открыть в полном размереРисунок 32.19. Вентильно-индукторная машина: смещённый ротор: выбранная сетка воздушного зазора. Открыть в полном размереРисунок 32.20. Вентильно-индукторная машина: смещённый ротор: момент ротора на выбранной сетке. Открыть в полном размереРисунок 32.21. Встроенная консоль FEMM: Динамика цепи и механики с квазистатическим восстановлением поля. Аналитическая проверка программы занятия. Показана консоль исходной редакции программы, зафиксированной при съёмке. Текущая программа с русскими пояснениями проверена отдельно во встроенном Python FEMM; этот снимок не является новым запуском текущей редакции. Открыть в полном размере
Самостоятельная работа
Сравните разгон при двух нагрузках; покажите ток, скорость, момент и энергетический остаток на одном временном интервале.
Критерий выполнения: Входы и начальные условия полны; события и область карты соблюдены; энергетика и шаги проверены.