Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Восстановление переходного режима по полевым данным
Инженерный вопрос. Сохраняются ли момент переключения и ток при уменьшении шага?
Различие магнитных откликов по положению и осям создаёт момент. Карты потокосцепления и коэнергии нужны для выбора рабочей зоны, токового угла и построения согласованной модели цепи и механики.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Запишите уравнения цепи и движения, начальные условия и правила переключения; укажите квазистатические допущения используемой карты.
Вычисленный аналитический эталон. Проверьте знак производных и баланс энергии на доступном аналитическом или простом динамическом пределе.
Интегратор и события переключения фазы. Выполните действия практикума по его исходной таблице. Сохраните время, состояние ключа, напряжение и ток в двух временных сериях.
Ответить на вопрос по своим результатам. Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
Что включить в отчёт
Результат этого занятия. Наложенные ряды и проверка событий переключения с установленной схемой тока.
Данные именно этого опыта. Сохраните время, состояние ключа, напряжение и ток в двух временных сериях.
Оформление наблюдений. Время, состояние цепи и механики, события коммутации, шаг и энергобаланс; выход за диапазон полевой карты отмечайте явно.
Как обосновать результат
Проверка из практикума. Точный RL-эталон, шаг времени, шаг карты и события проверены раздельно.
Независимый контроль. Сравните на одинаковых моментах времени при уменьшении шага и проверьте энергетический баланс, особенно около переключений.
Критерий выполнения. Интегратор проверен аналитически; события разрешены; область карты соблюдена; энергетические знаки согласованы.
Точность и расхождения. Отделите влияние временного шага от интерполяции карты и полевой ошибки. События и длительности сравнивайте в абсолютных единицах времени.
Основание сравнения. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Вывод для устройства
Свяжите ток, время действия или движение с режимом устройства, перечислив эффекты, отсутствующие в принятой квазистатической связи.
Границы вывода. Статическая карта относится к проверенным токам и положениям. Коммутация и движение требуют отдельного уравнения цепи, механики и проверки шага времени.
Теория и вывод формул
Численное интегрирование по времени позволяет исследовать изменение фазного тока и моменты коммутации. Алгоритм сначала проверяется на контрольной задаче, затем применяется к магнитостатическим характеристикам вентильно-индукторной машины.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Временной интегратор решает дифференциальные уравнения цепи, а не создаёт новый магнитный решатель FEMM. Метод Эйлера вычисляет наклон в начале шага; метод Хойна предсказывает конечное состояние и усредняет начальный и конечный наклоны. Вывод из интеграла состояния за шаг показывает, почему усреднение улучшает порядок для гладкого участка. На коммутации гладкость теряется, поэтому шаг делят в момент переключения.
Для нелинейной карты удобно интегрировать потокосцепление: \mathrm d\Psi/\mathrm dt = u - Ri. Ток получают обратным поиском по монотонной зависимости \Psi(i,\theta). Такой выбор избегает явного деления на малую L_{\text{дин}}, но всё равно требует корректной интерполяции и ограничения области. Напряжение фазы при включении и выключении задаётся физической схемой преобразователя; оно не всегда равно нулю при выключенном ключе. Диоды, возврат энергии и падения напряжений описывают явно, а идеальную схему обозначают как учебное приближение.
Метод Хойна для потокосцепления; индекс пр означает предиктор; событие коммутации должно лежать на границе шага.
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
Функция derivative вычисляет скорость изменения тока из уравнения линейной электрической цепи. Переменная prediction содержит предварительное значение тока по методу Эйлера. Повторное вычисление наклона в конце шага и усреднение наклонов дают метод Хойна. Переменная exact содержит точное решение той же цепи. Сравнение позволяет оценить временную погрешность до подключения нелинейной характеристики и коммутации.
Интегрирование потокосцепления и события коммутации
В качестве электрического состояния выбирается потокосцепление, а ток восстанавливается из монотонной таблицы при текущем угле.
На начале шага найдите ток и правую часть уравнения потокосцепления. Прогноз Эйлера даёт предварительное состояние на конец шага.
По прогнозу снова восстановите ток и напряжение ключевого состояния. Усреднение начальной и прогнозной правых частей даёт корректированный шаг метода Хойна.
Разбейте шаг в момент включения или выключения, чтобы разрыв напряжения не оказался скрыт внутри гладкой формулы. После серии уменьшите шаг вдвое и сравните токовый максимум и средний момент.
Границы применимости. Второй порядок метода относится к гладким участкам. Без точной обработки событий и проверки диапазона таблицы он не гарантирует точности коммутационного процесса.
Разобранный численный пример
Вычисленный аналитический эталон
Дано. Линейный RL-эталон: U = 24 \,\text{В}; R = 2 \,\text{Ом}; L = 10 \,\text{мГн}; I(0) = 0; \Delta t = 0{,}1 мс.
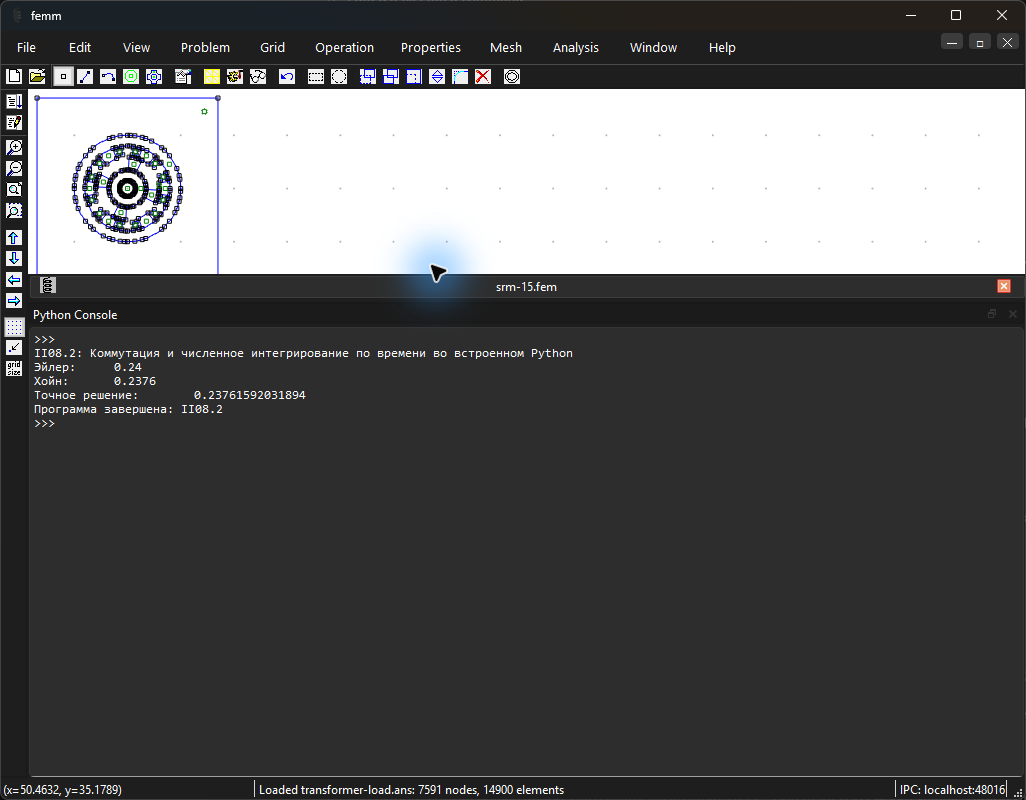
Начальный наклон 24/0{,}01 = 2400 \,\text{А}/\text{с}; Эйлер даёт 0{,}24 \,\text{А}.
Опишите состояния ключей и действительное фазное напряжение при включении, свободном ходе и возврате энергии.
В момент достижения угла выключения укоротите шаг до события и только затем смените напряжение.
Сохраняйте время, угол, ток, \Psi, напряжение и статус состояния преобразователя.
Повторите с половинным шагом и отдельно уточнённой картой; сравните пики и энергию.
Ожидаемый результат. Проверенная цепная временная модель с обработкой коммутации и понятной энергетикой.
Как проверить. Точный RL-эталон, шаг времени, шаг карты и события проверены раздельно.
Обработка и анализ результатов
Сохраняются ли момент переключения и ток при уменьшении шага?
Сохраните время, состояние ключа, напряжение и ток в двух временных сериях.
Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
С чем сравнить. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Итог работы. Наложенные ряды и проверка событий переключения с установленной схемой тока.
Метод Хойна для линейной цепи с сопротивлением и индуктивностью
Код целиком встроенный и не требует отсутствующего solve_ivp. После проверки функция производной заменяется картографированной цепью.
Python · встроенный MicroPython FEMM 5
"""Метод Хойна для линейной цепи с сопротивлением и индуктивностью.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""importmath# Линейная цепь с постоянными напряжением, В; сопротивлением, Ом; индуктивностью, Гн.voltage_v=24.0resistance_ohm=2.0inductance_h=0.01# Временной шаг, с; начальный ток, А. Здесь рассчитывается один шаг интегрирования.step_s=0.0001current_a=0.0# Правая часть уравнения L·di/dt = U − R·i; результат выражен в А/с.defderivative(current):return(voltage_v-resistance_ohm*current)/inductance_h# Начальный наклон тока; явный метод Эйлера даёт предварительное значение в конце шага.first=derivative(current_a)prediction=current_a+step_s*first# Повторно вычисляем наклон в предварительно найденном состоянии.second=derivative(prediction)# Метод Хойна использует среднее начального и конечного наклонов.current_a+=0.5*step_s*(first+second)# Точное решение линейной цепи служит независимым эталоном ошибки временного шага.exact=(voltage_v/resistance_ohm*(1-math.exp(-resistance_ohm*step_s/inductance_h)))print("Эйлер:",prediction)print("Хойн:",current_a)print("Точное решение:",exact)
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
У вентильно-индукторной машины нет постоянных магнитов и обмотки возбуждения на роторе. Ток статора создаёт поле, которое стремится перевести ротор к меньшему магнитному сопротивлению. Знак момента зависит от положения ротора и от того, на каком участке изменения индуктивности включена фаза.
Фрагмент таблицы Р13.2. Сохранённые результаты FEMM 5
Выключение, °
Шаг, мкс
Карта
Максимальный ток, А
Возврат источнику, Дж
Энергетический остаток, %
5
100
Тонкая
3,093
0,1145
0,5586
5
50
Тонкая
3,085
0,1143
0,3226
5
50
Грубая
3,046
0,1158
0,3686
Относительный энергетический остаток при выключении 5^\circ: 0,003226; критерий: < 0,01
Относительный энергетический остаток при выключении 10^\circ: 0,002303; критерий: < 0,01
Максимальная ошибка интерполяции трёх свежих полей: 0,006818; критерий: < 0,01
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
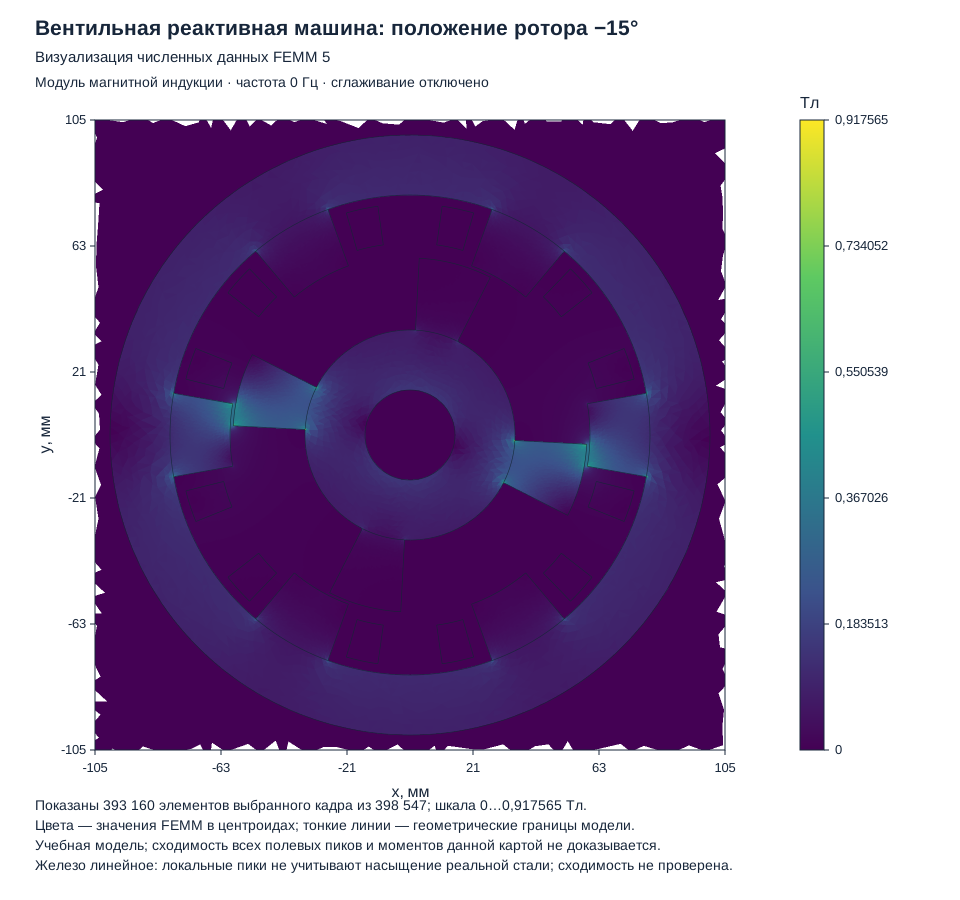
Рисунок 32.8. Визуализация численных данных FEMM 5: Вентильно-индукторная машина: смещённый ротор. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе.
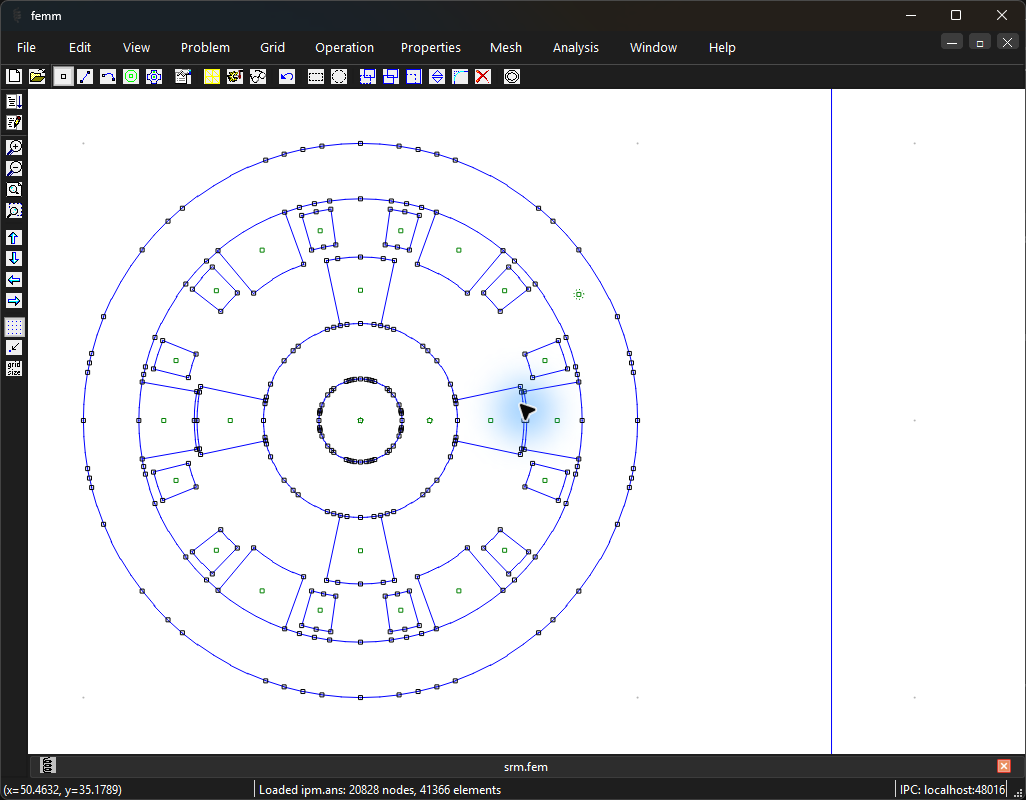
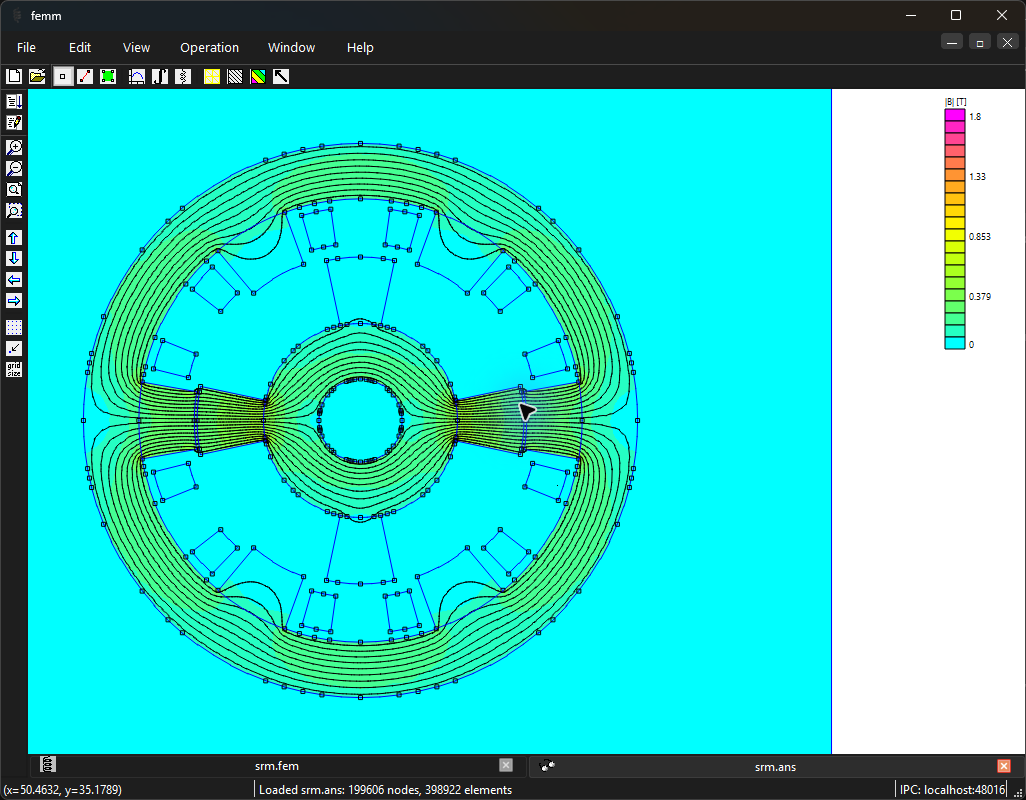
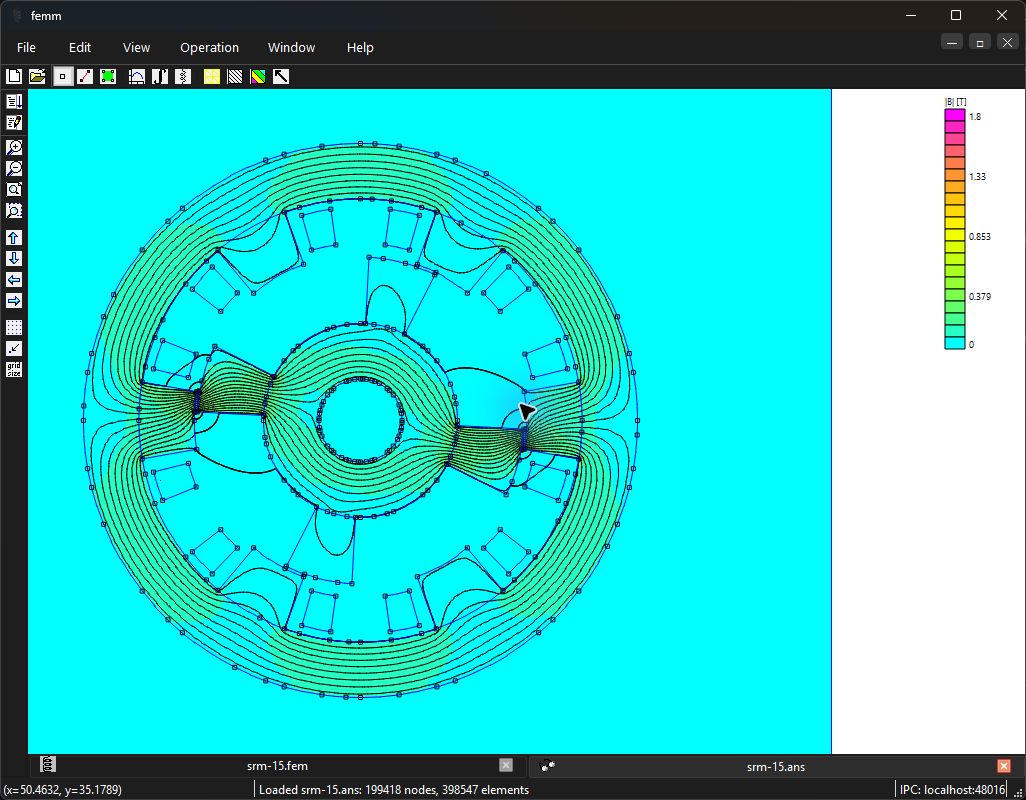
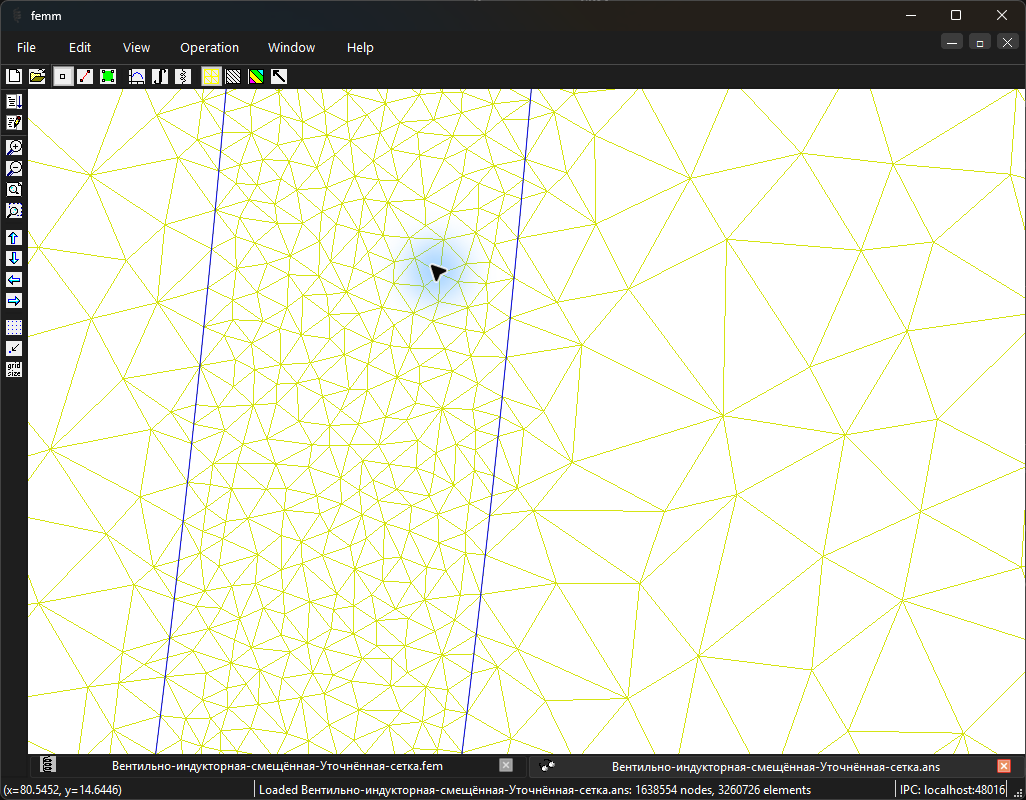
Ориентиры в интерфейсеРисунок 32.9. Геометрия: вентильно-индукторная машина 6/4, первая фаза, согласованное положение Открыть в полном размереРисунок 32.10. Распределение магнитной индукции: вентильно-индукторная машина 6/4, первая фаза, согласованное положение Открыть в полном размереРисунок 32.11. Вентильно-индукторная машина: отдельное смещённое положение ротора; угол и знак проверяются по исходному файлу, ток фазы сохранён. Открыть в полном размереРисунок 32.12. Вентильно-индукторная машина: смещённый ротор: выбранная сетка воздушного зазора. Открыть в полном размереРисунок 32.13. Вентильно-индукторная машина: смещённый ротор: момент ротора на выбранной сетке. Открыть в полном размереРисунок 32.14. Встроенная консоль FEMM: Коммутация и численное интегрирование по времени во встроенном Python. Аналитическая проверка программы занятия. Показана консоль исходной редакции программы, зафиксированной при съёмке. Текущая программа с русскими пояснениями проверена отдельно во встроенном Python FEMM; этот снимок не является новым запуском текущей редакции. Открыть в полном размере
Самостоятельная работа
Смоделируйте токовую импульсную серию при двух углах выключения и объясните изменение энергии возврата.
Критерий выполнения: Интегратор проверен аналитически; события разрешены; область карты соблюдена; энергетические знаки согласованы.