Статическая и динамическая индуктивности: определения, энергия и расчёт в FEMM
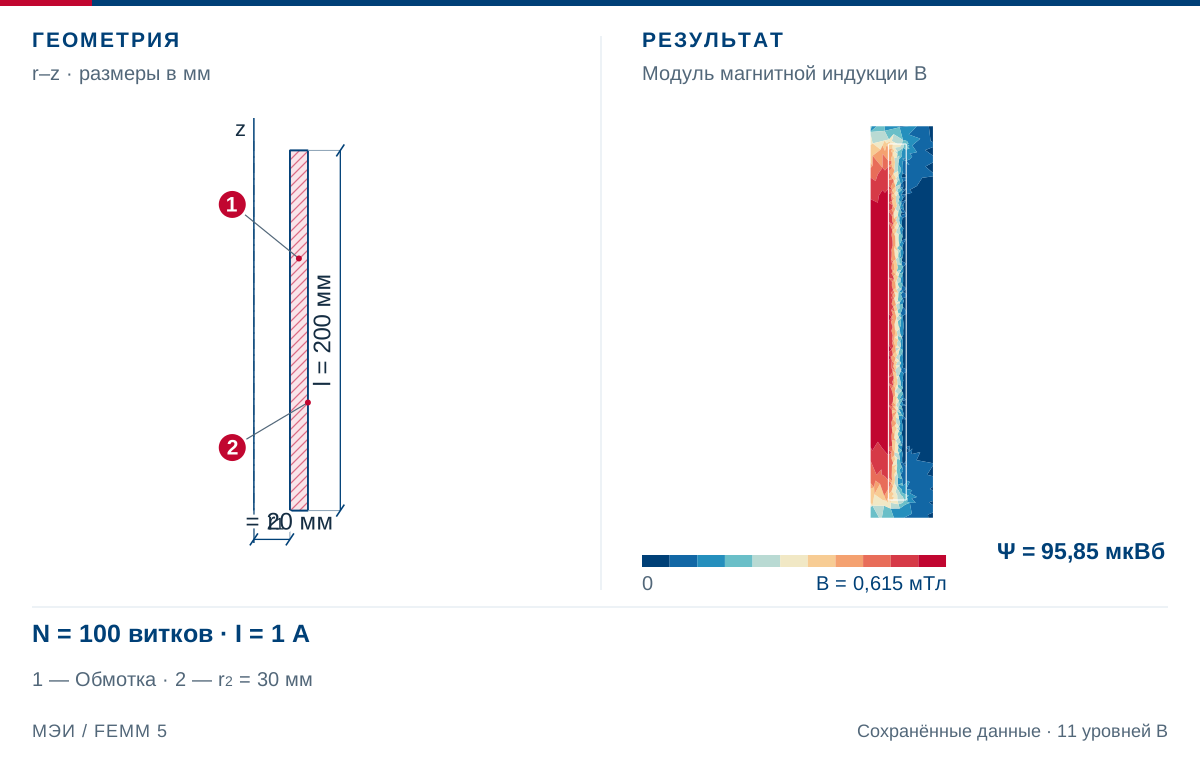
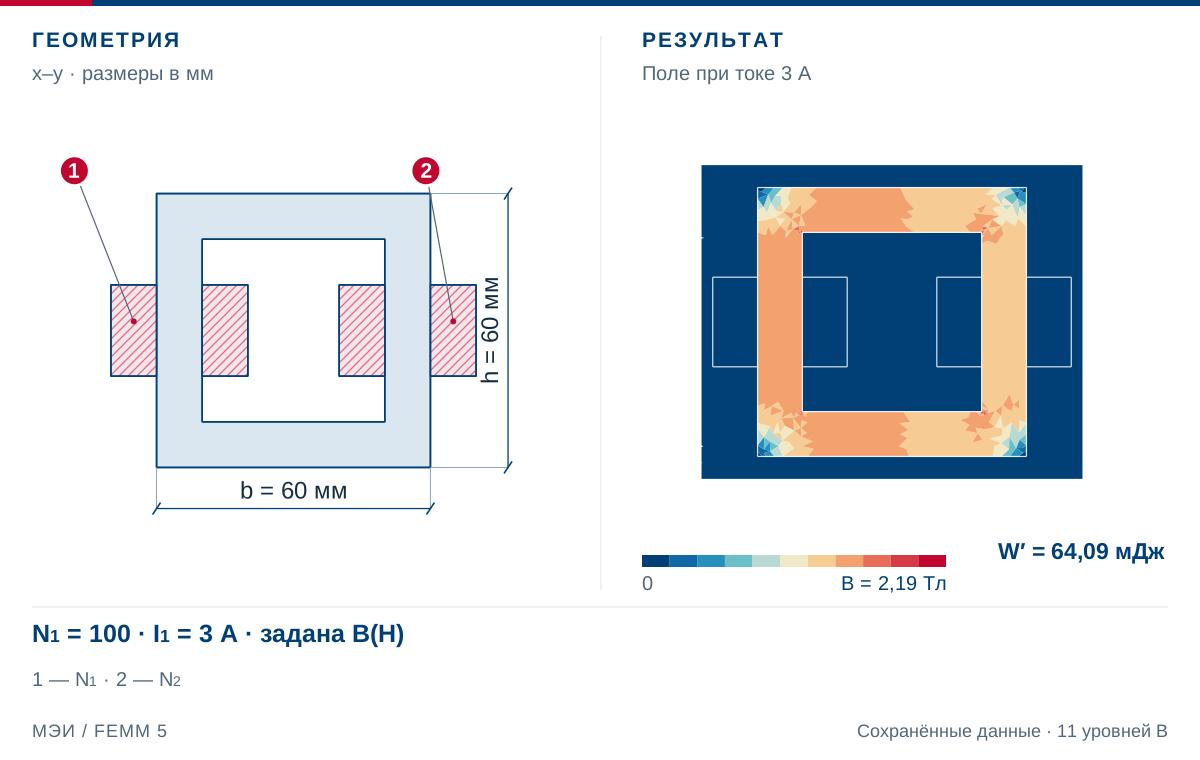
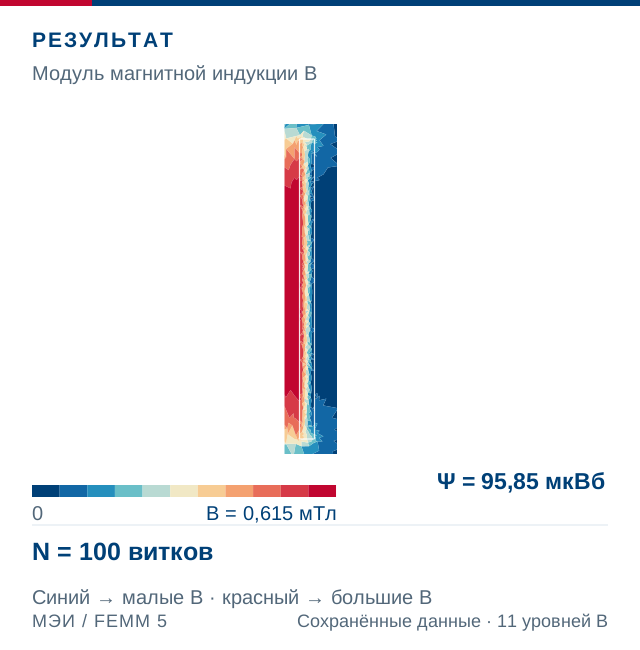
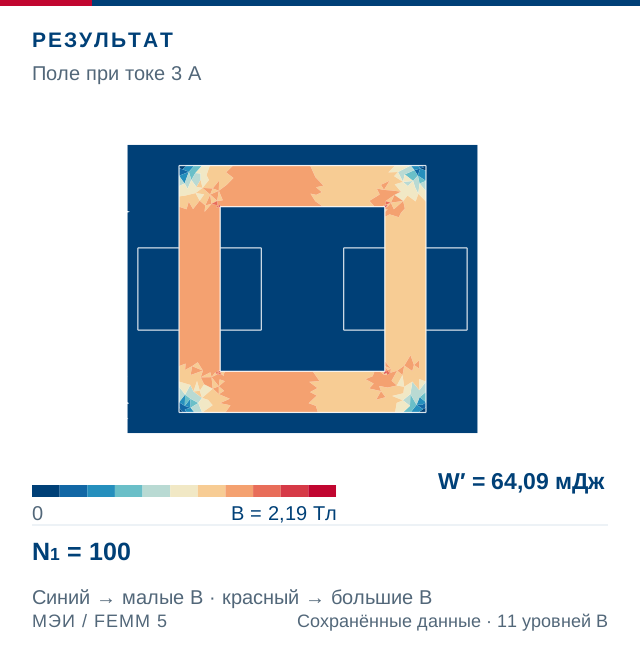
1. Воздушная катушка1 — Обмотка · 2 — r₂ = 30 ммРасчётный образец. Осесимметричное сечение; показана одна сторона обмотки. Размер r₁ отсчитывается от оси до внутренней поверхности, r₂ — до наружной.Открыть SVG целикомРезультат отдельноИсходная учебная модель2. Нелинейный магнитопровод1 — N₁ · 2 — N₂Расчётный образец. Табличная B(H) учебной стали; глубина 20 мм. Сравнивайте с линейным магнитопроводом при одинаковых условиях возбуждения.Открыть SVG целикомРезультат отдельноИсходная учебная модель
Цель и задачи
Цель. Различать секущую и дифференциальную индуктивности по данным модели.
Задачи
Определять статическую и динамическую индуктивности через \Psi (I), объяснять секущую и касательную и доказывать совпадение в линейной системе без смещения.
Получать потокосцепление обмотки в FEMM без повторного умножения на число витков; выбирать допустимый способ расчёта индуктивности.
Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Определение потокосцеплений, индуктивности и запаса энергии
Инженерный вопрос. Когда два определения совпадают и почему расходятся при насыщении?
Потокосцепления, индуктивность и запас энергии превращают полевую модель в параметры электрической цепи. Они нужны для выбора числа витков, тока, магнитной связи и рабочего диапазона до расчёта динамики.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Выберите секущее, дифференциальное или взаимное определение параметра; запишите условия применимости энергетической формулы.
Ответить на вопрос по своим результатам. Рассчитайте требуемый параметр по определениям занятия и сопоставьте предусмотренные независимые оценки при одном рабочем состоянии.
Что включить в отчёт
Результат этого занятия. Две зависимости индуктивности с рабочими точками, шагом и энергетическими ограничениями.
Данные именно этого опыта. Сведите ток, потокосцепление и локальные приращения воздушной катушки и насыщенного магнитопровода.
Оформление наблюдений. Токи, направления обмоток, потокосцепления и энергия; для матрицы — независимое возбуждение каждого столбца и проверочный режим.
Как обосновать результат
Проверка из практикума. Сопоставьте секущую индуктивность, локальную производную и энергетическое отношение в одних рабочих точках. Уточните приращение тока и сетку раздельно; сформулируйте границы магнитостатической оценки.
Независимый контроль. Используйте независимую энергетическую оценку, взаимность либо совместное возбуждение в соответствии с линейностью и процедурой занятия.
Критерий выполнения. Определения L_{\mathrm{ст}} и L_{\mathrm{дин}} записаны с фиксированными параметрами; секущая и касательная объяснены геометрически, линейный случай доказан отдельно. Выполнены полные решения при пяти токах на каждой из двух сеток; сохранены .fem, .ans, токи, потокосцепления, энергия и размеры сетки. Для исходных учебных моделей отклонение L_{\mathrm{дин}} от опубликованной оценки на соответствующей сетке не превышает 0,5%; изменение при уменьшении шага менее 0,1%, при данном сгущении сетки менее 0,5%. Это критерии воспроизведения этих моделей, не универсальные допуски FEMM. Для нелинейного магнитопровода отдельно вычислены L_{\mathrm{ст}}, L_{\mathrm{дин}} и 2W/I^{2} и объяснено их различие; для линейной катушки подтверждено совпадение двух определений. Для двух обмоток сохранены оба столбца якобиана, исходная асимметрия и условия взаимности. Аналитический пример, нативные результаты и непроверенные дополнительные режимы разделены.
Точность и расхождения. Уточняйте токовый шаг отдельно от сетки; при нулевом токе не вычисляйте секущее отношение. Для малых взаимных коэффициентов показывайте абсолютное расхождение и знак.
Основание сравнения. Используйте определения секущей, дифференциальной и взаимной индуктивности, приведённые в занятии. Энергетическая формула линейной системы не переносится автоматически на насыщенную систему.
Вывод для устройства
Свяжите найденный параметр с моделью электрической цепи, выбором зазора или допустимым запасом энергии, сохраняя зависимость от рабочего тока.
Границы вывода. Параметр относится к указанной рабочей точке и определению индуктивности. Торцевые поля, сопротивление и нагрев не возникают автоматически из магнитостатической энергии.
Дополнительный расчётный метод
Энергия магнитного поля через векторный потенциал
Независимые энергетические определения связывают поле с параметрами цепи и электромеханическим преобразованием. Сравнение зависит от принятого материального закона и удерживаемых величин.
Получаемые величины. AJ=\int A\cdot J dV; W и W'; матрица индуктивностей и перекрёстное насыщение; устойчивость параметров при сетке и перемещении
Для линейной токовой системы сопоставить AJ, \Sigma i\Psi и 2W.
Для нелинейной системы интегрировать H по B и B по H, сохраняя одну рабочую точку.
Определить секущие и локальные параметры отдельными опытами.
Проверить сетку в узких зазорах и перенос карты в уравнения цепи/механики.
Страницы источника. PDF 1–7: энергия и функционал; 8–9: нелинейная магнитная цепь; 10–18: постановка и параметры; 19–25: сетка и движение; 26–30: связанные модели.
Отношение \Psi /I и производная \partial \Psi /\partial I совпадают в линейной системе без смещения, но имеют разный смысл при насыщении. Геометрия секущей и касательной связывается с матрицей индуктивностей и проверенными расчётами FEMM на двух сетках.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Электромагнит удерживает якорь, реле замыкает контакты, ротор двигателя вращается — во всех случаях поле совершает механическую работу. Вычислить силу «в лоб», суммируя силы Лоренца на токи и силы на элементарные магнитные моменты в стали, трудно и ненадёжно. Гораздо надёжнее энергетический путь: если известно, как запас энергии системы зависит от положения подвижной части, сила равна производной этой энергии по координате. Это метод виртуальной работы, и он работает одинаково для электромагнита, конденсатора с подвижной пластиной и электрической машины [Уайт–Вудсон].
Тонкость, которую нужно понять с первого раза: у магнитной системы есть две энергетические функции — энергия и коэнергия. Они совпадают в линейной системе и расходятся при насыщении, а сила выражается через каждую из них по-своему: через энергию — при постоянном потокосцеплении, через коэнергию — при постоянном токе. Перепутав, в нелинейной задаче получим неверный результат.
Энергия и коэнергия обмотки
Рассмотрим обмотку с потокосцеплением Ψ и током i; геометрия пока неподвижна. Напряжение на обмотке без учёта сопротивления u=dΨ/dt, мощность от источника ui=idΨ/dt, а работа источника за время dt — idΨ. Она целиком идёт в запас энергии поля.
Энергия и коэнергия
W=∫0Ψi(Ψ′)dΨ′,W′=∫0iΨ(i′)di′,W+W′=Ψi[Дж].
Энергия W — площадь между кривой намагничивания Ψ(i) и осью Ψ; коэнергия W′ — площадь между той же кривой и осью i. Вместе они заполняют прямоугольник Ψ×i, откуда и тождество W+W′=Ψi. Энергия — физически запасённая величина (работа источника); коэнергия — вспомогательная функция, не имеющая самостоятельного энергетического смысла, но чрезвычайно удобная.
В линейной системе Ψ=Li, и обе площади — равные треугольники: W=W′=21Li2=21Ψi=Ψ2/(2L). При насыщении кривая Ψ(i) загибается к оси i: энергия (площадь над кривой) растёт медленно, коэнергия (площадь под кривой) — быстро, и W′>W.
Те же соотношения в полевых терминах: объёмная плотность энергии w=∫0BH⋅dB, коэнергии w′=∫0HB⋅dH, w+w′=B⋅H; в линейной среде w=w′=21B⋅H=B2/(2μ). Интеграл ∫wdV по всему пространству даёт W.
Секущая и дифференциальная индуктивности
Lсек=iΨ,Lдиф=didΨ.
Секущая индуктивность определяет связь установившихся величин: поток при заданном токе, Ψ=Lсекi. Дифференциальная — реакцию на малые или быстрые изменения: u=dΨ/dt=Lдифdi/dt при неподвижной геометрии, то есть именно Lдиф входит в уравнения переходных процессов и определяет пульсации тока на переменной составляющей. В насыщенной системе Lдиф<Lсек и обе зависят от рабочей точки; в линейной — совпадают.
Метод виртуальной работы
Пусть теперь положение подвижной части задано координатой x (зазор, смещение якоря). Система имеет две независимые переменные состояния; баланс энергии за малое время:
отисточникаidΨ=приростзапасаdW+механическаяработаFdx,
где F — сила, с которой поле действует на подвижную часть в направлении роста x. Потери в меди в баланс не входят: они выделяются в сопротивлении обмотки, учитываются в уравнении цепи и с полем не связаны. Потери в стали (гистерезис, вихревые токи) мы считаем отсутствующими — система консервативна.
Сила через энергию и коэнергию
Из баланса dW=idΨ−Fdx следует, что W — функция переменных (Ψ,x), причём
i=(∂Ψ∂W)x,F=−(∂x∂W)Ψ.
Перейдём к коэнергии W′=Ψi−W: dW′=Ψdi+idΨ−dW=Ψdi+Fdx, то есть W′ — функция (i,x) и
Ψ=(∂i∂W′)x,F=+(∂x∂W′)i.
Оба выражения дают одну и ту же силу в данной точке (Ψ,i,x) — различается лишь то, что фиксируется при дифференцировании. Для поворотного движения с углом θ вместо силы получается момент (здесь T — момент, а не температура): T=−(∂W/∂θ)Ψ=(∂W′/∂θ)i, единица — Н·м.
Почему знаки разные? При Ψ=const источник не работает (idΨ=0), и механическая работа совершается за счёт убыли энергии: Fdx=−dW. При i=const источник подводит idΨ, половина (в линейном случае) идёт в прирост энергии, половина — в работу, и выгоднее считать через W′, чей прирост как раз равен работе. На практике обмотка чаще питается от источника напряжения или тока, а не потока, поэтому формула через коэнергию при i=const — основная.
В линейной системе W′=21L(x)i2 и F=21i2dL/dx: сила направлена в сторону роста индуктивности, то есть уменьшения магнитного сопротивления. Это общее правило: магнитная система стремится увеличить своё потокосцепление при заданном токе. Через энергию: W=Ψ2/(2L(x)), F=−∂W/∂x=21Ψ2L−2dL/dx=21i2dL/dx — тот же результат, как и должно быть.
Пример: электромагнит с зазором
Сила притяжения С-образного электромагнита
Сердечник С-образной формы с обмоткой N витков и током i притягивает якорь через два одинаковых воздушных зазора длиной g каждый (магнитный поток пересекает оба зазора последовательно). Площадь полюса S, выпучиванием и рассеянием пренебрегаем, сталь считаем идеальной (μ→∞), так что вся МДС падает на зазорах: Ni=Hg⋅2g. Тогда
B=μ0Hg=2gμ0Ni,Φ=BS,Ψ=NΦ=2gμ0N2Si,L(g)=2gμ0N2S.
Коэнергия линейной системы W′=21Li2=4gμ0N2Si2. Сила в направлении роста g:
Fg=(∂g∂W′)i=−4g2μ0N2Si2.
Знак отрицателен: сила направлена в сторону уменьшения зазора — якорь притягивается, как и подсказывает правило «в сторону роста L». Выразим модуль через индукцию, подставив Ni=2gB/μ0:
∣Fg∣=4g2μ0S⋅μ024g2B2=μ0B2S=2⋅2μ0B2S.
Полная сила — это сумма сил на двух полюсных поверхностях, по B2S/(2μ0) на каждой. Через энергию при Ψ=const: W=Ψ2/(2L)=Ψ2g/(μ0N2S), Fg=−∂W/∂g=−Ψ2/(μ0N2S); подставив Ψ=Li, получаем прежнее −μ0N2Si2/(4g2).
Числа. Пусть S=4 см² =4⋅10−4 м² и в зазоре B=1 Тл. На одну полюсную поверхность
2μ0B2S=2⋅1,2566⋅10−61⋅4⋅10−4=159Н,
на две — 318 Н (вес около 32 кг). Какой ток для этого нужен: при N=500, g=1 мм из B=μ0Ni/(2g) получаем i=2gB/(μ0N)=2⋅10−3/(1,2566⋅10−6⋅500)=3,2 А. Если же ток i=2 А, то B=0,63 Тл и F=B2S/μ0=0,395⋅4⋅10−4/(1,2566⋅10−6)=126 Н — сила квадратична по току и по индукции.
Тензор натяжений Максвелла
Виртуальная работа даёт полную силу, но не говорит, где она приложена. Другой способ — представить силу как результат натяжений, передаваемых полем через поверхность. Максвелл показал, что для поля в вакууме (воздухе) силу на любое тело можно записать как поток некоторого тензора через замкнутую поверхность S, охватывающую это тело [Тамм]:
F=∮SfdS,f=μ01[(B⋅n)B−21B2n],
где n — внешняя нормаль, а f — поверхностная плотность силы, Н/м². Два частных случая проясняют смысл: если B∥n, то f=2μ0B2n — вдоль линий поля действует натяжениеB2/(2μ0); если B⊥n, то f=−2μ0B2n — поперёк линий действует такое же давление. Линии поля ведут себя как натянутые нити, стремящиеся сократиться и расталкивающие друг друга.
На границе стали с воздухом при поле, нормальном к поверхности, натяжение Bn2/(2μ0) со стороны воздуха тянет поверхность стали наружу — к зазору. Именно это даёт B2S/(2μ0) на каждую полюсную поверхность электромагнита, в полном согласии с методом виртуальной работы. Величина B2/(2μ0) при B=1 Тл равна 3,98⋅105 Па, около 4 атмосфер; при 1,5 Тл — 9,0⋅105 Па. Для реальной стали с конечным μ и касательной составляющей поля выражение сложнее, но при μr≫1 и преимущественно нормальном поле формула Bn2/(2μ0) остаётся хорошим приближением.
Как выбирать поверхность интегрирования: она должна целиком лежать в воздухе (формула выведена для μ0), охватывать всё тело, на которое ищется сила, и не пересекать другие тела и токи. Теоретически результат от выбора не зависит; практически в численных моделях он чувствителен к точности поля на поверхности, поэтому её проводят посередине зазора, вдали от углов, где поле меняется резко. В лаборатории магнитной цепи сила по тензору Максвелла сравнивается с силой по формуле цепи Bg2Sg/μ0 (две полюсные поверхности) — расхождение показывает роль рассеяния и выпучивания.
Электростатические аналоги
Все формулы переносятся на электростатику заменой Ψ→Q, i→U, L→1/C: энергия W=∫0QUdQ, коэнергия W′=∫0UQdU, в линейном случае W=W′=21CU2=Q2/(2C), и
F=−(∂x∂W)Q=+(∂x∂W′)U=21U2dxdC.
Сила направлена в сторону роста ёмкости. Для плоского конденсатора C=εS/x, F=−εSU2/(2x2)=−21εE2S: пластины притягиваются с давлением 21εE2=21DE — электростатический аналог B2/(2μ0). Масштабы, однако, несопоставимы: при предельной для воздуха напряжённости E=3 МВ/м давление 21⋅8,854⋅10−12⋅9⋅1012=40 Па — в 104 раз меньше, чем при B=1 Тл. Поэтому силовая электромеханика — магнитная.
Нелинейный случай: насыщение
При насыщении Ψ(i,x) нелинейна, и путь через коэнергию при i=const становится единственным удобным: W′(i,x)=∫0iΨ(i′,x)di′ вычисляется по семейству кривых намагничивания для разных зазоров, а сила — как разностная производная по x. Качественно: пока сталь не насыщена, B в зазоре растёт пропорционально току и F∝i2. Когда индукция в стали приближается к Bs (около 1,5–2 Тл), поток перестаёт расти, и сила выходит на предел Fmax≈Bs2S/μ0 (для двух зазоров), каким бы ни был ток. Увеличение тока сверх этого лишь греет обмотку. Поэтому сила тяги электромагнита ограничена площадью полюса, а не числом витков.
Использовать в нелинейном случае энергию W вместо коэнергии, дифференцируя при i=const, нельзя: −(∂W/∂x)i не равно силе, а разница тем больше, чем сильнее насыщение (в линейном случае W=W′, и ошибка маскируется).
Лаборатория
Лаборатория строит кривую Ψ(i) нелинейного электромагнита — той же модели сердечника с двумя зазорами и учётом выпучивания, что и в уроке о магнитных цепях. Площадь между кривой и осью Ψ закрашена как энергия W, между кривой и осью i — как коэнергия W′; рабочая точка задаётся током i, зазором g и числом витков N. На графике проведены секущая Lсекi и касательная с наклоном Lдиф; сила вычислена двумя способами: как +∂W′/∂x при i=const и как −∂W/∂x при Ψ=const, причём координата x=−g отсчитывается в сторону уменьшения зазора, так что положительная сила притягивает якорь. Числа совпадают и сравниваются с оценкой по натяжениям Bg2Sg/μ0. Переключатель «нелинейная сталь / линейный материал» (с регулируемой Bs) показывает, как при насыщении расходятся W и W′, падает Lдиф относительно Lсек и перестаёт расти сила.
Вопросы к лаборатории:
В линейном режиме увеличьте ток вдвое: во сколько раз выросли W, W′ и сила? Повторите в нелинейном режиме при токе, выводящем сталь в насыщение.
Уменьшая зазор при постоянном токе, следите за Ψ и W′: почему коэнергия растёт и почему именно её рост означает силу в сторону уменьшения зазора?
Найдите точку, где Lдиф вдвое меньше Lсек. Что это означает для амплитуды пульсаций тока при питании от сети?
Распространённые заблуждения
Энергия вместо коэнергии при постоянном токе.F=−(∂W/∂x)Ψ, но F=+(∂W′/∂x)i. Взяв −∂W/∂x при i=const в насыщенной системе, получим неверную силу (в линейной системе ошибка не проявляется — отсюда её живучесть).
Знак силы. Отрицательная ∂W′/∂g означает силу в сторону уменьшения g, то есть притяжение. Сила всегда направлена в сторону роста индуктивности (ёмкости) при постоянном токе (напряжении).
«Сила всегда равна B2S/(2μ0)». Это сила на одну полюсную поверхность при нормальном поле, бесконечно проницаемой стали и однородном B по площади. При двух зазорах удваивается, при выпучивании B в зазоре меньше расчётного и зависит от координаты, при насыщении B ограничено.
Коэнергия — «тоже энергия». Нет: это математическая функция; физически запасена W. Утверждение «система запасла W′ джоулей» при насыщении неверно.
Одна индуктивность на все случаи. Для установившегося потока — Lсек, для переходных процессов и пульсаций — Lдиф; подстановка Lсек в u=Ldi/dt в насыщенной системе занижает скорость нарастания тока.
Вопросы и упражнения
Электромагнит: N=1000, S=2 см², два зазора по g=0,5 мм, i=1 А, сталь идеальная. Найдите B в зазоре и полную силу. Почему к результату следует отнестись с осторожностью?
Для идеализированной кривой Ψ=ki (k — постоянная) найдите W, W′, Lсек и Lдиф как функции i. Проверьте W+W′=Ψi и найдите отношения W′/W и Lдиф/Lсек.
Выразите давление B2/(2μ0) при B=1,5 Тл в атмосферах (1 атм =1,013⋅105 Па). Какая масса якоря удерживается при площади полюсов 2×10 см²?
Пластины плоского конденсатора площадью 100 см² находятся в воздухе при E=3 МВ/м. Найдите силу притяжения. Какая индукция B дала бы ту же силу на той же площади?
Покажите, что для линейной поворотной системы с L(θ)=L0+L2cos2θ момент T=−L2i2sin2θ. В каких положениях он равен нулю, какие из них устойчивы?
Электромагнит с якорем питается от источника постоянного напряжения. При срабатывании зазор уменьшается. Опишите качественно, что происходит с Ψ, i, W и W′ в процессе движения, и почему мгновенная сила не равна статической при том же токе.
Ответы к пунктам 1, 2 и 3
1.B=μ0Ni/(2g)=1,2566⋅10−6⋅1000⋅1/10−3=1,26 Тл; F=B2S/μ0=1,579⋅2⋅10−4/(1,2566⋅10−6)=251 Н. При 1,26 Тл обычная сталь близка к насыщению, и падение МДС в сердечнике уже не пренебрежимо; реальная индукция и сила меньше — оценка является верхней границей.
2.W′=∫0iki′di′=32ki3/2; W=Ψi−W′=ki3/2−32ki3/2=31ki3/2; W′/W=2. Lсек=k/i, Lдиф=k/(2i), отношение 21.
3.1,52/(2⋅1,2566⋅10−6)=8,95⋅105 Па =8,8 атм. Сила 8,95⋅105⋅20⋅10−4=1790 Н, масса 1790/9,81=183 кг.
Итоги
Энергия W=∫idΨ и коэнергия W′=∫Ψdi — две площади на плоскости Ψ–i, W+W′=Ψi; равны лишь в линейной системе (21Li2).
Lсек=Ψ/i описывает установившийся режим, Lдиф=dΨ/di — переходные процессы и малые колебания.
Сила по методу виртуальной работы: F=−(∂W/∂x)Ψ=+(∂W′/∂x)i; момент — те же производные по углу. Сила направлена в сторону роста индуктивности при постоянном токе.
Для электромагнита с двумя зазорами F=B2S/μ0 — по B2S/(2μ0) на каждую полюсную поверхность; это натяжение тензора Максвелла Bn2/(2μ0) на границе сталь–воздух. При насыщении сила ограничена Bs2S/μ0.
Электростатические аналоги: F=−(∂W/∂x)Q=(∂W′/∂x)U, давление 21εE2 — на четыре порядка меньше магнитного при технических полях.
Исходная величина — потокосцепление обмотки \Psi, а индуктивность описывает его зависимость от тока. Для тонких последовательных витков \Psi равно алгебраической сумме потоков через ориентированные поверхности витков. По теореме Стокса каждый поток можно вычислить циркуляцией векторного потенциала A по замкнутому контуру соответствующего витка. Контуры и поверхности должны иметь согласованную ориентацию. Отдельный незамкнутый отрезок обмотки не определяет калибровочно независимое потокосцепление.
Частная формула \Psi =N\Phi допустима, когда все N витков сцеплены с одним и тем же ориентированным потоком. При рассеянии потоки отдельных витков различаются. Для распределённой обмотки применяют усреднение с функцией распределения витков; FEMM возвращает уже полное потокосцепление Circuit Properties с учётом назначенных витков и их знаков. Умножать этот результат на N повторно нельзя.
Зафиксируем геометрию x, температуру, материальные характеристики и токи остальных обмоток. В квазистатической однозначной модели получается функция \Psi (I;x). Только после задания этих условий можно говорить об отношении \Psi /I или о производной по I.
\Psi=\sum_{k=1}^{N}\Phi_k=\sum_{k=1}^{N}\int_{S_k}\mathbf B\cdot d\mathbf S=\sum_{k=1}^{N}\oint_{C_k}\mathbf A\cdot d\mathbf l
Равенство потоков — дополнительное условие, а не определение потокосцепления.
Статическая и динамическая: физическое назначение и геометрия графика
Для одной обмотки без независимого смещения потока статическая индуктивность L_{\mathrm{ст}}(I_{0})=\Psi (I_{0})/I_{0} связывает полное потокосцепление с данным током. На графике \Psi (I) это наклон секущей из начала координат в рабочую точку. Динамическая индуктивность L_{\mathrm{дин}}(I_{0})=\partial \Psi /\partial I описывает малое приращение потокосцепления около той же точки; геометрически это наклон касательной. Названия «секущая» и «касательная» сохраняются как математические пояснения к основным названиям.
Терминологическое соглашение курса: основные названия — «статическая» и «динамическая» индуктивности. В литературе для L_{\mathrm{дин}} употребляются «дифференциальная», «инкрементальная», differential, incremental, tangent. В этом курсе слово «динамическая» означает именно локальную производную квазистатической характеристики. Оно само по себе не означает, что выполнен переходный расчёт, учтены частотные потери или получена динамическая петля гистерезиса.
При I_{0}=0 отношение \Psi /I не вычисляют делением на ноль. Если \Psi (0)=0 и функция дифференцируема, его предел равен начальной динамической индуктивности. Если есть ненулевое смещение \Psi (0), такого конечного предела у полного отношения может не быть.
Следствие \Psi =I L_{\mathrm{ст}} при фиксированной геометрии. Подстановка L_{\mathrm{ст}} вместо L_{\mathrm{дин}} теряет второй член.
Почему в линейной системе индуктивность одна
Если материалы линейны, геометрия фиксирована, постоянных магнитов и других независимых источников поля нет, то \Psi =LI. Прямая проходит через начало координат, поэтому её секущая и касательная совпадают во всех точках. Записывать два разных численных параметра для такой катушки нет физического основания. Небольшое расхождение вычисленных значений требует проверки дискретизации и численного дифференцирования.
Различие L_{\mathrm{ст}} и L_{\mathrm{дин}} существенно для нелинейного магнитопровода с характеристикой B–H: материал меняет локальный отклик, а вместе с ним меняется функция \Psi (I). Насыщение часто уменьшает динамическую индуктивность быстрее статической. Это следствие формы кривой в данном диапазоне; универсальное неравенство для произвольных характеристик без дополнительных условий утверждать нельзя.
Перемещение ротора или якоря меняет L(x) даже в полностью линейных материалах. Это зависимость от геометрии, а не нелинейность по току: при каждом фиксированном x сохраняется L_{\mathrm{ст}}=L_{\mathrm{дин}}=L(x). Производная d\Psi /dt при движении дополнительно содержит член, связанный с изменением x.
Даже при одной линейной индуктивности движение создаёт дополнительный вклад в напряжение.
Напряжение, постоянные магниты и смещение другими обмотками
В пассивном соглашении знаков напряжение на квазистатической обмотке равно RI+d\Psi /dt. При неподвижной геометрии и фиксированных остальных токах коэффициент при dI/dt — динамическая индуктивность. ЭДС самоиндукции при согласованном обходе имеет противоположный знак: e=-d\Psi /dt. Указание направления тока и полярности выводов обязательно.
Постоянный магнит или фиксированный ток другой обмотки может создать \Psi см\ne 0. Даже при линейных материалах тогда \Psi =\Psi см+LI. Полное отношение \Psi /I=L+\Psi см/I уже не является собственной индуктивностью, хотя материалы линейны. Чтобы сравнивать статическую и динамическую индуктивности именно токового отклика, для линейной системы сначала отделяют \Psi см=\Psi (0), затем вычисляют [\Psi (I)-\Psi (0)]/I.
В насыщенной системе вычитание отдельного расчёта «только магниты» из общего расчёта не создаёт точной суперпозиции: рабочая проницаемость в этих решениях различается. Конечная разность [\Psi (I)-\Psi (0)]/I описывает средний отклик на выбранном интервале, а не локальную динамическую индуктивность. Для малого возмущения нужны производные при сохранённых магнитах и остальных источниках.
Отделение смещения точно для линейной системы при одних и тех же геометрии и независимых источниках.
Энергия и коэнергия: почему 2W/I^{2} не универсальная индуктивность
Для неподвижной обратимой однозначной катушки без независимых источников и с нулевым начальным потоком энергию получают интегрированием I по \Psi, коэнергию — интегрированием \Psi по I. На графике эти площади дополняют друг друга до прямоугольника I\Psi. При линейной зависимости обе площади треугольные и одинаковые.
В нелинейном магнитопроводе энергия W=\int _{\Omega }\int _{0}^{B} H(b)\cdot db dV, тогда как коэнергия W'=\int _{\Omega }\int _{0}^{H} B(h)\cdot dh dV. Выражение B\cdot H/2 допустимо для линейного обратимого материала без смещения; его нельзя безусловно подставлять при насыщении. Соответственно, 2W/I^{2} и 2W'/I^{2} в общем случае не равны ни L_{\mathrm{ст}}, ни L_{\mathrm{дин}}.
Формула 2W/I^{2} для линейной катушки требует энергии всего магнитного поля. Если выбран только сердечник, воздух исключён или условие открытой границы описывает энергию за пределами расчётной области, проверка неполна. Основным способом получения индуктивности обмотки в FEMM служит потокосцепление цепи, а энергетический способ — независимая проверка при выполненных предпосылках.
Локальная кривизна коэнергии; второе дифференцирование энергии численно чувствительнее разности потокосцеплений.
Несколько обмоток: динамическая индуктивность становится матрицей
В системе из m обмоток изменение тока j меняет потокосцепления всех обмоток k. Поэтому динамическая индуктивность — якобиан карты \Psi (I_{1},\ldots ,I_{m},x). Столбец j получают, изменяя только I_j и считывая все \Psi_k. Остальные токи, включая нулевые токи разомкнутых вторичных обмоток, остаются фиксированными. Изменение тока вторичной цепи из-за нагрузки задаёт другую задачу и другой входной отклик.
В линейном случае после отделения независимого потока получается постоянная матрица L(x), связывающая вектор токов с вектором потокосцеплений. Для её столбцов используют отдельные возбуждения. Деление \Psi _{1} на I_{1} при одновременно ненулевом I_{2} включает взаимный вклад и не выделяет L_{11}.
Для обратимой магнитостатической модели с гладкой коэнергией матрица динамических индуктивностей симметрична, поскольку смешанные производные коэнергии совпадают. Конечный шаг и сетка дают малую асимметрию; проверяют её уменьшение, а не исправляют результаты принудительным усреднением до выяснения причины. У многомерной нелинейной системы один вектор \Psi и один вектор I не определяют единственную «статическую матрицу»: требуется явно указанный способ разложения.
(\mathbf L_{\mathrm{дин}})_{kj}=\left.\frac{\partial\Psi_k}{\partial I_j}\right|_{x,I_{\ell\ne j}},\qquad\delta\boldsymbol\Psi=\mathbf L_{\mathrm{дин}}\,\delta\mathbf I
Для движущейся системы отдельно учитывают изменение потокосцепления с положением; другие изменяемые параметры требуют своих членов.
Расчёт в FEMM: линейная катушка
Задайте Frequency=0, фиксированную геометрию и один ненулевой ток цепи. Убедитесь, что в назначенных областях нет нелинейных B–H-кривых и постоянных магнитов; наличие неиспользованного материала в библиотеке модели само по себе не меняет поле. Сохраните рабочую копию, выполните анализ и откройте соответствующее решение.
В Circuit Properties считайте ток и Flux Linkage. Во встроенном Python FEMM команда current, voltage, linkage = mo_getcircuitproperties("Coil") возвращает именно эти три величины. Для линейной модели без смещения L=linkage/current. Число витков уже учтено. В осесимметричной задаче результат относится к полному телу вращения; дополнительно умножать на 2\pi r нельзя. В плоской задаче проверьте заданную глубину и число одинаковых секций.
Для энергетической проверки выделите все блоки магнитного поля командами mo_clearblock(); mo_groupselectblock(), затем получите W=mo_blockintegral(2) и W'=mo_blockintegral(17). Сравните \Psi /I, 2W/I^{2} и 2W'/I^{2}. Повторите расчёт с удвоенным током: \Psi должно удвоиться, энергия увеличиться вчетверо, индуктивность остаться прежней. Точность согласования оцените вместе с сеткой и открытой границей.
Расчёт в FEMM: нелинейная катушка и выбор шага
Сначала решите полную нелинейную задачу при рабочем токе I_{0}. Получите L_{\mathrm{ст}}=\Psi (I_{0})/I_{0} при отсутствии независимого смещения. Затем решите две новые полные нелинейные задачи с токами I_{0}-\Delta I и I_{0}+\Delta I. Все остальные источники, B–H-кривые, геометрия и граничные условия сохраняются. Эти два решения должны заново учитывать изменение насыщения; простое изменение тока без анализа не меняет результат.
Повторите пару при \Delta I/2. Разность центральных оценок характеризует влияние шага. Для гладкой характеристики ошибка центральной разности имеет порядок \Delta I^{2}; чрезмерно малый шаг усиливает влияние допуска нелинейного решателя и вычитания близких чисел. Начните, например, с 1–5% характерного тока, а окончательный шаг выбирайте по наблюдаемой устойчивости. Около нулевого тока используйте абсолютный масштаб, а не процент от нуля.
Отдельно сгущайте сетку и сравнивайте L_{\mathrm{ст}} и L_{\mathrm{дин}}. Внутри серии по току желательно сохранять одну и ту же сетку: смена узлов может загрязнять разность. Одинаковое число элементов не доказывает совпадение сеток. В приведённой ниже проверке выполнения в FEMM дополнительно подтверждено совпадение SHA-256 координат узлов и связности элементов для пяти токов каждой серии. Два шага и две сетки — проверка чувствительности; сами по себе они не устанавливают строгую верхнюю границу ошибки.
Загружаемый скрипт для встроенного Python выполняет пять полных решений для каждой заданной сетки, сохраняет рабочие копии и сырые значения \Psi. Для второго столбца матрицы смените изменяемую цепь на Secondary и задайте её рабочий ток I_{0}=0, сохранив Primary=3 А в исходной модели. При I_{0}=0 скрипт не вычисляет \Psi /I, но центральная производная остаётся определённой.
Для матрицы изменяют один ток, но считывают потокосцепления всех цепей.
Incremental и Frozen: разные способы использования рабочего состояния
В FEMM 5 поле Previous Solution задаёт сохранённый файл .ans базового решения. Режим Incremental использует рабочую точку для малосигнальной задачи с дифференциальным откликом материала. Режим Frozen сохраняет проницаемость базового состояния. Поэтому слова «сохранённая проницаемость» недостаточно: необходимо назвать режим и величину, которая была сохранена.
Для изотропного нелинейного материала даже малосигнальный векторный отклик зависит от направления возмущения относительно рабочего поля; он не сводится к одной скалярной величине B/H во всех направлениях. Incremental учитывает локальную линеаризацию, тогда как Frozen удобен для разложения вкладов источников при зафиксированном распределении проницаемости. Коэффициенты Frozen не следует автоматически подписывать как L_{\mathrm{дин}}.
Во встроенном интерфейсе команда mi_setprevious("base.ans",1) выбирает Incremental, значение 2 — Frozen. Файл base.ans должен соответствовать указанным рабочим токам, положению и сетке; геометрия и сетка для связанной задачи должны быть согласованы с ним. Решение с единичным возмущающим током после линеаризации означает единицу малого сигнала, а не полный новый режим насыщенной машины.
Основной воспроизводимый опыт этой страницы использует полные нелинейные центральные разности. Дополнительное задание — получить тот же якобиан через Incremental и сопоставить результаты при выбранной частоте. Режим Frozen исследуется отдельно как разложение источников; равенство его коэффициентов динамическим здесь не заявляется. Работа конкретных настроек Incremental/Frozen в скачиваемом опыте не проверялась.
Гистерезис и переменный ток: границы термина «динамическая»
Обычная заданная в магнитостатической модели B–H-кривая — однозначная материальная зависимость. В реальном материале с гистерезисом \Psi зависит от предыстории и состояния; центральная разность по независимым магнитостатическим решениям не воспроизводит малую петлю. Для такой задачи нужны явно выбранная ветвь, модель состояния и подходящее экспериментальное или динамическое обоснование. Начальную кривую намагничивания нельзя автоматически считать малосигнальной характеристикой при любой истории.
При Frequency≠0 ток, напряжение и потокосцепление обычно комплексны; вихревые токи, скин-эффект и магнитные потери меняют фазу и распределение поля. Отношение комплексных амплитуд \widehat{\Psi }/\widehat I может быть частотно зависимым комплексным коэффициентом. Это не вещественная производная DC-характеристики. В протокол включают частоту, рабочее подмагничивание, амплитуду сигнала и соглашение о фазорах.
Для эквивалентной последовательной цепи при соглашении \exp (j\omega t) можно определить L_{\mathrm{сер}}=\operatorname{Im}(Z)/\omega, где Z=\widehat U/\widehat I, если \omega >0 и модель действительно допускает такое представление. Сопротивление \operatorname{Re}(Z) включает потери, предусмотренные постановкой. При насыщении конечный синусоидальный сигнал и малый сигнал около DC-состояния — разные задачи; результат гармонического приближения не доказывает форму переходного процесса.
Эквивалентная последовательная индуктивность на заданной частоте и при заданном соглашении о фазорах; не универсальная замена L_{\mathrm{дин}} DC.
Проверенный линейный опыт FEMM 5: одна индуктивность
16 октября 2026 г. заново решены рабочие копии учебной модели solenoid.fem: осесимметричная воздушная катушка, I_{0}=1\,\mathrm{А}, \Delta I=0{,}1\,\mathrm{А} и \Delta I/2=0{,}05\,\mathrm{А}. На исходной сетке 7081 элемент получены \Psi =95{,}851415\,\mathrm{мкВб} и L_{\mathrm{ст}}=L_{\mathrm{дин}}=95{,}851415\,\mathrm{мкГн}. Совпадение двух способов здесь следует из линейности.
При уменьшении заданных размеров элементов у меток вдвое получилось 18000 элементов. На этой сетке \Psi =96{,}138188\,\mathrm{мкВб}, L_{\mathrm{ст}}=L_{\mathrm{дин}}=96{,}138188\,\mathrm{мкГн}; изменение с сеткой составило 0,2983%. Полная полевая энергия W=48{,}072919 мкДж даёт 2W/I^{2}=96{,}145838\,\mathrm{мкГн}, что отличается от \Psi /I на 0,00796%. Это численное расхождение энергетического интеграла и потокосцепления, а не две физические индуктивности линейной катушки.
Исходные .fem и .ans сохранены без изменений. Это фактические новые решения FEMM headless engine v_{5}.0 06Oct2026 на двух конечных сетках, а не аналитический результат бесконечно длинного соленоида и не полная физическая валидация катушки.
Проверенный нелинейный опыт FEMM 5: различие более чем в пять раз
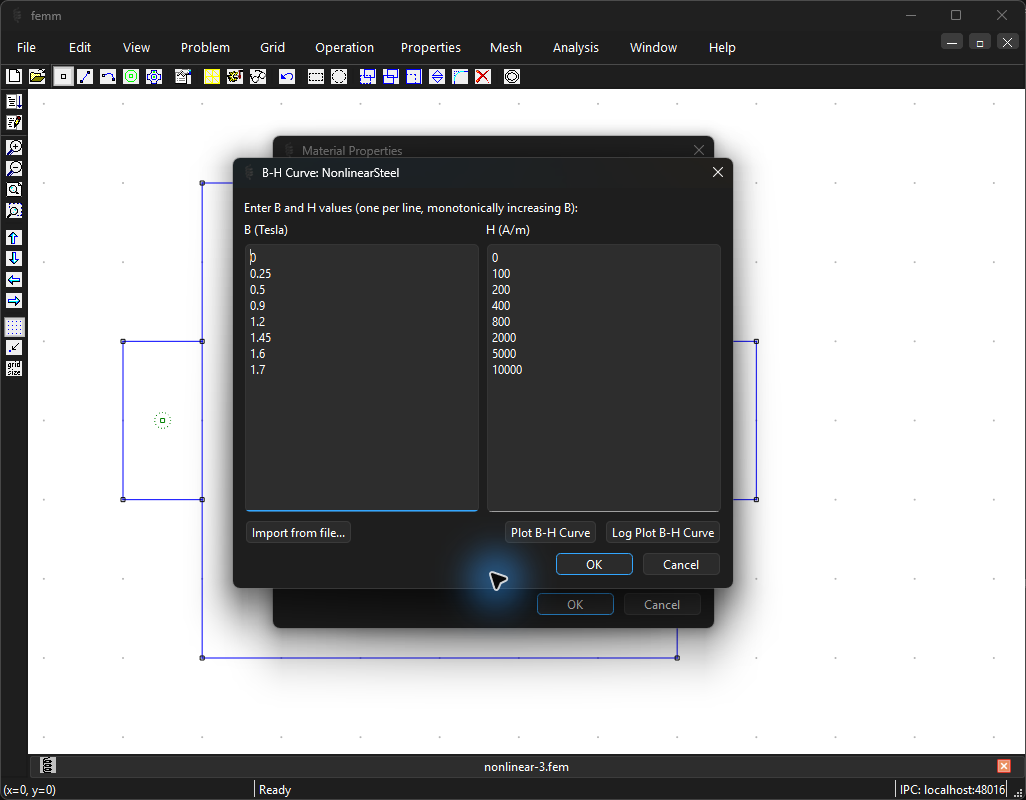
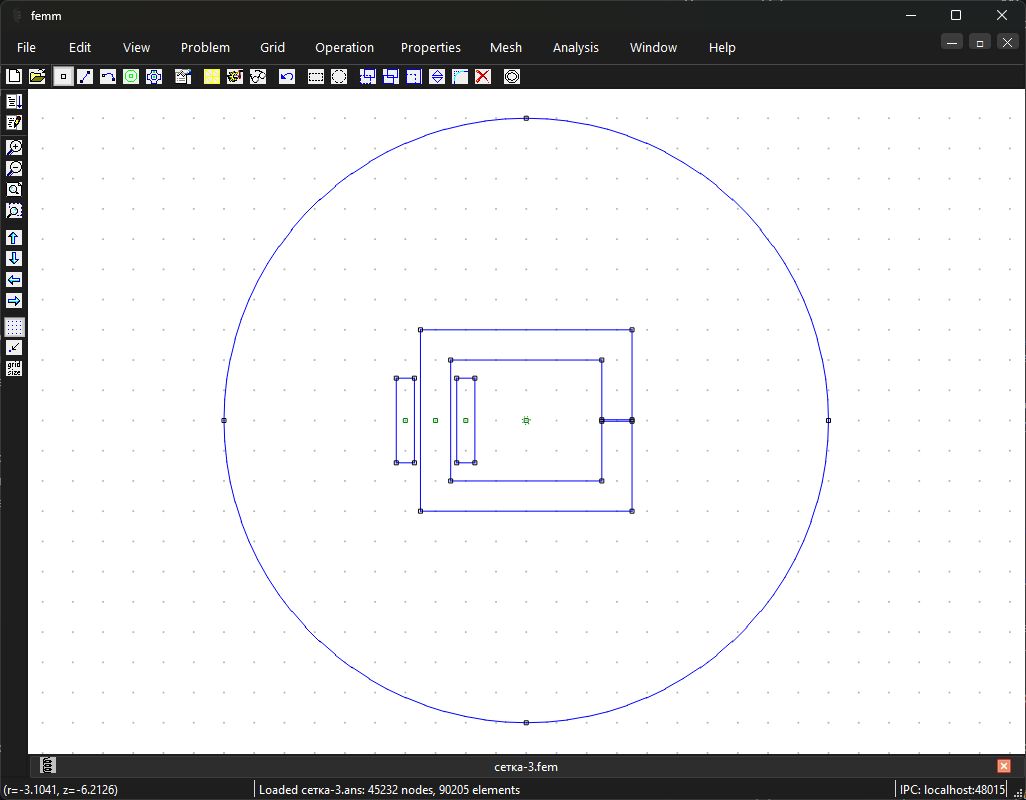
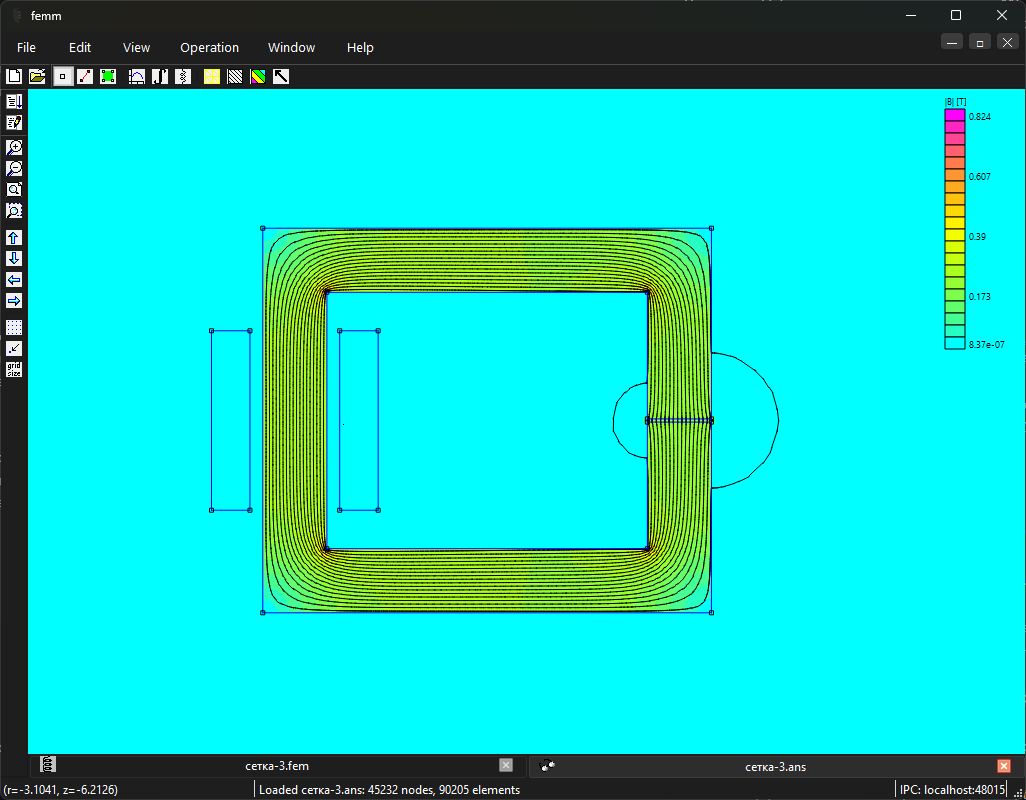
В модели nonlinear-3.fem задан плоский двухобмоточный магнитопровод глубиной 20 мм, N_{1}=100, N_{2}=50, I_{1}=3\,\mathrm{А} и I_{2}=0. Назначенный сердечнику материал NonlinearSteel содержит восемь точек B–H: (0 Тл;0 А/м), (0,25;100), (0,5;200), (0,9;400), (1,2;800), (1,45;2000), (1,6;5000), (1,7;10000). В расчётных областях постоянные магниты не назначены. Геометрию, полярности витков и граничные условия берите из файла, не восстанавливайте по одной строке параметров.
На исходной сетке 11476 элементов: \Psi _{1}=0{,}02865061625\,\mathrm{Вб}, L_{\mathrm{ст}}=9{,}550205\,\mathrm{мГн}, центральная оценка L_{\mathrm{дин}}=1{,}767301\,\mathrm{мГн} при \Delta I=0{,}1\,\mathrm{А} и 1,766 мГн при \Delta I=0{,}05\,\mathrm{А}. Изменение шага составляет 0,04971%. Отношение 2W/I^{2}=4{,}857707\,\mathrm{мГн} не совпадает ни с L_{\mathrm{ст}}, ни с L_{\mathrm{дин}}, как и предсказывает нелинейная теория.
На уточнённой сетке 22602 элемента: \Psi _{1}=0{,}02868537280\,\mathrm{Вб}, L_{\mathrm{ст}}=9{,}561791\,\mathrm{мГн}, L_{\mathrm{дин}}=1{,}769631\,\mathrm{мГн} при \Delta I=0{,}1\,\mathrm{А} и 1,769 мГн при \Delta I=0{,}05\,\mathrm{А}. Изменение шага — 0,04948%, изменение L_{\mathrm{дин}} между сетками — 0,13188%. Статическая индуктивность примерно в 5,406 раза больше динамической. Эти две оценки отвечают на разные вопросы: полное потокосцепление и малый дополнительный отклик.
Дополнительная серия с изменением только I_{2} вокруг нуля даёт второй столбец якобиана. На уточнённой сетке получена приведённая ниже матрица. Взаимные элементы отличаются приблизительно на 0,0144% от их среднего значения: это остаточная численная асимметрия при конечном шаге, а не нарушение взаимности обратимой модели. Скрипт и квитанция сохраняют исходные несреднённые результаты.
Строка k — считываемое потокосцепление \Psi_k, столбец j — изменяемый ток I_j; рабочая точка (3 А;0 А), шаг 0,05 А, 22602 элемента.
Нелинейный материал создаёт нелинейную зависимость потокосцепления от тока
При насыщении ферромагнитного материала приращение H вызывает всё меньшее приращение B. Одновременно изменяется пространственное распределение поля: возрастает роль рассеяния, а отдельные участки магнитопровода оказываются в разных рабочих точках. В результате потокосцепление \Psi перестаёт быть пропорциональным току I. Эту зависимость исследуют серией расчётов одной геометрии при изменяемом токе и неизменных остальных параметрах. Полученная кривая \Psi(I) относится к определённым материалу и положению подвижного тела; при другом зазоре требуется самостоятельная характеристика.
Статическая индуктивность: наклон секущей
При \Psi(0)=0 и ненулевом токе статическая индуктивность определяется как L_{\text{ст}}=\Psi(I)/I. Математически это наклон секущей от начала координат к рабочей точке; поэтому прежнее название «секущая» полезно как геометрическое пояснение. Статическая индуктивность описывает состояние, но не коэффициент малого изменения. При I\to0 её получают пределом, если он существует. Для гладкой линейной характеристики \Psi=LI этот наклон равен наклону касательной и L_{\text{ст}}=L_{\text{дин}}=L. При постоянном магнитном смещении полное отношение \Psi/I не выделяет собственную индуктивность.
L_{\text{ст}} в Гн; условие нулевого смещения является частью определения используемой характеристики.
Вывод энергии и коэнергии
Обратимая магнитная энергия равна интегралу i\cdot \mathrm d\Psi. Коэнергия является дополняющей площадью в прямоугольнике I\Psi: W^{\prime}_{\text{м}}=I\Psi-W_{\text{м}}. При интегрировании по току она равна интегралу \Psi(i)\mathrm di. Это не две разные запасённые энергии, а две функции для удобного выбора независимых переменных. В линейном случае они равны; при насыщении обычно различаются. Именно коэнергия удобна для силы при заданном токе, поэтому её нельзя заменить LI^2/2 без проверки линейности.
Для однозначной обратимой характеристики без постоянного смещения, при фиксированной геометрии; обе функции в Дж.
Насыщение и энергия
При типичной вогнутой \Psi(I) касательная становится более пологой, чем секущая. Формула W=I\Psi/2 тогда не является точной. Численно интегрировать таблицу можно методом трапеций, вручную складывая площади интервалов; при удвоении числа точек следует проверить изменение интеграла. FEMM отдельно вычисляет энергию и коэнергию по материальным законам. Их сравнение с таблицей \Psi(I) полезно, но требует одинакового нулевого состояния и достаточно полного диапазона тока.
Синтетическая гладкая характеристика
Для наглядного аналитического примера используется \Psi=L_0I_{\text{нас}} \tanh(I/I_{\text{нас}}). При малом токе \tanh u\approx u, поэтому начальная индуктивность равна L_0. При большом токе потокосцепление стремится к L_0I_{\text{нас}}, а динамическая индуктивность уменьшается. Это простая учебная функция, не характеристика марки стали и не результат FEMM. Её интеграл выражается через \ln \cosh, позволяя проверить вычисления энергии и коэнергии без численного решателя.
L_0 в Гн, I_{\text{нас}} в А; функция служит аналитическим эталоном насыщаемой системы с одной электрической цепью.
Что меняет постоянный магнит
В машине с магнитами имеется базовое потокосцепление при нулевых токах. Вычитание \Psi(0) может помочь определить приращение вдоль выбранного пути, но при насыщении не создаёт независимое «поле тока»: магнит и ток совместно меняют проницаемость. Для нескольких обмоток нельзя делением \Psi_j/I_j построить универсальную матрицу статических индуктивностей. Состояние описывается всей картой \Psi(I_{1},I_{2},\ldots ), а локальные изменения — матрицей Якоби следующего занятия. Этот переход важен для последующего моделирования насыщенных трансформаторов и машин.
В линейной системе с постоянным магнитом \Psi(I)=\Psi_0+LI, поэтому [\Psi(I)-\Psi_0]/I=\mathrm d\Psi/\mathrm dI=L. В нелинейной системе то же вычитание задаёт наклон хорды относительно выбранного состояния I=0; он зависит от пути изменения остальных токов и не является результатом режима Frozen Permeability.
Площадь под кривой помогает избежать ошибки
На графике с потокосцеплением по вертикали и током по горизонтали коэнергия равна площади под кривой от нуля до рабочего тока. Прямоугольник с высотой рабочего потокосцепления и шириной рабочего тока имеет площадь произведения этих величин. Часть прямоугольника над кривой соответствует энергии при взаимно обратной характеристике. Для прямой две части одинаковы, поэтому появляется привычная половина. Для вогнутой насыщаемой кривой площадь под ней больше половины прямоугольника, а энергия меньше. Этот рисунок связывает математические интегралы с физическим смыслом и позволяет сразу обнаружить невозможный ответ: отрицательная энергия в рассматриваемой однозначной пассивной катушке требует проверки данных, направления и принятого нулевого состояния.
Почему при насыщении энергия не равна половине произведения
Кривая потокосцепления однозначна, проходит через начало координат и относится к фиксированной геометрии без постоянных магнитов.
Статическая индуктивность описывает отношение конечного потокосцепления к конечному току. Она не является коэффициентом малого изменения тока.
Интегрирование по частям связывает площади под взаимно обратными характеристиками.
Для линейной характеристики через начало координат обе площади равны при любом токе. Для насыщения отдельно интегрируйте табличную характеристику и проверьте сумму энергии и коэнергии.
Границы применимости. Гистерезис делает энергию зависимой от пути. Статическая индуктивность в нулевой точке определяется пределом, если он существует, а не операцией деления нуля на нуль.
Связь с общими определениями
Определения и границы применимости собраны в занятии Статическая и динамическая индуктивности. Используйте интегральную запись как исходную; алгебраические формулы применяйте после проверки перечисленных там условий.
Разобранный численный пример
Одна кривая \Psi (I), две индуктивности и две площади
Дано. Авторская обратимая характеристика \Psi (I)=L_{0}I_{s}\tanh (I/I_{s}), L_{0}=0{,}12\,\mathrm{Гн}, I_{s}=3\,\mathrm{А}, I_{0}=3\,\mathrm{А}; неподвижная катушка без постоянных магнитов и других источников.
Сначала вычислите интегральную величину: \Psi (3)=0{,}36\tanh (1)=0{,}274173896\,\mathrm{Вб}.
Коэнергия W'=\int _{0}^{I}\Psi (i)di=L_{0}I_{s}^{2}\ln (\cosh (I/I_{s}))=0{,}468483297\,\mathrm{Дж}. Энергия W=I\Psi -W'=0{,}354038392\,\mathrm{Дж}.
Энергетическое отношение 2W/I_{0}^{2}=78{,}6752\,\mathrm{мГн}. Оно не равно ни 91,3913 мГн, ни 50,3969 мГн.
Центральная разность даёт 50,41 мГн при \Delta I=0{,}1\,\mathrm{А} и 50,4 мГн при \Delta I=0{,}05\,\mathrm{А}. Ошибка относительно точной производной уменьшается примерно вчетверо.
Проверка:W+W'=I\Psi =0{,}822521688\,\mathrm{Дж}. При I\to 0 обе индуктивности стремятся к L_{0}=120\,\mathrm{мГн}. Числа этого примера относятся к аналитической \tanh-кривой виджета, а не к B–H-материалу модели nonlinear-3.fem.
Практикум в FEMM 5
Сравните две индуктивности на воздушной катушке и насыщенном магнитопроводе
Скачайте модели solenoid.fem и nonlinear-3.fem по ссылкам в источниках. Сохраните оригиналы отдельно; для сгущения создайте новые копии. Для каждой метки уменьшите положительный заданный размер элемента вдвое, сохранив геометрию, материалы, витки и границы.
Скачайте inductance_embedded-ru.py с русскими пояснениями. Укажите абсолютные пути MODELS и новый каталог OUTPUT. Запустите текст скрипта во встроенной Python-консоли FEMM 5. Для первой нелинейной серии оставьте VARY="Primary", I0=3, DELTA=0.1, READ_CIRCUITS=["Primary","Secondary"].
Скрипт сохранит отдельную рабочую .fem до изменения тока, решит пять состояний на каждой сетке и создаст samples.json и summary.json. Проверьте, что исходная модель не содержит Previous Solution: эта работа использует самостоятельные полные нелинейные решения.
Вычислите L_{\mathrm{ст}}=\Psi _{1}/3 и L_{\mathrm{дин}} по центральным разностям при двух шагах. Сопоставьте с опубликованными значениями на соответствующей сетке; сравните отдельно изменение шага и изменение сетки.
Повторите с VARY="Secondary", I0=0 и новым OUTPUT. В исходной копии Primary должен остаться равным 3 А. Соберите матрицу: строки — считываемые потокосцепления, столбцы — изменяемые токи.
Для линейной серии укажите исходную и уточнённую solenoid.fem, VARY="Coil", READ_CIRCUITS=["Coil"], I0=1. Сравните L_{\mathrm{ст}}, L_{\mathrm{дин}} и 2W/I^{2}; объясните остаточное численное расхождение энергии.
Для дополнительного исследования подготовьте связанную Incremental-задачу от сохранённого рабочего .ans и сравните с центральной производной. Укажите частоту и амплитуду возмущения. Frozen исследуйте как отдельное разложение; эту дополнительную часть нельзя отметить выполненной только на основании основной квитанции.
Ожидаемый результат. Уточнённая линейная модель: L_{\mathrm{ст}}=L_{\mathrm{дин}}\approx 96{,}1382\,\mathrm{мкГн}. Уточнённая нелинейная модель: L_{\mathrm{ст}}\approx 9{,}56179\,\mathrm{мГн}, L_{\mathrm{дин},11}\approx 1{,}76876\,\mathrm{мГн}; два определения отличаются существенно.
Как проверить. Для основной нативной проверки выполнены 30 решений: три серии по десять состояний; отдельно ещё 10 решений воспроизвели скачиваемый встроенный скрипт. Исходные файлы сохранены без изменений. Сравнение относится только к этим моделям, сеткам и DC-постановкам.
Обработка и анализ результатов
Когда два определения совпадают и почему расходятся при насыщении?
Сведите ток, потокосцепление и локальные приращения воздушной катушки и насыщенного магнитопровода.
Рассчитайте требуемый параметр по определениям занятия и сопоставьте предусмотренные независимые оценки при одном рабочем состоянии.
С чем сравнить. Используйте определения секущей, дифференциальной и взаимной индуктивности, приведённые в занятии. Энергетическая формула линейной системы не переносится автоматически на насыщенную систему.
Итог работы. Две зависимости индуктивности с рабочими точками, шагом и энергетическими ограничениями.
Дополнительное исследование насыщения из объединённого занятия
Нелинейная зависимость потокосцепления обмотки на замкнутом сердечнике
Параметр
Значение
Единица
Тип задачи
Плоскопараллельная (Planar)
Глубина модели
20
мм
Наружный квадрат магнитопровода
60 \times 60
мм
Окно магнитопровода
40 \times 40
мм
Витки первой / второй обмотки
100 / 50
Частота
0
Гц
Полуширина внешнего квадрата
150
мм
Материал сердечника
Синтетическая однозначная B(H), таблица из 8.3
А/м; Тл
Создайте плоскопараллельную модель в миллиметрах с Depth=20 мм и Frequency=0. Постройте наружный квадрат x,y=\pm 30 \,\text{мм} и внутренний x,y=\pm 20 \,\text{мм}. Область между ними — сердечник без воздушного зазора. Назначьте синтетическое нелинейное железо с таблицей B(H) из 8.3 и \sigma=0.
Обмотка 1 охватывает левый стержень: прямоугольники x=-40\ldots -30 и x=-20\ldots -10 \,\text{мм}, в обоих y=-10\ldots 10 \,\text{мм}. Назначьте цепь «Обмотка 1» типа series и соответственно +100 и -100 витков.
Обмотка 2 охватывает правый стержень: прямоугольники x=10\ldots 20 и x=30\ldots 40 \,\text{мм}, y=-10\ldots 10 \,\text{мм}. Для положительного взаимного потокосцепления назначьте цепь «Обмотка 2» и соответственно -50 и +50 витков. Подпишите на схеме выбранный положительный обход потока.
Замкните внешнюю квадратную область x,y=-150\ldots 150 \,\text{мм} и назначьте Prescribed A=0. Метки воздуха необходимы во всех независимых замкнутых воздушных областях, включая окно. Материал обмоток: \mu_r=1, \sigma=0, без дополнительного источника J.
Задайте размер элемента в железе и обмотках не более 2 \,\text{мм}. Сначала возбудите только одну цепь, затем другую; каждый раз сохраняйте отдельную копию задачи и оба потокосцепления из View → Circuit Properties.
Во второй цепи сохраняйте I_{2}=0. В первой выполните токи 0;1;3;5;10 \,\text{А}; снимите \Psi_{1}, W_{\text{м}}, W^{\prime}_{\text{м}} и B в точке (0;25) мм. Геометрия и сеточные ограничения неизменны.
Для ненулевых токов вычислите L_{\text{ст}}=\Psi_{1}/I_{1}. Сравните таблицу с вложенными новыми данными конечно-элементного расчёта; они относятся к этому квадратному сердечнику, а не к аналитической \tanh-функции разобранного примера.
Оцените интеграл \Psi_{1} \mathrm dI трапециями. Добавьте промежуточные токи на изгибе характеристики и проверьте изменение коэнергии.
Для рассматриваемой насыщаемой характеристики статическая индуктивность уменьшается; W и W^{\prime} различаются. Синтетическая B(H) описывает учебное нелинейное железо, не характеристики промышленной стали.
Один сердечник без зазора, одна рабочая цепь и I_{2}=0; проверяется W+W^{\prime}\approx I_{1} \Psi_{1} и сеточная чувствительность.
Статическая индуктивность учебной характеристики
L_0=0{,}12 \,\text{Гн}; I_{\text{нас}}=3 \,\text{А}; рабочий ток I=3 \,\text{А}; функция \Psi=L_0I_{\text{нас}} \tanh(I/I_{\text{нас}}).
Потокосцепление и статическая индуктивность.\Psi=0{,}36\tanh1\simeq0{,}274174\,\text{Вб},\quad L_\text{ст}\simeq0{,}091391\,\text{Гн}
Две энергетические площади.W^{\prime}_\text{м}\simeq0{,}468483\,\text{Дж},\qquad W_\text{м}=3\Psi-W^{\prime}_\text{м}\simeq0{,}354038\,\text{Дж}
W_{\text{м}}+W^{\prime}_{\text{м}}=I\Psi\approx 0{,}822522 \,\text{Дж}; равенство W_{\text{м}}=W^{\prime}_{\text{м}} здесь не выполняется.
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
Магнитная система с несколькими обмотками описывается не одной величиной L, а отображением вектора токов в вектор потокосцеплений. При насыщении это отображение нелинейно; рабочая точка определяет отклик на малое возмущение.
Фрагмент таблицы Р4.2. Сохранённые результаты FEMM 5
Насыщение изменяет связь тока и потокосцепления. Постоянная индуктивность перестаёт описывать одновременно установившийся поток, запасённую энергию и малое приращение напряжения.
Насыщение изменяет связь тока и потокосцепления. Постоянная индуктивность перестаёт описывать одновременно установившийся поток, запасённую энергию и малое приращение напряжения.
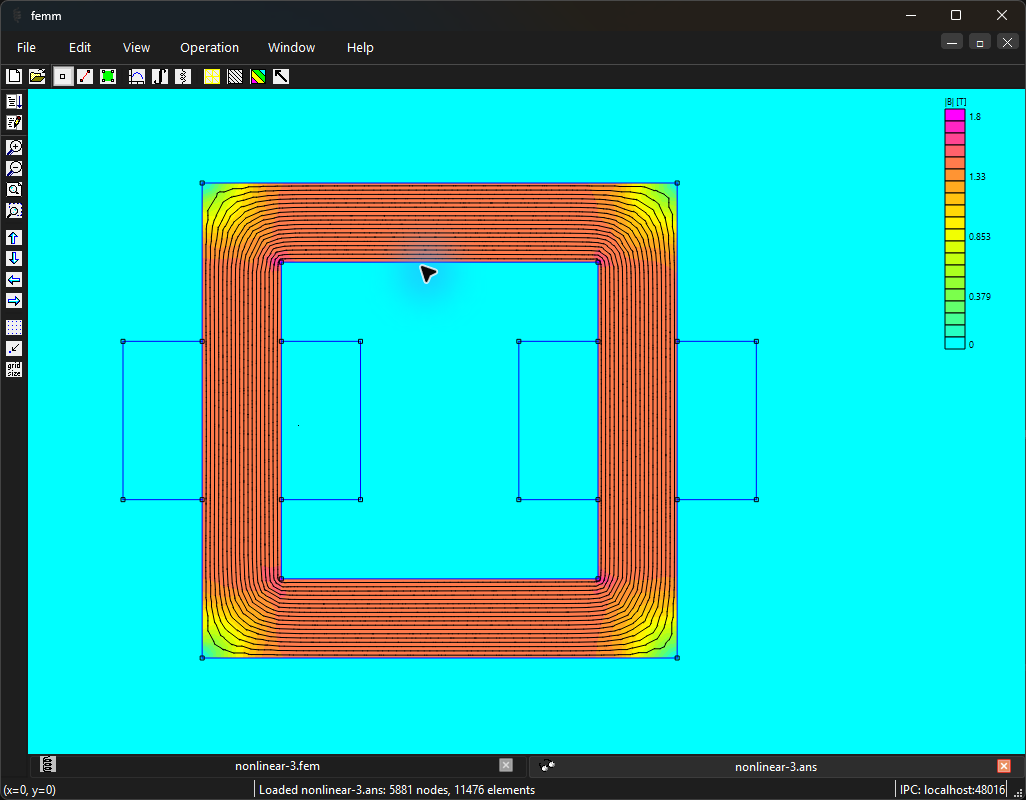
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Насыщение дросселя: статическая индуктивность и энергия. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Насыщение дросселя: статическая индуктивность и энергия». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Разделить влияние числа витков, расстояния и материала сердечника; получить секущую индуктивность и локальную матрицу при насыщении.
В исследовании приведены исходные данные, программа встроенного Python, численные характеристики, самостоятельный вариант и объяснённые ответы.
Самостоятельная работа
Выполните восемь самостоятельных расчётов из блока вопросов и основную работу FEMM для обеих моделей. Представьте таблицу L_{\mathrm{ст}}, L_{\mathrm{дин}}(\Delta I), L_{\mathrm{дин}}(\Delta I/2), 2W/I^{2}, количества элементов и относительных изменений; для нелинейной модели добавьте полный якобиан. Объясните, какая индуктивность входит в u-RI при неподвижной геометрии, и отдельно разберите смещение магнитом и движение.
Критерий выполнения: Определения L_{\mathrm{ст}} и L_{\mathrm{дин}} записаны с фиксированными параметрами; секущая и касательная объяснены геометрически, линейный случай доказан отдельно. Выполнены полные решения при пяти токах на каждой из двух сеток; сохранены .fem, .ans, токи, потокосцепления, энергия и размеры сетки. Для исходных учебных моделей отклонение L_{\mathrm{дин}} от опубликованной оценки на соответствующей сетке не превышает 0,5%; изменение при уменьшении шага менее 0,1%, при данном сгущении сетки менее 0,5%. Это критерии воспроизведения этих моделей, не универсальные допуски FEMM. Для нелинейного магнитопровода отдельно вычислены L_{\mathrm{ст}}, L_{\mathrm{дин}} и 2W/I^{2} и объяснено их различие; для линейной катушки подтверждено совпадение двух определений. Для двух обмоток сохранены оба столбца якобиана, исходная асимметрия и условия взаимности. Аналитический пример, нативные результаты и непроверенные дополнительные режимы разделены.
Пояснения и типичные ошибкиСамостоятельно: \Psi =0{,}02I Вб, I=4\,\mathrm{А}. Найдите L_{\mathrm{ст}}, L_{\mathrm{дин}}, W и W'.
L_{\mathrm{ст}}=L_{\mathrm{дин}}=20\,\mathrm{мГн}; \Psi =0{,}08\,\mathrm{Вб}; W=W'=0{,}16\,\mathrm{Дж}. Линейная характеристика без смещения: секущая и касательная совпадают.
Самостоятельно: \Psi =0{,}03+0{,}01I Вб из-за постоянного магнита, I=2\,\mathrm{А}. Почему \Psi /I не равно собственной индуктивности?
\Psi =0{,}05\,\mathrm{Вб}, \Psi /I=25\,\mathrm{мГн}, но токовая индуктивность равна 10 мГн. После отделения смещения [\Psi (I)-\Psi (0)]/I=10\,\mathrm{мГн} и d\Psi /dI=10\,\mathrm{мГн}; различие полного отношения вызвано смещением, а не нелинейностью.
Самостоятельно: \Psi (2{,}9\,\mathrm{А})=0{,}02847\,\mathrm{Вб} и \Psi (3{,}1\,\mathrm{А})=0{,}02883\,\mathrm{Вб}, \Psi (3\,\mathrm{А})=0{,}02865\,\mathrm{Вб}. Найдите две индуктивности.
L_{\mathrm{ст}}=0{,}02865/3=9{,}55\,\mathrm{мГн}. L_{\mathrm{дин}}\approx (0{,}02883-0{,}02847)/0{,}2=1{,}80\,\mathrm{мГн}. Это учебная округлённая таблица; для контроля шага нужны дополнительные решения, а не только эти три точки.
Самостоятельно: для предыдущей округлённой таблицы при dI/dt=100\,\mathrm{А/с} и неподвижном якоре найдите u-RI.
u-RI\approx L_{\mathrm{дин}}\cdot dI/dt=0{,}0018\cdot 100=0{,}18\,\mathrm{В}. Подстановка L_{\mathrm{ст}} дала бы 0,955 В и неверный малосигнальный отклик.
Самостоятельно: линейная катушка имеет L(x)=0{,}02+2x Гн, где x в метрах; I=3\,\mathrm{А}, dI/dt=0, dx/dt=0{,}1\,\mathrm{м/с}. Каково u-RI?
При любом фиксированном x статическая и динамическая индуктивности равны. Напряжение движения u-RI=I(dL/dx)(dx/dt)=3\cdot 2\cdot 0{,}1=0{,}6\,\mathrm{В}. Переменная L(x) не означает нелинейность по току.
Самостоятельно: в линейной системе L_{11}=10\,\mathrm{мГн}, M_{12}=4\,\mathrm{мГн}, I_{1}=2\,\mathrm{А}, I_{2}=3\,\mathrm{А}. Что даёт \Psi _{1}/I_{1}?
\Psi _{1}=0{,}01\cdot 2+0{,}004\cdot 3=0{,}032\,\mathrm{Вб}; \Psi _{1}/I_{1}=16\,\mathrm{мГн}. Собственная индуктивность по-прежнему 10 мГн. Чтобы выделить её, задают I_{2}=0 в линейной модели или берут \partial \Psi _{1}/\partial I_{1} при фиксированном I_{2}.
Самостоятельно: 100 витков сцеплены с 0,2 мВб каждый, а ещё 100 — с 0,1 мВб каждый. Найдите \Psi и L_{\mathrm{ст}} при 2 А.
\Psi =100\cdot 0{,}2+100\cdot 0{,}1=30\,\mathrm{мВб}; L_{\mathrm{ст}}=15\,\mathrm{мГн}. Формула 200·0,2 мВб ошибочно приписала бы всем виткам один поток. При выводе Circuit Properties 30 мВб повторное умножение на 200 запрещено.
Самостоятельно: Z=2+j6{,}283185\,\mathrm{Ом} при 50 Гц. Найдите эквивалентную последовательную индуктивность и поясните её статус.
L_{\mathrm{сер}}=6{,}283185/(2\pi \cdot 50)\approx 0{,}02\,\mathrm{Гн}=20 мГн. Это параметр последовательной эквивалентной цепи на 50 Гц при заданных условиях; его нельзя автоматически объявить производной DC-кривой.
Почему при насыщении нельзя вычислять любую индуктивность как 2W/I^{2}?
В нелинейном случае W — интеграл I по \Psi, а не треугольник LI^{2}/2. Энергетическое отношение не совпадает в общем случае ни с \Psi /I, ни с d\Psi /dI. В выполненном нелинейном опыте три числа различаются.
Почему один и тот же I_{0} ещё не задаёт динамическую индуктивность реального материала с гистерезисом?
Нужны состояние и предыстория намагничивания, выбранная ветвь или малая петля и модель её отклика. Однозначная B–H-кривая FEMM не содержит произвольную историю реальной петли.
Какая проверка различает влияние шага и влияние сетки?
На одной сетке сравнить центральные разности при \Delta I и \Delta I/2; затем при том же рабочем состоянии повторить обе оценки на уточнённой сетке. Сохранять сырые \Psi, допуск решателя и состав фиксированных источников.
Почему коэффициенты Frozen нельзя без проверки назвать динамическими индуктивностями?
Frozen фиксирует проницаемость базового состояния для выбранного разложения источников. Динамическая индуктивность определяется производной полного отклика; Incremental использует локальную линеаризацию. Эти операции различаются в нелинейной модели.
Что показывает статическая индуктивность и что означает секущая на графике?
При \Psi(0)=0 это отношение потокосцепления к току; геометрически — наклон секущей из начала координат.
Когда W=W^{\prime}?
Для линейной зависимости \Psi=LI без смещения.
Выделяет ли вычитание \Psi_{\text{пм}} независимое поле тока в насыщении?
Нет, при насыщении источники совместно меняют материал.
На что обратить внимание
Называть \Psi /I и d\Psi /dI двумя различными индуктивностями линейной катушки без смещения.
Повторно умножать Flux Linkage из Circuit Properties на N или на 2\pi r.
Подставлять 2W/I^{2} при насыщении, независимом поле магнита или неполном объёме интегрирования.
Изменять положение ротора или ток другой обмотки одновременно с токовым возмущением и называть результат частной производной.
Считать конечный ненулевой ток возмущения «маленьким» без проверки \Delta I/2 или игнорировать смену сетки.
Отождествлять Frozen и Incremental или считать магнитостатическую B–H-кривую полной моделью гистерезиса.
Сравнивать аналитический виджет \tanh с нативной моделью другого магнитопровода как один и тот же эталон.