Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётный проект и обоснование решения · Выбор варианта по требованиям и защищаемым характеристикам
Инженерный вопрос. Сохраняется ли преимущество варианта при изменении исходных данных?
Магнитная цепь, потокосцепление, тяговая характеристика и потери образуют методику выбора зазора, обмотки и режима привода. Сила становится проектным критерием после сопоставления с нагрузкой механизма.
Последовательность решения, отчёт и критерии результата
Самостоятельный выбор постановки, проверок и инженерного решения.
Последовательность решения
Обосновать постановку и способ измерения. Переведите требование к устройству в измеримую величину, условия режима, ограничение и независимый способ проверки до построения модели.
Ответить на вопрос по своим результатам. Свяжите каждое требование с собственным измерением, независимой проверкой и конкретным файлом; сопоставьте базу и изменённый вариант.
Что включить в отчёт
Результат этого занятия. Комплект проекта с обоснованным компромиссом и фактическим протоколом повторения.
Данные именно этого опыта. Сведите два варианта и режима, чувствительность главных результатов и независимые проверки.
Оформление наблюдений. Матрица «требование — величина — режим — файл — проверка — вывод», протокол базового и изменённого вариантов.
Как обосновать результат
Проверка из практикума. Для источника напряжения зависимость мощности обратная R; знак обратной связи меняется. При знаменателе \le 0 этот линейный предел не имеет допустимого конечного решения. Прямое численное сравнение возможно только при совпадении всех исходных данных и постановки.
Независимый контроль. Для каждого главного требования приведите собственный результат и независимый контроль; сопоставьте базовый и изменённый варианты при одинаковых условиях.
Критерий выполнения. Есть два режима, два варианта, контроль сетки и исходных параметров; все источники данных указаны; повторение другим человеком отмечается выполненным только после фактического независимого опыта.
Точность и расхождения. Требуемую точность определите до выбора варианта с учётом запаса до ограничения. Если различие характеристик сопоставимо с неопределённостью, устойчивое преимущество одного решения не установлено.
Основание сравнения. Опора — протокол и критерии выбранного проекта. Используйте проверенные в его диапазоне соотношения; для каждого нового режима выполните собственный контроль.
Вывод для устройства
Выберите вариант, объясните компромисс и перечислите оставшиеся расчёты или испытания, необходимые для решения о реальном устройстве.
Границы вывода. Магнитная сила отдельного привода не подтверждает работу всего аппарата: контактные усилия, пружины, трение, динамика и нагрев должны быть заданы и проверены по назначению.
Теория и вывод формул
Проектирование аппарата начинается с количественных требований к тяге, сопротивлению контактов, температуре, ёмкости или усилиям в шинах. Для каждого критерия выбираются подходящая физическая модель и способы оценки неопределённости.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Проект выбирает измеримые требования: запас тяги, сопротивление контакта, температура, ёмкость или усилие шин. Разные физические критерии имеют разные модели и источники неопределённости.
Для каждого параметра отделяют численную погрешность от разброса исходных данных. Различие вариантов меньше суммарной неопределённости не является надёжным преимуществом. Передача модели другому человеку требует полной последовательности воспроизведения.
Вывод контрольного соотношения
Используйте чувствительность аналитического электротеплового предела к \alpha и R_{\mathrm{th}} как контроль логики параметрического исследования.
Одноузловой аналитический предел с постоянным R_{\mathrm{th}} и линейным R(T); полевое решение требует собственного баланса и проверки диапазона материала.
Постоянная часть повышения температуры равна R_{\mathrm{th}}I^{2}R_{0}=20\,\mathrm{К}.
Коэффициент положительной связи \alpha R_{\mathrm{th}}I^{2}R_{0}=0{,}08 меньше единицы.
Согласованное повышение равно 20/0{,}92=21{,}73913043 К; R=0{,}1086956522\,\mathrm{Ом}, P=10{,}86956522\,\mathrm{Вт}.
Границы применимости. Одноузловой аналитический предел с постоянным R_{\mathrm{th}} и линейным R(T); полевое решение требует собственного баланса и проверки диапазона материала.
Связь с опытом в FEMM
Сравните два варианта аппарата по двум связанным физическим критериям; подготовьте пакет моделей, кода, таблиц и ожидаемых результатов для независимого повторения.
Сначала вычислите контрольное значение вручную, затем сформулируйте ожидаемый знак и зависимость от одного параметра. Повторите опыт в рабочей копии с изменением только этого параметра. Сохраняйте геометрию, единицы, глубину, материалы, источники и граничные условия вместе с результатом. Успешное завершение решателя означает решение введённой модели, но само по себе не доказывает её соответствие устройству.
Проверка и границы вывода
Есть два режима, два варианта, контроль сетки и исходных параметров; все источники данных указаны; повторение другим человеком отмечается выполненным только после фактического независимого опыта.
Для источника напряжения зависимость мощности обратная R; знак обратной связи меняется. При знаменателе \le 0 этот линейный предел не имеет допустимого конечного решения.
Архив файлов и успешный запуск автором не равны независимой валидации изделия или подтверждённой эксплуатационной безопасности.
Дано. Источник постоянного тока I=10\,\mathrm{А}; R_{0}=0{,}1\,\mathrm{Ом} при T_{0}=300\,\mathrm{К}; \alpha =0{,}004\,\mathrm{К^{-1}}; R_{\mathrm{th}}=2\,\mathrm{К/Вт}; сопротивление R=R_{0}(1+\alpha \theta ).
Постоянная часть повышения температуры равна R_{\mathrm{th}}I^{2}R_{0}=20\,\mathrm{К}.
Коэффициент положительной связи \alpha R_{\mathrm{th}}I^{2}R_{0}=0{,}08 меньше единицы.
Согласованное повышение равно 20/0{,}92=21{,}73913043 К; R=0{,}1086956522\,\mathrm{Ом}, P=10{,}86956522\,\mathrm{Вт}.
Проверка: Для источника напряжения зависимость мощности обратная R; знак обратной связи меняется. При знаменателе \le 0 этот линейный предел не имеет допустимого конечного решения. Значения получены аналитически и сами по себе не подтверждают выполнения полевого расчёта FEMM.
Углублённый разбор
Магнитная муфта и левитрон: от силовой характеристики к выбору конструкции
Устройство и назначение двух аппаратов
Магнитная муфта передаёт вращающий момент через воздушный промежуток. Ведущая и ведомая части несут магниты либо магнитопровод с обмотками; механический контакт между ними отсутствует. В герметичном приводе между частями может находиться немагнитная перегородка. Входные величины статической модели — взаимный угол, геометрия, токи и намагниченность; выходные — момент, силы и рабочие точки материала. Предельный передаваемый момент связан с максимумом угловой характеристики, но нагрев перегородки и механические нагрузки требуют дополнительных расчётов.
В левитроне электромагнитная сила удерживает подвижное тело против тяжести. Рассматриваем притягивающий электромагнит над стальным цилиндром. Обмотка создаёт неоднородное поле, ферромагнитное тело втягивается в область большего поля. Зазор, ток и размеры определяют силу; масса превращает эту силу в ускорение. Поэтому полевая карта является компонентом модели движения, а не готовой системой левитации.
Последовательность учебного проекта заимствует методическую идею НГТУ: постановка задания, построение геометрии, параметрическая серия, проверка сил, выбор размеров. Здесь построены собственные небольшие геометрии FEMM 5; размеры, численные таблицы и программы не объявляются повторением результатов пособия. Муфта представлена плоским сечением с центральным магнитом и двумя внешними магнитами; левитрон — осесимметричной катушкой и цилиндром.
Энергия, коэнергия и знак обобщённой силы
Для обратимой магнитной системы при фиксированной геометрии электрическая работа равна i d\Psi. Если часть работы уходит в механическую координату x, баланс записывается dW =i d\Psi -F dx. Преобразование Лежандра W'=i\Psi -W делает независимыми ток и положение. Дифференцирование даёт dW '=\Psi di +F dx; следовательно производную берут именно при неизменных токах. Для угла аналогично получают момент. При наличии постоянных магнитов необходимо сохранять их материальную модель и направление намагниченности при повороте.
В линейной системе с одной токовой обмоткой \Psi =L(x)i, поэтому W'=L(x)i^{2}/2 и F=i^{2}L'(x)/2. Эта формула удобна для оценки требуемого тока. В насыщении L зависит от тока: требуется интеграл \Psi (i, x) по току либо прямой силовой интеграл. Подставлять секущую индуктивность в линейную формулу без проверки нельзя.
Для ориентированной магнитной муфты равновесие определяется равенством электромагнитного и нагрузочного моментов. Если положительный момент увеличивает угол \theta, локальное механическое восстановление требует отрицательной производной результирующего момента по \theta. На ветви с положительной производной малое отклонение усиливается. Торможение, трение, инерция и движение за пределами одного сечения в статическом FEMM не возникают сами.
Угол в производной выражен в радианах; конечная разность требует пересчёта градусов.
Равновесие не равно устойчивости левитации
Обозначим z высоту тела вверх; увеличение z уменьшает воздушный промежуток g. Вертикальное уравнение движения m z¨=F(z, i)−mg. В рабочей точке сила равна весу. Линеаризация даёт m \Delta z¨=kz \Delta z+ki \Delta i, где kz=\partial F/\partial z и ki=\partial F/\partial i. При постоянном токе и kz>0 имеется положительный вещественный корень характеристического уравнения: притяжение усиливает приближение к полюсу, тело либо притягивается, либо падает.
В обратной связи ток можно уменьшать при подъёме: \Delta i=−KpΔz−KdΔż. Тогда эффективная жёсткость определяется kiKp−kz, а демпфирование kiKd. Необходимые условия положительности этих величин относятся к идеальному безынерционному токовому исполнительному звену. Реальные обмотка, усилитель, датчик, задержка, насыщение напряжения и дискретизация изменяют устойчивость. Нативная серия ниже подтверждает только статическую карту и её производную.
У реального ферромагнитного тела собственная масса должна соответствовать размерам. Сначала рассчитывается объём цилиндра и масса при принятой плотности; затем ищется ток, способный удержать именно эту массу. Величина F/g при произвольном тестовом токе — допустимая поддерживаемая масса, а не автоматически масса нарисованного тела.
Идеализированная обратная связь; это условие не заменяет полный анализ регулятора.
Контролируемый перебор двух размеров
Оптимизация начинается с задания допустимости, а не с поиска самого большого усилия. В малом опыте изменяются радиус цилиндра r=3{,}4,5 мм и зазор g=6{,}8,10 мм; длина цилиндра 6 мм, обмотка и материал одинаковы. Цель — минимальный удерживающий ток. Ограничения: g\ge 8 мм, масса≤3 г и ток≤12 А. При одинаковом сопротивлении обмотки минимум i^{2} соответствует минимуму её медных потерь.
Для каждого кандидата FEMM рассчитывает силу при 5 А. В принятой линейной магнитной модели сила пропорциональна i^{2}, поэтому удерживающий ток получается масштабированием. Отдельный повтор равновесной точки проверяет это предположение. В нелинейной стали вместо масштабирования нужна ограниченная итерация по току с новой полевой задачей на каждом шаге.
Перебор девяти точек даёт выбор среди девяти конкретных конструкций. Он не доказывает глобального оптимума непрерывной области и не включает нагрев, механическую жёсткость, стоимость магнитопровода или запас управления. После выбора следует уточнить сетку, размеры возле лучшей точки и запас по насыщению.
Масса изменяется с радиусом; сравнивать силы при разных массах без этой поправки некорректно.
Равновесная точка и неустойчивость
Дано. Катушка r=10…20 мм, z=0…20 мм, 200 витков; цилиндр r=4 мм, l=6 мм, \mu _{r}=500, \rho =7800 кг/м³; g=8 мм.
Объём даёт массу 2,35242 г и вес 0,0230694 Н. При 5 А FEMM даёт 0,00624032 Н.
Из квадратичного масштабирования найден ток 9,61357 А; новый нативный расчёт даёт 0,0230694 Н.
При этом токе силы для g=6 и 10 мм равны 0,0344187 и 0,0155938 Н. Центральная разность по z даёт kz≈4,70623 Н/м.
Ответ. Сила согласована с весом, но kz>0. В идеальной разомкнутой линейной модели скорость нарастания отклонения √(kz/m)≈44,7 с⁻¹.
Проверка. Это грубая производная по шагу 2 мм и линейная сталь. Для точного локального коэффициента шаг уменьшить; наличие положительного kz уже исключает вывод о пассивной устойчивости.
Выбор из девяти геометрий
Дано.r=3{,}4,5 мм; g=6{,}8,10 мм; ограничение массы 3 г и тока 12 А.
r=3 мм, g=6 мм: m=1.3232 г; i_{\mathrm{eq}}=7.0828 А; исключено ограничениями.
r=3 мм, g=8 мм: m=1.3232 г; i_{\mathrm{eq}}=8.5914 А; допустимо.
r=3 мм, g=10 мм: m=1.3232 г; i_{\mathrm{eq}}=10.4757 А; допустимо.
r=4 мм, g=6 мм: m=2.3524 г; i_{\mathrm{eq}}=7.8706 А; исключено ограничениями.
r=4 мм, g=8 мм: m=2.3524 г; i_{\mathrm{eq}}=9.6136 А; допустимо.
r=4 мм, g=10 мм: m=2.3524 г; i_{\mathrm{eq}}=11.6930 А; допустимо.
r=5 мм, g=6 мм: m=3.6757 г; i_{\mathrm{eq}}=8.4676 А; исключено ограничениями.
r=5 мм, g=8 мм: m=3.6757 г; i_{\mathrm{eq}}=10.3713 А; исключено ограничениями.
r=5 мм, g=10 мм: m=3.6757 г; i_{\mathrm{eq}}=12.6546 А; исключено ограничениями.
Ответ. Лучший допустимый узел: r=3 мм, g=8 мм, i_{\mathrm{eq}}=8{,}59140 А. Увеличение радиуса до 4 мм повышает требуемый ток до 9,61357 А, хотя сила при 5 А растёт.
Проверка. Критерий учитывает возрастающий вес; весь массив девяти выполненных решений методом конечных элементов сохранён в results.json.
Угловая характеристика учебной муфты
Дано. Центральный магнит 4×10 мм, два внешних 4×20 мм, \mu _{r}=1, H_c=800 кА/м, глубина 20 мм.
При \theta =30^\circ,60^\circ,90^\circ вычислены моменты 0,0259399; 0,0589341; 0,0752050 Н·м.
Нулевые концы периода имеют небольшую численную невязку: −1,13·10⁻⁵ Н·м при 0^\circ и 6,84·10⁻⁵ Н·м при 180^\circ.
Ответ. Максимум среди семи проверенных углов приходится на 90^\circ. Это дискретная оценка предельного момента учебной геометрии.
Проверка. Не приписывать каждому нулю устойчивость; проверить знак наклона и уменьшить угловой шаг возле экстремума.
Самостоятельное воспроизведение и расширение
Скачайте файлы по отдельным ссылкам, сохраните структуру подпапок и запустите 06-coupling-levitron.py встроенным Python.
Разберите три уровня данных: момент муфты, тяговая кривая при 5 А, повтор равновесия с реальной массой.
Постройте F(g), найдите направление силы при смещении вверх и вниз; затем отдельно сформулируйте требования к регулятору.
Из девяти кандидатов сначала удалите недопустимые, затем минимизируйте ток; уточните сетку и промежуточный размер возле выбранного узла.
Ожидаемый результат. Семь угловых точек, пять силовых точек, три проверки удерживающего тока, девять проектных вариантов; все таблицы сохраняются.
Проверка.
Баланс F=mg в рабочей точке.
Явный знак производной dF/dz.
Раздельное влияние сетки, шага положения и нелинейности.
"""Последовательный проект: статическая муфта и тяговая характеристика левитрона.Это новые учебные геометрии по мотивам методической последовательности НГТУ,не численное воспроизведение размеров пособия. FEMM5, без внешнего контроллера.Муфта плоская 20мм глубины; левитрон осесимметричный, сталь mu_r=500 линейная.Серия силы даёт равновесие и локальную производную, а не устойчивый регулятор."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-coupling-levitron")data={"coupling":[],"levitron":[]}foranglein[0,30,60,90,120,150,180]:newdocument(0)mi_probdef(0,"millimeters","planar",1e-9,20,30)material("Air")material("PM",hc=800000)mi_drawrectangle(-2,-5,2,5)mi_selectrectangle(-2.1,-5.1,2.1,5.1,4)mi_setgroup(1)mi_clearselected()label(0,0,"PM",0.4,group=1,angle=90)forxin[-12,12]:mi_drawrectangle(x-2,-10,x+2,10)label(x,0,"PM",0.6,group=2,angle=90)label(7,0,"Air",1)mi_makeABC(7,60,0,0,0)mi_selectgroup(1)mi_moverotate(0,0,angle)mi_clearselected()solve(folder,"coupling-%d"%angle)mo_groupselectblock(1)data["coupling"].append({"angle_deg":angle,"torque_Nm":mo_blockintegral(22)})close_magnetic()save_json(folder,data)forgapin[4,6,8,10,12]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Steel",mu=500)mi_addcircprop("Coil",5,1)mi_drawrectangle(10,0,20,20)label(15,10,"Air",0.6,"Coil",200,1)mi_drawrectangle(0,-gap-6,4,-gap)label(2,-gap-3,"Steel",0.25,group=2)label(5,0,"Air",0.8)mi_makeABC(7,80,0,0,0)solve(folder,"levitron-gap%d"%gap)mo_groupselectblock(2)force=mo_blockintegral(19)data["levitron"].append({"gap_mm":gap,"force_up_N":force,"equilibrium_mass_kg":force/9.80665})close_magnetic()save_json(folder,data)f6,f10=data["levitron"][1]["force_up_N"],data["levitron"][3]["force_up_N"]data["dF_dgap_N_per_m"]=(f10-f6)/0.004data["dF_dz_up_N_per_m"]=-data["dF_dgap_N_per_m"]mass=7800*math.pi*0.004**2*0.006current_eq=5*math.sqrt(mass*9.80665/data["levitron"][2]["force_up_N"])data["equilibrium"]={"steel_mass_kg":mass,"current_A":current_eq,"points":[]}forgapin[6,8,10]:opendocument(os.path.join(folder,"levitron-gap%d.fem"%gap))mi_modifycircprop("Coil",1,current_eq)solve(folder,"equilibrium-gap%d"%gap)mo_groupselectblock(2)data["equilibrium"]["points"].append({"gap_mm":gap,"force_N":mo_blockintegral(19)})close_magnetic()# Ограниченный перебор двух размеров; оцениваем реальную массу каждого цилиндра.data["design_grid"]=[]forradiusin[3,4,5]:forgapin[6,8,10]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Steel",mu=500)mi_addcircprop("Coil",5,1)mi_drawrectangle(10,0,20,20)label(15,10,"Air",0.6,"Coil",200,1)mi_drawrectangle(0,-gap-6,radius,-gap)label(radius/2,-gap-3,"Steel",0.25,group=2)label(7,0,"Air",0.8)mi_makeABC(7,80,0,0,0)solve(folder,"grid-radius%d-gap%d"%(radius,gap))mo_groupselectblock(2)force=mo_blockintegral(19)model_mass=7800*math.pi*(radius/1000)**2*0.006required_current=5*math.sqrt(model_mass*9.80665/force)data["design_grid"].append({"radius_mm":radius,"gap_mm":gap,"mass_kg":model_mass,"force_at_5A_N":force,"current_required_A":required_current,"feasible":gap>=8andmodel_mass<=0.003andrequired_current<=12,})close_magnetic()save_json(folder,data)feasible=[rowforrowindata["design_grid"]ifrow["feasible"]]data["selected_design"]=min(feasible,key=lambdarow:row["current_required_A"])save_json(folder,data)assertall(row["force_up_N"]>0forrowindata["levitron"])print(data)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Самостоятельное русское введение и новый статический проект по последовательности НГТУ. Полная система управления и эксперимент не воспроизведены; линейная \mu _{r}=500 не заменяет заявленную изготовителем B–H.
Первоисточники: [82] (Работы: магнитная муфта; левитрон; выбор соотношений размеров. 115 страниц PDF.); [32] (Методическая постановка оптимизации; здесь собственный конечный перебор.).
Практикум в FEMM 5
Сравните два варианта аппарата по двум связанным физическим критериям; подготовьте пакет моделей, кода, таблиц и ожидаемых результатов для независимого повторения.
Создайте согласованные электрическую и тепловую геометрии; определите области переноса потерь и их физические объёмы.
На итерации n задайте \sigma по Tn, решите токовую задачу и получите мощность по каждой области.
Перенесите q_v с сохранением полной мощности; решите тепловую задачу. Обновляйте температуру с явно заданной релаксацией.
Остановите по изменениям температуры, мощности и обоим балансам; при росте невязки сохраните отказ и последнюю корректную итерацию.
Ожидаемый результат.T=321{,}73913043\,\mathrm{К}; R=0{,}1086956522\,\mathrm{Ом}; P=10{,}86956522\,\mathrm{Вт}. Для FEMM сравнение действительно только при совпадении идеализации и граничных условий.
Как проверить. Для источника напряжения зависимость мощности обратная R; знак обратной связи меняется. При знаменателе \le 0 этот линейный предел не имеет допустимого конечного решения. Прямое численное сравнение возможно только при совпадении всех исходных данных и постановки.
Обработка и анализ результатов
Сохраняется ли преимущество варианта при изменении исходных данных?
Сведите два варианта и режима, чувствительность главных результатов и независимые проверки.
Свяжите каждое требование с собственным измерением, независимой проверкой и конкретным файлом; сопоставьте базу и изменённый вариант.
С чем сравнить. Опора — протокол и критерии выбранного проекта. Используйте только проверенные в его диапазоне соотношения; опубликованный образец и его квитанция не подтверждают новую серию.
Итог работы. Комплект проекта с обоснованным компромиссом и фактическим протоколом повторения.
Место занятия в расчёте магнитной системы
Самостоятельный проект с независимым повторением. Объедините устройство, цепную оценку и поле, зафиксируйте допуски и сравните выбранный вариант с соседними конструкциями.
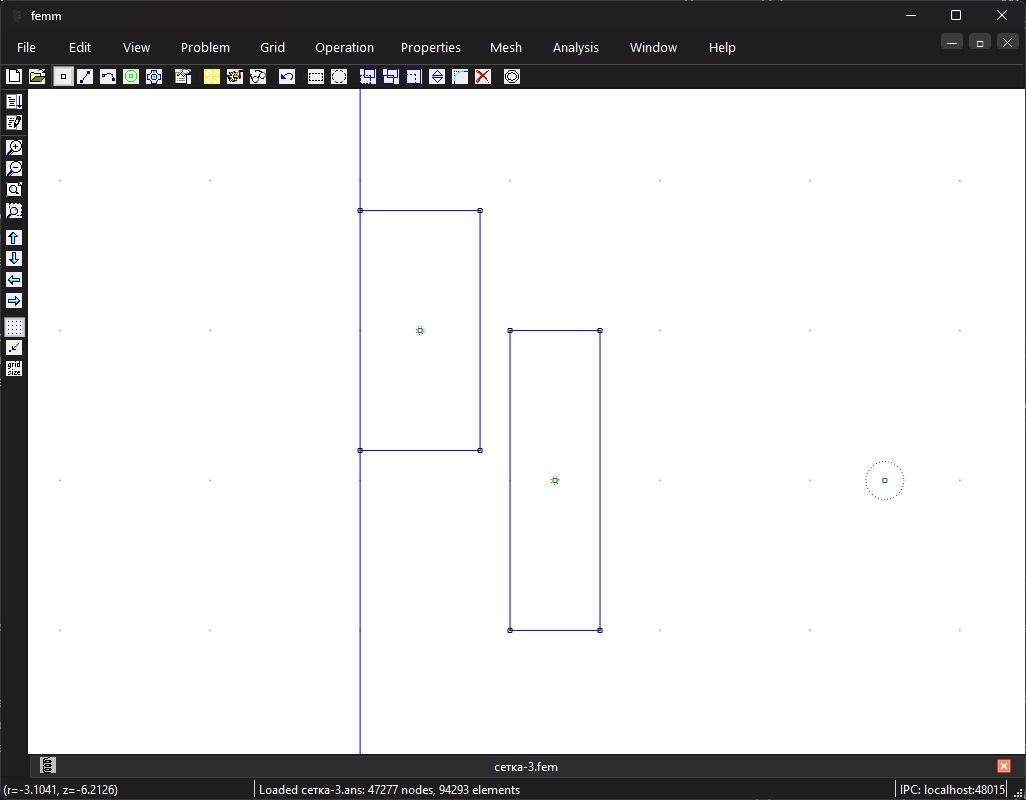
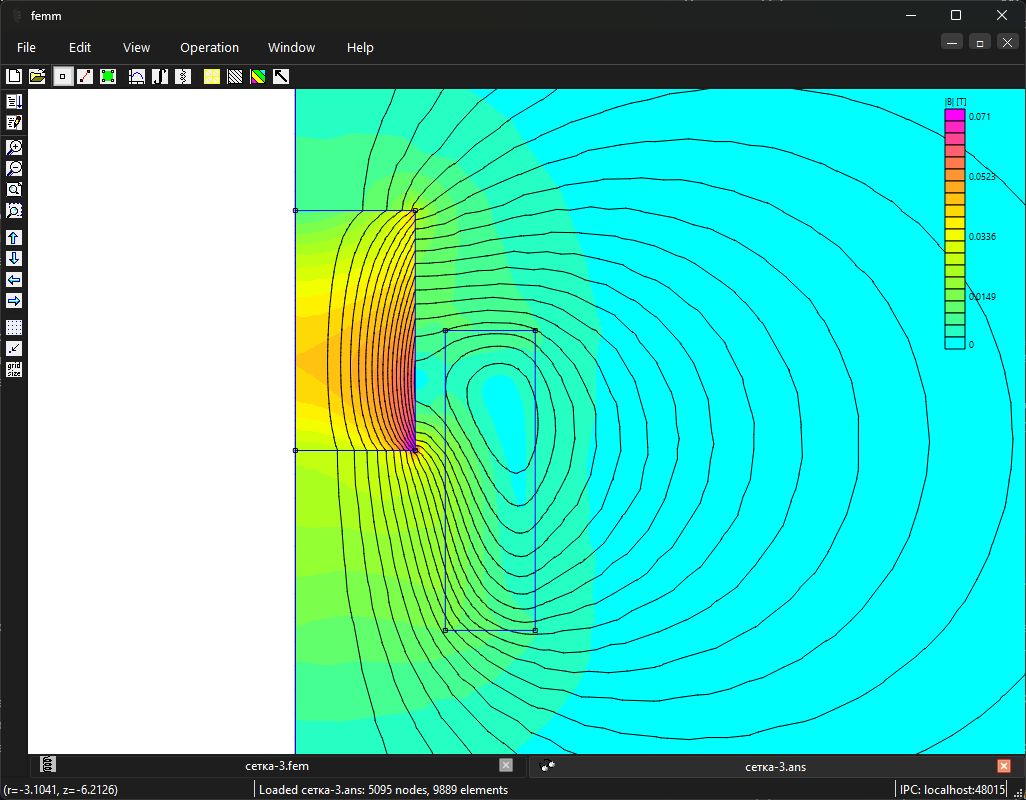
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Плунжерный электромагнит: сила по полю и виртуальному смещению. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Плунжерный электромагнит: сила по полю и виртуальному смещению». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Сравните два варианта аппарата по двум связанным физическим критериям; подготовьте пакет моделей, кода, таблиц и ожидаемых результатов для независимого повторения. Сопоставьте исходный и изменённый режимы, сохраните исходные файлы, результаты и объяснение различия.
Критерий выполнения: Есть два режима, два варианта, контроль сетки и исходных параметров; все источники данных указаны; повторение другим человеком отмечается выполненным только после фактического независимого опыта.
При каких предположениях получена приведённая формула?
Одноузловой аналитический предел с постоянным R_{\mathrm{th}} и линейным R(T); полевое решение требует собственного баланса и проверки диапазона материала.
На что обратить внимание
Архив файлов и успешный запуск автором не равны независимой валидации изделия или подтверждённой эксплуатационной безопасности.
Одноузловой аналитический предел с постоянным R_{\mathrm{th}} и линейным R(T); полевое решение требует собственного баланса и проверки диапазона материала.