Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Теоретическое занятие с количественной проверкой · Переход от поля к наблюдаемому измерительному сигналу
Инженерный вопрос. Что именно измеряет выбранный канал и как он связан с полем?
Измерительная модель переводит распределение поля в сигнал датчика и позволяет выбрать расположение, ориентацию, калибровку и информативную характеристику устройства.
Последовательность решения, отчёт и критерии результата
Результат — определение измеряемой величины и преобразования датчика; это основа постановки последующих виртуальных и натурных измерений.
Последовательность решения
Обосновать постановку и способ измерения. Задайте измеряемую величину, ориентацию, область усреднения и функцию преобразования датчика. Поле и выход датчика имеют разные определения и единицы.
Результат этого занятия. Протокол виртуального измерения с отделением полевой величины от сигнала датчика.
Данные именно этого опыта. Запишите измеряемую величину, функцию преобразования, область усреднения и единицы канала.
Оформление наблюдений. Исходное поле, координаты и ориентация датчика, коэффициенты преобразования и выходной сигнал; аналитические, FEMM и физические данные подписывайте отдельно.
Как обосновать результат
Проверка из практикума. Представьте определения, единицы, таблицу происхождения значений и сохранённую модель. Аналитическая таблица не подтверждает выполнения FEMM.
Независимый контроль. Выполните предусмотренный аналитический контроль, изменение ориентации или калибровочный опыт и сравните измерительную модель с исходным полем.
Критерий выполнения. Указаны измеряемая величина, область и временная нормировка. B, H, \Phi и \Psi различены, частные формулы снабжены условиями. Раздельно подписаны аналитические, FEMM и физические результаты.
Точность и расхождения. Разделите пространственную выборку, численное поле, коэффициент преобразования и неопределённость датчика. Синтетический шум не подтверждает характеристики реального прибора.
Основание сравнения. Используйте измерительную модель, калибровку и единицы из занятия. Виртуальная выборка FEMM и синтетическая запись не являются физическим экспериментом.
Вывод для устройства
Объясните, какой параметр устройства можно восстановить выбранным каналом и что необходимо измерить или откалибровать при переходе к натурному опыту.
Границы вывода. Аналитическое преобразование, виртуальный датчик FEMM и натурное измерение имеют разное происхождение. Характеристики прибора и его неопределённость требуют отдельных данных.
Теория и вывод формул
Измерительная модель связывает магнитное поле с электрическим сигналом датчика. Рассматриваются величины, воспринимаемые датчиком Холла и катушкой, а также соотношения между B, H, потоком и потокосцеплением.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Выбор метода магнитных измерений определяется исследуемым объектом и искомой величиной. В электрической машине исследуют поле зазора и гармоники ЭДС; в трансформаторе — индукцию, ток намагничивания и потери; в электрическом аппарате — поле рабочего зазора и изменение потока при перемещении якоря. Во всех случаях сначала определяют измеряемую величину, затем выбирают способ её измерения.
Измеряемая величина должна быть определена до выбора датчика и способа обработки сигнала. Для магнитной индукции указывают компоненту или модуль B, точку либо поверхность измерения, ориентацию осей, временной режим, частоту, температуру и состояние объекта. Локальное значение в центре зазора, среднее по сечению и максимум за период представляют разные величины. Такое уточнение делает постановку измерения однозначной и позволяет сопоставлять его результат с расчётом.
Измерительная модель связывает результат с показаниями, калибровочными коэффициентами и условиями. Для датчика Холла это напряжение, нулевое смещение и чувствительность; для катушки — интеграл ЭДС и эффективная площадь витков. Уточнение сетки FEMM относится к численному решению модели, а калибровка относится к измерительной цепи. Одно действие не заменяет другое.
B, поисковая катушка — изменение потокосцепления; точный прямоугольный FEMM-эталон." />
B и H: разные поля и разные единицы
Магнитная индукция B измеряется в теслах; она входит в поток и закон индукции. Напряжённость H измеряется в А/м; её циркуляция связана со свободным током. В вакууме B=\mu _{0}H. В воздухе \mu_r\approx 1 обычно достаточно для учебного опыта; в ферромагнетике использовать H=B/\mu _{0} нельзя.
В материале B=\mu _{0}(H+M), где M — намагниченность. Однозначная кривая B(H) описывает выбранное обратимое приближение; реальный ферромагнетик может зависеть от предыстории, температуры и частоты. Поэтому ни датчик Холла у поверхности стали, ни цветовая карта B сами по себе не определяют внутреннюю H и петлю гистерезиса.
Поток \Phi относится к ориентированной поверхности S. Только при постоянной нормальной компоненте допустима формула BnS. Потокосцепление \Psi последовательной катушки — сумма потоков всех витков с их знаками. Равенство N\Phi предполагает одинаковое сцепление; в пазу машины и у торцов это нужно проверять.
В Planar-модели FEMM линия на чертеже представляет поверхность, вытянутую на заданную глубину. В Axisymmetric соответствующий вес — 2\pi r. Встроенный потоковый интеграл уже учитывает выбранную геометрию. Повторное умножение на глубину или 2\pi r ошибочно.
\Phi и \Psi имеют единицу Вб; число витков безразмерно.
От поля к электрическому показанию
Неподвижная поисковая катушка наблюдает изменение потокосцепления: e=-d\Psi /dt. Постоянный поток не создаёт ЭДС. Для синусоидального общего потока с амплитудой \widehat{B} и равным сцеплением витков действующая ЭДС равна \sqrt{2}\pi fNS\widehat{B}. Это 4{,}44288\widehat{fNSB}; коэффициент 4,44 нельзя переносить на несинусоидальную запись.
Линейный датчик Холла наблюдает компоненту вдоль чувствительной оси. Его упрощённая модель U=U_{0}+KB_n справедлива в калиброванном диапазоне. Модуль |B| требует нескольких компонент или дополнительных предположений. В обоих методах важны размер активной области и её положение относительно градиента поля.
ЭДС дана для синусоидального потока; U — напряжение датчика Холла, K — В/Т.
Три уровня свидетельств
Аналитический эталон проверяет формулы и масштаб. Полевое решение FEMM проверяет введённую геометрию, свойства и обработку результата. Физический опыт дополнительно требует реального датчика, калибровки, записи условий и бюджета неопределённости. В этом разделе расчётные и синтетические данные подписаны явно.
Первый FEMM-эталон следующего занятия создаёт однородное поле в ограниченном прямоугольнике. Он удобен для проверки потока и виртуального датчика, но не доказывает, что реальный магнит или зазор создаст такое поле. Для реального объекта отдельной проверке подлежат границы, торцевые эффекты, рассеяние и влияние установленного датчика.
Разобранный численный пример
Одна индукция — четыре разных результата
Дано. Воздух: B_y=10\,\mathrm{мТ}, B_x=0. Поверхность 20 × 10 мм, нормаль +y. Катушка 100 одинаковых витков; датчик Холла повёрнут на 5^\circ от +y.
До запуска выпишите определения B_n, \Phi и \Psi, нормаль поверхности и положительные направления выводов катушки.
В следующем уроке создайте заданный прямоугольный эталон либо запустите его программу в FEMM 5.
Получите точечное поле, контурный поток и показание идеального датчика Холла; укажите, какие величины рассчитаны непосредственно, а какие получены последующей обработкой.
Замените глубину 10 мм на 20 мм в отдельной копии; не меняйте граничные потенциалы.
Сопоставьте повёрнутый на 5^\circ датчик с проекцией исходного вектора; не объявляйте проекцию модулем поля.
Ожидаемый результат.B и H неизменны при изменении глубины; \Phi и \Psi удваиваются. При статическом поле ЭДС неподвижной катушки нулевая.
Как проверить. Представьте определения, единицы, таблицу происхождения значений и сохранённую модель. Аналитическая таблица не подтверждает выполнения FEMM.
Обработка и анализ результатов
Что именно измеряет выбранный канал и как он связан с полем?
Запишите измеряемую величину, функцию преобразования, область усреднения и единицы канала.
Пропустите полевые данные через заданную модель датчика; сравните измеряемый сигнал с исходной полевой величиной.
С чем сравнить. Используйте измерительную модель, калибровку и единицы из занятия. Виртуальная выборка FEMM и синтетическая запись не являются физическим экспериментом.
Итог работы. Протокол виртуального измерения с отделением полевой величины от сигнала датчика.
Программа последовательно переводит геометрию в площадь, затем вычисляет поток, потокосцепление и проекцию поля на ось датчика Холла. Все исходные величины заданы в СИ; равенства B\cdot S и N·Phi применимы только при оговорённых в комментариях условиях. Независимый численный ориентир: поток 2 мкВб. Скачиваемая учебная редакция соответствует коду на странице. Исходные материалы: комплект раздела.
Python · встроенный MicroPython FEMM 5
"""Определения магнитных величин в однородном поле воздуха.Среда: встроенный MicroPython FEMM 5.Вход: B в Т, ширина и глубина в м, число витков и угол датчика в градусах.Выход: JSON с H в А/м, площадью в м², потоком и потокосцеплением в Вб.Модель: поле нормально к плоской поверхности, все витки сцеплены одинаково;это аналитический эталон, а не решение FEMM и не результат измерения."""importjsonimportmath# Учебное приближение магнитной постоянной в СИ, Гн/м.MU0=4*math.pi*1e-7B_T=0.01width_m=0.020depth_m=0.010turns=100hall_angle_deg=5.0# Для постоянной нормальной индукции интеграл по поверхности равен B*S.# Потокосцепление N*Phi допустимо при одинаковом потоке во всех витках.area_m2=width_m*depth_mflux_Wb=B_T*area_m2linkage_Wb=turns*flux_Wb# Hall наблюдает проекцию на свою ось; H = B/mu0 относится только к воздуху.record={"origin":"author_analytical_reference_not_FEMM_or_measurement","B_T":B_T,"H_air_A_per_m":B_T/MU0,"area_m2":area_m2,"flux_Wb":flux_Wb,"linkage_Wb":linkage_Wb,"Hall_5deg_T":B_T*math.cos(math.radians(hall_angle_deg)),}# Численный результат сверяем с заранее вычисленным эталоном 2 мкВб.assertabs(flux_Wb-2e-6)<1e-15,"Нарушены площадь или единицы потока"print(json.dumps(record))
Самостоятельная работа
Оформите протокол измеряемых величин для одной машины, трансформатора либо аппарата: область, ориентация, режим, датчик, измерительная модель и свидетельства проверки.
Критерий выполнения: Указаны измеряемая величина, область и временная нормировка. B, H, \Phi и \Psi различены, частные формулы снабжены условиями. Раздельно подписаны аналитические, FEMM и физические результаты.
[33] — §§ 2.2.7–2.2.10, 3.4.1; приложения о гармонических материалах
Пояснения и типичные ошибкиМожно ли по показанию датчика Холла в зазоре определить H внутри стали?
Непосредственно нельзя: датчик Холла измеряет компоненту B в своей активной области; H в стали требует материальной связи, геометрии и состояния материала.
Что даст неподвижная катушка при постоянном потоке?
Нулевую ЭДС; значение постоянного B не восстанавливается без движения, переключения потока или независимого начального условия.
Самостоятельно: B_y=20\,\mathrm{мТ}, S=150\,\mathrm{мм^2}, N=40. Найдите \Phi и \Psi.
\Phi =3\,\mathrm{мкВб}, \Psi =0{,}12\,\mathrm{мВб} при одинаковом сцеплении витков.
На что обратить внимание
Датчик наблюдает компоненту и пространственное среднее, определяемые его конструкцией.
Индукцию в стали нельзя делить на \mu _{0} для получения H.
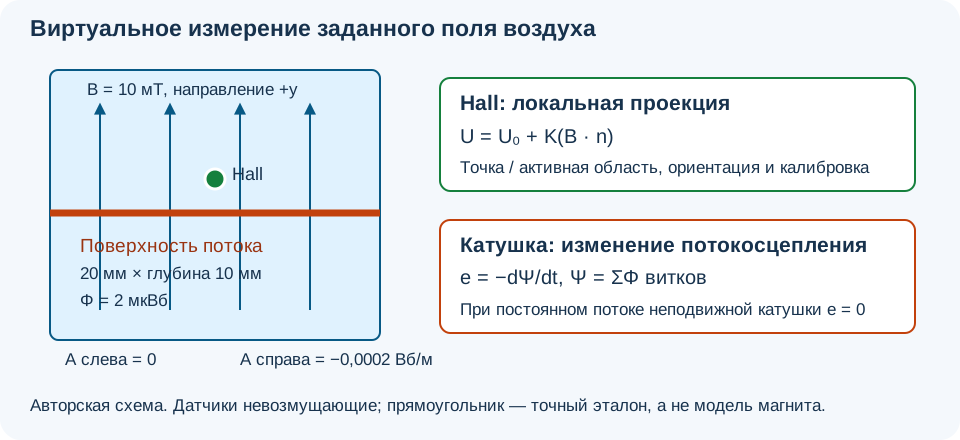 B, поисковая катушка — изменение потокосцепления; точный прямоугольный FEMM-эталон." />