Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Сопоставление магнитной структуры и моментных свойств машины
Инженерный вопрос. Как меняется магнитный отклик между согласованным и рассогласованным положениями?
Различие магнитных откликов по положению и осям создаёт момент. Карты потокосцепления и коэнергии нужны для выбора рабочей зоны, токового угла и построения согласованной модели цепи и механики.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите геометрию, оси и токовые состояния с источником момента. Определите, какие составляющие нужно рассчитывать отдельными опытами.
Линейная фаза с четырьмя зубцами. Проследите знак момента и зависимость отклика от положения и возбуждения в принятой системе осей.
Ответить на вопрос по своим результатам. Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
Что включить в отчёт
Результат этого занятия. Сравнение положений с физическим объяснением направления тяги.
Данные именно этого опыта. Сохраните ток, угол, потокосцепление и энергию трёх положений.
Оформление наблюдений. Токовые состояния, положение, момент и потокосцепления; при сравнении вариантов — одинаковые ограничения и геометрические множители.
Как обосновать результат
Проверка из практикума. Проверьте постоянство токов при виртуальной работе, радианы и разрешение воздушного зазора. Отдельно сравните две величины шага угла.
Независимый контроль. Используйте симметрию, энергетический ориентир или независимый режим, предусмотренный занятием; зубцовый момент отделяйте от нагрузочного.
Критерий выполнения. Определены механический угол, фазное возбуждение и согласование; линейная энергетическая проверка выполнена двумя способами.
Точность и расхождения. Оцените сеточную и угловую устойчивость требуемого момента. Среднее значение, амплитуда пульсаций и локальная производная имеют разные требования к шагу.
Основание сравнения. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Вывод для устройства
Свяжите результат с выбором токового угла, рабочей зоны или геометрии машины; статические точки не заменяют анализ коммутации и теплового режима.
Границы вывода. Статическая карта относится к проверенным токам и положениям. Коммутация и движение требуют отдельного уравнения цепи, механики и проверки шага времени.
Дополнительный расчётный метод
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
Электромагнитный момент вентильно-индукторной машины связан со стремлением ротора занять положение с меньшим магнитным сопротивлением. Согласованное и рассогласованное положения определяют характерные состояния магнитной связи фазы.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
У вентильно-индукторной машины обмотки сосредоточены на статорных полюсах, а ротор содержит только магнитомягкий ферромагнитный материал. В согласованном положении зубец ротора находится под возбуждённым полюсом; магнитный путь короче и связь сильнее. В рассогласованном положении между полюсом и зубцом больше воздуха; связь слабее. Электромагнитный момент определяется изменением энергии при повороте.
Для одной фазы линейной модели \Psi = L(\theta)i, коэнергия W^{\prime} = i^2L(\theta)/2. Производная при фиксированном токе даёт T = i^2L^{\prime}(\theta)/2. Электромагнитный момент направлен в сторону увеличения L независимо от знака фазного тока: квадрат тока определяет направление. При нелинейной характеристике ферромагнетика эта формула теряет применимость и заменяется интегралом \Psi\,\mathrm di.
\theta — механический угол в радианах. Формула относится к линейной фазной модели без постоянных магнитов.
Период одной фазы
При четырёх одинаковых зубцах ротора геометрия одной статической фазы повторяется через 90 механических градусов. Согласование зубца с полюсом можно принять за \theta = 0. Рассогласованное положение находится около \pm 45^\circ, но ширина полюсов и зубцов определяет реальную форму характеристики и возможные участки слабого изменения.
Числа 6/4 обозначают полюсы статора и ротора; их нельзя подставлять в формулу частоты синхронной машины как одну неизменную синусоидальную структуру полюсов. Работа вентильно-индукторной машины предполагает последовательное возбуждение фаз в выбранных угловых зонах. Пока исследуем три независимых статических положения и не обещаем временную коммутацию привода.
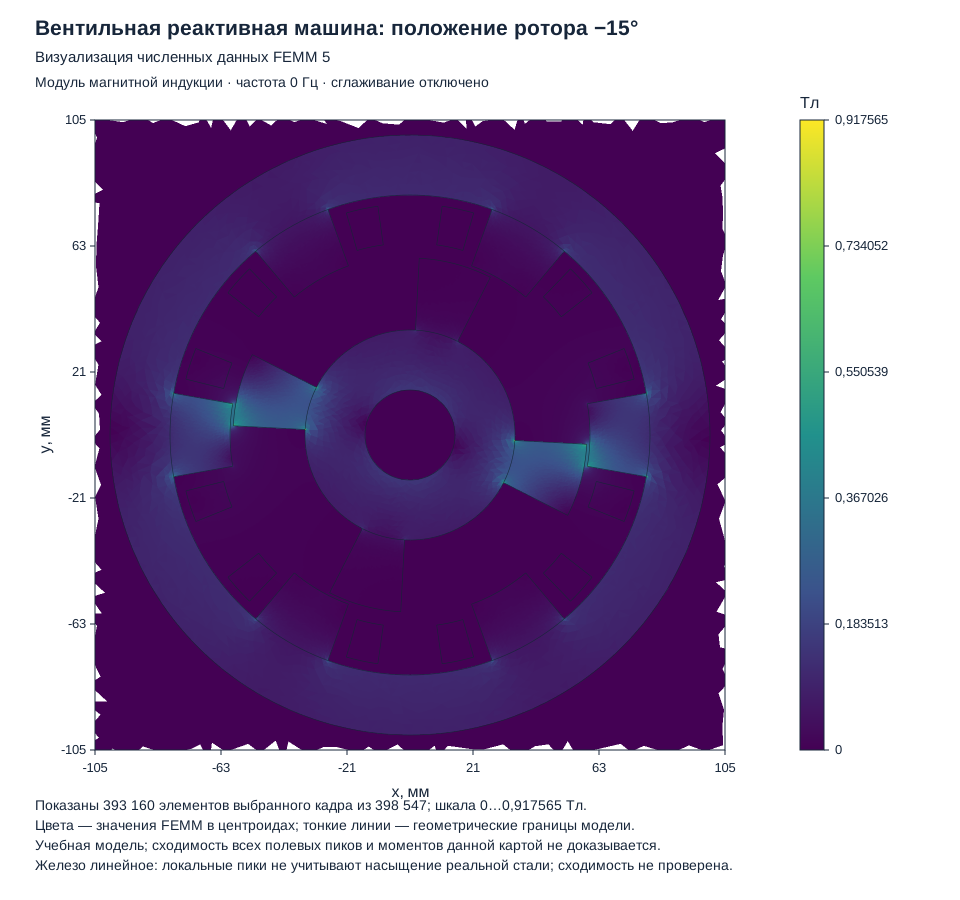
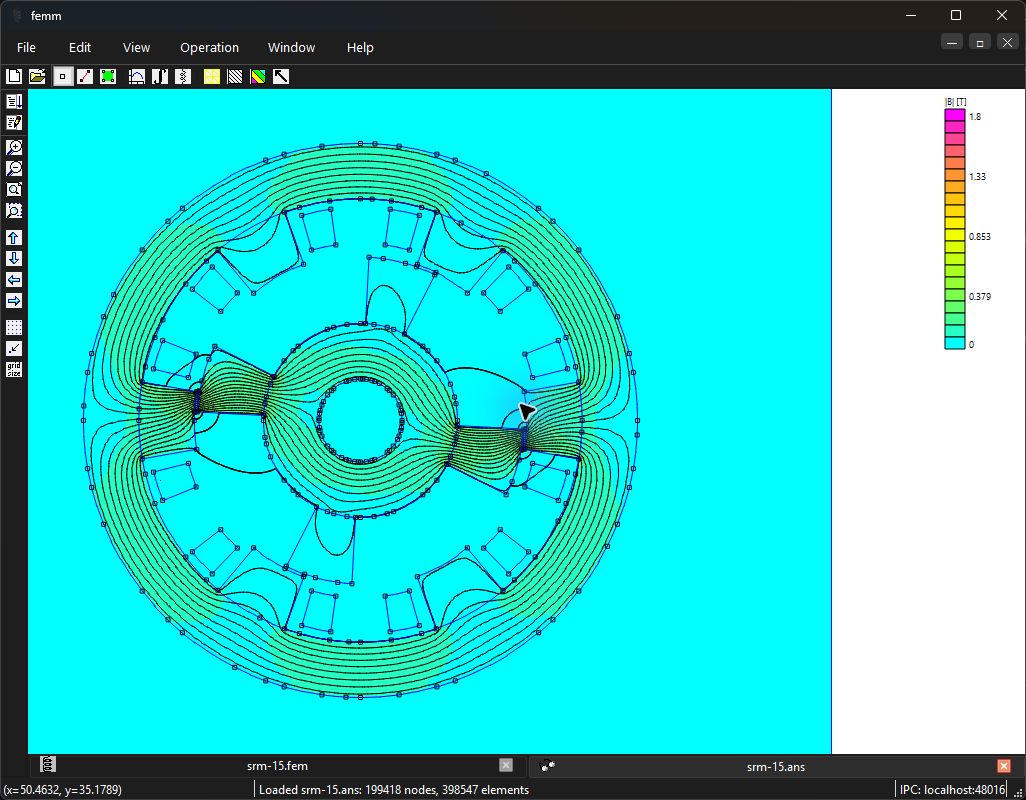
Приложенный Вентильно-индукторная-смещённая-09-Готовая-модель.fem — одна магнитостатическая точка линейной 6/4-машины: поворот ротора -15^\circ механического угла, ток A = 3 \,\text{А}, B = C = 0, глубина 80 \,\text{мм}. Согласованный Вентильно-индукторная-исходная-09-Готовая-модель.fem служит отдельной начальной точкой. Полная нелинейная карта, токовые интегралы и коммутация не получаются из этих двух снимков; они выполняются как задания последовательно.
Это гладкий аналитический эталон, где \Delta L = L_{\text{макс}}-L_{\text{мин}}, N_{\text{р}} — число зубцов ротора; реальная зубцовая геометрия даёт иную форму.
Знак момента из изменения индуктивности
Для начального вывода магнитная система линейна, постоянных магнитов нет, ток фазы удерживается постоянным.
Приращение механической коэнергии равно моменту, умноженному на приращение механического угла. Для линейной обмотки коэнергия пропорциональна индуктивности.
Положительный наклон угловой индуктивности создаёт положительный момент, отрицательный — тормозящий. В экстремумах индуктивности момент данной фазы равен нулю при гладкой характеристике.
Проверьте периодичность и знак производной в промежуточных положениях. Согласованное положение имеет высокую индуктивность, но не обязательно максимальный момент.
Границы применимости. При насыщении нельзя подставлять статическую индуктивность в половину произведения индуктивности и квадрата тока как точную коэнергию.
В рассогласованном положении \theta = -45^\circ коэнергия равна 0{,}5\cdot 0{,}010\cdot 9 = 0{,}045 \,\text{Дж}; в согласованном \theta = 0^\circ — 0{,}225 \,\text{Дж}.
При \theta = -22{,}5^\circ производная L^{\prime} = 0{,}080 \,\text{Гн}/\text{рад}, поэтому T = 0{,}360 \,\text{Н}\cdot \text{м}.
При \theta = +22{,}5^\circ момент равен -0{,}360 \,\text{Н}\cdot \text{м}; ротор возвращается к ближайшему согласованию.
Ответ: При фиксированном положительном вращении фаза полезна до согласования и создаёт торможение после него.
Проверка: Разность коэнергий 0{,}180 \,\text{Дж} совпадает с интегралом момента от -45^\circ до 0^\circ. В точках максимума и минимума L аналитический момент равен нулю.
Создайте плоскопараллельную модель глубиной 80 \,\text{мм}, в миллиметрах. Статорное ярмо — кольцо радиусов 80\text{–}100 \,\text{мм}; шесть полюсов от 60 до 80 \,\text{мм} шириной 20^\circ, центры через 60^\circ. Внешний воздушный квадрат x,y = \pm 170 \,\text{мм} замкнут условием A = 0.
Роторная втулка — железное кольцо радиусов 15\text{–}35 \,\text{мм}. Четыре зубца через 90^\circ идут от радиуса 35 до 59 \,\text{мм} и имеют угловую ширину 24^\circ. Под полюсом статора радиальный зазор 1 \,\text{мм}; вал внутри 15 \,\text{мм} — воздух.
Катушечные стороны около каждого полюса: кольцевые сектора радиусов 64\text{–}77 \,\text{мм} шириной 8^\circ, с центрами на \pm 18^\circ от его оси. Две стороны катушки имеют противоположные знаки 100 витков.
Фазы назначаются полюсам последовательно A, B, C, A, B, C при движении через 60^\circ. Для второй тройки поменяйте общий знак витков, сохраняя внутри катушки противоположность сторон. Возбудите только A; B и C сначала нулевые.
Материалы первого эталона: железо \mu_r = 1000, \sigma = 0, обмоточные области \mu_r = 1, \sigma = 0. Ротор сгруппируйте; локально разрешите зазор размером элемента около 0{,}25 \,\text{мм} и затем проверьте более мелкую сетку.
Возбудите только фазу A током 1 \,\text{А}; остальные цепи нулевые. Рассчитайте положения -45^\circ, -22{,}5^\circ, 0^\circ механического угла.
В каждой копии получите \Psi_A, коэнергию и момент; вычислите L = \Psi_A/i.
Повторите среднее положение при токе -1 \,\text{А}. В линейной модели потокосцепление меняет знак, а момент сохраняет направление.
Сравните интегральный момент с центральной коэнергетической производной при малом \Delta\theta и том же фазном токе.
Ожидаемый результат. Согласованная связь больше рассогласованной; на возрастающем участке L момент направлен к согласованию.
Как проверить. Проверьте постоянство токов при виртуальной работе, радианы и разрешение воздушного зазора. Отдельно сравните две величины шага угла.
Обработка и анализ результатов
Как меняется магнитный отклик между согласованным и рассогласованным положениями?
Сохраните ток, угол, потокосцепление и энергию трёх положений.
Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
С чем сравнить. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Итог работы. Сравнение положений с физическим объяснением направления тяги.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
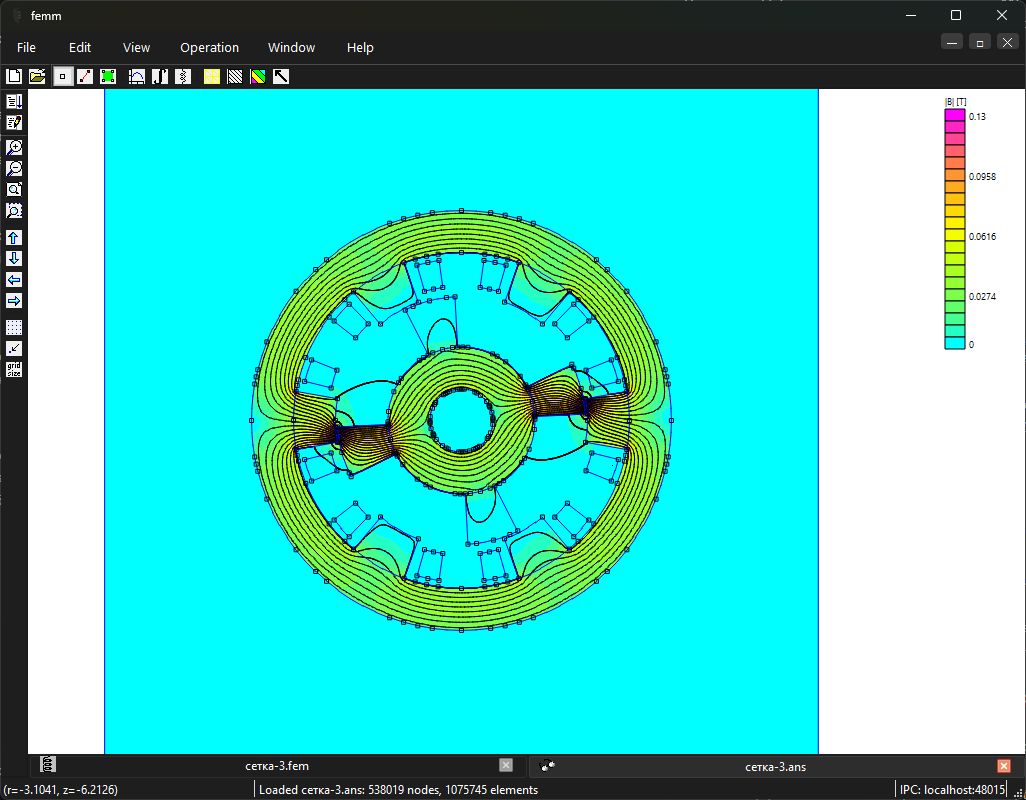
Рисунок 26.1. Визуализация численных данных FEMM 5: Вентильно-индукторная машина: смещённый ротор. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе.
У вентильно-индукторной машины зубчатый стальной ротор стремится занять положение высокой магнитной проводимости. Положение меняет фазное потокосцепление даже при постоянном токе.
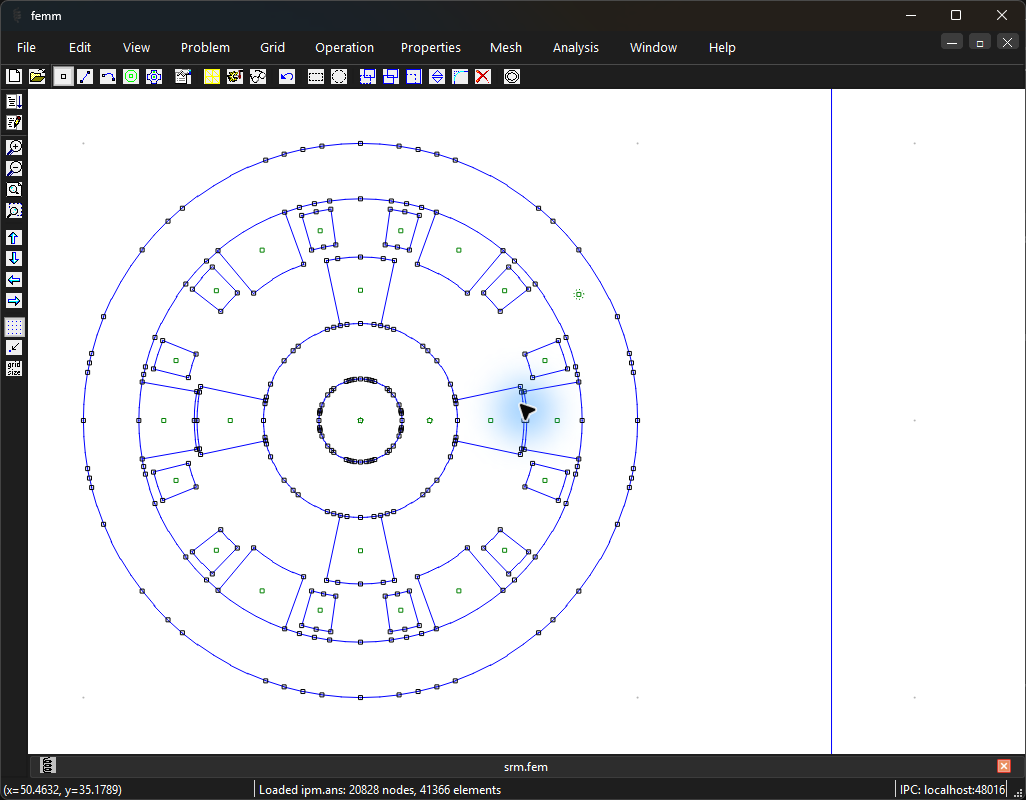
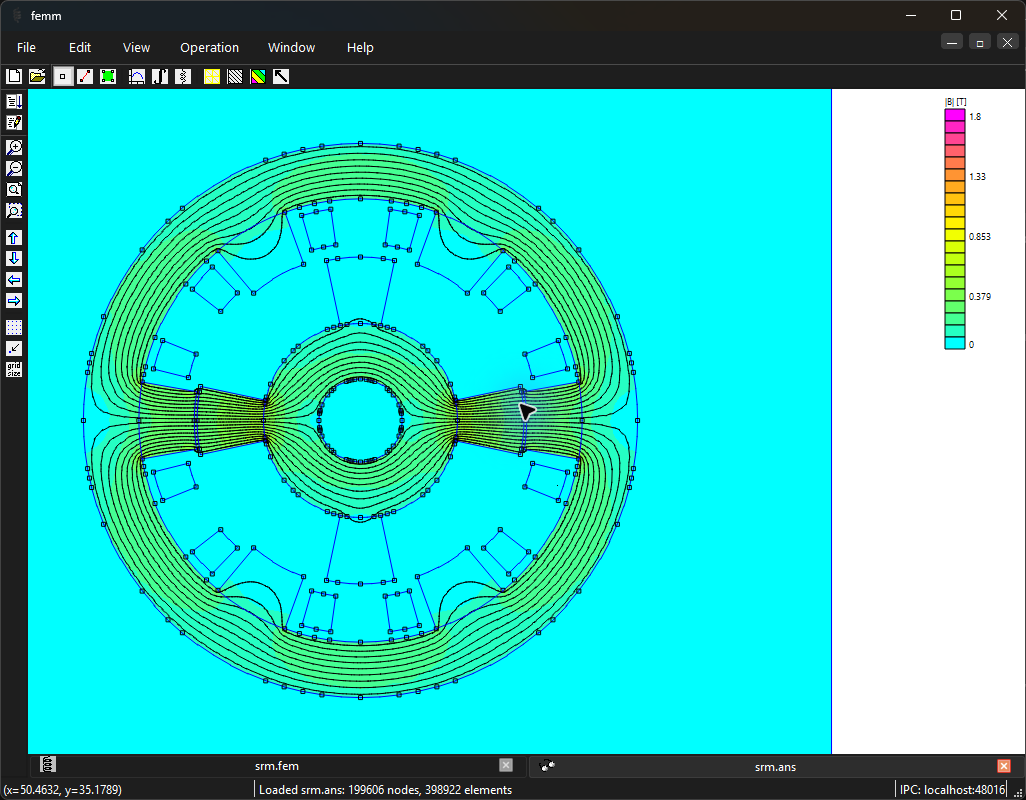
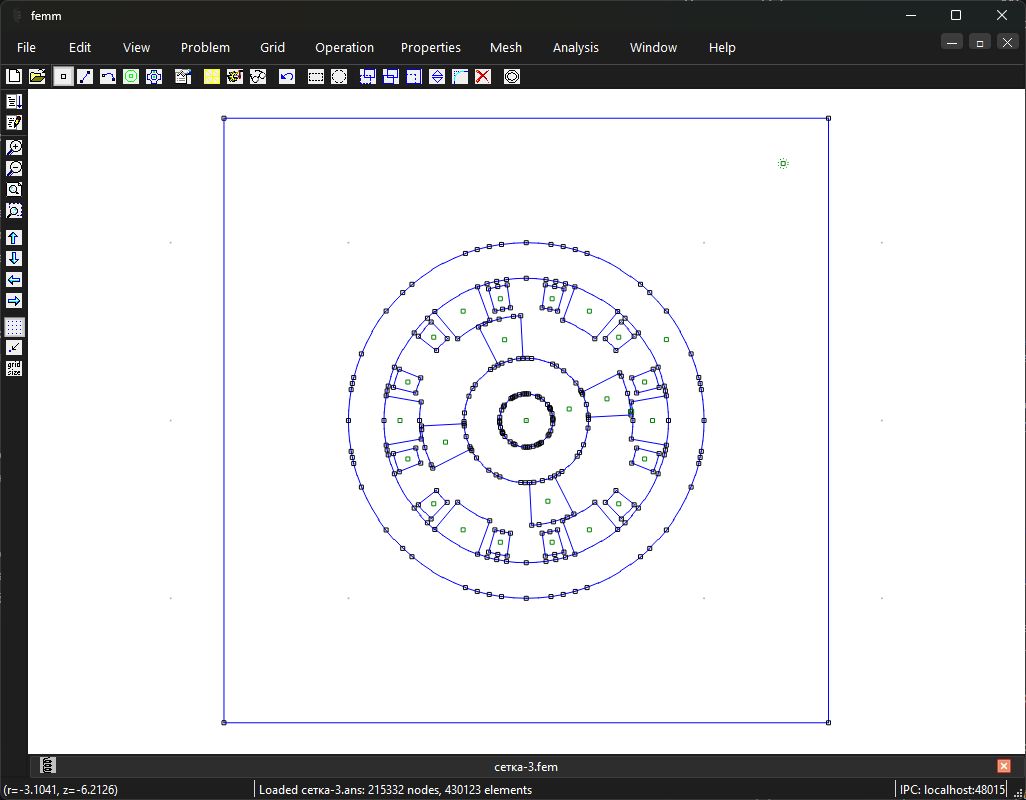
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Вентильно-индукторная машина: положение, потокосцепление и коэнергия. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Вентильно-индукторная машина: положение, потокосцепление и коэнергия». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Получите свои L и W^{\prime} в трёх положениях; найдите участок положительного момента по угловой производной.
Критерий выполнения: Определены механический угол, фазное возбуждение и согласование; линейная энергетическая проверка выполнена двумя способами.