Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Восстановление электрических характеристик синхронного генератора
Инженерный вопрос. Отличаются ли отклики при возбуждении вдоль d и q?
От геометрии и обмоток переходят к потокосцеплениям и ЭДС, затем к характеристикам ХХ, КЗ, нагрузки и регулирования. Эти характеристики определяют требуемое возбуждение и допустимый электрический режим.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Для характеристики запишите, что фиксировано: скорость, возбуждение, напряжение, нагрузка или мощность. Скоростная ЭДС восстанавливается из пространственного потокосцепления.
Результат этого занятия. Сопоставление откликов с установленными осями и признаком явнополюсности.
Данные именно этого опыта. Сохраните направления осей, токи и соответствующие потокосцепления двух опытов.
Оформление наблюдений. Возбуждение, скорость, фазные потокосцепления, ЭДС и согласованные токи/напряжения в объёме конкретного опыта; независимые условия каждой строки.
Как обосновать результат
Проверка из практикума. Проверьте преобразование в обратную фазную систему. При виртуальной работе закрепите фазные токи и используйте радианы; сетка мостиков и наконечников проверяется отдельно.
Независимый контроль. Проверьте определяющие условия характеристики, фазорные уравнения и баланс мощности; задаваемый ток статора сам по себе не подтверждает заданную внешнюю нагрузку.
Критерий выполнения. Записано полное соглашение преобразования, токи и углы имеют верную нормировку, момент сравнивается при одних физических условиях.
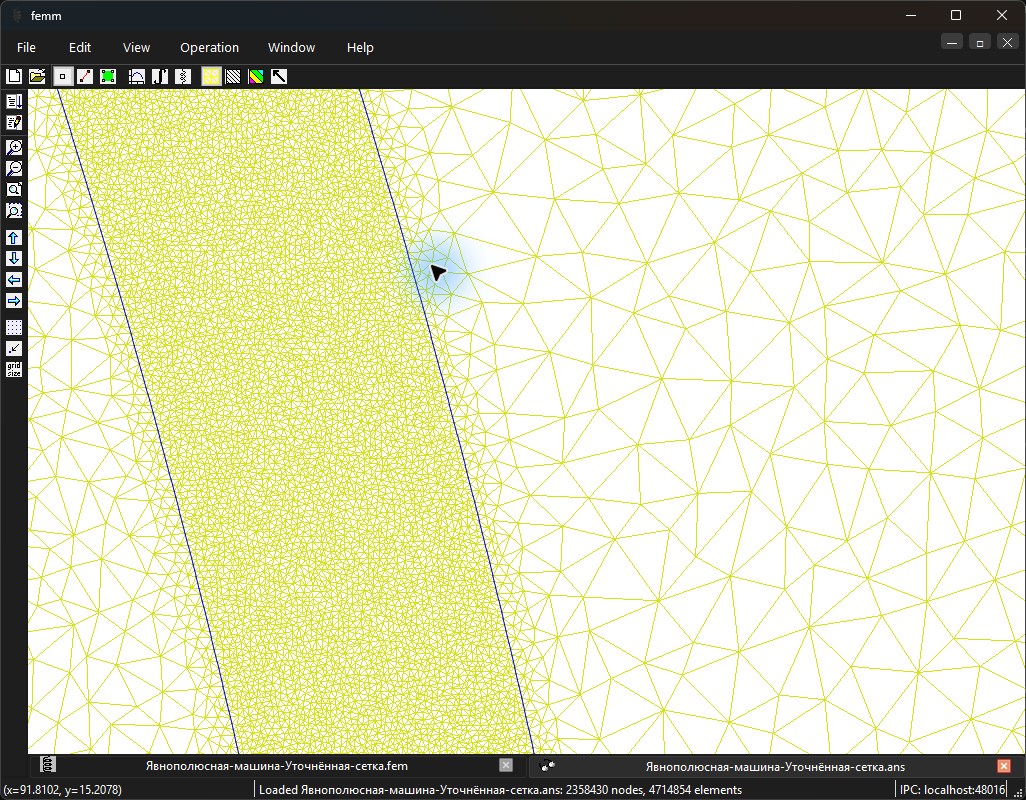
Точность и расхождения. Уточняйте шаг возбуждения или угла отдельно от сетки. При КЗ оценивайте абсолютное остаточное напряжение и его отношение к ненулевому масштабу режима.
Основание сравнения. Опора — уравнения конкретного режима генератора из теории. Для каждой характеристики явно укажите, что фиксировано; двумерная активная длина не включает автоматически торцевые эффекты.
Вывод для устройства
Свяжите полученную характеристику с выбором возбуждения, регулированием напряжения или допустимым режимом; укажите, какие проверки нужны для полной машины.
Границы вывода. Каждая характеристика требует своих независимых условий и скорости. Двумерный срез, заданные токи и статическое поле не подтверждают автоматически режим на сеть, устойчивость и полную мощность реального генератора.
Дополнительный расчётный метод
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
\tau — длина полюсного деления на окружности расточки; для неперекрывающихся полюсов необходимо b_p\le \tau. Это необходимое, но не достаточное условие геометрической пригодности.Численный пример применения метода
Для явнополюсной машины Di=6,50 м, p=24, ширина полюсного наконечника 306 мм. Определим полюсное деление и перекрытие.
Число полюсов равно 2p=48.
Полюсное деление \tau=πDi/(2p)=425{,}424 мм.
Относительное перекрытие полюсным наконечником \alpha =306/425{,}424=0{,}71928. Межполюсное расстояние по дуге равно 119,424 мм.
Ответ.\tau \approx 425{,}4 мм; \alpha \approx 0{,}7193. Эти величины задают геометрию рабочего зазора перед расчётом формы поля.
Страницы источника. PDF 1–2: определения; 3–4: модели и насыщение; 5: варианты исходных данных
Продольная и поперечная проводимости явнополюсной машины
Коэффициенты k_d и k_q объясняют различие продольного и поперечного магнитного отклика и помогают перейти к индуктивным параметрам явнополюсной машины.
Преобразование d/q представляет фазные токи и потокосцепления в системе координат ротора. Явнополюсность создаёт дополнительную составляющую момента и мощности; при насыщении постоянные L_d и L_q уступают место локальным зависимостям.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Три симметричные фазные величины можно представить двумя компонентами в системе, связанной с ротором. Для принятого амплитудно-инвариантного преобразования i_d есть проекция фазных токов на косинусные оси, i_q — на отрицательные синусные. Тот же угол используется для потокосцеплений. Иная нормировка меняет числовые множители; её нельзя смешивать с выбранной формулой момента.
В линейном приближении \Psi_d = \Psi_{\text{в}}+L_d i_d, \Psi_q = L_q i_q. Электромагнитный момент получается из энергетического выражения и равен 3p/2(\Psi_d i_q-\Psi_q i_d). Подстановка даёт возбуждённый член \Psi_{\text{в}} i_q и реактивный член (L_d-L_q)i_d i_q. Для нелинейной машины предпочтительно подставлять фактические \Psi_d и \Psi_q одной рабочей точки.
\alpha_a = 0, \alpha_b = 2\pi/3, \alpha_c = -2\pi/3. Токи d/q здесь амплитудные; положительный момент задан в двигательной системе направлений.
Мощность явнополюсной синхронной машины
В линейной установившейся генераторной схеме без активного сопротивления разность X_d и X_q создаёт добавку к зависимости мощности от \delta. После разложения напряжения сети на прямую и поперечную оси и исключения токов получаются слагаемые \sin\delta и \sin 2\delta. Первое связано с возбуждением, второе — с геометрической анизотропией.
Эта формула — контроль схемы, а не универсальная замена полевой модели. Насыщение, поперечная связь, пазы и гармоники изменяют зависимости. При вычислении момента виртуальной работой нужно удерживать физические фазные токи, а не одновременно сохранять i_d/i_q при повороте ротора: последнее означает изменение источников и даёт другую производную.
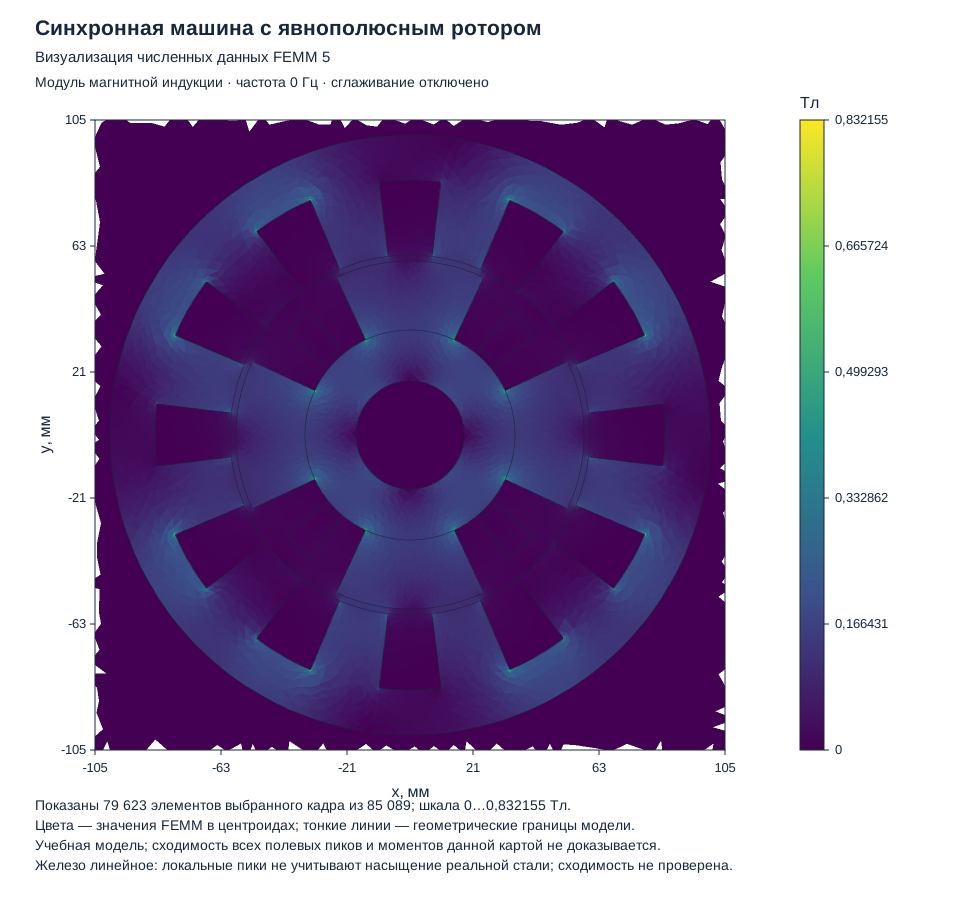
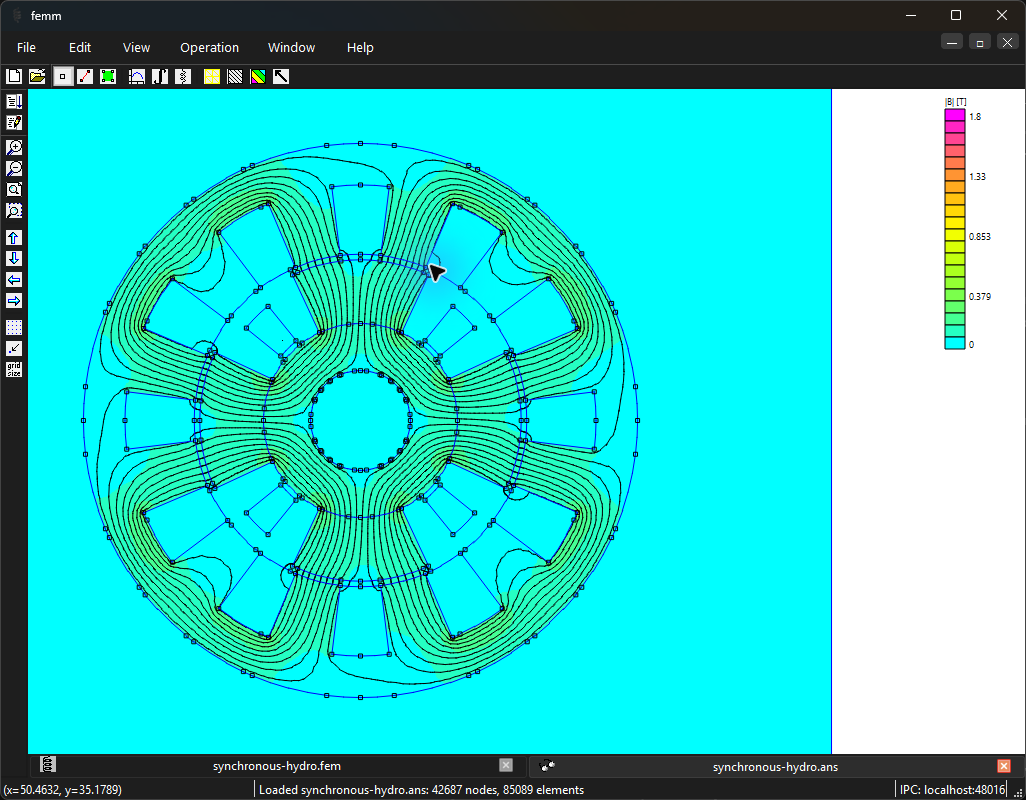
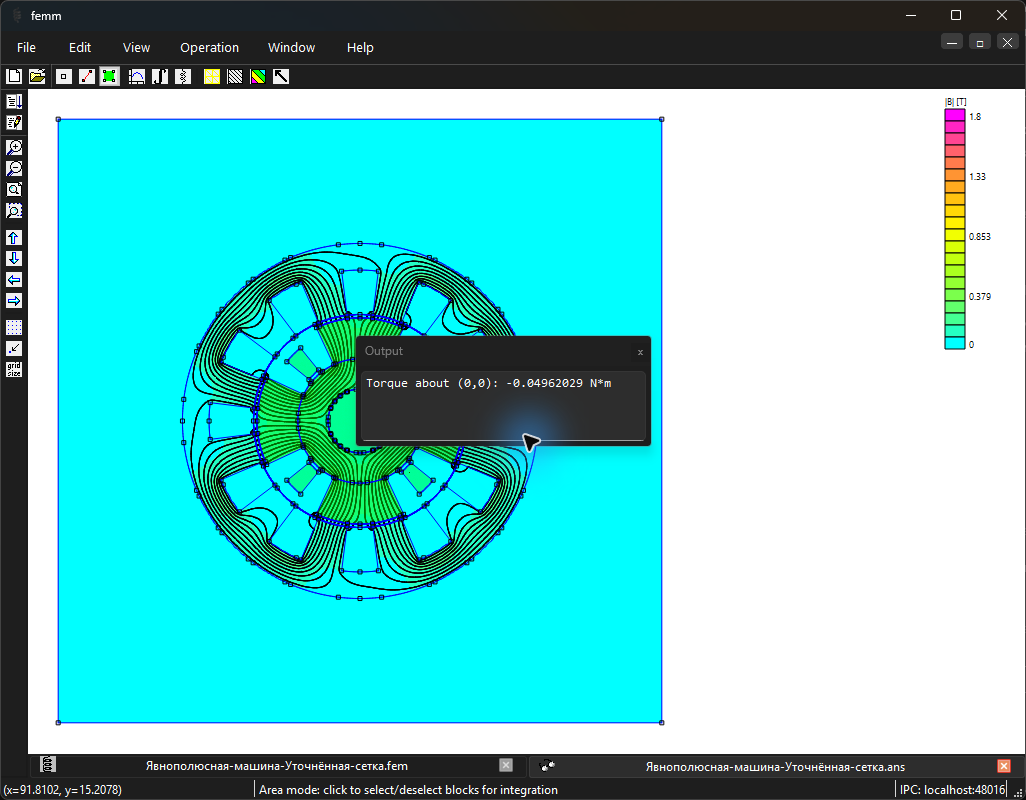
Фактически приложенный явнополюсный образец решён магнитостатически: ток цепи «Обмотка возбуждения» = 2 \,\text{А}, мгновенные фазные токи A = 1 \,\text{А}, B = 1 \,\text{А}, C = -2 \,\text{А}; глубина 80 \,\text{мм}. Это один расчёт при фиксированных токах с линейной сталью, а не завершённая характеристика ХХ, КЗ или согласованная нагрузка генератора. Скорость, угол нагрузки и скоростная ЭДС в этом снимке не вычислены. Серии и цепное согласование практикума выполняются отдельно.
Электрический нуль d/q следует установить по совпадению оси полюсного потока с магнитной осью фазы a. Геометрический угол 0^\circ приложенного файла не объявляется таким нулём автоматически: расположение пазовых сторон и ось их магнитной МДС различаются. Проверка угловой фазной связи предшествует преобразованию токов.
U и E_0 — действующие фазные значения; X_d и X_q — согласованные синхронные реактивные сопротивления линейной схемы.
Нормировка преобразования по осям и коэффициент момента
Здесь используется амплитудно-инвариантное преобразование с коэффициентом 2/3; токи по осям соответствуют фазным амплитудам в симметричном режиме. Пространственное приближение здесь — основная синусоидальная гармоника без явной зависимости энергии от угла при фиксированных осевых токах. Полный момент пазовой машины дополнительно проверяется угловой картой.
Применение одного преобразования к напряжениям и токам даёт мощность с коэффициентом три вторых при отсутствии нулевой последовательности.
В уравнениях напряжений вращающейся системы выделите члены, пропорциональные электрической скорости. Их вклад в мощность равен механической мощности преобразования.
Разделите мощность преобразования на механическую скорость и используйте отношение электрической и механической скоростей.
Подстановка различных осевых индуктивностей выделяет реактивный момент. При насыщении используйте сами потокосцепления из таблицы, а не одну постоянную пару индуктивностей.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
T
Электромагнитный момент
Н·м
i_d,i_q
Компоненты тока в амплитудно-инвариантной системе осей
А
Границы применимости. При энергоинвариантной нормировке коэффициенты изменятся. Формулы с разными преобразованиями нельзя объединять только потому, что оси одинаково названы. Формула момента через две осевые компоненты описывает синусоидальную модель основной гармоники без явной зависимости энергии от угла при фиксированных осевых токах. Зубцовый момент и пространственные пульсации проверяют по полной угловой полевой карте.
Первый член мощности равен 3\cdot 230\cdot 260/4\cdot \sin 30^\circ = 22425 \,\text{Вт}.
Второй равен 3\cdot 230^{2}/2\cdot (1/2{,}5-1/4)\cdot \sin 60^\circ = 10307{,}867 \,\text{Вт}.
Всего P_{\text{выд}} = 32732{,}867 \,\text{Вт}; при отсутствии потерь механический момент по модулю равен P/\Omega = 208{,}3839 \,\text{Н}\cdot \text{м}.
Ответ: Различие X_d и X_q создаёт заметный второй член. При X_d = X_q он точно исчезает.
Проверка: Электромагнитный момент генератора направлен против вращения; вычисленный положительный модуль не меняет этого физического знака.
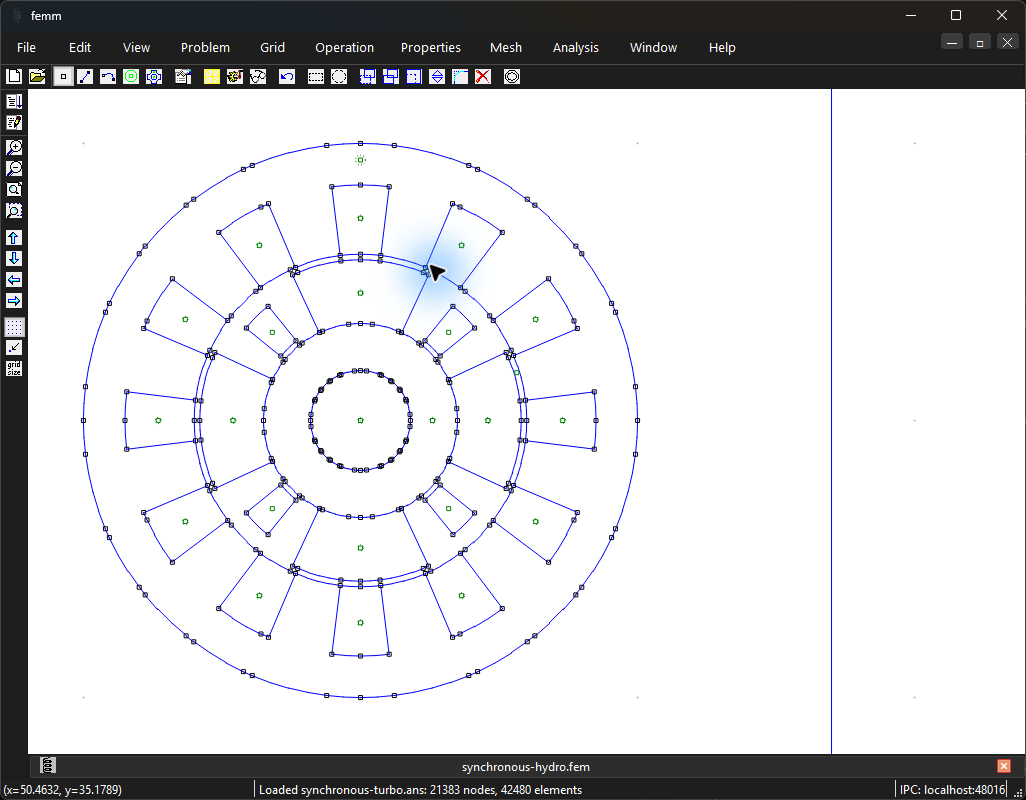
Базовый статор: расточка радиуса 60 \,\text{мм}, наружный радиус 100 \,\text{мм}, глубина 80 \,\text{мм}. Создайте 12 пазов между радиусами 60 и 85 \,\text{мм} угловой шириной 14^\circ с шагом 30^\circ. Наружный воздушный квадрат x,y = \pm 170 \,\text{мм} замкните условием A = 0.
Материалы первого эталона: воздух и идеализированная обмоточная область \mu_r = 1, \sigma = 0; линейная сталь \mu_r = 1000, \sigma = 0. Каждый паз имеет 40 витков с учётом знака. Сопротивление реальной меди здесь не рассчитано; оно задаётся отдельным цепным параметром.
Четырёхполюсная обмотка: последовательность пазов от 0^\circ — A+, C-, B+, A-, C+, B-, затем повтор. Все стороны относятся к трём цепям A/B/C, по 40 витков. Проверьте, что повтор через 180 механических градусов сохраняет знак.
Роторная втулка — железное кольцо радиусов 18\text{–}35 \,\text{мм}. Четыре полюса через 90^\circ — сектора от радиуса 35 до 58 \,\text{мм} угловой ширины 50^\circ. Зазор под полюсом 2 \,\text{мм}. В промежутках разместите катушечные сектора радиусов 37\text{–}53 \,\text{мм} шириной 12^\circ, центры 45^\circ, 135^\circ, 225^\circ, 315^\circ.
Цепь возбуждения одна, ток 2 \,\text{А}, числа витков со знаком катушечных областей чередуются +150, -150, +150, -150. Проверьте действительную полярность четырёх полюсов по решению и потокосцепление статора; межполюсные сектора являются простой учебной распределённой схемой возбуждения.
Отдельно отключите возбуждение для линейного контрольного опыта. Задайте фазные токи, создающие МДС вдоль оси d, затем вдоль q; модуль пространственного тока сохраняйте одинаковым.
Получите фазные потокосцепления и преобразуйте их тем же d/q-соглашением. Определите связи по двум осям.
Включите возбуждение и исследуйте совместное поле в одной точке. В нелинейной копии сравните динамические индуктивности, найденные при малых приращениях токов, не отождествляя их со статическими L_{\text{ст}}.
Для одного положения сравните момент интегралом напряжений с формулой 3p/2(\Psi_d i_q-\Psi_q i_d). Отметьте влияние гармоник и отсутствующих лобовых частей.
Ожидаемый результат. Прямая и поперечная магнитные связи различаются. Формула момента выражает физическую анизотропию, если нормировка и токи согласованы.
Как проверить. Проверьте преобразование в обратную фазную систему. При виртуальной работе закрепите фазные токи и используйте радианы; сетка мостиков и наконечников проверяется отдельно.
Обработка и анализ результатов
Отличаются ли отклики при возбуждении вдоль d и q?
Сохраните направления осей, токи и соответствующие потокосцепления двух опытов.
Сведите потокосцепления, фазоры и мощности к одному режиму; проверьте независимые условия и выбранные направления.
С чем сравнить. Опора — уравнения конкретного режима генератора из теории. Для каждой характеристики явно укажите, что фиксировано; двумерная активная длина не включает автоматически торцевые эффекты.
Итог работы. Сопоставление откликов с установленными осями и признаком явнополюсности.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
Рисунок 24.21. Визуализация численных данных FEMM 5: Синхронная машина с явнополюсным ротором. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Токи статора заданы как мгновенное состояние. Это поле при токовом возбуждении, а не автоматически согласованная нагрузка генератора. Скоростную ЭДС восстанавливают отдельно; напряжение неподвижного решения её не содержит. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
Определите d/q-связи линейной явнополюсной модели и покажите исчезновение реактивного члена в искусственном случае L_d = L_q.
Критерий выполнения: Записано полное соглашение преобразования, токи и углы имеют верную нормировку, момент сравнивается при одних физических условиях.