Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Восстановление электрических характеристик синхронного генератора
Инженерный вопрос. Чем распределение зазора явнополюсной машины отличается от цилиндрической?
От геометрии и обмоток переходят к потокосцеплениям и ЭДС, затем к характеристикам ХХ, КЗ, нагрузки и регулирования. Эти характеристики определяют требуемое возбуждение и допустимый электрический режим.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Для характеристики запишите, что фиксировано: скорость, возбуждение, напряжение, нагрузка или мощность. Скоростная ЭДС восстанавливается из пространственного потокосцепления.
Учебный явнополюсный ротор. Выполните действия практикума по его исходной таблице. Снимите профиль поля вдоль зазора и фазные потокосцепления выбранного режима.
Результат этого занятия. Профиль и краткое объяснение роли полюсов без некорректного равенства разных моделей.
Данные именно этого опыта. Снимите профиль поля вдоль зазора и фазные потокосцепления выбранного режима.
Оформление наблюдений. Возбуждение, скорость, фазные потокосцепления, ЭДС и согласованные токи/напряжения в объёме конкретного опыта; независимые условия каждой строки.
Как обосновать результат
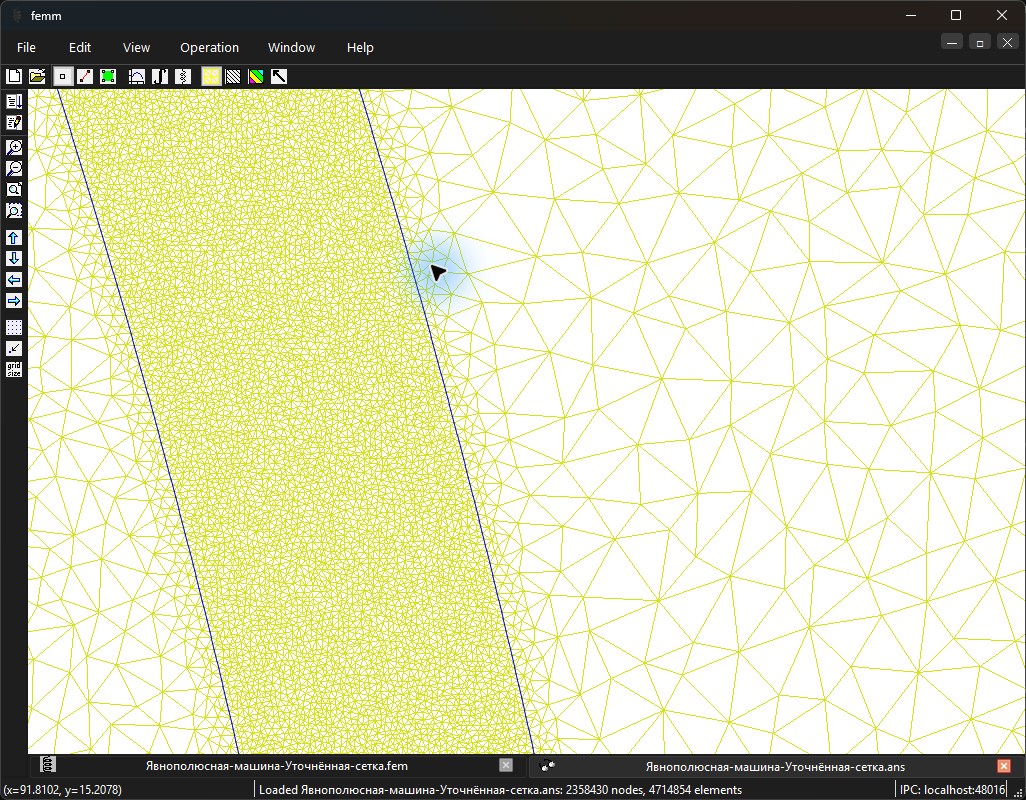
Проверка из практикума. Проверьте число полюсов, механический угол, обмоточную последовательность и локальную сетку наконечников. При сравнении фиксируйте масштаб цветовой шкалы.
Независимый контроль. Проверьте определяющие условия характеристики, фазорные уравнения и баланс мощности; задаваемый ток статора сам по себе не подтверждает заданную внешнюю нагрузку.
Критерий выполнения. Геометрия действительно отличается от цилиндрической, возбуждение токовое, p/n/f согласованы, отсутствие демпферной обмотки и прямой переходной модели указано.
Точность и расхождения. Уточняйте шаг возбуждения или угла отдельно от сетки. При КЗ оценивайте абсолютное остаточное напряжение и его отношение к ненулевому масштабу режима.
Основание сравнения. Опора — уравнения конкретного режима генератора из теории. Для каждой характеристики явно укажите, что фиксировано; двумерная активная длина не включает автоматически торцевые эффекты.
Вывод для устройства
Свяжите полученную характеристику с выбором возбуждения, регулированием напряжения или допустимым режимом; укажите, какие проверки нужны для полной машины.
Границы вывода. Каждая характеристика требует своих независимых условий и скорости. Двумерный срез, заданные токи и статическое поле не подтверждают автоматически режим на сеть, устойчивость и полную мощность реального генератора.
Дополнительный расчётный метод
Магнитные поля в электрических машинах — введение (файл Гончарова)
Теория связывает поле с потоком, коэффициентами формы и реакции якоря, рабочей точкой генератора и частотной постановкой асинхронной машины. Каждый переход заканчивается вычисляемым параметром.
\tau — длина полюсного деления на окружности расточки; для неперекрывающихся полюсов необходимо b_p\le \tau. Это необходимое, но не достаточное условие геометрической пригодности.Численный пример применения метода
Для явнополюсной машины Di=6,50 м, p=24, ширина полюсного наконечника 306 мм. Определим полюсное деление и перекрытие.
Число полюсов равно 2p=48.
Полюсное деление \tau=πDi/(2p)=425{,}424 мм.
Относительное перекрытие полюсным наконечником \alpha =306/425{,}424=0{,}71928. Межполюсное расстояние по дуге равно 119,424 мм.
Ответ.\tau \approx 425{,}4 мм; \alpha \approx 0{,}7193. Эти величины задают геометрию рабочего зазора перед расчётом формы поля.
Страницы источника. PDF 1–2: определения; 3–4: модели и насыщение; 5: варианты исходных данных
Явнополюсная конструкция гидрогенератора обусловливает различие продольного и поперечного магнитных путей. Геометрия полюсов, размещение обмотки возбуждения и число полюсов определяют самостоятельную расчётную модель.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Гидротурбина обычно вращается медленнее паровой турбины. Для получения той же электрической частоты требуется большее число пар полюсов. На роторе размещены выступающие полюсы с отдельными катушками; их наконечники распределяют поле в зазоре. Учебная четырёхполюсная модель сохраняет принцип явнополюсности, но её масштаб и скорость не объявляются промышленным гидрогенератором.
Соседние полюса должны чередовать северную и южную полярность. Знак тока в двух сторонах каждой катушки определяется обходом, а знак катушки следующего полюса — требуемой магнитной полярностью. Рисунок катушек без этой проверки легко создаёт неверное число полюсов. Зазор под полюсным наконечником и межполюсное пространство имеют разные магнитные сопротивления.
\tau_{\text{п}} — механическое полюсное деление по поверхности диаметра D. Для реальной модели p должен быть целым.
От геометрии к направлению поля
Прямая ось d проходит через центр полюса и совпадает с основным направлением потока возбуждения. Поперечная ось q проходит между полюсами. Под полюсом магнитный путь обычно легче, поэтому магнитная связь по d и q различается. Конкретные значения зависят от насыщения, наконечников, рассеяния и обмотки, а не только от внешнего вида ротора.
Постоянное возбуждение и нулевые токи статора дают первый эталон. По угловой серии снова восстанавливаем ЭДС; наличие явных полюсов не добавляет в статическое решение вращательную ЭДС автоматически. Демпферная обмотка и переходные процессы при внезапном КЗ в таком первом практикуме по магнитостатике отсутствуют. Для качественной картины нужно разрешить сеткой края наконечников и небольшой зазор.
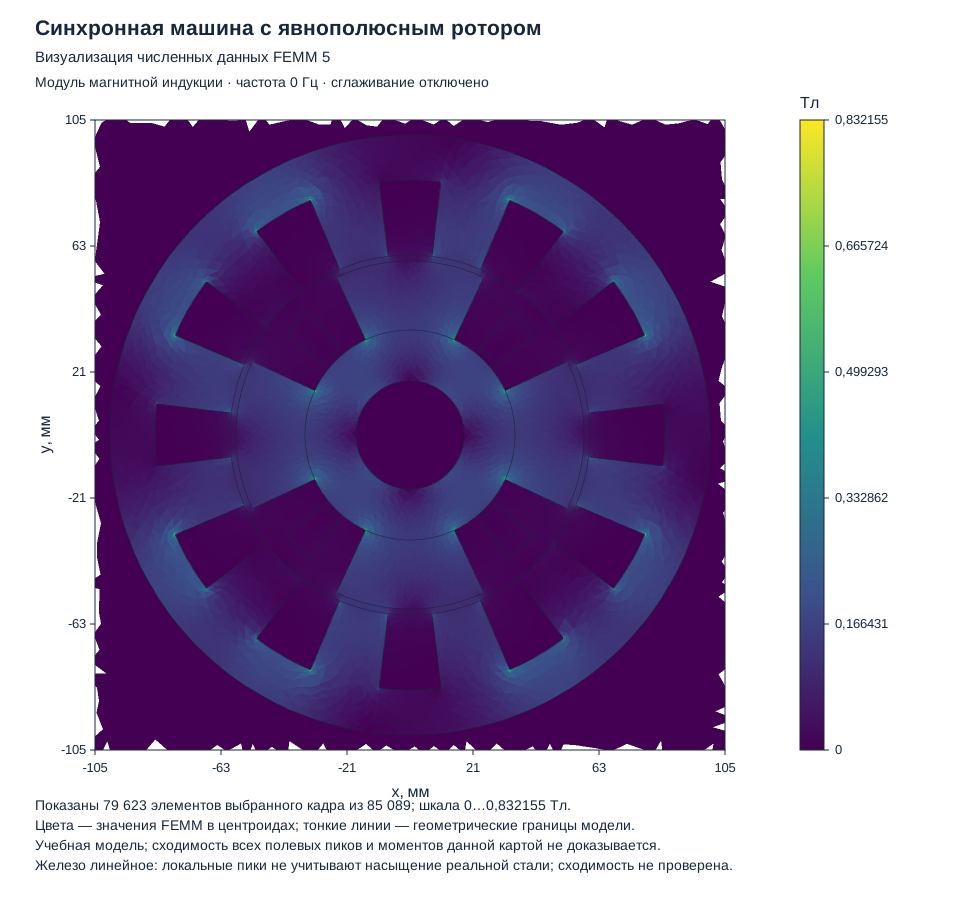
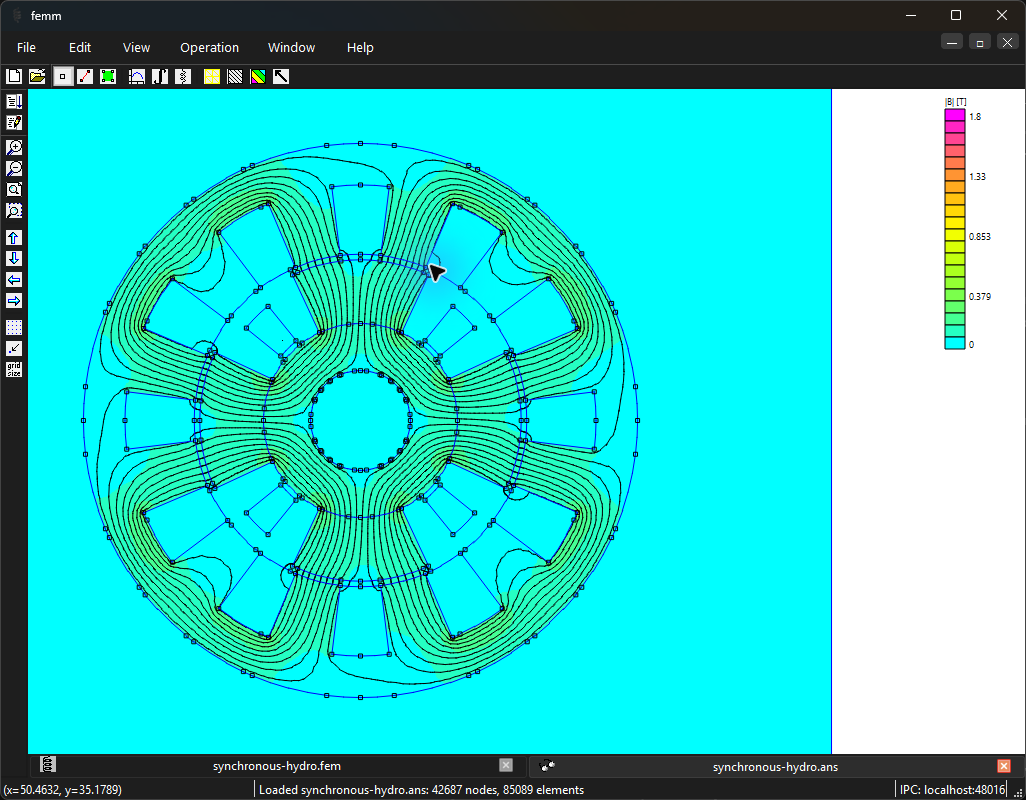
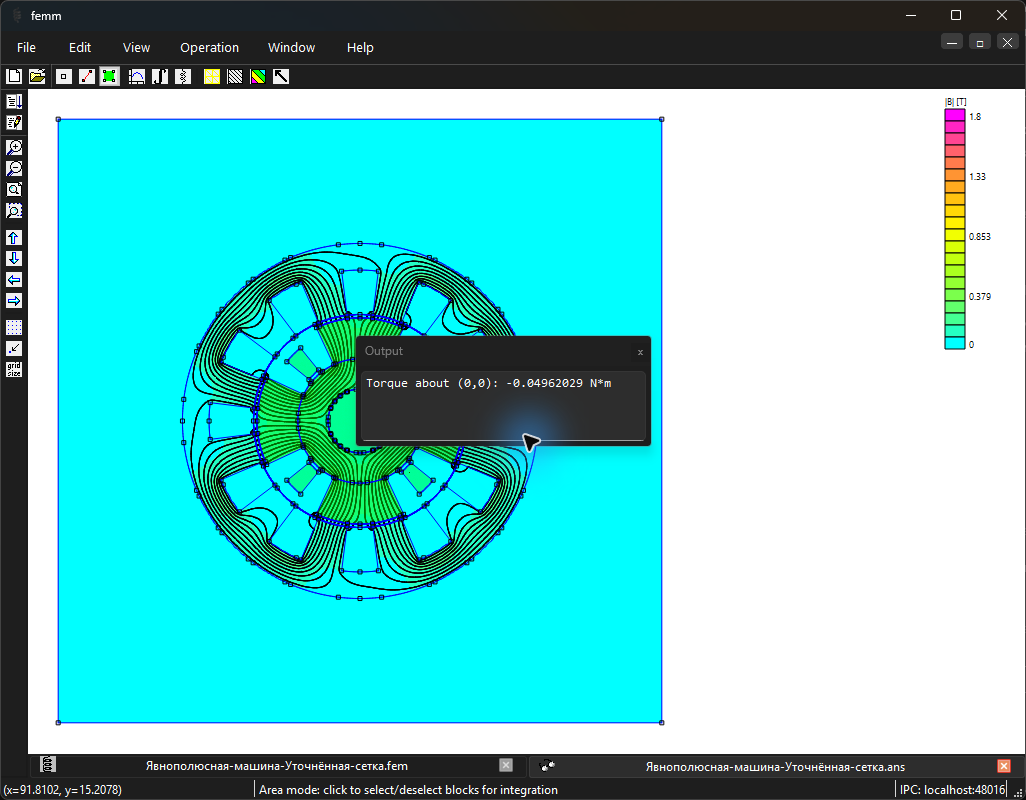
Фактически приложенный явнополюсный образец решён магнитостатически: ток цепи «Обмотка возбуждения» = 2 \,\text{А}, мгновенные фазные токи A = 1 \,\text{А}, B = 1 \,\text{А}, C = -2 \,\text{А}; глубина 80 \,\text{мм}. Это один расчёт при фиксированных токах с линейной сталью, а не завершённая характеристика ХХ, КЗ или согласованная нагрузка генератора. Скорость, угол нагрузки и скоростная ЭДС в этом снимке не вычислены. Серии и цепное согласование практикума выполняются отдельно.
Ток возбуждения, механический угол и фазное потокосцепление остаются отдельными переменными; сравнение с турбогенератором ведётся при согласованной частоте.
Число полюсов и пространственное разрешение
Гидрогенератор имеет явно выраженные полюсы; механическая скорость и электрическая частота задают целое число пар полюсов.
Определите число пар полюсов из синхронного соотношения. Проверьте целочисленность и соответствие фактической геометрии.
Полюсное деление получите как длину окружности расточки, делённую на полное число полюсов. Оно задаёт геометрический масштаб, но не заменяет реальную форму полюсного наконечника.
Получите потокосцепление при перемещении явнополюсного ротора. Уточните шаг в зонах резкого изменения и сравните основную гармонику ЭДС с полной формой.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
D
Диаметр расточки статора
м
Границы применимости. Равенство частоты и скорости не делает цилиндрическую модель эквивалентной явнополюсной: различаются проницаемости по осям, форма поля и реактивная составляющая момента.
Разобранный численный пример
Число полюсов низкоскоростной машины
Дано. Требуемая частота 50 \,\text{Гц}, скорость гидротурбины 150 \,\text{об}/\text{мин}, диаметр поверхности ротора 6 \,\text{м}.
p = 60\cdot 50/150 = 20 пар полюсов; общее число полюсов 40.
Для учебного ротора p = 2 при 50 \,\text{Гц} скорость равна 1500 \,\text{об}/\text{мин}; это уменьшенная учебная геометрия, а не пример характерной промышленной скорости.
Ответ: Одна и та же частота достигается разными сочетаниями скорости и числа полюсов.
Проверка: Проверка pn/60 = 50 \,\text{Гц} выполняется для обоих примеров; увеличение размеров само по себе не меняет электрическую частоту.
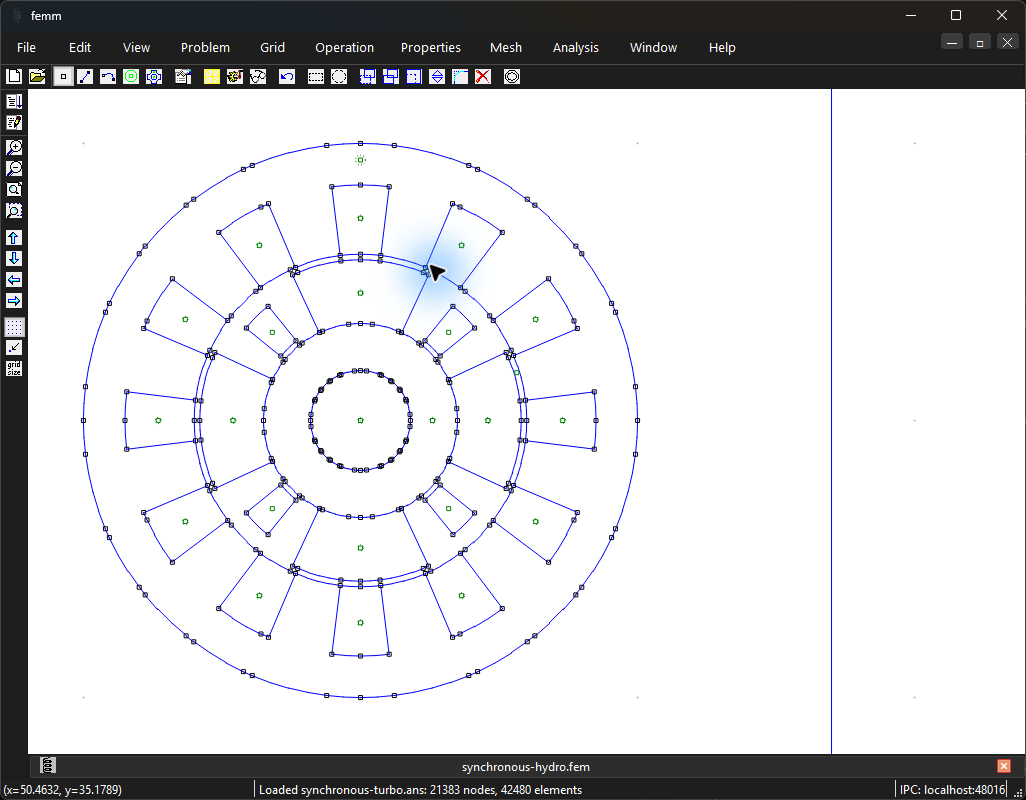
Базовый статор: расточка радиуса 60 \,\text{мм}, наружный радиус 100 \,\text{мм}, глубина 80 \,\text{мм}. Создайте 12 пазов между радиусами 60 и 85 \,\text{мм} угловой шириной 14^\circ с шагом 30^\circ. Наружный воздушный квадрат x,y = \pm 170 \,\text{мм} замкните условием A = 0.
Материалы первого эталона: воздух и идеализированная обмоточная область \mu_r = 1, \sigma = 0; линейная сталь \mu_r = 1000, \sigma = 0. Каждый паз имеет 40 витков с учётом знака. Сопротивление реальной меди здесь не рассчитано; оно задаётся отдельным цепным параметром.
Четырёхполюсная обмотка: последовательность пазов от 0^\circ — A+, C-, B+, A-, C+, B-, затем повтор. Все стороны относятся к трём цепям A/B/C, по 40 витков. Проверьте, что повтор через 180 механических градусов сохраняет знак.
Роторная втулка — железное кольцо радиусов 18\text{–}35 \,\text{мм}. Четыре полюса через 90^\circ — сектора от радиуса 35 до 58 \,\text{мм} угловой ширины 50^\circ. Зазор под полюсом 2 \,\text{мм}. В промежутках разместите катушечные сектора радиусов 37\text{–}53 \,\text{мм} шириной 12^\circ, центры 45^\circ, 135^\circ, 225^\circ, 315^\circ.
Цепь возбуждения одна, ток 2 \,\text{А}, числа витков со знаком катушечных областей чередуются +150, -150, +150, -150. Проверьте действительную полярность четырёх полюсов по решению и потокосцепление статора; межполюсные сектора являются простой учебной распределённой схемой возбуждения.
Задайте ток возбуждения 2 \,\text{А} и нулевые токи статора. Проверьте четыре последовательно чередующиеся полюса по нормальной индукции зазора.
Сохраните положения 0^\circ, 22{,}5^\circ, 45^\circ механического угла. Они соответствуют 0^\circ, 45^\circ, 90^\circ электрического угла для p = 2.
Сравните поток под центром наконечника и в межполюсном пространстве; постройте контур по середине зазора.
В отдельной копии уменьшите ширину наконечника и сравните основную форму поля при одинаковом токе возбуждения.
Ожидаемый результат. В центре полюса и между полюсами магнитные пути различаются. Сужение наконечника изменяет распределение и гармоники, а не только цветовую шкалу.
Как проверить. Проверьте число полюсов, механический угол, обмоточную последовательность и локальную сетку наконечников. При сравнении фиксируйте масштаб цветовой шкалы.
Обработка и анализ результатов
Чем распределение зазора явнополюсной машины отличается от цилиндрической?
Снимите профиль поля вдоль зазора и фазные потокосцепления выбранного режима.
Сведите потокосцепления, фазоры и мощности к одному режиму; проверьте независимые условия и выбранные направления.
С чем сравнить. Опора — уравнения конкретного режима генератора из теории. Для каждой характеристики явно укажите, что фиксировано; двумерная активная длина не включает автоматически торцевые эффекты.
Итог работы. Профиль и краткое объяснение роли полюсов без некорректного равенства разных моделей.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
Рисунок 24.16. Визуализация численных данных FEMM 5: Синхронная машина с явнополюсным ротором. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Токи статора заданы как мгновенное состояние. Это поле при токовом возбуждении, а не автоматически согласованная нагрузка генератора. Скоростную ЭДС восстанавливают отдельно; напряжение неподвижного решения её не содержит. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
Подготовьте отдельный файл явнополюсной машины, таблицу чередования полюсов и сравнение двух наконечников.
Критерий выполнения: Геометрия действительно отличается от цилиндрической, возбуждение токовое, p/n/f согласованы, отсутствие демпферной обмотки и прямой переходной модели указано.