Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Построение карты отклика и локальных параметров
Инженерный вопрос. Согласованы ли потокосцепление, коэнергия и момент карты?
Различие магнитных откликов по положению и осям создаёт момент. Карты потокосцепления и коэнергии нужны для выбора рабочей зоны, токового угла и построения согласованной модели цепи и механики.
Проверяемая нелинейная карта. Проверьте вычисление локального параметра по соседним точкам и его зависимость от шага.
Токово-угловая карта без программирования. Выполните действия практикума по его исходной таблице. Сохраните токовую и угловую сетки, потокосцепления и момент контрольных точек.
Ответить на вопрос по своим результатам. Проверьте карту в независимых точках; сопоставьте интерполяцию или производную с прямым расчётом и повторите при меньшем шаге.
Что включить в отчёт
Результат этого занятия. Карта и проверка энергетической связи без линейной подмены насыщения.
Данные именно этого опыта. Сохраните токовую и угловую сетки, потокосцепления и момент контрольных точек.
Оформление наблюдений. Координаты каждой точки, отклик, шаг производной и способ интерполяции; контрольные точки не должны совпадать с узлами определения параметра.
Как обосновать результат
Проверка из практикума. Проверяются три шага отдельно: сетка, токовый шаг интегрирования и угловой шаг производной. Все моментные сравнения используют один ток.
Независимый контроль. Сопоставьте прогноз с прямым расчётом в независимой точке и измените шаг производной или плотность карты отдельно от сетки.
Критерий выполнения. Нелинейный интеграл выведен, все размерности указаны, ток при производной фиксирован; два типа шага проверены независимо.
Точность и расхождения. Разделите невязку полевого решения, ошибку интерполяции и чувствительность производной к приращению. Вблизи нулевого отклика сохраняйте абсолютную оценку с единицей.
Основание сравнения. Используйте определения карты, локальной производной и коэнергии из занятия. Вывод относится к проверенному диапазону; экстраполяция и переход через границу карты требуют отдельного обоснования.
Вывод для устройства
Объясните, в каком диапазоне карта может заменить прямые полевые расчёты в модели цепи или движения и почему за её пределами нужен новый расчёт.
Границы вывода. Статическая карта относится к проверенным токам и положениям. Коммутация и движение требуют отдельного уравнения цепи, механики и проверки шага времени.
Дополнительный расчётный метод
Hrabovcová, Rafajdus, Makyš. Analysis of Electrical Machines (2020)
Расчёт сопротивлений и индуктивностей по геометрии, уравнения электрических машин в фазных и d/qкоординатах, энергетический метод силы и момента, полевые опыты трансформатора, АД, синхронных и реактивных преобразователей. Параметры поля связываются с напряжением, мощностью и динамикой при явных допущениях модели.
Насыщение обусловливает нелинейную зависимость фазного потокосцепления вентильно-индукторной машины от тока. Интегрирование этой характеристики даёт коэнергию, а её производная по углу при фиксированном токе определяет момент.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
В вентильно-индукторной машине отсутствуют постоянные магниты, поэтому для однозначного консервативного материала и нулевого возбуждения базовый фазный энергетический член можно согласованно принять нулевым. Тогда W^{\prime}(i,\theta) = \int 0ⁱ\Psi(\xi,\theta)\mathrm d\xi. Если \Psi нелинейна, площадь под графиком не равна автоматически i\Psi/2. Именно площадь, а не произвольно выбранная статическая L_{\text{ст}}, нужна для моментной производной.
Статическая B\text{–}H-модель не хранит петлю гистерезиса. В такой постановке интегральная коэнергия характеризует обратимое учебное поле. Реальная вентильно-индукторная машина имеет вихревые и гистерезисные потери, а ток коммутации зависит от цепи и скорости. Здесь эти процессы ещё не добавлены; мы проверяем магнитную карту одного источника.
На обоих соседних углах ток фиксирован. Значения коэнергии относятся к одной общей модели и одинаковой нормировке.
Таблица, интегрирование и ошибки
В графическом интерфейсе строим несколько токовых точек при каждом выбранном угле. Интеграл можно вычислить вручную методом трапеций: между соседними токами используем среднее потокосцепление и ширину интервала. Для проверки уменьшаем токовый шаг. Затем отдельно уменьшаем шаг угловой производной; это две независимые ошибки, которые нельзя скрыть единственным совпадением.
Для нелинейной характеристики различают статическую L_{\text{ст}}=\Psi/i и динамическую L_{\text{дин}}=\partial\Psi/\partial i индуктивности при фиксированном угле. Первая — наклон секущей, вторая — касательной. В линейном случае они совпадают. Динамическая индуктивность входит в уравнение изменения тока, а интеграл потокосцепления по току задаёт коэнергию. Её разность между угловыми положениями определяет работу при перемещении и фиксированном токе.
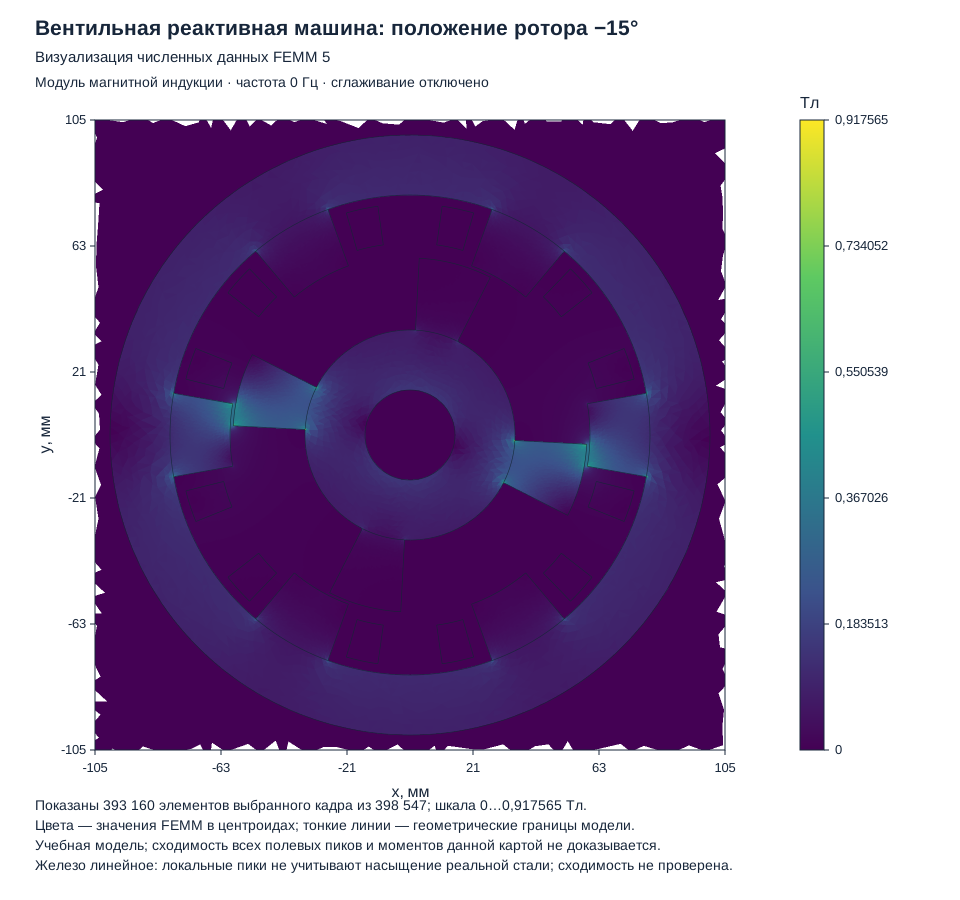
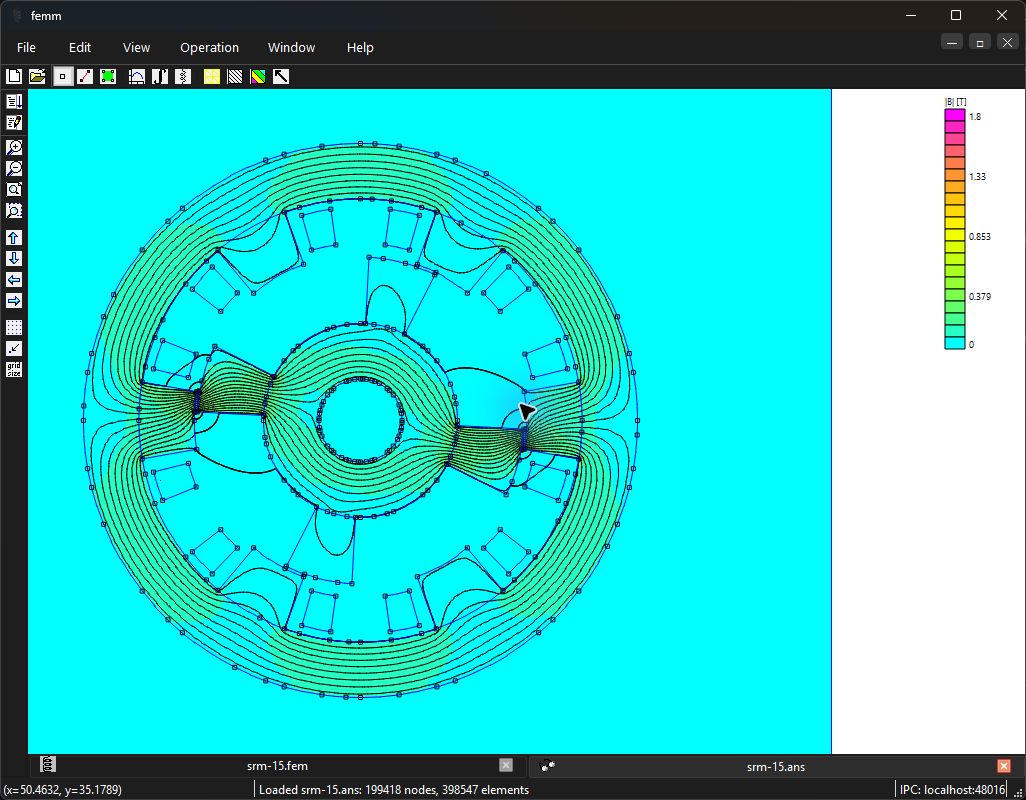
Приложенный Вентильно-индукторная-смещённая-09-Готовая-модель.fem — одна магнитостатическая точка линейной 6/4-машины: поворот ротора -15^\circ механического угла, ток A = 3 \,\text{А}, B = C = 0, глубина 80 \,\text{мм}. Согласованный Вентильно-индукторная-исходная-09-Готовая-модель.fem служит отдельной начальной точкой. Полная нелинейная карта, токовые интегралы и коммутация не получаются из этих двух снимков; они выполняются как задания последовательно.
Трапеции вычисляются по току в амперах; результат имеет размерность \text{Вб}\cdot \text{А} = \text{Дж}.
Интегрирование потокосцепления и угловая производная
Для каждого угла используется монотонная однозначная кривая потокосцепления от нулевого тока; гистерезис исключён.
Выполните численное интегрирование по току при каждом фиксированном угле. Метод трапеций даёт площадь под характеристикой и имеет правильную единицу джоуля.
При одном и том же токе возьмите центральную разность коэнергии по механическому углу в радианах. Сравните момент с независимым полевым интегралом.
Раздельно уменьшите шаг тока и шаг угла. Первый контролирует интегрирование насыщенной кривой, второй — дифференцирование и пульсации момента.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
W^{\prime}
Магнитная коэнергия
Дж
\theta
Механический угол при дифференцировании энергии
рад
T
Электромагнитный момент
Н·м
Границы применимости. Гладкость интерполяции важна для производной. Осциллирующий высокопорядковый интерполянт может дать нефизичный момент даже при прохождении через все табличные точки.
Связь с общими определениями
Определения и границы применимости собраны в занятии Статическая и динамическая индуктивности. Используйте интегральную запись как исходную; алгебраические формулы применяйте после проверки перечисленных там условий.
Интеграл \tanh(i/4) равен 4\ln \cosh(i/4). Поэтому W^{\prime} = 4[0{,}24+0{,}16\cos(4\theta)]\ln \cosh(i/4).
Производная по углу T = -2{,}56\ln \cosh(i/4)\sin(4\theta). При i = 4 \,\text{А} и \theta = -22{,}5^\circ получаем 1{,}110479 \,\text{Н}\cdot \text{м}.
Разность коэнергий от рассогласованного к согласованному положению равна 1{,}28\ln \cosh 1 = 0{,}555239 \,\text{Дж}. Средний момент на этом интервале 45^\circ равен 0{,}706953 \,\text{Н}\cdot \text{м}.
Ответ: Нелинейный момент и работа получены полным интегралом; применение 1/2i^2L^{\prime} без оговорки изменило бы физическую модель.
Проверка: У малых токов карта становится линейной: L_{\text{макс}} = 0{,}10 \,\text{Гн}, L_{\text{мин}} = 0{,}02 \,\text{Гн}. Её малотоковый предел совпадает с соответствующей линейной формулой.
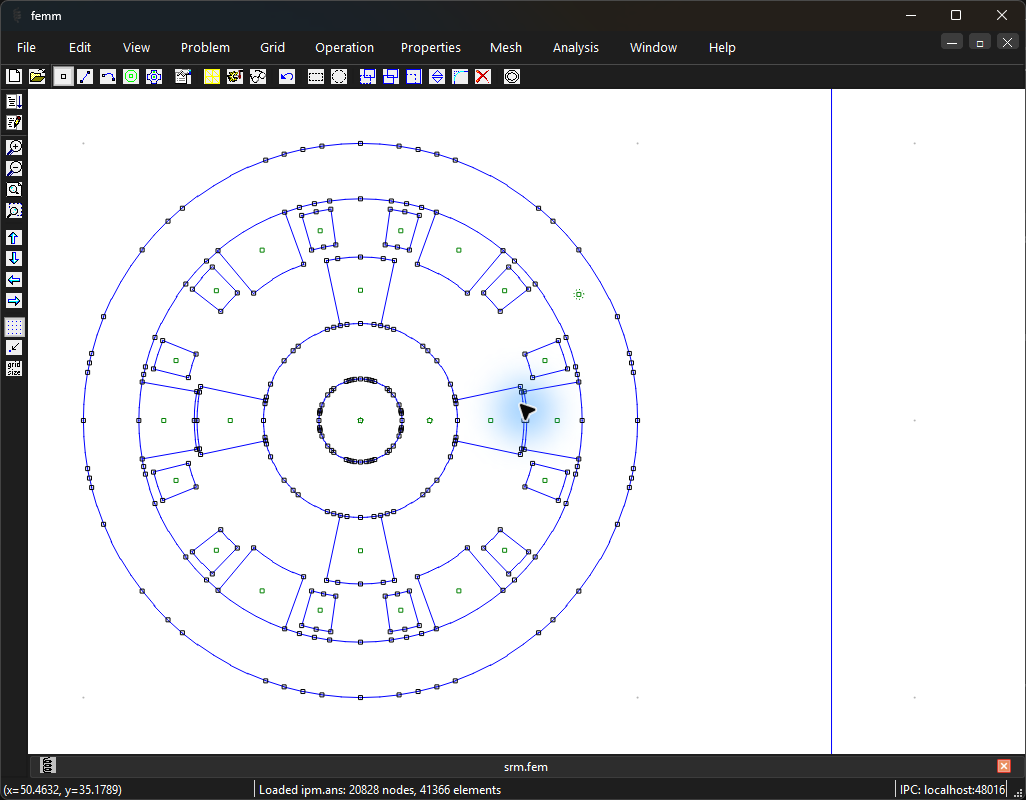
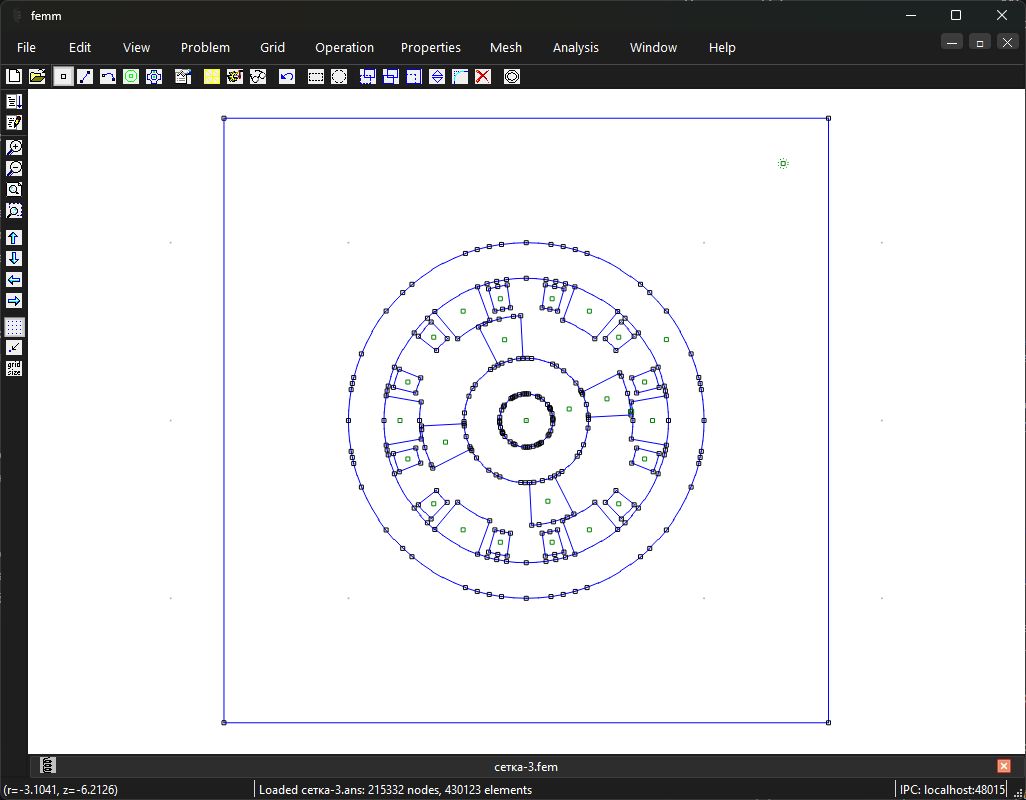
Создайте плоскопараллельную модель глубиной 80 \,\text{мм}, в миллиметрах. Статорное ярмо — кольцо радиусов 80\text{–}100 \,\text{мм}; шесть полюсов от 60 до 80 \,\text{мм} шириной 20^\circ, центры через 60^\circ. Внешний воздушный квадрат x,y = \pm 170 \,\text{мм} замкнут условием A = 0.
Роторная втулка — железное кольцо радиусов 15\text{–}35 \,\text{мм}. Четыре зубца через 90^\circ идут от радиуса 35 до 59 \,\text{мм} и имеют угловую ширину 24^\circ. Под полюсом статора радиальный зазор 1 \,\text{мм}; вал внутри 15 \,\text{мм} — воздух.
Катушечные стороны около каждого полюса: кольцевые сектора радиусов 64\text{–}77 \,\text{мм} шириной 8^\circ, с центрами на \pm 18^\circ от его оси. Две стороны катушки имеют противоположные знаки 100 витков.
Фазы назначаются полюсам последовательно A, B, C, A, B, C при движении через 60^\circ. Для второй тройки поменяйте общий знак витков, сохраняя внутри катушки противоположность сторон. Возбудите только A; B и C сначала нулевые.
Материалы первого эталона: железо \mu_r = 1000, \sigma = 0, обмоточные области \mu_r = 1, \sigma = 0. Ротор сгруппируйте; локально разрешите зазор размером элемента около 0{,}25 \,\text{мм} и затем проверьте более мелкую сетку.
Создайте отдельную копию с учебной нелинейной B\text{–}H-кривой 19.5. Для трёх углов -45^\circ, -22{,}5^\circ, 0^\circ рассчитайте токи 0; 1; 2; 3; 4 \,\text{А} фазы A.
Перепишите \Psi_A и коэнергию. По таблице вычислите интеграл трапеций и сравните со штатным интегральным результатом.
В средних углах выполните дополнительные расчёты \theta\pm 2^\circ и \theta\pm 1^\circ при неизменном токе 4 \,\text{А}. Сравните коэнергетическую производную и интеграл момента.
Добавьте промежуточные токи 0,5; 1,5; 2,5; 3{,}5 \,\text{А} для одного угла. Оцените ошибку токового интеграла независимо от сетки.
Покажите области насыщения и объясните уменьшение локальной токовой чувствительности.
Ожидаемый результат. Нелинейные токовые зависимости различаются по углу; коэнергия получается площадью под \Psi(i), а не универсальным треугольником.
Как проверить. Проверяются три шага отдельно: сетка, токовый шаг интегрирования и угловой шаг производной. Все моментные сравнения используют один ток.
Обработка и анализ результатов
Согласованы ли потокосцепление, коэнергия и момент карты?
Сохраните токовую и угловую сетки, потокосцепления и момент контрольных точек.
Проверьте карту в независимых точках; сопоставьте интерполяцию или производную с прямым расчётом и повторите при меньшем шаге.
С чем сравнить. Используйте определения карты, локальной производной и коэнергии из занятия. Вывод относится к проверенному диапазону; экстраполяция и переход через границу карты требуют отдельного обоснования.
Итог работы. Карта и проверка энергетической связи без линейной подмены насыщения.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
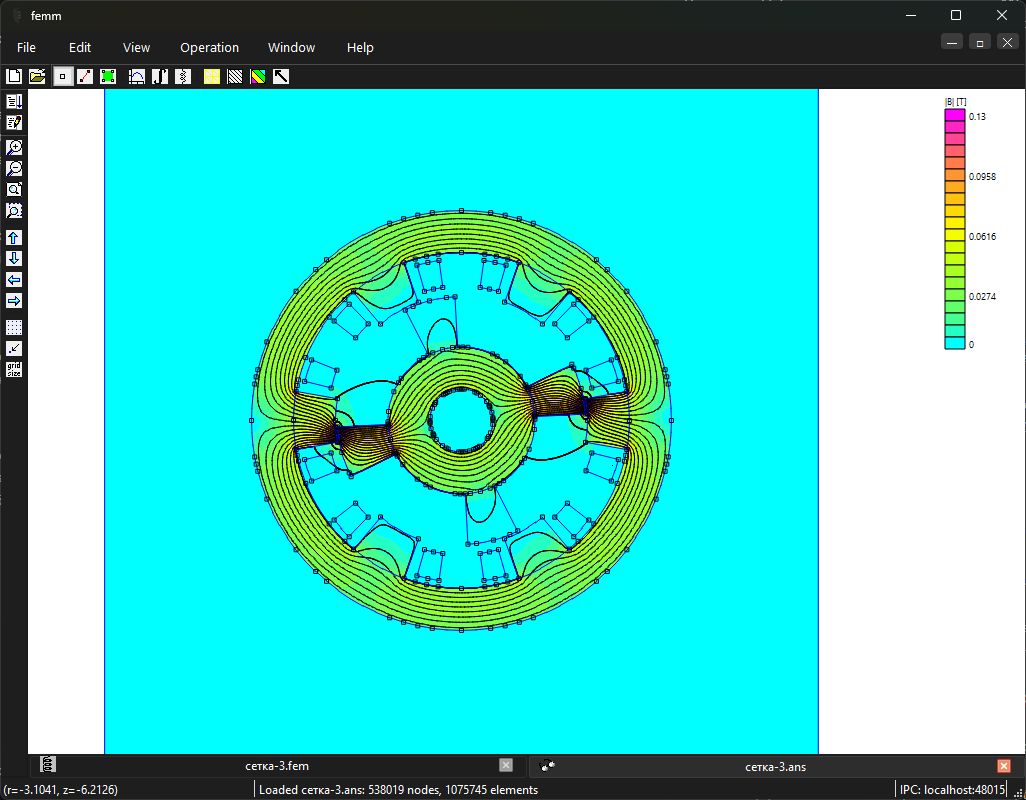
Рисунок 26.7. Визуализация численных данных FEMM 5: Вентильно-индукторная машина: смещённый ротор. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе.
У вентильно-индукторной машины зубчатый стальной ротор стремится занять положение высокой магнитной проводимости. Положение меняет фазное потокосцепление даже при постоянном токе.
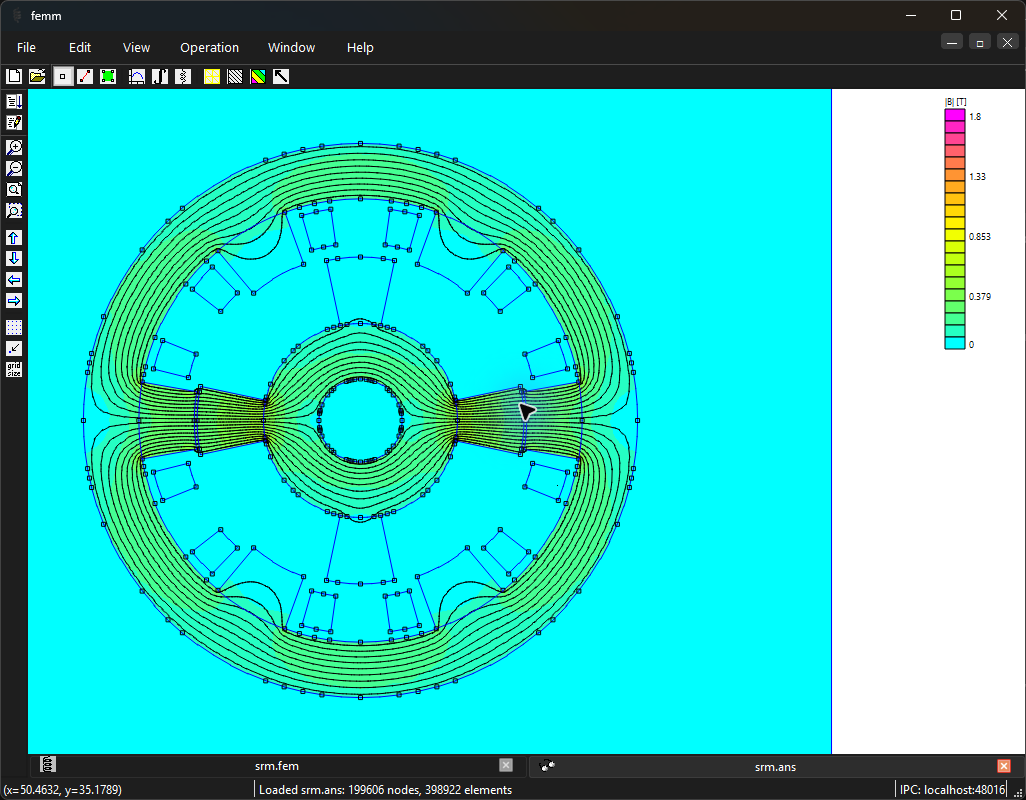
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Вентильно-индукторная машина: положение, потокосцепление и коэнергия. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Вентильно-индукторная машина: положение, потокосцепление и коэнергия». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Постройте проверяемую 5 \times 3 таблицу \Psi и W^{\prime}, добавьте одну сгущённую строку по току и одну моментную проверку по углу.
Критерий выполнения: Нелинейный интеграл выведен, все размерности указаны, ток при производной фиксирован; два типа шага проверены независимо.