Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Подготовка угловой выборки вращающейся машины
Инженерный вопрос. Не искажает ли период или повторная точка угловую серию?
Эти действия входят в подготовку расчёта любого устройства: они устанавливают связь источника, геометрии и наблюдаемой величины. Их результат позволяет выбрать допустимую постановку и способ извлечения будущей характеристики.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите механический угол, электрический угол и число пар полюсов; определите, что перемещается и какие граничные условия при этом сохраняются.
Угловая серия без повторной конечной точки. Выполните действия практикума по его исходной таблице. Запишите углы, число точек, период и контрольную периодическую величину.
Ответить на вопрос по своим результатам. Проверьте полноту периода и соответствие механического и электрического углов; сравните предусмотренные угловые величины в одной системе отсчёта.
Что включить в отчёт
Результат этого занятия. Проверенная угловая таблица и вывод о достаточности дискретизации.
Данные именно этого опыта. Запишите углы, число точек, период и контрольную периодическую величину.
Оформление наблюдений. Угол, положение ротора, токовое состояние, потокосцепления и определение периода; для ЭДС — скорость и способ производной.
Как обосновать результат
Проверка из практикума. Угловая и пространственная сходимость проверяются отдельно; изменение угла не меняет число витков.
Независимый контроль. Проверьте возвращение в эквивалентное положение и ожидаемые фазовые сдвиги, затем повторите оценку с меньшим шагом.
Критерий выполнения. Период выведен по фактической геометрии; аналитический пример p=4 отделён от полевой SPM p=2; крайняя точка не дублируется; построенный сектор сопоставлен с полной моделью; шаги и коэффициенты восстановления документированы.
Точность и расхождения. Шаг угла и сетку проверяйте раздельно. При производной контролируйте её устойчивость и фазовый сдвиг; совпадение начальной и конечной точек не подтверждает весь период.
Основание сравнения. Используйте связь угла, потокосцепления и ЭДС из теории занятия. Одинаковую конечную точку не включают в период дважды; частота и полюсность должны соответствовать выбранному углу.
Вывод для устройства
Обоснуйте достаточность углового диапазона для характеристики машины и связь полученного пространственного результата с рабочей скоростью.
Границы вывода. Простой эталон проверяет конкретное действие или физический закон; перенос на устройство требует заново согласовать геометрию, материалы, режим и объёмный множитель.
Дополнительный расчётный метод
Гармоники МДС, затухание поля и момент в кольцевом зазоре
Аналитический эталон кольцевого зазора связывает относительный угол полей с электромагнитным моментом и показывает, как зазор изменяет результат.
Алгоритмическая последовательность объединяет параметры, свойства, геометрию, группы и серии расчётов. В курсе эти действия выполняются во встроенном Python FEMM 5 с сохранением точных имён API.
Автоматизация расчётов при повороте ротора опирается на периодичность геометрии и источников. Допустимость секторной постановки проверяется сравнением с полной моделью, а угловой шаг выбирается по исследуемой величине.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Механический угол поворота ротора и электрический угол связаны числом пар полюсов. Из этой связи следует частота основной электрической гармоники при заданной скорости. Однако период зубцового момента определяется совместной периодичностью зубцов и полюсов; его нельзя всегда принять равным электрическому периоду. Сектор допускается лишь тогда, когда на его границах согласованы геометрия, токи и направления намагниченности.
Во вращающейся модели FEMM предпочтительно использовать предусмотренную скользящую воздушную границу, если она уже правильно настроена. Изменение свойства 10 у mi_modifyboundprop задаёт угол внутренней стороны, свойства 11 — внешней. Альтернативный метод — поворот группы геометрии mi_moverotate при корректном выборе объектов и последующем перестроении сетки. В обоих случаях задают абсолютное состояние либо возвращают ротор к исходному углу. Накопление приращений без контроля ухудшает повторяемость и может смешать углы данных.
p — число пар полюсов; n — скорость, \text{об}/\text{мин}; N — точки на электрический период без повторной конечной точки.
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
Цикл range(samples) охватывает один электрический период без повторения конечной точки. Число пар полюсов определяет соответствующий механический угол. Команды в комментариях показывают два способа изменения положения ротора. Они не выполняются в неподготовленной модели. Для поворота геометрии группа должна включать узлы, сегменты, дуги и метки материала; перенос одной метки не переносит границу ротора.
Угловая сетка и недопущение накопления ошибки
Число точек задаётся для определённого электрического или механического периода. Начальная и конечная совпадающие точки не дублируются в спектральной выборке.
Переведите электрический угол в механический через число пар полюсов. Проверьте, какой именно угол принимает команда перемещения или скользящей границы.
Для каждого состояния задавайте положение относительно исходной геометрии либо проверяйте накопленный поворот. Последовательное прибавление округлённого шага может нарушить замыкание периода.
Удвойте число угловых точек и сравните средний момент, размах и выбранные гармоники. Сходимость среднего не гарантирует сходимости высоких гармоник.
Границы применимости. Сектор и минимальный период зависят от совместной симметрии токов, пазов и полюсов. Высокочастотные пространственные гармоники требуют шага меньше условия Найквиста с запасом.
Разобранный численный пример
Вычисленный аналитический эталон
Дано.p = 4; n = 1500 \,\text{об}/\text{мин}; N = 96 точек на электрический период.
Электрический период соответствует 360^\circ/4 = 90^\circ механического угла.
Шаг 90^\circ/96 = 0{,}9375^\circ. Точки: 0^\circ\ldots 89{,}0625^\circ; 90^\circ повторно не добавляется.
Ответ: 96 различных точек; \Delta\theta_{\text{мех}} = 0{,}9375^\circ; f = 100 \,\text{Гц}.
Проверка: Удвоение N уменьшает шаг вдвое; первая и последняя строки не должны быть копиями одного положения.
Углублённый разбор
Точный дипольный эталон момента и подвижный воздушный зазор
Почему здесь имеется независимый точный ответ
Магнитный диполь — локализованный источник с магнитным моментом m. В однородном внешнем поле на него действует ориентирующий момент, стремящийся совместить m и B. Для однородно намагниченного прямоугольного магнита с \mu _{r}=1 результирующий момент определяется интегралом намагниченности по объёму. Его собственное поле не должно создавать суммарного самовращения.
Этот объект удобен как эталон вычисления момента: ответ известен до решения поля, меняет знак после 180^\circ и имеет нулевые точки. В обычной машине неизвестны точный спектр поля, насыщение и утечки; поэтому согласие двух полевых методов само по себе не даёт такой независимой проверки.
Использована учебная копия torque-benchmark-course.fem официального эталона, с русскими именами свойств и неизменными физическими параметрами: магнит 10×5×20 мм, H_c=1 МА/м, \mu _{r}=1 и внешнее поле 1 Тл. Модель создаёт однородное поле через преобразованную внешнюю область и содержит реальную границу AGE. Новая программа выполняет семь положений в FEMM 5; прежняя таблица автора не выдаётся за новый расчёт.
Вывод момента и энергетическая проверка
Энергия взаимодействия постоянного диполя с внешним полем равна -m\cdot B. Момент получается дифференцированием по углу с согласованным знаком оси. При угле, принятом в официальной модели, зазорный момент имеет закон mB \sin \theta. Знак удобно проверить векторным произведением, а не запомненным модулем формулы.
При \mu _{r}=1 намагниченность M=H_c, поэтому m=H_{\mathrm{cV }}. Объём 10⁻⁶ м³ даёт m=1 А·м². Для магнита с \mu _{r}\ne 1 и неоднородным внутренним полем следует рассматривать фактическую намагниченность; простое равенство m=H_{\mathrm{cV }} уже не является общим.
Команда mi_modifyboundprop("AGE",10, θ) изменяет положение внутренней стороны воздушного зазора без пересоздания сеток ротора и статора. Это отдельный механизм движения, не изменение плотности витков и не перемещение узлов. Одинаковое число элементов во всех положениях проверяет, что выбран именно этот механизм.
Знак момента определяется векторами и направлением угла, а не модулем формулы.
Как считать ошибку возле нуля
Относительная ошибка по отношению к точному моменту не определена при 0^\circ, 180^\circ и 360^\circ. Здесь применяется абсолютная ошибка в Н·м. Для всей кривой удобна также нормировка на mB: она задаёт общий ненулевой масштаб и сохраняет смысл возле нуля.
Эталон проверяет конкретную реализацию зазорного интеграла, угла и топологии модели. Он не проверяет B–H стали, размагничивание, торцевые эффекты или момент нагруженной машины. Вывод о точности следует связывать с предъявленной постановкой и проверенными углами.
Нормировка по максимальному моменту сохраняет смысл в нулевых точках.
Семь углов, неизменная сетка
Дано.m=1 А·м², B=1 Тл; граница AGE; 7318 элементов во всех положениях.
При 30^\circ: 0,5 Н·м вместо 0,5; при 60^\circ: 0,8661 вместо 0,866; при 90^\circ: 1 вместо 1.
При 270^\circ момент -1 Н·м; при 0^\circ и 360^\circ остаток около −3,927·10⁻⁶ Н·м.
Максимальная абсолютная ошибка семи точек равна 4,1894·10⁻⁵ Н·м.
Ответ. Новая серия FEMM 5 согласуется с точной кривой в пределах 0,00419% максимального момента.
Проверка. Выполнены семь углов. Полная авторская серия не выдаётся за собственный расчёт.
Самостоятельное воспроизведение и расширение
Запустите 08-dipole-team28.py из рабочей папки с опубликованными файлами.
Проверьте знак \sin \theta, периодичность и число элементов. Возле нуля используйте абсолютную ошибку.
Увеличьте число углов или уменьшите сетку в рабочей копии.
При одном ненулевом угле сопоставьте зазорный интеграл и WST для магнита.
Ожидаемый результат. Семь новых значений момента и абсолютной ошибки; учебная копия проверена в FEMM 5, официальный исходник хранится отдельно для сверки.
Проверка.
Независимый аналитический момент.
Неизменная сетка.
Абсолютная ошибка возле нуля.
Дипольный момент и TEAM 28
Семь дипольных положений и четыре варианта TEAM 28: две сетки, две границы и увеличенная область. Только статический момент и установившаяся сила.
"""Два официальных эталона, повторённых в FEMM5: точный момент и TEAM28.Используются учебные torque-benchmark-course.fem и team28-course.fem с русскими именами свойств.Диполь: m=1Ам²,B=1Тл; изменяется внутренний угол AGE без пересоздания сетки.TEAM28: только установившаяся гармоническая сила при измеренной высоте11.3мм,не полная переходная задача. Историческую силу автора не используем как ответ."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-dipole-team28")data={"dipole":[],"team28":[]}foranglein[0,30,60,90,180,270,360]:opendocument(os.path.abspath("torque-benchmark-course.fem"))mi_modifyboundprop("Воздушный зазор AGE",10,angle)solve(folder,"dipole-%d"%angle)torque=mo_gapintegral("Воздушный зазор AGE",0)[0]exact=math.sin(angle*math.pi/180)data["dipole"].append({"angle_deg":angle,"torque_Nm":torque,"exact_Nm":exact,"absolute_error_Nm":abs(torque-exact),"elements":mo_numelements(),})close_magnetic()save_json(folder,data)formesh_cm,boundary_name,radius_cmin[(0.125,"Asymptotic",12),(0.0625,"Asymptotic",12),(0.0625,"A0",12),(0.0625,"A0",24),]:opendocument(os.path.abspath("team28-course.fem"))ifboundary_name=="A0":# Меняется только физическое свойство внешней дуги.mi_modifyboundprop("Асимптотическая внешняя граница",9,0)ifradius_cm!=12:# Увеличиваем только внешнюю дугу и два её осевых узла.# Катушки, диск, метки и заданная ближняя плотность сетки не меняются.mi_selectarcsegment(12,0)mi_setgroup(99)mi_clearselected()mi_selectnode(0,-12)mi_selectnode(0,12)mi_setgroup(99)mi_clearselected()mi_selectgroup(99)mi_scale(0,0,radius_cm/12,4)mi_clearselected()# Размеры исходного файла в сантиметрах, ток20А — амплитуда.forr,z,name,turnsin[(0.9,-0.1,"Воздух",0),(4.2,-0.1,"Обмотка",960),(8.8,0.3,"Обмотка",-576),(3.89,3.92,"Aluminum",0),]:# Имена исходного материала диска читаются непосредственно ниже.ifname=="Aluminum":continuemi_selectlabel(r,z)mi_setblockprop(name,0,mesh_cm,"Ток возбуждения"ifturnselse"<None>",0,0,turns)mi_clearselected()mi_selectlabel(3.89,3.92)mi_setblockprop("Алюминиевый диск",0,mesh_cm,"<None>",0,2,0)mi_clearselected()solve(folder,"team28-%s-R%d-mesh-%g"%(boundary_name,radius_cm,mesh_cm))mo_selectblock(3.89,3.92)data["team28"].append({"mesh_cm":mesh_cm,"boundary":boundary_name,"outer_radius_cm":radius_cm,"Lorentz_Fz_N":mo_blockintegral(12).real,"WST_Fz_N":mo_blockintegral(19).real,"disc_power_W":mo_blockintegral(4).real,"weight_N":0.107*9.80665,"elements":mo_numelements(),})close_magnetic()save_json(folder,data)assertmax(x["absolute_error_Nm"]forxindata["dipole"])<0.002print(data)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Собственное объяснение физики, адаптированная учебная FEMM 5 копия с русскими именами свойств и новая программа встроенного MicroPython. Оценка точности относится к семи проверенным углам.
SlidingGap — только в отдельно построенной модели с такой границей
Пары полюсов прикреплённой SPM
2; четыре физических магнитных полюса
Период фазного потокосцепления прикреплённой SPM
180
{}^\circ механических
Сначала рассчитайте полную учебную модель машины с поверхностными магнитами в двух положениях и запишите потокосцепления. В прикреплённой SPM четыре магнитных полюса, p=2: период фазного потокосцепления равен 180^\circ механических. p=4 и период 90^\circ в аналитическом примере относятся к другой условной машине. До прохода выпишите фактическое p из геометрии.
Проверьте закон изменения токов и намагниченности на парных границах предполагаемого сектора.
В прикреплённой полной SPM нет SlidingGap. Для прохода на полной геометрии вращайте всю группу ротора 2: узлы, отрезки, дуги и метки; каждое положение начинайте от исходного файла. Если в самостоятельно построенном секторе использована скользящая граница с именем SlidingGap, изменяйте её внутренний угол mi_modifyboundprop("SlidingGap", 10, angle_deg); внешний угол оставьте заданным. Не вызывайте команду для несуществующего свойства.
Для каждого положения решайте задачу, загружайте результат и считывайте \Psi всех фаз; записывайте механический угол.
Постройте обоснованный сектор с согласованными парными границами и сравните восстановленные секторные значения с полной моделью хотя бы в одной одинаковой рабочей точке. Для потокосцепления, энергии и момента отдельно выведите коэффициент восстановления. Сектор, который ещё не построен, не объявляйте проверенным.
Повторите проход с удвоенным числом точек, затем сравните среднее, основную гармонику и интересующие высокие гармоники.
Ожидаемый результат. Последовательность отдельных статических решений с доказанной периодичностью; временная ЭДС восстанавливается по скорости.
Как проверить. Угловая и пространственная сходимость проверяются отдельно; изменение угла не меняет число витков.
Обработка и анализ результатов
Не искажает ли период или повторная точка угловую серию?
Запишите углы, число точек, период и контрольную периодическую величину.
Проверьте полноту периода и соответствие механического и электрического углов; сравните предусмотренные угловые величины в одной системе отсчёта.
С чем сравнить. Используйте связь угла, потокосцепления и ЭДС из теории занятия. Одинаковую конечную точку не включают в период дважды; частота и полюсность должны соответствовать выбранному углу.
Итог работы. Проверенная угловая таблица и вывод о достаточности дискретизации.
Вычисление углов проверяется независимо. Учебный файл spm.fem не объявляется моделью со скользящей границей; способы движения выбираются по действительной топологии.
Python · встроенный MicroPython FEMM 5
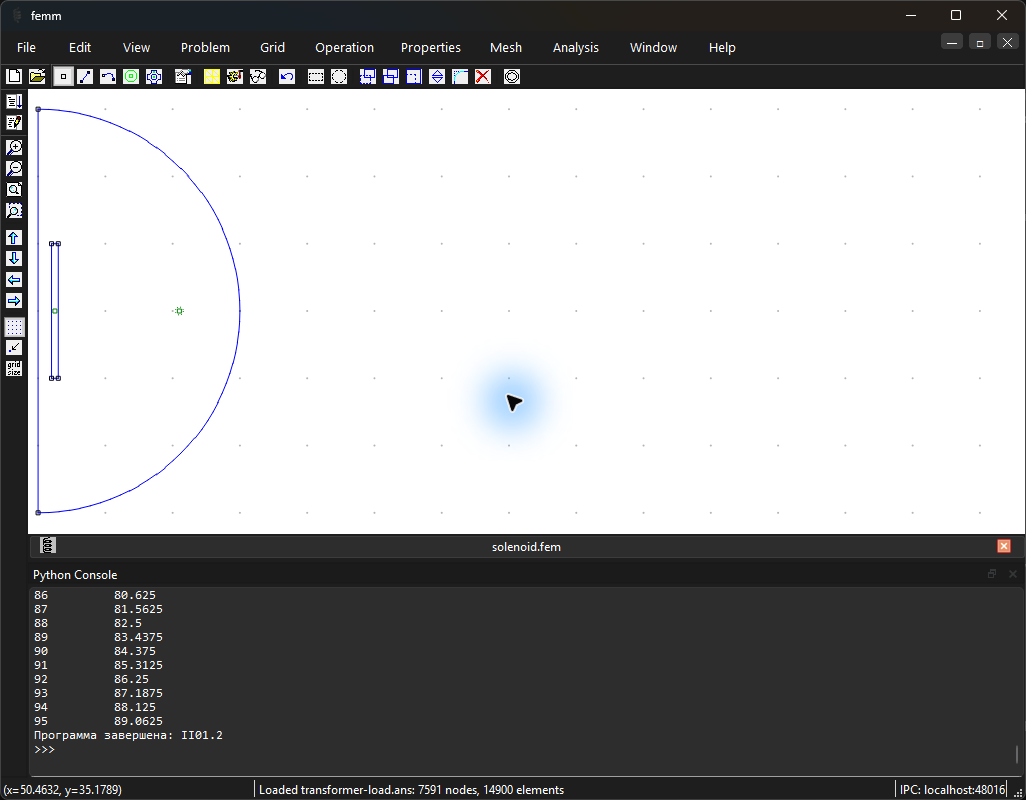
"""Расчёт абсолютных углов прохода.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""# Задаём число угловых отсчётов в одном электрическом периоде.# Число пар полюсов переводит электрический период в механический угол.samples=96pole_pairs=4forindexinrange(samples):# Крайняя точка периода не повторяется: индекс изменяется от 0 до samples − 1.angle_deg=360.0*index/(pole_pairs*samples)# Порядок вывода: номер отсчёта; абсолютный механический угол, градусы.print(index,angle_deg)# Для модели с правильно созданной скользящей границей перед решением:# mi_modifyboundprop("SlidingGap", 10, angle_deg)# В учебном Поверхностные-магниты-09-Готовая-модель.fem такой границы нет: поворот всей геометрии ротора# требует группы, включающей узлы, сегменты, дуги и метки, а не только метки.# После проверки этой группы используется mi_selectgroup(2),# mi_moverotate(0, 0, angle_deg-previous_angle, 4), mi_clearselected().
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
В машине с поверхностными постоянными магнитами поле возбуждения вращается вместе с ротором. Статорная точка видит переменное поле, а точка магнита — почти постоянную основную составляющую и пульсации от пазов. Для оценки потерь нужно различать эти системы отсчёта.
Фрагмент таблицы Р3.2. Сохранённые результаты FEMM 5
Эта машина отличается от 16-полюсного образца AGE: в собственной геометрии курса четыре полюса, 12 пазов и две пары полюсов. Период основной магнитной системы составляет 180 механических градусов. Ротор поворачивается как группа геометрии с перестроением сетки: отсутствующая в файле граница скользящего зазора не имитируется вызовом API.
Фрагмент таблицы Р5.2. Сохранённые результаты FEMM 5
Отсчёты
Ψ₁ фазы А, Вб
Ψ₃ фазы А, Вб
Ψ₅ фазы А, Вб
48
0,3413
0,02979
0,007825
96
0,3413
0,02979
0,007827
192
0,3413
0,02979
0,007826
Отсутствие повторения конца периода: последний угол, {}^\circ: 179,8; критерий: < 180
Относительное изменение \Psi _{1} при 192→768 отсчётах: 2,826 × 10⁻⁶; критерий: < 0,001
Сначала изучите постановку и таблицу результатов. Программу серии расчётов разбирайте после введения во встроенный Python.
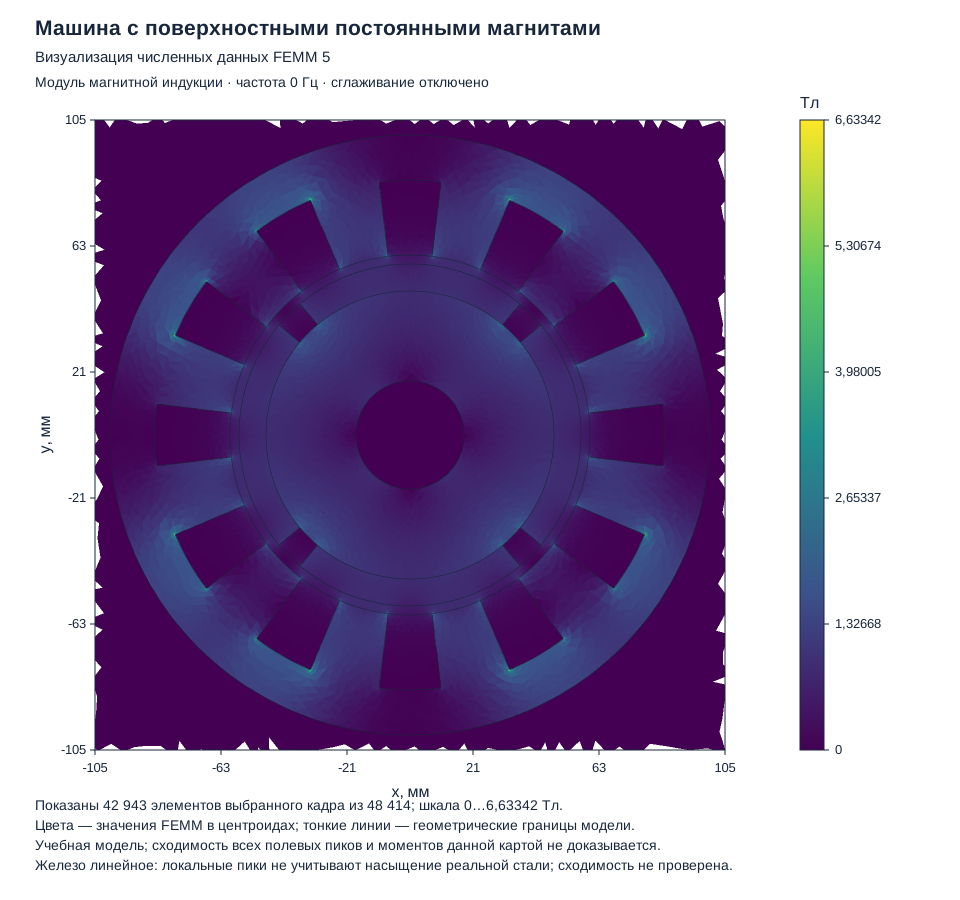
Рисунок 13.7. Визуализация численных данных FEMM 5: Машина с поверхностными постоянными магнитами. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Здесь энергия получена отдельным интегрированием с фактическим локальным направлением намагниченности. Способ интегрирования приведён в программе шага 11. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
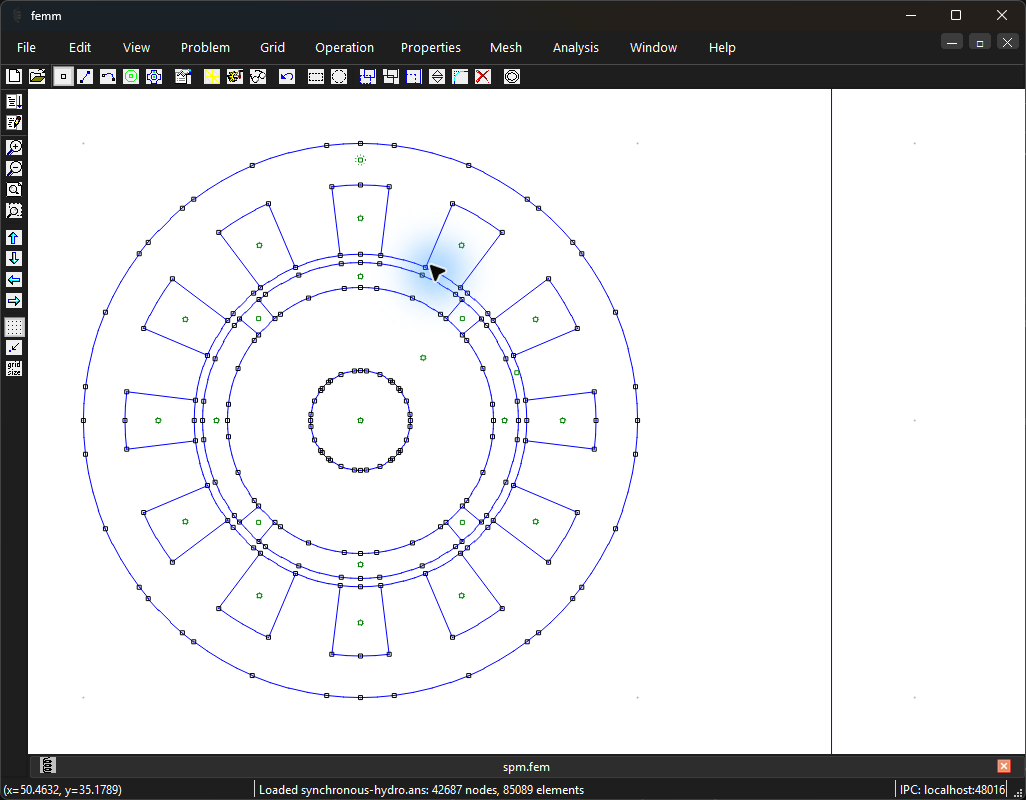
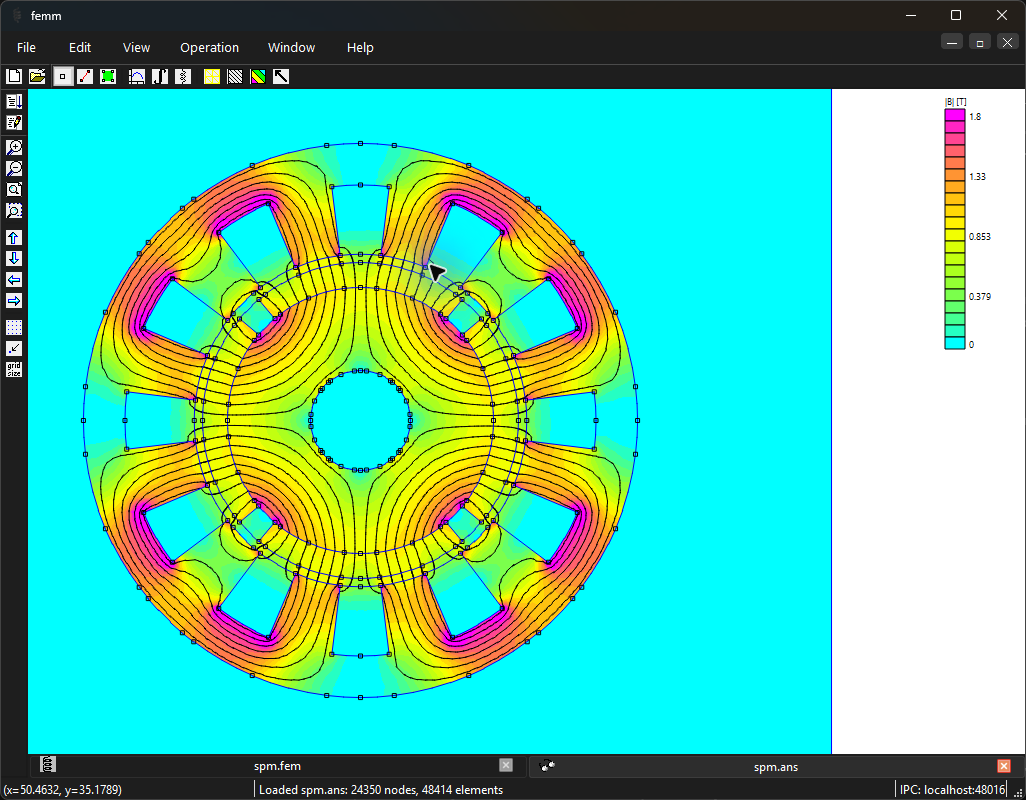
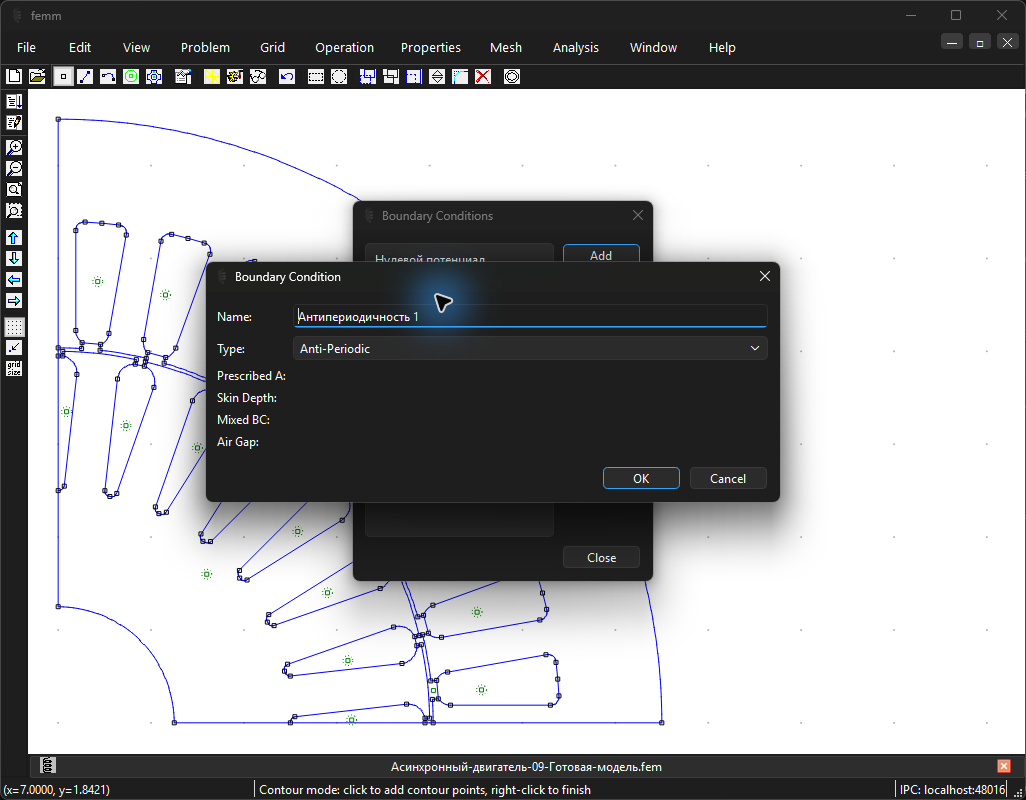
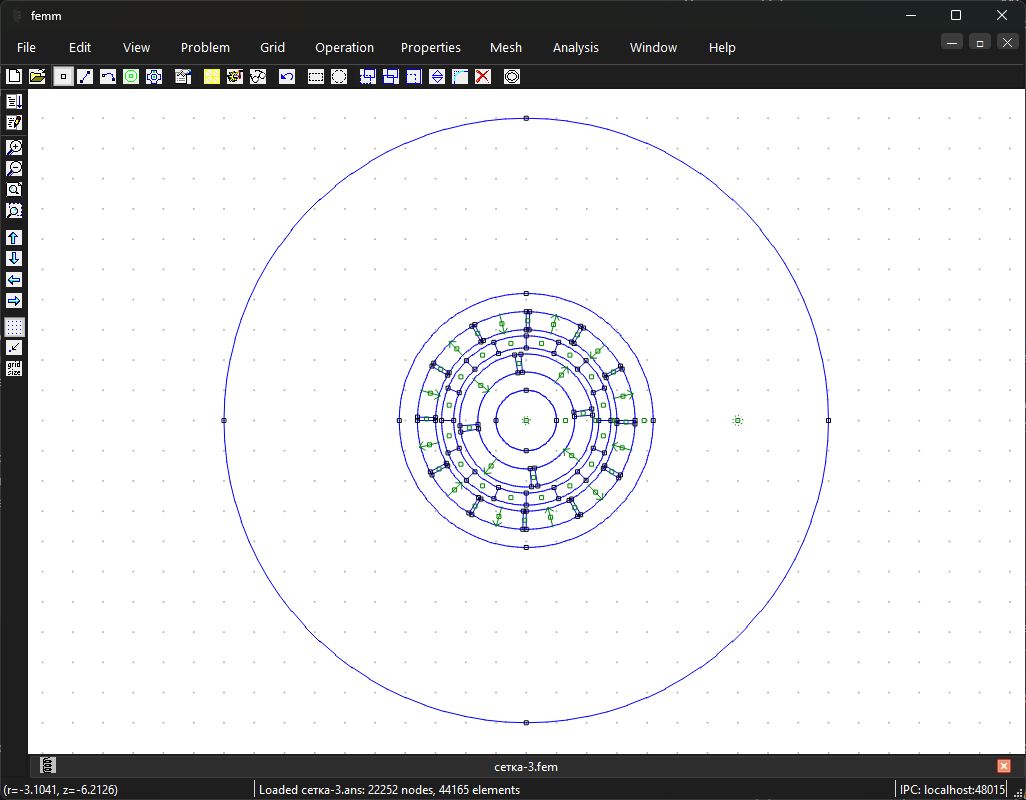
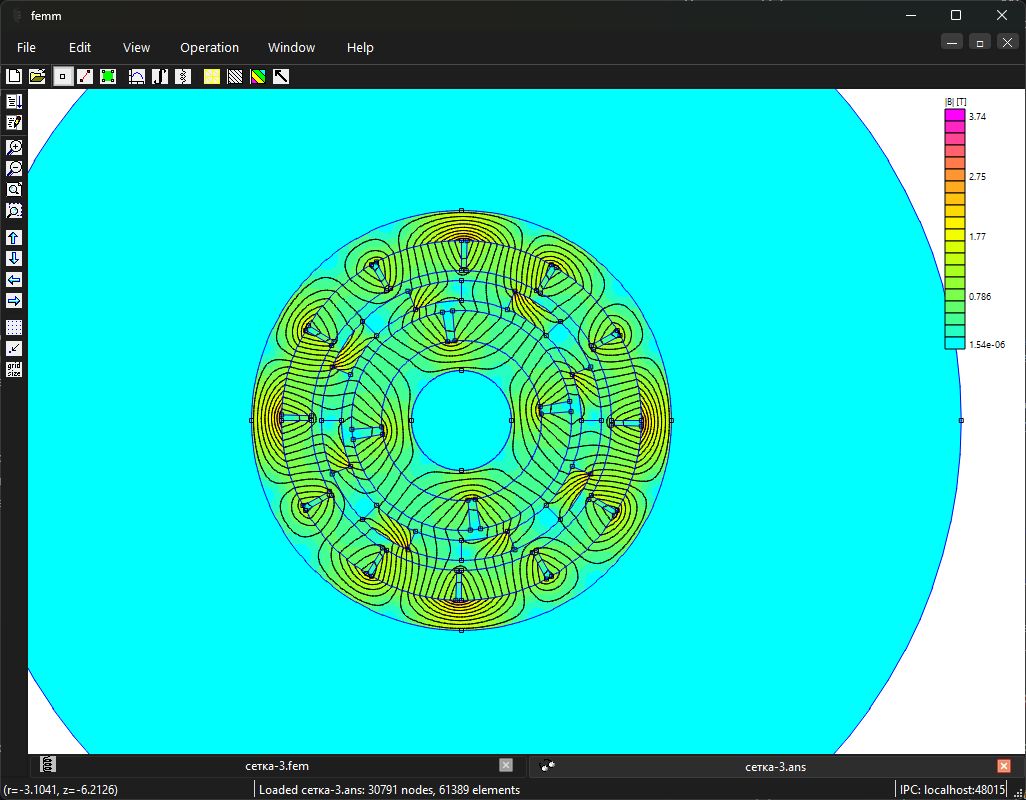
Ориентиры в интерфейсеРисунок 13.8. Геометрия: поверхностные постоянные магниты и проверенная трёхфазная обмотка Открыть в полном размереРисунок 13.9. Распределение магнитной индукции: поверхностные постоянные магниты и проверенная трёхфазная обмотка Открыть в полном размереРисунок 13.10. Антипериодическая граница секторной асинхронной модели. Открыть в полном размереРисунок 13.11. Встроенная консоль FEMM: Движение ротора, сектор и угловая дискретизация. Аналитическая проверка программы занятия. Показана консоль исходной редакции программы, зафиксированной при съёмке. Текущая программа с русскими пояснениями проверена отдельно во встроенном Python FEMM; этот снимок не является новым запуском текущей редакции. Открыть в полном размере
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
В магнитном редукторе момент передаётся через воздушные промежутки. Неподвижные ферромагнитные сегменты преобразуют пространственные гармоники одного ротора в гармоники, взаимодействующие со вторым ротором.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Коаксиальный магнитный редуктор: модуляция поля и баланс моментов. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Коаксиальный магнитный редуктор: модуляция поля и баланс моментов». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Проверьте основную ЭДС на N = 48, 96 и 192. Объясните, почему совпадение основной гармоники не доказывает точность зубцового момента.
Критерий выполнения: Период выведен по фактической геометрии; аналитический пример p=4 отделён от полевой SPM p=2; крайняя точка не дублируется; построенный сектор сопоставлен с полной моделью; шаги и коэффициенты восстановления документированы.