Нелинейная карта реле \(\Psi (i, x)\), коэнергия и согласованная сила
Цель и задачи
Цель. Получить согласованную нелинейную карту реле для силы и цепи.
Задачи
Восстановить коэнергию интегрированием нелинейной карты \Psi (I,x) и получить силу при фиксированном токе.
Показаны сетки тока и хода, допустимый диапазон, ошибка в независимых точках и различие двух способов силы; нулевой ток без магнита не создаёт искусственную силу.
Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Построение карты отклика и локальных параметров
Инженерный вопрос. Согласуется ли сила карты с производной коэнергии и прямым WST?
Магнитная цепь, потокосцепление, тяговая характеристика и потери образуют методику выбора зазора, обмотки и режима привода. Сила становится проектным критерием после сопоставления с нагрузкой механизма.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Ответить на вопрос по своим результатам. Проверьте карту в независимых точках; сопоставьте интерполяцию или производную с прямым расчётом и повторите при меньшем шаге.
Что включить в отчёт
Результат этого занятия. Карта с ошибками контрольных точек и границами допустимого диапазона.
Данные именно этого опыта. Сведите ток, положение, потокосцепление и две оценки силы, включая независимые точки.
Оформление наблюдений. Координаты каждой точки, отклик, шаг производной и способ интерполяции; контрольные точки не должны совпадать с узлами определения параметра.
Как обосновать результат
Проверка из практикума. Шаг хода выражен в метрах; интеграл по току сходится; линейная и нелинейная формулы не смешаны; параметры и два зазора I05 сохранены, контрольные точки не использованы при построении интерполяции.
Независимый контроль. Сопоставьте прогноз с прямым расчётом в независимой точке и измените шаг производной или плотность карты отдельно от сетки.
Критерий выполнения. Шаг хода выражен в метрах; интеграл по току сходится; линейная и нелинейная формулы не смешаны; параметры и два зазора I05 сохранены, контрольные точки не использованы при построении интерполяции. Карта \Psi (I,x), интегралы коэнергии и сравнение силы с WST, ошибки независимых точек и явно ограниченная область интерполяции. Числа самостоятельной аналитической карты не служат эталоном другой геометрии FEMM. Статическая карта отделена от расчёта переходного процесса.
Точность и расхождения. Разделите невязку полевого решения, ошибку интерполяции и чувствительность производной к приращению. Вблизи нулевого отклика сохраняйте абсолютную оценку с единицей.
Основание сравнения. Используйте определения карты, локальной производной и коэнергии из занятия. Вывод относится к проверенному диапазону; экстраполяция и переход через границу карты требуют отдельного обоснования.
Вывод для устройства
Объясните, в каком диапазоне карта может заменить прямые полевые расчёты в модели цепи или движения и почему за её пределами нужен новый расчёт.
Границы вывода. Магнитная сила отдельного привода не подтверждает работу всего аппарата: контактные усилия, пружины, трение, динамика и нагрев должны быть заданы и проверены по назначению.
Теория и вывод формул
Для динамического расчёта аппарата потокосцепление и силу задают на общей сетке токов и положений якоря. Коэнергия W'(i, x)=\int _{0}^{i}\Psi (\iota ,x)d\iota связывает магнитную характеристику с силой при фиксированном токе.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Для динамики аппарата нужны потокосцепление и сила на общей сетке токов и положений. Коэнергия W'(i, x)=\int _{0}^{i}\Psi (\iota ,x)d\iota определяет силу при фиксированном токе.
Сила, рассчитанная отдельно и независимо интерполированная, может не согласоваться с производной коэнергии. Таблицы должны иметь общий диапазон и соглашение о координате; выход за диапазон требует отказа или нового расчёта, а не скрытой экстраполяции.
Интеграл карты и энергетически согласованная сила
Общий метод виртуальной работы введён в 40.2. Для нелинейной карты требуется интегрировать потокосцепление по току при неизменном положении: одна точка \Psi (I,x) не задаёт коэнергию.
Только при \Psi =LI и постоянной по току L интеграл сводится к I\Psi /2. В нелинейном примере ниже это сокращение не применяется.
Границы применимости. Гладкая обратимая карта в указанном диапазоне; гистерезис, движение с вихревыми токами и выход за диапазон требуют другой постановки.
Связь с опытом в FEMM
Постройте карту реле по токам и положениям, сохраните независимые контрольные точки и сравните силу WST с производной коэнергии.
Сначала вычислите контрольное значение вручную, затем сформулируйте ожидаемый знак и зависимость от одного параметра. Повторите опыт в рабочей копии с изменением только этого параметра. Сохраняйте геометрию, единицы, глубину, материалы, источники и граничные условия вместе с результатом. Успешное завершение решателя означает решение введённой модели, но само по себе не доказывает её соответствие устройству.
Проверка и границы вывода
Показаны сетки тока и хода, допустимый диапазон, ошибка в независимых точках и различие двух способов силы; нулевой ток без магнита не создаёт искусственную силу.
Аналитический пример задаёт собственную нелинейную функцию \Psi (I,x). Полевую карту строят отдельно по двухзазорному образцу I05; исходную геометрию, токовую сетку, положение и выбранную условную B(H) фиксируют в каждой серии.
Численно отрицательная локальная динамическая индуктивность может указывать на плохие данные или интерполяцию; её нельзя молча обрезать.
Разобранный численный пример
Нелинейная карта: почему половина I\Psi не равна коэнергии
Дано. Самостоятельная аналитическая карта для I\ge 0: \Psi (I,x)=L_{0}(x)I/(1+I/I_{s}), I_{s}=2 А, L_{0}(x)=0{,}020+10x Гн, где x в метрах и 0\le x\le 0{,}002 м направлен на закрытие. Найти \Psi, W' и силу при I=2 А, x=0{,}001 м. Эта функция не является выгрузкой FEMM.
В рабочей точке L_{0}=0{,}030 Гн, \Psi =0{,}030 Вб. Дифференциальная индуктивность L_{0}/(1+I/I_{s})^{2}=7{,}5 мГн положительна.
Интегрируем по току: W'=L_{0} I_{s}^{2}[I/I_{s}-\ln (1+I/I_{s})]. Это интеграл всей кривой, а не значение в одной точке.
W'=0.036822338333 Дж. Поскольку dL_{0}/dx =10 Гн/м, сила по закрытию F=I_{s}^{2}\cdot 10\cdot (1-ln_{2})=12.274112777602 Н.
Линейная подстановка I\Psi /2 дала бы 0,030 Дж и при дифференцировании этой подстановки — 10 Н. Здесь она неверна. При I=0 интеграл и сила обращаются в нуль.
Ответ:\Psi =0{,}030 Вб; W'=0.036822338333 Дж; F=12.274112777602 Н. Магнитная энергия W=I\Psi -W'=0.023177661667 Дж отличается от коэнергии.
Проверка: Производная взята при фиксированном токе и по x в метрах. Карта задана для иллюстрации нелинейного интеграла; её числа не приписывают модели I05 или карте реального реле.
Углублённый разбор
Магнитная муфта и левитрон: от силовой характеристики к выбору конструкции
Устройство и назначение двух аппаратов
Магнитная муфта передаёт вращающий момент через воздушный промежуток. Ведущая и ведомая части несут магниты либо магнитопровод с обмотками; механический контакт между ними отсутствует. В герметичном приводе между частями может находиться немагнитная перегородка. Входные величины статической модели — взаимный угол, геометрия, токи и намагниченность; выходные — момент, силы и рабочие точки материала. Предельный передаваемый момент связан с максимумом угловой характеристики, но нагрев перегородки и механические нагрузки требуют дополнительных расчётов.
В левитроне электромагнитная сила удерживает подвижное тело против тяжести. Рассматриваем притягивающий электромагнит над стальным цилиндром. Обмотка создаёт неоднородное поле, ферромагнитное тело втягивается в область большего поля. Зазор, ток и размеры определяют силу; масса превращает эту силу в ускорение. Поэтому полевая карта является компонентом модели движения, а не готовой системой левитации.
Последовательность учебного проекта заимствует методическую идею НГТУ: постановка задания, построение геометрии, параметрическая серия, проверка сил, выбор размеров. Здесь построены собственные небольшие геометрии FEMM 5; размеры, численные таблицы и программы не объявляются повторением результатов пособия. Муфта представлена плоским сечением с центральным магнитом и двумя внешними магнитами; левитрон — осесимметричной катушкой и цилиндром.
Энергия, коэнергия и знак обобщённой силы
Для обратимой магнитной системы при фиксированной геометрии электрическая работа равна i d\Psi. Если часть работы уходит в механическую координату x, баланс записывается dW =i d\Psi -F dx. Преобразование Лежандра W'=i\Psi -W делает независимыми ток и положение. Дифференцирование даёт dW '=\Psi di +F dx; следовательно производную берут именно при неизменных токах. Для угла аналогично получают момент. При наличии постоянных магнитов необходимо сохранять их материальную модель и направление намагниченности при повороте.
В линейной системе с одной токовой обмоткой \Psi =L(x)i, поэтому W'=L(x)i^{2}/2 и F=i^{2}L'(x)/2. Эта формула удобна для оценки требуемого тока. В насыщении L зависит от тока: требуется интеграл \Psi (i, x) по току либо прямой силовой интеграл. Подставлять секущую индуктивность в линейную формулу без проверки нельзя.
Для ориентированной магнитной муфты равновесие определяется равенством электромагнитного и нагрузочного моментов. Если положительный момент увеличивает угол \theta, локальное механическое восстановление требует отрицательной производной результирующего момента по \theta. На ветви с положительной производной малое отклонение усиливается. Торможение, трение, инерция и движение за пределами одного сечения в статическом FEMM не возникают сами.
Угол в производной выражен в радианах; конечная разность требует пересчёта градусов.
Равновесие не равно устойчивости левитации
Обозначим z высоту тела вверх; увеличение z уменьшает воздушный промежуток g. Вертикальное уравнение движения m z¨=F(z, i)−mg. В рабочей точке сила равна весу. Линеаризация даёт m \Delta z¨=kz \Delta z+ki \Delta i, где kz=\partial F/\partial z и ki=\partial F/\partial i. При постоянном токе и kz>0 имеется положительный вещественный корень характеристического уравнения: притяжение усиливает приближение к полюсу, тело либо притягивается, либо падает.
В обратной связи ток можно уменьшать при подъёме: \Delta i=−KpΔz−KdΔż. Тогда эффективная жёсткость определяется kiKp−kz, а демпфирование kiKd. Необходимые условия положительности этих величин относятся к идеальному безынерционному токовому исполнительному звену. Реальные обмотка, усилитель, датчик, задержка, насыщение напряжения и дискретизация изменяют устойчивость. Нативная серия ниже подтверждает только статическую карту и её производную.
У реального ферромагнитного тела собственная масса должна соответствовать размерам. Сначала рассчитывается объём цилиндра и масса при принятой плотности; затем ищется ток, способный удержать именно эту массу. Величина F/g при произвольном тестовом токе — допустимая поддерживаемая масса, а не автоматически масса нарисованного тела.
Идеализированная обратная связь; это условие не заменяет полный анализ регулятора.
Контролируемый перебор двух размеров
Оптимизация начинается с задания допустимости, а не с поиска самого большого усилия. В малом опыте изменяются радиус цилиндра r=3{,}4,5 мм и зазор g=6{,}8,10 мм; длина цилиндра 6 мм, обмотка и материал одинаковы. Цель — минимальный удерживающий ток. Ограничения: g\ge 8 мм, масса≤3 г и ток≤12 А. При одинаковом сопротивлении обмотки минимум i^{2} соответствует минимуму её медных потерь.
Для каждого кандидата FEMM рассчитывает силу при 5 А. В принятой линейной магнитной модели сила пропорциональна i^{2}, поэтому удерживающий ток получается масштабированием. Отдельный повтор равновесной точки проверяет это предположение. В нелинейной стали вместо масштабирования нужна ограниченная итерация по току с новой полевой задачей на каждом шаге.
Перебор девяти точек даёт выбор среди девяти конкретных конструкций. Он не доказывает глобального оптимума непрерывной области и не включает нагрев, механическую жёсткость, стоимость магнитопровода или запас управления. После выбора следует уточнить сетку, размеры возле лучшей точки и запас по насыщению.
Масса изменяется с радиусом; сравнивать силы при разных массах без этой поправки некорректно.
Равновесная точка и неустойчивость
Дано. Катушка r=10…20 мм, z=0…20 мм, 200 витков; цилиндр r=4 мм, l=6 мм, \mu _{r}=500, \rho =7800 кг/м³; g=8 мм.
Объём даёт массу 2,35242 г и вес 0,0230694 Н. При 5 А FEMM даёт 0,00624032 Н.
Из квадратичного масштабирования найден ток 9,61357 А; новый нативный расчёт даёт 0,0230694 Н.
При этом токе силы для g=6 и 10 мм равны 0,0344187 и 0,0155938 Н. Центральная разность по z даёт kz≈4,70623 Н/м.
Ответ. Сила согласована с весом, но kz>0. В идеальной разомкнутой линейной модели скорость нарастания отклонения √(kz/m)≈44,7 с⁻¹.
Проверка. Это грубая производная по шагу 2 мм и линейная сталь. Для точного локального коэффициента шаг уменьшить; наличие положительного kz уже исключает вывод о пассивной устойчивости.
Выбор из девяти геометрий
Дано.r=3{,}4,5 мм; g=6{,}8,10 мм; ограничение массы 3 г и тока 12 А.
r=3 мм, g=6 мм: m=1.3232 г; i_{\mathrm{eq}}=7.0828 А; исключено ограничениями.
r=3 мм, g=8 мм: m=1.3232 г; i_{\mathrm{eq}}=8.5914 А; допустимо.
r=3 мм, g=10 мм: m=1.3232 г; i_{\mathrm{eq}}=10.4757 А; допустимо.
r=4 мм, g=6 мм: m=2.3524 г; i_{\mathrm{eq}}=7.8706 А; исключено ограничениями.
r=4 мм, g=8 мм: m=2.3524 г; i_{\mathrm{eq}}=9.6136 А; допустимо.
r=4 мм, g=10 мм: m=2.3524 г; i_{\mathrm{eq}}=11.6930 А; допустимо.
r=5 мм, g=6 мм: m=3.6757 г; i_{\mathrm{eq}}=8.4676 А; исключено ограничениями.
r=5 мм, g=8 мм: m=3.6757 г; i_{\mathrm{eq}}=10.3713 А; исключено ограничениями.
r=5 мм, g=10 мм: m=3.6757 г; i_{\mathrm{eq}}=12.6546 А; исключено ограничениями.
Ответ. Лучший допустимый узел: r=3 мм, g=8 мм, i_{\mathrm{eq}}=8{,}59140 А. Увеличение радиуса до 4 мм повышает требуемый ток до 9,61357 А, хотя сила при 5 А растёт.
Проверка. Критерий учитывает возрастающий вес; весь массив девяти выполненных решений методом конечных элементов сохранён в results.json.
Угловая характеристика учебной муфты
Дано. Центральный магнит 4×10 мм, два внешних 4×20 мм, \mu _{r}=1, H_c=800 кА/м, глубина 20 мм.
При \theta =30^\circ,60^\circ,90^\circ вычислены моменты 0,0259399; 0,0589341; 0,0752050 Н·м.
Нулевые концы периода имеют небольшую численную невязку: −1,13·10⁻⁵ Н·м при 0^\circ и 6,84·10⁻⁵ Н·м при 180^\circ.
Ответ. Максимум среди семи проверенных углов приходится на 90^\circ. Это дискретная оценка предельного момента учебной геометрии.
Проверка. Не приписывать каждому нулю устойчивость; проверить знак наклона и уменьшить угловой шаг возле экстремума.
Самостоятельное воспроизведение и расширение
Скачайте файлы по отдельным ссылкам, сохраните структуру подпапок и запустите 06-coupling-levitron.py встроенным Python.
Разберите три уровня данных: момент муфты, тяговая кривая при 5 А, повтор равновесия с реальной массой.
Постройте F(g), найдите направление силы при смещении вверх и вниз; затем отдельно сформулируйте требования к регулятору.
Из девяти кандидатов сначала удалите недопустимые, затем минимизируйте ток; уточните сетку и промежуточный размер возле выбранного узла.
Ожидаемый результат. Семь угловых точек, пять силовых точек, три проверки удерживающего тока, девять проектных вариантов; все таблицы сохраняются.
Проверка.
Баланс F=mg в рабочей точке.
Явный знак производной dF/dz.
Раздельное влияние сетки, шага положения и нелинейности.
"""Последовательный проект: статическая муфта и тяговая характеристика левитрона.Это новые учебные геометрии по мотивам методической последовательности НГТУ,не численное воспроизведение размеров пособия. FEMM5, без внешнего контроллера.Муфта плоская 20мм глубины; левитрон осесимметричный, сталь mu_r=500 линейная.Серия силы даёт равновесие и локальную производную, а не устойчивый регулятор."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-coupling-levitron")data={"coupling":[],"levitron":[]}foranglein[0,30,60,90,120,150,180]:newdocument(0)mi_probdef(0,"millimeters","planar",1e-9,20,30)material("Air")material("PM",hc=800000)mi_drawrectangle(-2,-5,2,5)mi_selectrectangle(-2.1,-5.1,2.1,5.1,4)mi_setgroup(1)mi_clearselected()label(0,0,"PM",0.4,group=1,angle=90)forxin[-12,12]:mi_drawrectangle(x-2,-10,x+2,10)label(x,0,"PM",0.6,group=2,angle=90)label(7,0,"Air",1)mi_makeABC(7,60,0,0,0)mi_selectgroup(1)mi_moverotate(0,0,angle)mi_clearselected()solve(folder,"coupling-%d"%angle)mo_groupselectblock(1)data["coupling"].append({"angle_deg":angle,"torque_Nm":mo_blockintegral(22)})close_magnetic()save_json(folder,data)forgapin[4,6,8,10,12]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Steel",mu=500)mi_addcircprop("Coil",5,1)mi_drawrectangle(10,0,20,20)label(15,10,"Air",0.6,"Coil",200,1)mi_drawrectangle(0,-gap-6,4,-gap)label(2,-gap-3,"Steel",0.25,group=2)label(5,0,"Air",0.8)mi_makeABC(7,80,0,0,0)solve(folder,"levitron-gap%d"%gap)mo_groupselectblock(2)force=mo_blockintegral(19)data["levitron"].append({"gap_mm":gap,"force_up_N":force,"equilibrium_mass_kg":force/9.80665})close_magnetic()save_json(folder,data)f6,f10=data["levitron"][1]["force_up_N"],data["levitron"][3]["force_up_N"]data["dF_dgap_N_per_m"]=(f10-f6)/0.004data["dF_dz_up_N_per_m"]=-data["dF_dgap_N_per_m"]mass=7800*math.pi*0.004**2*0.006current_eq=5*math.sqrt(mass*9.80665/data["levitron"][2]["force_up_N"])data["equilibrium"]={"steel_mass_kg":mass,"current_A":current_eq,"points":[]}forgapin[6,8,10]:opendocument(os.path.join(folder,"levitron-gap%d.fem"%gap))mi_modifycircprop("Coil",1,current_eq)solve(folder,"equilibrium-gap%d"%gap)mo_groupselectblock(2)data["equilibrium"]["points"].append({"gap_mm":gap,"force_N":mo_blockintegral(19)})close_magnetic()# Ограниченный перебор двух размеров; оцениваем реальную массу каждого цилиндра.data["design_grid"]=[]forradiusin[3,4,5]:forgapin[6,8,10]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Steel",mu=500)mi_addcircprop("Coil",5,1)mi_drawrectangle(10,0,20,20)label(15,10,"Air",0.6,"Coil",200,1)mi_drawrectangle(0,-gap-6,radius,-gap)label(radius/2,-gap-3,"Steel",0.25,group=2)label(7,0,"Air",0.8)mi_makeABC(7,80,0,0,0)solve(folder,"grid-radius%d-gap%d"%(radius,gap))mo_groupselectblock(2)force=mo_blockintegral(19)model_mass=7800*math.pi*(radius/1000)**2*0.006required_current=5*math.sqrt(model_mass*9.80665/force)data["design_grid"].append({"radius_mm":radius,"gap_mm":gap,"mass_kg":model_mass,"force_at_5A_N":force,"current_required_A":required_current,"feasible":gap>=8andmodel_mass<=0.003andrequired_current<=12,})close_magnetic()save_json(folder,data)feasible=[rowforrowindata["design_grid"]ifrow["feasible"]]data["selected_design"]=min(feasible,key=lambdarow:row["current_required_A"])save_json(folder,data)assertall(row["force_up_N"]>0forrowindata["levitron"])print(data)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Самостоятельное русское введение и новый статический проект по последовательности НГТУ. Полная система управления и эксперимент не воспроизведены; линейная \mu _{r}=500 не заменяет заявленную изготовителем B–H.
русская рабочая копия 40.1, N=100, S каждого полюса 400 мм², два зазора
Сетка токов
0;2,5;5;7,5;10
А
Каждый зазор g
4;3;2;1;0,5
мм
Ход x=4-g
0…3,5
мм
Откройте точную русскую копию 40.1, сохраните рабочие варианты отдельно и запишите параметры из FEM-файла. Здесь два рабочих зазора, а не один идеальный зазор из базового эталона.
Постройте прямоугольную сетку токов и хода, для каждой точки сохраните \Psi и силу WST вместе с именем модели, материалом и сеткой. Линейную и условную нелинейную серии учитывайте раздельно.
Интегрируйте \Psi по току от нуля до выбранного I, сохраняя положение. Сгустите токовую сетку и сравните интегралы; формулу I\Psi /2 применяйте только к линейному случаю.
Вычислите \partial W'/\partial x при фиксированном I. В ориентации I05 положительный y открывает зазор, поэтому сравнивайте производную по закрытию с Fclose=−FyWST. Переведите шаг из мм в м и проверьте два шага. Уточнение токовой квадратуры, пространственной сетки и шага производной рассматривайте отдельно.
Рассчитайте независимые контрольные положения и токи, не включённые в обучающую сетку, например g=2{,}5 и 1,5 мм при I=3{,}75 и 6,25 А. Сведите ошибки \Psi и силы и обозначьте допустимую область интерполяции.
При I=0 и отсутствии постоянных магнитов проверьте нулевые \Psi и силу. Назовите дополнительные электрические и механические данные, необходимые для переходного процесса: одна статическая карта его не воспроизводит.
Ожидаемый результат. Карта \Psi (I,x), интегралы коэнергии и сравнение силы с WST, ошибки независимых точек и явно ограниченная область интерполяции. Числа самостоятельной аналитической карты не служат эталоном другой геометрии FEMM.
Как проверить. Шаг хода выражен в метрах; интеграл по току сходится; линейная и нелинейная формулы не смешаны; параметры и два зазора I05 сохранены, контрольные точки не использованы при построении интерполяции.
Обработка и анализ результатов
Согласуется ли сила карты с производной коэнергии и прямым WST?
Сведите ток, положение, потокосцепление и две оценки силы, включая независимые точки.
Проверьте карту в независимых точках; сопоставьте интерполяцию или производную с прямым расчётом и повторите при меньшем шаге.
С чем сравнить. Используйте определения карты, локальной производной и коэнергии из занятия. Вывод относится к проверенному диапазону; экстраполяция и переход через границу карты требуют отдельного обоснования.
Итог работы. Карта с ошибками контрольных точек и границами допустимого диапазона.
Место занятия в расчёте магнитной системы
Нелинейная карта реле для согласованной энергетики. Получите Ψ(i,x), секущую и дифференциальную индуктивности и силу из одной согласованной карты, контролируя шаги по току и ходу.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
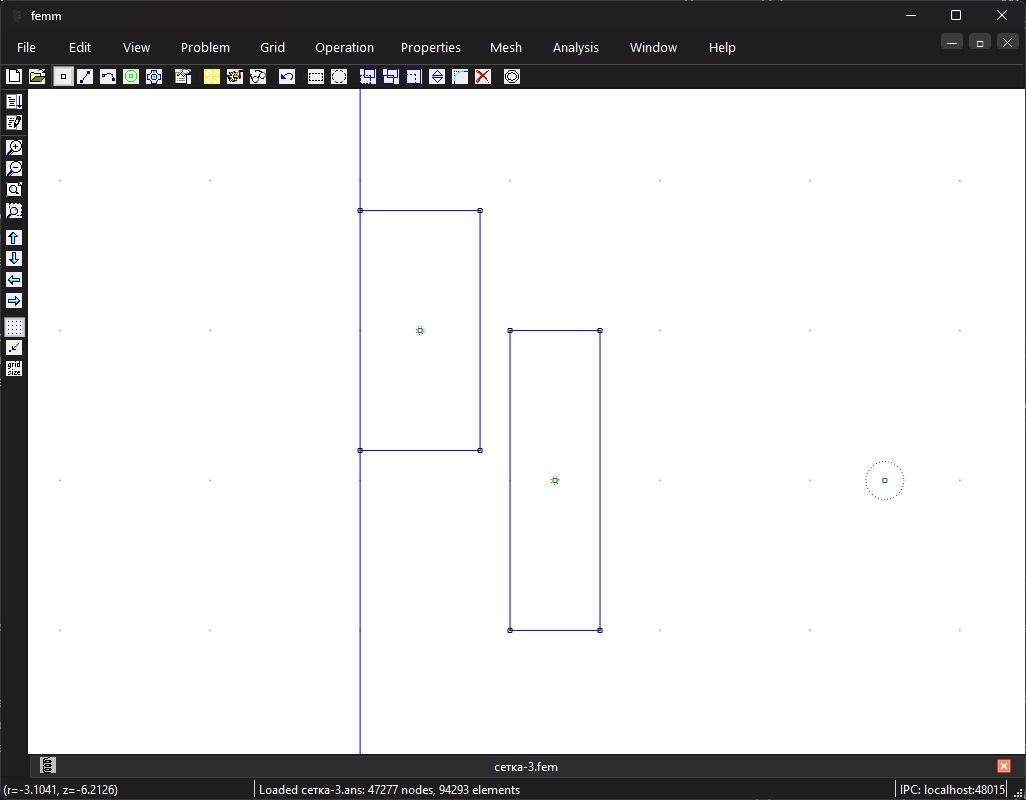
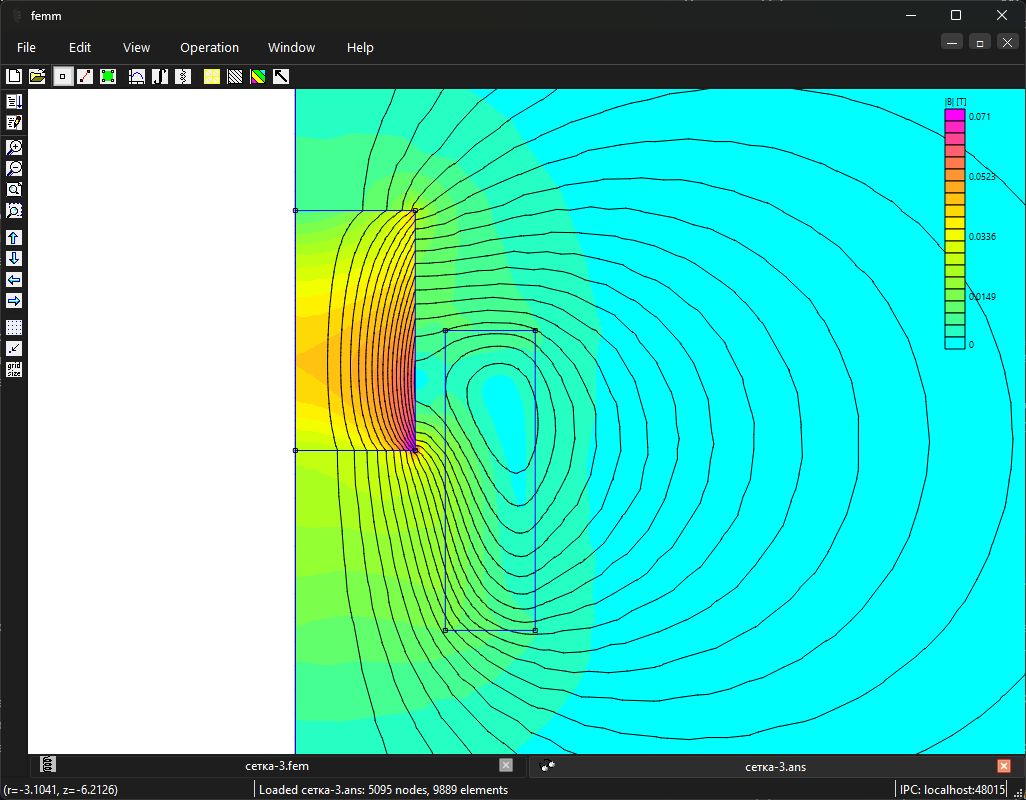
Плунжерный электромагнит: сила по полю и виртуальному смещению. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Плунжерный электромагнит: сила по полю и виртуальному смещению». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Постройте карту реле по токам и положениям, сохраните независимые контрольные точки и сравните силу WST с производной коэнергии. Сопоставьте исходный и изменённый режимы, сохраните исходные файлы, результаты и объяснение различия.
Критерий выполнения: Шаг хода выражен в метрах; интеграл по току сходится; линейная и нелинейная формулы не смешаны; параметры и два зазора I05 сохранены, контрольные точки не использованы при построении интерполяции. Карта \Psi (I,x), интегралы коэнергии и сравнение силы с WST, ошибки независимых точек и явно ограниченная область интерполяции. Числа самостоятельной аналитической карты не служат эталоном другой геометрии FEMM. Статическая карта отделена от расчёта переходного процесса.
[32] — Методическая постановка оптимизации; здесь собственный конечный перебор.
Пояснения и типичные ошибкиПочему ток фиксируют при дифференцировании коэнергии?
Он является независимой электрической переменной выбранного потенциала W'; другое условие требует другого энергетического выражения.
Почему I\Psi /2 даёт неправильную силу для аналитической карты этого занятия?
Кривая \Psi (I,x) нелинейна: её интеграл W'=0.036822338333 Дж, а I\Psi /2=0{,}030 Дж. Производная полного интеграла даёт 12,27 Н, линейная подстановка — 10 Н.
При каких предположениях получена приведённая формула?
Используется обратимая однокатушечная карта без постоянных магнитов; x задан в метрах, ток фиксирован при производной, а интеграл начинается с I=0. Статическая карта сама по себе не задаёт переходный процесс.
На что обратить внимание
Численно отрицательная локальная динамическая индуктивность может указывать на плохие данные или интерполяцию; её нельзя молча обрезать.
Аналитическая магнитная цепь — оценка; значение силы реального электромагнита получают только из его геометрии и режима.