Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Восстановление переходного режима по полевым данным
Инженерный вопрос. Как ветвь свободного тока влияет на движение и время отпускания?
Магнитная цепь, потокосцепление, тяговая характеристика и потери образуют методику выбора зазора, обмотки и режима привода. Сила становится проектным критерием после сопоставления с нагрузкой механизма.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Запишите уравнения цепи и движения, начальные условия и правила переключения; укажите квазистатические допущения используемой карты.
Ответить на вопрос по своим результатам. Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
Что включить в отчёт
Результат этого занятия. Сравнение времён и энергетических балансов с отдельным неподвижным RL-контролем.
Данные именно этого опыта. Сохраните ток, положение, скорость и состояние ветвей напряжения около переключений.
Оформление наблюдений. Время, состояние цепи и механики, события коммутации, шаг и энергобаланс; выход за диапазон полевой карты отмечайте явно.
Как обосновать результат
Проверка из практикума. Ветвь 0 В означает заданный путь свободного тока, а не разомкнутую обмотку. При разрыве без пути тока эта модель неприменима. Прямое численное сравнение возможно только при совпадении всех исходных данных и постановки.
Независимый контроль. Сравните на одинаковых моментах времени при уменьшении шага и проверьте энергетический баланс, особенно около переключений.
Критерий выполнения.RL-контроль даёт 1,264 А за 10 мс; интеграл источника согласован с потерями и изменением полевой/механической энергии; выход карты останавливает расчёт.
Точность и расхождения. Отделите влияние временного шага от интерполяции карты и полевой ошибки. События и длительности сравнивайте в абсолютных единицах времени.
Основание сравнения. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Вывод для устройства
Свяжите ток, время действия или движение с режимом устройства, перечислив эффекты, отсутствующие в принятой квазистатической связи.
Границы вывода. Магнитная сила отдельного привода не подтверждает работу всего аппарата: контактные усилия, пружины, трение, динамика и нагрев должны быть заданы и проверены по назначению.
Теория и вывод формул
Уравнение u=Ri+d\Psi /dt связывает полевую характеристику с электрической цепью аппарата. При движении якоря \Psi зависит от i и x, поэтому d\Psi /dt=(\partial \Psi /\partial i)di/dt+(\partial \Psi /\partial x)dx/dt; обе составляющие необходимы для описания переходного процесса.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Уравнение u=Ri+d\Psi /dt связывает карту поля с цепью. При движении \Psi зависит от i и x, поэтому d\Psi /dt=(\partial \Psi /\partial i)di/dt+(\partial \Psi /\partial x)dx/dt; второе слагаемое необходимо сохранить.
Механика включает массу, пружину, нагрузку, трение и ограничители хода в заявленном приближении. Моменты включения, смены ветви и касания ограничителя должны быть разрешены временным алгоритмом. Значение 0 В требует определённого пути свободного тока.
Вывод контрольного соотношения
В неподвижном линейном пределе восстановите экспоненту RL, затем включайте движение и нелинейную карту по отдельности.
L\frac{di}{dt}+Ri=U,\quad i(t)=\frac UR(1-e^{-tR/L}),\quad \tau=\frac LR
Временное уравнение цепи решается внешним численным алгоритмом на квазистатических данных; электрическая дуга и механика контактов не моделируются.
Постоянная времени \tau =0{,}01\,\mathrm{с}; установившийся ток U/R=2\,\mathrm{А}.
При t=\tau ток равен 2(1-e^{-1})=1{,}264241118\,\mathrm{А}.
При замыкании катушки на идеальную ветвь 0 В ток убывает как i_{0} \exp (-t/\tau ); магнитная энергия превращается в I^{2}R.
Границы применимости. Временное уравнение цепи решается внешним численным алгоритмом на квазистатических данных; электрическая дуга и механика контактов не моделируются.
Связь с опытом в FEMM
Сравните включение и отпускание при явно заданных ветвях +U,0 и, при наличии схемы, -U; проверьте шаг около событий.
Сначала вычислите контрольное значение вручную, затем сформулируйте ожидаемый знак и зависимость от одного параметра. Повторите опыт в рабочей копии с изменением только этого параметра. Сохраняйте геометрию, единицы, глубину, материалы, источники и граничные условия вместе с результатом. Успешное завершение решателя означает решение введённой модели, но само по себе не доказывает её соответствие устройству.
Проверка и границы вывода
RL-контроль даёт 1,264 А за 10 мс; интеграл источника согласован с потерями и изменением полевой/механической энергии; выход карты останавливает расчёт.
Ветвь 0 В означает заданный путь свободного тока, а не разомкнутую обмотку. При разрыве без пути тока эта модель неприменима.
Эта динамика не моделирует электрическую дугу. Нельзя назвать разомкнутую катушку ветвью 0 В без пути тока.
Разобранный численный пример
Переходный ток линейной неподвижной катушки — аналитический эталон
Дано.R=10\,\mathrm{Ом}; L=0{,}1\,\mathrm{Гн}; постоянное напряжение 20 В включено при i(0)=0; положение якоря фиксировано.
Постоянная времени \tau =0{,}01\,\mathrm{с}; установившийся ток U/R=2\,\mathrm{А}.
При t=\tau ток равен 2(1-e^{-1})=1{,}264241118\,\mathrm{А}.
При замыкании катушки на идеальную ветвь 0 В ток убывает как i_{0} \exp (-t/\tau ); магнитная энергия превращается в I^{2}R.
Проверка: Ветвь 0 В означает заданный путь свободного тока, а не разомкнутую обмотку. При разрыве без пути тока эта модель неприменима. Значения получены аналитически и сами по себе не подтверждают выполнения полевого расчёта FEMM.
Практикум в FEMM 5
Сравните включение и отпускание при явно заданных ветвях +U,0 и, при наличии схемы, -U; проверьте шаг около событий.
Сначала получите \Psi (i, x) в последовательности неподвижных магнитостатических задач; не называйте эту последовательность прямым переходным магнитным расчётом.
Для программного эталона зафиксируйте x и замените карту линейной \Psi =Li с указанными L, R, U.
Проинтегрируйте цепь до 10 мс, затем переключите в явно заданную ветвь 0 В; шаг должен завершаться на событии.
Повторите с вдвое меньшим шагом; сохраните i,\Psi ,U, тепловые потери, изменение энергии и энергетическую невязку.
Ожидаемый результат.i(10\,\mathrm{мс})=1{,}264241118\,\mathrm{А}; i_{\infty }=2\,\mathrm{А}; \tau =10\,\mathrm{мс}. Для FEMM сравнение действительно только при совпадении идеализации и граничных условий.
Как проверить. Ветвь 0 В означает заданный путь свободного тока, а не разомкнутую обмотку. При разрыве без пути тока эта модель неприменима. Прямое численное сравнение возможно только при совпадении всех исходных данных и постановки.
Обработка и анализ результатов
Как ветвь свободного тока влияет на движение и время отпускания?
Сохраните ток, положение, скорость и состояние ветвей напряжения около переключений.
Сравните временные ряды на двух шагах и баланс энергии; отдельно проверьте окрестности переключений и выход за диапазон карты.
С чем сравнить. Опора — уравнения цепи, движения и аналитический предельный случай из занятия. Временная модель строится поверх квазистатических полевых данных; её допущения должны сохраняться на всей траектории.
Итог работы. Сравнение времён и энергетических балансов с отдельным неподвижным RL-контролем.
Окна FEMM 5
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
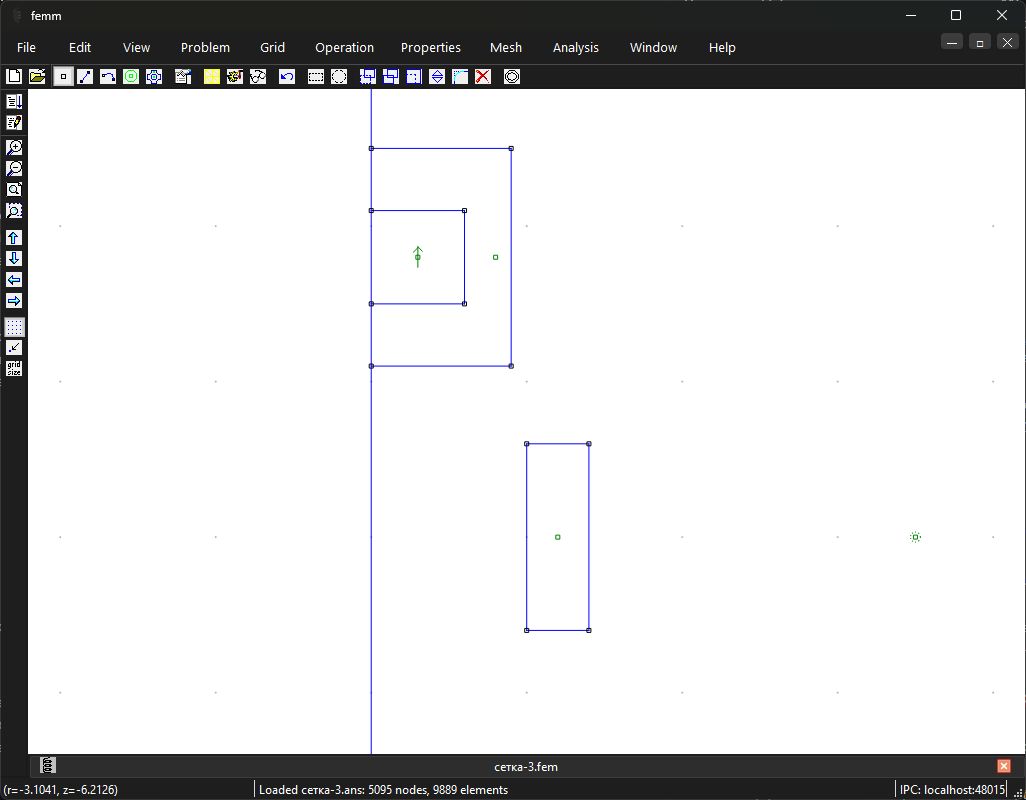
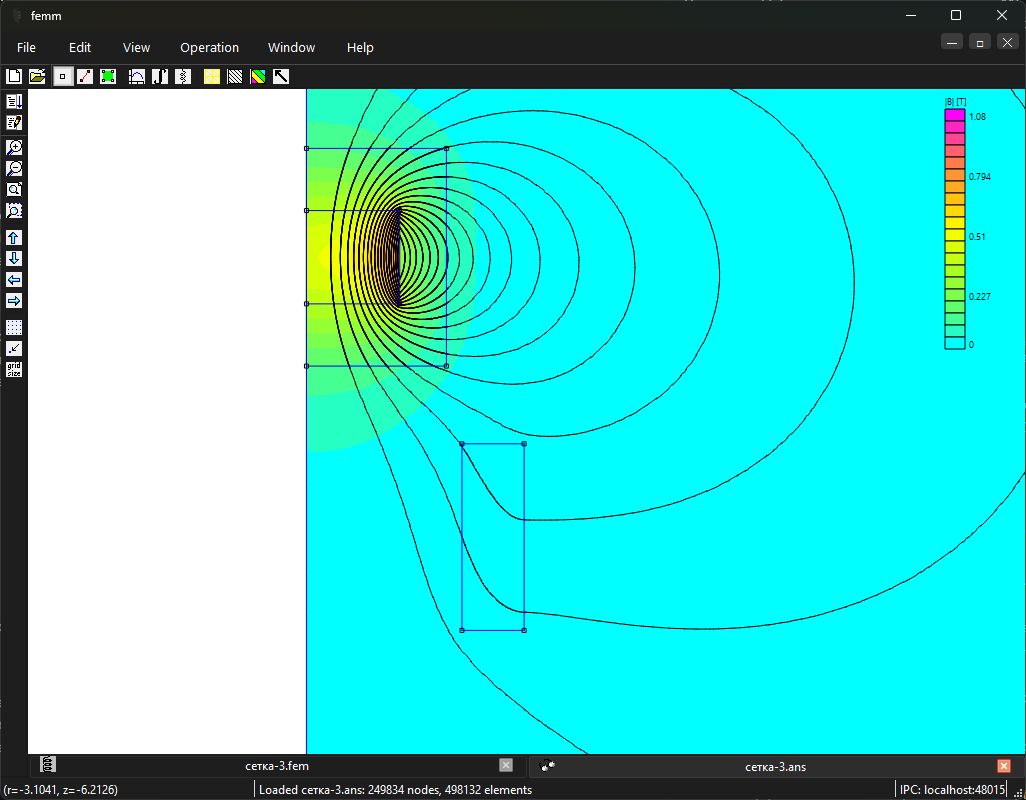
Привод с катушкой и постоянным магнитом: осесимметричная геометрия, намагниченность направлена по +z. Текстовые подписи скрыты; стрелка намагниченности сохранена. Открыть в полном размереПривод с катушкой и постоянным магнитом: статическая рабочая точка I = +2 А, намагниченность по +z. Карта |B|, Т, и линии поля в области магнита, катушки и окружающего воздуха. Прямоугольник вокруг магнита — воздушная область уточнения сетки. Открыть в полном размере
Самостоятельная работа
Сравните включение и отпускание при явно заданных ветвях +U,0 и, при наличии схемы, -U; проверьте шаг около событий. Сопоставьте исходный и изменённый режимы, сохраните исходные файлы, результаты и объяснение различия.
Критерий выполнения:RL-контроль даёт 1,264 А за 10 мс; интеграл источника согласован с потерями и изменением полевой/механической энергии; выход карты останавливает расчёт.