Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Получение силовой характеристики и проверка энергетического преобразования
Инженерный вопрос. Как поворот якоря меняет зазоры и почему момент нельзя заменить силой вертикального перемещения?
Магнитная цепь, потокосцепление, тяговая характеристика и потери образуют методику выбора зазора, обмотки и режима привода. Сила становится проектным критерием после сопоставления с нагрузкой механизма.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Задайте координату, положительное направление и удерживаемое возбуждение. Выберите силовой интеграл и допустимую энергетическую производную.
Эффективные размеры конечного полюса. Проверьте размерность, знак и условия зазорной или энергетической оценки до обработки полевого результата.
Оцените трёхмерные эффекты и поворот. Выполните действия практикума по его исходной таблице. Сведите угол в радианах, ось поворота, зазоры, коэнергию и момент; уточните сетку и два шага производной.
Ответить на вопрос по своим результатам. Проверьте знак, единицу и геометрический множитель силы или момента; выполните сравнение, предусмотренное именно этим практикумом.
Что включить в отчёт
Результат этого занятия. Геометрическая схема, характеристика момента и отдельная оценка ограничений сведения объёмного поля к двум сечениям.
Данные именно этого опыта. Сведите угол в радианах, ось поворота, зазоры, коэнергию и момент; уточните сетку и два шага производной.
Оформление наблюдений. Положение, источник, сила или момент, область интеграла; для энергетической проверки — энергия или коэнергия соседних положений и шаг.
Как обосновать результат
Проверка из практикума. Факторы b и2π не смешаны; предел \theta \to 0 и знак момента подтверждены;3D-оценка названа приближённой.
Независимый контроль. Сопоставьте предусмотренные независимые силовой и энергетический методы при одинаковых токах либо напряжениях и одной системе координат.
Критерий выполнения. Факторы b и2π не смешаны; предел \theta \to 0 и знак момента подтверждены;3D-оценка названа приближённой.
Точность и расхождения. Уточните шаг перемещения отдельно от сетки зазора. Около нулевой силы или момента сравнивайте абсолютные значения с единицей; относительный процент там неустойчив.
Основание сравнения. Опора — тензор напряжений, взвешенный интеграл и энергетическая производная из занятия. Укажите удерживаемую величину, знак координаты и границу применимости аналитического зазорного предела.
Вывод для устройства
Свяжите характеристику с требуемым усилием, моментом или запасом к противодействующей нагрузке. Такой запас требует заданной механической характеристики.
Границы вывода. Магнитная сила отдельного привода не подтверждает работу всего аппарата: контактные усилия, пружины, трение, динамика и нагрев должны быть заданы и проверены по назначению.
Теория и вывод формул
Оценка проводимости конечного полюса строится по двум взаимосвязанным сечениям с контролем учёта краевого поля. Для клиновидного зазора зависимость проводимости от положения позволяет перейти к моменту якоря.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Поле конечного прямоугольного полюса удобно рассматривать как совокупность основного торцевого потока, боковых областей выпучивания и угловых участков. Плоская постановка предполагает неизменность поля по глубине и потому не учитывает автоматически оба торца полюса. При объединении частных оценок расчётный объём предварительно разбивают на непересекающиеся области: общее торцевое поле учитывают однократно, а угловой участок относят только к одной из соседних областей.
Части цилиндров, колец и сфер удобны как инженерные трубки. Их форма является предположением о направлении линий B. Для переменного сечения интегрируйте ds/(\mu S), а не выбирайте произвольный «поправочный коэффициент». Для полюса в виде усечённой пирамиды боковые трубки имеют иной размер по высоте; для тел вращения площади также меняются с r. Эти варианты не сводятся к умножению прямоугольного ответа на отношение торцевых площадей.
Осесимметрия и произвольная глубина — разные постановки
В осесимметричной модели каждый элемент rz представляет кольцо объёма2πr dr dz. Для потока через горизонтальное сечение используется площадь2πr dr. Это точно передаёт симметрию сплошной чашки, но не разрез, отдельные крепления или неполный медный виток. У плоской модели множитель глубины b постоянен; один и тот же результат нельзя нормировать обоими способами.
Множитель 2\pi уже включён в осесимметричные интегралы FEMM.
Метод расчётных полюсов
Пусть проводимость плоского сечения вдоль стороны a характеризуется \lambda a, а вдоль b — \lambda b. Заменим каждое поле однородным зазором той же \delta, получая эффективные ширины a э=\delta \lambda a и b э=\delta \lambda b. Их произведение даёт оценку полного конечного полюса. Предполагается, что два сечения описывают совместимое поле одного зазора и одинаковый Um.
Эта формула не доказывает восстановление3D по двум2D-картам. В углах и при близких размерах a,b сепарабельность нарушается; произвольное перемножение результатов разных магнитных напряжений ошибочно. Сравнивайте оценку с композицией непересекающихся объёмов и, когда требуется точность конечной конструкции, с3D-расчётом.
В отсутствие краевых полей \lambda a=a/\delta и \lambda b=b/\delta возвращают μ0ab/\delta.
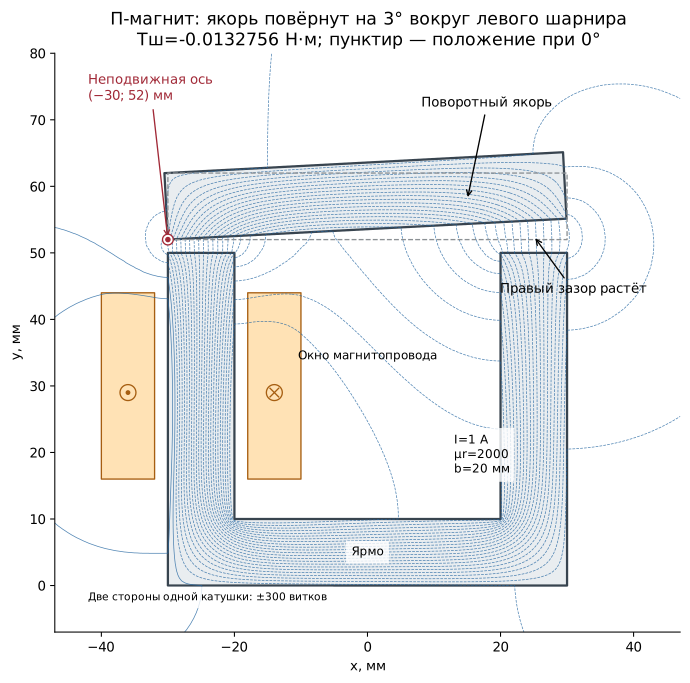
Поворотный якорь: местный зазор
Рассмотрим одну плоскую рабочую поверхность шириной a и глубиной b. Ось поворота проходит вдоль левого края, где сохраняется остаточный зазор \delta 0. Координата x∈[0,a]; при угле \theta локальная щель \delta (x)=\delta 0+x \tan \theta. Предполагаются бесконечная \mu стали, отсутствие выпучивания и одинаковое магнитное напряжение вдоль поверхности. Элементарные полосы b dx соединены параллельно.
У реального аппарата могут быть второй рабочий зазор и зазор в шарнире; их магнитные сопротивления последовательно связаны с рассматриваемой поверхностью. Поворот может одновременно менять длину плеча силы и площадь перекрытия. Вывод ниже относится к объявленной идеализации одной поверхности.
Интегрируем параллельные полосы клиновидного зазора.
При \theta >0 увеличение угла открывает щель; проводимость уменьшается и M_{\theta} отрицателен — момент закрывает якорь. В центральной разности угол обязательно задаётся в радианах: производная по градусу имеет другую величину. Для насыщенной стали выражение W'=(NI )^{2}\Lambda /2 заменяется интегралом \Psi (I,\theta )dI, а виртуальное смещение относится ко всему якорю.
Отдельно проверяйте механическую нагрузку: момент возвратной и контактной пружин должен сравниваться с магнитным моментом относительно той же оси, а не с линейной силой другого участка.
Магнитный подвес: сила притяжения не означает устойчивость
В радиальном подвесе противоположные электромагниты притягивают ротор к своим полюсам. При равных токах в центральном положении силы могут компенсироваться. Малое смещение к правому полюсу уменьшает правый зазор и увеличивает правую силу; противоположная сила ослабевает. При таком пассивном режиме результирующая сила усиливает смещение. Для устойчивого положения нужны управление токами или иная стабилизирующая система.
Удобный аналитический опыт задаёт силу каждого полюса F_{0} при исходной щели g и зависимость F∝1/\delta ^{2}. Для F_{0}=10 Н, g=1 мм и x=0.1 мм результирующая сила вправо равна примерно 4.0812 Н. В центре x=0 производная dFx/dx =4F_{0}/g=40000 Н/м положительна; восстановительная жёсткость −dFx/dx отрицательна. Это проверка механизма, а не устойчивый промышленный подшипник.
Осевой магнитный подпятник использует то же одностороннее притяжение, что проверенный чашечный привод. Удержание веса в одной точке ещё не доказывает устойчивость по всем координатам. Переносить полную квитанцию привода на вращающийся подвес нельзя: потребуются геометрия ротора, нагрузки, датчики и управление.
В проводящей сплошной детали условие нулевого внешнего суммарного тока не означает отсутствия вихревых токов. В библиотечном ThrustBearing эта связь объявлялась отдельной цепью ZeroNet. Её современная адаптация должна контролировать суммарный ток, разрешая местные замкнутые токи, и отдельно проверять потери и фазу.
Изобразите объёмы торцевого, бокового и углового поля. Сравните две оценки конечного полюса без перекрытия учтённых областей.
Вычислите \Lambda клиновидного зазора при 0, 2, 5 и 10 градусах. В нуле используйте аналитический предел; таблица содержит угол, крайние зазоры и \Lambda.
Вычислите момент центральными разностями с шагами 0.1 и 0.05 градуса, переводя шаг в радианы.
Добавьте второй постоянный последовательный зазор и сравните L=N^{2}/(R друг+1/\Lambda). Для нативного поворотного П-якоря используйте его собственный шарнир и движение всех вершин, а не перенос вверх.
Для магнитного подвеса сравните две противоположные силы при смещениях x=-0.1, 0, +0.1 мм. Отдельно определите знак производной силы и требуемой обратной связи.
Обработайте моменты, изменение с шагом, знак магнитной жёсткости и чувствительность к трёхмерным допущениям.
Ожидаемый результат. Две схемы объёмов и таблица проводимости/момента с двумя шагами производной.
Как проверить. Факторы b и2π не смешаны; предел \theta \to 0 и знак момента подтверждены;3D-оценка названа приближённой.
Обработка и анализ результатов
Как поворот якоря меняет зазоры и почему момент нельзя заменить силой вертикального перемещения?
Сведите угол в радианах, ось поворота, зазоры, коэнергию и момент; уточните сетку и два шага производной.
Проверьте знак, единицу и геометрический множитель силы или момента; выполните сравнение, предусмотренное именно этим практикумом.
С чем сравнить. Опора — тензор напряжений, взвешенный интеграл и энергетическая производная из занятия. Укажите удерживаемую величину, знак координаты и границу применимости аналитического зазорного предела.
Итог работы. Геометрическая схема, характеристика момента и отдельная оценка ограничений сведения объёмного поля к двум сечениям.
Программа проверяет аналитические тождества через assert. Она не строит модель и не заменяет результаты полевого расчёта этого занятия.
Python · встроенный MicroPython FEMM 5
"""Самостоятельный аналитический контроль занятия.Среда: встроенный MicroPython FEMM 5; используется только стандартная арифметика.Этот код проверяет формулы и единицы; нативные поля имеют отдельные квитанции."""importmathmu0=4e-7*math.pi;a=0.01;b=0.02;gap=0.0005# Местная щель клина меняется вдоль полюса; угол задаётся в радианах.defpermeance(theta):ifabs(theta)<1e-12:returnmu0*b*a/gapt=math.tan(theta)returnmu0*b/t*math.log(1+a*t/gap)theta=5*math.pi/180;step=0.05*math.pi/180moment=0.5*300**2*(permeance(theta+step)-permeance(theta-step))/(2*step)assertmoment<0# Проверяем предел параллельного якоря и размерную формулу расчётных полюсов.assertabs(permeance(1e-7)/(mu0*b*a/gap)-1)<2e-6p3=mu0*0.001*12*22assertabs(p3/(mu0*0.01*0.02/0.001)-1.32)<1e-12print("Момент закрытия, Н м",moment,"Проводимость 3D-оценки, Гн",p3)# Пассивная пара полюсов усиливает малое смещение ротора.f0=10.0;g=0.001;x=0.0001fx=f0*((g/(g-x))**2-(g/(g+x))**2)assertfx*x>0andabs(fx-4.08121620243)<1e-9print("Дестабилизирующая сила, Н",fx)
Место занятия в расчёте магнитной системы
Инженерные 3D-оценки и момент поворотного якоря. Соберите проводимости частичных областей, оцените пределы плоского сведения и вычислите момент относительно фактической оси шарнира.
Самостоятельные воздушные краевые задачи и полный П-магнит с поворотным якорем. Координаты, ось поворота, зазоры и нормировки задаются программой и протоколом геометрии. Откройте модель, воспроизведите указанный режим и сопоставьте свои измерения с таблицей результатов.
Рисунок 44.3. Собственная учебная схема геометрии и измеряемых величин. Размеры, токовые пути, источники и группы заданы программой встроенного Python.
Собственные 2D магнитостатические адаптации методик книги. Проверенные поля FEMM 5, не 3D/физические испытания аппарата.
Самостоятельная работа
Сравните изменение момента от остаточного зазора и от второго последовательного промежутка; объясните, почему одного торцевого B для этого недостаточно.
Критерий выполнения: Факторы b и2π не смешаны; предел \theta \to 0 и знак момента подтверждены;3D-оценка названа приближённой.
Первоисточники и дополнительное чтение по занятию
[100] — С. 137–168, 278–285. Печатная нумерация. Самостоятельное изложение: составные объёмы, поворот, радиальный и осевой магнитные подвесы. Ссылка издателя ведёт на фрагмент.
Пояснения и типичные ошибкиЯвляется ли \Lambda э строгим трёхмерным решением?
Нет: совместимость сечений и описание углового поля принимаются приближённо.
Почему момент открытия отрицателен?
При фиксированном токе открытие уменьшает проводимость и коэнергию; производная W' по координате открытия отрицательна.
На что обратить внимание
Не переводите силу в момент без плеча и выбранной оси.
Не добавляйте угловую область вторично к уже включающим её эффективным размерам.