Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Подготовительный этап методики · Проверка исходных данных и выбор допустимой модели
Инженерный вопрос. Согласованы ли направления магнитов и фазная обмотка?
Угловые потокосцепления, ЭДС, средний и пульсирующий моменты позволяют оценивать магнитную структуру и выбирать токовый угол. Рабочие точки магнитов ограничивают допустимые режимы.
Последовательность решения, отчёт и критерии результата
Результат этого этапа — проверенная постановка или воспроизводимая процедура перед серией расчётов.
Последовательность решения
Обосновать постановку и способ измерения. Установите, какое пространственное тело представляет сечение, какие источники задаются независимо и в каких единицах вводятся параметры. Эти сведения определяют физический смысл результатов постпроцессора.
Данные магнита и проверка обмотки PM-машины. Выполните действия практикума по его исходной таблице. Запишите марки, намагничивание, знаки витков, полюсность и контрольный режим.
Результат этого занятия. Протокол PM-модели с объяснением ожидаемой периодичности.
Данные именно этого опыта. Запишите марки, намагничивание, знаки витков, полюсность и контрольный режим.
Оформление наблюдений. Составьте краткое описание модели: точные имена свойств, значения параметров, единицы и способы их задания в сохранённой копии.
Как обосновать результат
Проверка из практикума. Магнитные характеристики, обмоточная таблица и низкотоковая симметрия проверены до карт.
Независимый контроль. Восстановите исходные данные по повторно открытому файлу и проверьте, достаточно ли сохранённого описания для воспроизведения модели другим исполнителем.
Критерий выполнения. Данные прослеживаются до источника; направления и знаки проверены; библиотечные параметры не объявлены подтверждёнными данными изготовителя.
Точность и расхождения. Критерий этого этапа — соответствие исходным данным, топологии, назначениям и процедуре повторного открытия. Численный допуск поля здесь не назначают: поле ещё не является защищаемым результатом. Расхождения размеров и параметров фиксируйте с единицами и происхождением.
Основание сравнения. Опорой служат определения постановки и единиц из теории занятия. Проверка документа предшествует физическому выводу по решению.
Вывод для устройства
На примере выявленной ошибки постановки объясните, как она повлияет на достоверность последующего расчёта.
Границы вывода. Статическое состояние и заданная характеристика магнита не подтверждают автоматически температурный режим, необратимое размагничивание или полный спектр потерь.
Теория и вывод формул
Исследование машин с поверхностными и встроенными магнитами начинается с проверки геометрии, обмоток и свойств магнитной системы. После этого параметрические серии позволяют получить характеристики для выбранных режимов.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
В одной конструкции постоянные магниты расположены на поверхности ротора, в другой — внутри ротора. В обоих случаях остаточная индукция и наклон прямой возврата должны соответствовать выбранному магниту и температуре. Из B = \mu_0 \mu_{\text{возвр}} H + B_{\text{ост}} следует коэрцитивная сила по индукции H_c = B_{\text{ост}}/(\mu_0 \mu_{\text{возвр}}). Она не совпадает автоматически с коэрцитивной силой по намагниченности H_{cJ} из документации изготовителя материала.
Направление намагниченности является векторным свойством; чередование знаков и поворот магнитов должны соответствовать числу полюсов. Обмоточная таблица определяет число витков, шаг, фазовую принадлежность и знаки сторон. Для симметричной низкотоковой машины основной потокосцепляющий коэффициент зависит от реального коэффициента обмотки, поэтому невозможно сравнивать два ротора с разными обмотками как будто изменились только магниты. ENSEM даёт понятный порядок проверки обмотки и ЭДС, Bianchi — влияние материалов магнитов и геометрии. Старые интерфейсные команды переносим в поддерживаемые команды FEMM 5; их методику не объявляем новым решением программы.
m — единичный вектор намагниченности; H_c относится к принятой линейной линии B(H).
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
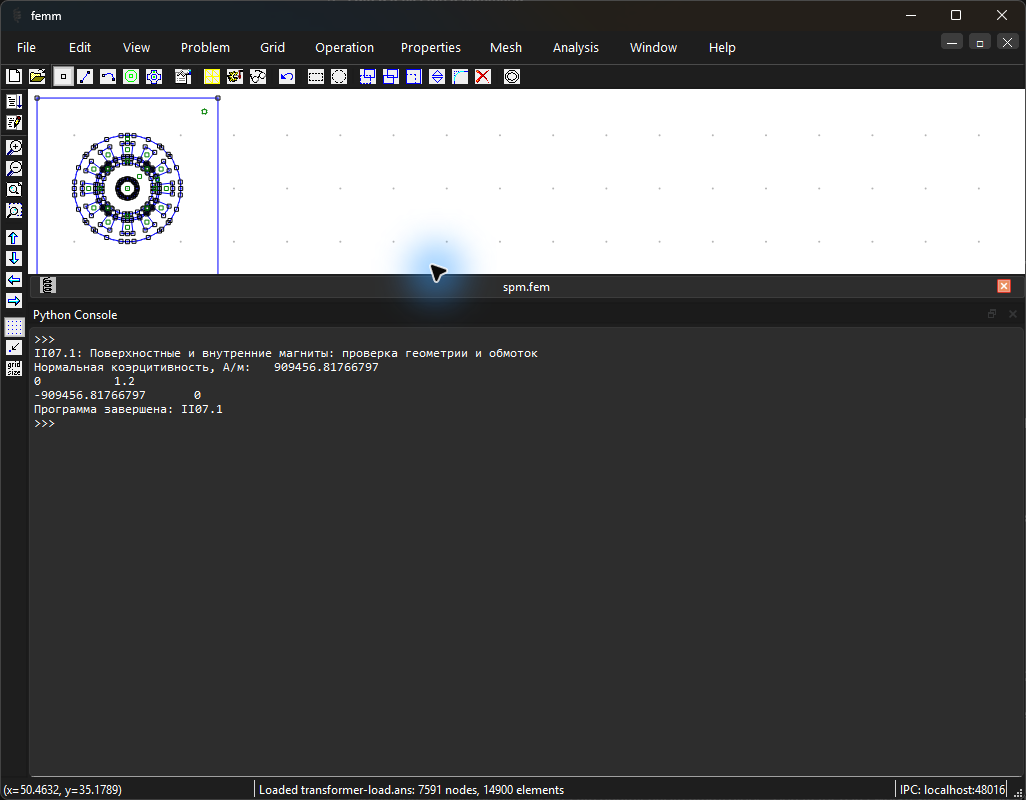
Переменная normal_coercivity_am вычисляется из прямой возврата B(H), а не из коэрцитивной силы по намагниченности из документации изготовителя. Два значения H проверяют пересечения прямой с координатными осями. Программа не описывает температурную зависимость и необратимое изменение магнита. Для оценки стойкости нужны заявленные изготовителем характеристики при заданной температуре с сохранением различия определений H_c и H_{cJ}.
Проверки полюсов, магнитов и обмотки до серии
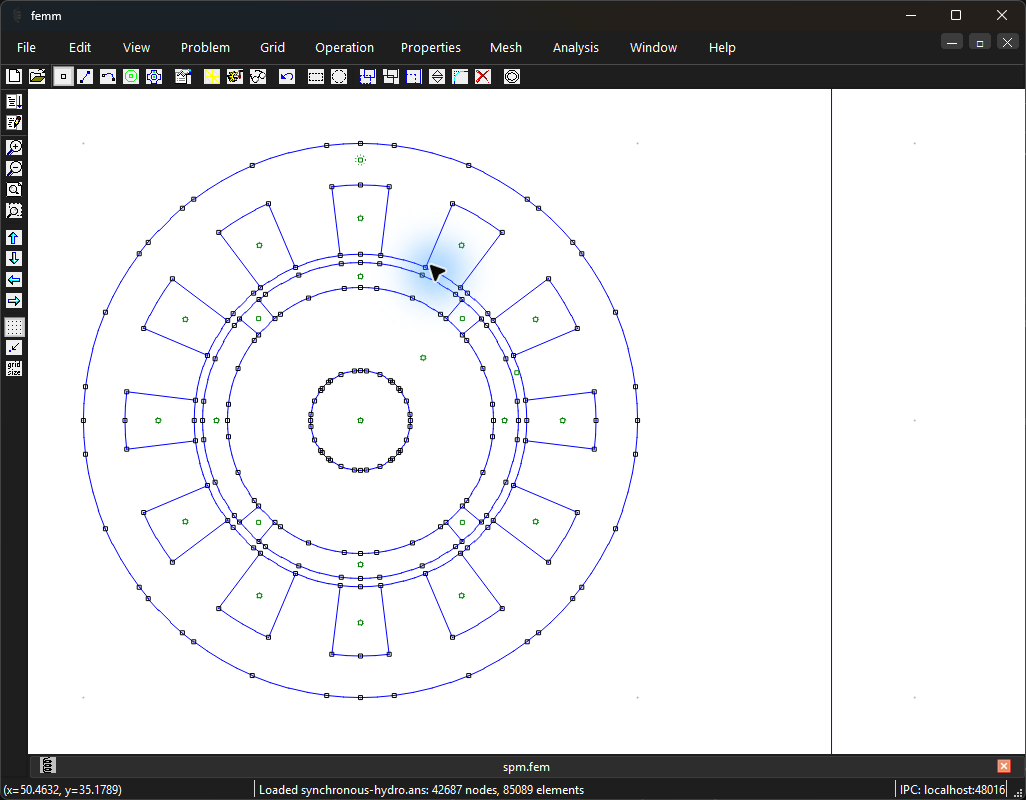
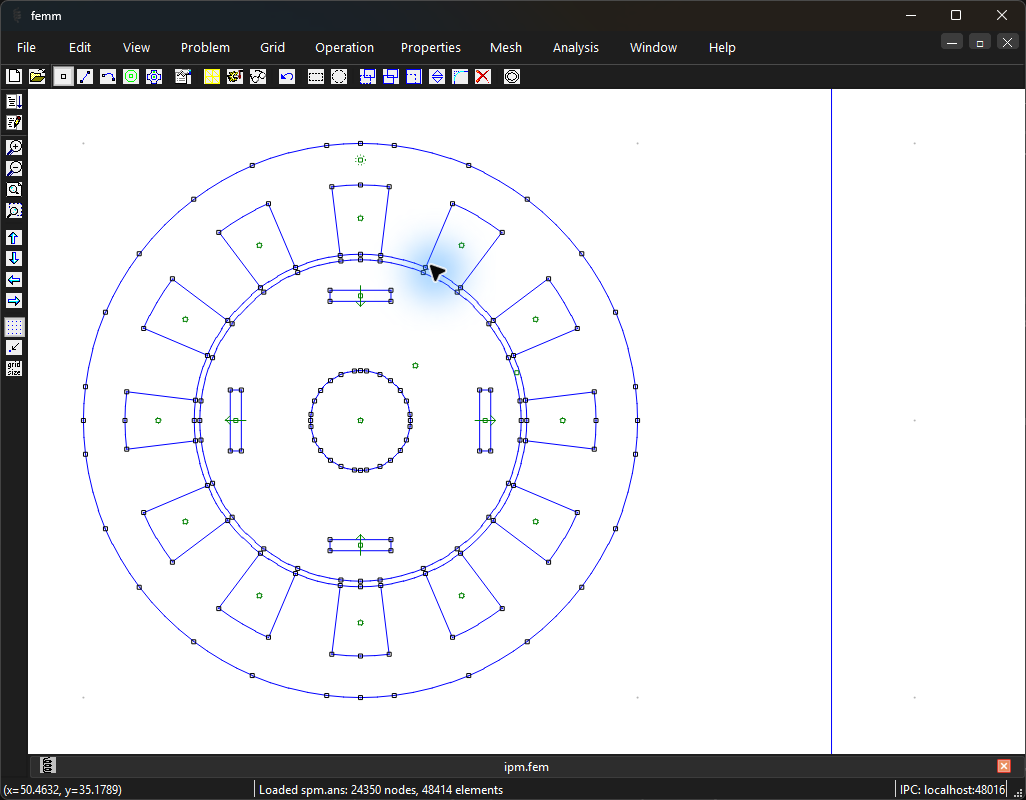
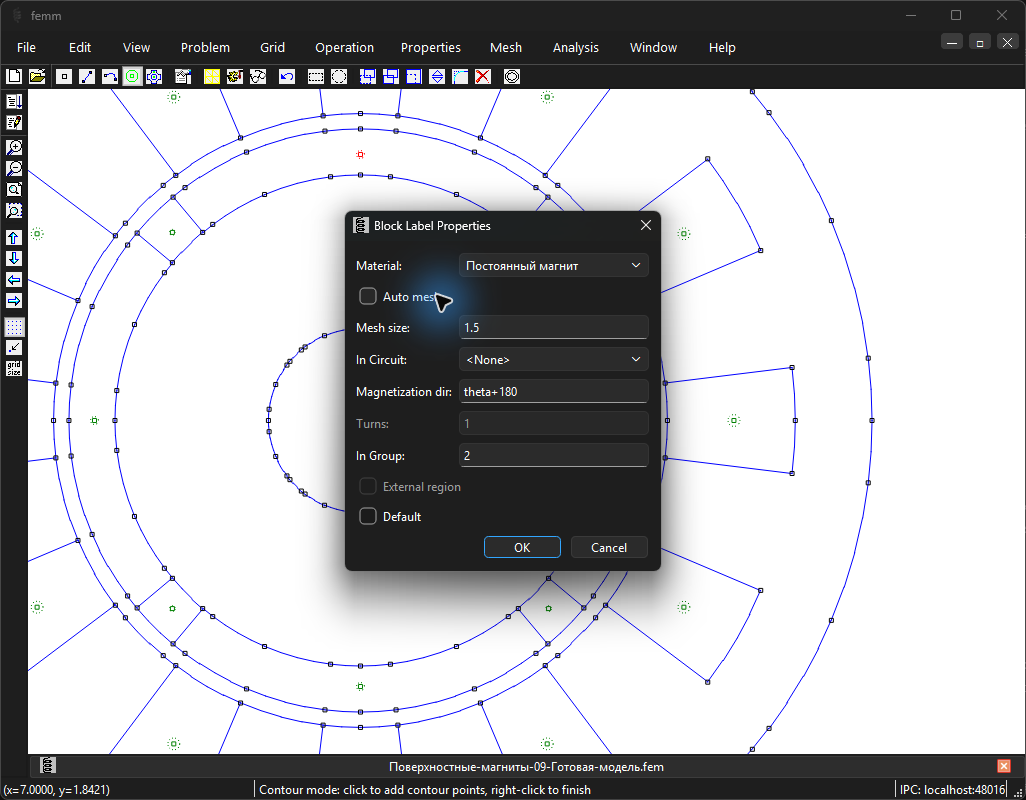
Поверхностная и внутренняя установки магнитов различаются путями потока и насыщением перемычек. Источник магнита задаётся направлением, а не только модулем.
Проверьте число полюсов, направления намагниченности и связи прямых и обратных сторон каждой фазы. Визуальный контроль дополняйте алгебраической суммой чисел витков.
При нулевых токах получите карту поля и трёх потокосцеплений. Проверьте фазовую последовательность и период повторения.
При одном контрольном токовом векторе сравните знак момента с ожидаемым направлением. Это обнаруживает разворот фазы или несогласованный угол до большого расчётного цикла.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
T
Электромагнитный момент
Н·м
Границы применимости. Параметр коэрцитивного источника линии возврата не является запасом по необратимому размагничиванию. Последнее проверяется по температурной характеристике материала.
При H = 0 модель возвращает B = 1{,}2 \,\text{Тл}; при H = -H_c вдоль намагниченности B = 0.
Ответ: Нормальная H_c линейного эталона \approx 909{,}457 \,\text{кА}/\text{м}; критерий необратимого размагничивания из этого числа не следует.
Проверка: Все магнитные параметры должны относиться к одной температуре; направление m имеет единичную длину.
Углублённый разбор
Однозначный переход между фазными величинами и осями d, q
Зачем вводятся вращающиеся координаты
Физически в FEMM заданы токи трёх неподвижных фазных обмоток и положение ротора. Оси d и q — способ описания этих же величин относительно выбранной оси ротора. В синхронной PM-машине d совмещают с положительным потоком магнитов, q поворачивают от d на 90 электрических градусов в положительном направлении вращения. В асинхронной машине ось d можно ориентировать по потокосцеплению ротора: это другая физическая привязка при тех же алгебраических формулах.
Далее используется амплитудно-инвариантное преобразование: модуль вектора dq равен амплитуде симметричного фазного тока. Это не действующее значение и не энергетически инвариантное преобразование с коэффициентом корень из 2/3. Электрический угол равен p механических углов плюс начальное смещение. Начальное смещение определяется ориентацией обмотки и магнитов, а не выбирается по внешнему виду горизонтальной оси чертежа. Для существующей нелинейной IPM-модели курса это смещение равно 90 электрическим градусам.
p обозначает пары полюсов; i0 — нулевая последовательность, которая отдельно учитывается при наличии пути её тока.
Вывод прямого и обратного преобразований
Представим фазные оси единичными векторами с углами 0, +120^\circ и -120^\circ. Проекция фазных токов на оси \alpha и \beta представляет сумму трёх проекций, умноженную на 2/3. Коэффициент следует из суммы квадратов трёх косинусов, равной 3/2. Далее обычный поворот базиса на угол \theta эл даёт d и q. Для нулевой суммы фазных токов обратное преобразование восстанавливает каждый фазный ток без дополнительного масштаба.
Обратное преобразование важно не только для определения токов. Ровно ту же матрицу применяют к фазным потокосцеплениям и напряжениям; смесь разных нормировок в формуле момента даёт систематическую ошибку в 1,5 либо корень из двух раза. При вращении ротора в расчётной серии \theta эл обновляют на каждом шаге. При вычислении механической производной коэнергии фиксируют исходные физические фазные токи: это иное условие, чем сохранение i_d и i_q при повороте.
Формула непосредственно задаёт ток каждой цепи FEMM через mi_modifycircprop(name,1,current).
Мощность, момент и независимые проверки
Скалярное произведение двух симметричных трёхфазных систем после преобразования получает множитель 3/2. Поэтому мгновенная электрическая мощность равна 3/2 суммы осевых произведений напряжения и тока; при наличии нулевой последовательности добавляется 3u_{0}i0. Подстановка стационарных уравнений ud=Rid−\omega эл \Psi q и uq=Riq+\omega эл \Psi d разделяет потери меди и электромагнитную мощность. Деление последней на механическую угловую скорость даёт формулу момента.
Формула dq описывает основную пространственную гармонику и выбранный способ осреднения. В пазовой машине локальный полевой момент содержит дополнительную зависимость от положения. Его рассчитывают интегралом напряжений Максвелла и сравнивают со средним dq-моментом на согласованном периоде. Не следует объявлять мгновенную разность этих величин ошибкой решения, пока не разделены пространственные гармоники и численная погрешность.
Фазные токи: iA=−3 А; iB=4,964 А; iC=-1,964 А. Их сумма равна нулю.
Сумма квадратов равна 37,5 А² = (3/2)(9+16). Обратное преобразование возвращает i_d=-3 А и i_q=4 А.
При p=2 механический поворот на 15^\circ означает изменение электрического угла на 30^\circ. В данной IPM-модели при \theta мех=0 следует использовать \theta эл=90^\circ, а не нуль.
Ответ. Токовая амплитуда равна 5 А, действующий ток симметричной фазы — 3,536 А.
Проверка. Скрипт проверяет восстановление при четырёх углах и норму тока с абсолютным допуском 10⁻¹².
Проверка фаз и направления момента
Найдите начальную d-ось по основной гармонике потокосцеплений ХХ. Укажите геометрическое и электрическое направления.
В четырёх положениях ротора задайте одни и те же i_d, i_q через фазные токи; восстановите i_d, i_q из реально считанных цепей FEMM.
Поменяйте знак i_q и сравните средний момент, сохраняя определение положительного вращения.
Для производной коэнергии сохраните физические фазные токи на соседних углах и поясните отличие от предыдущей серии.
Ожидаемый результат. Описание преобразования и проверенные фазные токи.
Проверка. Сумма фазных токов и норма проходят проверку; оси, p, радианы/градусы и начальный угол заданы явно.
Прямое и обратное преобразование: численные тождества
Самостоятельный аналитический эталон в MicroPython.
"""FEMM 5, встроенный MicroPython. Аналитика и обработка ранее решённой FE-карты.Рабочая папка: распакованный комплект audit-machines. Новые поля не решаются."""importmath,json,sysassertsys.implementation.name=='micropython'# FEMM CLI и команда запуска сохранённого файла передают его путь в sys.argv[0].# Локальные модели/таблицы ищутся возле программы, а не в случайной рабочей папке.importos_saved_file=globals().get('__file__')or(sys.argv[0]ifsys.argvelse'')ifnot_saved_fileornotos.path.isfile(_saved_file):raiseRuntimeError('Запустите сохранённый файл из полного распакованного комплекта командой FEMM Run Script; не вставляйте его частями в консоль.')os.chdir(os.path.dirname(os.path.abspath(_saved_file)))defabc(d,q,theta):return[d*math.cos(theta-k*2*math.pi/3)-q*math.sin(theta-k*2*math.pi/3)forkinrange(3)]defdq(v,theta):return[2/3*sum(v[k]*math.cos(theta-k*2*math.pi/3)forkinrange(3)),-2/3*sum(v[k]*math.sin(theta-k*2*math.pi/3)forkinrange(3))]checks=[]forthetain[0,.3,1.7,6.28]:v=abc(-3,4,theta);back=dq(v,theta)checks.append(max(abs(back[0]+3),abs(back[1]-4),abs(sum(v)),abs(sum(x*xforxinv)-37.5))<1e-12)# Геометрическая сумма векторов ЭДС q соседних пазов.defkw(q,alpha,pitch,harmonic):z=sum(complex(math.cos(harmonic*k*alpha),math.sin(harmonic*k*alpha))forkinrange(q))/qreturnabs(z)*abs(math.sin(harmonic*pitch/2))wind=[]forq,alpha,pitch,labelin[(1,math.pi/3,math.pi,'Q12_2p4_full'),(1,math.pi/3,2*math.pi/3,'Q12_2p4_short'),(3,math.pi/9,math.pi,'Q36_2p4_distributed')]:wind.append({'case':label,'harmonics':[{'nu':h,'kw':kw(q,alpha,pitch,h)}forhin[1,3,5,7]]})withopen('ipm-map-compact.json')asf:data=json.load(f)speeds=[];R=.1;U=4.;Imax=10.;p=data['p']fornin[100,200,300,500,750,1000,1500,2000,3000]:omega=2*math.pi*n/60*p;admissible=[]forpointindata['points']:ifpoint['iq_A']<0orpoint['I_A']>Imax+1e-9:continueud=R*point['id_A']-omega*point['psiq_Wb'];uq=R*point['iq_A']+omega*point['psid_Wb'];u=math.sqrt(ud*ud+uq*uq)ifu<=U:admissible.append((point['Tmean_Nm'],point,u))ifadmissible:T,point,u=max(admissible,key=lambdav:v[0]);speeds.append({'n_rpm':n,'T_Nm':T,'Pmechanical_W':T*2*math.pi*n/60,'id_A':point['id_A'],'iq_A':point['iq_A'],'Upeak_V':u,'beta_deg':point['beta_deg'],'sampled_feasible':True})else:speeds.append({'n_rpm':n,'sampled_feasible':False,'meaning':'Ни одна из исследованных точек двух окружностей не допустима; отсутствие всех физических режимов не доказано.'})# Независимая линейная учебная машина: сеточный максимум в токовом диске.linear=[]fornin[0,500,1000,1500,2000,3000]:omega=4*2*math.pi*n/60;best=Noneforjinrange(201):id=-10+j*.05forkinrange(201):iq=k*.05ifid*id+iq*iq>100.000001:continuepsid=.08+.005*id;psiq=.008*iqud=.4*id-omega*psiq;uq=.4*iq+omega*psidifud*ud+uq*uq>48*48:continueT=6*(psid*iq-psiq*id)ifbestisNoneorT>best['T_Nm']:best={'n_rpm':n,'T_Nm':T,'id_A':id,'iq_A':iq,'Upeak_V':math.sqrt(ud*ud+uq*uq),'Pmechanical_W':T*2*math.pi*n/60}linear.append(bestor{'n_rpm':n,'sampled_feasible':False})result={'scope':'Аналитические тождества и постобработка существующих FE-данных, не новое решение FEMM. Ограничения R=0.1 Ом, Uамп=4 В заданы для учебного сравнения и не являются паспортом исходной машины. Линейная машина — отдельная аналитическая постановка.','checks_passed':all(checks),'winding_factors':wind,'native_map_operating_envelope':speeds,'linear_reference':linear,'dq_roundtrip_3_4_theta_0':abc(-3,4,0)}assertall(checks)withopen('dq-windings-voltage-result.json','w')asf:json.dump(result,f)print(json.dumps(result))
Границы модели.
Вывод преобразований и мощности самостоятельный. Заимствуется идея согласованного задания токов из источников; чужой Lua-код не переносится. Наличие dq-токов не означает моделирования регулятора, ШИМ или инвертора.
Первоисточники: [19] (Скачанный выделенный раздел: обмотки, пульсации и ослабление поля; с. 105–129, в том числе с.125–127 по ограничению напряжения.); [71] (README и resources/FOC_sim.lua; внешний Lua-маршрут не включается.).
От конструктивных размеров к магнитной и тепловой проверке
Какие ограничения связывают геометрию машины
Электрическая машина преобразует энергию за счёт взаимодействия поля и токов. Полевая модель описывает активное сечение, но конструкция содержит также лобовые части, изоляцию, корпус и пути охлаждения. Поэтому геометрически возможная обмотка ещё не обеспечивает допустимые ток, температуру и напряжение.
До создания модели составьте таблицу исходных ограничений: активная длина, диаметры, механический зазор, площадь паза, сечение изолированного провода, число проводников, материал, ток и охлаждение. После расчёта возвращайте в эту таблицу потокосцепления, момент и потери. Такая последовательность связывает предварительный выбор размеров с проверкой FEMM.
Влияние пазового раскрытия иногда оценивают увеличенным эффективным зазором. Если пазы построены в FEMM явно, дополнительно увеличивать геометрический зазор коэффициентом Картера нельзя: это повторно учитывает один эффект.
Приближение эффективного зазора применяют в предварительной гладкозазорной схеме, а не поверх явно заданной пазовой геометрии.
Медные потери и однозвенная тепловая оценка
Активное сопротивление зависит от полной длины провода, включая лобовые части. В магнитостатической модели идеализированной обмотки эта длина автоматически не появляется. Сначала вычислите сопротивление при известной температуре, затем мощности всех фаз и прочие источники тепла.
Для первого контроля заменим пути отвода тепла одним тепловым сопротивлением. Из баланса мощности следует превышение установившейся температуры. С учётом теплоёмкости получается дифференциальное уравнение первого порядка. Это собственная оценка курса; пространственное поле температуры в следующем практикуме FEMM проверяет её допущения.
R т — К/Вт; C т — Дж/К; \Delta T — К; \tau т — с. При постоянных коэффициентах и \Delta T(0)=0 решение равно PR т[1-\exp(-t/\tau т)].
Проверка размещения провода и температурного бюджета
Дано.S паза=100 мм², 90 проводников по 0,5 мм² меди; фазный ток 2 А действующего значения, провод фазы 50 м; \rho _{20}=1{,}724\cdot 10^{-8} Ом·м; три фазы. Для общей тепловой оценки R т=2 К/Вт, C т=300 Дж/К; учитывается только медь при 20 °C.
Коэффициент заполнения медью 0,45, плотность тока проводника 4 А/мм². Возможность размещения изоляции проверяется отдельно.
Фазное сопротивление 1,724 Ом; суммарные медные потери 20,688 Вт.
При постоянных потерях получаем предварительные тепловые параметры.
Ответ. Эта оценка даёт порядок нагрева и время выхода на режим. Она ещё не включает нагрев сопротивления, потери стали, магнитов и контактные тепловые сопротивления.
Проверка. Если учесть рост R, равновесие нужно согласовать повторно. Для \alpha _{20}=0{,}00393 К⁻¹ и среды 20 °C: \Delta T=P_{20}R т/(1-\alpha _{20}P_{20}R т)≈49,4 К. Условие положительного знаменателя выявляет ограничение этой линейной тепловой схемы.
Границы модели.
Учебные размеры, расчёты и выводы самостоятельны. Из материалов PEG отобраны только постановка магнитного проектирования и тепловые ограничения; расчёт силовой электроники и прошивки в маршрут не включён. Тепловая оценка не определяет допустимый класс изоляции или ресурс без исходных данных.
Первоисточники: [54] (физические страницы PDF 20, 24, 62–64); [55] (физические страницы PDF 50–56).
Код выполняется во встроенном Python FEMM 5. Он проверяет приведённый аналитический вывод; получение полевых данных выполняется отдельным практикумом с указанной моделью.
Python · встроенный MicroPython FEMM 5
"""Поверхностные и встроенные магниты: проверка геометрии и обмоток.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""importmath# Магнитная постоянная, Гн/м; остаточная индукция, Тл; относительная возвратная проницаемость.mu0=4*math.pi*1e-7remanence_t,recoil_permeability=1.2,1.05# Нормальная коэрцитивная напряжённость Hc задаёт пересечение возвратной прямой B(H) с B = 0.# Она не совпадает автоматически с внутренней коэрцитивной напряжённостью HcJ из паспорта магнита.normal_coercivity_am=remanence_t/(mu0*recoil_permeability)print("Нормальная коэрцитивность, А/м:",normal_coercivity_am)# Проверяем два пересечения возвратной прямой: при H = 0 и при H = −Hc.forfield_amin[0,-normal_coercivity_am]:flux_density_t=mu0*recoil_permeability*field_am+remanence_t# Порядок вывода: напряжённость, А/м; магнитная индукция, Тл.print(field_am,flux_density_t)
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
У машины с внутренними магнитами поток возбуждения сочетается с магнитной анизотропией ротора. Момент возникает как от взаимодействия тока с полем магнитов, так и от различия магнитных сопротивлений вдоль осей d и q.
Фрагмент таблицы Р10.2. Сохранённые результаты FEMM 5
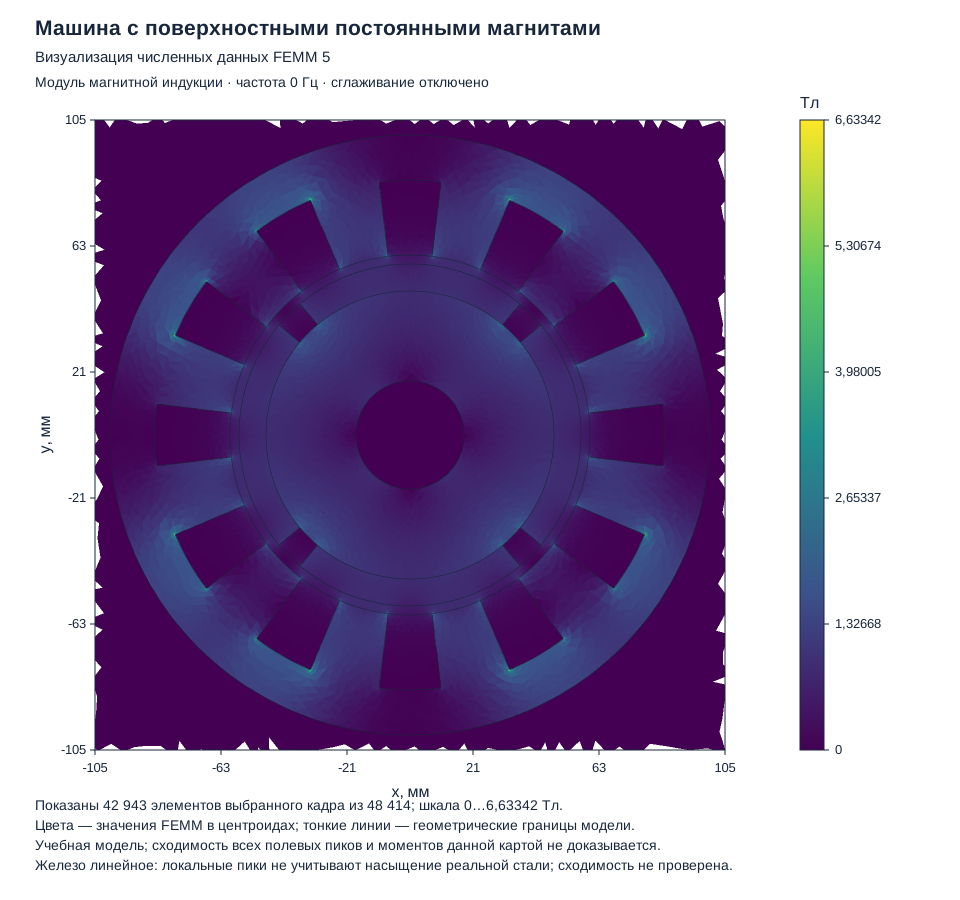
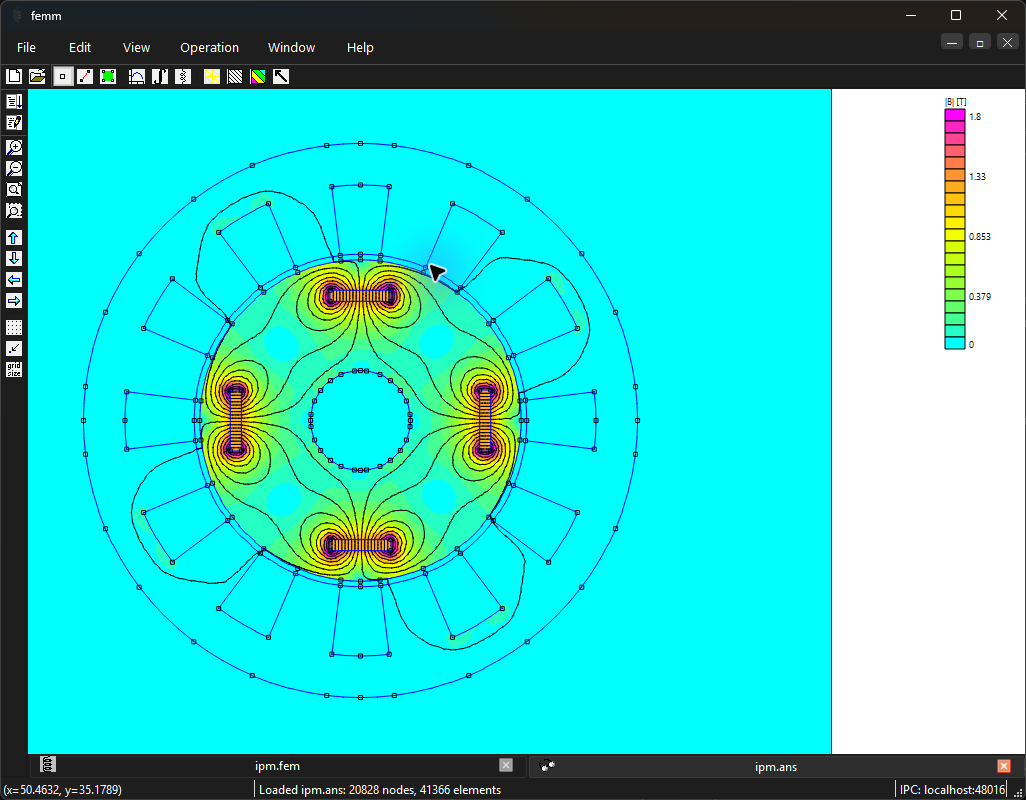
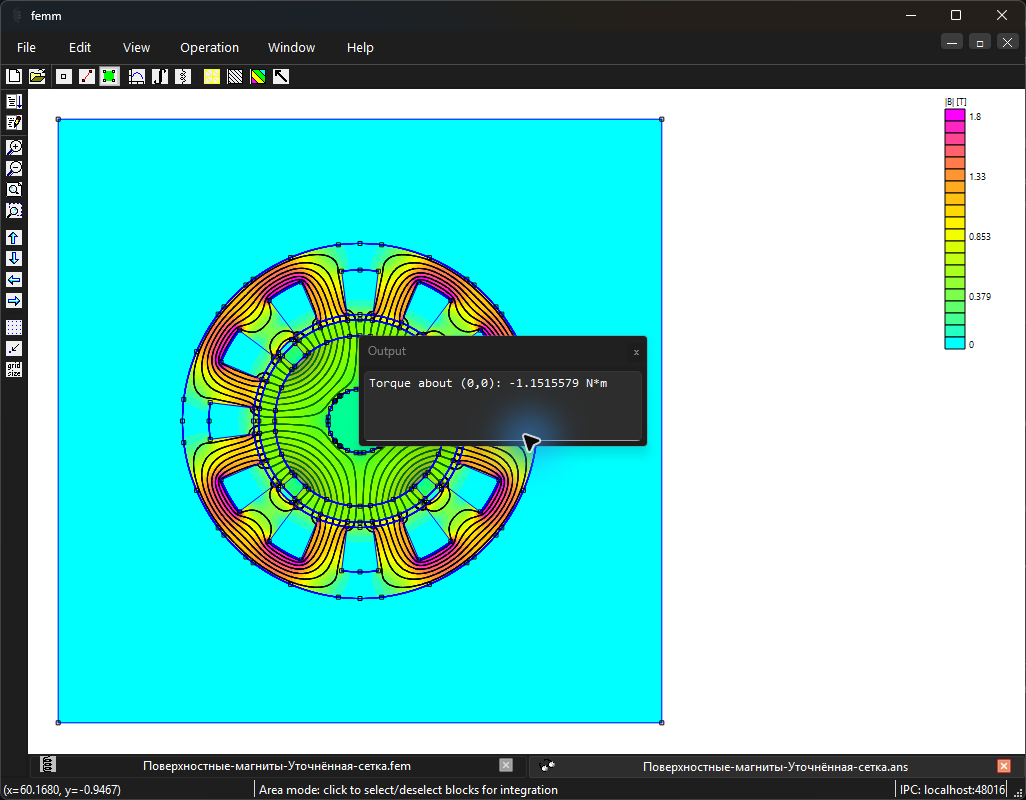
Рисунок 31.1. Визуализация численных данных FEMM 5: Машина с поверхностными постоянными магнитами. Это экспорт результатов поля, а не снимок окна программы.
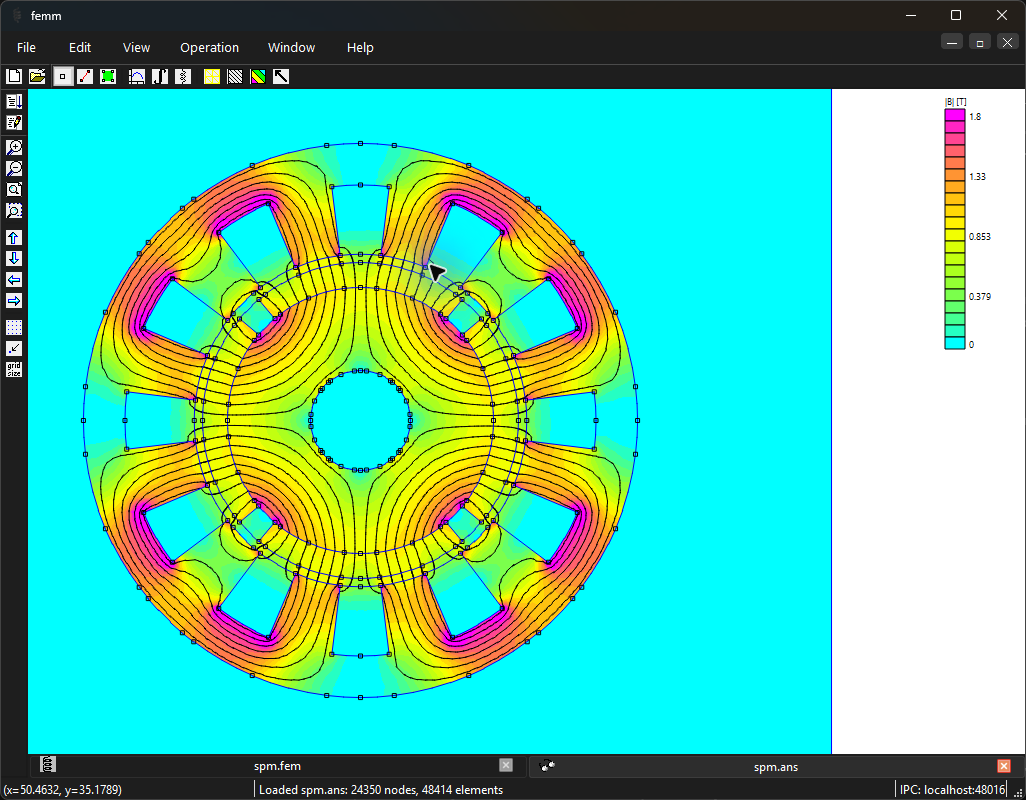
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Здесь энергия получена отдельным интегрированием с фактическим локальным направлением намагниченности. Способ интегрирования приведён в программе шага 11. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
Составьте проверочную таблицу двух машин: размеры, пары полюсов, число пазов, обмотка, магниты, температура, ограничения сравнения.
Критерий выполнения: Данные прослеживаются до источника; направления и знаки проверены; библиотечные параметры не объявлены подтверждёнными данными изготовителя.
[56] — Скачанный Day-Three-Workshop-Slides.pdf, с. 65–73, 78–82. Раздел управления MATLAB не входит в учебный маршрут.
[18] — Скачанная фиксированная версия 44fcedb, documentation/user_guide.md и tests_and_examples.md. Используется методика описания, не внешний py2femm.
[71] — README и resources/FOC_sim.lua; внешний Lua-маршрут не включается.