Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Сопоставление магнитной структуры и моментных свойств машины
Инженерный вопрос. Какой угол даёт наибольший средний момент при том же токе?
Угловые потокосцепления, ЭДС, средний и пульсирующий моменты позволяют оценивать магнитную структуру и выбирать токовый угол. Рабочие точки магнитов ограничивают допустимые режимы.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите геометрию, оси и токовые состояния с источником момента. Определите, какие составляющие нужно рассчитывать отдельными опытами.
Вычисленный аналитический эталон. Проследите знак момента и зависимость отклика от положения и возбуждения в принятой системе осей.
Ответить на вопрос по своим результатам. Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
Что включить в отчёт
Результат этого занятия. Сравнение допустимых углов с обоснованием выбранного режима.
Данные именно этого опыта. Сведите угол тока, его модуль, средний момент и размах угловой серии.
Оформление наблюдений. Токовые состояния, положение, момент и потокосцепления; при сравнении вариантов — одинаковые ограничения и геометрические множители.
Как обосновать результат
Проверка из практикума. Токовая окружность, область карты, угол и сеточная точность момента проверены.
Независимый контроль. Используйте симметрию, энергетический ориентир или независимый режим, предусмотренный занятием; зубцовый момент отделяйте от нагрузочного.
Критерий выполнения. Обоснован максимум на допустимой области; период усреднения правильный; пульсации не смешаны с погрешностью сетки.
Точность и расхождения. Оцените сеточную и угловую устойчивость требуемого момента. Среднее значение, амплитуда пульсаций и локальная производная имеют разные требования к шагу.
Основание сравнения. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Вывод для устройства
Свяжите результат с выбором токового угла, рабочей зоны или геометрии машины; статические точки не заменяют анализ коммутации и теплового режима.
Границы вывода. Статическое состояние и заданная характеристика магнита не подтверждают автоматически температурный режим, необратимое размагничивание или полный спектр потерь.
Теория и вывод формул
Нелинейные зависимости потокосцепления позволяют определить токовый режим с наибольшим средним моментом при заданном ограничении тока. Пульсации момента оцениваются отдельно, поскольку среднее значение не характеризует неравномерность вращающего усилия.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Максимальный момент на заданную амплитуду тока означает поиск на окружности i_d^2 + i_q^2 = I_{\text{амп}}^{2}. Для линейной машины со встроенными магнитами T = 3p[\Psi_{\text{пм}} + (L_d - L_q)i_d]i_q/2. Подстановка i_q = \sqrt{I^{2} - i_d^2} и дифференцирование по i_d дают условие (L_d - L_q)(I^{2} - 2i_d^2) - \Psi_{\text{пм}} i_d = 0. Оно объясняет отрицательный i_d при L_q > L_d, но является лишь линейным ориентиром.
Для насыщенной машины средний момент получают из угловой карты при каждом токовом направлении. Пульсации оценивают отдельно как размах T_{\max} - T_{\min} либо среднеквадратическое отклонение; определение обязательно указывается. Совпадение среднего момента не означает одинаковой вибрационной нагрузки. Вариант максимального момента при заданном токе ищет максимум по рассчитанным точкам с безопасной интерполяцией внутри области; ограничение напряжения при высоких скоростях требует дополнительной задачи и не следует автоматически из ограничения тока.
Линейный ориентир; в насыщенном случае оптимизируется реальный средний момент карты.
Порядок проверки результата
Численный пример ниже является аналитическим учебным эталоном. Его значения вычислены по указанным формулам; они не обозначают результат решения новой модели методом конечных элементов. Практикум связывает эталон с полевой задачей: сначала воспроизведите уже проверенный результат базового раздела, затем измените только один исследуемый параметр. Именно такое сравнение позволяет отделить ошибку программы от влияния геометрии, сетки и физического приближения. Сохраните исходную модель, рабочую копию и таблицу с заголовками величин. В подписи каждой величины укажите единицу, положительное направление и способ получения; для гармонических величин дополнительно укажите амплитудную нормировку. Если условие задачи не выполнено, остановите серию и сохраните причину отказа вместе с последним корректным состоянием.
Пояснение программы
Вычисляются оба корня условия максимума момента при заданной амплитуде тока. Проверка модуля продольного тока исключает точку вне допустимой окружности до извлечения квадратного корня. Положительная поперечная составляющая задаёт рассматриваемую ветвь момента. Для насыщенной машины максимум ищут по рассчитанной таблице потокосцеплений и среднего момента, а не по постоянным индуктивностям.
Максимум момента при заданном модуле тока
Аналитический вывод предполагает постоянные осевые индуктивности и потокосцепление магнитов. Ограничение задаётся модулем токового вектора. Пространственное приближение здесь — основная синусоидальная гармоника без явной зависимости энергии от угла при фиксированных осевых токах. Полный момент пазовой машины дополнительно проверяется угловой картой.
Выразите поперечный ток через продольный на выбранной двигательной ветви ограничения.
Подставьте это выражение в формулу момента и приравняйте производную по продольному току нулю. Полученное условие задаёт кандидатов стационарного значения.
Сравните допустимые корни и границы интервала. Для насыщенной машины повторите поиск по полевой карте с контролем ограничений по напряжению и размагничиванию.
Границы применимости. Стационарный корень может оказаться минимумом или принадлежать неверной ветви. Максимальный момент на ампер не совпадает с оптимумом при дополнительном ограничении напряжения на высокой скорости. Формула момента через две осевые компоненты описывает синусоидальную модель основной гармоники без явной зависимости энергии от угла при фиксированных осевых токах. Зубцовый момент и пространственные пульсации проверяют по полной угловой полевой карте.
T = 6[0{,}08 - 0{,}003i_d]i_q = 5{,}094133 \,\text{Н}\cdot \text{м}; при i_d = 0 момент равен 4{,}8 \,\text{Н}\cdot \text{м}.
Ответ: Линейный максимум превышает режим i_d = 0 примерно на 6{,}13 \,\%; для насыщенной FEMM-модели его нужно проверить картой.
Проверка:i_d^2 + i_q^2 = 100 \,\text{А}^2; допустимый корень проверен по ограничению тока и максимальному моменту.
Углублённый разбор
Ограничение напряжения: основная скорость, ослабление поля и область мощности
Физический объект и два независимых ограничения
Синхронная машина преобразует электрическую мощность в механическую благодаря взаимодействию токов с потоком ротора. При увеличении частоты вращения растёт ЭДС, необходимая для поддержания тех же токов. Источник питания имеет конечное доступное напряжение, а обмотка — допустимый ток по нагреву. Поэтому найденная MTPA-точка перестаёт быть допустимой при достаточно большой скорости. Ослабление поля означает выбор отрицательного продольного тока, уменьшающего результирующее продольное потокосцепление.
Не следует интерпретировать отрицательный i_d как безопасный при любом токе. Он меняет магнитное состояние стали и может приблизить магниты к необратимому размагничиванию. Ограничение температуры и локальной напряжённости H в магнитах проверяется дополнительно. Карта потокосцеплений описывает электромагнитную возможность режима, но не заменяет тепловой расчёт, прочность ротора и данные изготовителя преобразователя.
Оба ограничения заданы в одной амплитудно-инвариантной нормировке. Действующее или линейное напряжение нельзя подставлять без преобразования.
Вывод границы по напряжению и основной скорости
В установившемся синхронном состоянии осевые токи и потокосцепления постоянны во вращающихся координатах. Производная в неподвижной системе возникает из вращения базиса. Добавляя падение напряжения в фазном сопротивлении, получаем осевые уравнения напряжения. Подстановка потокосцеплений из нелинейной карты даёт непосредственно требуемые ud, uq в каждой рассчитанной точке без замены карты постоянными индуктивностями.
Если сопротивление временно пренебрежимо, допустимый модуль потокосцепления обратно пропорционален электрической скорости. В линейном приближении \Psi d=\Psi пм+L_d i_d, \Psi q=L_q i_q эта граница является эллипсом со смещённым центром. Основная скорость для выбранной MTPA-точки получается из первого касания границы напряжения; при ненулевом сопротивлении решается квадратное уравнение по \omega эл. Дальше ищут максимум момента в пересечении токового диска, границы напряжения и допустимой части карты.
Область почти постоянной мощности возможна, если при росте скорости машина способна уменьшать поток и сохранять достаточно большой момент, пропорциональный обратной скорости. Это свойство не гарантируется самим названием «ослабление поля». Характеристический ток \Psi пм/L_d показывает, достаточно ли токового запаса для сильного подавления продольного потока. При ограниченном запасе мощность в конце скоростного диапазона уменьшается.
Для постоянной мощности момент должен убывать как 1/\omega мех; характеристический ток — лишь линейный ориентир.
Как используется существующая нелинейная IPM-карта
В комплекте ipm-map-compact.json сохранены 58 усреднённых точек ранее выполненной нелинейной FEMM-серии при амплитудах 5 и 10 А. Потокосцепления преобразованы из реально полученных фазных значений с \theta 0=90^\circ. Существующий угловой проход не выполняется заново. Для учебной проверки заданы R ф=0,1 Ом и U ф,амп,max=4 В; эти значения не являются описанием модели.
При каждой скорости программа проверяет обе окружности и выбирает лучший из рассчитанных допустимых режимов с положительным i_q. Это дискретный поиск по имеющимся точкам. Внутренние токи между 5 и 10 А не рассчитывались; поэтому отсутствие допустимой точки нельзя объявлять доказательством отсутствия всех физических режимов. Программа намеренно не экстраполирует насыщенную карту и не объявляет полученную ступенчатую огибающую точной характеристикой привода.
Линейная машина: почему после MTPA изменяется токовый угол
Дано.p=4, \Psi пм=0,08 Вб, L_d=5 мГн, L_q=8 мГн, R ф=0,4 Ом; I амп≤10 А; U ф,амп≤48 В.
Прямой перебор токового диска с шагом 0,05 А при 1000 об/мин даёт i_d=-2{,}8 А, i_q=9{,}6 А, T=5{,}09184 Н·м и U амп=45,8213 В. Это близко к MTPA и ещё допустимо.
При 1500 об/мин выбирается i_d=-7{,}3 А, i_q=6{,}8 А: T=4{,}15752 Н·м, U амп=47,7448 В, P мех=653,062 Вт. Отрицательный продольный ток увеличился для снижения требуемой ЭДС.
При 2000 об/мин получается i_d=-8{,}75 А, i_q=4{,}75 А, T=3{,}028125 Н·м и P мех=634,209 Вт. Мощность на этом отрезке примерно сохраняется. При 3000 об/мин она уже снижается примерно до 453 Вт: бесконечная область постоянной мощности не возникает.
Ответ. Пример является отдельной аналитической машиной; его нельзя подписывать как результат исходной FEMM-IPM.
Проверка. Все выбранные точки проверяются по обоим ограничениям; численная точность оптимума ограничена шагом 0,05 А.
Та же проверка на фактической FEMM-карте
Дано. Исходная нелинейная IPM-карта; R ф=0,1 Ом; U амп,max=4 В; p=2.
При 200 об/мин среди рассчитанных точек допустим режим I=10 А, \beta =115^\circ: i_d=-4{,}22618 А, i_q=9{,}06308 А; требуется 3,11884 В; средний момент около 0,05079 Н·м.
При 300 об/мин эта MTPA-точка становится недопустимой. Среди сохранённых точек выбирается окружность 5 А, \beta =100^\circ, со средним моментом около 0,02334 Н·м.
Начиная с 750 об/мин ни одна из сохранённых точек этих двух окружностей не проходит ограничение. Нужно досчитать внутреннюю область, а не объявлять двигатель физически неспособным работать.
Ответ. Новая ступень постобработки действительно использует сохранённые полевые данные; обосновать постоянную мощность именно этой учебной IPM по двум окружностям нельзя.
Проверка. В JSON указаны исходная нормировка, начальный электрический угол и область фактически обследованных токов.
Допустимая область на токовой карте
Выполните dq_windings_voltage.py и постройте кривые T(n), P(n), id(n), iq(n) для двух раздельных примеров.
Наложите токовую окружность и границу напряжения на координаты существующей карты. Обозначьте рассчитанные точки и непокрытую внутреннюю область.
Добавьте несколько токовых радиусов в обнаруженной области перехода; интерполируйте только внутри проверенной области.
Проверьте локальную H в магнитах в режиме наибольшего отрицательного i_d и выбранную рабочую температуру.
Ожидаемый результат. Огибающая допустимых состояний с разделением MTPA, ослабления поля и границ применимости.
Проверка. Ни действующие значения, ни линейные напряжения не смешаны с фазными амплитудами; отсутствие данных не названо отсутствием режима.
Ограничения тока и напряжения на сохранённой нелинейной IPM-карте
Постобработка существующих FEMM5-данных и отдельный аналитический эталон; новые полевые решения не выполняются.
"""FEMM 5, встроенный MicroPython. Аналитика и обработка ранее решённой FE-карты.Рабочая папка: распакованный комплект audit-machines. Новые поля не решаются."""importmath,json,sysassertsys.implementation.name=='micropython'# FEMM CLI и команда запуска сохранённого файла передают его путь в sys.argv[0].# Локальные модели/таблицы ищутся возле программы, а не в случайной рабочей папке.importos_saved_file=globals().get('__file__')or(sys.argv[0]ifsys.argvelse'')ifnot_saved_fileornotos.path.isfile(_saved_file):raiseRuntimeError('Запустите сохранённый файл из полного распакованного комплекта командой FEMM Run Script; не вставляйте его частями в консоль.')os.chdir(os.path.dirname(os.path.abspath(_saved_file)))defabc(d,q,theta):return[d*math.cos(theta-k*2*math.pi/3)-q*math.sin(theta-k*2*math.pi/3)forkinrange(3)]defdq(v,theta):return[2/3*sum(v[k]*math.cos(theta-k*2*math.pi/3)forkinrange(3)),-2/3*sum(v[k]*math.sin(theta-k*2*math.pi/3)forkinrange(3))]checks=[]forthetain[0,.3,1.7,6.28]:v=abc(-3,4,theta);back=dq(v,theta)checks.append(max(abs(back[0]+3),abs(back[1]-4),abs(sum(v)),abs(sum(x*xforxinv)-37.5))<1e-12)# Геометрическая сумма векторов ЭДС q соседних пазов.defkw(q,alpha,pitch,harmonic):z=sum(complex(math.cos(harmonic*k*alpha),math.sin(harmonic*k*alpha))forkinrange(q))/qreturnabs(z)*abs(math.sin(harmonic*pitch/2))wind=[]forq,alpha,pitch,labelin[(1,math.pi/3,math.pi,'Q12_2p4_full'),(1,math.pi/3,2*math.pi/3,'Q12_2p4_short'),(3,math.pi/9,math.pi,'Q36_2p4_distributed')]:wind.append({'case':label,'harmonics':[{'nu':h,'kw':kw(q,alpha,pitch,h)}forhin[1,3,5,7]]})withopen('ipm-map-compact.json')asf:data=json.load(f)speeds=[];R=.1;U=4.;Imax=10.;p=data['p']fornin[100,200,300,500,750,1000,1500,2000,3000]:omega=2*math.pi*n/60*p;admissible=[]forpointindata['points']:ifpoint['iq_A']<0orpoint['I_A']>Imax+1e-9:continueud=R*point['id_A']-omega*point['psiq_Wb'];uq=R*point['iq_A']+omega*point['psid_Wb'];u=math.sqrt(ud*ud+uq*uq)ifu<=U:admissible.append((point['Tmean_Nm'],point,u))ifadmissible:T,point,u=max(admissible,key=lambdav:v[0]);speeds.append({'n_rpm':n,'T_Nm':T,'Pmechanical_W':T*2*math.pi*n/60,'id_A':point['id_A'],'iq_A':point['iq_A'],'Upeak_V':u,'beta_deg':point['beta_deg'],'sampled_feasible':True})else:speeds.append({'n_rpm':n,'sampled_feasible':False,'meaning':'Ни одна из исследованных точек двух окружностей не допустима; отсутствие всех физических режимов не доказано.'})# Независимая линейная учебная машина: сеточный максимум в токовом диске.linear=[]fornin[0,500,1000,1500,2000,3000]:omega=4*2*math.pi*n/60;best=Noneforjinrange(201):id=-10+j*.05forkinrange(201):iq=k*.05ifid*id+iq*iq>100.000001:continuepsid=.08+.005*id;psiq=.008*iqud=.4*id-omega*psiq;uq=.4*iq+omega*psidifud*ud+uq*uq>48*48:continueT=6*(psid*iq-psiq*id)ifbestisNoneorT>best['T_Nm']:best={'n_rpm':n,'T_Nm':T,'id_A':id,'iq_A':iq,'Upeak_V':math.sqrt(ud*ud+uq*uq),'Pmechanical_W':T*2*math.pi*n/60}linear.append(bestor{'n_rpm':n,'sampled_feasible':False})result={'scope':'Аналитические тождества и постобработка существующих FE-данных, не новое решение FEMM. Ограничения R=0.1 Ом, Uамп=4 В заданы для учебного сравнения и не являются паспортом исходной машины. Линейная машина — отдельная аналитическая постановка.','checks_passed':all(checks),'winding_factors':wind,'native_map_operating_envelope':speeds,'linear_reference':linear,'dq_roundtrip_3_4_theta_0':abc(-3,4,0)}assertall(checks)withopen('dq-windings-voltage-result.json','w')asf:json.dump(result,f)print(json.dumps(result))
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Последовательность MTPA→ограничение напряжения взята из скачанного раздела Бьянки. Вывод уравнений, линейный численный пример и применение к собственной FEMM-карте самостоятельные. Полный курс управления приводом и внешние библиотеки не требуются.
Первоисточники: [19] (Скачанный выделенный раздел: обмотки, пульсации и ослабление поля; с. 105–129, в том числе с.125–127 по ограничению напряжения.).
На каждом направлении тока задайте физические фазные значения по выбранному углу ротора.
Выполните угловой проход и получите средний момент, размах и потокосцепления.
Сравните оценку момента карты с полевым интегралом и линейным ориентиром.
Найдите максимальное среднее значение на окружности; уточните токовый угол около максимума.
Проверьте пульсации момента в найденном оптимальном режиме; укажите среднее значение и размах отдельно.
Для второй амплитуды тока повторите поиск; не масштабируйте насыщенную карту линейно.
Ожидаемый результат. Оптимальный токовый угол и средний момент найдены в рамках ограничения, а пульсации представлены отдельно.
Как проверить. Токовая окружность, область карты, угол и сеточная точность момента проверены.
Обработка и анализ результатов
Какой угол даёт наибольший средний момент при том же токе?
Сведите угол тока, его модуль, средний момент и размах угловой серии.
Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
С чем сравнить. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Итог работы. Сравнение допустимых углов с обоснованием выбранного режима.
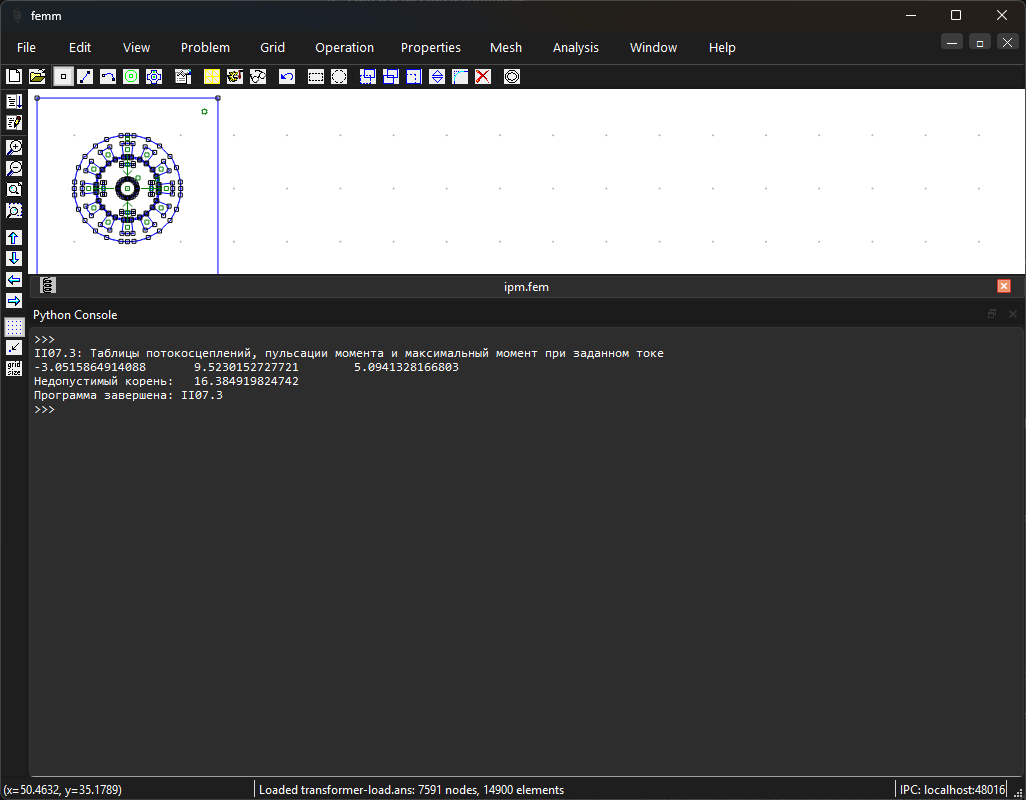
Код выполняется во встроенном Python FEMM 5. Он проверяет приведённый аналитический вывод; получение полевых данных выполняется отдельным практикумом с указанной моделью.
Python · встроенный MicroPython FEMM 5
"""Таблицы потокосцеплений, пульсации момента и максимальный момент при заданном токе.Среда: встроенный MicroPython FEMM 5.Аналитический учебный пример; полевой решатель не вызывается.Параметры, единицы величин и порядок вывода пояснены по стадиям."""importmath# Линейная машина с внутренними магнитами: число пар полюсов; магнитное потокосцепление, Вб;# индуктивности по осям d и q, Гн; допустимая амплитуда тока, А.pole_pairs,pm_flux_wb,ld,lq,current=4,0.08,0.005,0.008,10.0difference=ld-lq# Два алгебраических корня условия максимума момента при заданной амплитуде тока.roots=[(-pm_flux_wb+sign*math.sqrt(pm_flux_wb**2+8*difference**2*current**2))/(4*difference)forsignin[1,-1]]forid_ainroots:# Отбрасываем корень вне окружности допустимого тока до извлечения квадратного корня.ifabs(id_a)>current:print("Недопустимый корень:",id_a)continue# Выбираем положительную поперечную составляющую тока для рассматриваемой ветви момента.iq_a=math.sqrt(current**2-id_a**2)torque=1.5*pole_pairs*(pm_flux_wb+difference*id_a)*iq_a# Порядок вывода: продольный ток, А; поперечный ток, А; момент, Н·м.# Насыщенную машину исследуют по двумерной таблице потокосцеплений, а не по постоянным Ld и Lq.print(id_a,iq_a,torque)
Расчётное исследование и разбор результатов
Эти материалы продолжают практикум: постановка, программа встроенного Python, сохранённые численные результаты и проверка их смысла. Графики строятся по результатам FEMM 5.
У машины с внутренними магнитами поток возбуждения сочетается с магнитной анизотропией ротора. Момент возникает как от взаимодействия тока с полем магнитов, так и от различия магнитных сопротивлений вдоль осей d и q.
Фрагмент таблицы Р10.2. Сохранённые результаты FEMM 5
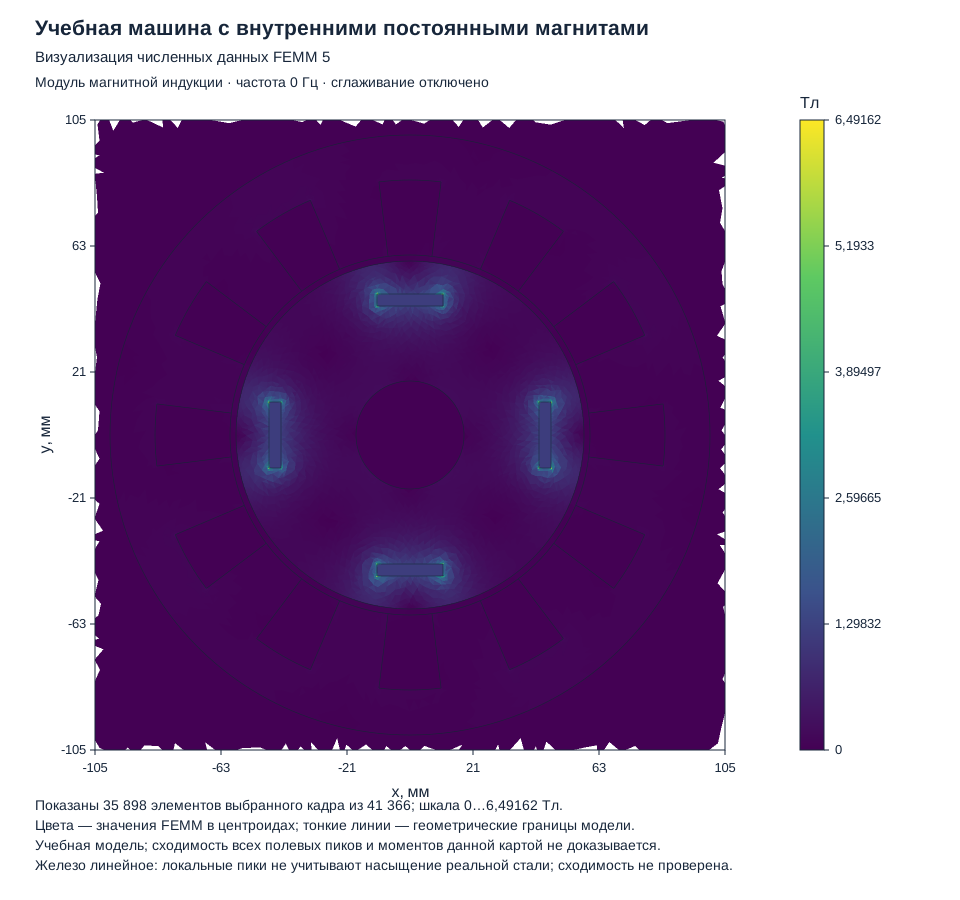
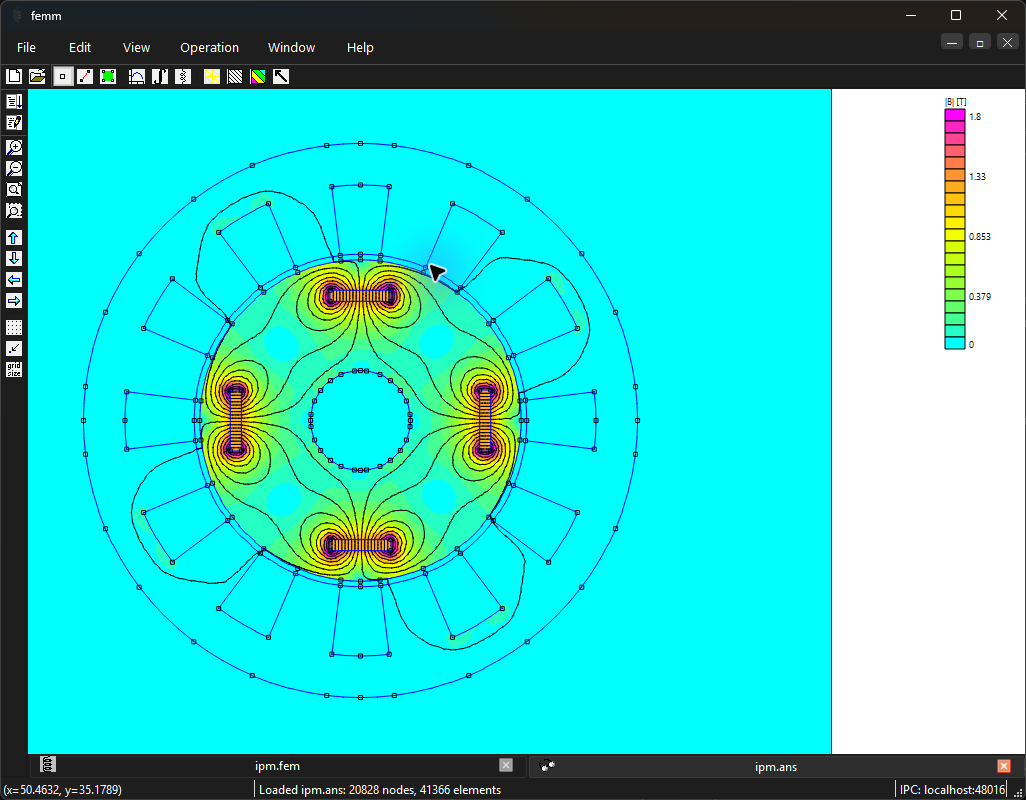
Рисунок 31.17. Визуализация численных данных FEMM 5: Машина со встроенными постоянными магнитами. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Толстые железные перемычки с постоянной проницаемостью шунтируют магниты. Слабое поле этого учебного образца показывает влияние геометрии и не является оценкой промышленной машины с внутренними постоянными магнитами. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
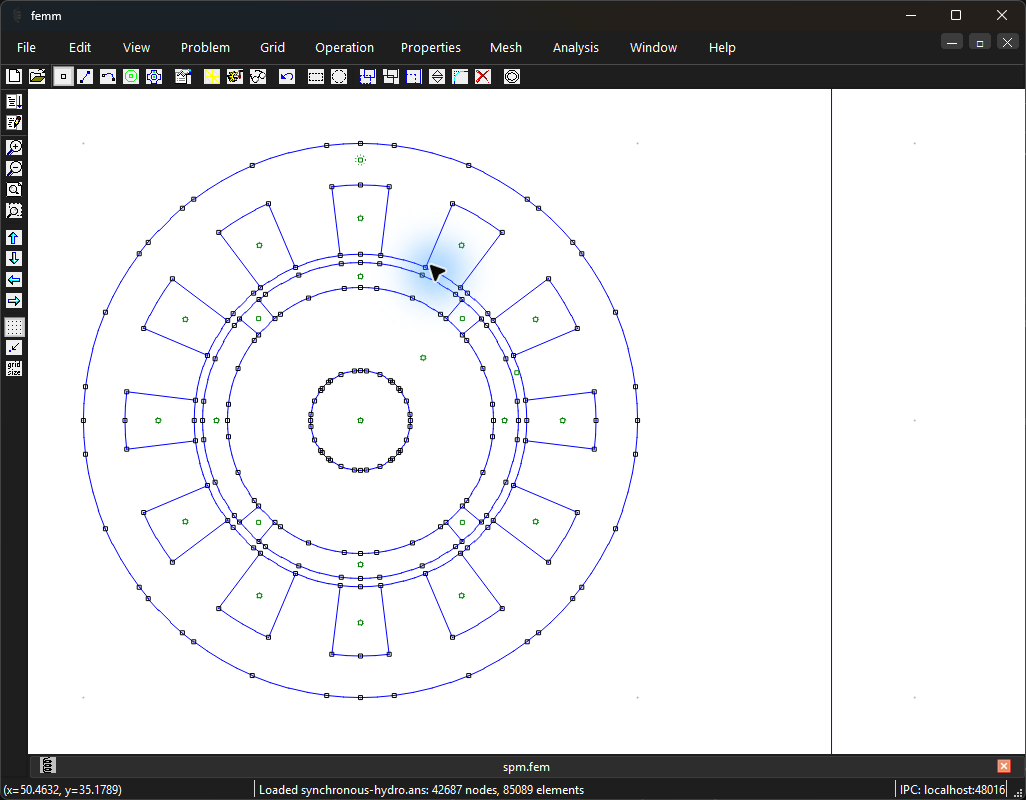
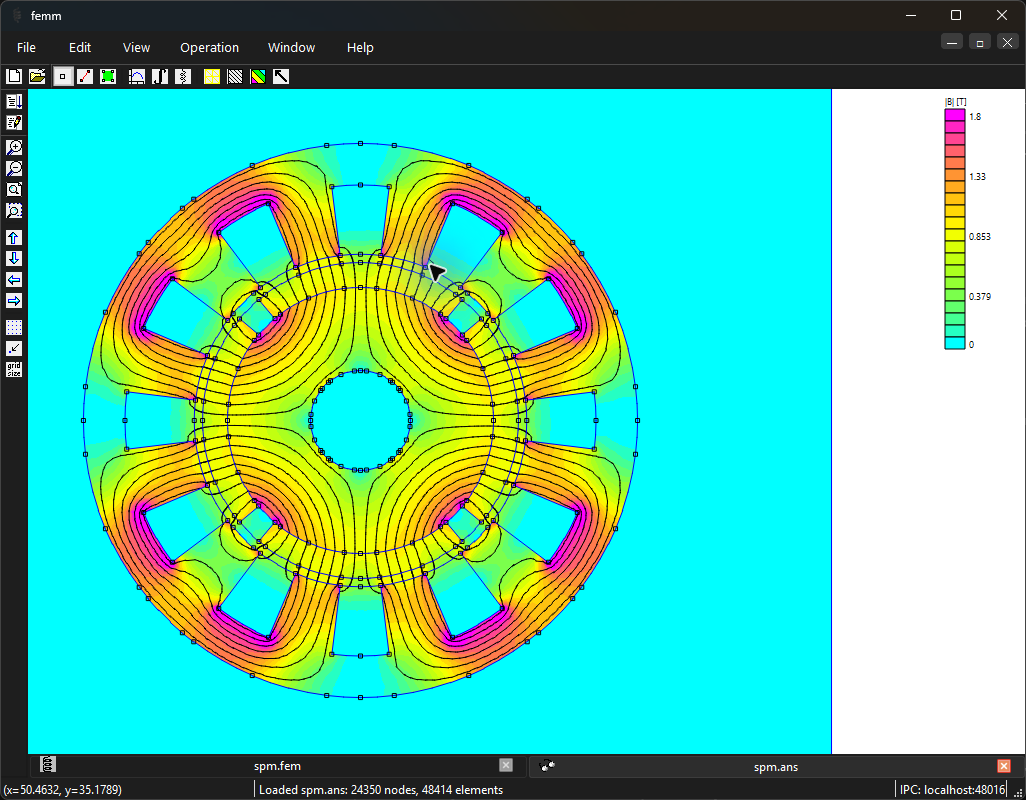
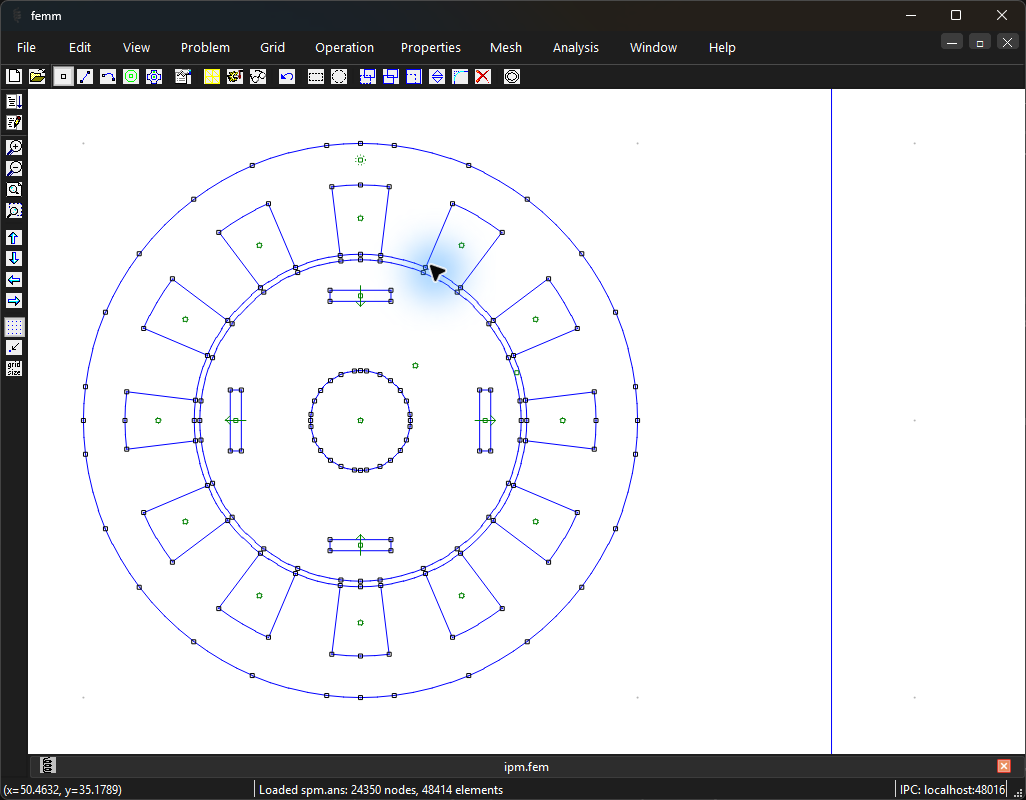
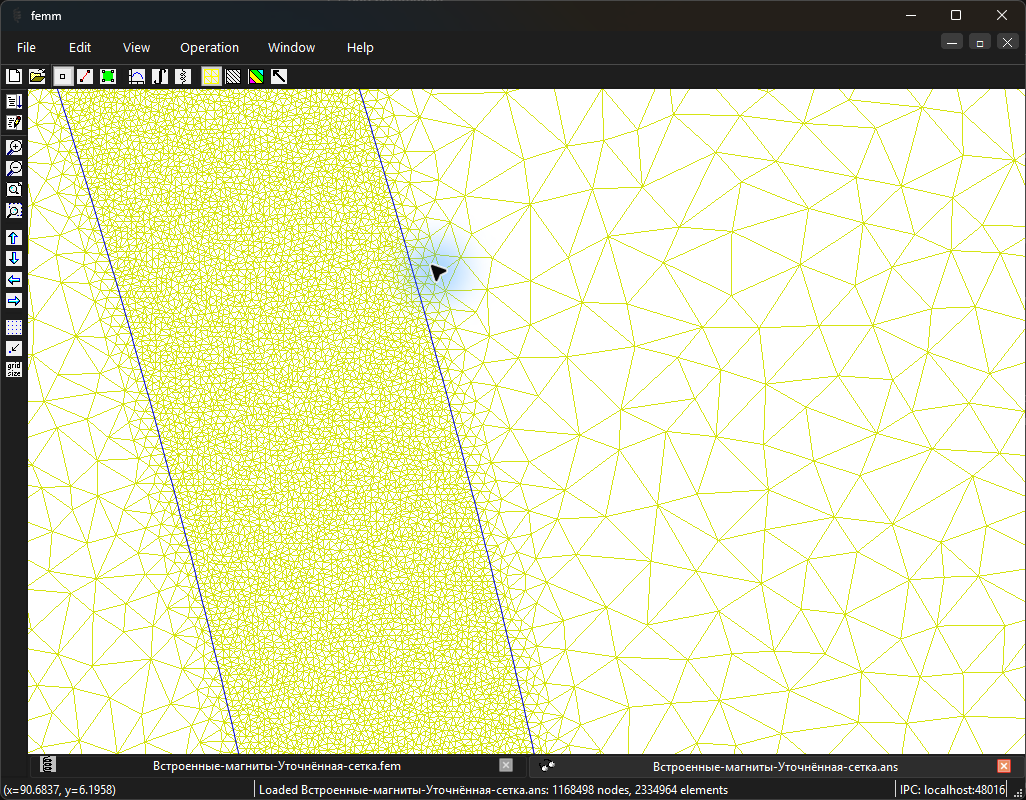
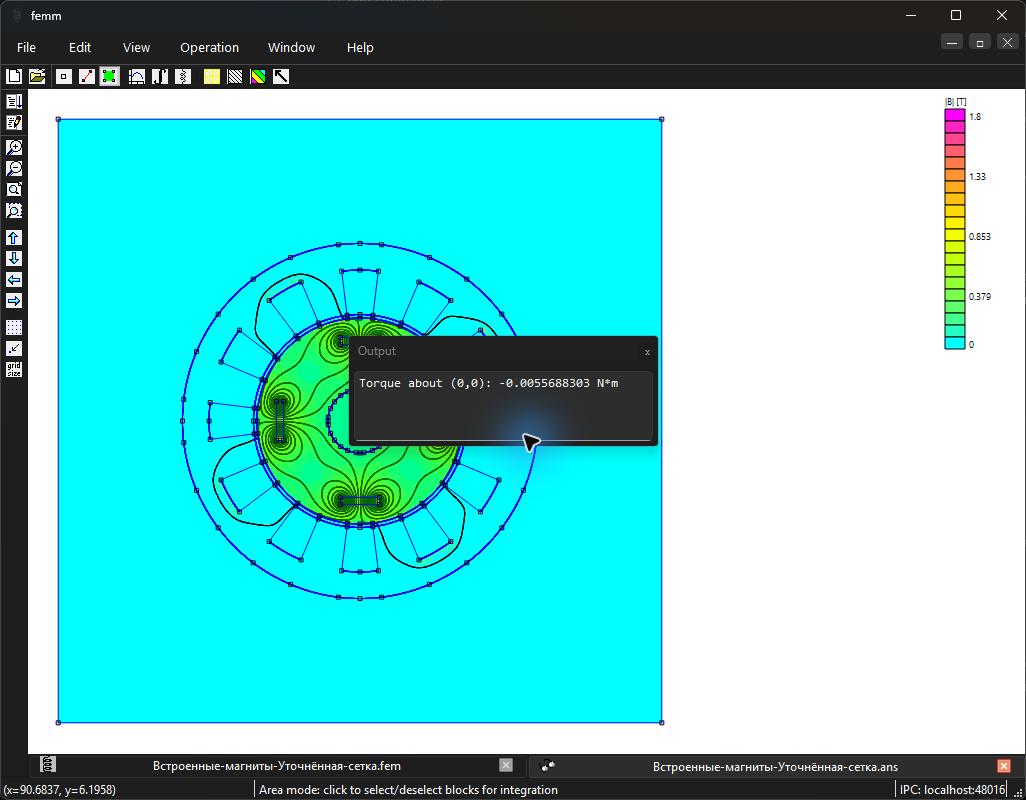
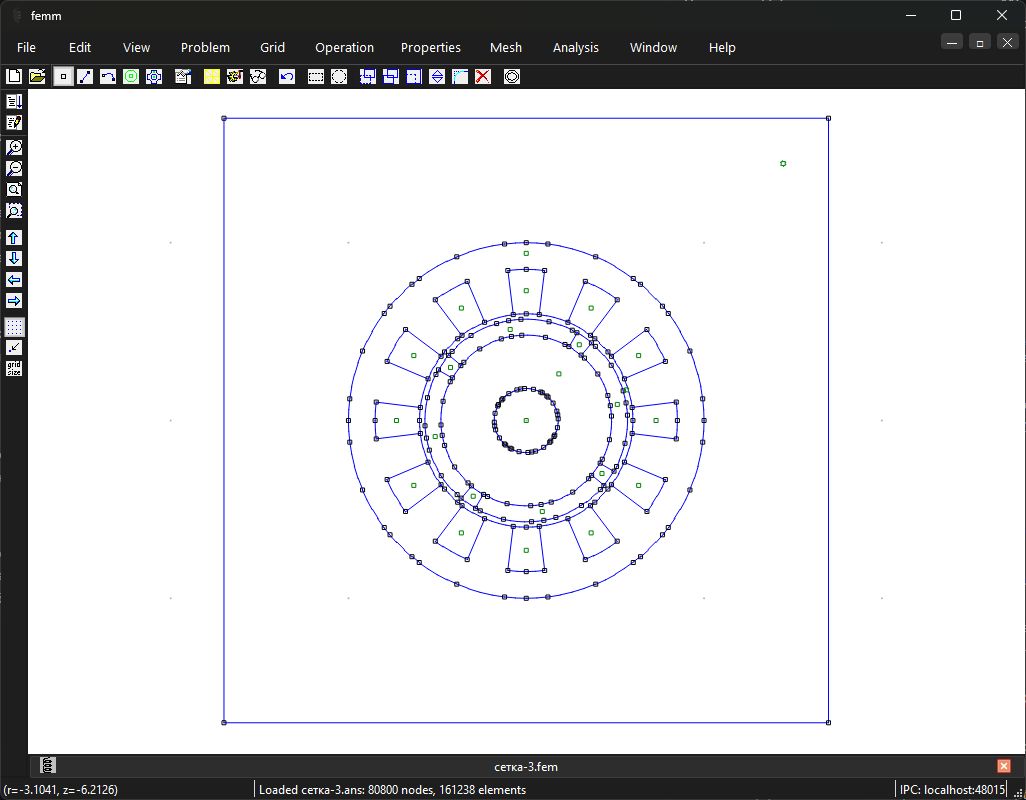
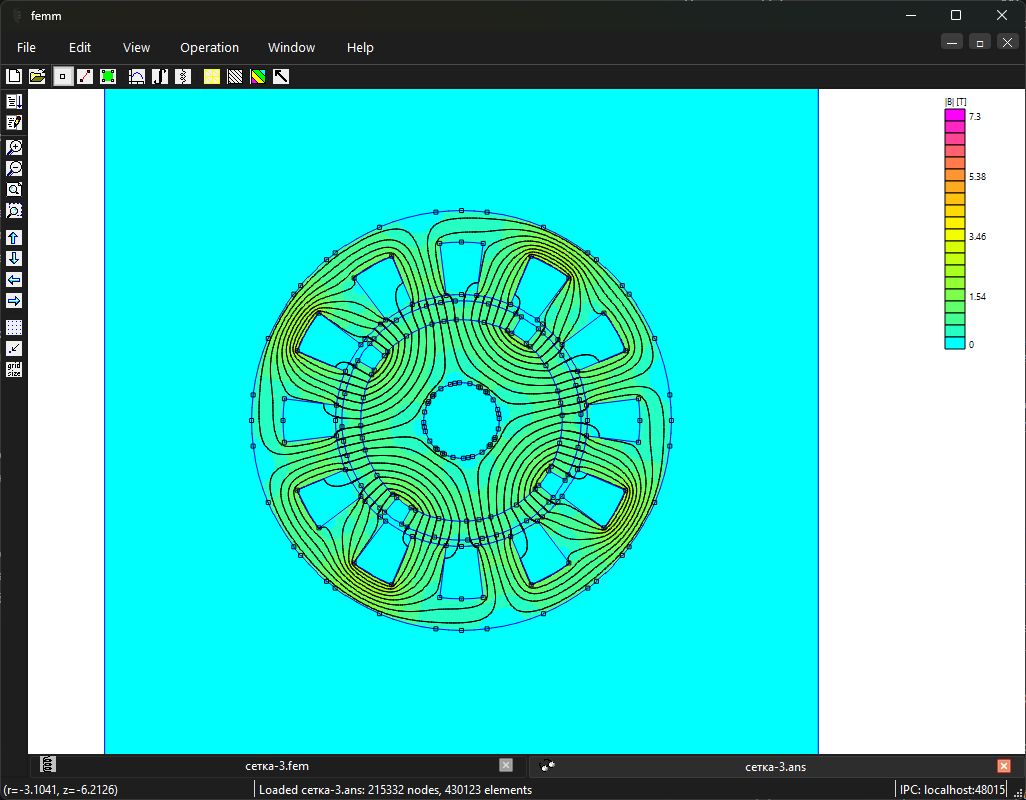
Ориентиры в интерфейсеРисунок 31.18. Геометрия: поверхностные постоянные магниты и проверенная трёхфазная обмотка Открыть в полном размереРисунок 31.19. Распределение магнитной индукции: поверхностные постоянные магниты и проверенная трёхфазная обмотка Открыть в полном размереРисунок 31.20. Геометрия: встроенные магниты; железные пути и магнитная анизотропия Открыть в полном размереРисунок 31.21. Распределение магнитной индукции: встроенные магниты; железные пути и магнитная анизотропия Открыть в полном размереРисунок 31.22. Машина со встроенными постоянными магнитами: выбранная сетка воздушного зазора. Открыть в полном размереРисунок 31.23. Машина со встроенными постоянными магнитами: момент ротора на выбранной сетке. Открыть в полном размереРисунок 31.24. Встроенная консоль FEMM: Таблицы потокосцеплений, пульсации момента и максимальный момент при заданном токе. Аналитическая проверка программы занятия. Показана консоль исходной редакции программы, зафиксированной при съёмке. Текущая программа с русскими пояснениями проверена отдельно во встроенном Python FEMM; этот снимок не является новым запуском текущей редакции. Открыть в полном размере
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
Скос пазов или магнитов можно предварительно исследовать усреднением согласованных двумерных сечений. Такой метод помогает увидеть подавление пространственных гармоник, сохраняя границу между приближением сечений и полноценной трёхмерной моделью.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Машина с постоянными магнитами: одно плоское сечение из расчётной серии для учёта скоса. Подписи скрыты для читаемости. Открыть в полном размереУчёт скоса машины с постоянными магнитами: статическое поле одного выбранного плоского сечения. Карта |B|, Т, и линии поля; итоговый эффект скоса получают взвешиванием серии угловых сечений. Открыть в полном размере
Самостоятельная работа
Найдите режим максимального момента при амплитудах тока 5 и 10 \,\text{А}. Сравните средний момент и размах пульсаций в оптимальной точке и при i_d = 0.
Критерий выполнения: Обоснован максимум на допустимой области; период усреднения правильный; пульсации не смешаны с погрешностью сетки.