Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Теоретическое занятие с количественной проверкой · Проверка исходных данных и выбор допустимой модели
Инженерный вопрос. Какие выводы позволяют и какие ограничивают три сравниваемые модели?
Выберите тип машины и постановку по требуемой характеристике: ЭДС, моменту, параметру цепи или потерям. Объясните, какое различие конструкций влияет на эту величину и какие исходные данные необходимы.
Последовательность решения, отчёт и критерии результата
Результат — аргументированный выбор типа двумерной модели для инженерного вопроса; обязательный запуск решателя здесь не заменяет сравнение допущений.
Последовательность решения
Обосновать постановку и способ измерения. Установите, какое пространственное тело представляет сечение, какие источники задаются независимо и в каких единицах вводятся параметры. Эти сведения определяют физический смысл результатов постпроцессора.
Проверка масштабирования глубины. Проследите, как исходные условия и допущения постановки определяют интерпретацию численного результата.
Сопоставление трёх моделей. Выполните действия практикума по его исходной таблице. Сопоставьте геометрию, источники, измеряемые величины и исключённые эффекты трёх машин.
Результат этого занятия. Краткое обоснование выбора модели под один конкретный расчётный вопрос.
Данные именно этого опыта. Сопоставьте геометрию, источники, измеряемые величины и исключённые эффекты трёх машин.
Оформление наблюдений. Составьте краткое описание модели: точные имена свойств, значения параметров, единицы и способы их задания в сохранённой копии.
Как обосновать результат
Проверка из практикума. Контрольные сравнения выполняются при одних токах и материалах; объясняется геометрическое допущение и отсутствующие эффекты. Круглая форма не используется как доказательство осесимметрии.
Независимый контроль. Восстановите исходные данные по повторно открытому файлу и проверьте, достаточно ли сохранённого описания для воспроизведения модели другим исполнителем.
Критерий выполнения. Каждое семейство имеет конкретные условия и проверку, плоскопараллельная или осесимметричная постановка обоснована, дополнительные типы не объявлены готовыми полными трёхмерными моделями.
Точность и расхождения. Оцените точность исходных размеров и свойств отдельно от будущей точности полевого решения.
Основание сравнения. Опорой служат определения постановки и единиц из теории занятия. Проверка документа предшествует физическому выводу по решению.
Вывод для устройства
На примере выявленной ошибки постановки объясните, как она повлияет на достоверность последующего расчёта.
Границы вывода. Проверенный двумерный вопрос является частью проектирования. Неучтённые торцевые, тепловые, механические и динамические эффекты перечисляются по назначению задачи.
Дополнительный расчётный метод
Простейшая электрическая машина и цепи её расчёта
Простейшая машина служит аналитическим эталоном взаимной индуктивности, ЭДС, мощности и момента. Последовательное ослабление допущений показывает, какие особенности реальной конструкции меняют результат.
Получаемые величины.M(\theta ) и \Psi (\theta ); e(\theta ) при \Omega; Pэм=e\cdot i и Mэм=Pэм/\Omega; ошибка гладкого зазора и μст→\infty
Записать допущения: гладкий малый зазор, большая проницаемость, игнорирование лобовых частей и реакции якоря в выбранном пределе.
Вывести потокосцепление при повороте и напряжение при скорости.
Получить мощность и момент двумя согласованными способами.
Повторить полевой опыт при конечной \mu, пазах и ненулевом токе якоря; сравнить именно защищаемые параметры.
Страницы источника. PDF 1–30 полностью: 1–5 цель и допущения; 6–18 поток, ЭДС, мощность и момент; 19–30 проверка на численных моделях и разные типы машин.
Выбор модели электрической машины основывается на источниках поля, геометрической симметрии, режиме работы и искомых величинах. Сопоставление конструкций позволяет установить, какие свойства устройства сохраняет допустимое двумерное приближение.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Трансформатор использует неподвижные связанные обмотки; асинхронная машина добавляет короткозамкнутую обмотку ротора и скольжение; синхронная — токовое возбуждение или постоянные магниты; реактивная — магнитную анизотропию; машина постоянного тока — специальное пространственное переключение якорных токов. Все они опираются на магнитное поле, потокосцепление, энергию и цепные условия, но набор источников и способ получения рабочей точки различаются.
Бесщёточная машина с несинусоидальной ЭДС — обычно машина с постоянными магнитами с несинусоидальной ЭДС и соответствующей коммутацией. В синхронной реактивной машине с дополнительными постоянными магнитами магниты дополняют реактивную структуру. Шаговая машина исследуется последовательностью статических фазовых положений; её срыв синхронизма требует динамики. Синхронный двигатель с возбуждением использует ту же основу поля, что генератор, но другое направление энергии. Однофазный АД и фазный ротор требуют дополнительных цепных условий.
\widehat U=R\widehat I+j\omega\widehat\Psi\quad\text{неподвижная гармоника};\qquad u=Ri+\frac{d\Psi(i,\theta)}{dt}\quad\text{цепь с движением}
Вторая формула содержит и изменение тока, и механического положения. Она не означает, что обычный графический интерфейс напрямую решает полный временной процесс.
Ограничения двумерной модели
Planar-постановка описывает поперечное сечение радиальной машины и принятую активную длину. Она хорошо раскрывает зубцы, зазор, намагниченность и локальное насыщение, но не вычисляет все торцевые поля. Осесимметрия предполагает непрерывную неизменность по окружности и азимутальную плотность тока. Дискретные полюсы аксиальной машины нарушают эту предпосылку: круглый внешний вид не делает такую машину осесимметричной.
Линейная машина может быть представлена плоским продольным сечением и поступательной силой, если обоснованы поперечные и конечные эффекты. Аксиальные и поперечно-поточные машины требуют специальных срезов или трёхмерного расчёта для полной картины. В FEMM допускается оценка нескольких 2D-сечений, но не обещание точного полного 3D-результата.
Поступательная сила и момент выводятся из одного энергетического принципа; геометрическая координата и её размерность различны.
Выбор уравнения по независимым состояниям
Сравнение типов машин начинается с источников поля, роли движения и электрического подключения. Одинаковый вид цветовой карты не означает одинаковую постановку.
Для неподвижной синусоидальной системы используйте комплексные амплитуды и одну частоту. Для карты положения используйте магнитостатику и явно задавайте токовое состояние.
Если ток меняется при вращении, уравнение выводится полной производной потокосцепления. Оно требует электрической цепи и при необходимости уравнения механики.
Назовите эффекты, вынесенные за двумерное сечение: лобовые части, кольца, торцевое рассеяние, скос. Укажите способ их дополнительного учёта или ограничьте область вывода.
Потокосцепление обмотки; тот же физический смысл, что у \Psi
Вб
\theta
Механический угол при дифференцировании энергии
рад
R
Активное электрическое сопротивление
Ом
T
Электромагнитный момент
Н·м
Границы применимости. Двумерная модель пригодна для конкретной проверяемой величины, а не автоматически для всех характеристик машины. Потери, коммутация и прочность могут требовать других моделей.
Разобранный численный пример
Проверка масштабирования глубины
Дано. Линейная плоская модель имеет глубину 80 \,\text{мм}, момент 2 \,\text{Н}\cdot \text{м}, фазное потокосцепление 0{,}10 \,\text{Вб}. Геометрию сечения и плотность ампер-витков сохраняем, глубину меняем на 120 \,\text{мм}.
В неизменном 2D-сечении распределение B сохраняется, поскольку уравнение поля и источники не изменились.
Энергия, активное потокосцепление и момент масштабируются отношением 120/80 = 1{,}5. Получаем T = 3 \,\text{Н}\cdot \text{м}, \Psi = 0{,}15 \,\text{Вб}.
Это не означает 1{,}5-кратный общий КПД, температуру или сопротивление лобовых частей. Они имеют другие физические зависимости.
Ответ: Масштабирование относится к объявленным активным интегральным результатам, а не ко всем величинам устройства.
Проверка: Подтверждение выполняется двумя реальными файлами разной глубины. Протокол реальной удлинённой машины потребовал бы дополнительных конструкционных данных.
Углублённый разбор
Наружнороторная LRK-машина и двусторонний линейный асинхронный двигатель
Наружнороторная сосредоточенная PM-машина
Наружнороторная машина размещает магниты на внутренней поверхности вращающегося колокола, а неподвижный зубцовый статор находится внутри. При одинаковом касательном напряжении увеличение рабочего радиуса увеличивает момент. Сосредоточенные катушки наматываются на отдельные зубцы и могут иметь короткие лобовые части; цена — другой спектр пространственных гармоник, который нужно проверять по конкретной раскладке. Название LRK относится к определённой традиции обмоток и не должно использоваться как универсальное название любой наружнороторной машины.
В открытой библиотеке FEMM имеется lrk.fem:12-пазовая машина с 14 магнитными полюсами и наружным ротором. Ранее эта геометрия уже решена в FEMM5. Её полезно рассматривать после обычной PM-машины как пример смены механического расположения, группы ротора и дробного отношения пазов к полюсам. Здесь q=12/(14\cdot 3)=2/7, поэтому упрощённая формула распределения для целого q неприменима: нужна фактическая таблица сторон катушек.
Сохранённое исходное состояние имеет нулевые токи фаз и представляет ХХ. Ненулевой статический зубцовый момент в одной позиции не является средним нагрузочным моментом. Для перехода к моторному режиму задают токи согласованно с p=7, обновляют электрический угол и исследуют полный обоснованный период.
Радиус входит в приближённый момент квадратично при одинаковом среднем касательном напряжении и длине; это не гарантия равной массы или потерь.
Линейная асинхронная машина: поле перемещается вдоль направляющей
Если развернуть поверхность вращающегося асинхронного двигателя в плоскость, вращающееся поле превращается в бегущее. Первичная часть содержит многофазную обмотку на зубчатом магнитопроводе, вторичная — проводящую полосу либо лист с магнитным возвратным путём. Индуцированные токи взаимодействуют с полем и создают продольную силу. Двустороннее исполнение располагает первичные части по обе стороны вторичной пластины, что позволяет уменьшать результирующую поперечную силу при симметрии.
Полюсное деление \tau — расстояние между соседними разноимёнными полюсами; за электрический период поле проходит два полюсных деления. Отсюда синхронная линейная скорость 2f\tau. Скольжение определяется относительно этой скорости. В установившейся основной гармонике электромагнитная мощность зазора равна произведению продольной силы на синхронную скорость, полезная механическая мощность — на скорость вторичной части, а разность превращается в потери вторичной цепи.
Открытый DoubleSidedLIM.fem уже решён в нашей FEMM5-библиотеке. Это гармоническая неподвижная постановка с частотой 1 Гц, глубиной 150 мм и крупными условными токами 2000 А амплитуды. Она полезна для изучения силы и выбора проводящей пластины, но не является готовым описанием транспортного двигателя. В частности, недостаточно вычислить момент относительно произвольного начала координат: для линейной машины основной результат — продольная сила.
У конечного линейного индуктора имеются продольный и поперечный концевые эффекты, а движение проводника не появляется автоматически из частотной постановки неподвижной геометрии. Подстановка частоты скольжения допустима лишь в оговорённом приближении. Для реальной тяговой характеристики нужны дополнительные проверенные соотношения либо более полная модель движения.
Соотношения относятся к установившейся основной гармонике при согласованном учёте потерь и концевых эффектов.
Проверка продольной силы в сохранённом DoubleSidedLIM
Дано. Ранее выполненное FEMM5-решение, выбирается только проводящая пластина по исходной метке(42;−1,5) в единицах модели.
Сохранённые средние продольные силы: интеграл Лоренца 4359 Н и WST4359,5936 Н. Относительная разность около 0,0141%.
Эти два метода используют одно численное поле. Их совпадение не является экспериментальной проверкой, не доказывает достаточность сетки и не устанавливает точность поперечной силы.
Группа 0 исходника общая для многих материалов; выбор всей группы смешал бы пластину и первичный магнитопровод. Поэтому в квитанции указан выбор конкретной области.
Ответ. Полезный подтверждённый результат примера — продольная сила на выбранной пластине в заданной неподвижной гармонической постановке.
Проверка. Поперечные WST/Lorentz-значения в сохранённом решении заметно различаются; их нельзя выдавать за независимо подтверждённую поперечную силу без отдельного исследования границ и выбора тела.
Две дополнительные топологии без нового программного стека
Для LRK найдите наружный ротор, все 14 магнитов, группы, раскладку 12 пазов и начальную электрическую ось; отличите число полюсов от пар.
Для DoubleSidedLIM выделите вторичную пластину, подпишите продольную и поперечную координаты, глубину и единицы файла.
Сравните только продольную силу двумя интегралами и выполните отдельный контроль сетки на пластине.
Для выбранного \tau и f рассчитайте синхронную линейную скорость; поясните, какую дополнительную модель потребуется добавить для движения и концевых эффектов.
Ожидаемый результат. Описания двух топологий и понимание границы двумерного стационарного приближения.
Проверка. Нулетоковый LRK не назван нагрузочным опытом; угловой момент не подменяет тяговую силу линейной машины.
Контрольные поля LRK и линейной асинхронной машины
Опубликованы адаптированные учебные модели FEMM 5 с русскими именами свойств, программа встроенного Python, сохранённые решения и численные результаты. Библиотечные оригиналы хранятся отдельно.
Проверка программы. Два поля повторены FEMM 5 из другой рабочей папки. Для LRK выделен весь наружный ротор. Для линейной машины выделена только проводящая пластина; продольные силы сопоставлены, поперечный результат не признан проверенным из-за большого расхождения интегралов.
# Дополнительные топологии: наружный ротор LRK и линейная асинхронная машина.# FEMM 5, встроенный MicroPython. Запускайте сохранённый файл из полного ZIP.importosimportsysimportjsonscript=globals().get('__file__','')or(sys.argv[0]ifsys.argvelse'')assertscript,'Откройте сохранённый файл во встроенном Python FEMM 5'os.chdir(os.path.dirname(os.path.abspath(script)))if'calculated-course'notinos.listdir('.'):os.mkdir('calculated-course')defreal(value):returncomplex(value).realrows=[]forname,modelin(('lrk','lrk-course.fem'),('DoubleSidedLIM','double-sided-lim-course.fem')):opendocument(model)mi_saveas('calculated-course/'+name+'.fem')mi_analyze(1)mi_loadsolution()mo_smooth('off')row={'model':name,'elements':mo_numelements(),'nodes':mo_numnodes()}mo_clearblock()ifname=='lrk':# Группа 2 — весь наружный ротор: магниты и спинка.mo_groupselectblock(2)row['rotor_torque_Nm']=real(mo_blockintegral(22))else:# Группа 0 объединяет все тела; выбирается только проводящая пластина.mo_selectblock(42,-1.5)row['plate_force_WST_N']=[real(mo_blockintegral(18)),real(mo_blockintegral(19))]row['plate_force_Lorentz_N']=[real(mo_blockintegral(11)),real(mo_blockintegral(12))]row['plate_loss_W']=real(mo_blockintegral(4))mo_clearblock()rows.append(row)mo_close()mi_close()withopen('calculated-course/result.json','w')asstream:json.dump(rows,stream)print(json.dumps(rows))
Границы модели.
Исходные топологии и ранее выполненные численные данные взяты из скачанной официальной библиотеки. Устройство, вывод скоростей и мощности, критика выбора тела и ограничения написаны самостоятельно. Два контрольных поля адаптированных учебных копий повторены в FEMM 5; библиотечные оригиналы сохранены отдельно и не включены в курс.
Первоисточники: [24] (Открытые lrk.fem и DoubleSidedLIM.fem; ранее проверенный FEMM5-комплект библиотеки.).
Выберите из собственных файлов машину с поверхностными постоянными магнитами, вентильно-индукторную машину и линейный трансформатор. Для каждого примера запишите источник поля, внешнее электрическое условие, тип расчёта и измеряемую величину.
Выполните контроль с отключёнными токовыми источниками. Постоянные магниты сохраняют поле при нулевых токах статора; вентильно-индукторная машина при отсутствии токов не создаёт поля.
Для одной плоскопараллельной модели измените только глубину с 80 до 120 \,\text{мм}. Сравните B в одинаковых точках, потокосцепление, энергию и момент/силу.
Обоснуйте постановку для дополнительной конструкции: бесщёточная машина с несинусоидальной ЭДС, линейная машина или машина с постоянными магнитами и осевым магнитным потоком. Укажите допустимое сечение и эффекты, которые оно не охватывает.
Проверьте принадлежность будущего автоматизированного расчёта выбранному типу машины: замыкание цепи ротора, ток возбуждения, постоянные магниты, коммутация фаз или только магнитная анизотропия.
Ожидаемый результат. Семейства различаются источниками и рабочими условиями. Изменение глубины не меняет локальную B при сохранении источников, но меняет интегральные активные результаты.
Как проверить. Контрольные сравнения выполняются при одних токах и материалах; объясняется геометрическое допущение и отсутствующие эффекты. Круглая форма не используется как доказательство осесимметрии.
Оценка результата
Какие выводы позволяют и какие ограничивают три сравниваемые модели?
Сопоставьте геометрию, источники, измеряемые величины и исключённые эффекты трёх машин.
Сопоставьте запись с повторно открытой моделью; объясните одно последствие неверного параметра.
С чем сравнить. Опорой служат определения постановки и единиц из теории занятия. Проверка документа предшествует физическому выводу по решению.
Итог работы. Краткое обоснование выбора модели под один конкретный расчётный вопрос.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
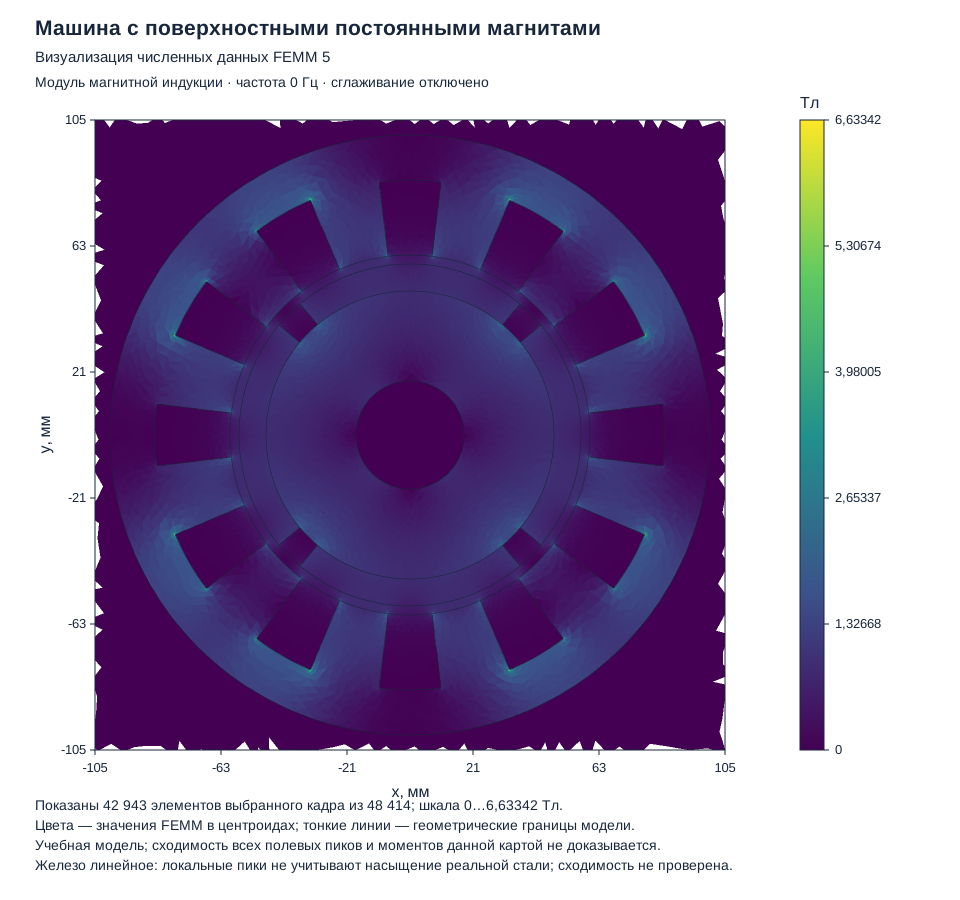
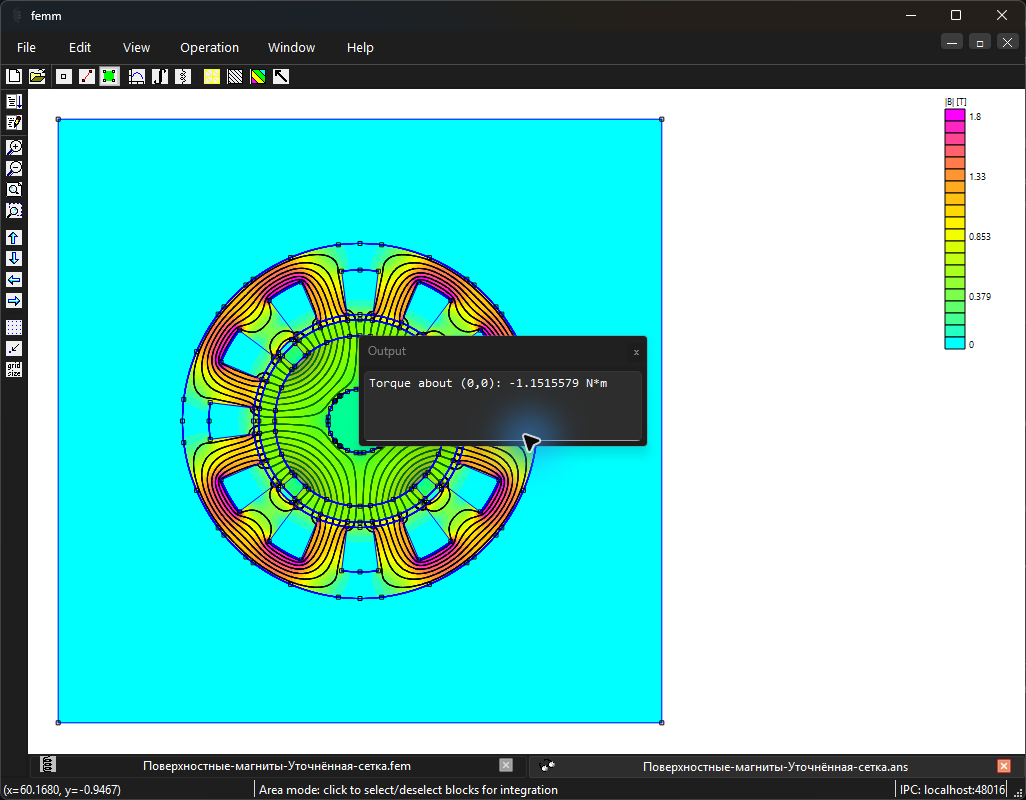
Рисунок 27.11. Визуализация численных данных FEMM 5: Машина с поверхностными постоянными магнитами. Это экспорт результатов поля, а не снимок окна программы.
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. Здесь энергия получена отдельным интегрированием с фактическим локальным направлением намагниченности. Способ интегрирования приведён в программе шага 11. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
В магнитном редукторе момент передаётся через воздушные промежутки. Неподвижные ферромагнитные сегменты преобразуют пространственные гармоники одного ротора в гармоники, взаимодействующие со вторым ротором.
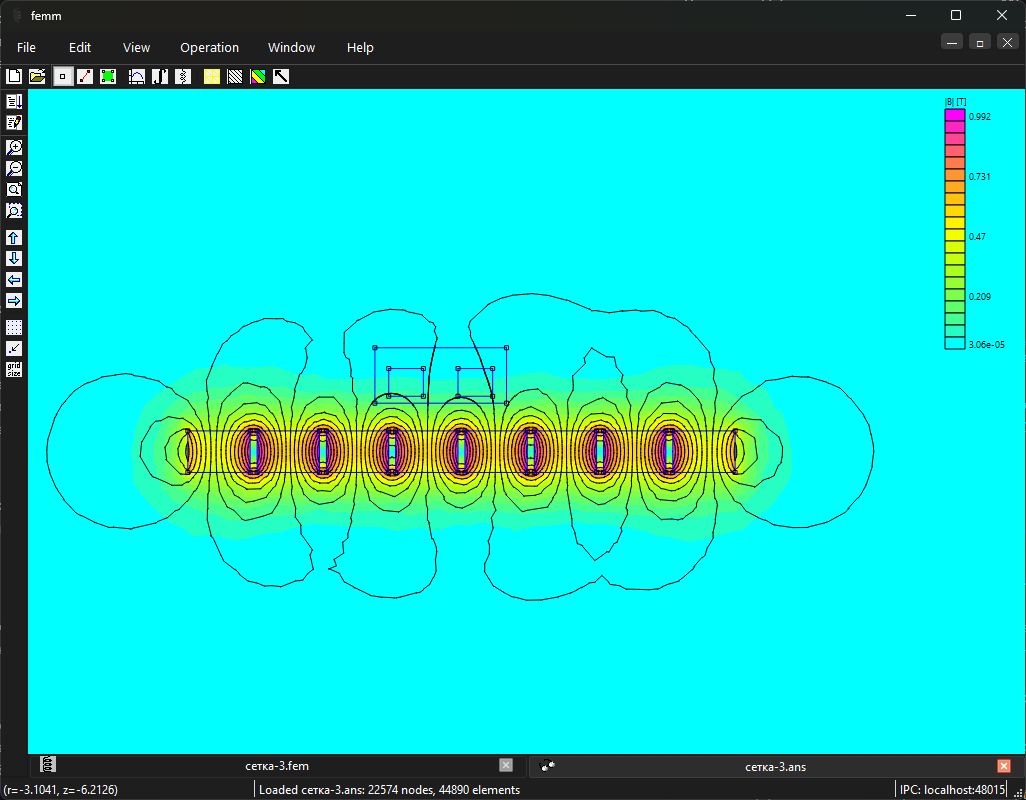
В линейном двигателе периодическое поле постоянных магнитов взаимодействует с проводниками подвижной катушки. Поступательная силовая характеристика помогает понять связь геометрии, полярности и коммутации.
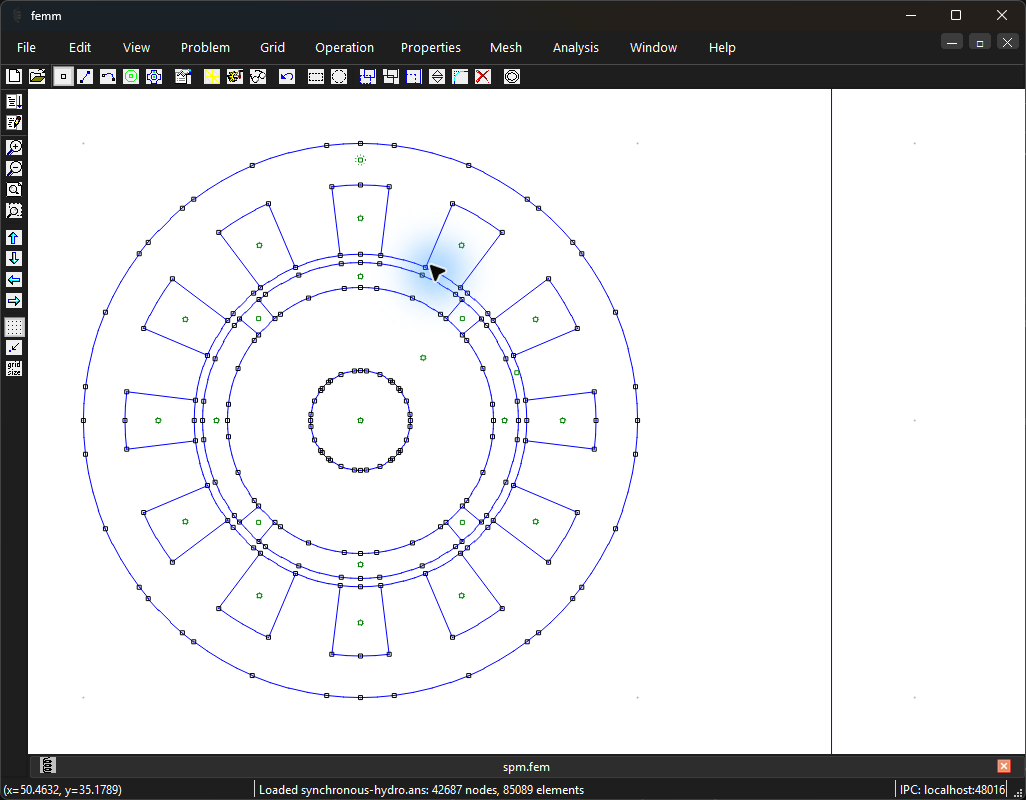
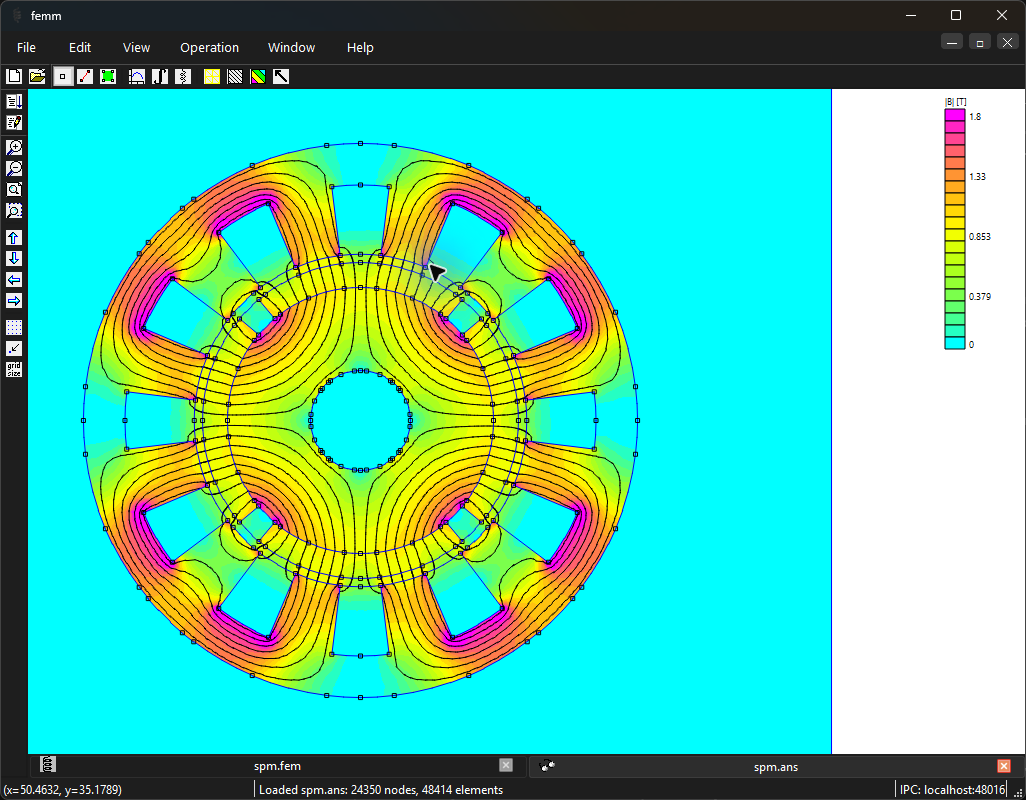
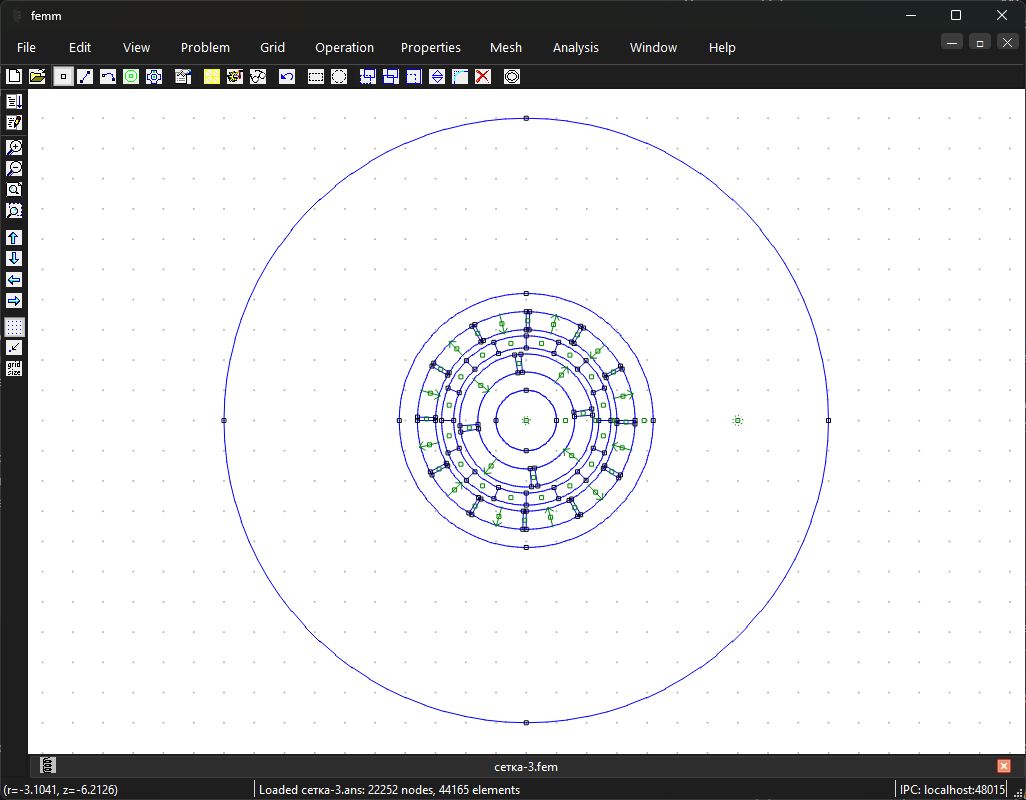
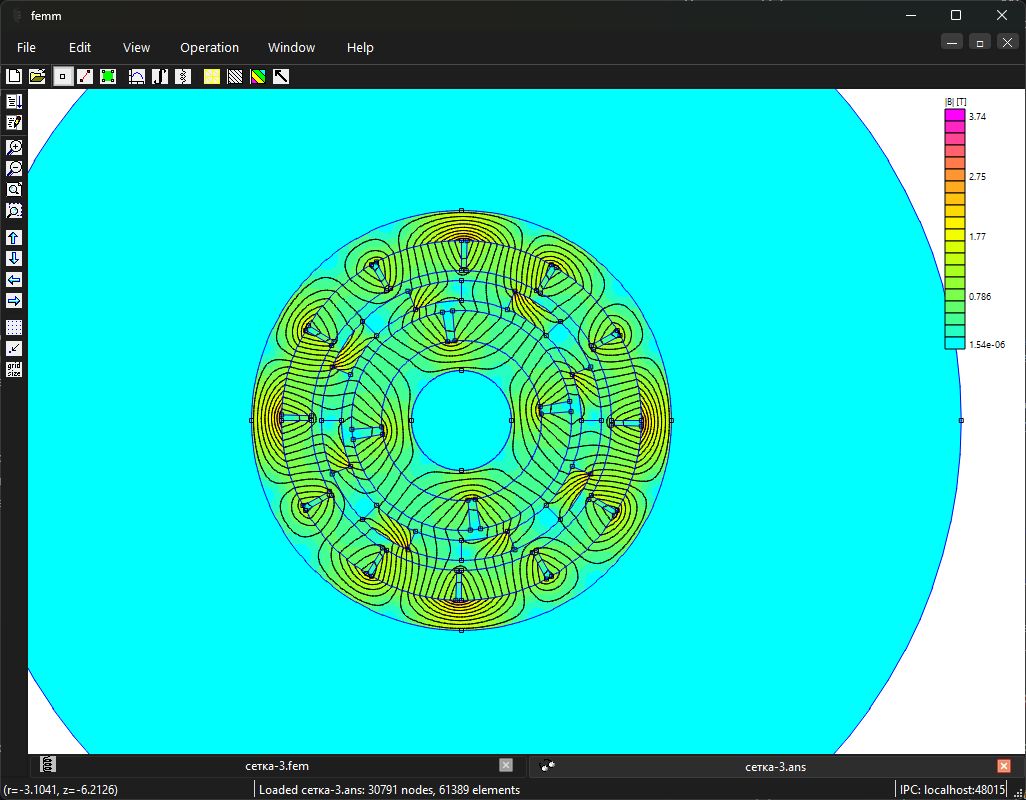
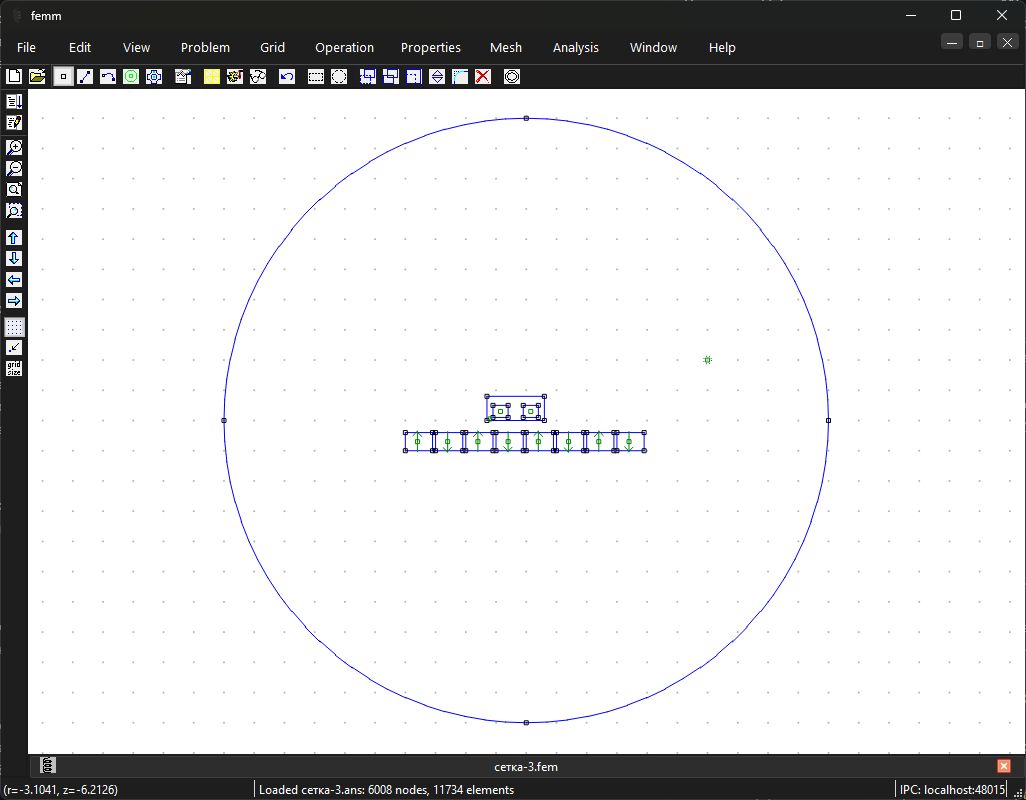
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Коаксиальный магнитный редуктор: модуляция поля и баланс моментов. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Коаксиальный магнитный редуктор: модуляция поля и баланс моментов». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размереЛинейный двигатель с постоянными магнитами: позиционная силовая характеристика. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Линейный двигатель с постоянными магнитами: позиционная силовая характеристика». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Составьте матрицу выбора для пяти семейств: источник, расчётный режим, выходная величина, независимая проверка и отсутствующая физика.
Критерий выполнения: Каждое семейство имеет конкретные условия и проверку, плоскопараллельная или осесимметричная постановка обоснована, дополнительные типы не объявлены готовыми полными трёхмерными моделями.