Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Сопоставление магнитной структуры и моментных свойств машины
Инженерный вопрос. Создаёт ли выбранная геометрия нужную магнитную анизотропию?
Различие магнитных откликов по положению и осям создаёт момент. Карты потокосцепления и коэнергии нужны для выбора рабочей зоны, токового угла и построения согласованной модели цепи и механики.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Свяжите геометрию, оси и токовые состояния с источником момента. Определите, какие составляющие нужно рассчитывать отдельными опытами.
Ответить на вопрос по своим результатам. Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
Что включить в отчёт
Результат этого занятия. Оценка анизотропии с геометрическим объяснением роли барьеров.
Данные именно этого опыта. Сохраните оси, токовые направления, потокосцепления и момент базовой машины.
Оформление наблюдений. Токовые состояния, положение, момент и потокосцепления; при сравнении вариантов — одинаковые ограничения и геометрические множители.
Как обосновать результат
Проверка из практикума. Проверяются одинаковый модуль тока, выбранная d/q-нормировка, опыт с отключёнными источниками и сетка барьеров. Механическая прочность не выводится из магнитного расчёта.
Независимый контроль. Используйте симметрию, энергетический ориентир или независимый режим, предусмотренный занятием; зубцовый момент отделяйте от нагрузочного.
Критерий выполнения. Магниты и возбуждение отсутствуют, двухполюсная обмотка проверена, барьеры разрешены сеткой; линейный максимум и нелинейное отклонение объяснены.
Точность и расхождения. Оцените сеточную и угловую устойчивость требуемого момента. Среднее значение, амплитуда пульсаций и локальная производная имеют разные требования к шагу.
Основание сравнения. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Вывод для устройства
Свяжите результат с выбором токового угла, рабочей зоны или геометрии машины; статические точки не заменяют анализ коммутации и теплового режима.
Границы вывода. Статическая карта относится к проверенным токам и положениям. Коммутация и движение требуют отдельного уравнения цепи, механики и проверки шага времени.
Дополнительный расчётный метод
Продольная и поперечная проводимости явнополюсной машины
Коэффициенты k_d и k_q объясняют различие продольного и поперечного магнитного отклика и помогают перейти к индуктивным параметрам явнополюсной машины.
Синхронная реактивная машина создаёт момент благодаря различию магнитных сопротивлений по осям ротора, не имея на нём магнитов или обмотки возбуждения. Распределённая трёхфазная обмотка и синхронный режим определяют её отличие от вентильно-индукторной машины.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
В синхронной реактивной машине воздух в барьерах создаёт большие сопротивления поперечному потоку, а непрерывные железные пути проводят поток прямой оси. Ротор стремится следовать вращающемуся полю трёхфазного статора. Источник момента — анизотропия магнитной связи, без собственного источника возбуждения ротора. В вентильно-индукторной машине фазы обычно сосредоточены на отдельных полюсах и возбуждаются по угловым зонам; это другое семейство.
Для линейной синусоидальной модели \Psi_d = L_d i_d, \Psi_q = L_q i_q. Общая формула момента сокращается до 3p(L_d-L_q)i_d i_q/2. При фиксированном модуле тока i_d = I\cos\beta, i_q = I\sin\beta; произведение равно I^{2} \sin 2\beta/2. Поэтому линейный максимум при L_d > L_q получается около \beta = 45^\circ, но насыщение и поперечная связь сдвигают этот результат.
I — амплитуда пространственного вектора тока при выбранной d/q-нормировке. Здесь нет магнитного слагаемого \Psi_{\text{пм}} i_q.
Мостики и реальное поле
Железные перемычки удерживают части ротора механически, но магнитно шунтируют барьеры и могут насыщаться. Мелкая сетка нужна для правильного поля, а не для доказательства механической прочности. Геометрическое удаление мостиков может увеличить анизотропию и одновременно сделать конструкцию физически непригодной; этот курс оценивает электромагнитный результат и явно отмечает границу.
Практический расчёт использует три токовых направления при одном модуле I и сравнивает момент, полные потокосцепления и насыщение. При нулевых токах и отсутствии постоянных магнитов магнитное поле исчезает. В нелинейном случае используют фактические \Psi_d и \Psi_q, а для локальной токовой чувствительности — малые приращения, сохраняя остальные токи и положение.
Фактическая модель синхронной реактивной машины имеет четыре коротких прямоугольных барьерных участка, не пересекающих вал, линейную сталь, частоту 0 и глубину 80 \,\text{мм}. Её заданные мгновенные фазные токи A = 1 \,\text{А}, B = 1 \,\text{А}, C = -2 \,\text{А} относятся к одной точке. Серия по углу тока и нелинейная d/q-карта из практикума ещё требуют отдельных копий. Параметры L_d = 0{,}012 \,\text{Гн} и L_q = 0{,}004 \,\text{Гн} в примере заданы аналитически, а не измерены у этого образца.
Первая запись предполагает отсутствие остаточной истории и внешних источников; она служит контрольным опытом учебного однозначного материала.
Реактивный момент без магнитов
Постоянных магнитов и остаточной намагниченности нет. Различие осевых магнитных сопротивлений создаётся барьерами ротора.
При нулевых токах единственный источник магнитного поля отсутствует. Ненулевой результат в таком тесте требует проверки исходного состояния или назначений материала.
Разложите ток по осям через его модуль и угол. Подстановка произведения компонентов даёт зависимость момента от удвоенного угла.
В линейном случае максимум по углу достигается при равенстве модулей осевых составляющих. При перекрёстном насыщении ищите максимум по полной карте потокосцеплений при заданном токе.
Электрический угол токового вектора относительно продольной оси
рад
Границы применимости. Оптимальный угол линейной модели не переносится автоматически на большой ток. Толщина перемычек барьеров влияет одновременно на насыщение, поток рассеяния и механическую прочность. Формула момента через две осевые компоненты описывает синусоидальную модель основной гармоники без явной зависимости энергии от угла при фиксированных осевых токах. Зубцовый момент и пространственные пульсации проверяют по полной угловой полевой карте.
Разобранный численный пример
Угол вектора тока в линейной модели синхронной реактивной машины
x = -42\ldots -21 и 21\ldots 42; y = \pm 14; толщина 4
мм
Активная длина
80
мм
Число пазов статора
12
1
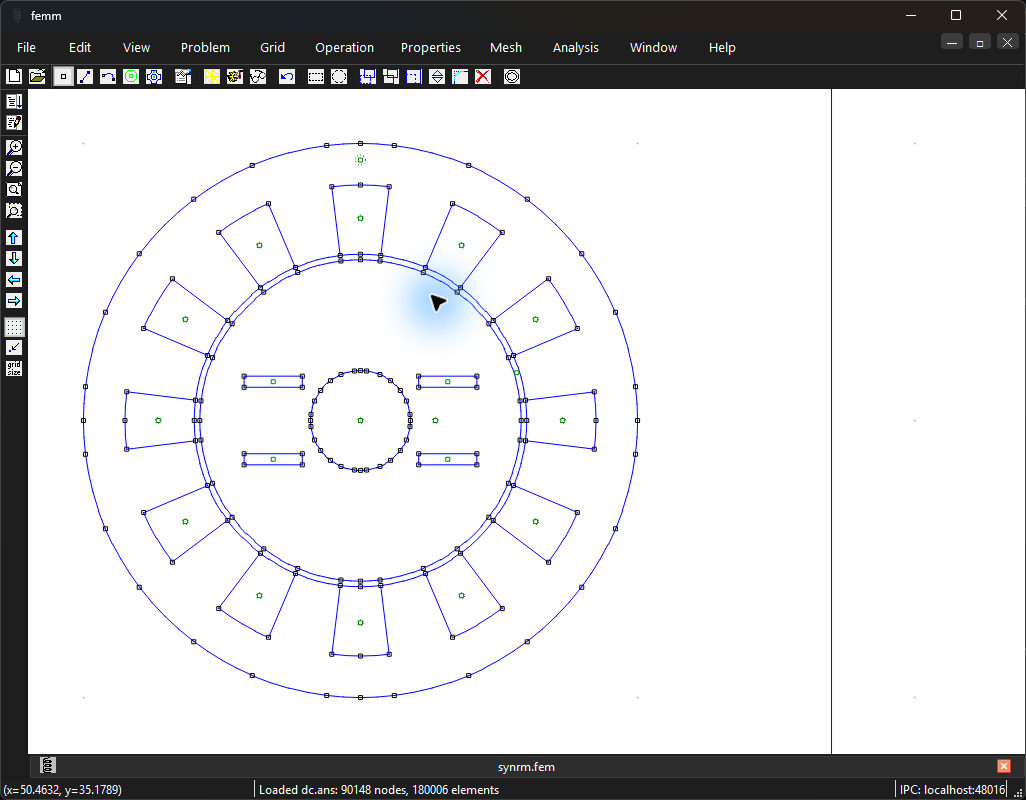
Сохраните статор учебного цилиндрического генератора, но полностью удалите цепь и геометрию роторного возбуждения. В роторе радиуса 58 \,\text{мм} создайте четыре воздушных прямоугольника: x = -42\ldots -21 и 21\ldots 42 \,\text{мм}, на каждой стороне y = 12\ldots 16 и -16\ldots -12 \,\text{мм}. Между левыми и правыми участками сохраните железо около вала радиуса 18 \,\text{мм}; барьеры не пересекают вал.
Используйте двухполюсную обмотку 12 пазов по 40 витков: последовательность сторон A+, A+, C-, C-, B+, B+, A-, A-, C+, C+, B-, B-. Задайте отдельные цепи фаз.
Магнитостатическое железо вначале линейное \mu_r = 1000. Определите d по свободному продольному пути вдоль барьеров, q поперёк них; подтвердите направления расчётами при возбуждении по каждой из осей.
Рассчитайте три направления \beta = 0^\circ, 30^\circ, 45^\circ при одном пространственном токе. По потокосцеплениям определите L_d/L_q линейного эталона и сравните моменты.
Повторите одну точку с нелинейной сталью. Обнулите все токи и убедитесь в исчезновении поля; уточните сетку на концах барьеров и мостиках.
Ожидаемый результат. Магнитная анизотропия создаёт момент без роторного источника. При токе только по продольной оси d возможен большой поток и нулевой основной момент.
Как проверить. Проверяются одинаковый модуль тока, выбранная d/q-нормировка, опыт с отключёнными источниками и сетка барьеров. Механическая прочность не выводится из магнитного расчёта.
Обработка и анализ результатов
Создаёт ли выбранная геометрия нужную магнитную анизотропию?
Сохраните оси, токовые направления, потокосцепления и момент базовой машины.
Сопоставьте варианты при одинаковых ограничениях по току, скорости и геометрическому масштабу; объясните источник различия.
С чем сравнить. Используйте моментные и энергетические соотношения из занятия с принятой системой осей. Статическая карта не подтверждает сама по себе коммутацию, переходный процесс или тепловой режим машины.
Итог работы. Оценка анизотропии с геометрическим объяснением роли барьеров.
Пошаговая настройка расчётного примера
Откройте отдельную страницу с последовательными действиями, точными параметрами, накопительными файлами этапов и программами с русскими комментариями.
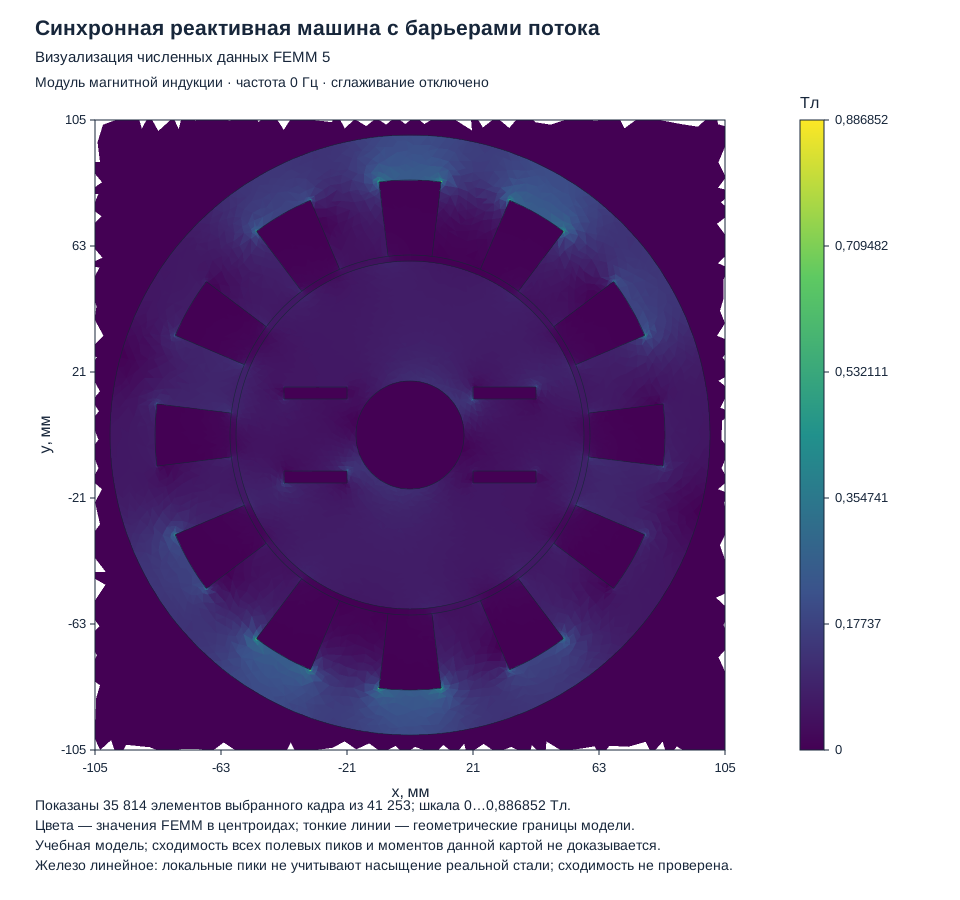
Рисунок 27.6. Визуализация численных данных FEMM 5: Синхронная реактивная машина. Это экспорт результатов поля, а не снимок окна программы.
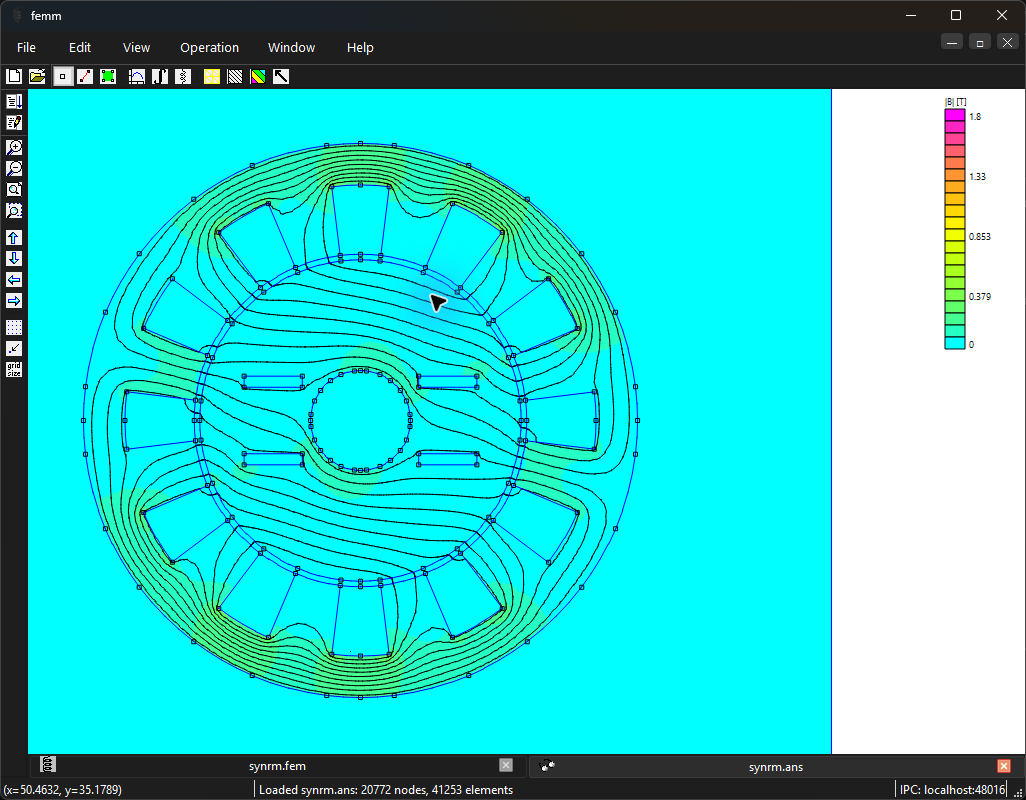
Двумерная модель активной части. Модель стали с постоянной магнитной проницаемостью не описывает насыщение. Идеализированные обмотки с нулевой проводимостью не учитывают все потери. Сеточная проверка момента этой рабочей точки выполнена отдельно; её критерии, методы и границы приведены в протоколе. У острых кромок модели стали с постоянной проницаемостью возможны большие локальные значения B. Они не описывают реальный материал и сами по себе не доказывают насыщение или повреждение. Проверяйте нелинейную характеристику материала и сходимость поля в физически заданной области.
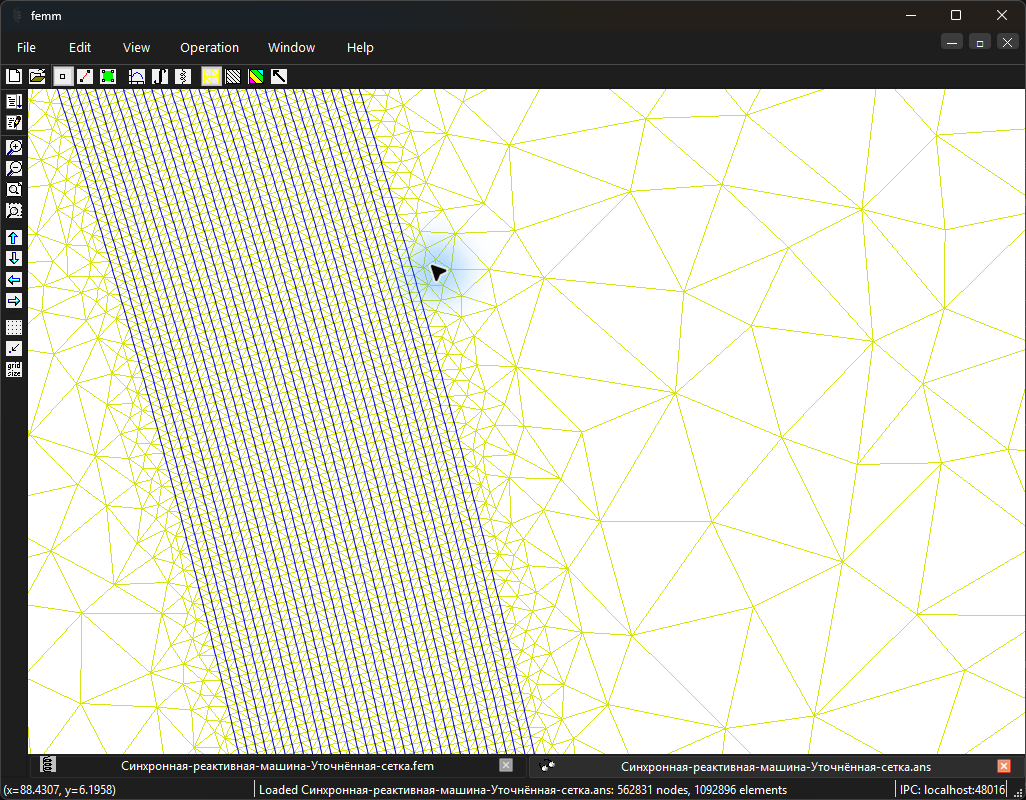
Ориентиры в интерфейсеРисунок 27.7. Геометрия: синхронная реактивная машина: четыре участковых барьера, не пересекающих вал Открыть в полном размереРисунок 27.8. Распределение магнитной индукции: синхронная реактивная машина: четыре участковых барьера, не пересекающих вал Открыть в полном размереРисунок 27.9. Синхронная реактивная машина: выбранная сетка воздушного зазора. Дополнительные окружности в воздушном кольце задают области объёмного радиального усреднения при проверке момента методом Арккио. Открыть в полном размереРисунок 27.10. Синхронная реактивная машина: момент ротора на выбранной сетке. Открыть в полном размере
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
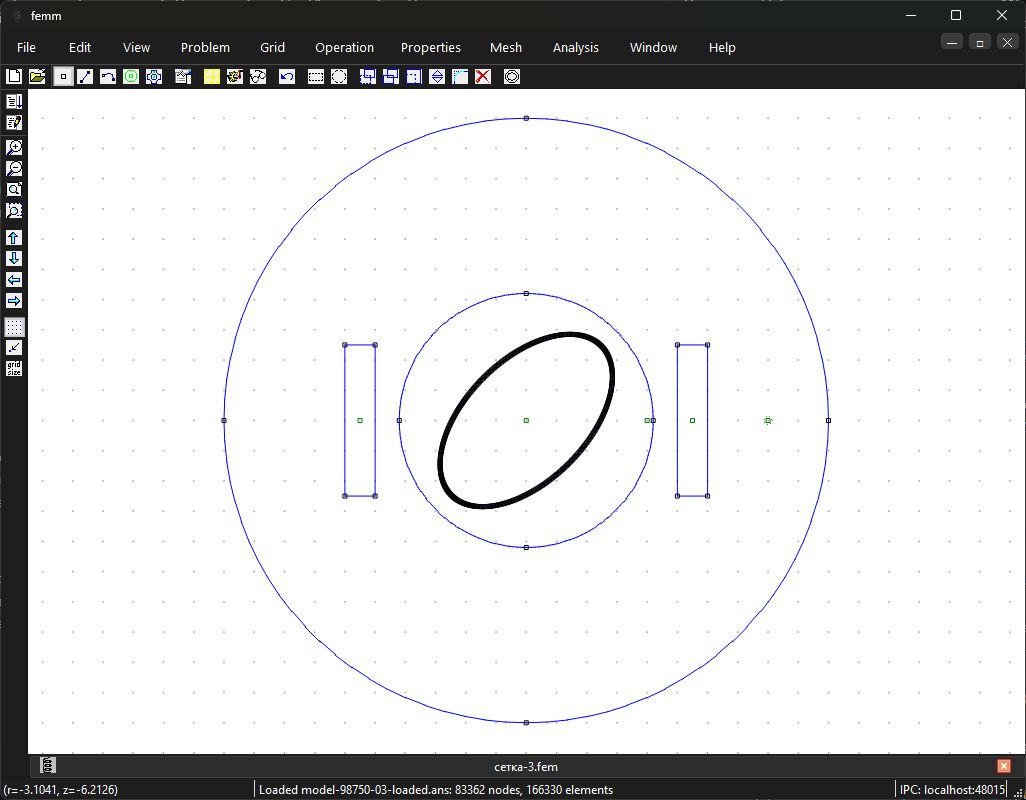
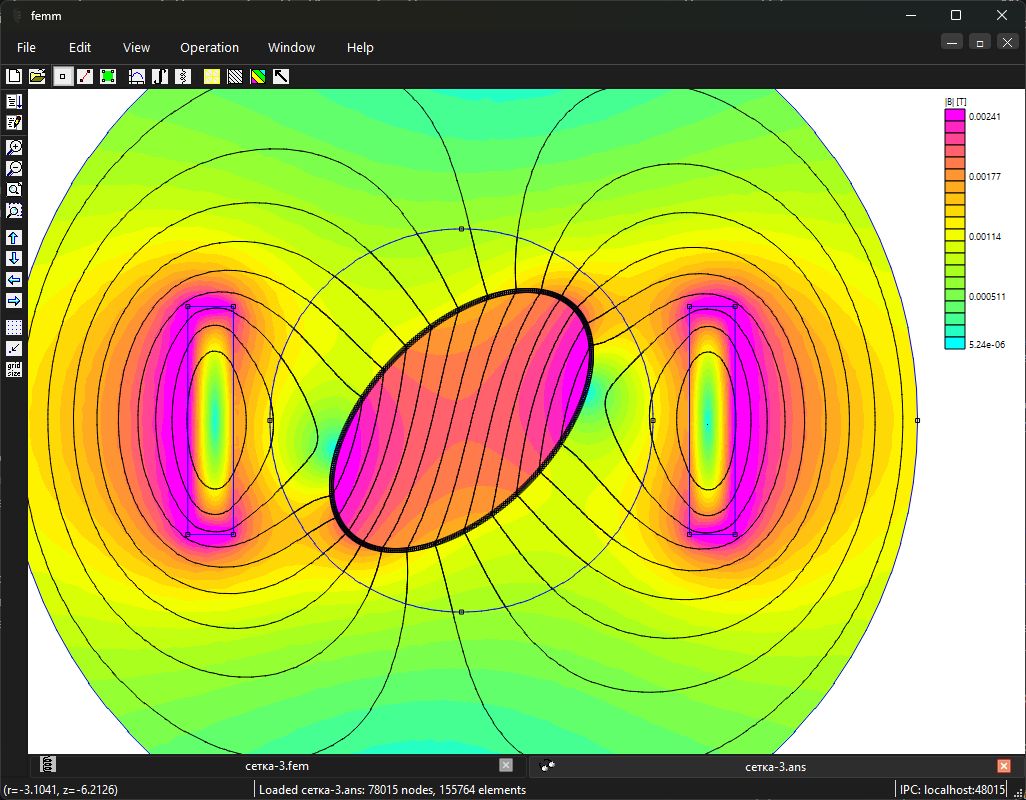
Реактивный момент возникает благодаря различной магнитной проводимости по двум осям ротора. Для первого самостоятельного исследования выбран эллиптический стальной ротор и простое двухполюсное поле эквивалентной фазной обмотки.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Идеализированная реактивная машина: форма ротора, угол и момент. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Идеализированная реактивная машина: форма ротора, угол и момент». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Постройте зависимость статического момента от \beta при одинаковом токе для линейного и нелинейного материалов.
Критерий выполнения: Магниты и возбуждение отсутствуют, двухполюсная обмотка проверена, барьеры разрешены сеткой; линейный максимум и нелинейное отклонение объяснены.
Пояснения и типичные ошибкиЧем синхронная реактивная машина отличается от вентильно-индукторной?
Распределённой трёхфазной обмоткой и синхронным взаимодействием с вращающимся полем; В вентильно-индукторной машине обычно возбуждаются сосредоточенные фазы по отдельным угловым зонам.
Почему при \beta = 0 момент отсутствует?
i_q = 0, поэтому перекрёстное взаимодействие d и q исчезает в линейной основной модели.
На что обратить внимание
Синхронная реактивная машина названа вентильно-индукторной по наличию железного ротора.
Разные токовые модули использованы для поиска углового максимума.
Улучшение магнитного момента объявлено доказательством прочности мостиков.