Синхронный генератор: от полевых параметров к внешней и угловой характеристикам
Цель. Определить потокосцепление возбуждения и индуктивности по осям d/q. Исследовать напряжение, ток, мощность, коэффициент мощности и момент при изменении нагрузки и взаимного положения МДС.
Связь с проектированием. По допустимому падению напряжения выбрать нагрузку и требуемую механическую мощность привода; по угловой серии оценить влияние положения МДС якоря.
Задачи
Получить полевые параметры тремя независимыми возбуждениями.
Решить установившиеся уравнения d/q и повторно рассчитать полное поле при каждом токе нагрузки.
При постоянной амплитуде тока 5 А изменить электрический угол от 30 до 150^\circ; восстановить векторные диаграммы и мощность.
Сверить момент, потокосцепления и баланс мощности.
Восстановить переходные токи при подключении активной нагрузки и проверить шаг времени и баланс энергии.
Исходные данные и условия опыта
Четыре явных полюса: Rр=60 мм, Rс=63 мм, глубина 100 мм, 100 эффективных витков на фазу, \mu _{r}=10000. Возбуждение соответствует осевой индукции 0.85 Тл в опыте холостого хода.
Частота 50 Гц, скорость 1500 об/мин, сопротивление фазы 2 Ом. Активные нагрузки 200, 100, 50 и 25 Ом на фазу. Отдельная угловая серия: постоянная амплитуда тока 5 А, пять электрических углов 30–150^\circ.
Теория расчётного метода
Полевые потокосцепления и оси d/q
В распределенной синусоидальной обмотке число проводников в угловом участке задается функцией Nф·\sin (p\theta )/2. Интеграл A_z в каждом участке, деленный на его площадь, дает средний A_z для суммирования фазного потокосцепления.
Полевой опыт только с возбуждением дает \Psi f; при отключенном возбуждении ток по d или q дает соответствующую индуктивность. Нормировка осей выбрана так, что мощность равна 3/2·(ud·i_d+uq·i_q). Токи и потокосцепления d/q имеют амплитудную нормировку.
На активной нагрузке u=-RL \cdot i при направлении тока в статор. Вращение создает перекрестные ЭДС \omega \Psi, поэтому ток нагрузки имеет обе компоненты d/q. После решения двух алгебраических уравнений полное поле повторно рассчитывается при тех же токах.
Баланс включает мощность нагрузки, потери в сопротивлении статора и мощность привода. Момент поля сравнивается с формулой d/q. Отдельная угловая серия при постоянной амплитуде тока связывает пространственное положение МДС с векторами тока, результирующей ЭДС и напряжения. Ось основной гармоники B_r определяется по косинусной и синусной составляющим полного пространственного ряда.
Обмоточная функция и восстановление ЭДС двумя способами
Пространственная гармоника поля и обмоточная функция совместно определяют потокосцепление. Знаки, число витков и шаг катушек берутся из фактической обмоточной таблицы. Для распределённой обмотки основной коэффициент показывает одновременно снижение основной ЭДС и подавление выбранных высших гармоник.
Первый путь вычисления ЭДС использует основную гармонику B и эффективное число витков. Второй непосредственно обрабатывает потокосцепление реальной обмотки. Для искажённого профиля требуется полный угловой ряд; две проекции восстанавливают лишь предполагаемый синусоидальный вектор. Сравнение двух путей отделяет ошибку описания обмотки от ошибки извлечения поля.
Задание токов в геометрии определяет один полевой режим. Питание от напряжения и работа на нагрузку требуют отдельного выполнения уравнений выводов. В линейной гармонической модели напряжение содержит сопротивление меди и производную потокосцепления; фазорная невязка проверяется для каждой обмотки.
Сопротивления рассчитывают по полной длине проводника и температуре. Лобовые части, кольца ротора и добавочные внешние индуктивности, отсутствующие в плоском сечении, входят в схему отдельными элементами. В насыщенном режиме потокосцепление зависит от состояния, и постоянная матрица L становится локальным приближением.
Две оси и энергетически согласованная динамическая модель
После преобразования трёх фаз в две вращающиеся оси производная базиса добавляет перекрёстные скоростные слагаемые. Здесь выбрано амплитудно-инвариантное преобразование: токи d/q имеют размер амплитуды, а мощность содержит множитель 3/2. Положительный ток направлен в статор.
У генератора с резистивной нагрузкой напряжение выводов равно минус сопротивление нагрузки, умноженное на ток с принятой ориентацией. Полевые L_d, L_q и потокосцепление возбуждения задают линейную редуцированную модель. Внешний привод поддерживает скорость; его мощность обязана покрывать мощность нагрузки, потери меди и изменение энергии поля. Так проверяется физический смысл временного интегрирования, а не только совпадение конечной точки.
Электрическая работа при неподвижной геометрии равна интегралу тока по изменению потокосцепления. Если независимой переменной выбран ток, удобнее коэнергия — площадь под зависимостью \Psi (i). Сумма двух площадей равна i\Psi. Это равенство остаётся полезной проверкой при нелинейной, однозначной кривой намагничивания.
Равенство W=W'=i\Psi /2 требует линейности и отсутствия независимого возбуждения в рассматриваемой однопортовой задаче. Для нескольких обмоток энергетическое тождество содержит сумму токов на потокосцепления всех независимых портов. При постоянном возбуждении генератора динамический баланс использует отдельно энергию переменных токов по формуле блока d/q и мощность преобразования. Для насыщенной стали интегрируют фактическую характеристику. Сила определяется частной производной при фиксированных токах, а не производной вдоль нагруженной траектории с меняющимся током.
Фиксированная скорость; постоянное возбуждение; линейные L_d/L_q из трёх независимых полевых проб. Сопротивление фазы задано равным 2 Ом; активная нагрузка 25/50 Ом. Редуцированная модель не описывает переходное поле, динамику привода и насыщение.
Независимые возбуждения разделяют потокосцепление от возбуждения ротора и отклики якоря по главным осям d и q. В принятой линейной модели эти отклики определяют постоянные индуктивности, которые связывают токи с потокосцеплениями. Полученные параметры позволяют перейти от полевой геометрии к уравнениям напряжения и нагрузочной характеристике.
Запустите generator/reproduce.py с common.py в отдельной рабочей папке.
Определите \Psi f при возбуждении и L_d/L_q при токе 10 А по каждой оси.
Записать в протокол.\Psi f, L_d, L_q, ЭДС холостого хода
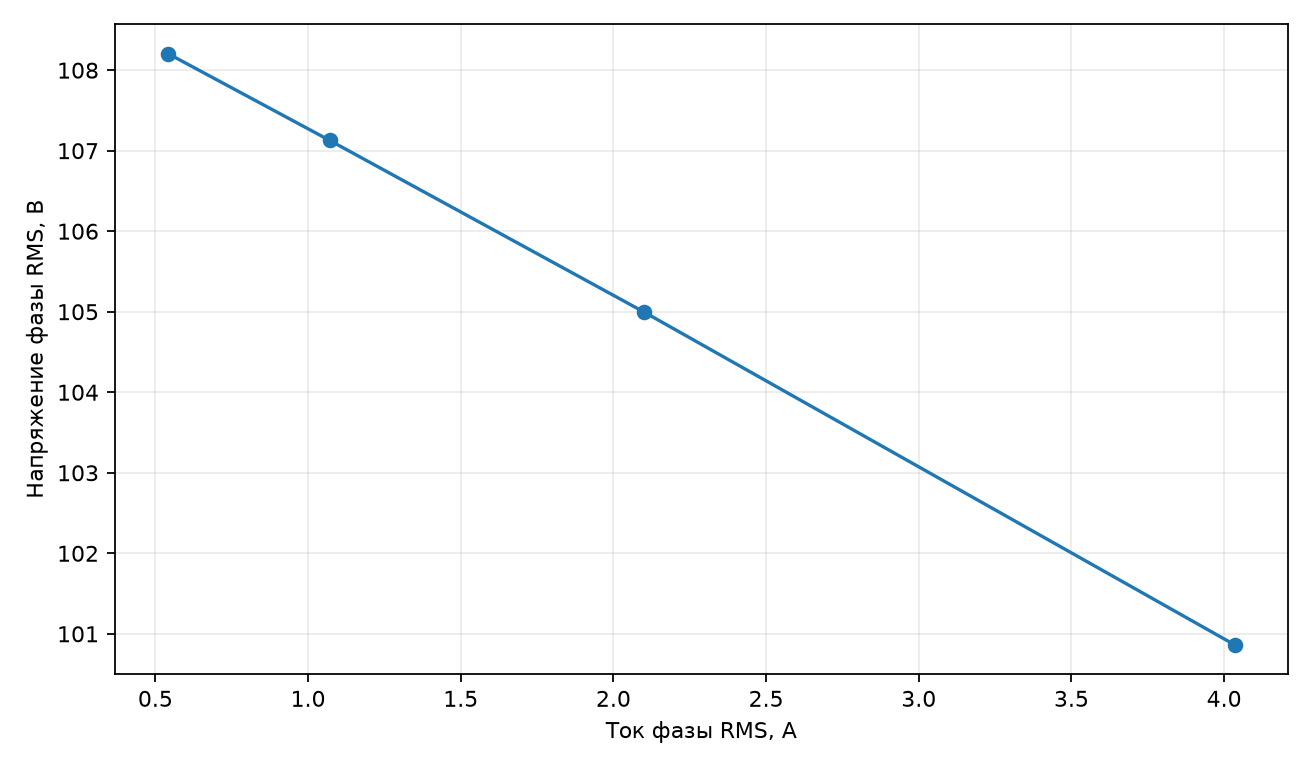
Уравнения d/q связывают ЭДС возбуждения, реакцию якоря, сопротивление обмотки и выбранную активную нагрузку. Для каждого сопротивления они определяют ток и напряжение, а повторный полевой расчёт проверяет сокращённую схему на той же геометрии по потокосцеплениям и моменту. Внешняя характеристика показывает падение напряжения и требуемую мощность привода при увеличении нагрузки.
Для сопротивлений 200, 100, 50 и 25 Ом на фазу решите уравнения d/q.
Сопоставьте полные полевые потокосцепления, напряжение, ток, момент и баланс мощности.
Записать в протокол. Iф RMS, Uф RMS, Pнагрузки, Pмеди, T
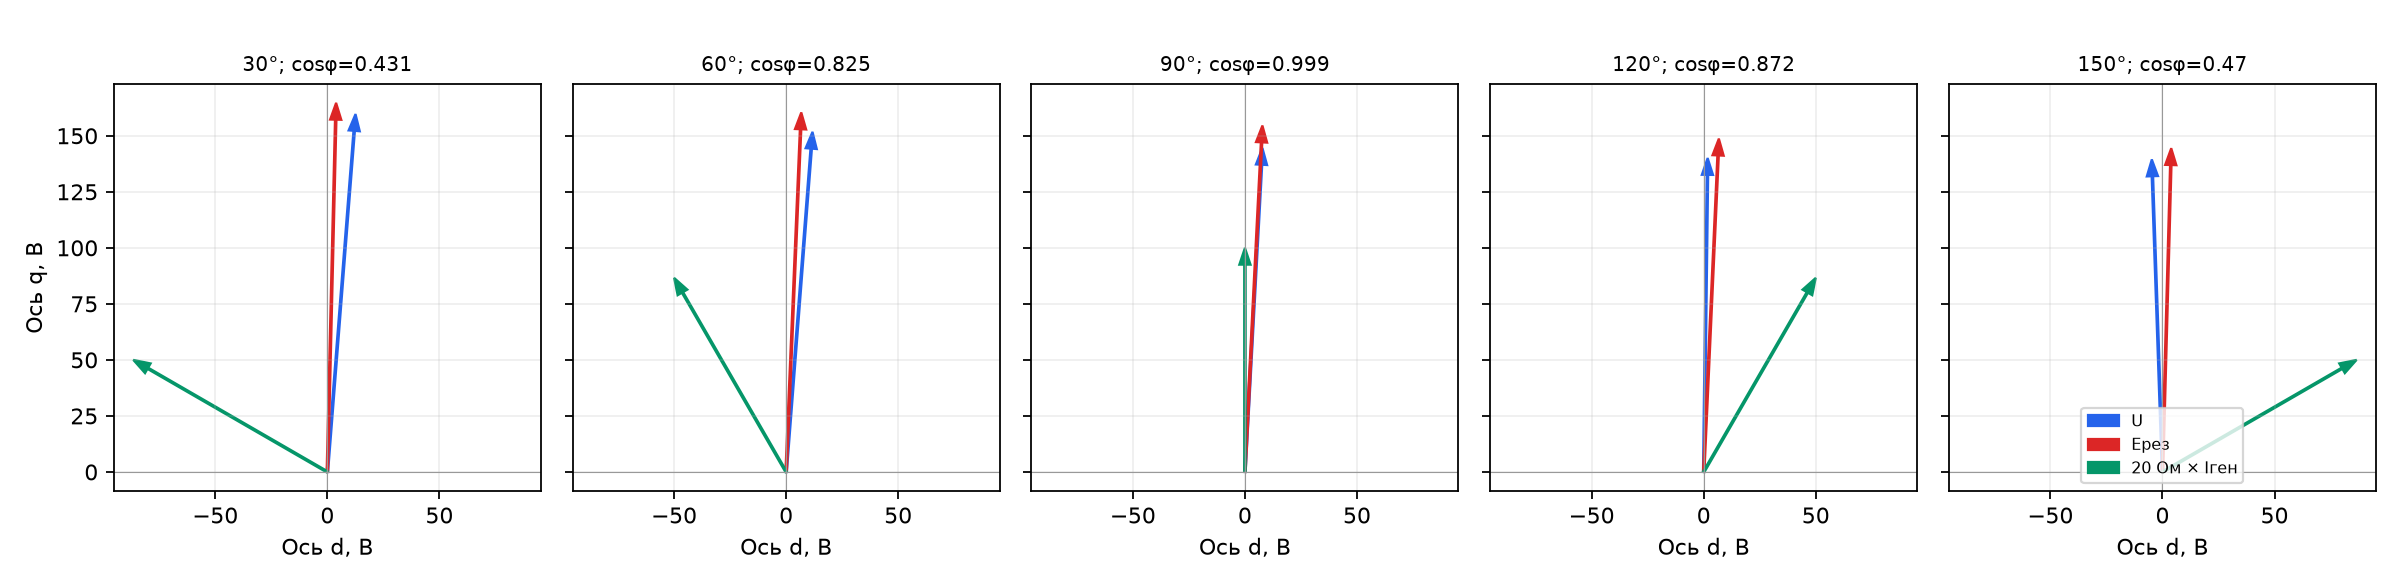
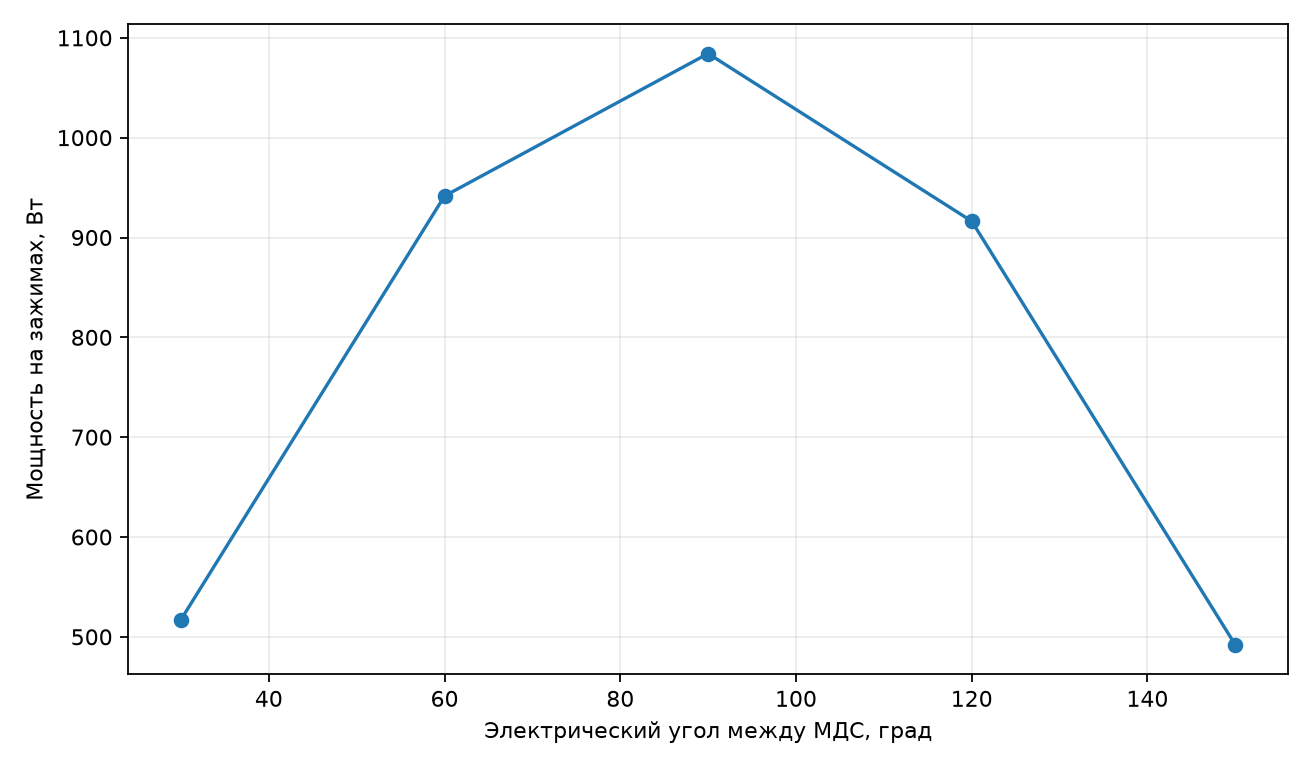
При фиксированном модуле тока изменение его положения относительно ротора перераспределяет продольную и поперечную составляющие реакции якоря. Восстановленные векторы напряжения, тока и ЭДС объясняют изменение активной мощности, коэффициента мощности и положения результирующего поля. Эта серия с заданным током дополняет опыт с активной нагрузкой и показывает роль взаимного положения МДС при выборе режима.
Запустите generator_angles.py; амплитуда тока остается 5 А, изменяется угол между МДС и осью ротора.
Для пяти углов восстановите векторы u, i и результирующей ЭДС.
Постройте P(\alpha ) и \cos \varphi (\alpha ), сопоставьте ось результирующего поля с углом напряжения.
Для выбранного требования к выходному напряжению внешняя характеристика задаёт допустимую нагрузку и соответствующий ток. Уточнённая полевая точка проверяет, что выбор режима сохраняет смысл при изменении сетки и подробности токового слоя. Баланс мощности определяет требование к приводу в пределах учтённых потерь; потери стали и механические потери должны учитываться при дальнейшем расчёте реальной машины.
По внешней характеристике укажите нагрузку при допустимом падении напряжения.
Сопоставьте основную и уточненную полевые модели при 25 Ом.
Записать в протокол. выбранное RL, требуемая мощность привода, невязка
Три независимых стационарных поля задают \Psi f, L_d, L_q. На этой основе интегрируется электрическая динамика при фиксированной скорости. Токи положительны внутрь статора, поэтому на генераторной нагрузке ud=−RLid и uq=−RLiq.
Откройте три точные полевые модели возбуждения и осей d/q. Сопоставьте их потокосцепления с field-parameters.json; L_d=\Psi d/10 А и L_q=\Psi q/10 А в соответствующих независимых пробах.
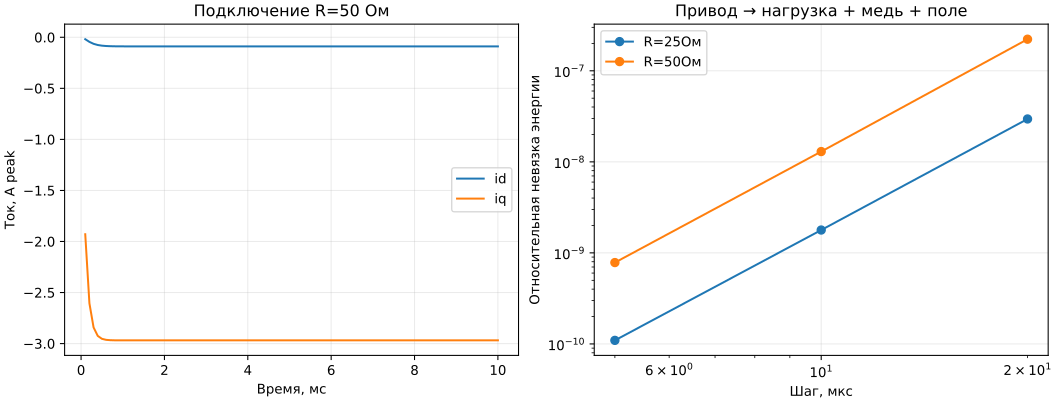
Во встроенном Python запустите dq-transient.py рядом с field-parameters.json. Выполните подключение RL =25 и 50 Ом из i_d=i_q=0 при n=1500 об/мин.
Повторите RK4 при шагах 20,10,5мкс до 10мс. Сравните общие отсчёты id(t), iq(t) и токи с точным решением установившейся системы 2×2.
Проверьте мгновенную мощность по abc и d/q, затем интегрально работу привода, энергию нагрузки, потери меди и приращение магнитной энергии.
Выберите достаточный шаг по изменению токов и энергетической невязке. Объясните, что потребует новой модели при насыщении, изменяющейся скорости или динамике возбуждения.
При уменьшении шага 20→10→5мкс баланс и переходные токи сходятся.
Рассчитана редуцированная электрическая динамика с параметрами, полученными из трёх точных полевых моделей.
Внешняя характеристика
RL, Ом
Iф, А RMS
Uф, В RMS
Pнагрузки, Вт
Pмеди, Вт
Tполе, Н·м
200
0,541
108,2
175,6
1,756
-1,119
100
1,071
107,1
344,3
6,886
-2,227
50
2,1
105
661,5
26,46
-4,373
25
4,035
100,9
1221
97,66
-8,392
Параметры модели определены отдельными полевыми опытами; каждый режим затем повторно рассчитан при полном совместном возбуждении.
Угловая серия при амплитуде тока 5 А
\alpha, эл.град
Uф, В RMS
Pна зажимах, Вт
\cos \varphi
Угол U, эл.град
30
113,3
517,3
0,4306
4,496
60
107,6
941,6
0,8248
4,429
90
102,4
1084
0,9985
3,088
120
99,05
916,3
0,8722
0,7169
150
98,66
492
0,4701
-1,956
Меняется взаимное положение МДС при постоянной величине тока. Векторы приведены в файле «Векторные-диаграммы.png».
Количественные результаты и их проверка
Заполните таблицу собственными значениями; каждому числу сопоставьте режим и файл решения.
Величина
Единица
Что определяет
\Psi f, L_d, L_q
Вб·вит; Гн
Полевые параметры для модели d/q
Uф, Iф
В RMS; А RMS
Внешняя характеристика
Pнагрузки, Pмеди, T
Вт; Н·м
Мощность нагрузки и требуемый момент привода
\cos \varphi, углы U и B_{1}
1; град
Связь пространственного положения МДС с векторной диаграммой
id(t), iq(t)
А peak
Переходные токи по постоянным полевым параметрам.
Wdrive, Wload, WCu,\Delta W
Дж
Четыре члена интегрального баланса энергии.
Баланс мощности d/q: менее 0.1%.
Момент d/q и полевой момент: менее 1.5%.
Уточнение полевой модели при 25 Ом: менее 0.5%.
На всей серии относительная энергетическая невязка менее 10⁻⁵; разница токов 10→5мкс менее 10⁻⁵А. Установившийся ток согласуется с независимой алгебраической системой с относительной ошибкой менее 10⁻⁷.
Итоговый вывод.L_d=0.00743969 Гн, L_q=0.00496631 Гн,\Psi f=0.49199989 Вб·вит. При 25 Ом:U ф=100.863 В, I ф=4.035 А.
Границы применения результата
Линейная синусоидальная 2D модель; потери стали, насыщение, лобовые поля и механические потери в этом опыте исключены.
Размеры и обмотка задают самостоятельный учебный расчет. Номинальные характеристики конкретной марки машины из него не следуют.
Переходный опыт использует линейные L_d/L_q, постоянные возбуждение и скорость. Он не рассчитывает нелинейный transient-FE, изменение скорости привода и магнитные потери.
Литература
Синхронный генератор: восстановление напряжения, мощности и угловой характеристики. — 6 с.
Иванов-Смоленский А. В., Гончаров В. И., Тейн Наинг Тун. Применение конечно-элементных моделей при учебном проектировании синхронных машин. — 14 с.
Hrabovcová V., Rafajdus P., Makyš P. Analysis of Electrical Machines. — London : IntechOpen, 2020. — ISBN 978-1-83880-207-3. — DOI: 10.5772/intechopen.90135. Главы 1–3 распространяются по лицензии CC BY 3.0 [13].
Простейшая электрическая машина. Раздел 1. — 30 с.
Выражение энергии магнитного поля через векторный магнитный потенциал. Раздел 4. — 30 с.
Математическое описание электромагнитного поля в электрической машине. Раздел 5. — 15 с.
Аналитические методы исследования поля в электрической машине. Метод разделения переменных. Поле в плоском и кольцевом зазоре. Поверхностный ток как источник поверхностного потенциала. Раздел 8. — 33 с.
Магнитные поля в электрических машинах — введение. — 75 с.