Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Теоретическое занятие с количественной проверкой · Проверка исходных данных и выбор допустимой модели
Инженерный вопрос. Что считается улучшением и какие ограничения нельзя нарушать?
Целевая характеристика, ограничения и независимая проверка выбранного варианта превращают серию FEMM в обоснованный выбор конструкции. Поиск имеет смысл только после проверки исходной модели.
Последовательность решения, отчёт и критерии результата
Формулировка переменных, целевой функции и ограничений предшествует поиску; запуск алгоритма без неё не является проектным результатом.
Последовательность решения
Обосновать постановку и способ измерения. Установите, какое пространственное тело представляет сечение, какие источники задаются независимо и в каких единицах вводятся параметры. Эти сведения определяют физический смысл результатов постпроцессора.
Описание задачи перед запуском поиска. Выполните действия практикума по его исходной таблице. Запишите параметры, критерии, ограничения, единицы и базовый вариант выбранного объекта.
Результат этого занятия. Описание задачи, в котором допустимость отделена от предпочтения.
Данные именно этого опыта. Запишите параметры, критерии, ограничения, единицы и базовый вариант выбранного объекта.
Оформление наблюдений. Составьте краткое описание модели: точные имена свойств, значения параметров, единицы и способы их задания в сохранённой копии.
Как обосновать результат
Проверка из практикума. Положительное g всегда означает нарушение; область и направление измерения силы определены; физические ограничения отделены от численных допусков.
Независимый контроль. Восстановите исходные данные по повторно открытому файлу и проверьте, достаточно ли сохранённого описания для воспроизведения модели другим исполнителем.
Критерий выполнения. Каждый критерий имеет единицу и нормировку; каждое ограничение имеет знак и источник; аналитическая оценка выведена; вывод о глобальности не заявлен без доказательства.
Точность и расхождения. Оцените точность исходных размеров и свойств отдельно от будущей точности полевого решения.
Основание сравнения. Опорой служат определения постановки и единиц из теории занятия. Проверка документа предшествует физическому выводу по решению.
Вывод для устройства
На примере выявленной ошибки постановки объясните, как она повлияет на достоверность последующего расчёта.
Границы вывода. Найденный вариант относится к заданной параметризации, диапазону и модели. Успех алгоритма не доказывает глобальное решение или готовность изделия к изготовлению.
Теория и вывод формул
Оптимизация переводит сравнение конструкций в задачу выбора по количественным критериям. Определение переменных, допустимой области и масштаба целевых функций предшествует применению условий оптимальности.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Оптимизация заключается в выборе конструкции из множества допустимых вариантов. Полевой расчёт занимает подчинённое место в этой задаче: он определяет электромагнитное состояние конкретного варианта при заданном возбуждении. Поэтому каждая оценка в ходе поиска включает построение геометрии, назначение материалов, источников и граничных условий, решение полевой задачи и обработку результата. Следующий вариант выбирается на основании полученных и проверенных характеристик.
Пусть вектор x содержит независимые размеры: например, ширину полюса и толщину ярма. Ток, положение якоря и температура образуют режим u; кривая намагничивания и остаточная индукция относятся к исходным данным. Их нельзя незаметно менять вместе с геометрией. Иначе сравниваются одновременно разные конструкции и разные условия испытания. Параметр h, описывающий сетку, относится к численному методу и не является проектируемым размером.
В данном разделе рассматриваются двумерные магнитостатические состояния. Основные законы — закон полного тока без тока смещения и отсутствие магнитных зарядов. При плоской постановке векторный потенциал имеет одну ненулевую компоненту. Нелинейная зависимость H(B) учитывает насыщение без моделирования полного цикла гистерезиса. Постоянные магниты задают собственный источник намагниченности и возвратную характеристику. Последовательность статических угловых положений сама по себе не является расчётом переходного процесса или вихревых токов при вращении.
\nabla\times\mathbf H=\mathbf J_{\text{зад}},\qquad \nabla\cdot\mathbf B=0,\qquad \mathbf B=\nabla\times\mathbf A
R обозначает полевое уравнение вместе с граничными условиями; q — сила, момент либо другая интегральная характеристика; eh — погрешность дискретизации, не физический шум.
Вектор проектируемых размеров; единица каждой компоненты задаётся отдельно
мм, градус и др.
F
Проекция силы на заранее выбранное положительное направление
Н
T
Электромагнитный момент относительно оси вращения
Н·м
Границы применимости. Физическая постановка и режим должны оставаться сопоставимыми во всех оцениваемых конструкциях. Решение двумерного поля не подтверждает прочность, нагрев и трёхмерные концевые эффекты.
От технического задания к допустимой области
Техническое задание нужно переписать в виде проверяемых неравенств. Требование «сила не меньше заданной» даёт нижнюю границу силы; требование «не превысить насыщение» обычно заменяют оговорённым ограничением индукции в выбранной области или ограничением допустимого режима. Универсального значения индукции, после которого любая сталь становится непригодной, нет: смысл ограничения определяется материалом и проектным требованием.
Геометрическую допустимость проверяют до запуска решателя: размеры положительны, воздушный зазор существует, области не пересекаются, метки материалов находятся внутри своих областей. Ограничения по силе и индукции проверяют после решения. Авария решателя не означает нулевую силу или бесконечную массу; это отдельный статус с сохранённой причиной отказа. Такая точка не участвует в выборе лучшей конструкции как достоверно оценённая.
Равенство, например заданный наружный диаметр, лучше выполнить самой параметризацией. Если половина размеров выражена через остальные, число переменных сокращается и случайный поиск не тратит попытки на заведомое нарушение сборочных условий. Число пазов и полюсов — целые величины. Их перебор образует внешний набор топологий; методы для непрерывных размеров не должны округлять их скрытно.
Все три ограничения безразмерны. F треб, B доп, V доп положительны и заданы до поиска; B контр имеет явно описанный способ выборки.
Из F \ge F треб получаем F треб - F \le 0. Деление на положительное F треб сохраняет знак неравенства и даёт gF. Если требуемая величина равна нулю, задают другой положительный масштаб, а не делят на нуль.
Из B контр ≤ B доп следует gB ≤ 0. Знак ограничения нельзя менять без одновременного изменения правила определения допустимости.
Нормировка и корректное сравнение кандидатов
Безразмерная переменная изменяется от нуля до единицы на разрешённом интервале. Эта замена не меняет физическую конструкцию и расположение минимума, но делает шаги поиска сопоставимыми для размеров разных масштабов. Объём и потери также нормируют на фиксированные положительные опорные значения. Складывать 2 см³ и 5 Вт без коэффициентов с размерностями нельзя.
Для нескольких ограничений удобно сохранить весь вектор нарушений и отдельную сводную меру. Сначала предпочитают достоверно рассчитанную допустимую точку любой недопустимой. Среди допустимых сравнивают критерий; среди недопустимых можно уменьшать меру нарушения, пока алгоритм ищет первый допустимый старт. Правило должно быть одинаковым для всех итераций и записанным в журнале.
Штрафная функция полезна как объяснение, но её минимум при конечном коэффициенте не обязан удовлетворять исходному ограничению. Большой штраф тоже не решает вопрос автоматически: на фоне резко увеличенного штрафа малое, физически существенное изменение критерия теряется. Поэтому опубликованная конструкция повторно проходит непосредственную проверку каждого исходного неравенства, включая численный резерв.
\rho — безразмерный коэффициент штрафа. Минимизация \Phi \rho является вспомогательной задачей, а не доказательством допустимости исходной.
Условия оптимальности и их физический смысл
Во внутренней гладкой точке необходимое условие локального минимума — отсутствие направления первого порядка, уменьшающего критерий. На границе допустимой области производная критерия может быть ненулевой: уменьшение массы требует уменьшить размер, но это нарушает требуемую силу. Условия Каруша — Куна — Таккера выражают баланс градиентов критерия и активных ограничений.
Множитель активного ограничения показывает предельную цену ужесточения требования в выбранной нормировке. Для неактивного ограничения множитель равен нулю. Эти соотношения являются необходимыми при дифференцируемости и подходящих условиях регулярности ограничений. Для выпуклой задачи с выпуклыми неравенствами и аффинными равенствами они дают достаточный критерий глобального минимума при выполнении соответствующих условий. Реальная геометрическая задача с насыщением и перестроением сетки обычно не обладает доказанной выпуклостью.
Следовательно, остановка учебного поиска, малый шаг или выполнение формального равенства градиентов не дают права писать «найден глобальный оптимум машины». Корректная формулировка: найдена лучшая допустимая конструкция среди выполненных проверок, устойчивая к перечисленным уточнениям. Область проверенных размеров, число стартов и неуспешные расчёты входят в этот вывод.
Последнее равенство — дополняющая нежёсткость: положительный множитель возможен только для активного ограничения.
Магнитное давление как первый аналитический ориентир
Рассмотрим один рабочий зазор с почти нормальным однородным полем. Давление магнитного поля на ферромагнитную поверхность оценивается через тензор Максвелла. Если касательная компонента в зазоре мала, сила равна давлению, умноженному на площадь. Получаем простую нижнюю оценку требуемой площади при заданной предельной индукции. Это полезный контроль масштаба до любой оптимизации.
В реальном электромагните поле неоднородно, на кромках есть выпучивание, магнитопровод насыщается, а поток рассеивается. Поэтому вычисленная площадь является результатом оговорённой идеализации. Её нельзя объявлять оптимальным размером полевой модели без расчёта. Сравнение с FEMM показывает, какие допущения оказались существенными.
p маг — давление, Па; S — суммарная рабочая площадь выбранной поверхности, м²; \mu _{0} \approx 4\pi \cdot 10^{-7} Гн/м. Для нескольких зазоров учитывают фактические площади и направления.
Формула получена подстановкой B \le B доп в выражение для силы при однородном нормальном поле; она не учитывает рассеяние и краевые эффекты.
Для f(S) = S/S треб и g(S) = S треб/S - 1 минимум допустим при S = S треб. В этой точке производные равны 1/S треб и -1/S треб, поэтому условие стационарности выполняется при \lambda = 1.
\left.\frac{\mathrm d\mathcal L}{\mathrm d S}\right|_{S=S_{\text{треб}}}=\frac{1}{S_{\text{треб}}}-\frac{\lambda}{S_{\text{треб}}}=0\quad\Rightarrow\quad\lambda=1
Минимальная площадь полюса в идеализации однородного зазора
Дано. Требуется F треб = 100 Н; допустимая индукция B доп = 1,00 Тл; глубина плоской модели d = 20 мм. Один рабочий зазор, касательная компонента поля пренебрежимо мала.
Выражаем площадь через магнитное давление. Подставляем силу в ньютонах, индукцию в теслах и \mu _{0} в единицах СИ.
Откройте описание учебного электромагнита и программу downloads/optimization/actuator/run.py. Пока не запускайте поиск: выпишите проектируемые размеры и неизменные параметры режима.
Составьте таблицу: имя размера, единица, нижняя и верхняя границы, физическая причина ограничения. Отдельно запишите ток, зазор, глубину, материалы и граничные условия.
Перепишите требование к силе в виде gF ≤ 0. Укажите направление силы и способ её получения из решения. Если включаете ограничение индукции, опишите область контроля и её связь с материалом.
Задайте неизменные масштабы нормировки и правило сравнения допустимых и недопустимых кандидатов. Примите отдельный статус для ошибок геометрии и решателя.
Изучите сохранённую базовую запись в downloads/optimization/actuator/results.json и сопоставьте её параметры с протоколом задачи. Полный run.py выполняет всю серию; его первый запуск предусмотрен в занятии об одномерном поиске.
Для аналитического примера вычислите минимум при двух значениях c в ограничении x + y \le c; проверьте допустимость найденных координат. До просмотра ответа предскажите допустимость точки, положение условного минимума и изменение множителя \lambda.
Ожидаемый результат. Протокол постановки, одна базовая расчётная точка и проверенные безразмерные ограничения. Цель поиска сформулирована до выбора алгоритма.
Как проверить. Положительное g всегда означает нарушение; область и направление измерения силы определены; физические ограничения отделены от численных допусков.
Оценка результата
Что считается улучшением и какие ограничения нельзя нарушать?
Запишите параметры, критерии, ограничения, единицы и базовый вариант выбранного объекта.
Сопоставьте запись с повторно открытой моделью; объясните одно последствие неверного параметра.
С чем сравнить. Опорой служат определения постановки и единиц из теории занятия. Проверка документа предшествует физическому выводу по решению.
Итог работы. Описание задачи, в котором допустимость отделена от предпочтения.
Проверка аналитического эталона во встроенном Python
Программа выполняется встроенным Python FEMM 5 без внешних пакетов. Она проверяет только явно заданный аналитический пример; полевой практикум выполняется отдельно указанной программой.
Python · встроенный MicroPython FEMM 5
"""Постановка оптимизации: физическая модель, критерии и ограничения.Среда: встроенный Python FEMM 5.Проверяется только авторский аналитический эталон, полевой решатель не вызывается.Полученные числа не являются квитанцией расчёта электромагнита или машины."""# Силу задаём в ньютонах, индукцию — в теслах, глубину — в миллиметрах.# Из магнитного давления получаем площадь в м², затем переводим её в мм² и находим ширину.importmathmu0=4*math.pi*1e-7force_n=100.0b_limit_t=1.0depth_mm=20.0area_mm2=2*mu0*force_n/b_limit_t**2*1e6print("Площадь, мм²:",area_mm2)print("Ширина, мм:",area_mm2/depth_mm)
Выполненные полевые расчёты и программы FEMM 5
Данные ниже получены в установленном FEMM 5. Интерактивный разбор использует сохранённые результаты; для нового поиска скачайте программу и необходимые данные, сохранив имена файлов и подпапок, и запустите run.py во встроенном Python FEMM 5. reproduce.py или verify_models.py выполняет отдельный контроль сохранённых моделей.
Тяговый чашечный электромагнит
В основной серии выполнено полевых решений: 161. Вариант, выбранный по заданным правилам: 151.
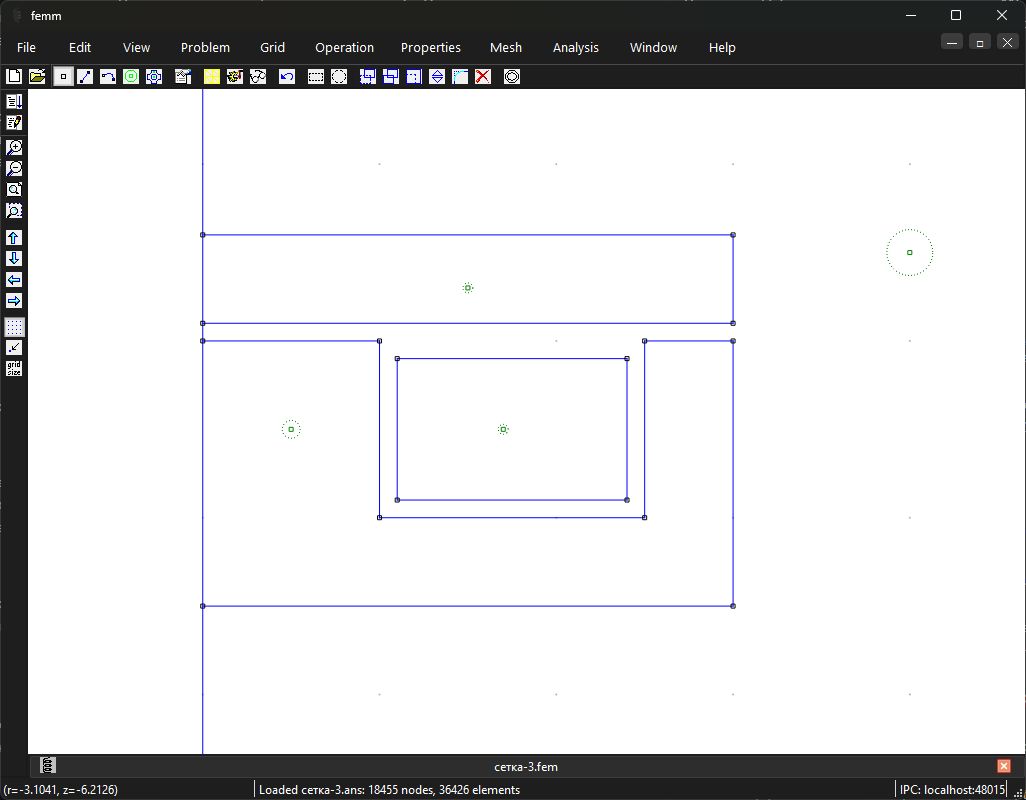
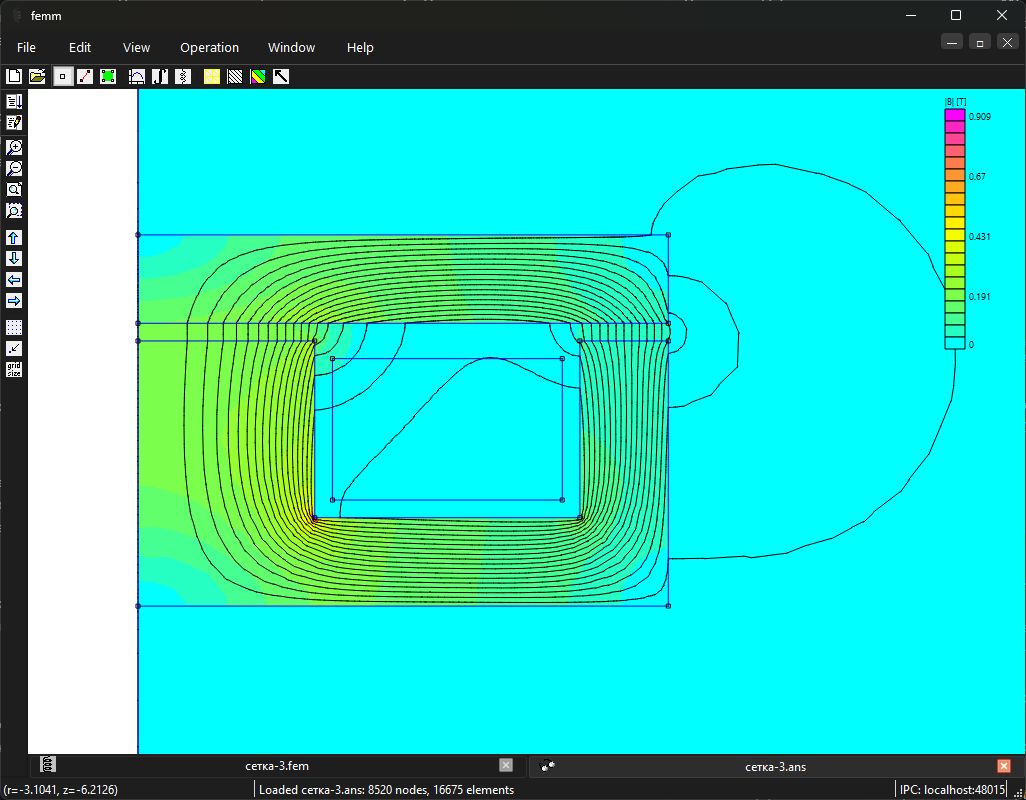
Чашечная магнитная система замыкает поток через центральный полюс, якорь и наружный обратный полюс. Такая геометрия характерна для удерживающих электромагнитов и фрикционных электромагнитных муфт.
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Чашечный электромагнит и муфта: сила, зазор и краевое поле. Геометрия учебной модели; подписи скрыты для читаемости. Открыть в полном размереСохранённое решение «Чашечный электромагнит и муфта: сила, зазор и краевое поле». Модуль магнитной индукции |B|, Тл, и линии статического магнитного поля; рабочая область модели. Открыть в полном размере
Самостоятельная работа
Составьте техническое задание оптимизации учебного электромагнита на одной странице: критерий, переменные, границы, режим, ограничения и правило сравнения. Выведите аналитическую оценку требуемой площади и поясните отличие от поля FEMM.
Критерий выполнения: Каждый критерий имеет единицу и нормировку; каждое ограничение имеет знак и источник; аналитическая оценка выведена; вывод о глобальности не заявлен без доказательства.
Первоисточники и дополнительное чтение по занятию
[33] — Редакция от 1 октября 2026 г.; магнитные задачи и команды mi_/mo_
[11] — Гл. 4–5: постановка, двойственность, условия Каруша — Куна — Таккера; применимость выпуклых результатов проверяется отдельно
[57] — Дорогие полевые вычисления, влияние перестроения сетки и случайный поиск; внешний интерфейс исходного примера в курсе не используется
[68] — Взвешенный тензор напряжений; выбор тела, окружение воздухом и сеточная погрешность
Пояснения и типичные ошибкиПочему минимум объёма без ограничения силы почти всегда бессодержателен?
Алгоритм уменьшит магнитопровод до нижней геометрической границы, даже если аппарат перестанет выполнять функцию. Полезность конструкции задаётся требованиями, которые должны войти в допустимую область.
Доказывают ли условия Каруша — Куна — Таккера глобальный оптимум нелинейной машины?
Нет. Без доказанной выпуклости и соответствующих условий они служат необходимыми локальными условиями при регулярности. Перестроение сетки дополнительно осложняет интерпретацию производных.
Какой вывод допустим после конечного перебора размеров?
Можно назвать лучший достоверно рассчитанный допустимый вариант среди проверенных точек, указав диапазоны и шаги. Непроверенная непрерывная область не охвачена этим доказательством.
На что обратить внимание
Нельзя объявлять конструкцию допустимой только по малому штрафу: проверяют каждое исходное ограничение.
Нельзя менять ток, глубину или материалы при сравнении геометрий и не отражать это в постановке.
Максимум индукции в острой геометрической кромке может определяться сингулярностью и сеткой; такой показатель требует физического скругления либо иной обоснованной области контроля.