Асинхронный двигатель: механическая характеристика и вращающееся поле
Цель. При линейном напряжении 400 В получить характеристики I(s), T(s), P(s) и проверить баланс мощности. Отдельно определить основную ЭДС, намагничивающий параметр и годографы магнитной индукции в стали.
Связь с проектированием. Оценить рабочее скольжение и ток в явно заданной схеме питания; выявить вращательное перемагничивание и изменение намагничивания при росте тока.
Задачи
Согласовать частоту модели с частотой ротора.
Подобрать амплитуду тока по напряжению.
Сверить момент по мощности и напряжениям поля.
В 24 срезах восстановить B_x /B_y,ΨиЭДС.
Исходные данные и условия опыта
Учебная машина: 36 пазов статора, 26 алюминиевых стержней, p=2, глубина 98 мм, 47 витков на пазовую сторону, 282 последовательных положительных витка на фазу.
AC опыт: 400 В линейное, Y, 50 Гц, Rф=3.5 Ом, Lлоб=3 мГн; частота модели s\cdot 50 Гц. Сердечники линейные, \mu _{r}=2000; проводимость алюминия 34.45 МСм/м, идеальная клетка с суммарным током 0.
Нелинейное намагничивание рассматривается отдельно: B(H) M-43, ток 2.3 или 4.6 А RMS, 24 магнитостатических среза периода; индуцированные токи ротора равны нулю.
Теория расчётного метода
Частота скольжения и реальное напряжение
В системе ротора основная волна статора изменяется с частотой f2=s f1. Проводимость стержней сохраняется физической; частота модели меняется вместе со скольжением.
Потокосцепление из расчета на f2 используется для восстановления напряжения статора на f1. Дополнительно учитываются заданные R ф 3.5 Ом и L лоб 3 мГн. Для симметричных фазных токов масштаб тока выбирается по среднему квадрату трех фазных напряжений.
В идеальной короткозамкнутой клетке потери ротора Pr=sPδ. Электромагнитный момент P\delta/Ωsync, а преобразованная мощность(1-s)P\delta. Это позволяет проверить момент независимо от интеграла напряжений.
В этой серии сталь линейнаяμr2000, потери стали, механические потери и конечное сопротивление колец исключены. Полученная характеристика относится к такой ограниченной модели, а не к протоколу реального двигателя.
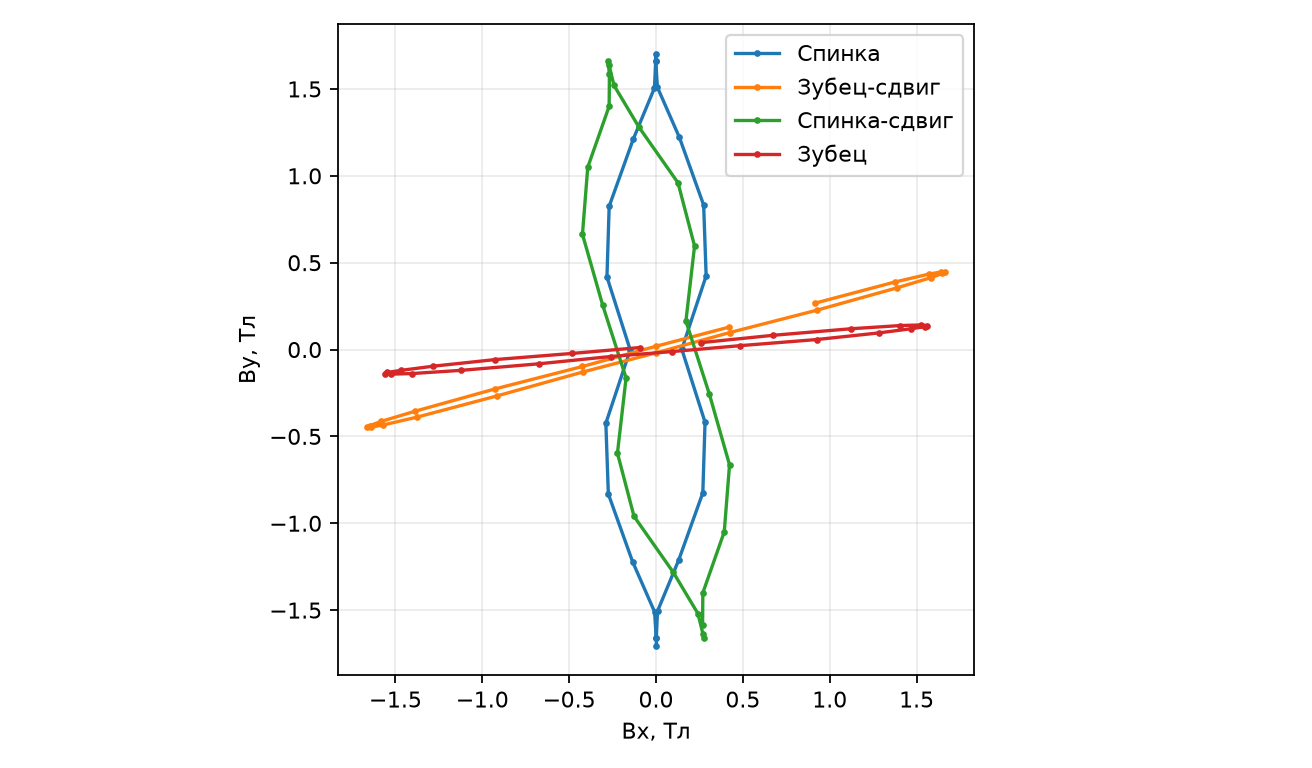
Для 24 последовательных мгновений вращающейся трехфазной МДС решается отдельная нелинейная магнитостатическая задача с B(H) M-43 и нулевыми индуцированными токами ротора. В каждой фиксированной точке записываются обе компоненты B. Отношение полуосей годографа различает почти переменное и вращательное перемагничивание; само по себе оно не определяет гистерезисные потери.
Из основной пространственной гармоники B_r в зазоре оцениваются главный полюсный поток и воздушно-зазорная ЭДС. Из полного ряда фазного потокосцепления отдельно выделяется временная основная гармоника. Отношение полного \Psi 1 к I1 представляет эквивалентную фазную индуктивность и содержит 2D потоки рассеяния. Ее нельзя без дополнительного разделения считать чистой индуктивностью намагничивания. Воздушно-зазорный параметр служит оценкой намагничивания в принятом приближении.
\Phi_{\delta1}=2rlB_{\delta1m}/p,\quad E_{\delta1}=\omega N k_w\Phi_{\delta1}/\sqrt2
Воздушно-зазорная ЭДС определяется по основной пространственной гармонике и принятому обмоточному коэффициенту.
Обмоточная функция и восстановление ЭДС двумя способами
Пространственная гармоника поля и обмоточная функция совместно определяют потокосцепление. Знаки, число витков и шаг катушек берутся из фактической обмоточной таблицы. Для распределённой обмотки основной коэффициент показывает одновременно снижение основной ЭДС и подавление выбранных высших гармоник.
Первый путь вычисления ЭДС использует основную гармонику B и эффективное число витков. Второй непосредственно обрабатывает потокосцепление реальной обмотки. Для искажённого профиля требуется полный угловой ряд; две проекции восстанавливают лишь предполагаемый синусоидальный вектор. Сравнение двух путей отделяет ошибку описания обмотки от ошибки извлечения поля.
Задание токов в геометрии определяет один полевой режим. Питание от напряжения и работа на нагрузку требуют отдельного выполнения уравнений выводов. В линейной гармонической модели напряжение содержит сопротивление меди и производную потокосцепления; фазорная невязка проверяется для каждой обмотки.
Сопротивления рассчитывают по полной длине проводника и температуре. Лобовые части, кольца ротора и добавочные внешние индуктивности, отсутствующие в плоском сечении, входят в схему отдельными элементами. В насыщенном режиме потокосцепление зависит от состояния, и постоянная матрица L становится локальным приближением.
Из законов Фарадея, полного тока и Ома для неподвижной линейной проводящей среды следует уравнение магнитной диффузии. Его гармоническое решение задаёт глубину проникновения. Частота должна соответствовать системе координат рассматриваемого проводника: для ротора основной асинхронной гармоники это частота скольжения.
Сравнение потерь требует одинакового задания источника: фиксированный ток, средняя индукция или поверхностное поле дают разные серии. Подстановка эффективной проводимости для переноса частоты может воспроизвести поле, но потери искусственной среды не становятся реальным тепловыделением без обратного пересчёта.
Трёхфазные величины и проверка мощности после преобразования
Распределение токов в пазах и вращающийся вектор МДС описывают один и тот же источник с разными координатами. Переход abc→\alpha \beta→dq не добавляет и не удаляет электрическую мощность; численный коэффициент зависит от выбранной нормировки. Здесь используется амплитудно-инвариантная форма и отдельно учитывается нулевая последовательность.
Сначала проверяют обратное восстановление трёх фаз и их сумму. Затем сравнивают фазную мощность с двухосной. Только после этой проверки используют двухосные токи как возбуждение полевой модели. Это исключает смешение амплитудного и RMS тока, а также лишний коэффициент 3/2 в моменте и индуктивности.
AC-серия использует частоту поля в системе ротора, связанную со скольжением, а напряжение на выводах восстанавливается для заданной частоты питания статора. Согласованные витки, соединение фаз и амплитудная нормировка связывают полевые потокосцепления с фазным током и напряжением. Отдельный протокол магнитостатических срезов задаёт самостоятельный опыт нелинейного намагничивания с нулевыми индуцированными токами ротора.
Зафиксируйте геометрию, глубину, число полюсов и нормировку токов.
Для каждого опыта укажите материал, частоту, измеряемый контур и физическую величину результата.
Записать в протокол. параметры модели, RMS/амплитуда, режим и допущения
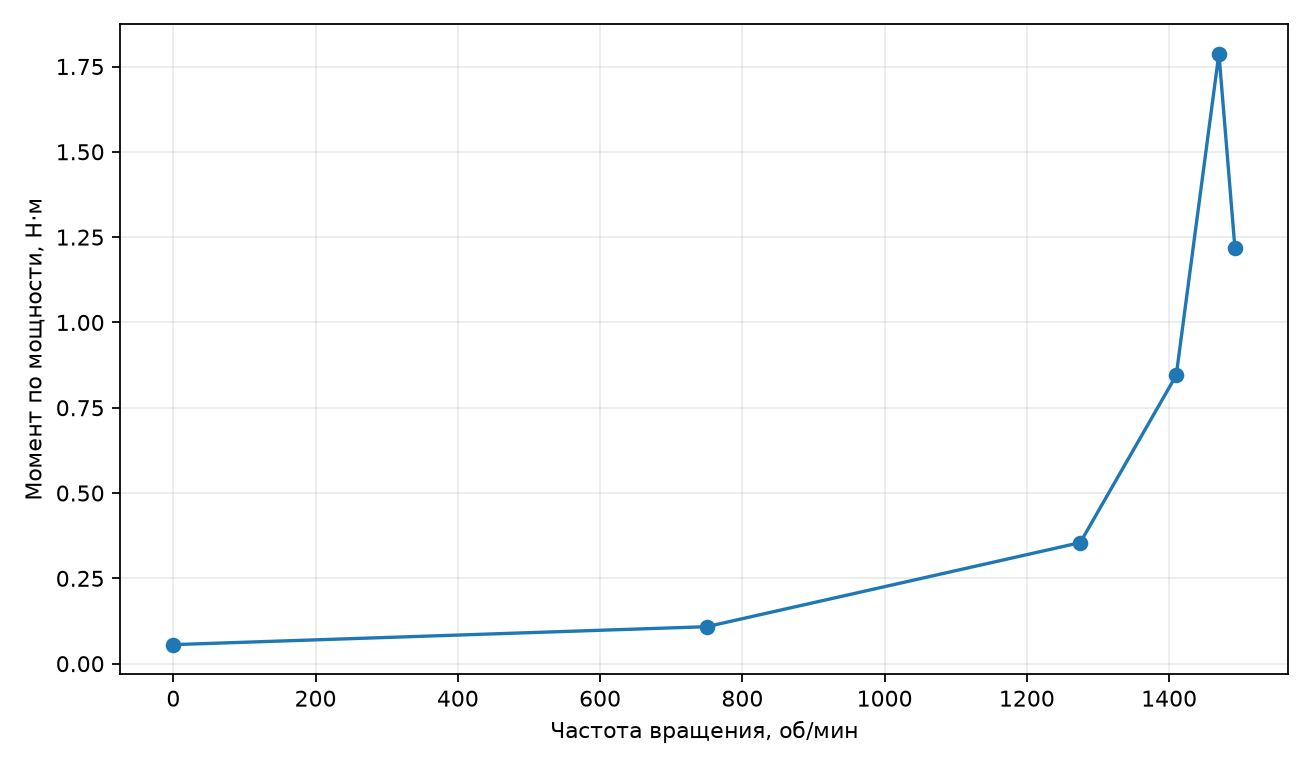
При каждом скольжении ток согласуется с заданным фазным напряжением через полевое потокосцепление, сопротивление и лобовую индуктивность. Поэтому принятые точки описывают одну характеристику при неизменном питании. Зависимости тока и момента от скольжения позволяют выбрать рабочую область для заданной механической нагрузки и оценить требуемый ток.
Запустите induction/reproduce.py с common.py и induction-seed.fem в отдельной рабочей папке.
Для каждого s проверьте U ф RMS и расчетную частоту; зафиксируйте только accepted состояния.
Записать в протокол.s, f2, n, I, U, Pin, Pr, P\delta, Pconv, T
В принятой схеме роторные потери и скольжение определяют мощность воздушного зазора, из которой следует электромагнитный момент. Сопоставление с моментом по напряжениям Максвелла проверяет энергетический переход от поля к механической характеристике. Отдельное уточнение сетки показывает, насколько найденная рабочая точка устойчива к дискретизации.
Проверьте Pin=Pcu+Pr/s и сравните T по мощности с weighted torque.
Сопоставьте два размера сетки зазора при s_{0}.06.
Записать в протокол. невязка мощности; относительные различия момента
Последовательность магнитостатических состояний показывает изменение направления и модуля B в выбранных точках стали при вращении МДС. Уточнение числа срезов проверяет годограф, а сравнение уровней тока выявляет изменение намагничивания при насыщении. Полное фазное потокосцепление включает рассеяние, поэтому его основную ЭДС и эквивалентную индуктивность рассматривают отдельно от оценки по основной гармонике поля зазора.
Запустите hodographs.py с common.py и induction-seed.fem.
Для 2.3 и 4.6 А RMS постройте B_x /B_y в зубце и ярме; проверьте принадлежность точек стали.
Сравните 12 и 24 среза. Из B_r определите воздушно-зазорную ЭДС, а из полного \Psi — фазную основную ЭДС и эквивалентную индуктивность.
Записать в протокол. Bmax, Brms, отношение осей, B_{\delta}1, E\delta 1, E\Psi 1, Lф 1; изменение при удвоении тока
E\delta 1 и L\delta получены из основной пространственной гармоники зазора. Полные фазные E\Psi 1 и Lф 1 дополнительно включают моделируемые потоки рассеяния.
Согласованный AC опыт с линейной сталью
s
I, А RMS
Uф, В RMS
T, Н·м
Pr, Вт
Pin, Вт
0,005
2,093
230,9
1,218
0,9566
237,3
0,02
2,589
230,9
1,788
5,617
351,2
0,06
2,812
230,9
0,8452
7,965
215,8
0,15
2,849
230,9
0,3547
8,357
140,9
0,5
2,857
230,9
0,1084
8,51
102,7
1
2,858
230,9
0,05574
8,756
94,51
Это характеристика линейной модели \mu _{r}=2000 с указанной внешней схемой. Заявленный изготовителем номинальный режим этим отдельным приближением не подтверждается.
Количественные результаты и их проверка
Заполните таблицу собственными значениями; каждому числу сопоставьте режим и файл решения.
Величина
Единица
Что определяет
I(s), U(s)
А RMS; В RMS
Ток при заданной схеме питания
T(s), P(s)
Н·м; Вт
Механическая характеристика и баланс мощности в принятом приближении
Bx(t), By(t)
Тл
Переменное и вращательное перемагничивание в зубце и ярме
E\delta 1, E\Psi 1
В RMS
Воздушно-зазорная и полная фазная основные ЭДС
L\delta, Lф 1
Гн
Параметр намагничивания и эквивалентная фазная индуктивность с 2D утечками
Напряжение в accepted состояниях соответствуетцели сневязкой≤0.1%.
Баланс мощности≤0.001%; момент по мощности и weightedtorque≤2%.
Итоговый вывод. При 2.3 А RMS основная ЭДС зазора равна 224.861 В; полная фазная основная ЭДС — 229.339 В; эквивалентная фазная индуктивность — 0.317395 Гн.
Границы применения результата
Учебная геометрия 36/26, p=2, длина 98 мм; 47 витков на паз, 282 положительных последовательных витка на фазу.
Реактивность лобовых частей и Rф заданы явно; параметры и характеристика не являются аттестацией марки двигателя.
AC-серию с линейной сталью и DC-годографы с B(H) рассматривают как разные физические опыты.
Литература
Асинхронный двигатель: от схемы замещения к проверке поля и момента. — 34 с.
Поле асинхронного двигателя на холостом ходу и вращательное перемагничивание. — 9 с.
Моделирование асинхронного электродвигателя : задание 4. — 11 с.
Простейшая электрическая машина. Раздел 1. — 30 с.
Аналитические методы исследования поля в электрической машине. Метод разделения переменных. Поле в плоском и кольцевом зазоре. Поверхностный ток как источник поверхностного потенциала. Раздел 8. — 33 с.
Иванов-Смоленский А. В., Гончаров В. И., Тейн Наинг Тун. Применение конечно-элементных моделей при учебном проектировании синхронных машин. — 14 с.
Магнитные поля в электрических машинах — введение. — 75 с.
Математическое описание электромагнитного поля в электрической машине. Раздел 5. — 15 с.
Hrabovcová V., Rafajdus P., Makyš P. Analysis of Electrical Machines. — London : IntechOpen, 2020. — ISBN 978-1-83880-207-3. — DOI: 10.5772/intechopen.90135. Главы 1–3 распространяются по лицензии CC BY 3.0 [13].
Электродинамические поля в электрических машинах. Раздел 13. — 42 с.
Расчёт интегральных величин (тока, потока, электрического и магнитного сопротивлений) для тел произвольной формы при резко выраженном поверхностном эффекте. Раздел 15. — 15 с.