Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Переход от поля к наблюдаемому измерительному сигналу
Инженерный вопрос. Как нормировка и интегрирование ЭДС влияют на восстановленный поток?
Измерительная модель переводит распределение поля в сигнал датчика и позволяет выбрать расположение, ориентацию, калибровку и информативную характеристику устройства.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Задайте измеряемую величину, ориентацию, область усреднения и функцию преобразования датчика. Поле и выход датчика имеют разные определения и единицы.
Свяжите поток FEMM и цифровую запись катушки. Выполните действия практикума по его исходной таблице. Сохраните поток FEMM, синтетическую запись катушки, шаг времени и восстановленный ряд.
Результат этого занятия. Сопоставление исходного и восстановленного сигналов с объяснением смещения и дрейфа.
Данные именно этого опыта. Сохраните поток FEMM, синтетическую запись катушки, шаг времени и восстановленный ряд.
Оформление наблюдений. Исходное поле, координаты и ориентация датчика, коэффициенты преобразования и выходной сигнал; аналитические, FEMM и физические данные подписывайте отдельно.
Как обосновать результат
Проверка из практикума. Сдайте исходный скрипт, CSV, графики, шаг интегрирования и независимую оценку дрейфа. Называйте данные синтетическими.
Независимый контроль. Выполните предусмотренный аналитический контроль, изменение ориентации или калибровочный опыт и сравните измерительную модель с исходным полем.
Критерий выполнения. Формула 4,44 применяется только к синусоиде с указанной нормировкой. Дрейф предсказан аналитически и подтверждён численной записью. Постоянная составляющая и начальное условие обсуждены отдельно от замыкания периода.
Точность и расхождения. Разделите пространственную выборку, численное поле, коэффициент преобразования и неопределённость датчика. Синтетический шум не подтверждает характеристики реального прибора.
Основание сравнения. Используйте измерительную модель, калибровку и единицы из занятия. Виртуальная выборка FEMM и синтетическая запись не являются физическим экспериментом.
Вывод для устройства
Объясните, какой параметр устройства можно восстановить выбранным каналом и что необходимо измерить или откалибровать при переходе к натурному опыту.
Границы вывода. Аналитическое преобразование, виртуальный датчик FEMM и натурное измерение имеют разное происхождение. Характеристики прибора и его неопределённость требуют отдельных данных.
Теория и вывод формул
Измерительная катушка преобразует изменение магнитного потока в ЭДС согласно закону Фарадея. Восстановление поля по сигналу рассматривается с учётом эффективной площади, фазировки, дрейфа интегрирования и формы временной зависимости.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Для неподвижных витков e=-d\Psi /dt. Если потоки всех витков одинаковы и поверхность фиксирована, \Psi =NS\overline{B}_n. Эффективная площадь-витки равна сумме ориентированных площадей, а не обязательно произведению номинального N на площадь по наружному диаметру. У многослойной катушки площади витков различаются; калибровка эффективной площади учитывает реальную геометрию.
Разомкнутая измерительная цепь с большим входным сопротивлением приближает измеряемое напряжение к ЭДС. При заметной нагрузке учитывайте сопротивление и индуктивность катушки, входную ёмкость и кабель. Вращение либо перемещение катушки позволяет измерять постоянное поле через изменение сцепленного потока, но это другая кинематика, требующая угла и времени движения.
При B=\widehat{B}\sin \omega t ЭДС равна -\omega NS\widehat{B}\cos \omega t, а её действующее значение \omega NS\widehat{B}/\sqrt{2}. Амплитуда, действующее значение и среднее выпрямленное значение — разные нормировки. Из формулы E_{\mathrm{д}}=4{,}44288\widehat{fNSB} получается \widehat{B}, а не B_{\mathrm{д}}.
Для гармоники порядка k амплитуда ЭДС пропорциональна k\omega и амплитуде потока этой гармоники. Поэтому 5-я гармоника B величиной 2% создаёт 10% основной амплитуды ЭДС. Обратное восстановление гармоник требует деления на k\omega и учёта фазы. Несинусоидальную запись интегрируйте по времени; один коэффициент формы её не заменяет.
Соотношение относится к одинаковой геометрии сцепления всех гармоник.
Почему интегратор дрейфует
Постоянное смещение e_{0} после интегрирования создаёт ошибку -e_{0}(t-t_{0})/(NS). Отфильтрованный высокочастотный шум может быть мал, но даже небольшой нуль усилителя накапливается во времени. До расчёта оцените смещение и его стабильность; после расчёта проверьте замыкание периода.
Вычитание среднего напряжения на известном целом установившемся периоде устраняет постоянную составляющую ЭДС и помогает замкнуть восстановленный период. Однако оно не восстанавливает постоянный B и может скрыть реальное изменение потока при переходном процессе. Начальное значение либо среднее B нужно получить из независимого условия.
Синтетическая программа генерирует один период \widehat{B}=10\,\mathrm{мТ} при 50 Гц, добавляет 2 мВ к напряжению и интегрирует методом трапеций. Запись содержит точную B для независимой проверки. Число отсчётов 4000 выбрано для учебной сходимости; требования к реальной частоте дискретизации определяются полосой полезного сигнала и противоналоженным фильтром.
FEMM как пространственная часть измерительной модели
Из предыдущего эталона возьмите \widehat{\Phi }=2\,\mathrm{мкВб} и N_s=100. Сначала явно предположите, что поле во времени масштабируется синусоидально без изменения профиля. Тогда \widehat{\Psi }=0{,}0002\,\mathrm{Вб} и E_{\mathrm{д}}=44{,}4288\,\mathrm{мВ} при 50 Гц. Эти электрические числа получены аналитически из DC-поля; нативного временного расчёта в этом шаге нет.
В реальной машине можно построить серию неподвижных решений по углу ротора, получить \Psi (\theta ), задать скорость и вычислить -\omega m d\Psi /d\theta. В вихретоковой задаче профиль может зависеть от частоты, а в насыщенном объекте — от момента времени. Тогда масштабирование одного DC-решения недостаточно.
Ошибка B за период \Delta B=-0{,}002\cdot 0{,}020/(100\cdot 0{,}0002)=-0{,}002\,\mathrm{Т}.
После вычитания среднего на целом периоде численный интеграл замыкается; начальное B=0 известно из синтетического условия.
Ответ:E_{\mathrm{д}}\approx 44{,}4288\,\mathrm{мВ}; без коррекции дрейф за период −2 мТ.
Проверка: Сравните восстановленную B с известной синтетической B и повторите расчёт с половинным шагом. Нулевой дрейф сам по себе не доказывает правильный масштаб.
Углублённый разбор
Виртуальная калибровка: пара Гельмгольца, конечная катушка и сердечник
Измерительный объект и калибровочный стенд
Поисковая катушка измеряет изменение магнитного потока через свои витки. Её выход — напряжение, пропорциональное скорости изменения потокосцепления. Поэтому постоянное поле неподвижной катушкой без дополнительной модуляции не измеряется. При гармоническом поле и известных частоте, площади и числе витков амплитуда напряжения позволяет восстановить среднюю нормальную индукцию.
Пара Гельмгольца — две одинаковые соосные круглые катушки с одинаковым током, расстояние между центрами которых равно радиусу. Она создаёт сравнительно однородное поле возле центра. Калибровка сопоставляет известное поле стенда и выход датчика. Нужно различать поле в точке, среднее поле по площади каждого витка и среднее потокосцепление всей многослойной обмотки.
Виртуальный стенд здесь построен непосредственно командами FEMM 5. Использована полезная идея pywinding о совместном рассмотрении стенда, катушки и сердечника; сама библиотека, её внешние зависимости и программные оболочки не нужны. Построены четыре самостоятельных магнитостатических решения: поле стенда при \mu _{r} сердечника 1 и 100, затем самоиндуктивность датчика при отключённом стенде.
От закона Био—Савара к условию Гельмгольца
Осевая составляющая поля кругового витка находится интегрированием закона Био—Савара: поперечные составляющие взаимно сокращаются, а все осевые вклады одинаковы. Для N витков и двух катушек поля суммируются. В центре первая производная по z равна нулю из-за зеркальной симметрии при любом расстоянии; именно вторая производная обнуляется при d=R.
После этого ведущая осевая неоднородность имеет четвёртый порядок по z/R. Это не означает однородности во всём пространстве или на любой площади датчика. Вне оси появляются радиальные составляющие; ошибка конечного датчика должна оцениваться интегралом, а не только двумя осевыми точками.
В конечно-элементной модели калибровочные обмотки имеют конечное сечение 1×1 мм. Формула тонкого кольца остаётся независимым приближённым ориентиром. Разницу от конечного сечения, дискретизации и внешней границы нужно отличать от погрешности измеряемого датчика.
Нулевая вторая производная объясняет выбор расстояния, а не подменяет расчёт рабочего объёма.
Пространственное усреднение и электрический выход
Потокосцепление представляет сумму поверхностных интегралов по всем виткам. Для одинаковой площади A можно ввести эквивалентную среднюю индукцию Bavg=\Psi/(NA). Эффективная площадь реальной многослойной катушки — сумма площадей витков, а не площадь внешнего контура. Погрешность позиционирования и наклона меняет именно этот интеграл.
При фазорах \exp (j\omega t) ЭДС разомкнутой поисковой катушки равна−j\omega \Psi. Если вход измерительного прибора конечен, его сопротивление вместе с R и L обмотки образует делитель. Модуль ωNA даёт чувствительность только при высоком входном сопротивлении и отсутствии значимого влияния собственной ёмкости.
В расчёте сначала используется статический поток при 1 А стенда, затем он масштабируется на гармонический ток при предположении линейности. Это корректно для воздушной катушки на достаточно низкой частоте; для проводящего сердечника с потерями надо решать гармонику и учитывать комплексную \mu, \sigma и частотную зависимость входа.
При приближении к собственному резонансу требуется ёмкостная модель, здесь не выполненная.
Сопротивление, индуктивность и конечный сердечник
При известной средней длине витка lturn и сечении провода Aw сопротивление R=N lturn/(σAw). Самоиндуктивность получают отдельным возбуждением датчика: L=\Psi /I при отключённой калибровочной паре. Повышение L и чувствительности сердечником может одновременно сузить полезную полосу и увеличить чувствительность к частоте, температуре и гистерезису.
Конечный сердечник размагничивается собственными полюсами. Для эллипсоидального приближения эффективная восприимчивость \chi eff=\chi/(1+Ndχ). Уже эта формула показывает, почему \mu _{r}=100 не даёт автоматически стократный прирост потока. Для цилиндра поле неоднородно, и одна постоянная Nd является приближением.
В FEMM геометрическое размагничивание вычисляется непосредственно. Поэтому в материале задают внутреннюю проницаемость, а не заранее уменьшенную эффективную, иначе размагничивание будет учтено дважды. Вставленный сердечник также меняет само калибровочное поле: его внутреннее B нельзя считать новым независимым эталоном стенда.
Последняя формула — оценка для конечного тела; новая конечно-элементная модель использует геометрию цилиндра непосредственно.
Как составить бюджет калибровки
Чувствительность зависит от тока стенда, радиуса и расстояния катушек, числа витков датчика, его площади и положения, частоты, входного сопротивления прибора и температуры. Неоднородность следует оценивать в фактическом объёме перемещения датчика. Сеточная чувствительность относится к численной модели, а неопределённость тока и геометрии — к физическому стенду.
Если величины независимы, относительные стандартные неопределённости перемножаемых коэффициентов складывают квадратично. Корреляции общего размера, температуры или калибровочного тока требуют ковариаций. Систематическую поправку на пространственное усреднение сначала применяют к результату; остаточная неопределённость поправки затем входит в бюджет.
В новом расчёте нет экспериментальных показаний, поверенного амперметра или аттестации катушек. Он показывает метод виртуальной калибровки и позволяет отделить геометрический эффект сердечника от неверного умножения на табличную \mu _{r}.
"""Калибровочная пара и поисковая катушка: поле, усреднение, сердечник, R и L.Запуск внутри FEMM 5 из папки комплекта. Нужен common.py; внешних пакетов нет.R=50 мм, расстояние=R, по 100 витков и 1 А DC; сечение каждой обмотки 1x1 мм.Датчик: 100 витков среднего радиуса 4 мм, длина 20 мм, провод 0.1 мм.Магнитная модель линейна; 1-кГц чувствительность выводится из DC поля,поэтому вихревые потери и частотная проницаемость сердечника не моделируются."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-helmholtz")rows=[]forcore_muin[1,100]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Winding",sigma=58,wire_type=3,strands=1,diameter=0.1)material("Core",mu=core_mu)mi_addcircprop("Cal",1,1)mi_addcircprop("Sense",0,1)forzin[-25,25]:mi_drawrectangle(49.5,z-0.5,50.5,z+0.5)label(50,z,"Air",0.2,"Cal",100,1)mi_drawrectangle(3.95,-10,4.05,10)label(4,0,"Winding",0.1,"Sense",100,2)mi_drawrectangle(0,-10,3,10)label(1.5,0,"Core",0.5,group=3)label(20,0,"Air",2)mi_makeABC(7,200,0,0,0)solve(folder,"calibration-mu%d"%core_mu)b0=mo_getpointvalues(0,0)[2]linkage=mo_getcircuitproperties("Sense")[2]samples=[]forzin[-10,-5,0,5,10]:samples.append([z,mo_getpointvalues(0,z)[2]])bavg=linkage/(100*math.pi*0.004**2)exact=(4/5)**1.5*MU0*100/0.05row={"core_mu":core_mu,"B0_T":b0,"linkage_Wb":linkage,"Bavg_T":bavg,"axis_z_mm_B_T":samples,"thin_loop_B0_T":exact,"sensitivity_V_per_T_at_1kHz":2*math.pi*1000*linkage/exact,}close_magnetic()# Самоиндуктивность датчика при отключённой калибровочной паре.opendocument(os.path.join(folder,"calibration-mu%d.fem"%core_mu))mi_modifycircprop("Cal",1,0)mi_modifycircprop("Sense",1,1)solve(folder,"self-mu%d"%core_mu)current,voltage,flux=mo_getcircuitproperties("Sense")row["L_H"]=flux/currentrow["R_ohm"]=voltage/currentrows.append(row)close_magnetic()save_json(folder,rows)assertabs(rows[0]["B0_T"]/rows[0]["thin_loop_B0_T"]-1)<0.02assertrows[1]["L_H"]>rows[0]["L_H"]>0print(rows)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Собственные введение, выводы и геометрия. Новые результаты FEMM 5; внешние библиотеки отсутствуют. Виртуальная калибровка не является метрологической аттестацией.
Из нативного results.json предыдущего занятия возьмите |\Phi |, отдельно запишите число витков и предположение о синусоидальном изменении профиля.
Скачайте программу синтетической записи и запустите в Python либо встроенной консоли FEMM. Она создаёт новый каталог с CSV.
Постройте e(t), B_{\mathrm{без}} коррекции(t) и B_{\mathrm{после}} коррекции(t) по CSV, подпишите происхождение данных.
Измените смещение на 1 мВ: предскажите дрейф до запуска. Затем удвойте N при прежнем B и S.
Добавьте постоянную составляющую 3 мТ к истинной B, не меняя ЭДС; объясните, почему электрическая запись её не обнаружила.
Для другой модели FEMM сравните контурный поток с потокосцеплением существующей цепи; не применяйте N\Phi без проверки сцепления витков.
Ожидаемый результат. При 1 мВ дрейф −1 мТ/период. Удвоение N удваивает ЭДС; постоянная B не влияет на ЭДС неподвижной катушки.
Как проверить. Сдайте исходный скрипт, CSV, графики, шаг интегрирования и независимую оценку дрейфа. Называйте данные синтетическими.
Обработка и анализ результатов
Как нормировка и интегрирование ЭДС влияют на восстановленный поток?
Сохраните поток FEMM, синтетическую запись катушки, шаг времени и восстановленный ряд.
Пропустите полевые данные через заданную модель датчика; сравните измеряемый сигнал с исходной полевой величиной.
С чем сравнить. Используйте измерительную модель, калибровку и единицы из занятия. Виртуальная выборка FEMM и синтетическая запись не являются физическим экспериментом.
Итог работы. Сопоставление исходного и восстановленного сигналов с объяснением смещения и дрейфа.
Первый проход оценивает постоянное смещение напряжения на полном периоде с половинными весами крайних точек. Второй проход восстанавливает B правилом трапеций и сразу пишет CSV, поэтому память не зависит от числа отсчётов. При 4000 интервалах максимальная погрешность восстановления меньше 10 нТ; некомпенсированный дрейф за период равен −2 мТ. Начальное B=0 задано отдельно и из ЭДС не определяется. Скачиваемая учебная редакция соответствует коду на странице. Исходные материалы: комплект раздела.
Python · встроенный MicroPython FEMM 5
"""Восстановление синтетической индукции по ЭДС поисковой катушки.Среда: встроенный MicroPython FEMM 5.Вход: число витков N, площадь A [м²], f [Гц], Bpeak [Т], offset [В].Выход: waveform.csv (время [с], B [Т], напряжение [В]) и results.json.Условия: один полный период синусоиды, известное B(0)=0 и постоянный offset.Постоянная составляющая B неподвижной катушкой не восстанавливается.OUTPUT должен отсутствовать; запись синтетическая, а не измеренная."""importjsonimportmathimportosOUTPUT="measurement-coil-run"# Новый каталог сохраняет предыдущий опыт при повторном запуске.os.mkdir(OUTPUT)N=100A=2e-4f=50.0Bpeak=0.01offset=0.002samples=4000# Число интервалов: CSV содержит samples + 1 точку.dt=1/(f*samples)omega=2*math.pi*femf_peak=N*A*omega*Bpeakintegration_scale=dt/(N*A)defvoltage_at(k):"""Синтетическое напряжение, В, в точке k равномерной сетки времени."""# Закон Фарадея: e = -N*A*dB/dt; offset добавлен измерительным каналом.return-emf_peak*math.cos(2*math.pi*k/samples)+offset# Первый проход: среднее на полном периоде по правилу трапеций.# Две крайние точки имеют половинный вес, поскольку совпадают по фазе.# Повторная генерация сигнала экономит память: массив из 4001 строки не нужен.voltage_sum=0.5*(voltage_at(0)+voltage_at(samples))forkinrange(1,samples):voltage_sum+=voltage_at(k)mean=voltage_sum/samples# Второй проход: интегрируем исходный и исправленный сигналы одновременно.# Начальные значения B=0 здесь известны; знак минус следует закону Фарадея.raw=0.0corrected=0.0max_error=0.0previous_voltage=voltage_at(0)withopen(OUTPUT+"/waveform.csv","w")asstream:stream.write("time_s,synthetic_B_T,voltage_with_offset_V,B_raw_T,B_corrected_T\n")forkinrange(samples+1):t=k*dtb=Bpeak*math.sin(2*math.pi*k/samples)voltage=voltage_at(k)ifk>0:# Формула трапеций использует только две соседние точки.raw-=0.5*(previous_voltage+voltage)*integration_scalecorrected-=(0.5*(previous_voltage+voltage)-mean)*integration_scalemax_error=max(max_error,abs(corrected-b))# Пишем каждую строку сразу: объём оперативной памяти не растёт с N.row=(t,b,voltage,raw,corrected)stream.write(",".join(str(value)forvalueinrow)+"\n")previous_voltage=voltage# Дрейф за период известен аналитически: -offset/(f*N*A).# Сравнение с исходной синусоидой оценивает погрешность квадратуры, а не датчика.assertabs(raw+offset/f/(N*A))<1e-10,"Не совпал аналитический дрейф"assertmax_error<1e-8,"Слишком грубый шаг интегрирования"result={"origin":"synthetic_analytical_signal_not_measurement_or_FEMM","emf_rms_V":emf_peak/math.sqrt(2),"estimated_offset_V":mean,"raw_drift_per_period_T":raw,"corrected_max_error_T":max_error,"limitations":"Known periodic record and known initial B=0; DC B is not recovered by a stationary coil.",}withopen(OUTPUT+"/results.json","w")asstream:json.dump(result,stream)print(json.dumps(result))
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
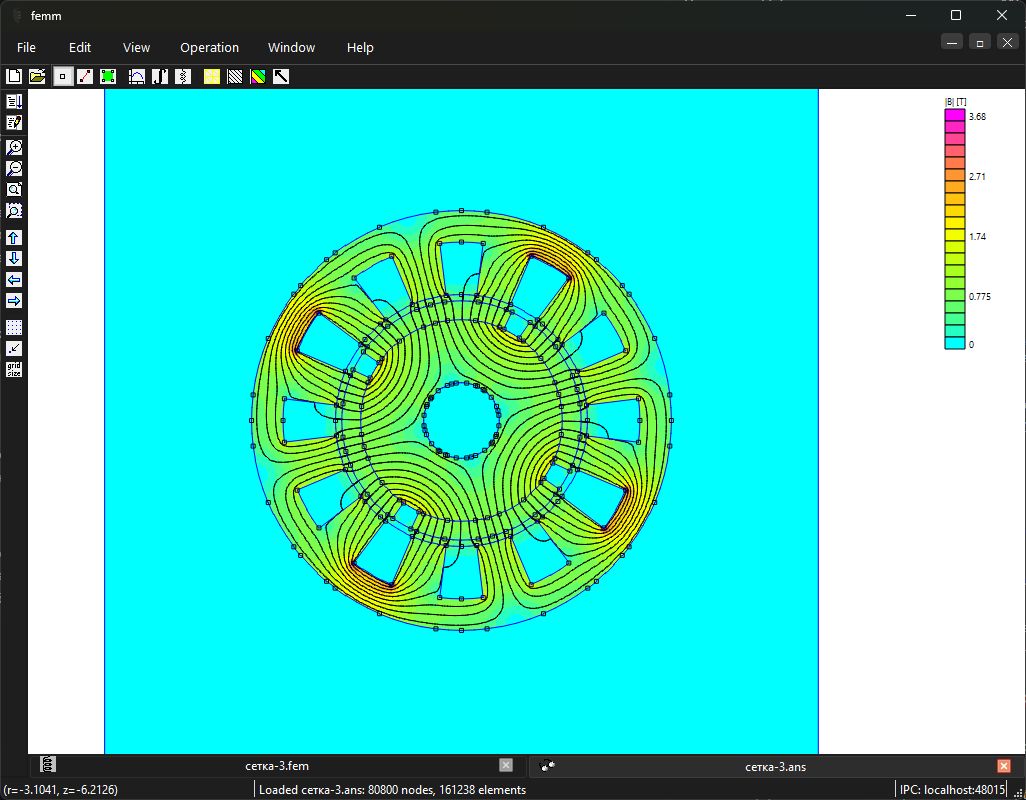
Магниты ротора создают периодическое потокосцепление неподвижной фазной обмотки. Из последовательности статических полей получают ЭДС при заданной скорости; сама магнитостатическая задача не содержит вращения во времени.
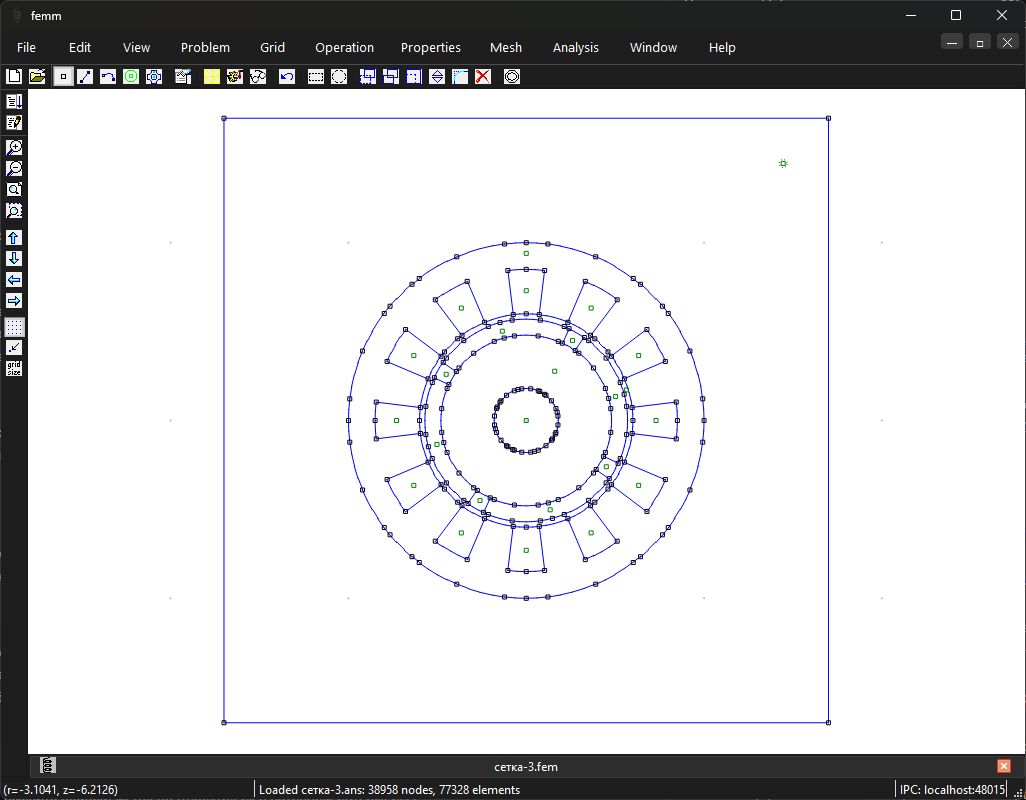
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Машина с постоянными магнитами для расчёта ЭДС: геометрия одного фиксированного положения ротора. Подписи скрыты для читаемости. Открыть в полном размереРасчёт ЭДС машины с постоянными магнитами: статическое поле одного фиксированного положения ротора. Показаны |B|, Т, и линии поля; ЭДС получают из изменения потокосцепления по серии угловых положений. Открыть в полном размере
Самостоятельная работа
Подготовьте воспроизводимую обработку ЭДС: происхождение записи, калибровка NS, знак, интегратор, нулевая коррекция и ограничение постоянной составляющей.
Критерий выполнения: Формула 4,44 применяется только к синусоиде с указанной нормировкой. Дрейф предсказан аналитически и подтверждён численной записью. Постоянная составляющая и начальное условие обсуждены отдельно от замыкания периода.
Первоисточники и дополнительное чтение по занятию
[42] — Авторская публикация CERN: эффективная площадь и калибровка катушек