Если одно из понятий незнакомо, вернитесь к предыдущему занятию и воспроизведите его численный пример. После этого переходите к новой постановке.
Место занятия в инженерной методике
Расчётная лабораторная работа · Переход от поля к наблюдаемому измерительному сигналу
Инженерный вопрос. Какая измерительная величина отвечает на вопрос выбранной отраслевой ветви?
Измерительная модель переводит распределение поля в сигнал датчика и позволяет выбрать расположение, ориентацию, калибровку и информативную характеристику устройства.
Последовательность решения, отчёт и критерии результата
Результат получают из наблюдаемых величин и проверяют в условиях данного практикума.
Последовательность решения
Обосновать постановку и способ измерения. Задайте измеряемую величину, ориентацию, область усреднения и функцию преобразования датчика. Поле и выход датчика имеют разные определения и единицы.
Результат этого занятия. Защищаемый протокол с полезным выводом и границами виртуального опыта.
Данные именно этого опыта. Сведите модель датчика, режим объекта, сигналы и независимый контроль одной выбранной ветви.
Оформление наблюдений. Исходное поле, координаты и ориентация датчика, коэффициенты преобразования и выходной сигнал; аналитические, FEMM и физические данные подписывайте отдельно.
Как обосновать результат
Проверка из практикума. Зачёт требует воспроизводимых файлов и физически обоснованного сравнения. Одни расчётные числа из программы масштабов не подтверждают отраслевой FEMM-практикум.
Независимый контроль. Выполните предусмотренный аналитический контроль, изменение ориентации или калибровочный опыт и сравните измерительную модель с исходным полем.
Критерий выполнения. Выбраны объект, режим и сопоставимая измеряемая величина. Локальные поля и интегральные ЭДС/поток/сила не смешаны. Модельные ограничения, торцы, рассеяние, зазор и численная сходимость рассмотрены по выбранной ветви.
Точность и расхождения. Разделите пространственную выборку, численное поле, коэффициент преобразования и неопределённость датчика. Синтетический шум не подтверждает характеристики реального прибора.
Основание сравнения. Используйте измерительную модель, калибровку и единицы из занятия. Виртуальная выборка FEMM и синтетическая запись не являются физическим экспериментом.
Вывод для устройства
Объясните, какой параметр устройства можно восстановить выбранным каналом и что необходимо измерить или откалибровать при переходе к натурному опыту.
Границы вывода. Аналитическое преобразование, виртуальный датчик FEMM и натурное измерение имеют разное происхождение. Характеристики прибора и его неопределённость требуют отдельных данных.
Теория и вывод формул
Единый подход к магнитным измерениям применяется к машинам, трансформаторам и аппаратам. В этих задачах исследуются соответственно поле зазора и ЭДС, поток и потери, а также связь зазора с силой электромагнита.
Соглашения об обозначениях и единицах
\(i(t)\), \(u(t)\) — мгновенные значения; \(\widehat I\), \(\widehat U\) — комплексные амплитуды; \(\underline I_{\text{д}}\), \(\underline U_{\text{д}}\) — комплексные действующие значения. Для синусоиды \(\widehat I=\sqrt{2}\,\underline I_{\text{д}}\); действующее значение тока равно \(|\underline I_{\text{д}}|\). Нормировка обязательно учитывается в формулах мощности.
\(\Phi=\int_S\mathbf B\cdot\mathrm d\mathbf S\) — поток через ориентированную поверхность; \(\Psi=\sum_k\oint_{C_k}\mathbf A\cdot\mathrm d\mathbf l\) — потокосцепление последовательных витков с согласованными замкнутыми контурами. Только при одинаковом сцепленном потоке каждого витка \(\Psi=N\Phi\). Обе величины измеряются в веберах: число витков безразмерно. Запись «Вб·виток» подчёркивает суммирование.
\(\theta_{\text{м}}\), \(\Omega\) (также \(\omega_{\text{мех}}\)) — механические угол и угловая скорость. Для основной гармоники \(\theta_{\text{э}}=p\theta_{\text{м}}\), \(\omega_{\text{э}}=p\Omega\), где \(p\) — число пар полюсов. Геометрический период зубцов задаётся отдельно. В производных по углу используйте радианы.
Статическая индуктивность \(L_{\text{ст}}=\Psi/i\) — наклон секущей из начала координат; это определение используется при \(\Psi(0)=0\) и \(i\ne0\). Динамическая индуктивность \(L_{\text{дин}}=\partial\Psi/\partial i\) — наклон касательной (дифференциальная, инкрементальная); положение и остальные токи фиксированы. Для линейной характеристики без смещения обе равны одной индуктивности \(L\). При постоянных магнитах и взаимном возбуждении сначала учитывают ненулевое смещение потокосцепления.
Положительные направления, оси и специальные индексы определяются в конкретной задаче. Единицу берите из условия или заголовка таблицы; перед подстановкой в формулу СИ переводите миллиметры в метры, миллигенри в генри и градусы в радианы.
Численные результаты обычно показаны с четырьмя значащими цифрами; для сравнения близких значений в таблицах сходимости сохранено больше цифр. Полные значения остаются в исходных расчётных данных. Малые остатки вычисления координат на осях показаны как ноль; малые физические величины сохраняются в показательной записи.
Электрическая машина: поле зазора и потокосцепление
Датчик Холла в доступном зазоре измеряет локальную компоненту с конечным пространственным разрешением. Катушка на зубце либо измерительная обмотка наблюдает сцепленный поток. Эти показания нельзя сравнивать с максимальным B на произвольной цветовой карте. В FEMM укажите положение, ориентацию, активную площадь и угол ротора, затем воспроизведите тот же функционал поля.
Для серии неподвижных решений вычисляют \Psi (\theta ) соответствующей обмотки; при заданной угловой скорости ЭДС e=-\omega m d\Psi /d\theta. Производная усиливает ошибки угловой дискретизации. Проверьте удвоение числа положений отдельно от сетки; фазу, гармоники и линейные/фазные величины указывайте явно.
Поперечная 2D-модель не включает торцевые участки и скос без дополнительных приближений. Результаты короткой поисковой катушки могут зависеть от положения по длине пакета. Для сравнения нужно согласовать активную длину, а не вводить множитель после расчёта без геометрического основания.
\theta — механический угол в радианах; для электрического угла требуется учёт числа пар полюсов.
Трансформатор: поток, напряжение и потери
Измерительная обмотка на стержне даёт B(t) по интегралу ЭДС и эффективной площади стали. При синусоидальном общем потоке удобно проверить масштаб через E_{\mathrm{д}}=4{,}44288\widehat{fN_sSB}. Однако напряжение питания первичной обмотки включает падения на её сопротивлении и рассеянии; при заметных падениях оно не равно измерительной ЭДС.
Ток холостого хода вместе с напряжением позволяет оценивать входную мощность, но она включает потери меди и другие составляющие. Для выделения потерь сердечника нужны соответствующие поправки и режим. Результат ваттметра и площадь локальной петли описывают разные объекты измерения до выполнения энергетического баланса.
В FEMM основной поток и потокосцепление обмотки сравнивают раздельно. Однозначная B–H-кривая задаёт насыщение, гармонические параметры потерь требуют идентификации, а измеренная динамическая петля остаётся отдельным экспериментальным свидетельством. При наличии стыков и межлистовых эффектов их влияние нужно обосновать геометрией или эффективными параметрами.
Электрический аппарат: зазор, поток и сила
В аппарате наиболее чувствительные параметры часто связаны с малым воздушным зазором. Датчик Холла в зазоре может изменить сам зазор. Поисковая катушка вокруг полюса менее локальна и наблюдает интегральный поток. Во время движения якоря e=-d\Psi /dt включает изменение геометрии; интеграл напряжения катушки возбуждения требует вычесть падение Ri.
Для одной плоской рабочей поверхности с почти однородным нормальным B в воздухе оценка F\approx B^{2}S/(2\mu _{0}) полезна как масштаб. Краевые поля, касательная компонента и несколько поверхностей требуют полного расчёта. В FEMM используйте взвешенный тензор напряжений или энергетическую проверку для соответствующего тела; точечный датчик не определяет интегральную силу без распределения поля.
У силы квадратичная чувствительность: при независимых малых относительных неопределённостях B и S имеем u_r(F)\approx \sqrt{[(2u_r(B))^{2}+u_r(S)^{2}]}. Эта формула относится к указанной идеализации; модельное расхождение из-за рассеяния не включено автоматически.
Одна поверхность и один зазор, нормальное однородное поле воздуха; число рабочих поверхностей проверяется по геометрии.
Единый план сопоставления
Выберите один объект и один рабочий режим. Зафиксируйте размеры, токи, температуру, движение/частоту, состояние материала и датчики. Выпишите наблюдаемый функционал: точечная проекция, среднее по активной области, поток поверхности либо потокосцепление цепи. До расчёта получите независимую оценку порядка величины.
Создайте копию модели, добавьте виртуальные точки и контуры, выполните сеточную проверку. Для машины отдельно уточните угол; для трансформатора проверьте глубину/длину пакета и сцепление; для аппарата исследуйте допуск зазора. В реальном опыте сохраняйте исходные электрические каналы и калибровочные сведения.
Итог — таблица «измеряемая величина, аналитическая оценка, FEMM, опыт, неопределённость, объяснение расхождения». Если физического опыта нет, графу так и обозначьте: «не выполнен». Совпадение точного виртуального эталона подтверждает измерительную процедуру в его пределах, но не заменяет проверку конкретного устройства.
Разобранный численный пример
Три аналитических масштаба перед практикумом
Дано. Машина: \widehat{B}=10\,\mathrm{мТ}, S=200\,\mathrm{мм^2}, N=100, f=50\,\mathrm{Гц}. Трансформатор: \widehat{B}=1{,}2\,\mathrm{Т}, S=400\,\mathrm{мм^2}, N_s=20, f=50\,\mathrm{Гц}. Аппарат: B=0{,}8\,\mathrm{Т}, S=300\,\mathrm{мм^2}, один зазор 1 мм.
Проверка: Это авторские масштабы трёх разных задач. Они не являются результатами FEMM-моделей конкретной машины, трансформатора или аппарата.
Углублённый разбор
Виртуальная калибровка: пара Гельмгольца, конечная катушка и сердечник
Измерительный объект и калибровочный стенд
Поисковая катушка измеряет изменение магнитного потока через свои витки. Её выход — напряжение, пропорциональное скорости изменения потокосцепления. Поэтому постоянное поле неподвижной катушкой без дополнительной модуляции не измеряется. При гармоническом поле и известных частоте, площади и числе витков амплитуда напряжения позволяет восстановить среднюю нормальную индукцию.
Пара Гельмгольца — две одинаковые соосные круглые катушки с одинаковым током, расстояние между центрами которых равно радиусу. Она создаёт сравнительно однородное поле возле центра. Калибровка сопоставляет известное поле стенда и выход датчика. Нужно различать поле в точке, среднее поле по площади каждого витка и среднее потокосцепление всей многослойной обмотки.
Виртуальный стенд здесь построен непосредственно командами FEMM 5. Использована полезная идея pywinding о совместном рассмотрении стенда, катушки и сердечника; сама библиотека, её внешние зависимости и программные оболочки не нужны. Построены четыре самостоятельных магнитостатических решения: поле стенда при \mu _{r} сердечника 1 и 100, затем самоиндуктивность датчика при отключённом стенде.
От закона Био—Савара к условию Гельмгольца
Осевая составляющая поля кругового витка находится интегрированием закона Био—Савара: поперечные составляющие взаимно сокращаются, а все осевые вклады одинаковы. Для N витков и двух катушек поля суммируются. В центре первая производная по z равна нулю из-за зеркальной симметрии при любом расстоянии; именно вторая производная обнуляется при d=R.
После этого ведущая осевая неоднородность имеет четвёртый порядок по z/R. Это не означает однородности во всём пространстве или на любой площади датчика. Вне оси появляются радиальные составляющие; ошибка конечного датчика должна оцениваться интегралом, а не только двумя осевыми точками.
В конечно-элементной модели калибровочные обмотки имеют конечное сечение 1×1 мм. Формула тонкого кольца остаётся независимым приближённым ориентиром. Разницу от конечного сечения, дискретизации и внешней границы нужно отличать от погрешности измеряемого датчика.
Нулевая вторая производная объясняет выбор расстояния, а не подменяет расчёт рабочего объёма.
Пространственное усреднение и электрический выход
Потокосцепление представляет сумму поверхностных интегралов по всем виткам. Для одинаковой площади A можно ввести эквивалентную среднюю индукцию Bavg=\Psi/(NA). Эффективная площадь реальной многослойной катушки — сумма площадей витков, а не площадь внешнего контура. Погрешность позиционирования и наклона меняет именно этот интеграл.
При фазорах \exp (j\omega t) ЭДС разомкнутой поисковой катушки равна−j\omega \Psi. Если вход измерительного прибора конечен, его сопротивление вместе с R и L обмотки образует делитель. Модуль ωNA даёт чувствительность только при высоком входном сопротивлении и отсутствии значимого влияния собственной ёмкости.
В расчёте сначала используется статический поток при 1 А стенда, затем он масштабируется на гармонический ток при предположении линейности. Это корректно для воздушной катушки на достаточно низкой частоте; для проводящего сердечника с потерями надо решать гармонику и учитывать комплексную \mu, \sigma и частотную зависимость входа.
При приближении к собственному резонансу требуется ёмкостная модель, здесь не выполненная.
Сопротивление, индуктивность и конечный сердечник
При известной средней длине витка lturn и сечении провода Aw сопротивление R=N lturn/(σAw). Самоиндуктивность получают отдельным возбуждением датчика: L=\Psi /I при отключённой калибровочной паре. Повышение L и чувствительности сердечником может одновременно сузить полезную полосу и увеличить чувствительность к частоте, температуре и гистерезису.
Конечный сердечник размагничивается собственными полюсами. Для эллипсоидального приближения эффективная восприимчивость \chi eff=\chi/(1+Ndχ). Уже эта формула показывает, почему \mu _{r}=100 не даёт автоматически стократный прирост потока. Для цилиндра поле неоднородно, и одна постоянная Nd является приближением.
В FEMM геометрическое размагничивание вычисляется непосредственно. Поэтому в материале задают внутреннюю проницаемость, а не заранее уменьшенную эффективную, иначе размагничивание будет учтено дважды. Вставленный сердечник также меняет само калибровочное поле: его внутреннее B нельзя считать новым независимым эталоном стенда.
Последняя формула — оценка для конечного тела; новая конечно-элементная модель использует геометрию цилиндра непосредственно.
Как составить бюджет калибровки
Чувствительность зависит от тока стенда, радиуса и расстояния катушек, числа витков датчика, его площади и положения, частоты, входного сопротивления прибора и температуры. Неоднородность следует оценивать в фактическом объёме перемещения датчика. Сеточная чувствительность относится к численной модели, а неопределённость тока и геометрии — к физическому стенду.
Если величины независимы, относительные стандартные неопределённости перемножаемых коэффициентов складывают квадратично. Корреляции общего размера, температуры или калибровочного тока требуют ковариаций. Систематическую поправку на пространственное усреднение сначала применяют к результату; остаточная неопределённость поправки затем входит в бюджет.
В новом расчёте нет экспериментальных показаний, поверенного амперметра или аттестации катушек. Он показывает метод виртуальной калибровки и позволяет отделить геометрический эффект сердечника от неверного умножения на табличную \mu _{r}.
"""Калибровочная пара и поисковая катушка: поле, усреднение, сердечник, R и L.Запуск внутри FEMM 5 из папки комплекта. Нужен common.py; внешних пакетов нет.R=50 мм, расстояние=R, по 100 витков и 1 А DC; сечение каждой обмотки 1x1 мм.Датчик: 100 витков среднего радиуса 4 мм, длина 20 мм, провод 0.1 мм.Магнитная модель линейна; 1-кГц чувствительность выводится из DC поля,поэтому вихревые потери и частотная проницаемость сердечника не моделируются."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-helmholtz")rows=[]forcore_muin[1,100]:newdocument(0)mi_probdef(0,"millimeters","axi",1e-9,1,30)material("Air")material("Winding",sigma=58,wire_type=3,strands=1,diameter=0.1)material("Core",mu=core_mu)mi_addcircprop("Cal",1,1)mi_addcircprop("Sense",0,1)forzin[-25,25]:mi_drawrectangle(49.5,z-0.5,50.5,z+0.5)label(50,z,"Air",0.2,"Cal",100,1)mi_drawrectangle(3.95,-10,4.05,10)label(4,0,"Winding",0.1,"Sense",100,2)mi_drawrectangle(0,-10,3,10)label(1.5,0,"Core",0.5,group=3)label(20,0,"Air",2)mi_makeABC(7,200,0,0,0)solve(folder,"calibration-mu%d"%core_mu)b0=mo_getpointvalues(0,0)[2]linkage=mo_getcircuitproperties("Sense")[2]samples=[]forzin[-10,-5,0,5,10]:samples.append([z,mo_getpointvalues(0,z)[2]])bavg=linkage/(100*math.pi*0.004**2)exact=(4/5)**1.5*MU0*100/0.05row={"core_mu":core_mu,"B0_T":b0,"linkage_Wb":linkage,"Bavg_T":bavg,"axis_z_mm_B_T":samples,"thin_loop_B0_T":exact,"sensitivity_V_per_T_at_1kHz":2*math.pi*1000*linkage/exact,}close_magnetic()# Самоиндуктивность датчика при отключённой калибровочной паре.opendocument(os.path.join(folder,"calibration-mu%d.fem"%core_mu))mi_modifycircprop("Cal",1,0)mi_modifycircprop("Sense",1,1)solve(folder,"self-mu%d"%core_mu)current,voltage,flux=mo_getcircuitproperties("Sense")row["L_H"]=flux/currentrow["R_ohm"]=voltage/currentrows.append(row)close_magnetic()save_json(folder,rows)assertabs(rows[0]["B0_T"]/rows[0]["thin_loop_B0_T"]-1)<0.02assertrows[1]["L_H"]>rows[0]["L_H"]>0print(rows)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Собственные введение, выводы и геометрия. Новые результаты FEMM 5; внешние библиотеки отсутствуют. Виртуальная калибровка не является метрологической аттестацией.
Первоисточники: [69] (README; Coil и Testbench_B_Sweep. Использована предметная идея, библиотека не требуется.).
Вихретоковый аппарат: два независимых ориентира — TEAM 28 и труба
Электродинамический подвес и замкнутые токи
В электродинамическом подвесе переменное поле неподвижной катушки наводит токи в проводящем теле. Их взаимодействие с полем может уравновесить тяжесть. В TEAM 28 две концентрические обмотки взаимодействуют с алюминиевым диском; в осесимметричной модели токи диска замыкаются по окружности. Входные данные — частота, токи обмоток, высота диска и проводимость; выходные — средняя сила, потери и импеданс.
Труба с внутренним прямым проводом — другой объект. В конечной трубе без внешнего подключения суммарный продольный ток через поперечное сечение должен быть нулевым. Локальные положительные и отрицательные токи при этом остаются. Условие задаётся нулевым током цепи; зануление проводимости устранило бы сам изучаемый механизм.
Эти задачи проверяют разные стороны модели. TEAM 28 связывает расчёт с опубликованной высотой левитации, но имеет материальную и экспериментальную неопределённость. Труба допускает точную радиальную задачу с постоянными коэффициентами и независимо проверяет комплексный ток.
Средняя сила в гармонической модели
Мгновенная плотность силы Лоренца равна J\times B. Усреднение произведения амплитудных синусоид даёт Re(J×B*)/2. Для немагнитного алюминия объёмный интеграл применяется непосредственно. Ферромагнитное тело требует учёта намагниченности либо интеграла напряжений в окружающем воздухе.
Проверка равновесной высоты состоит в сравнении средней силы с mg. Исходная динамическая задача TEAM 28 включает движение и переходный процесс; её нельзя заменить одним гармоническим решением. Помимо средней силы существуют компоненты 2\omega, а при движении возможны дополнительные электромеханические связи.
Новая серия использует учебную team28-course.fem, адаптированную из официального примера FEMM 5. Русские имена свойств не меняют геометрию и физические параметры: 50 Гц, амплитуда тока 20 А, 960 и −576 витков. Для исходной асимптотической границы выполнены две сетки. Затем на плотной сетке та же внешняя дуга заменена условием A=0; последняя модель увеличивает только внешний радиус с 12 до 24 см. Катушки и диск сохраняются. Такой опыт непосредственно отделяет чувствительность силы TEAM 28 к внешней границе от общего сравнения границ на воздушной катушке.
Амплитудные фазоры; применимость Лоренца к диску обусловлена \mu _{r}\approx 1.
Труба: уравнение поля и недостающее электрическое условие
В проводящем кольце окружная напряжённость H\theta (r) удовлетворяет модифицированному уравнению Бесселя. Общее решение записывается через I1 и K_{1}, однако встроенная среда не обязана иметь эти функции. Здесь радиальная задача решена методом Рунге—Кутты четвёртого порядка для двух фундаментальных решений. Это независимый одномерный расчёт, не подгонка к FE.
На внутренней стенке закон Ампера даёт 2πriH(ri)=I провода. При нулевом суммарном токе трубы также верно 2πroH(ro)=I провода. Два условия определяют коэффициенты решения. Плотность продольного тока находится из производной rH; разность rH на границах даёт полный ток трубы.
Без цепи I=0 FEMM допускает ненулевой продольный ток. Это изменение электрической схемы, а не численная ошибка. Намеренно изменённая модель показывает, почему геометрия, \sigma и \mu без электрического условия не определяют физическую задачу.
Второе условие выражает отсутствие внешнего тока по трубе.
Фаза, норма ошибки и границы вывода
Сравнивать только модули J недостаточно: одинаковые амплитуды могут иметь разные фазы. Сохранены действительные и мнимые части H и J в двадцати точках. Нормированная RMS-ошибка строится по комплексной разности J_{\mathrm{FE}}-J_{\mathrm{ref}} и учитывает фазовую ошибку.
Радиальный эталон проверен 2000 и 4000 шагами; максимальная разность H существенно меньше 10⁻³ А/м. Это проверка интегрирования эталона. Сеточная пара FEMM 0{,}8/0{,}4 мм проверяет дискретизацию поля. Эти проверки не валидируют произвольную нелинейную сталь, концы короткой трубы или переходный процесс.
Комплексная норма включает амплитудную и фазовую ошибки.
TEAM 28: расчёт и опубликованный ориентир
Дано. Опубликованная высота 11,3 мм; масса 0,107 кг; вес 1,04931 Н.
Грубая сетка: Лоренц 1,021 Н, WST 1,001 Н. Мелкая: Лоренц 1,025 Н, WST 1,018 Н.
На мелкой сетке потери диска 13,5119 Вт; методы силы отличаются приблизительно на 0,671%.
Лоренц на мелкой сетке ниже веса на 2,314%. Историческая страница публикует около 1,007 Н для своих моделей; это отдельные данные.
Ответ. Подтверждён масштаб силы, но осталось ненулевое расхождение с опубликованным равновесием.
Проверка. Две сетки не доказывают асимптотическую сходимость. Геометрию, материалы, амплитуду тока и измерительную неопределённость рассматривают отдельно.
Труба: одно условие меняет весь ответ
Дано. ri=12,7 мм, ro=25,4 мм, \mu _{r}=1000, \sigma =10 МСм/м, f=1 Гц, амплитуда 100 А, глубина 1 м.
При I трубы=0 комплексная RMS-ошибка J уменьшается с 0,3357% на сетке 0,8 мм до 0,1505% на сетке 0,4 мм.
На мелкой сетке суммарный ток около (1{,}43\cdot 10^{-13}+j1{,}52\cdot 10^{-12}) А, потери 1,76182 Вт.
Без ограничения I=0 ток трубы становится -116{,}114-j13{,}227 А, потери 1,04429 Вт; разница с эталоном нулевого тока возрастает до 63,39%.
Ответ. Изменилось электрическое замыкание, поэтому ответ другой при прежней геометрии и материалах.
Проверка.f=1 Гц означает \omega =2\pi рад/с. Неоднозначное обозначение частоты в исторической таблице исправляется по физическому смыслу.
TEAM 28: одна геометрия, асимптотическая граница и A=0
Дано. Плотная сетка h=0{,}0625 см, прежняя высота диска 11,3 мм; вес 1,049 Н.
При радиусе 12 см исходная асимптотическая граница даёт Лоренц 1,025 Н, WST 1,018 Н и потери диска 13,51 Вт.
При том же радиусе и той же сетке A=0 даёт Лоренц 2,15 Н, WST 2,144 Н и потери 30 Вт. Число элементов в обеих моделях равно 135198; отдельно проверены совпадение узлов и связности.
При A=0 и радиусе 24 см: Лоренц 1,152 Н, WST 1,146 Н, потери 14,23 Вт; 538015 элементов. Геометрия катушек и диска не меняется.
Ответ. Близкая A=0 более чем удваивает среднюю силу относительно асимптотики. При прежней высоте остаток F−mg равен +1{,}101043 Н для 12 см и +0{,}102730 Н для 24 см: эти модели уже не воспроизводят заявленное равновесие.
Проверка. Удвоение области уменьшает искажение, но 24 см ещё не доказывает сходимости к бесконечной области. Для новой равновесной высоты нужна отдельная серия по положению; здесь рассчитан только остаток в опубликованной точке.
Самостоятельное воспроизведение и расширение
Запустите 08-dipole-team28.py и 04-tube.py.
Сравните Лоренц, WST и вес; сохраните ненулевые расхождения.
Для трубы восстановите фазу из пары (\operatorname{Re} , \operatorname{Im} ), затем проверьте суммарный ток.
Уточняйте шаг радиального эталона и сетку конечных элементов раздельно; объясните изменение схемы после снятия I=0.
Ожидаемый результат. Четыре варианта TEAM 28 и три решения трубы; сетки, внешние границы, комплексные профили и мощности.
Проверка.
Фактор 1/2 в средней силе.
Нулевой суммарный ток трубы.
Исторические данные отделены от новых расчётов.
Дипольный момент и TEAM 28
Семь дипольных положений и четыре варианта TEAM 28: две сетки, две границы и увеличенная область. Только статический момент и установившаяся сила.
"""Два официальных эталона, повторённых в FEMM5: точный момент и TEAM28.Используются учебные torque-benchmark-course.fem и team28-course.fem с русскими именами свойств.Диполь: m=1Ам²,B=1Тл; изменяется внутренний угол AGE без пересоздания сетки.TEAM28: только установившаяся гармоническая сила при измеренной высоте11.3мм,не полная переходная задача. Историческую силу автора не используем как ответ."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-dipole-team28")data={"dipole":[],"team28":[]}foranglein[0,30,60,90,180,270,360]:opendocument(os.path.abspath("torque-benchmark-course.fem"))mi_modifyboundprop("Воздушный зазор AGE",10,angle)solve(folder,"dipole-%d"%angle)torque=mo_gapintegral("Воздушный зазор AGE",0)[0]exact=math.sin(angle*math.pi/180)data["dipole"].append({"angle_deg":angle,"torque_Nm":torque,"exact_Nm":exact,"absolute_error_Nm":abs(torque-exact),"elements":mo_numelements(),})close_magnetic()save_json(folder,data)formesh_cm,boundary_name,radius_cmin[(0.125,"Asymptotic",12),(0.0625,"Asymptotic",12),(0.0625,"A0",12),(0.0625,"A0",24),]:opendocument(os.path.abspath("team28-course.fem"))ifboundary_name=="A0":# Меняется только физическое свойство внешней дуги.mi_modifyboundprop("Асимптотическая внешняя граница",9,0)ifradius_cm!=12:# Увеличиваем только внешнюю дугу и два её осевых узла.# Катушки, диск, метки и заданная ближняя плотность сетки не меняются.mi_selectarcsegment(12,0)mi_setgroup(99)mi_clearselected()mi_selectnode(0,-12)mi_selectnode(0,12)mi_setgroup(99)mi_clearselected()mi_selectgroup(99)mi_scale(0,0,radius_cm/12,4)mi_clearselected()# Размеры исходного файла в сантиметрах, ток20А — амплитуда.forr,z,name,turnsin[(0.9,-0.1,"Воздух",0),(4.2,-0.1,"Обмотка",960),(8.8,0.3,"Обмотка",-576),(3.89,3.92,"Aluminum",0),]:# Имена исходного материала диска читаются непосредственно ниже.ifname=="Aluminum":continuemi_selectlabel(r,z)mi_setblockprop(name,0,mesh_cm,"Ток возбуждения"ifturnselse"<None>",0,0,turns)mi_clearselected()mi_selectlabel(3.89,3.92)mi_setblockprop("Алюминиевый диск",0,mesh_cm,"<None>",0,2,0)mi_clearselected()solve(folder,"team28-%s-R%d-mesh-%g"%(boundary_name,radius_cm,mesh_cm))mo_selectblock(3.89,3.92)data["team28"].append({"mesh_cm":mesh_cm,"boundary":boundary_name,"outer_radius_cm":radius_cm,"Lorentz_Fz_N":mo_blockintegral(12).real,"WST_Fz_N":mo_blockintegral(19).real,"disc_power_W":mo_blockintegral(4).real,"weight_N":0.107*9.80665,"elements":mo_numelements(),})close_magnetic()save_json(folder,data)assertmax(x["absolute_error_Nm"]forxindata["dipole"])<0.002print(data)
Труба и независимый комплексный радиальный эталон
Три варианта; RK4 без scipy, комплексные профили в двадцати точках.
Проверка программы. Программа выполнена во встроенном Python FEMM 5.0. Это ограниченная проверка указанной постановки, не эксперимент.
"""Проводящая труба: FE и независимое интегрирование точного радиального ОДУ.FEMM5/MicroPython, без scipy. ri=12.7мм,ro=25.4мм,mu_r=1000,sigma=10МСм/м,f=1Гц,I_peak=100А, глубина1м. Сначала труба I=0, затем заземлённая на бесконечности.RK4 решает линейное комплексное ОДУ; 2000 и 4000 шагов проверяют интегрирование."""# Каталог сценария определяется явно: запуск не зависит от чужого CWD.importosimportsysos.chdir(os.path.dirname(os.path.abspath(sys.argv[0])))exec(open("common.py").read())folder=result_folder("results-tube")ri,ro=0.0127,0.0254alpha2=1j*2*math.pi*1000*MU0*1e7defintegrate(h_initial,d_initial,count):step=(ro-ri)/counth,d=complex(h_initial),complex(d_initial)values=[[ri,h,d]]defslope(r,h,d):returnd,(1/r**2+alpha2)*h-d/rforninrange(count):r=ri+n*stepa,b=slope(r,h,d)c,e=slope(r+step/2,h+a*step/2,d+b*step/2)f,g=slope(r+step/2,h+c*step/2,d+e*step/2)k,l=slope(r+step,h+f*step,d+g*step)h+=step*(a+2*c+2*f+k)/6d+=step*(b+2*e+2*g+l)/6values.append([r+step,h,d])returnvaluesdefreference(count):a=integrate(100/(2*math.pi*ri),0,count)b=integrate(0,1,count)coefficient=(100/(2*math.pi*ro)-a[-1][1])/b[-1][1]return[[v[0],v[1]+coefficient*w[1],v[2]+coefficient*w[2]]forv,winzip(a,b)]ref=reference(4000)ref_coarse=reference(2000)ode_difference=max(abs(ref[2*n][1]-ref_coarse[n][1])forninrange(2001))rows=[]forconstrained,meshin[(True,0.8),(True,0.4),(False,0.4)]:newdocument(0)mi_probdef(1,"millimeters","planar",1e-10,1000,30)material("Air")material("Steel",1000,10)mi_addcircprop("Wire",100,1)mi_addcircprop("Tube",0,0)circle(0,0,2.54)circle(0,0,12.7)a0_circle(25.4)label(0,0,"Air",mesh,"Wire",1,1)label(5,0,"Air",mesh)label(20,0,"Steel",mesh,"Tube"ifconstrainedelse"<None>",1,2)solve(folder,"Izero-%s-mesh-%g"%(constrained,mesh))samples=[]numerator,denominator=0,0forindexinrange(100,4000,200):r,h,derivative=ref[index]exact_j=derivative+h/rp=mo_getpointvalues(r*1000,0)j=(p[7]+p[8])*1e6samples.append({"r_m":r,"H_exact":pair(h),"H_FE":pair(p[6]),"J_exact":pair(exact_j),"J_FE":pair(j),})numerator+=abs(j-exact_j)**2denominator+=abs(exact_j)**2mo_groupselectblock(2)rows.append({"Izero":constrained,"mesh_mm":mesh,"tube_current_A":pair(mo_blockintegral(7)),"power_W":mo_blockintegral(4).real,"relative_RMS_J_error":math.sqrt(numerator/denominator),"ode_mesh_difference_A_per_m":ode_difference,"samples":samples,})close_magnetic()save_json(folder,rows)assertode_difference<1e-3assertabs(complex(*rows[1]["tube_current_A"]))<1e-5assertrows[1]["relative_RMS_J_error"]<0.08print(rows)
Сохранённые численные результаты: таблица JSON. Просмотр серий доступен на отдельной странице исследования.
Границы модели.
Авторские разборы сопровождаются результатами расчётов в FEMM 5. Библиотечный оригинал TEAMProblem28.fem хранится отдельно для сверки; в курсе используется адаптированная учебная копия. Модель трубы построена заново. Опубликованная высота служит внешним ориентиром и не является результатом нового измерения.
Скачайте аналитическую программу и проверьте три масштаба; выберите одну отраслевую ветвь.
Машина: в рабочей копии модели из раздела машин задайте виртуальную измерительную катушку/существующую цепь, получите \Psi по углу и восстановите ЭДС. Выполните отдельное уточнение сетки и углового шага.
Трансформатор: в модели из соответствующей главы сравните контурный поток и потокосцепление вторичной цепи; обоснуйте число витков и глубину. При переносе к напряжению учтите падения и форму волны.
Аппарат: в модели электромагнита получите B по поверхности зазора, поток и интегральную силу. Сравните с одноповерхностной оценкой; исследуйте изменение зазора на ±5%.
Для выбранной ветви составьте бюджет датчика и положение виртуальной активной области. Если опыта нет, не заполняйте его расчётными значениями.
Сдайте модель, решение, обработку, таблицу сравнения и объяснение области применимости; используйте справочник FEMM для точных параметров команд.
Ожидаемый результат. Для выбранной ветви определён единый наблюдаемый функционал, выполнены независимые уточнения и объяснено отличие локального B от интегральной ЭДС либо силы.
Как проверить. Зачёт требует воспроизводимых файлов и физически обоснованного сравнения. Одни расчётные числа из программы масштабов не подтверждают отраслевой FEMM-практикум.
Обработка и анализ результатов
Какая измерительная величина отвечает на вопрос выбранной отраслевой ветви?
Сведите модель датчика, режим объекта, сигналы и независимый контроль одной выбранной ветви.
Пропустите полевые данные через заданную модель датчика; сравните измеряемый сигнал с исходной полевой величиной.
С чем сравнить. Используйте измерительную модель, калибровку и единицы из занятия. Виртуальная выборка FEMM и синтетическая запись не являются физическим экспериментом.
Итог работы. Защищаемый протокол с полезным выводом и границами виртуального опыта.
Функция действующей ЭДС явно принимает амплитуду индукции и геометрию в СИ. Отдельные переменные описывают зазор; комментарии объясняют давление Максвелла на одной поверхности и МДС только воздушного участка. Полученные масштабы: ЭДС трансформаторной катушки около 2,133 В, идеальная сила около 76,39 Н. Скачиваемая учебная редакция соответствует коду на странице. Исходные материалы: комплект раздела.
Python · встроенный MicroPython FEMM 5
"""Аналитические масштабы измерений машины, трансформатора и аппарата.Среда: встроенный MicroPython FEMM 5.Вход: Bpeak [Т], площадь [м²], витки, частота [Гц]; для зазора длина [м].Выход: JSON с действующими ЭДС [В], идеальной силой [Н] и МДС [А].Модель: синусоидальный одинаковый поток витков; сила относится к однойповерхности равномерного нормального поля в воздухе без краевых эффектов.Это оценка масштаба, а не модель или физическая верификация устройства."""importjsonimportmathMU0=4*math.pi*1e-7# Учебное приближение магнитной постоянной, Гн/м.defcoil_voltage(b_peak_T,area_m2,turns,frequency_Hz):"""Вернуть действующую ЭДС, В, для синусоидального сцепленного потока. b_peak_T — амплитуда нормальной B, а не действующее значение. Все витки имеют одинаковый поток b_peak_T*area_m2. """# Производная синусоиды даёт omega; деление на sqrt(2) даёт E_rms.omega=2*math.pi*frequency_Hzreturnomega*turns*area_m2*b_peak_T/math.sqrt(2)gap_b_T=0.8gap_area_m2=3e-4gap_length_m=0.001# Давление Максвелла B²/(2*mu0) умножается на площадь одной поверхности.# МДС равна H*l = B*l/mu0 только для указанного воздушного зазора.ideal_force_N=gap_b_T**2*gap_area_m2/(2*MU0)gap_mmf_A=gap_b_T*gap_length_m/MU0result={"origin":"author_analytical_application_scales_not_device_validation","machine_emf_rms_V":coil_voltage(0.01,2e-4,100,50),"transformer_emf_rms_V":coil_voltage(1.2,4e-4,20,50),"apparatus_gap_B_T":gap_b_T,"apparatus_single_surface_ideal_force_N":ideal_force_N,"apparatus_gap_mmf_A":gap_mmf_A,"limitations":"Sinusoidal linked flux; last two quantities assume uniform normal field in one air gap without fringing.",}print(json.dumps(result))
Расчётные исследования по теме
Изучите физическую постановку, выполните программу во встроенном Python FEMM 5 и проверьте результаты по сохранённым моделям и независимым критериям.
Трансформатор тока должен отдавать измерительный ток в нагрузку вторичной цепи. Нельзя одновременно независимо задавать оба тока и считать, что нагрузка уже учтена.
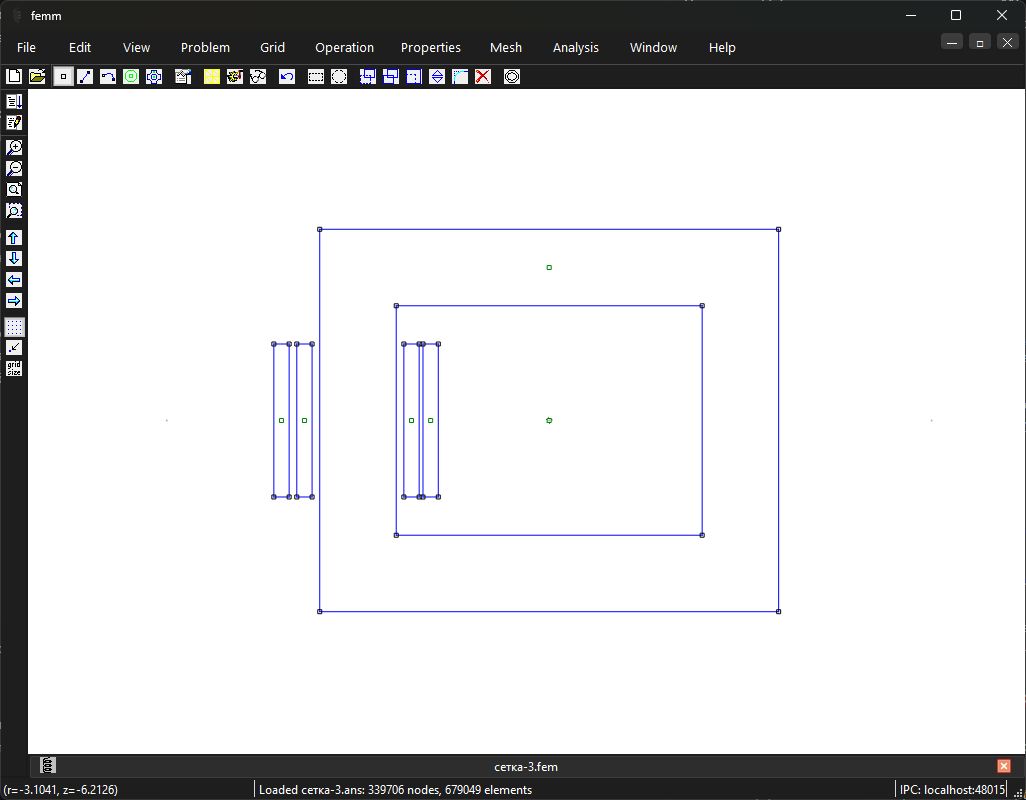
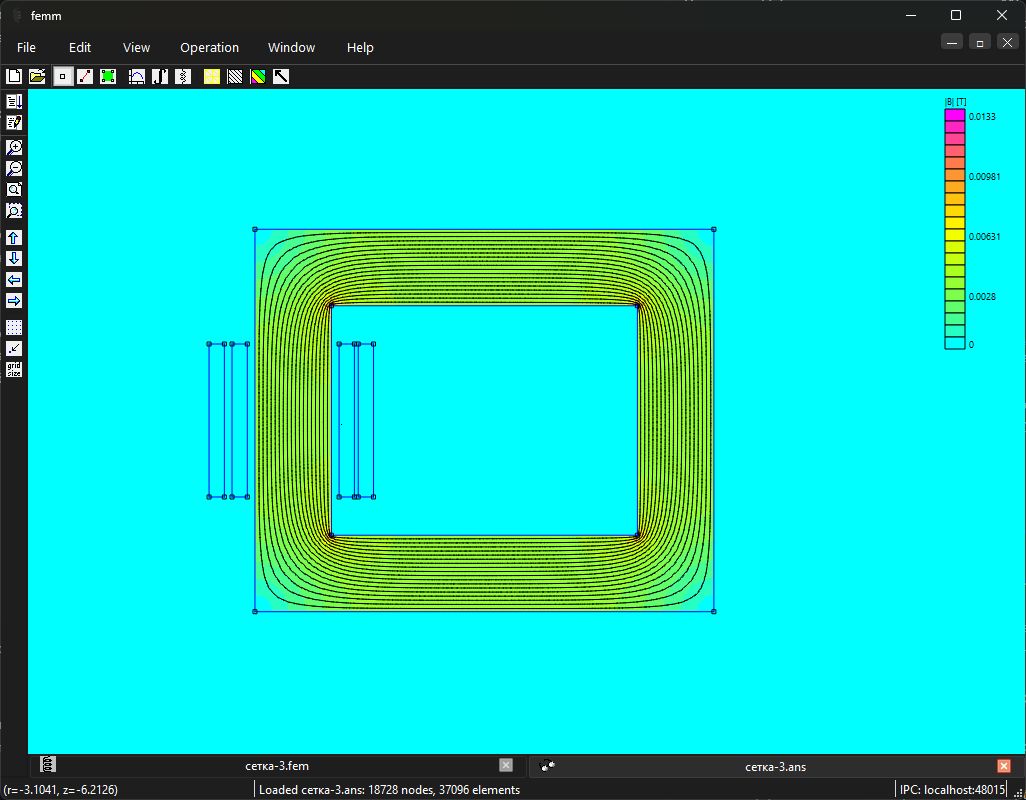
Снимки интерфейса FEMM показывают геометрию, настройки и работу с результатами в FEMM 5. Откройте изображение, чтобы рассмотреть подписи и значения в полном размере.
Трансформатор тока: геометрия сердечника и двух обмоток. Выбрано статическое калибровочное возбуждение для определения матрицы индуктивностей; подписи скрыты. Открыть в полном размереТрансформатор тока: первый статический калибровочный столбец матрицы индуктивностей, I₁ = 1 А, I₂ = 0. Показаны |B|, Т, и линии поля. Режим с подключённой нагрузкой вычисляется отдельно по полученной матрице. Открыть в полном размере
Самостоятельная работа
Исследуйте один отраслевой измерительный протокол с моделью FEMM, наблюдаемым функционалом, независимой оценкой, неопределённостью и явным указанием о наличии либо отсутствии физического опыта.
Критерий выполнения: Выбраны объект, режим и сопоставимая измеряемая величина. Локальные поля и интегральные ЭДС/поток/сила не смешаны. Модельные ограничения, торцы, рассеяние, зазор и численная сходимость рассмотрены по выбранной ветви.
[33] — §§ 2.2.7–2.2.10, 3.4.1; приложения о гармонических материалах
[41] — §§ 4–7: стандартная и расширенная неопределённости
[69] — README; Coil и Testbench_B_Sweep. Использована предметная идея, библиотека не требуется.
[62] — §1–3: измеренная высота, масса, Лоренц/WST и историческая таблица.
[14] — Problem Setup; Analytical Solution; условие нулевого тока.
Пояснения и типичные ошибкиПочему точечное B в центре зазора не определяет точную силу аппарата?
Сила зависит от интеграла тензора напряжений по поверхности, включая распределение нормальной и касательной компонент. Формула B^{2}S/(2\mu _{0}) требует однородного нормального поля и правильного числа поверхностей.
Можно ли в трансформаторе всегда заменить ЭДС измерительной катушки первичным напряжением?
Нет: первичное напряжение включает падения на сопротивлении и рассеянии; форма волны и сцепленный поток должны быть согласованы.
Самостоятельно: B в идеальном одном зазоре выросла на 10% при прежней S. Как изменится F?
F увеличится в 1{,}1^{2}=1{,}21 раза, то есть на 21%, в пределах однородной одноповерхностной модели.
На что обратить внимание
У силы важны распределение поля и число рабочих поверхностей.
Механический и электрический углы требуют согласованного числа пар полюсов.
Измеренные потери объекта не равны одному локальному значению потерь материала.