Опыт Эрстеда: момент стрелки, эквивалентный ток и движение
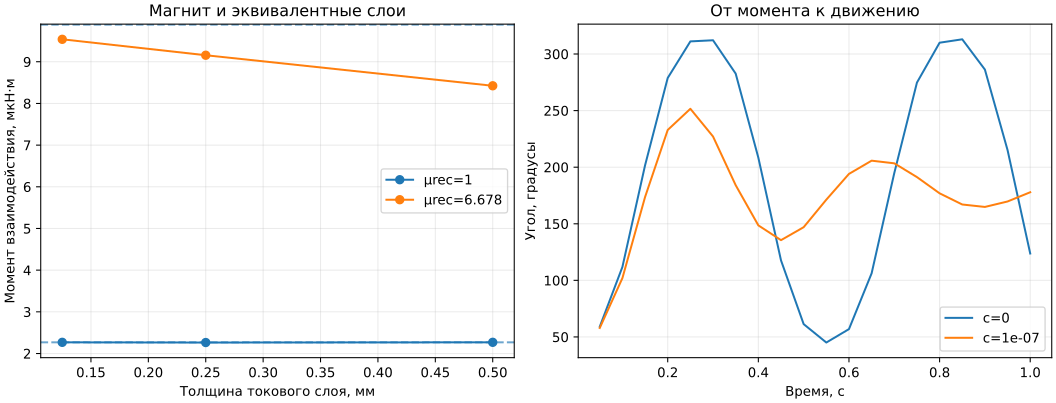
Цель. Определить зависимость момента M(\theta ), оценить точность представления постоянного магнита эквивалентными токовыми слоями и рассчитать угловое движение стрелки с проверкой энергетического баланса.
Связь с проектированием. Выбрать модель магнитного материала, разрешение токового слоя и временной шаг, достаточные для расчёта чувствительного магнитного механизма.
Задачи
Построить независимый токовый интеграл силы и момента.
Сравнить магнит и конечные токовые слои при двух возвратных проницаемостях.
Отделить сеточную ошибку момента от ошибки эквивалентной модели.
Интегрировать движение и проверить энергетический баланс и временной шаг.
Исходные данные и условия опыта
Прямоугольная стрелка 20×2 мм, глубина 2 мм; длинный провод 100 А расположен в 25 мм от оси. Условный Hc100кА/м, \mu _{rec_{1}} или 6,678.
Ток каждого эквивалентного слоя 2000 А; толщина 0{,}5/0{,}25/0{,}125 мм. Аналитическое сравнение для \mu _{rec_{1}} использует K=100кА/м.
Плотность 7500кг/м³ задаёт массу и инерцию. Рассматриваются отсутствие трения и вязкое сопротивление 10⁻⁷Н·м·с.
Теория расчётного метода
Уравнение поля, материалы и границы
В магнитоквазистатической постановке закон полного тока связывает поле с заданным током, а отсутствие магнитных зарядов требует непрерывности нормального магнитного потока. В плоской модели эти условия удобно выполнить через единственную составляющую векторного потенциала A_z. Скалярная магнитная проницаемость либо нелинейная зависимость H(B) замыкает систему.
На границе материалов сохраняется нормальная составляющая B; тангенциальная H непрерывна при отсутствии поверхностного свободного тока. Внешняя граница и симметрия являются физическими условиями задачи. Их изменение проверяется отдельно от уменьшения конечных элементов: сходимость внутри неверной области не устраняет ошибку постановки.
Для модели с единичной относительной магнитной проницаемостью постоянную намагниченность можно заменить поверхностными токами. При конечной толщине слоя сохраняют полный ток каждого слоя, а не его плотность. Для материала с иной возвратной проницаемостью свойства внутренней области должны совпадать в обеих моделях.
Внешний длинный провод создаёт известное поле. Интегрирование силы по элементам слоя даёт аналитическую зависимость момента от угла. В численной модели используют нечётную по внешнему току часть момента: она выделяет взаимодействие со сторонним источником. Контрольная сетка уточняется также в окружающем воздухе, где вычисляются напряжения Максвелла.
Сила на заданном токе вычисляется объёмным интегралом J\times B. Для тела с намагниченным материалом удобен интеграл магнитных напряжений по окружающему воздуху. Производная коэнергии при фиксированном токе даёт третий способ, использующий соседние положения геометрии.
Каждый способ имеет собственный численный контроль: разрешение проводящей области, сетку и расположение воздушного контура либо шаг угловой/линейной производной. Расхождение методов сначала относят к этим контролям, а не к изменению свойств материала. Локальное напряжение у острого угла не является устойчивой характеристикой, тогда как суммарная сила может сходиться.
От статического момента к движению и балансу энергии
Статический расчёт даёт момент при фиксированном угле. Угловое движение появляется лишь после задания инерции, начального состояния и сопротивления движению. Временной интегратор использует проверенную моментную характеристику; FEMM не подменяет этот механический шаг автоматически.
При отсутствии трения стрелка может колебаться без установления. При вязком сопротивлении механическая энергия уменьшается на интеграл c\omega ^{2}. Сравнение двух временных шагов и баланса энергии отделяет погрешность интегрирования от погрешности исходной моментной характеристики.
Параметрическая серия и независимые оси погрешности
Автоматизация сохраняет одинаковую последовательность построения, решения и извлечения для каждого набора параметров. Перед серией фиксируют единицы, признаки материалов и обмоток, точку измерения и требуемую характеристику. Программа должна повторно открывать сохранённую модель, чтобы расчёт относился к записанному варианту.
Изменение сетки, внешней границы, углового шага, числа гармоник и шага времени отвечает на разные вопросы. Сначала получают ряд по одной оси при фиксированных остальных условиях, затем проверяют независимый аналитический или энергетический критерий. Скрипт переносит методику в серию; сам по себе он не заменяет физического обоснования.
Плоская стрелка 20×2 мм, глубина 2 мм; провод с током 100 А на расстоянии 25 мм. Условные значения \mu _{\mathrm{rec}}=1 или 6.678; H_c=100 кА/м. Отделено нечётное взаимодействие; механика — отдельный расчёт RK4 по проверенной моментной характеристике.
\mu _{rec_{1}}, Hc100кА/м, \theta 30^\circ, ток провода 100 А.
Аналитический токовый интеграл: 2,274 × 10⁻⁶ Н·м.
Последняя FE-сетка: 2,264 × 10⁻⁶ Н·м.
Различие проверяется отдельно от конечной толщины амперовского слоя.
Статический момент проверен полем и аналитикой; механика рассчитана отдельно по моментной характеристике.
Количественные результаты и их проверка
Заполните таблицу собственными значениями; каждому числу сопоставьте режим и файл решения.
Величина
Единица
Что определяет
M(\theta )
Н·м
Момент взаимодействия источника и стрелки.
εслоя, εсетки
1
Раздельные ошибки представления и поля.
\theta (t),\omega (t)
рад; рад/с
Траектория при заданной инерции и трении.
\Delta E
Дж
Невязка механического баланса.
Последний шаг сетки момента менее 2%; расхождение с аналитикой \mu _{rec_{1}} менее 3%.
Полный ток слоя неизменен при уменьшении толщины.
Относительная невязка механической энергии менее 0,4% на обоих временных шагах.
Итоговый вывод. Моментная характеристика определяет чувствительность, а инерция и трение — движение. Модель материала и дискретизацию выбирают по отдельным количественным проверкам.
Границы применения результата
Модель плоская; постоянные \mu _{\mathrm{rec}}/H_c заданы как условные свойства.
Динамика использует квазистатическую моментную характеристику; вихревые токи и гистерезис стрелки не включены.
Литература
Гончаров В. И. Моделирование опытов Эрстеда и Фарадея. — 19 с.
Основные понятия векторной алгебры, используемые при описании электромагнитного поля. Векторный магнитный потенциал. Раздел 3. — 31 с.
Выражение энергии магнитного поля через векторный магнитный потенциал. Раздел 4. — 30 с.
Электромагнитный момент и силы тяжения. Раздел 6. — 6 с.
Электромагнитные силы в магнитном поле. Раздел 12. — 15 с.
Hrabovcová V., Rafajdus P., Makyš P. Analysis of Electrical Machines. — London : IntechOpen, 2020. — ISBN 978-1-83880-207-3. — DOI: 10.5772/intechopen.90135. Главы 1–3 распространяются по лицензии CC BY 3.0 [13].
Уравнения Максвелла. Раздел 2. — 20 с.
Математическое описание электромагнитного поля в электрической машине. Раздел 5. — 15 с.
Простейшая электрическая машина. Раздел 1. — 30 с.
Рымша В. В., Процына З. П., Якимец А. М. Расчёт магнитных систем электромагнитов классическим и численным методом : методические указания. — Одесса : ОНПУ, 2010. — 48 с.